Kaip vegetacijos indeksai pagerina kukurūzų augimo stebėseną

Kukurūzai yra daugiausiai pasaulyje užauginama javų kultūra pagal kiekį, vien Jungtinėse Valstijose jų apsėjama per maždaug 35 milijonai hektarų ir 2023 m. pagamins 390 milijonų metrinių tonų derlių. Tokio masto pasėlių priežiūra reikalauja daugiau nei žvalgybos pėsčiomis. Vegetacijos indeksai kukurūzų augimui stebėti – matematinės formulės, gautos iš to, kaip augalų lajos atspindi ir sugeria šviesą, – tapo šiuolaikinio pasėlių valdymo kertiniu akmeniu, nes jie spektrinius duomenis paverčia veiksminga informacija apie pasėlių sveikatą. Jie tai daro greitai, dideliu mastu ir neliesdami nė vieno lapo.

Nuotolinio stebėjimo technologija, dabar prieinama per palydovus, dronus ir nešiojamus jutiklius, kiekviename kukurūzų auginimo sezono etape į šiuos indeksus tiekia realaus laiko spektrinius duomenis. Ūkininkas arba agronomas gali aptikti azoto stresą V6, kol lapai nepagelsta, pastebėti vandens trūkumą grūdų užsipildymo metu, kol nesumažės derlius, arba sukalibruoti kintamos normos trąšų naudojimą, naudodamas lajų žemėlapius, sugeneruotus tą pačią savaitę, kai pasėlius reikia tręšti.

Kas yra augmenijos indeksai? Kaip jie veikia?

Augalijos indeksas (VI) yra bematė, kiekybinė vertė, apskaičiuojama matematiškai sujungiant dviejų ar daugiau jutiklio užfiksuotų spektrinių juostų atspindžio vertes. Rezultatas yra vienas skaičius, kuris išskiria ir sustiprina specifines augalo lajos biologines savybes, tokias kaip chlorofilo koncentracija, lapų plotas ar vandens kiekis, kartu slopindamas dirvožemio, atmosferos ir šešėlio trukdžius.

Augalijos indekso galia slypi jo gebėjime standartizuoti matavimus skirtinguose jutikliuose, laukuose ir datose. Užuot lyginęs neapdorotus atspindžio skaičius, kurie kinta priklausomai nuo apšvietimo sąlygų, VI pateikia santykį arba skirtumą, kuris yra stabilesnis ir biologiškai reikšmingesnis. Tai leidžia palyginti medžių lajų sveikatą skirtinguose laukuose, metų laikais ir net palydovinėse platformose.

Augalai sugeria tam tikrus šviesos bangos ilgius fotosintezei, o kitus atspindi. Sveika žalia augmenija sugeria didžiąją dalį raudonos šviesos (apie 660–680 nm), kurią lemia chlorofilo sukelta fotosintezė, ir dėl savo ląstelinės struktūros stipriai atspindi artimojo infraraudonojo spektro (NIR) šviesą.

Įtemptas arba retas laja sugeria mažiau raudonos šviesos ir daugiau atspindi, o artimoji infraraudonoji spinduliuotė (NIR) – mažiau. Augalijos indeksai matematiškai užfiksuoja šį kontrastą, kad kiekybiškai įvertintų, koks laja yra žalias, tankus ir sveikas tam tikru momentu.

Kas yra augmenijos indeksai ir kaip jie veikia?

Spektrinės juostos, naudojamos augmenijos indeksuose

Skirtingos spektro juostos teikia skirtingą diagnostinę informaciją apie pasėlius. Kiekviena juosta skirta skirtingam biologiniam procesui, todėl daugiajuosčiai jutikliai teikia išsamesnius duomenis nei paprastos RGB kameros. Šešios juostos, svarbiausios kukurūzų stebėjimui, yra šios:

  • Raudona (620–700 nm): Stipriai absorbuojamas chlorofilo. Raudonos spalvos absorbcijos sumažėjimas rodo sumažėjusį fotosintezės aktyvumą, o tai rodo stresą, maistinių medžiagų trūkumą arba ankstyvą lajos senėjimą.
  • Žalia (520–560 nm): Augalai labiau atspindi žalią šviesą nei raudoną, todėl jie atrodo žali. Žalios spalvos atspindėjimas koreliuoja su chlorofilo koncentracija ir naudojamas tokiuose indeksuose kaip GNDVI ir VARI.
  • Mėlyna (450–490 nm): Sugeria karotenoidai ir chlorofilas. Dažniausiai naudojamas RGB pagrįstuose indeksuose, tokiuose kaip VARI, kur matomos tik matomos juostos.
  • Artimasis infraraudonasis spinduliavimas (NIR, 750–900 nm): Stipriai atsispindi nuo sveikų lapų viduje esančio kempinės pavidalo mezofilo audinio. Niurinių infraraudonųjų spindulių atspindys yra NDVI, EVI ir daugumos plačiajuosčio ryšio indeksų pagrindas. Tankus, sveikas kukurūzų vainikas pasižymi dideliu Niurinių infraraudonųjų spindulių atspindžiu.
  • Raudonasis kraštas (700–740 nm): Pereinamoji zona tarp raudonos sugerties ir artimojo infraraudonojo spinduliavimo atspindžio. Chlorofilo koncentracija ir azoto būsena daro didelę įtaką šiai juostai, todėl ji yra labai jautri ankstyvosios stadijos maistinių medžiagų streso nustatymui, kol jis tampa vizualiai pastebimas.
  • Trumpabangis infraraudonasis spindulys (SWIR, 1 400–2 500 nm): Sugeria skystas vanduo augalo audiniuose. SWIR pagrįsti indeksai matuoja lajos vandens kiekį ir nustato sausros stresą, todėl jie yra vertingi grūdų dauginimosi metu, kai vandens trūkumas tiesiogiai veikia derlių.

Kodėl vegetacijos indeksai yra svarbūs kukurūzų augimo stebėsenai

1. Pasėlių sveikatos stebėjimas

Pasėlių sveikata apima daug persidengiančių veiksnių: chlorofilo koncentraciją, lapų ploto indeksą (LAI – bendro lapų ploto ir žemės ploto santykis), augalų vandens būklę ir lajos temperatūrą. Nė vienas lauko patikrinimas negali užfiksuoti visų šių veiksnių vienu metu šimtuose hektarų.

Vegetacijos indeksai suspaudžia šį sudėtingumą į išmatuojamas vertes, kurias galima pakartotinai stebėti per visą vegetacijos sezoną, siekiant nustatyti nykimą, kol jis netampa derliaus nuostoliais.

Tyrimas, paskelbtas m. Žemės ūkis (2023 m.) stebėjo tris kukurūzų hibridus sausros ir drėkinamomis sąlygomis, naudodami prie bepiločių orlaivių (UAV) pritvirtintus NDVI jutiklius. Tyrėjai kas savaitę stebėjo lajos sveikatą nuo sudygimo iki brandos ir nustatė, kad NDVI vertės reikšmingai skyrėsi tarp drėkinamų ir lietaus laistomų sklypų jau nuo V8, likus kelioms savaitėms iki matomų streso simptomų atsiradimo. Toks ankstyvas diferencijavimas leidžia laiku įsikišti.

2. Augalų gyvybingumo matavimas

Augalo gyvybingumas – bendras augimo greitis ir pasėlio biomasės kaupimasis – tiesiogiai prognozuoja derliaus potencialą. Tokie rodikliai kaip NDVI ir EVI yra stipriai koreliuojami su LAI ir antžemine sausa biomase kukurūzuose.

Augimo greičio stebėjimas pagrindinėse vegetacijos stadijose leidžia agronomams nustatyti nepakankamai produktyvias lauko zonas ir atitinkamai koreguoti sąnaudas, užuot taikant vienodus valdymo sprendimus visoje erdvėje kintančioje žemėje.

3. Streso nustatymas prieš pasireiškiant regos simptomams

Tai bene komerciškai vertingiausia vegetacijos indeksų savybė. Kukurūzų augalas, patiriantis azoto trūkumą, vandens stresą arba ankstyvą ligų spaudimą, pirmiausia parodo savo spektrinio atspindžio pokyčius, ypač raudonojo krašto ir artimojo infraraudonojo spinduliavimo juostose, likus kelioms dienoms ar savaitėms iki to, kai lapai pagelsta, vysta ar atsiranda matomų pažeidimų.

Raudonojo krašto indeksai, ypač NDRE ir CI Red Edge, yra ypač jautrūs subvizualiam azoto stresui ir chlorofilo sumažėjimui. Jang ir kt. (ScienceDirect, 2024) nustatė, kad derinant NDVI, NDRE ir GNDVI indeksai naudojant daugybinę tiesinę regresiją žymiai pagerino kukurūzų derliaus prognozavimo rezultatus, palyginti su bet kuriuo atskiru indeksu.

Augintojai, besiremiantys vienu indeksu, praranda adityviąją prognozavimo galią, kurią suteikia kelių indeksų metodai, ypač kritiniais reprodukcijos etapais.

4. Derliaus prognozavimo gerinimas

Strateginiais augimo etapais, ypač kutų ir šilko formavimosi laikotarpiu, surinkti vegetacijos indeksai yra patikimi galutinio grūdų derliaus prognozavimo rodikliai. Tyrimas paskelbtas žurnale „... Nuotoliniai tyrimai (2023 m.) sujungė daugialaikius bepiločių orlaivių (UAV) duomenis, įskaitant NDVI, NDRE, SAVI ir EVI, vegetacinėse ir reprodukcinėse stadijose, ir sukūrė kukurūzų derliaus prognozavimo modelį su R² yra 0,78, o rRMSE – 8,27%, pranoksta modelius, sukurtus remiantis vieno etapo duomenimis.

Pagrindinė įžvalga: naudojant kelis indeksus keliuose augimo etapuose, galima užfiksuoti daug platesnį derlių lemiančių veiksnių spektrą nei naudojant vieną momentinę matavimo kopiją.

5. Tiksliosios žemdirbystės rėmimas

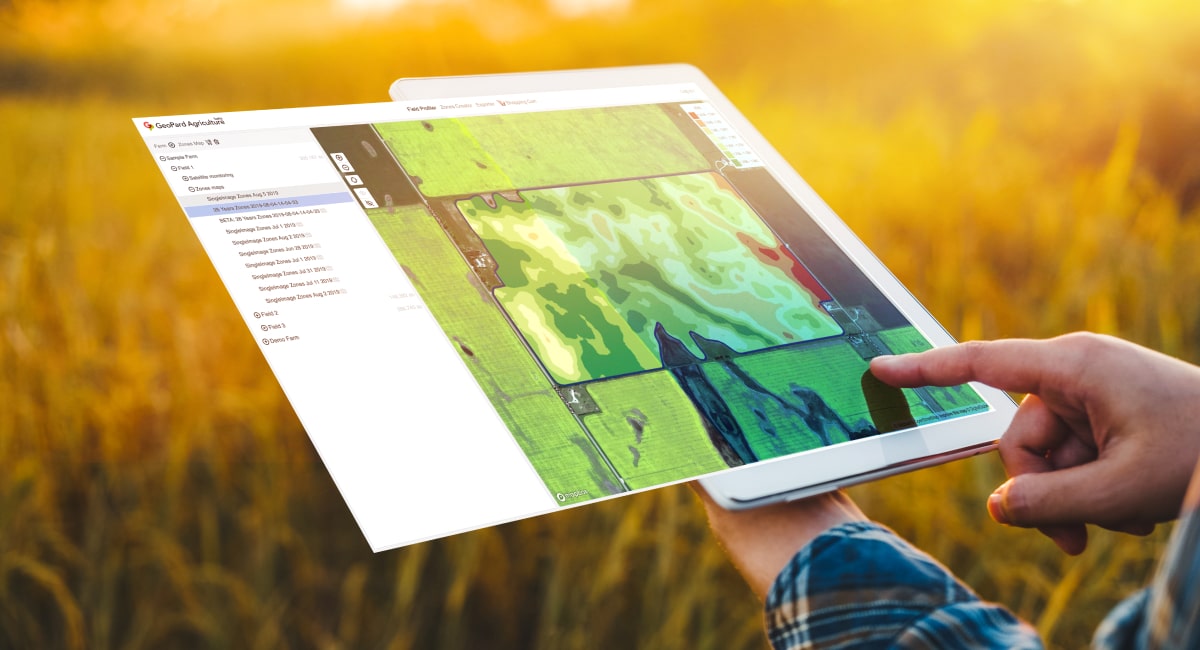
Tikslioji žemdirbystė remiasi erdvinio kintamumo duomenimis, kad nustatytų konkrečiai vietai būdingus veiksnius. Iš dronų arba palydovinių vaizdų sudaryti vegetacijos indekso žemėlapiai atskleidžia pasėlių derliaus kintamumą lauko viduje, kurį vidutiniai lauko matavimai užgožia.

Šie žemėlapiai tiesiogiai įtraukiami į kintamo kiekio trąšų sistemas, todėl ūkininkai gali naudoti daugiau trąšų ten, kur pasėliams jų reikia, ir mažiau ten, kur nereikia, taip sumažinant išlaidas ir poveikį aplinkai.

Kukurūzų augimo etapai, kai vegetacijos indeksai yra naudingiausi

“Tinkamas indeksas tinkamame augimo etape atskleidžia informaciją apie pasėlius, kurios bendro pobūdžio žvalgyba tiesiog negali suteikti – o duomenų rinkimo laikas yra toks pat svarbus, kaip ir pasirinktas indeksas.”

1. Atsiradimo etapas

Dygimo metu augalų danga yra reta, o vaizde dominuoja dirvožemis. Standartinis NDVI čia veikia prastai, nes dirvožemio foninis triukšmas užgožia silpną lajos signalą. Šiame etape tinkami įrankiai yra dirvožemio pakoreguoti indeksai, tokie kaip SAVI ir MSAVI.

Jie taiko korekcijos koeficientą, kad sumažintų atviro dirvožemio įtaką indekso vertei, ir taip leidžia prasmingai išmatuoti augalų tankumą ir ankstyvą įsišaknijimo vienodumą.

2. Vegetatyvinis augimas (V stadijos)

Nuo V3 iki V12 kukurūzų laja sparčiai plečiasi. Tai yra svarbiausias azoto valdymo laikotarpis, nes pasėlių azoto poreikis smarkiai padidėja.

NDRE ir CI Green indeksai šiuo laikotarpiu yra jautriausi, nes raudona krašto juosta aptinka nedidelį chlorofilo sumažėjimą prieš platesnius NDVI signalo pokyčius. Bepiločių orlaivių skrydžiai V6 ir V10 dažniais, suderinti su azoto paskirstymo sprendimais, duoda didžiausią duomenų investicijų grąžą.

Kukurūzų augimo etapai, kai vegetacijos indeksai yra naudingiausi

3. Kutų ir šilko vėrimas

Kutų susidarymas (VT) ir šilkinis susiformavimas (R1) yra jautriausi derliui etapai visame kukurūzų gyvavimo cikle. Šiuo metu lajos užsidarymas beveik baigtas, o tai reiškia, kad NDVI ir EVI dabar gali nuskaityti visą lają be dirvožemio įsikišimo.

Abu indeksai sveikuose pasėliuose pasiekia savo piką ties VT. Bet koks indekso verčių stabilizavimasis arba ankstyvas sumažėjimas šiame etape yra patikimas streso rodiklis, dėl kurio gali atsirasti branduolių nutrūkimas ir derliaus nuostoliai.

4. Grūdų įdaras

Grūdų daugėjimo laikotarpiu (R3–R5) pagrindinis rūpestis dėl valdymo pereina prie vandens streso ir ligų. NDWI (normalizuotas vandens skirtumo indeksas, apskaičiuojamas pagal NIR ir SWIR juostas) ir terminiai indeksai papildo standartinį rinkinį šiame etape, nustatydami lajos vandens kiekio sumažėjimą, kuris vyksta prieš matomą vytimą.

NDVI vertės pradeda natūraliai mažėti pasėliui bręstant, todėl norint interpretuoti indekso trajektorijas, reikia palyginti jas su numatomu auginamo hibrido sezoniniu modeliu.

5. Branda

Pasiekus fiziologinę brandą (R6), visi pagrindiniai augmenijos rodikliai mažėja, senstant lajai ir mažėjant chlorofilo kiekiui. Brandos metu gauti indekso duomenys daugiausia naudojami retrospektyviai analizei – sezoninių VI trajektorijų koreliacijai su faktiniais derliaus duomenimis, siekiant patvirtinti prognozavimo modelius ir pagerinti būsimų sezonų lyginamuosius rodiklius. Indekso kreivių laiko eilučių analizė nuo sudygimo iki brandos suteikia išsamiausią duomenų pagrindą konkrečiam laukui būdingų derliaus modelių kūrimui.

Įprasti vegetacijos indeksai, naudojami kukurūzų augimo stebėsenai

1. NDVI (normalizuotas diferencinis vegetacijos indeksas)

NDVI yra plačiausiai žemės ūkyje naudojamas augmenijos indeksas. Jis matuoja kontrastą tarp artimojo infraraudonojo spinduliavimo ir raudonojo atspindžio ir apskaičiuojamas taip:

NDVI = (NIR − raudona) / (NIR + raudona)

NDVI vertės svyruoja nuo −1 iki +1. Sveikų, tankių kukurūzų lajų žalumo piko metu balai paprastai būna nuo 0,7 iki 0,9. Geriausi šio metodo taikymo sritys apima lajų vystymosi stebėjimą nuo V6 iki kutų formavimosi, prasčiau veikiančių lauko zonų nustatymą ir koreliaciją su LAI bei antžemine biomase.

Pagrindinis NDVI apribojimas yra prisotinimas tankiuose medžių lajose – kai LAI viršija maždaug 3 m²/m², papildomas lapų plotas mažina NDVI signalo pokyčius, sumažindamas jautrumą esant didžiausiam lajos tankumui.

2024 m. paskelbtame tyrime Žemės ūkis (MDPI), naudodamas bepiločių orlaivių (UAV) pagrindu veikiančią NDVI stebėseną per du vegetacijos sezonus Vengrijoje, nustatė, kad stipriausia NDVI ir derliaus koreliacija įvyko po šilko susidarymo stadijoje (R2 = 0,638 2023 m. ir R2 = 0,634 2024 m.), tai patvirtina NDVI, kaip sezono derliaus rodiklio, patikimumą tuo konkrečiu augimo laikotarpiu.

2. GNDVI (žaliasis NDVI)

GNDVI pakeičia raudoną juostą žalia juostele: GNDVI = (NIR − Žalia) / (NIR + Žalia). Žalias kanalas yra jautresnis chlorofilo koncentracijai nei raudonas kanalas, todėl GNDVI geriau aptinka vidutinius chlorofilo pokyčius brandžiuose, tankiuose medžių vainikėliuose, kur NDVI yra prisotintas.

Pagrindinis jo pritaikymas kukurūzuose yra azoto būklės įvertinimas vegetacijos viduryje ir reprodukcinėje stadijose. Tyrimai paskelbti žurnale „... ScienceDirect (2024 m.) patvirtino, kad GNDVI, derinamas su NDRE daugiaindeksiniuose regresijos modeliuose, žymiai pagerino kukurūzų derliaus prognozavimo tikslumą, ypač priešžydėjimo stadijose.

3. EVI (pagerintas augmenijos indeksas)

EVI pagerina NDVI, įtraukdama mėlynąją juostą ir taikydama atmosferos korekcijos koeficientus: EVI = 2,5 × [(NIR − raudona) / (NIR + 6 × raudona − 7,5 × mėlyna + 1)]. Ši formulė vienu metu sumažina atmosferos triukšmą ir dirvožemio foninius trukdžius, todėl EVI yra jautresnis nei NDVI tankių augalų lajų sąlygomis, kai NDVI prisotina.

EVI yra pageidaujamas indeksas kukurūzų lajos struktūrai stebėti nuo kutų susidarymo iki ankstyvo grūdų užsipildymo, kai augalų danga beveik visiškai padengta augalija. Tai yra pagrindinis MODIS palydovinių produktų indeksas ir yra plačiai naudojamas regioninio masto kukurūzų stebėsenai.

Tyrimas Žemės ūkis (2024 m.), naudodamas MODIS MOD09A1 duomenis Dzilino provincijoje, Kinijoje, nustatė, kad Sujungus kelis augmenijos indeksus, įskaitant EVI, su formos modeliu, žymiai pagerėjo fenologinės stadijos nustatymo tikslumas pagrindiniais kukurūzų augimo laikotarpiais, palyginti su vieno indekso metodais.

Didelio masto regioniniam pasėlių stebėjimui EVI sujungimas su kitais laiko eilučių modelių indeksais užtikrina patikimesnį fenologinį stebėjimą nei bet kuris vienas indeksas.

4. SAVI (Dirvožemio pakoreguotas augmenijos indeksas)

SAVI į NDVI formulę įtraukia dirvožemio ryškumo korekcijos koeficientą (L): SAVI = [(NIR − Raudona) / (NIR + Raudona + L)] × (1 + L), kur L = 0,5, esant tipiškoms dirvožemio sąlygoms. Slopindama plikos dirvos atspindžio įtaką, SAVI atlieka tikslesnius lajos matavimus ankstyvosiose kukurūzų augimo stadijose, kai žemės danga yra mažesnė nei 50%. Tai standartinis pasirinkimas augalų įsitvirtinimui, medynų vienodumui ir ankstyvojo sezono gyvybingumui stebėti nuo sudygimo iki V4.

5. NDRE (normalizuoto skirtumo raudonas kraštas)

NDRE naudoja raudonojo krašto ir artimojo infraraudonojo spektro juostas: NDRE = (NIR − raudonoji briauna) / (NIR + raudonoji briauna). Raudonoji kraštinė juosta yra spektrinėje srityje, kurioje nedideli chlorofilo koncentracijos pokyčiai sukelia didelius atspindžio pokyčius, todėl NDRE yra jautresnis azoto sukeltam chlorofilo pokyčiui nei NDVI.

Tyrimas, paskelbtas m. Jutikliai (2024 m.) LSU AgCenter tyrimų stotyje, naudodamas bepiločių orlaivių fotogrametriją, nustatė, kad NDRE, praėjus 87 dienoms po pasodinimo, prognozavo kukurūzų grūdų derlių, kai R² yra 0,9097., išskirtinai stiprus ryšys, pabrėžiantis NDRE vertę vėlyvojo sezono azoto valdymui ir derliaus prognozavimui.

6. MSAVI (Modifikuotas dirvožemio pakoreguotas augmenijos indeksas)

MSAVI patobulina SAVI, nes L koeficientas yra dinaminis, o ne fiksuotas, todėl jis automatiškai prisitaiko prie augmenijos dangos laipsnio: MSAVI = [2 × NIR + 1 − √((2 × NIR + 1)² − 8 × (NIR − raudona))] / 2.

Dėl šio savaiminio koregavimo MSAVI yra tikslesnis nei SAVI visame lajos vystymosi diapazone – nuo plikos dirvos išdygimo iki visiško padengimo kutų susidarymo metu. Tam nereikia jokių prielaidų apie dirvožemio šviesumą, todėl jį lengviau pritaikyti skirtingoms lauko sąlygoms ir dirvožemio tipams.

7. VARI (matomo atmosferinio atsparumo indeksas)

VARI naudoja tik matomas juostas (raudoną, žalią, mėlyną): VARI = (Žalia − Raudona) / (Žalia + Raudona − Mėlyna). Jo vertė slypi tame, kad jį galima apskaičiuoti naudojant standartines RGB kameras – tokias, kurias už mažą kainą nešiojasi dauguma komercinių dronų.

Nors VARI neturi tokio jautrumo azotui ir biomasei, kaip daugiaspektriniai indeksai, jis suteikia naudingą pirmojo etapo lajos žalumo vertinimą, todėl yra prieinamas ūkininkams, kurie dar neturi daugiaspektrinių jutiklių galimybių.

Tyrimas paskelbtas ScienceDirect (2025 m.) patvirtino, kad VARI yra vienas iš naudingų VI įvesties duomenų mašininio mokymosi modeliuose, skirtuose kukurūzų derliui prognozuoti įvairiose auginimo aplinkose.

8. OSAVI (Optimizuotas dirvožemio pakoreguotas augmenijos indeksas)

OSAVI yra supaprastinta SAVI versija su fiksuota L verte 0,16, optimizuota dalinio medžių lajos dangos sąlygoms: OSAVI = (NIR – raudona) / (NIR + raudona + 0,16).

Ši specifinė L vertė buvo empiriškai nustatyta siekiant sumažinti dirvožemio fono poveikį esant įvairiam augmenijos tankumui. OSAVI gerai veikia nuo V2 iki V6, panaikindamas atotrūkį tarp SAVI ankstyvojo sezono naudingumo ir NDVI tikslumo piko sezono metu.

9. CI žalia (chlorofilo indekso žalia)

CI Green tiesiogiai apskaičiuoja chlorofilo kiekį pagal atspindžio koeficientą: CI Žalia = (NIR / Žalia) − 1. Kadangi chlorofilas yra pagrindinis azotą kaupiantis pigmentas lapuose, „CI Green“ seka lajos azoto būseną nenaudodamas raudonos kraštinės juostos.

Dėl to jis vertingas, kai prieinama tik standartinė žalia juosta, pavyzdžiui, iš „Sentinel-2“ vaizdų, ir patikimai veikia nuo V6 iki šilkininio efekto, priimant sprendimus dėl azoto valdymo sezono viduryje.

10. CI raudonasis kraštas (chlorofilo indekso raudonasis kraštas)

CI Red Edge pakeičia žalią juostą raudona krašto juosta: CI raudonasis kraštas = (NIR / raudonasis kraštas) − 1. Dėl šio pakeitimo jis yra žymiai jautresnis chlorofilo pokyčiams nei CI Green, ypač vidurinėje ir vėlyvojoje vegetacijos stadijose, kai laja yra pakankamai tanki, kad žaliosios juostos signalas pradeda sodrėti. CI Red Edge yra vienas geriausiai veikiančių indeksų, skirtų aptikti subtilius azoto gradientus kukurūzų lauko tvarkymo zonose.

Vegetacijos indeksų palyginimas kukurūzų monitoringui

1. Geriausias ankstyvojo augimo indeksas

SAVI ir MSAVI nuosekliai lenkia NDVI ir EVI ankstyvojo kukurūzų vystymosi metu (sudygimo iki V4), nes sumažina dirvožemio foninį triukšmą, kuris kitu atveju dominuotų indeksiniame signale, kai lajos danga yra mažesnė nei 40%. OSAVI siūlo naudingą tarpinį variantą, kai dirvožemio sąlygos lauke yra įvairios.

Vegetacijos indeksų palyginimas kukurūzų monitoringui

2. Geriausias azoto aptikimo indeksas

NDRE ir CI „Red Edge“ yra stipriausi indeksai azoto trūkumui kukurūzuose nustatyti. Abu šie indeksai išnaudoja didelį raudonojo krašto juostos jautrumą chlorofilo koncentracijai. V6–V10 stadijoje – svarbiausiame lange priimant sprendimus dėl azoto naudojimo – šie indeksai aptinka trūkumą 7–14 dienų anksčiau, nei NDVI parodo bet kokį išmatuojamą atsaką, todėl lieka pakankamai laiko imtis korekcinių veiksmų.

3. Geriausias biomasės įvertinimo indeksas

NDVI ir EVI yra labiausiai patvirtinti indeksai antžeminės sausosios biomasės įvertinimui kukurūzuose. Tyrimai naudojant bepiločių orlaivių (UAV) daugiaspektrinius vaizdus kartu su tekstūros ypatybėmis. PMC (2023) nustatė, kad augmenijos indeksai, pagrįsti raudona (650 nm), raudonojo krašto (705 nm) ir artimojo infraraudonojo spinduliavimo (842 nm) juostomis, parodė didžiausią koreliaciją su LAI – glaudžiai susijusiu biomasės kaupimosi vegetaciniu laikotarpiu rodikliu.

4. Geriausias tankių lajų indeksas

EVI yra pageidaujamas indeksas, kai kukurūzų laja visiškai užsidaro, paprastai nuo kutų susidarymo iki ankstyvo grūdų užsipildymo. Kai NDVI prisotinamas, kai LAI yra didesnis nei maždaug 3, EVI toliau reaguoja į papildomą lapų plotą ir chlorofilo pokyčius, nes jo atmosferos ir dirvožemio korekcijos terminai neleidžia signalui prisotintis esant dideliam biomasės lygiui.

5. Geriausias sausros streso indeksas

NDWI (NIR ir SWIR pagrįstas vandens indeksas) ir NDVI, naudojami kartu, yra efektyviausias sausros streso nustatymo kukurūzuose derinys. NDWI tiesiogiai seka audinių vandens kiekio pokyčius, o NDVI fiksuoja antrinį vandens streso poveikį lajos žalumui. Čia didžiausią vertę suteikia daugiaspektriai jutikliai, turintys SWIR funkciją, nors šie jutikliai išlieka brangesni nei standartinės penkių juostų daugiaspektrinės sistemos.

Vegetacijos indeksų taikymas kukurūzų auginime

Augalijos indeksas yra toks pat naudingas, koks yra sprendimas, kurį jis leidžia priimti – tikslas visada yra spektrinius duomenis paversti lauko veiksmais, kurie pagerina derlių, sumažina sąnaudas arba atlieka abu šiuos veiksmus.

1. Biomasės įvertinimas

NDVI ir EVI vertės stipriai koreliuoja su antžemine sausa biomase per visą kukurūzų vegetacijos laikotarpį. Pakartotiniai bepiločių orlaivių skrydžiai arba palydovų praskridimai kas dvi savaites sukuria biomasės kaupimo kreives, kurios parodo, ar laukas artėja prie savo derliaus potencialo, ar atsilieka nuo numatomos augimo trajektorijos tam tikru sezonu.

2. Chlorofilo matavimas

„CI Green“ ir „CI Red Edge“ teikia neardomuosius lajos lygio chlorofilo įvertinimus, kurie seka augalo fotosintezės pajėgumą. Tyrimas paskelbtas žurnale „... PMC (2024 m.) atlikus UAV pagrįstą SPAD (chlorofilo matuoklio rodmenų) vertinimą kukurūzuose, buvo patvirtinta, kad modifikuotas raudonojo krašto santykio indeksas pasiekė R² 0,87 lapų chlorofilo kiekiui prognozuoti vidurinėje augimo stadijoje, parodant praktinį tikslumą, kurį raudonojo krašto indeksai suteikia šiam tikslui.

3. Azoto būklės įvertinimas

Azotas yra maistinė medžiaga, kuri labiausiai riboja kukurūzų derlių, o jos kiekis kinta visą sezoną, keičiantis pasėlių poreikiams. 2025 m. žurnale paskelbtame tyrime Augalų mokslo ribos 2024 m. integravo „Sentinel-2A“ palydovinius vaizdus, bepiločių orlaivių (UAV) daugiaspektrinius duomenis ir antžeminius stebėjimus keturiuose kukurūzų augimo etapuose ir sukūrė naują regioninio masto azoto kiekio inversijos modelį, naudodamas kelis vegetacijos indeksus kartu su juostos korekcija.

Sistema pasiekė aukštą patvirtinimo tikslumą 48 nepriklausomuose mėginių ėmimo taškuose, parodydama, kaip palydovų ir bepiločių orlaivių sintezė išplečia VI pagrindu veikiančio azoto valdymo mastelio keitimą ne tik atskiruose laukuose, bet ir ūkių bei regioniniu mastu.

4. Vandens streso nustatymas

Vandens stresas kukurūzuose pirmiausia sumažina žiotelių laidumą, tada lapų vandens kiekį ir galiausiai žaliąją biomasę – tris procesus, kurie nuosekliai veikia skirtingas spektro juostas. Ankstyvosios stadijos vandens stresas matomas terminių juostų duomenyse ir SWIR pagrįstuose indeksuose prieš mažėjant NDVI.

NDWI ir NDVI derinio stebėjimas per visą grūdų užsipildymo laikotarpį, kai vandens stresas daro didžiausią įtaką derliui, leidžia drėkinimo planavimą grįsti faktiniu pasėlių poreikiu, o ne kalendorinėmis taisyklėmis.

5. Ligų stebėsena

Grybelinės ligos, tokios kaip šiaurinė kukurūzų lapų maras ir pilkoji lapų dėmėtligė, pakeičia užkrėstų lapų spektrinį parašą dar prieš tai, kai žmogaus akiai matomi dideli pažeidimai. Užkrėstame audinyje būdingas artimojo infraraudonųjų spindulių atspindžio sumažėjimas ir raudonojo krašto padėties poslinkis.

Daugialaikis VI stebėjimas leidžia aptikti lokalizuotas spektrines anomalijas, rodančias kylantį ligų spaudimą, ir leidžia naudoti tikslinį fungicidų naudojimą, o ne purkšti visame lauke.

6. Kenkėjų padarytos žalos aptikimas

Kenkėjų maitinimosi sukelta defoliacija sumažina LAI, o tai tiesiogiai sumažina NDVI ir EVI vertes paveiktose vietose. Pavyzdžiui, armijos kirmėlių užkrėtimas sukuria būdingus erdvinius indekso mažėjimo modelius, kuriuos galima aptikti dronų vaizduose prieš užkrėtimui išplintant į gretimus lauko ruožus.

Didelės skiriamosios gebos bepiločių orlaivių (UAV) skrydžiai (atstumas tarp žemės ir mažesnio nei 5 cm) suteikia erdvinį detalumą, reikalingą vabzdžių daromai žalai atskirti nuo kitų lajos kitimo priežasčių.

7. Derliaus įvertinimas

Vegetacijos indekso vertės, išmatuotos konkrečiuose kritiniuose augimo etapuose, ypač V12, VT ir R3, yra patikimi galutinio grūdų derliaus prognozavimo rodikliai, derinami su istoriniais derliaus žemėlapiais ir orų duomenimis. Daugiaindeksiniai susiliejimo metodai nuolat pranoksta vieno indekso modelius.

GNDVI, NDRE ir SCCCI (supaprastinto lajos chlorofilo kiekio indekso) derinys prieš žydėjimą parodė ypač didelį derliaus prognozavimo tikslumą paskelbtuose kukurūzų tyrimuose. ScienceDirect (2026).

Vengrijoje atliktų dviejų auginimo sezonų tyrimų metu nustatyti 0,638 ir 0,634 koreliacijos koeficientai tarp NDVI po žydėjimo ir galutinio grūdų derliaus. Daugiaindeksiniai modeliai, įskaitant NDRE ir GNDVI, dar labiau padidina prognozavimo tikslumą.

8. Kintamo kiekio trąšų naudojimas

Iš dronų skrydžių sugeneruoti VI pagrįsti lajų žemėlapiai naudojami tiesiogiai kuriant kintamo kiekio azoto purkštuvų receptinių trąšų žemėlapius. Laukai suskirstomi į valdymo zonas pagal indekso vertes, o kiekviena zona gauna azoto dozę, sukalibruotą pagal konkretaus pasėlio poreikius.

Nuotolinis stebėjimas ir kintamo greičio technologija kartu sudarė 58% tiksliojo ūkininkavimo technologijų rinkos dalis 2025 m. („Precedence Research“, 2026 m.), atspindintis, koks svarbus šis darbo procesas tapo komercinėje kukurūzų gamyboje.

2025 m. atliktas tyrimas Žemės ūkis (MDPI) nustatė, kad vidutinės azoto dozės 120–180 kg ha⁻¹ užtikrino optimalų kukurūzų mitybos lygį, padidindamas derlių iki 5,086 t ha⁻¹ palyginti su netręštais kontroliniais augalais, NDVI pagrįsta stebėsena pasirodė esanti veiksminga ne tik derliaus optimizavimui, bet ir konkrečiai taikant konkrečioms vietai skirtas tręšimo strategijas.

Azoto valdymas NDVI pagrindu po žydėjimo (kai VI ir derliaus koreliacija pasiekia piką) gali pakeisti tradicinius tręšimo metodus, pagrįstus tik dirvožemio tyrimais, ir žymiai pagerinti tiek sąnaudų efektyvumą, tiek grūdų derlių.

Platformos, naudojamos augmenijos indekso duomenims rinkti

1. Palydoviniai vaizdai

Tokie palydovai kaip „Sentinel-2“ (10 m skiriamoji geba, 5 dienų pakartotinis apsilankymas) ir „Planet Labs“ (3 m skiriamoji geba, kasdienis pakartotinis apsilankymas) teikia nuoseklius, oro sąlygas atitinkančius spektrinius duomenis dideliuose plotuose už nedidelę kainą už hektarą.

Tai, kad ’Sentinel-2“ teleskopas turi raudonas kraštines juostas (B5, B6, B7 ties 705, 740, 783 nm), daro jį ypač vertingu NDRE ir CI raudonųjų kraštų skaičiavimams regioninėse kukurūzų stebėsenos programose. Apribojimas yra debesuotumas: debesuotas laikotarpis kritinio augimo laikotarpio metu gali sukelti duomenų spragas, kurios sutrikdo laikinąjį stebėjimą.

2. Dronais pagrįstas nuotolinis stebėjimas

Fiksuotų sparnų ir daugiarotoriai dronai su daugiaspektrinėmis kameromis teikia lauko mastelio vaizdus, kurių skiriamoji geba yra 2–10 cm vienam pikseliui. Toks detalumo lygis išskiria atskiras augalų eiles, todėl galima išmatuoti augalų lajos sveikatos skirtumus eilėse.

Dronų tyrimus galima suplanuoti pagal poreikį, neatsižvelgiant į palydovo praskriejimo laiką, todėl jie idealiai tinka duomenims rinkti tiksliuose agronominių sprendimų priėmimo taškuose, tokiuose kaip azoto tręšimas šoninėmis trąšomis ar drėkinimo planavimas.

3. Bepiločių orlaivių (UAV) daugiaspektrinės kameros

Daugiaspektrinės kameros, tokios kaip „MicaSense RedEdge“, „Parrot Sequoia“ ir „DJI Zenmuse P1“, vienu metu fiksuoja vaizdus penkiose ar daugiau siaurų spektro juostų, įskaitant raudoną, žalią, mėlyną, raudoną kraštą ir artimąjį infraraudonąjį spindulį.

Šios sistemos apima kalibruotą atspindžio plokštę ir saulės šviesos jutiklį, skirtus duomenims normalizuoti pagal kintančias apšvietimo sąlygas skrydžio metu, o tai yra būtina norint gauti tikslias, atkuriamas indekso vertes, o ne santykinius palyginimus.

4. Nešiojamieji pasėlių jutikliai

Aktyvūs optiniai jutikliai, tokie kaip „GreenSeeker“ ir „CropCircle“, skleidžia savo šviesos šaltinį ir matuoja atskirų augalų atspindėjimą artimu atstumu, pašalindami kintančios saulės šviesos poveikį.

Šie jutikliai naudojami greitam azoto būklės įvertinimui lauke tam tikrose mėginių ėmimo vietose. Jų duomenys papildo dronų ir palydovų vaizdus, pateikdami tikslius antžeminius matavimus, kurie patvirtina nuotolinio stebėjimo indekso vertes žinomose vietose.

5. Ant traktoriaus montuojami jutikliai

Traktoriuje montuojami aktyvūs jutikliai, tokie kaip „John Deere Hagie“ ir „Trimble GreenSeeker RT“, nuolat skenuoja kukurūzų lajas, traktoriui važiuojant lauku, ir perduoda realaus laiko NDVI duomenis tiesiai į kintamos normos valdiklį. Ši uždaro ciklo sistema leidžia trąšų normą koreguoti kelyje, remiantis realiais pasėlių būklės duomenimis, be atskiro duomenų apdorojimo etapo tarp jutiklių gavimo ir naudojimo.

Augalijos indekso tikslumą kukurūzų laukuose įtakojantys veiksniai

1. Dirvožemio fonas

Atviras dirvožemis turi savo spektrinį parašą, kuris susilieja su augalų lajos signalu, ypač kai danga yra mažesnė nei 50%. Dirvožemio atžvilgiu pakoreguoti indeksai (SAVI, MSAVI, OSAVI) yra sukurti siekiant sumažinti šį poveikį, tačiau dirvožemio spalva, drėgmė ir organinių medžiagų kiekis vis tiek turi įtakos indekso vertėms ankstyvojo sezono vaizduose. Kalibruojant indekso slenksčius konkretiems dirvožemio tipams regione, padidėja interpretavimo tikslumas.

2. Debesuotumas

Debesys blokuoja saulės spinduliuotę ir sukelia kintamą šešėlį ant žemės, todėl pasyviųjų jutiklių, esančių palydovuose ir dronuose, atspindžio matavimai yra nepatikimi.

Aktyvūs jutikliai yra atsparūs debesuotumui, nes jie patys tiekia apšvietimą. Debesuotumas yra svarbiausias veiksnys, ribojantis palydovinio VI stebėjimo naudingumą regionuose, kuriuose vegetacijos metu dažnai vyrauja debesuotumas.

Augalijos indekso tikslumą kukurūzų laukuose įtakojantys veiksniai

3. Saulės kampas

Maži saulės kampai padidina šešėlio dalį šviesmečių skliaute, dirbtinai sumažindami artimojo infraraudonojo spinduliavimo atspindį ir iškreipdami indekso vertes. Bepiločių orlaivių skrydžiai, atliekami nuo 10 iki 14 val. vietos saulės laiku, sumažina šešėlių poveikį ir pateikia nuoseklesnius duomenis. Skrydžio laiko nuoseklumas atliekant pakartotinius tyrimus yra toks pat svarbus kaip ir absoliutus laikas, nes tai leidžia prasmingai palyginti datas.

4. Pasėlių tankumas

Augalų populiacija tiesiogiai veikia lajos užsidarymą ir todėl, kaip greitai VI vertės didėja nuo pasodinimo iki lajos užsidarymo. Laukuose, kuriuose augalų populiacija mažesnė, laja užsidaro vėliau, todėl pailgėja laikotarpis, kai dirvožemio fonas trukdo indekso rodmenims. Iš dygimo vaizdų gauti populiacijos žemėlapiai leidžia koreguoti VI ribas pagal vietinius tankumo pokyčius.

5. Augimo etapas

Ta pati VI vertė skirtinguose augimo etapuose reiškia skirtingus dalykus. 0,5 NDVI V6 etape gali rodyti sveiką, gerai besivystantį vainiką, o 0,5 NDVI VT etape reikštų didelį stresą.

VI verčių interpretavimas neatsižvelgiant į augimo stadiją lemia klaidingą pasėlių būklės klasifikavimą. Laiko eilučių analizė, kuri lygina dabartines vertes su numatomomis sezoninėmis kreivėmis, tai ištaiso, kontekstualizuodama kiekvieną rodmenį pasėlių vystymosi trajektorijoje.

6. Jutiklio skiriamoji geba

Didesnės skiriamosios gebos jutikliai viename pikselyje sumaišo pasėlių, dirvožemio ir lauko pakraščių spektrinius signalus – ši problema vadinama “mišriais pikseliais”. Esant 10 m skiriamajai gebai, ’Sentinel-2“ vienas pikselis padengia 100 m² žemės plotą, kuriame dažnai būna kelios pasėlių eilės ir tarpueiliai.

Didesnės raiškos dronų vaizdai (5 cm pikseliui) pašalina mišrius pikselius ir suteikia daug grynesnį drono kupolo spektrinį signalą, tačiau padidina duomenų kiekį ir apdorojimo laiką.

Augalijos indeksų, skirtų kukurūzų monitoringui, apribojimai

1. Sotumas tankiuose medžių vainikėliuose

NDVI, plačiausiai naudojamas indeksas, prisotina save, kai LAI vertės yra didesnės nei maždaug 3 m²/m², o kukurūzai šią vertę paprastai pasiekia iki V10. Viršijus šią ribą, papildomas lajos žalumo ar biomasės padidėjimas sukelia nežymius NDVI pokyčius. EVI, GNDVI ir NDRE yra sukurti siekiant išspręsti šį apribojimą, tačiau jiems reikia daugiau spektrinių juostų nei NDVI ir jie ne visada pasiekiami iš pigesnių jutiklių.

2. Priklausomybė nuo oro sąlygų

Pasyvios nuotolinio stebėjimo sistemos priklauso nuo nuolatinio saulės apšvietimo. Debesuotumas, migla ir atmosferos aerozoliai sugeria ir išsklaido saulės spindulius prieš jiems pasiekiant pasėlius ir vėl grįžtant į jutiklį, iškreipdami atspindžio vertes.

Duomenų apdorojimo metu taikomi atmosferos korekcijos algoritmai sumažina, bet nepašalina šio poveikio. Atogrąžų kukurūzų auginimo regionuose, kuriuose užsitęsia debesuotumas, duomenų spragos gali būti pakankamai dažnos, kad pakenktų laiko eilučių stebėjimui.

3. Mišrūs pikseliai

Esant mažai erdvinei skiriamajai gebai, pikseliai fiksuoja signalus tiek iš pasėlių lajos, tiek iš dirvožemio, kelių, drėkinimo įrangos ar lauko ribų. Gautas mišrus pikselių atspindys sukuria indekso vertes, kurios neatspindi vien lajos. Lauko ribų maskavimas ir didžiausios įmanomos erdvinės skiriamosios gebos jutiklio naudojimas yra standartinė praktika, siekiant sumažinti šią paklaidą.

4. Kalibravimo reikalavimai

Norint gauti tikslias ir atkuriamas indekso vertes, reikia atlikti jutiklio radiometrinį kalibravimą, atmosferos poveikio korekciją ir normalizavimą pagal kintamą apšvietimą dronų skrydžių metu. Praleidus šiuos veiksmus, gaunami santykiniai VI žemėlapiai, kurių negalima palyginti tarp datų ar laukų, todėl jų naudingumas laiko eilučių stebėjimui ir kelių laukų lyginamajai analizei yra ribotas.

5. Būtinybė patvirtinti faktinę tiesą

Augalijos indeksai yra netiesioginiai matavimai. Jie įvertina pasėlių savybes – chlorofilą, azotą, biomasę – koreliuodami spektrinius modelius su biologiniais kintamaisiais, o ne matuodami juos tiesiogiai.

Kiekvienas VI pagrįstas pasėlių vertinimas yra pagrįstas faktiniu patvirtinimu: fiziniais lapų azoto matavimais, chlorofilo matuoklio rodmenimis arba destruktyvios biomasės mėginiais, paimtais reprezentatyviame lauko vietų pogrupyje. Faktiniai duomenys įtvirtina nuotolinio stebėjimo interpretaciją ir užkerta kelią klaidingai diagnozei.

Geriausia vegetacijos indeksų naudojimo kukurūzų laukuose praktika

1. Tinkamo indekso pasirinkimas

Indekso pasirinkimas turėtų atitikti stebėsenos tikslą ir turimą jutiklį. Azoto vertinimui pasirinkite NDRE arba CI Red Edge, jei yra raudona krašto juosta. Ankstyvojo sezono medynų vertinimui naudokite SAVI arba MSAVI.

Sezono piko metu medžių lajų stebėjimui ir derliaus prognozavimui naudokite EVI arba NDVI kartu su GNDVI arba NDRE. Sezono pradžioje arba esant dideliam lajų tankumui venkite naudoti vien NDVI – jo apribojimai abiem atvejais yra gerai žinomi.

2. Tinkamo augimo etapo pasirinkimas

Duomenų rinkimo laiko parinkimas agronominių sprendimų priėmimo momentams maksimaliai padidina VI duomenų valdymo vertę. Praktinis kukurūzų stebėsenos grafikas apimtų:

  1. V2–V4 (dygimo patikra): medynų vienodumui įvertinti ir atsodinimo zonoms nustatyti naudokite SAVI arba MSAVI.
  2. V6 (azoto kiekio nustatymas pagal šalutinį kiekį): naudokite NDRE arba CI Red Edge, kad nustatytumėte azoto būseną ir sugeneruotumėte kintamos normos receptą.
  3. V10–V12 (lajų uždarymas): naudokite NDVI ir EVI biomasei įvertinti ir nepakankamai gerai veikiančioms valdymo zonoms pažymėti.
  4. VT (kuotmedžių formavimasis): naudokite NDVI ir GNDVI, kad įvertintumėte lajos aukštį ir nustatytumėte sritis, kurioms kyla streso rizika apdulkinimo metu.
  5. R3 (pieno stadija): naudokite NDVI ir NDWI vandens stresui nustatyti ir grūdų užsipildymo progresui įvertinti.
  6. R6 (brandumas): naudokite indekso duomenis sezoninei VI trajektorijai susieti su derliaus kiekiu modelio kalibravimui.

3. Kelių indeksų sujungimas

Nė vienas indeksas neatspindi viso kukurūzų pasėlių būklės sudėtingumo. Sujungus du ar daugiau indeksų, skirtų skirtingiems biologiniams signalams, gaunami išsamesni diagnostiniai žemėlapiai. NDRE azoto būklei, NDVI bendrajai biomasei ir NDWI vandens kiekiui derinys apima tris dažniausiai pasitaikančius kukurūzų auginimo ribojančius veiksnius. Kelių indeksų sujungimas mašininio mokymosi modeliuose užtikrina išmatuojamai didesnį derliaus prognozavimo tikslumą nei bet kuris vieno indekso metodas.

4. Antžeminių stebėjimų integravimas

VI žemėlapiai visada turėtų būti interpretuojami kartu su lauko stebėjimais. Kai dronų žemėlapyje atsiranda VI anomalija, fiziškai apsilankius toje vietoje, patvirtinama, ar spektrinis signalas atspindi realią agronominę problemą – azoto trūkumą, sutankinimą, užmirkimą, kenkėjų padarytą žalą – ar jutiklių triukšmo, šešėlio ar dirvožemio pokyčių artefaktą. Antžeminiai stebėjimai taip pat suteikia mokymo duomenis, reikalingus vietinėms VI riboms kalibruoti konkretiems hibridams, dirvožemiams ir valdymo sistemoms.

5. Laiko eilučių analizės naudojimas

Vienas VI vaizdas yra momentinė nuotrauka. Laiko eilutė, sudaryta iš vaizdų nuo sudygimo iki brandos, yra istorija. Indekso verčių braižymas laikui bėgant atskleidžia augimo trajektorijas, kurios identifikuoja streso įvykius pagal jų datą, sunkumą ir trukmę. Laiko eilučių duomenys taip pat leidžia palyginti dabartinį sezoną ir istorinius etalonus, suteikdami kontekstą, kurio negali pateikti vienos datos vaizdai.

Kukurūzų augimo stebėsenos ateities tendencijos

1. Dirbtinis intelektas

Dirbtinio intelekto algoritmai vis dažniau taikomi augmenijos indekso duomenims, siekiant automatizuoti interpretavimo užduotis, kurioms šiuo metu reikalinga agronomo nuomonė. Giliojo mokymosi modeliai, apmokyti naudojant didelius VI duomenų rinkinius, gali per kelias sekundes klasifikuoti streso tipą, stiprumą ir erdvinį mastą iš daugiaspektrinių vaizdų, pažymėdami veiksmų reikalaujančias zonas agronomui peržiūrėti, užuot reikėję atlikti išsamią rankinę kiekvieno vaizdo analizę.

Dirbtinis intelektas žemės ūkio rinkoje buvo įvertintas 2,1 mlrd. JAV dolerių 2023 m. ir prognozuojama, kad iki 2032 m. jis augs daugiau nei 241 mln. per metus (metinis augimo tempas) (GMI, 2025), atspindintis, kaip sparčiai šis pajėgumas yra komercializuojamas.

2. Mašininio mokymosi modeliai

Daugiaindeksiniams, daugialaikiams duomenų rinkiniams taikomi „Random Forest“, „XGBoost“ ir konvoliuciniai neuroniniai tinklai (CNN) nuolat pranoksta tradicinius regresijos pagrindu veikiančius VI pajamingumo modelius.

Tyrimai, naudojant GBM (gradiento didinimo mašinas) kukurūzų derliaus prognozavimui, atlikti R² vertės 0,78 integruojant VI laiko eilutes su meteorologiniais duomenimis, paprastesni regresiniai metodai yra geresni.

Šie modeliai išmoksta sudėtingus, netiesinius ryšius tarp spektrinių modelių ir agronominių rezultatų, kurių tiesiniai modeliai negali užfiksuoti.

3. Hiperspektrinis vaizdavimas

Hiperspektriniai jutikliai vienu metu fiksuoja atspindžio duomenis šimtuose siaurų spektrinių juostų, palyginti su penkiomis–dešimčia įprastų multispektrinių kamerų juostų. Toks spektrinis tankis leidžia aptikti pasėlių streso signalus, kurie patenka į siaurus spektrinius langus, nematomus plačiajuosčiams jutikliams.

Kukurūzams aktyviai patvirtinami hiperspektriniai ligų aptikimo, sunkiųjų metalų streso ir mikroelementų trūkumo rodikliai, o komercinės bepiločių orlaivių hiperspektrinės sistemos tampa vis labiau prieinamos.

4. Pasėlių stebėjimas realiuoju laiku

Jutiklių miniatiūrizacijos, palydovų konsteliacijos išplėtimo ir 5G ryšio derinys skatina pasėlių būklės stebėjimą realiuoju laiku – kai VI duomenys yra prieinami nuolat auginimo sezono metu, o ne kas savaitę ar kas dvi savaites.

’Planet Labs“ kasdienis palydovų pakartotinių apsilankymų dažnis ir daiktų internetu pagrįstų lauko jutiklių, kurie perduoda duomenis į debesijos platformas, diegimas jau suteikia beveik realiuoju laiku stebimos sistemos galimybes ankstyviesiems naudotojams.

DJI dronais pagrįstos nuotolinio stebėjimo sistemos pranešė apie 67,78% cheminių medžiagų sąnaudų kiekio sumažinimas kai iš VI duomenų gauti receptų žemėlapiai tiekiami kintamo kiekio purškimo sistemoms („Mordor Intelligence“, 2026).

5. Integracija su tiksliosios žemdirbystės sistemomis

Kitas kukurūzų VI stebėsenos žingsnis – sklandi duomenų rinkimo, apdorojimo, interpretavimo ir lauko veiksmų integracija. Debesijos pagrindu veikiančios ūkių valdymo platformos jau jungia palydovinių ir dronų vaizdų srautus tiesiai prie kintamos normos valdiklio programinės įrangos, taip sutrumpinant laiką nuo duomenų rinkimo iki lauko veiksmų nuo dienų iki valandų.

Standartizuojant vaizdų teikėjų, agronominės programinės įrangos ir ūkio įrangos API, darbo eiga nuo “drono skrydžio” iki “kintamo kiekio nurodymo taikymo” taps prieinama visų lygių gamintojams.

Dažnai užduodami klausimai

Kuris vegetacijos indeksas yra geriausias kukurūzams?
Nė vienas indeksas nėra universaliai geriausias. NDRE geriausiai veikia vertinant azotą, SAVI – ankstyvosios stadijos stebėsenai, EVI – tankioms lajoms, o NDVI – bendrai biomasės ir derliaus koreliacijai. Dviejų ar trijų stebėsenos tikslui pritaikytų indeksų derinys nuosekliai pranoksta bet kurį vieną indeksą.

Kaip dažnai reikėtų stebėti augmenijos rodiklius?
Visą sezoną auginant kukurūzus, rekomenduojamas stebėjimo intervalas V4–R3 laikotarpiu yra kas 7–14 dienų. Kritiniai sprendimų langai (V6 azotui, VT streso vertinimui, R3 drėkinimui) pateisina skrydžių ar palydovinių duomenų rinkimą, neatsižvelgiant į standartinį stebėjimo grafiką.

Kuris vegetacijos indeksas geriausiai veikia ankstyvojo kukurūzų augimo metu?
SAVI ir MSAVI geriausiai veikia nuo sudygimo iki V4, nes sumažina atviro dirvožemio įtaką indekso vertei, todėl gaunami reikšmingi lajos matavimai net tada, kai žemės danga yra mažesnė nei 30%.

Ar augmenijos indeksai gali aptikti ligą prieš pasirodant simptomams?
Tyrimai rodo, kad lapų ligos pakeičia užkrėstų lapų spektrinį parašą dar prieš atsirandant matomiems pažeidimams. Raudonojo krašto indeksai yra jautriausi ankstyvam ligų nustatymui, nes jie reaguoja į chlorofilo skaidymą užkrėstame audinyje. Aptikimo laikas priklauso nuo ligos tipo ir sunkumo, tačiau kontroliuojamuose tyrimuose buvo įrodyta, kad ligos gali būti aptiktos anksti – 5–10 dienų iki vizualinių simptomų atsiradimo.

Išvada

Vegetacijos indeksai, skirti kukurūzų augimui stebėti, gerokai peržengė mokslinių tyrimų smalsumo ribas. Dabar tai praktiški, lauke išbandyti įrankiai, suteikiantys ūkininkams ir agronomams galimybę pamatyti pasėlių stresą, azoto trūkumą ir derlių ribojančias sąlygas likus kelioms savaitėms iki šių problemų atsiradimo ir iki joms sukeliant negrįžtamą derliaus praradimą. Tinkamo indekso parinkimas kiekvienam augimo etapui nėra nedidelė techninė detalė; tai yra skirtumas tarp realios problemos aptikimo ir klaidinančių duomenų gavimo. Kelių indeksų – NDRE azotui, EVI tankiai lajos biomasei, NDWI vandens būklei – derinimas leidžia gauti diagnostinį vaizdą, kurio negali pateikti joks vienas matavimas. Šio spektrinio vaizdo integravimas su fiziniais lauko stebėjimais pagrindžia duomenis agronomine realybe ir užkerta kelią klaidingam interpretavimui, kylančiam dėl pasikliavimo vien nuotoliniais tyrimais.
Vaidmuo, kurį atlieka diegimo optimizavimas, atliekant autonominius bepilotes orlaivių (UAV) sistemas draugišką tinklo priežiūrą, siekiant efektyvios pasėlių stebėsenos

B(eronaučiai orlaiviai (UAV), dar vadinami dronais, pakeičia modernųjį žemės ūkį, suteikdami greitus vaizdus iš oro. Jie naudojami pasėliams stebėti dėl jų sveikatos, augimo stadijos, kenkėjų, piktžolių ir derliaus įvertinimo. Pavyzdžiui, Kinijoje šiuo metu veikia daugiau nei 250 000 žemės ūkio dronų, o Tailande apie 30% dirbamų laukų buvo padengta dronų purškimo arba stebėjimo paslaugomis iki 2023 m. Šie UAV daro žemės ūkį efektyvesnį, greitai aptikdami problemas (pvz., kenkėjų protrūkius ar vandens trūkumą), kurios gali būti nepastebėtos ant žemės.

Tačiau nedideli bepiločiai orlaiviai turi labai ribotą borto skaičiavimo galią ir akumuliatoriaus veikimo laiką. Todėl sudėtingų dirbtinio intelekto regos algoritmų paleidimas juose realiuoju laiku yra iššūkis. Tradiciniai lengvi objektų aptikimo modeliai (pavyzdžiui, mažyčiai YOLO arba "MobileNet" grindžiami detektoriai) gali tik iš dalies patenkinti šiuos poreikius: dėl jų dažnai prarandamas tikslumas arba greitis, be to, juos reikia gerokai derinti rankiniu būdu. Ši spraga motyvuoja dislokacijos poreikius atitinkančią neuroninės architektūros paiešką (NAS): automatinio projektavimo metodą, kuriuo gilaus mokymosi modeliai pritaikomi prie tikslių dislokuotų bepiločių orlaivių reikalavimų.

Šiuolaikinėje tiksliojoje žemdirbystėje, la.

Tačiau maži dronų borto kompiuteriai (dažnai apriboti kelių vatų galia) sunkiai dirba, kad skrydžio greičiu paleistų didelius neuroninius tinklus. Dėl to sudėtinga atlikti analizes realiu laiku: jei dronas pastebi problemą, jis turi greitai reaguoti arba užfiksuoti duomenis, kol nepradėjo trūkti baterijos. Dabartiniai lengvieji detektoriai (pvz., YOLOv8 nano, YOLO-tiny, MobileNets) yra sukurti rankiniu būdu ir dažnai apima kompromisus: mažesnis modelis pagreitina jo veikimą, tačiau gali sumažinti tikslumą.

Dėl to kyla didelis poreikis metodams, kurie automatiškai rastų geriausią įmanomą modelį, atsižvelgiant į drono apribojimus. Diegimui pritaikytas NAS (Neural Architecture Search) atitinka šį poreikį, ieškant neuroninių tinklų architektūrų, kurios kartu optimizuoja aptikimo tikslumą ir išteklių naudojimą (vėlavimą, energiją, atmintį) realiomis drono sąlygomis. Šis metodas gali tiekti specializuotus modelius, kurie efektyviai veikia drono aparatinei įrangai, tačiau išlieka labai tikslūs atliekant pasėlių stebėjimo užduotis.

Reikalavimai UAV objektų aptikimui žemės ūkio pasėlių stebėsenoje

Žemės ūkio UAV atlieka įvairias vizualinio aptikimo užduotis, kurių kiekviena kelia skirtingus reikalavimus:

1. Augalų sveikatos ir streso aptikimas: Dronai naudoja RGB, termines ar daugiaspektres kameras, kad nustatytų stresą patiriančius augalus, maistinių medžiagų trūkumą ar ligų simptomus. Realaus laiko algoritmai gali sudaryti laukų variabilumo žemėlapius, leidžiančius valdyti laistymą ar tręšimą. Tikslus augalų streso požymių aptikimas leidžia laiku imtis priemonių derliui išsaugoti.

2. Piktžolių identifikavimas: Aptikti piktžoles tarp pasėlių leidžia ūkininkams purkšti tik nepageidaujamus augalus, taupant herbicidus. Pavyzdžiui, tyrime, atliktame medvilnės laukuose, buvo naudojama dronų (UAV) nuotraukų su YOLOv7 pagrindu veikiančiu detektoriumi, ir pasiekta apie 83% tikslumas atskiriant piktžoles nuo medvilnės. Tačiau vizualiai panašių piktžolių ir pasėlių atskyrimas lieka sudėtingas užgriozdintose laukų nuotraukose.

Reikalavimai UAV objektų aptikimui žemės ūkio pasėlių stebėsenoje

3. Kenkėjų ir ligų aptikimas: Be(s)manevriai orlaiviai (UAV) gali aptikti protrūkius (pvz., skėrius, vabzdžius ar grybelines ligas) anksčiau nei žmonės, einantys pėsčiomis. Dronai taip pat padeda žemėlapiuose vaizduoti kenkėjų užkrėstas zonas, naudojant multispektrinį vaizdavimą, kuris yra geresnis nei vien tik RGB. Greitas ir tikslus kenkėjų aptikimas yra būtinas, siekiant užkirsti kelią jų plitimui.

4. Derliaus įvertinimas: Vaisių, varpų ar augalų skaičiavimas iš oro padeda prognozuoti derliaus apimtis. Modeliai, apmokyti atpažinti obuolius, melionus ar kviečių varpas UAV vaizduose, gali pagreitinti derliaus vertinimą. Pavyzdžiui, neuroniniai tinklai, naudojant dronų vaizdus, buvo taikomi arbūzų ir melionų pasėliams laukuose skaičiuoti.

5. Topografija ir kartografija: Dronai taip pat kuria laukų žemėlapius (topografinius, dirvožemio skirtumų), kurie padeda planuoti pasėlius. Nors tai nėra griežtai objektų aptikimas, tai yra dronų stebėjimo dalis.

Šios užduotys dažnai reikalauja beveik realaus laiko išvedimo: dronas, skrendantis virš laukų, gali tekti apdoroti vaizdo kadrus „on-the-fly“ (kelis kadrus per sekundę), kad būtų galima nedelsiant priimti valdymo sprendimus (pvz., pakeisti aukštį ar įjungti purkštuvą). Kitais atvejais nedidelis vėlavimas (sekundės) gali būti priimtinas, jei duomenys registruojami ir analizuojami po nusileidimo.

Svarbu tai, kad dronų vizija turi atlaikyti aplinkos kintamumą: ryškią saulės šviesą, šešėlius, vėjo sukeltą judesio suliejimą, lapų persidengimo sukeliamą uždengimą arba aukščio bei kampo pokyčius. Objektų dydžiai skiriasi (iš arti esančios piktžolės priešais nutolusius kenkėjų būrius), todėl detektoriai turi valdyti daugialypius mastelius.

Galiausiai, žemės ūkio dronų misijose didelis tikslumas, vėlavimas ir energijos suvartojimas yra glaudžiai susiję. Reikalingas didelis aptikimo tikslumas, kad nebūtų praleidžiamos piktžolės ar kenkėjai, tačiau naudojant labai gilius tinklus baterija gali greitai išsikrauti. Todėl aptikimo modelis turi būti greitas ir energijos taupantis, tačiau pakankamai tikslus atliekant užduotį. Šie griežti reikalavimai parodo, kodėl žemės ūkyje naudojamiems dronams reikalingas specialus modelių dizainas.

Lengvi objekto detektoriai, skirti UAV platformoms

Lengvi objekto detektoriai yra neuroniniai tinklai, specialiai sukurti veikti ribotos techninės įrangos sąlygomis. Juose dažnai naudojami nedideli pagrindiniai tinklai (pvz., MobileNet ar ShuffleNet), sumažintas sluoksnių plotis arba supaprastinta kaklo/galvos struktūra. Pavyzdžiui, YOLO šeimos modeliuose yra “nano” ir “tiny” versijos (pvz., YOLOv8n, YOLOv5s), kurios turi mažiau parametrų ir reikalauja mažiau operacijų (FLOPs).

Tokie detektoriai gali veikti dešimtimis kadrų per sekundę ant įterptosios aparatinės įrangos, pvz., NVIDIA Jetson Nano ar Google Coral. Pavyzdžiui, Ag-YOLO buvo pagal užsakymą sukurtas YOLO pagrindu veikiantis detektorius palmių plantacijoms, kuris veikė 36,5 fps spartą ant Intel Neural Compute Stick 2 (naudodamas tik 1,5 W) ir pasiekė aukštą tikslumą (F1 = 0,9205). Šis modelis naudojo apie 12 kartų mažiau parametrų nei YOLOv3-Tiny, dvigubai padidindamas jo spartą.

Lengvi objekto detektoriai, skirti UAV platformoms

Šie pavyzdžiai parodo modelio projektavimo kompromisus: sumažinus modelio dydį ar sudėtingumą (pvz., mažiau sluoksnių ar kanalų), paprastai pagreitėja išvedimas ir sumažėja energijos sąnaudos, tačiau gali suprastėti tikslumas. Ag-YOLO atsisakė tam tikro pajėgumo, kad pasiektų greitį ir efektyvumą, tačiau vis tiek išlaikė aukštą 0,92 F1 balą savo užduotyje.

Panašiai, vabalų aptikimui buvo lyginamos trys YOLOv7 variacijos: pilnas YOLOv7 pasiekė 83% tikslumą, o mažesnis YOLOv7-w6 tinklas sumažėjo iki 63% tikslumo. Tai iliustruoja bendrųjų lengvųjų detektorių apribojimą: vienai aplinkai ar objektų tipui pritaikyti modeliai gali blogai veikti kitoje. Optimizuotas greičiui detektorius gali praleisti subtilius ženklus (pvz., mažas arba užsimaskavusias piktžoles), o tai kenkia tvirtumui kintant sąlygoms.

Žemės ūkyje šie bendriniai lengvi tinklai gali būti ne optimalūs be papildomų koregavimų. Pavyzdžiui, YOLOv7 modelis, iš anksto apmokytas bendruose duomenų rinkiniuose, gali nepriekaištingai apdoroti unikalias pasėlių vaizdų tekstūras ir mastelius. Todėl reikia optimizuoti modelio architektūrą konkrečiai užduočiai ir platformai. Rankinis derinimas (keičiant sluoksnius, filtrus ir pan.) kiekvienam naujam dronų tipui ar pasėlių veislei reikalauja daug darbo. Tai skatina automatinius metodus – tokius kaip diegimo galimybes atsižvelgianti NAS (Network Architecture Search) – siekiant rasti geriausią dydžio, tikslumo ir atsparumo balansą konkrečiai UAV platformai ir žemės ūkio taikymui.

Neuroninių architektūrų paieška UAV vizualiose sistemose

Neuronų architektūros paieška (NAS) yra automatizuotas neuroninių tinklų architektūrų projektavimo metodas. Vietoj rankinio sluoksnių, filtrų ir jungčių skaičiaus nustatymo, NAS naudoja algoritmus (sustiprinimo mokymąsi, evoliucinius metodus arba gradientu pagrįstą paiešką) tiria galimų dizainų erdvę ir randa tuos, kurie optimizuoja pasirinktą tikslą (pvz., tikslumą).

NAS jau buvo taikytas kuriant mobiliuosius tinklus. Pavyzdžiui, “Google” sukurtas „MnasNet“ buvo novatoriškas „platformos atpažinimo“ NAS, tiesiogiai įtraukęs realaus įrenginio delsą į objektyvą. „MnasNet“ ieškodamas kiekvieno kandidatinio modelio matavo išvadų laiką „Google Pixel“ telefone ir subalansavo tikslumą pagal šią išmatuotą delsą. Rezultatas – vaizdo konvoliucinių tinklų (CNN) šeima, kuri mobilioje įrangoje buvo greita ir tiksli, ir pranoko rankiniu būdu sukurtus „MobileNets“ ir „NASNet“ modelius „ImageNet“.

Tačiau bendrieji NAS metodai, tokie kaip "MnasNet", skirti bendroms regos užduotims (ImageNet klasifikavimas arba COCO aptikimas) ir bendrai techninei įrangai (pvz., mobiliesiems telefonams). Bepiločių orlaivių pasėlių stebėsenos atveju problema yra labiau specializuota. Norime, kad detektoriai būtų optimizuoti konkrečioms objektų klasėms (augalai, piktžolės, kenkėjai) ir pritaikyti bepiločio orlaivio jutikliams bei skrydžio profiliui. Standartinė NAS, kuri optimizuojama tik tikslumui arba bendram vėlavimui, gali nepastebėti tokių niuansų, kaip mažų objektų aptikimas arba energijos apribojimai.

Taip pat tradiciniai NAS metodai gali būti labai imlūs skaičiavimams (dažnai reikalaujantys dienų dideliuose GPU klasteriuose), o tai ne visada praktiška žemės ūkio tyrėjams. Todėl UAV vizijai reikalingi specifiniams uždaviniams skirti NAS karkasai. Jame turi būti integruoti su UAV susiję kriterijai ir jis turi būti kuo efektyvesnis.

Visais atvejais svarbus yra apribojimų suvokimas: NAS turi suvokti tikslinio įrenginio apribojimus (panašiai kaip MnasNet) ir realaus laiko UAV užduočių poreikius. Jei paieška bus per lėta arba ignoruos energijos suvartojimą, gautas modelis gali iš tiesų neveikti gerai lauke.

Praktiškai, NAS, skirtas dronų vizijai, tiesiogiai įtrauktų aparatinės įrangos vėlavimą ir energijos suvartojimą į paieškos metriką. Pavyzdžiui, galima išmatuoti kandidatinio detektoriaus kadrų dažnį ant realaus drono kompiuterio (pvz., NVIDIA Jetson) ir naudoti jį kaip rezultatą. Tai skiriasi nuo paprastų tarpinių dydžių, pvz., FLOPs, naudojimo, kurie neatspindi realaus greičio.

Tai leidžia NAS atrasti architektūras, kurios geriausiai išnaudoja įrenginio galimybes. Apibendrinant, NAS siūlo automatinio detektorių projektavimo UAV būdą, tačiau jį reikia pritaikyti atsižvelgiant į UAV specifiką ir efektyvumo reikalavimus.

Taikymo atžvilgiu sąmoninga NAS: pagrindiniai principai

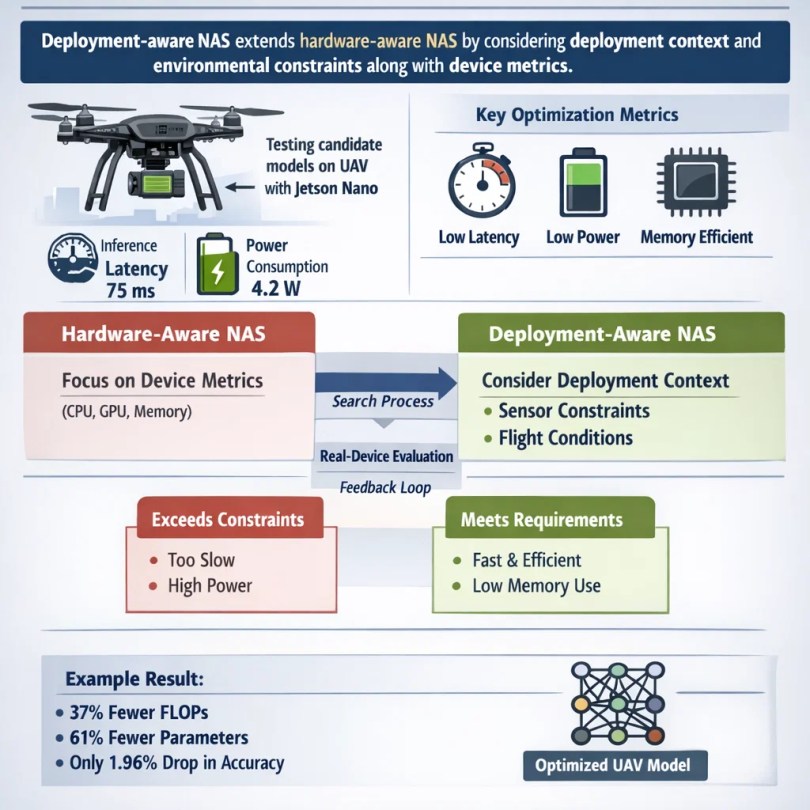
Dezultu-žinanti NAS plečia aparatinę-žinančią NAS, įtraukdama dezulto kontekstą ir aplinkos apribojimus į projektavimo procesą. Kitaip tariant, ji ne tik atsižvelgia į drono aparatinę įrangą (CPU/GPU greitį, atminties apribojimus, energijos biudžetą), bet ir į tai, su kuo UAV iš tikrųjų susidurs lauke. Tai reiškia, kad siekiant didelio aptikimo tikslumo, atskirai optimizuojami tokie rodikliai kaip išvedimo vėlavimas tiksliniame įrenginyje, energijos suvartojimas ir atminties pėdsakas.

Pavyzdžiui, NAS metu kiekvieną kandidatinį modelį būtų galima įdiegti „Jetson Nano“ įrenginyje, pritvirtintame prie drono, ir įrašyti jo tikrąjį išvedimo laiką bei energijos suvartojimą. Šis empirinis grįžtamasis ryšys padeda nukreipti paiešką link modelių, kurie iš tikrųjų atitinka diegimo kriterijus.

Taikymo atžvilgiu sąmoninga NAS: pagrindiniai principai

Į aparatinę įrangą orientuota NAS (pvz., "MnasNet") daugiausia dėmesio skiria įrenginio metrikai, o į diegimą orientuota NAS žengia toliau: ji gali atsižvelgti į jutiklio įvesties charakteristikas (pvz., vaizdo skiriamąją gebą, daugiaspektrius kanalus) ir taikomosios programos vėlavimo tikslus (reikalingi kadrai per sekundę). Ji netgi gali apimti skrydžio apribojimus, pavyzdžiui, didžiausią leistiną atmintį, arba atlikti vertinimus esant imituojamam vėjo drebėjimui ar judesio susiliejimui.

Pritaikoma diegimui NAS gali taikyti sankcijas architektūroms, kurios viršija, tarkime, 5W galios sąnaudas arba kurioms reikia daugiau atminties nei turi dronas. Tai darydamas, paieška natūraliai linksta prie praktinių modelių, skirtų realioms drono operacijoms. Iš esmės, diegimui pritaikyta NAS yra apie modelio projektavimo ir realaus pasaulio naudojimo ciklo užbaigimą. Užuot pasirinkus architektūrą atskirai ir tikintis, kad ji veiks, paieškos metu sistemiškai atliekami realaus įrenginio bandymai.

Pavyzdžiui, Kerec ir kt. (2026) panaudojo tokį pagrindą UAV detektoriui ieškoti: jie rėmėsi YOLOv8n pagrindu, tačiau į paiešką įtraukė Jetson Nano vėlavimą ir energiją. Gautas modelis turėjo 37% mažiau GFLOPs ir 61% mažiau parametrų nei YOLOv8n, o mAP sumažėjo tik 1.96%. Tai akivaizdžiai parodo, kaip diegimo apribojimai paskatino NAS ieškoti daug lengvesnio, greitesnio tinklo.

Diskretizacijos našumo tinklo architekturą (NAS) vaidmuo tiksliųjų laukų stebėjime

Diegimui pritaikytas NAS gali žymiai pagerinti dronų valdomų pasėlių stebėjimą, pritaikant detektorius žemės ūkio sąlygoms. Pavyzdžiui, paieška gali teikti pirmenybę architektūroms, kurios puikiai aptinka mažus, plonus objektus (pvz., siaurus piktžoles ar plonus kukurūzų daigus) arba atskiria augalus nuo dirvožemio fono. Jis gali reguliuoti tinklo gylį ir priimančiuosius laukus atsižvelgiant į tipišką skrydžio aukštį: žemame aukštyje objektai užpildo vaizdą ir gali reikalauti smulkių detalių, o aukštesniame aukštyje tinklas turėtų gerai atlikti mažo masto aptikimą. Diegimui pritaikytas NAS gali įtraukti šiuos reikalavimus į savo paieškos erdvę.

Laukelyje greitis yra kritinis. Įsivaizduokite, kad dronas aptinka kenkėjų protrūkį; jei modelis yra pakankamai greitas, kad apdorotų vaizdo įrašą, tarkime, 30 kadrų per sekundę, jis gali įspėti pilotą arba inicijuoti nedelsiant gydymo veiksmą. Bandymuose NAS suprojektuotas modelis, palyginti su standartiniu YOLOv8n, veikė 28% greičiau „Jetson Nano“, dėka optimizuotos architektūros. Jis taip pat sunaudojo 18,5% mažiau energijos naudojant ONNX vykdymo laiką, o tai reiškia, kad dronas gali skristi ilgiau su ta pačia baterija. Šie privalumai daro sprendimų priėmimą skrendant labiau įgyvendinamą ir pailgina misijos trukmę.

Tvirtumas yra dar vienas privalumas. Kadangi į diegimą orientuotas NAS apima faktinį prietaiso vertinimą, paieška gali apimti testavimą įvairiomis sąlygomis. Pavyzdžiui, jis gali modeliuoti prastą apšvietimą arba įtraukti treniruočių vaizdus iš aušros ir sutemų, užtikrindamas, kad galutinis detektorius išlaikys tikslumą esant realiam orui ir apšvietimo pokyčiams. Darbas parodė, kad NAS sukurtas detektorius gerai generalizavosi: jį testavo su dviem skirtingais kultūrų duomenų rinkiniais (kviečių varpos ir medvilnės sodinukai) ir nustatė gerą našumą abiem atvejais.

Diskretizacijos našumo tinklo architekturą (NAS) vaidmuo tiksliųjų laukų stebėjime

Tai rodo, kad dislokacijai jautrus NAS padėjo rasti bendrų, naudingų žemės ūkiui ypatybių, pagerinant generalizaciją naujuose laukuose. Apskritai, dislokacijai jautrus NAS padeda subalansuoti tikslumą ir ilgesnį skrydžio laiką. Sumažinus skaičiavimus, dronai naudoja mažiau energijos ir gali apimti didesnį plotą vienu akumuliatoriaus įkrovimu, vis dar patikimai aptikdami pasėlius ir kenkėjus.

Paieškos erdvės dizainas žemės ūkio UAV detektoriams

Svarbi diegimo žiniškos NAS dalis yra paieškos erdvė – galimų tinklo dizainų rinkinys, kurį ji

1. Nugaros dizainas: Stuburas yra bruožų išskirimo modulis. Skraidyklių (angl. UAV) atveju būtų galima įtraukti lengvus konvoliucinius pastatymo blokus, tokius kaip giluminiai atskiriamieji konvoliucionai (angl. depthwise separable convolutions, kaip naudojama MobileNet) arba atvirkštiniai liekamieji blokai (angl. inverted residual blocks). Atvirkštiniai liekamieji blokai ir tiesiniai "buteliai" (angl. inverted residuals and linear bottlenecks, MobileNetV2 stilius) yra gerai žinomi dėl mobiliojo efektyvumo. Paieškos erdvė galėtų leisti keisti kiekvieno bloko plotį (kanalų skaičių) ir gylį, siekiant atitikti skraidyklės skaičiavimo biudžetą. Jei skraidyklė gali sau leisti tokias funkcijas esant mažoms energijos sąnaudoms, taip pat galėtų būti įtrauktos atkreipiančio dėmesio arba transformerių įkvėptos (angl. attention or transformer-inspired) moduliai.

2. Kaklo dizainas: Daugelis objektų detektorių naudoja ypatybių piramides (FPN) arba kelio agregavimo tinklus, kad sujungtų įvairaus masto ypatybes. Paieška galėtų ištirti supaprastintas FPN arba nesvarias ypatybių agregavimo schemas. Pavyzdžiui, galimybių gali būti naudojant vieno masto galvą, palyginti su kelių mastų galvomis. Ši erdvė gali leisti naudoti telkimo sluoksnius arba praleidžiamuosius ryšius, kurie padeda aptikti skirtingų dydžių objektus.

3. Galvos konstrukcija: Aptikimo galvutę (klasifikacijos ir dėžutės regresijos sluoksnius) taip pat galima keisti. Jei dronai stebi vienodus laukus, gali pakakti paprastesnės galvutės. Tačiau norint aptikti smulkius piktžoles, paieškoje gali būti papildomų konvoliucinių sluoksnių arba skirtingų inkaro schemų.

4. Lengvi veiksmai: Paieškos erdvė gali aiškiai leisti tik nebrangias operacijas. Pavyzdžiui, pasirenkant tarp 3×3 konvoliucio, arba pigesnio 1×3+3×1 faktorizuoto konvoliucio, ar įtraukiant GhostNet modulius. Ji taip pat gali leisti mažus branduolio dydžius arba sumažintus matmenis, kad būtų apribotas skaičiavimas. Visi šie pasirinkimai yra nulemti aparatinės įrangos. Erdvė gali uždrausti bet kokią sluoksnio konfigūraciją, viršijančią drono atminties ribą ar numatomą energijos slenkstį.

Kruopščiai suprojektavus šią paieškos erdvę, NAS procesas nukreipiamas link efektyvių, bet našumo architektūrų. Rezultatas gali būti naujas blokų derinys, kuris nebuvo svarstomas standartiniuose modeliuose. Geriausiai rastas detektorius naudojo pasirinktinius blokus, kurie sumažino GFLOPs 37% ir parametrus 61% lyginant su YOLOv8n.

Tai buvo įmanoma, nes NAS galėjo derinti ir priderinti stublo ir galvos elementus pagal UAV apribojimus. Apibendrinant, žemės ūkio UAV detektorių paieškos erdvė daugiausia dėmesio skiria mastelį keičiantiems, lengviems statybiniams blokams ir daugialypesiškumo tvarkymui, visa tai riboja borto techninė įranga.

Optimizavimo tikslai ir apribojimai

Taikymo informuotas NAS turi derinti kelis tikslus. Pagrindinis tikslas paprastai yra aptikimo tikslumas (pvz., vidutinis tikslumas, mAP), matuojamas pagal augalininkystės stebėjimo duomenis. Pavyzdžiui, mAP@50 (tikslumas prie 50% IOU) yra dažnas metrikas. NAS optimizuotas modelis turėjo tik 1,96% sumažėjimą mAP@50, palyginti su baziniu YOLOv8n, o tai yra labai nedidelis nuostolis už pasiektus privalumus. Taip pat atsižvelgiama į tikslumą ir atšaukimą (arba F1 balą) pagrindinėse klasėse (piktžolės, pasėliai).

Tuo pat metu reikia optimizuoti delsos laiką ir energijos sąnaudas. Delso laikas yra išvedimo laikas vienam vaizdui; įterptajai GPU jis gali būti 20–50 ms ar daugiau. Mažesnis delsos laikas reiškia didesnį kadrų dažnį. Energijos suvartojimas (džauliai vienam kadrui) yra labai svarbus skrydžio trukmei. Kitas apribojimas yra atminties naudojimas (parametrų skaičius, modelio dydis); modeliai turi tilpti į įrenginio RAM. Todėl NAS paprastai nustato šių apribojimų tikslą arba baudą.

Pavyzdžiui, bet kuris modelis, lėtesnis už tam tikrą ribą arba viršijantis parametrų biudžetą, gali būti žeminamas reitinge. Tai veiksmingai paverčia NAS daugialypės optimizacijos problema: maksimaliai padidinti tikslumą, tuo pačiu minimaliai sumažinant vėlavimą, energijos sąnaudas ir dydį.

Praktiškai tai būtų galima padaryti svyruojančiu tikslų sumavimu arba griežtais apribojimais. Kai kurie metodai taiko didelę baudą bet kuriam kandidatui, viršijančiam UAV galios ribą. Kiti tiesiogiai apskaičiuoja energijos metriką: modeliai buvo išbandyti naudojant ONNX runtime, siekiant įvertinti “energijos efektyvumą”, ir geriausias modelis buvo +18,5% efektyvesnis energijos atžvilgiu nei YOLOv8n. Tai buvo vienas iš tikslų, kuriuo vadovavosi jų paieška.

Aptarti kompromisai gali būti vizualizuojami Pareto fronte: viename gale yra itin greiti, bet mažiau tikslūs modeliai, kitame – dideli, tikslūs, tačiau per lėti ar per daug energijos reikalaujantys modeliai dronui. Taikomiesiems tikslams pritaikytas modelių architektūros optimizavimas (NAS) siekia rasti optimalią vietą šiame fronte, atitinkančią realios misijos prioritetus (pvz., nedidelis tikslumo sumažėjimas už didelį pagreitinimą). Apibendrinant, NAS turi kartu atsižvelgti į tikslumo metrikas (mAP, F1) ir apribojimus vykdymui (ms per kadrą, džauliai per kadrą, atmintis). Šis subalansuotas optimizavimas padaro modelį visiškai paruoštą naudojimui bepilotėse oro transporto priemonėse.

Mokymas ir vertinimas realiose žemės ūkio sąlygose

Kad NAS rasti detektoriai veiktų gerai, jie turi būti apmokyti ir išbandyti naudojant realius žemės ūkio duomenis. Tai reiškia, kad reikia naudoti duomenų rinkinius, kurie atspindėtų tikrų laukų įvairovę: skirtingas augalų rūšis, augimo stadijas, sezonus, apšvietimo sąlygas ir aukštį. Pavyzdžiui, mokymasis tik iš jaunų kukurūzų daigų nuotraukų gali nesusieta su brandžių kviečių varpomis. Laukus atstovaujantys duomenų rinkiniai užtikrina, kad modelis išmoktų bruožus, kurie yra svarbūs ūkyje. Mokymo metu taip pat gali būti taikomi duomenų padidinimo metodai (atsitiktiniai apkarpymai, ryškumo pakeitimai, suliejimas dėl judesio), siekiant imituoti drono judėjimą ir apšvietimą.

Mokymas ir vertinimas realiose žemės ūkio sąlygose

Vertinant svarbu testuoti modelį kuo artimesnėmis realioms sąlygomis. Simuliavimo įrankiai gali padėti (pvz., virtualaus drono skridimas virš 3D laukų), tačiau tikri skrydžių testai yra aukso standartas. Borto palyginimas atliekamas paleidžiant modelį ant realios UAV įrangos. Po NAS jie įdiegė kandidatą į Jetson Nano ir išmatavo 28,1% greitesnę išvadą (palyginti su baziniu YOLOv8n) ir geresnį energijos naudojimą. Toks grįžtamasis ryšys iš realaus įrenginio patvirtina, kad paieška davė modelį, kuris tikrai atitinka reikalavimus.

Generalizacija taip pat yra svarbi. Modelis gali būti ieškomas ir apmokytas vienam pasėliui (pvz., kviečiams), tačiau ūkininkams reikalingi detektoriai, veikiantys įvairiuose laukuose. Tyrimas parodė stiprią tarp pasėlių generalizaciją: NAS gautas detektorius, apmokytas vienai užduočiai, vis tiek gerai veikė su kita pasėlių duomenų rinkiniu (medvilnės daigais) be permokymo. Tai rodo, kad diegimui pritaikytas NAS gali duoti tvirtas architektūras. Tačiau domenų pokyčiai (pvz., perėjimas iš kukurūzų laukų į sodus) vis tiek gali reikalauti tikslaus derinimo ar papildomos paieškos. Taip pat patariama atlikti bandymus tarp sezonų (vasaros ir rudens vaizdinė medžiaga).

Galiausiai, prieš diegiant kiekvieną naują modelį, jis turėtų būti bandomas UAV platformoje. Tai apima jo tikslumo ir greičio fiksavimą dronuose, užtikrinant, kad jis neperkaistų aparatūros, ir energijos suvartojimo patikrinimą. Tik tada ūkininkai galės juo pasitikėti atlikdami kritinės svarbos stebėjimo užduotis. Sujungus su lauko sąlygomis susijusį mokymą ir griežtą aparatūros vertinimą, diegimui tinkama NAS sukuria detektorius, kurie yra ne tik teoriškai efektyvūs, bet ir įrodyti lauko sąlygomis.

Privalumai, lyginant su ranka projektuojamais dronų detektoriais

Dydžio taupymas paremtas tinklo paieškos metodas (Deployment-aware NAS) siūlo kelis akivaizdžius privalumus, palyginti su tradiciniais, rankiniu būdu sukurtais bepiločių orlaivių modeliais:

1. Geresni našumo kompromisai: NAS-rasti modeliai paprastai užtikrina aukštesnį tikslumo, greičio ir energijos efektyvumo derinimą. Pavyzdžiui, geriausias modelis Jetson Nano veikė 28% greičiau ir naudojo 18,5% mažiau energijos nei rankiniu būdu pasirinktas YOLOv8n bazinis modelis, prarandant tik apie 2% aptikimo mAP. Tokią pusiausvyrą pasiekti rankiniu būdu būtų labai sunku.

2. Geresnis apibendrinimas: NAS sukurti modeliai gali būti labiau pritaikomi prie naujų sąlygų, nes paieška gali apimti įvairius duomenis ar tikslus. Automatiškai suprojektuotas detektorius gerai generalizavosi tarp skirtingų pasėlių tipų (kviečių ir medvilnės) bei apšvietimo sąlygų. Toks platus atsparumas yra gyvybiškai svarbus, kai skrydžių metu pasitaiko netikėtų scenų.

3. Sumažintos inžinerinės pastangos: NAS automatizuoja daug bandymų ir klaidų. Užuot rankiniu būdu koregavus sluoksnių dydžius ir išbandžius daugybę kandidatų, diegimui paruoštas NAS iteratyviai tyrinėja pasirinkimus ir randa jums geriausią dizainą. Tai taupo kūrimo laiką ir patirtį, palengvina detektorių atnaujinimą naujoms užduotims ar techninei įrangai.

4. Mastelis: Kai NAS sistema yra nustatyta, ją galima naudoti skirtingoms UAV platformoms ar misijoms. Pavyzdžiui, tas pats diegimą žinantis NAS galėtų ieškoti detektoriaus, suderinto su skirtinga kameros skiriamąja geba ar drono modeliu, tiesiog pakeitus apribojimų įvestis. Tai yra daug labiau pritaikoma nei perkuriant tinklus nuo nulio kiekvienam scenarijui.

Iššūkiai ir apribojimai

Įdiegimui pritaikytas NAS yra galingas, bet ne stebuklingas vaistas. Jį reikia taikyti apgalvotai, atsižvelgiant į jo resursų poreikius ir tikslinės aplinkos kintamumą. Nepaisant savo pažadų, įdiegimui pritaikytas NAS susiduria su iššūkiais:

1. Didelės paieškos išlaidos: NAS gali reikalauti ženklios skaičiavimo galios. Net ir naudojant efektyvius algoritmus, architektūros erdvės paieška gali užtrukti daug GPU valandų (arba specializuoto skaičiavimo). Jei tinkamai nesuvaldyta, paieškos sąnaudos kai kurioms komandoms gali būti nepraktiškos.

2. Duomenų šališkumas ir domenų poslinkis: NAS yra toks geras, koks yra jo naudojamų duomenų. Jei mokymo vaizdai neatspindi lauko sąlygų, rasta architektūra gali veikti nepakankamai realiomis sąlygomis. Pavyzdžiui, modelis, pritaikytas vienai pasėlių rūšiai ar vienam geografiniam regionui, gali negalioti be papildomo adaptavimo kitur.

3. Aparatūros įvairovė: Skraidančių bepiločių orlaivių aparatinė įranga būna įvairi (skirtingos integruotos GPU, CPU, FPGA). Vienai plokštei optimizuotas modelis gali būti neoptimalus kitai. Diegimui pritaikytas NAS turi arba pakartotinai atlikti paieškas kiekvienai platformai, arba naudoti konservatyvius apribojimus, tinkančius visoms – tai gali riboti našumą.

4. Praktiniai apribojimai: Taikant realioje aplinkoje, ūkininkavimo sprendimai apima tokius klausimus kaip belaidis tinklo atnaujinimas, sistemos integravimas su skrydžio valdymu ir saugos sertifikavimas. Net geriausias NAS modelis turi būti integruotas į visą dronų sistemą. Modelio atnaujinimų, leidimų gavimo ir ūkininkų mokymo derinimas yra ne techninės kliūtys.

Ateities kryptys

Ateityje tikėtina dar glaudesnė modelių dizaino, jutiklių technologijų ir UAV valdymo integracija. Diegimui pritaikytas NAS išliks svarbia šio bendro projektavimo proceso priemone. Žvelgiant į ateitį, atsiveria kelios įdomios kryptys:

1. Internetinis ir prisitaikantis NAS: Užuot vienkartinės paieškos neprisijungus, ateities sistemos galėtų tinklu pasirūpinti realiuoju laiku arba tarp skrydžių. Pavyzdžiui, dronas galėtų pradėti nuo bazinio modelio ir, naudodamas lengvus NAS algoritmus, prisitaikyti kelyje, kad susidorotų su naujomis apšvietimo ar reljefo sąlygomis. Šis “NAS įrenginyje” yra labai sudėtingas, bet gali žymiai pagerinti pritaikomumą.

2. Jutiklių ir modelių bendras projektavimas: Ateities tiksliosios žemdirbystės sistemos galėtų kartu optimizuoti kameros (RGB, multispektrinę, infraraudonųjų spindulių) ir neuroninio tinklo pasirinkimą. Diegimui pritaikomas tinklų paieškos metodas (NAS) galėtų būti išplėstas, įtraukiant jutiklio parametrus (pvz., naudojamus spektrinius dažnių ruožus) į savo paiešką, raskdamas geriausią aparatinės įrangos ir modelio derinį.

3. Multispektrinė/hiperspektrinė integracija: Medvilnės ligų tyrimas rodo, kad daugiaspektrių vaizdų integravimas gali pagerinti aptikimą, ypač ankstyvos stadijos problemų. Būsimi NAS galėtų ištirti kelių srautų modelius, kurie sujungia RGB ir artimuosius infraraudonuosius kanalus, kad patikimiau aptiktų subtilius augalų pokyčius.

4. Autonominės sprendimų priėmimo sistemos: Galiausiai, NAS optimizuoti detektoriai gali prisidėti prie visiškos autonomijos. Pavyzdžiui, dronas galėtų automatiškai sugeneruoti purškimo planą arba įspėti ūkio vadovus, jei aptiktų tam tikras sąlygas. Suplėtimo informuotas NAS galėtų būti išplėstas iki visapusio darbo proceso (detekcija + veiksmo modeliai), optimizuojant visą sistemą.

5. Etikos ir aplinkosaugos aspektai: Kadangi bepiločiai orlaiviai (UAV) tampa vis pajėgesni, turime atsižvelgti į privatumą, oro erdvės saugumą ir poveikį žemės ūkio darbuotojams (kaip pažymėjo Agrawal ir Arafat). Užtikrinti, kad Nacionalinės oro erdvės sistemos (NAS) optimizuoti dronai būtų atsakingai naudojami žemės ūkyje, yra svarbus ateities tikslas.

Išvada

Suderinamas su dislokavimu tinklinis-archytektonikos paieškos (NAS) yra galingas būdas pritaikyti lengvus objektų detektorius, skirtus dronais pagrįstam pasėlių stebėjimui. Įtraukus dronų aparatinę įrangą ir misijos apribojimus į paiešką, sukuriami modeliai, kurie taupo skaičiavimo pajėgumus ir energiją, daug nekarpydami tikslumo. Pavyzdžiui, neseniai atlikti darbai parodė, kad NAS sukurtas detektorius naudoja 37%mažiau FLOP ir 61% mažiau parametrų nei etaloninis YOLOv8n, tačiau jo mAP sumažėjo tik ~2%.

Praktiškai dronų aparatinėje įrangoje tai reiškė 28% spartesnę išvadą ir 18% geresnį energijos efektyvumą. Tokie laimėjimai reiškia ilgesnį skrydžio laiką, greitesnę analizę ir jautresnį žemės ūkio palaikymą. Palyginti su rankiniu būdu sukurtam modeliams, diegimui pritaikytas NAS užtikrina geresnį našumo gebėjimą bendrinti, mažesnes rankinio derinimo pastangas ir galimybę pritaikyti naujoms UAV platformoms.

Tikslumo žemės ūkyje šie patobulinimai gali padaryti bepiločių orlaivių (BPO) pasėlių stebėjimą praktiškesnį ir efektyvesnį. BPO, aprūpinti NAS optimizuotais detektoriais, gali patikimiau aptikti piktžoles, kenkėjus ar stresą, leidžiant laiku imtis veiksmų, taupant išteklius ir didinant derlių. Žemės ūkiui toliau diegiant BPO ir dirbtinį intelektą, diegimo informuotumas NAS vaidins pagrindinį vaidmenį užtikrinant, kad BPO veikiantys modeliai būtų efektyvūs, tikslūs ir parengti darbui laukuose. Tai sumažina atotrūkį tarp pažangiausių neuroninių tinklų tyrimų ir praktinių ūkininkų poreikių, padedant skatinti ateities duomenimis pagrįstą, tiksliojo žemės ūkio plėtrą.

Javų auginimas sustiprėja su lengvuoju YOLOv5 aptikimu

Daugiametės miežiai, atsparus javų augalas, auginamas Kinijos Činghai-Tibeto plynaukštės aukštikalnių regionuose, atlieka svarbų vaidmenį vietos maisto saugumui ir ekonominiam stabilumui užtikrinti. Moksliškai žinomas kaip Hordeum vulgare L., šis augalas klesti ekstremaliomis sąlygomis – retame ore, žemo deguonies kiekyje ir vidutiniškai 6,3°C metinėje temperatūroje, todėl jis nepakeičiamas atšiauriose aplinkose gyvenančioms bendruomenėms.

Kinijoje, daugiausia Tibeto autonominiame regione, auginamas kalninis miežis užima daugiau nei 270 000 hektarų, sudaro daugiau nei pusę regiono pasėlių ploto ir viršija 70% viso jo grūdų derliaus. Tikslus miežių tankumo – augalų ar varpų skaičiaus vienam ploto vienetui – stebėjimas yra būtinas optimizuojant žemės ūkio praktiką, tokią kaip drėkinimas ir tręšimas, bei prognozuojant derlių.

Tačiau tradiciniai metodai, tokie kaip rankinis mėginių ėmimas ar palydovinės nuotraukos, pasirodė esą neefektyvūs, reikalaujantys daug darbo arba nepakankamai detalūs. Siekdami išspręsti šiuos uždavinius, Fudžiano žemės ūkio ir miškininkystės universiteto bei Čengdu technologijos universiteto mokslininkai sukūrė novatorišką dirbtinio intelekto modelį, paremtą YOLOv5 – pažangiu objektų aptikimo algoritmu.

Jų darbas, paskelbtas Augalų metodai (2025 m.), pasiekė stulbinančių rezultatų, įskaitant 93,1% vidutinį vidutinį tikslumą (mAP) – metriką, matuojančią bendrą aptikimo tikslumą – ir 75,6% sumažintus skaičiavimo kaštus, todėl jis tinkamas realaus laiko dronų naudojimui.

Iššūkiai ir naujovės augalų stebėjimo srityje

Sėjamųjų miežių svarba neapsiriboja vien maisto šaltiniu. Vien 2022 m. Rikažės mieste, pagrindinėje miežių auginimo regione, buvo surinkta 408 900 tonų miežių 60 000 hektarų plote, o tai sudaro beveik pusę viso Tibeto grūdų derliaus.

Nepaisant jo kultūrinės ir ekonominės reikšmės, miežių derliaus įvertinimas ilgą laiką buvo sudėtingas. Tradiciniai metodai, tokie kaip rankinis skaičiavimas ar palydovinės nuotraukos, yra arba per daug daug darbo reikalaujantys, arba neturi pakankamai raiškos, kad būtų galima aptikti atskirus varpas – augalo grūdus nešančią dalį, kurių plotis dažnai tesiekia 2–3 centimetrus.

Rankinis mėginių ėmimas reikalauja, kad ūkininkai fiziškai apžiūrėtų lauko dalis – tai lėtas, subjektyvus ir dideliems ūkiams nepraktiškas procesas. Palydovinė vaizdoteka, nors ir naudinga bendroms apžvalgoms, susiduria su maža skiriamąja geba (dažnai 10–30 metrų vienam pikseliui) ir dažnais oro sąlygų sutrikimais, pvz., debesimis kalnuotuose regionuose, tokiuose kaip Tibetas.

Siekiant įveikti šiuos apribojimus, mokslininkai pasitelkė nepilotuojamus orlaivius (UAV), arba dronus, aprūpintus 20 megapikselių kameromis. Šiais dronais darytos 501 didelės raiškos miežių laukų Rikažės mieste nuotraukos, apimančios du kritinius augimo etapus: rugpjūčio 2022 m. vykusį augimo etapą, kuriam būdingi žali, besivystantys varpos, ir rugpjūčio 2023 m. vykusį brandinimo etapą, kuriam būdingos aukso geltonumo, derliui tinkamos varpos.

Dronais atliekama miežių laukų stebėsena Rikazės mieste

Tačiau analizuojant šiuos vaizdus kilo iššūkių, įskaitant neryškius kraštus dėl drono judėjimo, mažą miežių varpų dydį iš oro perspektyvos ir persidengiančius varpus tankiai pasėtuose laukuose.

Sprendžiant šias problemas, tyrėjai parengė vaizdus, padalindami kiekvieną didelės raiškos vaizdą į 35 mažesnius potraukinius vaizdus ir pašalindami neryškius kraštus, todėl mokymui buvo gauti 2 970 aukštos kokybės potraukiniai vaizdai. Šis parengimo žingsnis užtikrino, kad modelis sutelktų dėmesį į aiškius, tinkamus veikti duomenis, vengdamas neaiškių regionų trukdžių.

Technologinės pažangos objektų aptikime

Pagrindinis šio tyrimo elementas yra „YOLOv5“ (You Only Look Once, 5 versija) algoritmas – vienpakopės objektų aptikimo modelis, žinomas dėl savo greičio ir modulinės konstrukcijos. Skirtingai nuo senesnių dvipakopių modelių, tokių kaip „Faster R-CNN“, kurie pirmiausia nustato dominančias sritis, o vėliau klasifikuoja objektus, „YOLOv5“ atlieka aptikimą vienu metu, todėl yra žymiai greitesnis.

Didesnis YOLOv5n modelis, turintis 1,76 mln. parametrų (konfigūruojami DI modelio komponentai) ir 4,1 mlrd. FLOPs (slankiojo kablelio operacijos, skaičiavimo sudėtingumo matas), jau buvo efektyvus. Tačiau aptinkant smulkius, besidengiančius miežių varpelius reikėjo tolesnės optimizacijos.

Mokslininkų komanda modelyje pristatė tris pagrindinius patobulinimus: gylių atskiriamoji konvoliucinė (DSConv), vaiduoklinė konvoliucinė (GhostConv) ir konvoliucinis blokinis atidumą valdantis modulis (CBAM).

„Depthwise separable“ konvoliuciniai (DSConv) tinklai sumažina skaičiavimo sąnaudas, standartinę konvoliucinę operaciją, skirtą vaizdų požymiams išskirti, suskaidydami į du etapus. Pirma, „depthwise“ konvoliucinis tinklas taiko filtrus atskiriems spalvų kanalams (pvz., raudonam, žaliam, mėlynam), analizuodamas kiekvieną kanalą atskirai.

Po to seka taškinė konvoliucija, kuri sujungia rezultatus tarp kanalų naudojant 1×1 branduolius. Šis metodas sumažina parametrų skaičių iki 75%.

Parametrų mažinimas gyliniu atskiriamuoju konvoliuvimu

Pavyzdžiui, tradicinis 3×3 konvoliucinis sluoksnis su 64 įvesties ir 128 išvesties kanalais reikalauja 73 728 parametrų, o DSConv sumažina šį skaičių iki 8 768 – tai yra 88% sumažinimas. Šis efektyvumas yra labai svarbus diegiant modelius dronuose ar mobiliuosiuose įrenginiuose su ribota apdorojimo galia.

„Ghost convolution“ (GhostConv) dar labiau palengvina modelį, generuodamas papildomus vaizdo schemų supaprastintus atvaizdavimus turinčius požymių žemėlapius per paprastas linijines operacijas, tokias kaip rotavimas ar mastelio keitimas, o ne daug išteklių reikalaujančias konvoliucijas.

Tradiciniai konvoliuciniai sluoksniai sukuria perteklines savybes, švaistant skaičiavimo išteklius. “GhostConv” sprendžia šią problemą kurdamas „vaiduoklines“ savybes iš esamų, taip efektyviai perpus sumažindamas tam tikrų sluoksnių parametrus.

Pavyzdžiui, sluoksnis su 64 įvesties ir 128 išvesties kanalais tradiciškai reikalautų 73 728 parametrų, bet „GhostConv“ sumažina šį iki 36,864 išsaugant tikslumą. Ši technika ypač naudinga aptinkant smulkius objektus, tokius kaip miežių varpos, kai skaičiavimo efektyvumas yra svarbiausias.

Konvoliucinis blokinio dėmesio modulis (CBAM) buvo integruotas, kad padėtų modeliui sutelkti dėmesį į svarbiausius bruožus net ir chaotiškoje aplinkoje. Dėmesio mechanizmai, įkvėpti žmogaus regėjimo sistemos, leidžia dirbtinio intelekto modeliams teikti pirmenybę svarbioms vaizdo dalims.

CBAM naudoja dviejų tipų dėmesį: kanalų dėmesį, kuris atpažįsta svarbius spalvų kanalus (pvz., žalią, rodantį augančius grūdus), ir erdvinį dėmesį, kuris paryškina svarbias vaizdo sritis (pvz., grūdų sankaupas). Pakeisdami standartinius modulius DSConv ir GhostConv bei įtraukdami CBAM, mokslininkai sukūrė lengvesnį, tikslesnį modelį, pritaikytą miežių aptikimui.

Įgyvendinimas ir rezultatai

Norint apmokyti modelį, mokslininkai rankiniu būdu pažymėjo 135 originalius vaizdus naudodami ribojančius rėmus – stačiakampius, žyminčius miežių varpų vietą – ir suskirstydami varpas į augimo bei nokimo stadijas. Duomenų didinimo metodai, įskaitant sukimą, triukšmo įterpimą, uždengimą ir ryškinimą, padidino duomenų rinkinį iki 2 970 vaizdų, pagerindami modelio gebėjimą generalizuoti įvairiomis lauko sąlygomis.

Pavyzdžiui, vaizdų sukimai 90°, 180° ar 270° padėjo modeliui atpažinti smailes iš skirtingų kampų, o triukšmo pridėjimas imitavo realaus pasaulio netobulumus, tokius kaip dulkės ar šešėliai. Duomenų rinkinys buvo padalintas į mokymo rinkinį (80%) ir validacijos rinkinį (20%), užtikrinant patikimą vertinimą.

Mokymas vyko aukštos klasės sistemoje su AMD Ryzen 7 CPU, NVIDIA RTX 4060 GPU ir 64GB RAM, naudojant PyTorch karkasą – populiarų įrankį giluminiam mokymui. Per daugiau nei 300 mokymų epochų (pilni duomenų rinkinio perėjimai) kruopščiai buvo stebimos modelio precizija (tikslių aptikimų tikslumas), atšaukimas (gebėjimas rasti visus svarbius smailius) ir nuostoliai (klaidos rodiklis).

Rezultatai buvo stulbinantys. Patobulintas YOLOv5 modelis pasiekė 92,2%tikslumą (padidėjo nuo 89,1ziniame modelyje) ir 86,2%atšaukimą (padidėjo nuo 83,1%), abiem metrikoms pranokdamas bazinį YOLOv5n modelį 3,1%. Jo vidutinis vidutinis tikslumas (mAP) – išsami metrika, apskaičiuojanti aptikimo tikslumą visose kategorijose – pasiekė 93,1% , su atskirais rezultatais: 92,7% augimo stadijos smailiukams ir 93,5% brandinimo stadijos smailiukams.

YOLOv5 modelio mokymo rezultatai

Lygiai taip pat įspūdingas buvo jo skaičiavimo efektyvumas: modelio parametrų sumažėjo 70,6%iki 1,2 milijono, o FLOPs sumažėjo 75,6%iki 3,1 milijardo. Lyginamosios analizės su pirmaujančiais modeliais, tokiais kaip Faster R-CNN ir YOLOv8n, pabrėžė jo pranašumą.

Nors YOLOv8n pasiekė šiek tiek didesnį mAP (93,8%), jo parametrai (3,0 mln.) ir FLOPs (8,1 mlrd.) buvo atitinkamai 2,5x ir 2,6x didesni, todėl siūlomas modelis yra daug efektyvesnis realaus laiko programoms.

Vizualiniai palyginimai pabrėžė šiuos patobulinimus. Augimo stadijos vaizduose patobulintas modelis aptiko 41 smaigą, palyginti su bazinio modelio 28. Brędimo metu jis nustatė 3 smaigus, palyginti su bazinio modelio 2, su mažiau praleistų aptikimų (pažymėtų oranžiniais rodykliais) ir klaidingų teigiamų rezultatų (pažymėtų violetiniais rodykliais).

Šie patobulinimai yra gyvybiškai svarbūs ūkininkams, kuriems reikalingi tikslūs duomenys prognozuojant derlių ir optimizuojant išteklius. Pavyzdžiui, tikslus varpų skaičius leidžia geriau įvertinti grūdų gamybą, informuojant apie derliaus nuėmimo laiką, saugojimą ir rinkos planavimą.

Ateities kryptys ir praktinės pasekmės

Nepaisant sėkmės, tyrime pripažintos ribotos galimybės. Veiklos rezultatai pablogėjo ekstremaliomis apšvietimo sąlygomis, tokiomis kaip ryškus vidurdienio akinimas ar stiprūs šešėliai, kurie gali paslėpti smailių detales. Be to, stačiakampiai ribojantys stačiakampiai kartais netiko netaisyklingos formos smailėms, sukeldami nedidelius netikslumus.

Modelis taip pat neįtraukė neryškių kraštų iš UAV vaizdų, todėl reikėjo rankinio išankstinio apdorojimo – tai užtruko ir apsunkino procesą.

Tolimesni darbai sieks išspręsti šias problemas, plečiant duomenų rinkinį, įtraukiant nuotraukas, darytas per aušrą, per vidurdienį ir per sutemą, eksperimentuojant su daugiakampio formos anotacijomis (lanksčiomis formomis, kurios geriau tinka netaisyklingiems objektams) ir kuriant algoritmus, geriau neautomatiniu būdu tvarkantiems neryškias sritis.

Šio tyrimo pasekmės yra didžiulės. Tibetui panašiems regionams, kur dirba ūkininkai, modelis siūlo realaus laiko derliaus įvertinimą, pakeisdamas daug darbo reikalaujantį rankinį skaičiavimą automatizuotu, atliekamu su dronais. Augimo fazių atskyrimas leidžia tiksliai planuoti derliaus nuėmimą, sumažinant nuostolius dėl per ankstyvo ar per vėlyvo derliaus nuėmimo.

Išsami duomenų apie dyglių tankį – pavyzdžiui, nustatant nepakankamai ar per tankiai apgyvendintas sritis – analizė gali padėti formuoti drėkinimo ir tręšimo strategijas, sumažinant vandens ir cheminių medžiagų eikvojimą. Be miežių, lengva architektūra suteikia vilčių ir kitoms kultūroms, tokioms kaip kviečiai, ryžiai ar vaisiai, atveriant kelią platesniam taikymui tiksliojoje žemdirbystėje.

Išvada

Apibendrinant, šis tyrimas parodo dirbtinio intelekto transformacinį potencialą sprendžiant žemės ūkio iššūkius. Tobulindami YOLOv5 novatoriškais lengvaisiais metodais, mokslininkai sukūrė įrankį, derinantį tikslumą ir efektyvumą – tai itin svarbu praktiniam pritaikymui aplinkoje, kurioje trūksta išteklių.

Tokios sąvokos kaip mAP, FLOPs ir dėmesio mechanizmai gali atrodyti techniškos, tačiau jų poveikis yra labai praktiškas: jos leidžia ūkininkams priimti sprendimus vadovaujantis duomenimis, taupyti išteklius ir didinti derlių. Klimato kaitai ir gyventojų skaičiaus augimui didinant spaudimą pasaulinėms maisto sistemoms, tokie patobulinimai taps nepakeičiami.

Tibeto ir kitų šalių ūkininkams ši technologija atstovauja ne tik žemės ūkio efektyvumo šuoliui, bet ir vilties švyturiui siekiant tvaraus apsirūpinimo maistu neapibrėžtoje ateityje.

Nuoroda: Cai, M., Deng, H., Cai, J. ir kt. Lengvas kalninių miežių aptikimas, paremtas patobulintu YOLOv5. Plant Methods 21, 42 (2025). https://doi.org/10.1186/s13007-025-01353-0

CMTNet iš naujo apibrėžia tiksliąją žemdirbyst

Tikslus pasėlių klasifikavimas yra būtinas šiuolaikinei tiksliajai žemdirbystei, nes tai leidžia ūkininkams stebėti pasėlių sveikatą, prognozuoti derlių ir efektyviai paskirstyti išteklius. Tačiau tradiciniai metodai dažnai susiduria su sudėtingomis žemės ūkio sąlygomis, kai pasėliai labai skiriasi rūšimi, augimo stadijomis ir spektriniais požymiais.

Kas yra hiperspektrinis vaizdavimas ir CMTNet sistema?

Hiperspektrinis vaizdavimas (HSI) – technologija, fiksuojanti duomenis šimtuose siaurų, gretimų bangos ilgių juostų – tapo revoliucine šios srities technologija. Skirtingai nuo standartinių RGB kamerų ar multispektrinių jutiklių, kurie renka duomenis keliose plačiose juostose, HSI pateikia išsamų kiekvieno pikselio “spektrinį pirštų atspaudą”.

Pavyzdžiui, sveika augmenija stipriai atspindi artimojo infraraudonojo spektro šviesą dėl chlorofilo aktyvumo, o streso paveikti pasėliai pasižymi skirtingais sugerties modeliais. Užfiksuodamas šiuos subtilius pokyčius (nuo 400 iki 1000 nanometrų) didele erdvine skiriamąja geba (net 0,043 metro), HSI leidžia tiksliai diferencijuoti pasėlių rūšis, aptikti ligas ir atlikti dirvožemio analizę.

Nepaisant šių privalumų, esami metodai susiduria su iššūkiais subalansuojant vietines detales, tokias kaip lapų tekstūra ar dirvožemio modeliai, su pasauliniais modeliais, tokiais kaip didelio masto pasėlių pasiskirstymas. Šis apribojimas ypač išryškėja triukšminguose arba nesubalansuotuose duomenų rinkiniuose, kur nedideli spektriniai skirtumai tarp pasėlių gali lemti klaidingą klasifikavimą.

Siekdami išspręsti šiuos iššūkius, mokslininkai sukūrė CMTNet (Konvoliucinis ir transformatorinis tinklas) – nauja gilaus mokymosi sistema, apjungianti konvoliucinių neuroninių tinklų (CNN) ir transformatorių stipriąsias puses. CNN yra neuroninių tinklų klasė, skirta apdoroti tinklelio tipo duomenis, pvz., vaizdus, naudojant filtrų sluoksnius, kurie aptinka erdvines hierarchijas (pvz., kraštus, tekstūras).

CMTNet architektūra ir našumas

Transformatoriai, iš pradžių sukurti natūralios kalbos apdorojimui, naudoja savęs dėmesio mechanizmus, kad modeliuotų ilgalaikes duomenų priklausomybes, todėl jie puikiai geba fiksuoti globalius modelius. Skirtingai nuo ankstesnių modelių, kurie nuosekliai apdorojo vietines ir globalias ypatybes, CMTNet naudoja lygiagrečią architektūrą, kad vienu metu išgautų abiejų tipų informaciją.

Šis metodas pasirodė esąs labai efektyvus, pasiekdamas modernų tikslumą trijuose pagrindiniuose bepiločių orlaivių (UAV) pagrindu sukurtuose HSI duomenų rinkiniuose. Pavyzdžiui, WHU-Hi-LongKou duomenų rinkinyje CMTNet pasiekė 99,58% bendrą tikslumą (OA), 0,19% pranokdamas ankstesnį geriausią modelį.

Tradicinio hiperspektrinio vaizdavimo iššūkiai žemės ūkio klasifikacijoje

Ankstyvieji hiperspektrinių duomenų analizės metodai dažnai buvo sutelkti į spektrinius arba erdvinius požymius, todėl rezultatai buvo neišsamūs. Spektriniai metodai, tokie kaip pagrindinių komponenčių analizė (PCA), sumažino duomenų sudėtingumą, sutelkdami dėmesį į bangos ilgio informaciją, tačiau ignoruodami erdvinius ryšius tarp pikselių.

Pavyzdžiui, PCA transformuoja daugiamačius spektrinius duomenis į mažiau komponentų, kurie paaiškina didžiausią dispersiją, taip supaprastindami analizę. Tačiau šis metodas neatsižvelgia į erdvinį kontekstą, pavyzdžiui, pasėlių išdėstymą lauke. Priešingai, erdviniai metodai, pavyzdžiui, matematiniai morfologijos operatoriai, išryškino fizinio pasėlių išdėstymo modelius, bet ignoravo svarbiausias spektrines detales.

Matematinė morfologija naudoja tokias operacijas kaip išplėtimas ir erozija, kad iš vaizdų išskirtų formas ir struktūras, pavyzdžiui, ribas tarp laukų. Laikui bėgant, konvoliuciniai neuroniniai tinklai (CNN) pagerino klasifikavimą apdorodami abiejų tipų duomenis.

Tačiau jų fiksuoti receptyvūs laukai – vaizdo plotas, kurį tinklas gali “matyti” vienu metu – ribojo jų gebėjimą užfiksuoti tolimojo nuotolio priklausomybes. Pavyzdžiui, 3D CNN gali būti sunku atskirti dvi sojų pupelių veisles, turinčias panašius spektrinius profilius, bet skirtingus augimo modelius dideliame lauke.

„Transformers“ – neuroninio tinklo tipas, iš pradžių sukurtas natūralios kalbos apdorojimui, pasiūlė šios problemos sprendimą. Naudodami savęs dėmesio mechanizmus, „Transformers“ puikiai modeliuoja globalius duomenų ryšius. Savęs dėmesys leidžia modeliui įvertinti skirtingų įvesties sekos dalių svarbą, todėl jis gali sutelkti dėmesį į atitinkamus regionus (pvz., sergančių augalų grupę), ignoruodamas triukšmą (pvz., debesų šešėlius).

Vis dėlto jie dažnai nepastebi smulkių vietinių detalių, tokių kaip lapų kraštai ar dirvožemio įtrūkimai. Hibridiniai modeliai, tokie kaip CTMixer, bandė sujungti CNN ir Transformers, tačiau tai darė nuosekliai, pirmiausia apdorodami vietinius požymius, o vėliau – globalius. Toks metodas lėmė neefektyvų informacijos suliejimą ir neoptimalų našumą sudėtingoje žemės ūkio aplinkoje.

Kaip veikia CMTNet: vietinių ir pasaulinių funkcijų sujungimas

„CMTNet“ įveikia šiuos apribojimus naudodama unikalią trijų dalių architektūrą, skirtą efektyviai išgauti ir sujungti spektrinius-erdvinius, vietinius ir globalius elementus.

1. Pirmasis komponentas, Spektrinio-erdvinio požymių išskyrimo modulis, apdoroja neapdorotus HSI duomenis naudodamas 3D ir 2D konvoliucinius sluoksnius.

Trimačiai konvoliuciniai sluoksniai vienu metu analizuoja tiek erdvinius (aukštis × plotis), tiek spektrinius (bangos ilgis) matmenis, fiksuodami tokius modelius kaip konkrečių bangos ilgių atspindys per pasėlių lają. Pavyzdžiui, trimatis grūdas gali aptikti, kad sveiki kukurūzai viršutiniuose lapuose atspindi daugiau artimojo infraraudonojo spinduliavimo šviesos, palyginti su apatiniais.

Tada 2D sluoksniai patikslina šias savybes, sutelkdami dėmesį į erdvines detales, tokias kaip augalų išsidėstymas lauke. Šis dviejų pakopų procesas užtikrina, kad būtų išsaugota ir spektrinė įvairovė (pvz., chlorofilo kiekis), ir erdvinis kontekstas (pvz., tarpai tarp eilių).

2. Antrasis komponentas, vietinis-globalus požymių išskyrimo modulis, veikia lygiagrečiai. Viena šaka naudoja CNN, kad sutelktų dėmesį į vietines detales, tokias kaip atskirų lapų tekstūra ar dirvožemio plotų forma. Šios savybės yra labai svarbios norint nustatyti rūšis, turinčias panašius spektrinius profilius, pavyzdžiui, skirtingas sojų pupelių veisles.

Kita šaka naudoja transformatorius, kad modeliuotų pasaulinius santykius, pavyzdžiui, kaip pasėliai pasiskirsto dideliuose plotuose arba kaip netoliese esančių medžių šešėliai veikia spektrinius rodmenis. Apdorodama šiuos elementus vienu metu, o ne nuosekliai, CMTNet išvengia informacijos praradimo, kuris kamavo ankstesnius hibridinius modelius.

Pavyzdžiui, nors CNN šaka identifikuoja nelygius medvilnės lapų kraštus, „Transformer“ šaka atpažįsta, kad šie lapai yra didesnio medvilnės lauko, apsupto sezamų augalų, dalis.

3. Trečiasis komponentas, kelių išėjimų apribojimų modulis, užtikrina subalansuotą mokymąsi tarp vietinių, globalių ir sujungtų požymių. Mokymo metu kiekvienam požymių tipui taikomos atskiros nuostolių funkcijos, todėl tinklas yra priverstas tobulinti visus savo supratimo aspektus.

Nuostolių funkcija kiekybiškai įvertina skirtumą tarp prognozuotų ir faktinių verčių, vadovaudamasi modelio koregavimais. Pavyzdžiui, vietinių požymių praradimas gali nubausti modelį už neteisingą lapų kraštų klasifikavimą, o bendras praradimas ištaiso didelio masto pasėlių pasiskirstymo klaidas.

Šie nuostoliai sujungiami naudojant svorius, optimizuotus atsitiktinės paieškos būdu – tai technika, kuri išbando įvairius svorių derinius, siekiant maksimaliai padidinti tikslumą. Šis procesas sukuria patikimą ir pritaikomą modelį, galintį apdoroti įvairius žemės ūkio scenarijus.

CMTNet našumo vertinimas bepiločių orlaivių hiperspektriniuose duomenų rinkiniuose

Norėdami įvertinti CMTNet, tyrėjai jį išbandė su trimis bepiločiais orlaiviais (UAV) gautais hiperspektriniais duomenų rinkiniais iš Uhano universiteto. Šie duomenų rinkiniai yra plačiai naudojami nuotolinio stebėjimo etalonas dėl savo aukštos kokybės ir įvairovės:

  1. WHU-Hi-LongKouŠis duomenų rinkinys apima 550 × 400 pikselių su 270 spektrinių juostų ir 0,463 metro erdvine skiriamąja geba. 0,463 metro erdvinė skiriamoji geba reiškia, kad kiekvienas pikselis atitinka 0,463 m × 0,463 m plotą ant žemės, leidžiantį identifikuoti atskirus augalus. Jame yra devynių rūšių pasėliai, tokie kaip kukurūzai, medvilnė ir ryžiai, su 1 019 mokomaisiais pavyzdžiais ir 203 523 bandomaisiais pavyzdžiais.
  2. WHU-Hi-HanchuanŠiame 1 217 × 303 pikselių raiškos ir 0,109 metro skiriamosios gebos duomenų rinkinyje yra 16 žemės dangos tipų, įskaitant braškes, sojų pupeles ir plastiko lakštus. Didesnė skiriamoji geba (0,109 m) leidžia gauti smulkesnes detales, pavyzdžiui, atskirti jaunus ir subrendusius sojų pupelių augalus. Mokymo ir bandymų imtys iš viso sudarė atitinkamai 1 289 ir 256 241.
  3. WHU-Hi-HongHuŠis didelės skiriamosios gebos (0,043 metro) duomenų rinkinys, turintis 940 × 475 pikselių ir 270 juostų, apima 22 klases, tokias kaip medvilnė, rapsai ir česnakų daigai. Esant 0,043 m skiriamajai gebai, matomi atskiri lapai ir dirvožemio įtrūkimai, todėl jis idealiai tinka smulkiagrūdžiui klasifikavimui. Jame yra 1 925 mokymo pavyzdžiai ir 384 678 bandomieji pavyzdžiai.

Didelės skiriamosios gebos nuotolinio stebėjimo duomenų rinkinių palyginimas

Modelis buvo apmokytas NVIDIA TITAN Xp GPU naudojant „PyTorch“, mokymosi sparta buvo 0,001, o paketo dydis – 100. Mokymosi sparta lemia, kiek modelis koreguoja savo parametrus mokymo metu – per didelė sparta gali viršyti optimalias vertes; per maža sparta gali padėti apmokyti dar sunkiau.

Kiekvienas eksperimentas buvo pakartotas dešimt kartų, siekiant užtikrinti patikimumą, o įvesties fragmentai – maži viso vaizdo segmentai – buvo optimizuoti iki 13 × 13 pikselių naudojant tinklelio paiešką – metodą, kuris tikrina skirtingus fragmentų dydžius, kad būtų rastas efektyviausias.

CMTNet pasiekia modernų tikslumą pasėlių klasifikavime

„CMTNet“ pasiekė puikių rezultatų visuose duomenų rinkiniuose, pranokdama esamus metodus tiek bendru tikslumu (OA), tiek konkrečioms klasėms būdingu našumu. OA matuoja teisingai klasifikuotų pikselių procentinę dalį visose klasėse, o vidutinis tikslumas (AA) apskaičiuoja vidutinį tikslumą kiekvienoje klasėje, pašalindamas disbalansą.

„WHU-Hi-LongKou“ duomenų rinkinyje „CMTNet“ pasiekė 99,58% OA, 0,19% viršydamas „CTMixer“. Sudėtingose klasėse su ribotais mokymo duomenimis, pavyzdžiui, medvilnės (41 pavyzdys), „CMTNet“ vis tiek pasiekė 99,53% tikslumą. Panašiai ir „WHU-Hi-HanChuan“ duomenų rinkinyje jis pagerino arbūzų (22 pavyzdžių) tikslumą nuo 82,42% iki 96,11%, parodydamas gebėjimą apdoroti nesubalansuotus duomenis naudojant efektyvų požymių suliejimą.

Vizualiai palyginus klasifikavimo žemėlapius, pastebėta mažiau suskaidytų plotų ir lygesnės ribos tarp laukų, palyginti su tokiais modeliais kaip 3D-CNN ir „Vision Transformer“ (ViT). Pavyzdžiui, šešėlių paveiktame WHU-Hi-HanChuan duomenų rinkinyje CMTNet sumažino dėl žemo saulės kampo atsirandančias klaidas, o „ResNet“ neteisingai klasifikavo sojų pupeles kaip pilkus stogus.

CMTNet veikimas įvairiuose duomenų rinkiniuose

Šešėliai kelia unikalų iššūkį, nes jie keičia spektrinius parašus – šešėlyje esantis sojų pupelių augalas gali atspindėti mažiau artimojo infraraudonojo spinduliavimo šviesos, primindamas neaugaliją. Pasitelkdama pasaulinį kontekstą, CMTNet atpažino, kad šie šešėlyje esantys augalai yra didesnio sojų pupelių lauko dalis, taip sumažindama paklaidas.

WHU-Hi-HongHu duomenų rinkinyje modelis puikiai atskyrė spektriniu požiūriu panašius augalus, pvz., skirtingas bastinių daržovių veisles, pasiekdamas 96,54% tikslumą. Brassica parachinensis.

Abliacijos tyrimai – eksperimentai, kurių metu pašalinami komponentai, siekiant įvertinti jų poveikį – patvirtino kiekvieno modulio svarbą. Vien tik kelių išėjimų apribojimų modulio pridėjimas padidino OA 1,52% WHU-Hi-HongHu sistemoje, pabrėždamas jo vaidmenį tobulinant požymių suliejimą. Be šio modulio vietiniai ir globalūs požymiai buvo derinami atsitiktinai, todėl klasifikacijos buvo nenuoseklios.
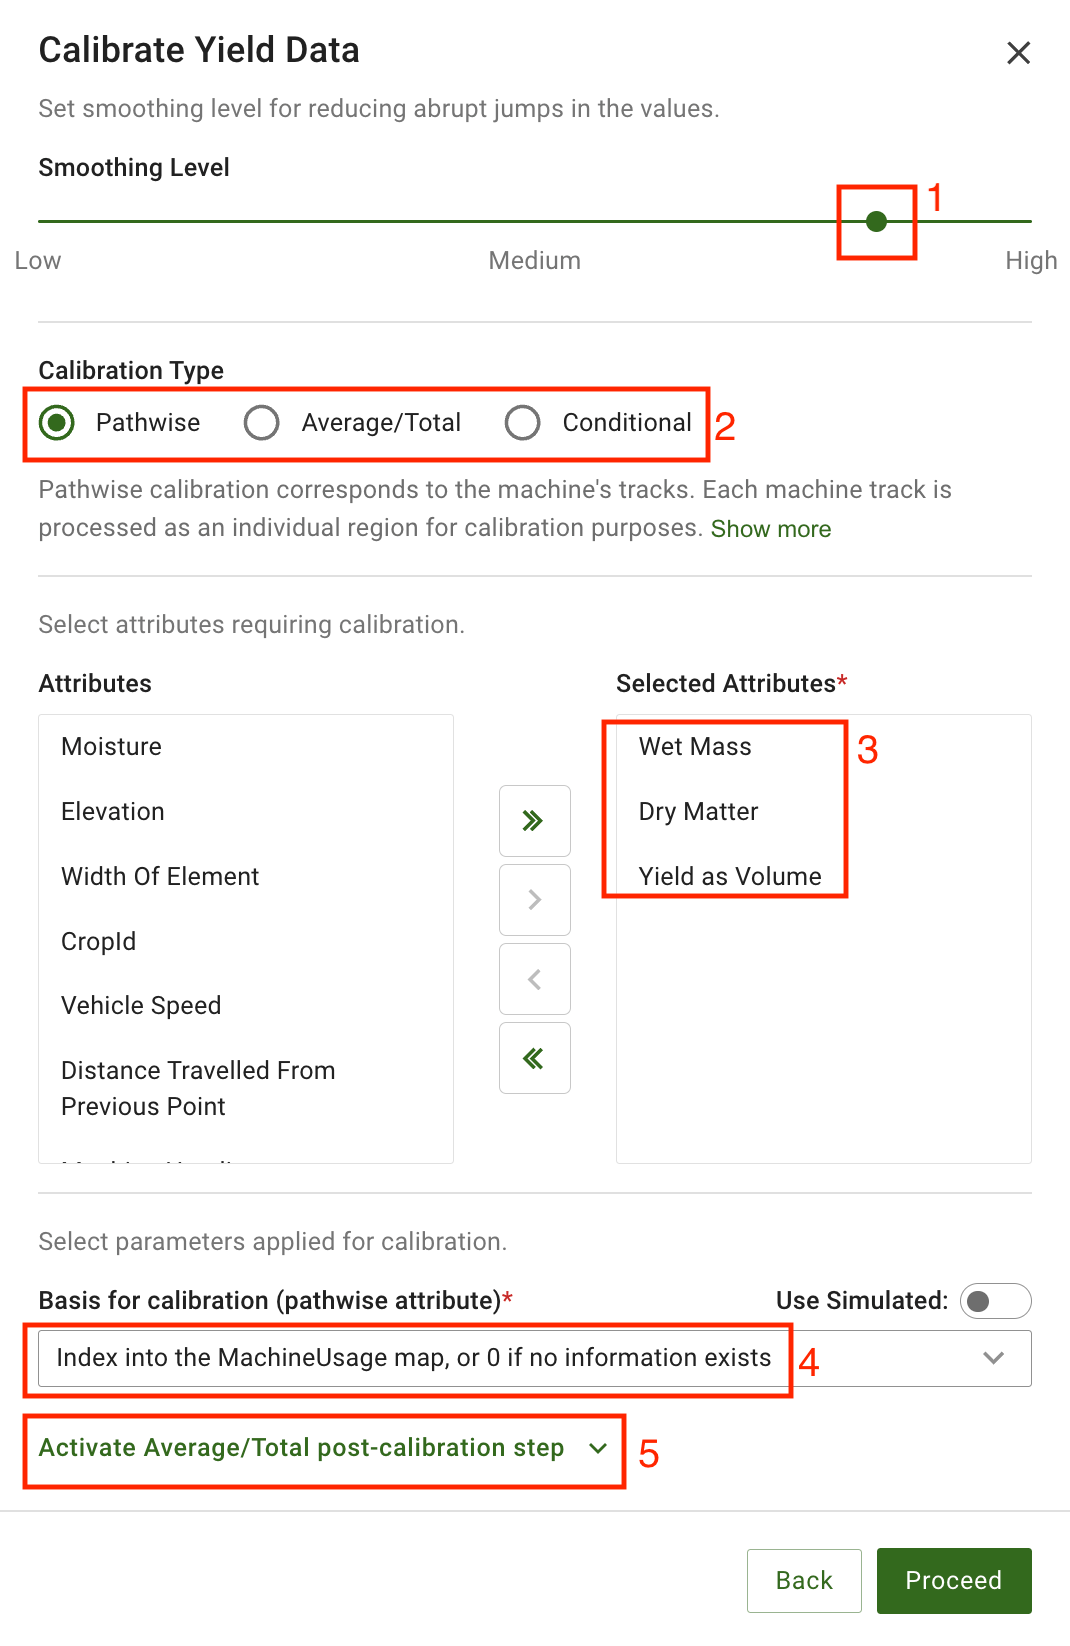
Skaičiavimo kompromisai ir praktiniai aspektai

Nors CMTNet tikslumas yra neprilygstamas, jo skaičiavimo sąnaudos yra didesnės nei tradicinių metodų. Mokymasis WHU-Hi-HongHu duomenų rinkinyje užtruko 1 885 sekundes, palyginti su 74 sekundėmis, kai buvo naudojamas „Random Forest“ (RF) – mašininio mokymosi algoritmas, kuris mokymo metu kuria sprendimų medžius.

Tačiau šis kompromisas yra pateisinamas tiksliojoje žemdirbystėje, kur tikslumas tiesiogiai veikia derliaus prognozes ir išteklių paskirstymą. Pavyzdžiui, neteisingai priskyrus sergantį pasėlį sveikam, gali kilti nekontroliuojami kenkėjų protrūkiai, nuniokojantys ištisus laukus.

Realaus laiko taikymams ateityje būtų galima ištirti modelių glaudinimo metodus, tokius kaip perteklinių neuronų genėjimas arba svorių kvantavimas (sumažinant skaitmeninį tikslumą), siekiant sutrumpinti vykdymo laiką neprarandant našumo. Genėjimas pašalina mažiau svarbias jungtis iš neuroninio tinklo, panašiai kaip medžio šakų genėjimas siekiant pagerinti jo formą, o kvantavimas supaprastina skaitmeninius skaičiavimus, pagreitindamas apdorojimą.

Hiperspektrinio pasėlių klasifikavimo ateitis naudojant CMTNet

Nepaisant sėkmės, CMTNet susiduria su apribojimais. Našumas šiek tiek suprastėja stipriai šešėliuotose srityse, kaip matyti WHU-Hi-HanChuan duomenų rinkinyje (97.29% OA ir 99.58% gerai apšviestoje LongKou planetoje). Šešėliai apsunkina klasifikavimą, nes sumažina atspindėtos šviesos intensyvumą, pakeisdami spektrinius profilius.

Be to, klasės su itin mažais mokomaisiais pavyzdžiais, pavyzdžiui, siauralapės sojos pupelės (20 pavyzdžių), atsilieka nuo tų, kurių duomenų gausu. Mažas imčių dydis riboja modelio gebėjimą išmokti įvairius variantus, pavyzdžiui, lapų formos skirtumus dėl dirvožemio kokybės.

Būsimuose tyrimuose būtų galima integruoti multimodalinius duomenis, tokius kaip LiDAR aukščio žemėlapiai arba terminis vaizdavimas, siekiant pagerinti atsparumą šešėliams ir užtemimams. LiDAR (šviesos aptikimas ir diapazono nustatymas) naudoja lazerio impulsus 3D reljefo modeliams kurti, kurie, analizuojant aukščio skirtumus, galėtų padėti atskirti pasėlius nuo šešėlių.

Be to, terminis vaizdavimas fiksuoja šilumos parašus, suteikdamas papildomų užuominų apie augalų sveikatą – stresą patiriantys augalai dažnai turi aukštesnę lajų temperatūrą dėl sumažėjusios transpiracijos. Pusiau prižiūrimo mokymosi metodai, kurie naudoja nepažymėtus duomenis (pvz., bepiločių orlaivių vaizdus be rankinių anotacijų), taip pat gali pagerinti retų augalų rūšių našumą.

Naudodami nuoseklumo reguliavimą – apmokydami modelį gauti stabilias prognozes šiek tiek pakeistose to paties vaizdo versijose – tyrėjai gali panaudoti nepažymėtus duomenis, kad pagerintų apibendrinimą.

Galiausiai, CMTNet diegimas periferiniuose įrenginiuose, tokiuose kaip dronai su integruotais GPU, galėtų sudaryti sąlygas stebėti realiuoju laiku nuotoliniuose laukuose. Diegimas periferiniuose įrenginiuose sumažina priklausomybę nuo debesų kompiuterijos, sumažindamas delsą ir duomenų perdavimo išlaidas. Tačiau tam reikia optimizuoti modelį, atsižvelgiant į ribotą atmintį ir apdorojimo galią, galbūt naudojant lengvas architektūras, tokias kaip “MobileNet” arba žinių distiliavimą, kai mažesnis “studento” modelis imituoja didesnį „mokytojo“ modelį.

Išvada

CMTNet yra reikšmingas žingsnis į priekį hiperspektrinio augalų klasifikavimo srityje. Suderinus CNN ir Transformers, jis sprendžia ilgalaikius objektų išskyrimo ir suliejimo iššūkius, suteikdamas ūkininkams ir agronomams galingą tiksliosios žemdirbystės įrankį.

Taikymo sritys apima nuo ligų aptikimo realiuoju laiku iki drėkinimo grafikų optimizavimo – visa tai yra labai svarbu tvariam ūkininkavimui klimato kaitos ir gyventojų skaičiaus augimo metu. Kadangi bepiločių orlaivių technologijos tampa vis labiau prieinamos, tokie modeliai kaip CMTNet atliks lemiamą vaidmenį užtikrinant pasaulinį aprūpinimą maistu.

Būsimi patobulinimai, tokie kaip lengvesnės architektūros ir multimodalinė duomenų sintezė, galėtų dar labiau padidinti jų praktiškumą. Nuolat diegiant inovacijas, CMTNet galėtų tapti išmaniųjų ūkininkavimo sistemų visame pasaulyje kertiniu akmeniu, užtikrinančiu efektyvų žemės naudojimą ir atsparią maisto gamybą ateities kartoms.

Nuoroda: Guo, X., Feng, Q. ir Guo, F. CMTNet: hibridinis CNN transformatorių tinklas, skirtas bepiločių orlaivių (UAV) pagrįstam hiperspektriniam pasėlių klasifikavimui tiksliojoje žemdirbystėje. Sci Rep 15, 12383 (2025). https://doi.org/10.1038/s41598-025-97052-w

Giliojo mokymosi kompiuterinės vizijos taikomųjų programų vaidmuo ankstyvajai augalų ligų stadijai aptikti

Augalų ligos tyliai kelia grėsmę pasauliniam aprūpinimui maistu, kasmet sunaikindamos 10–161 TP3 t pasėlių ir padarydamos žemės ūkio pramonei 1 TP4 220 mlrd. nuostolių. Tradiciniai metodai, tokie kaip rankiniai patikrinimai ir laboratoriniai tyrimai, yra lėti, brangūs ir dažnai nepatikimi.

Novatoriškas 2025 m. tyrimas, “Gilusis mokymasis ir kompiuterinė rega augalų ligų aptikime” (Upadhyay ir kt.) atskleidžia, kaip dirbtinio intelekto augalų ligų aptikimas ir kompiuterinio matymo žemės ūkis keičia ūkininkavimą.

Kodėl ankstyvas augalų ligų nustatymas yra svarbus pasauliniam maisto saugumui

Žemės ūkyje dirba 281 t³ t pasaulio darbo jėgos, o tokios šalys kaip Indija, Kinija ir JAV pirmauja pagal pasėlių gamybą. Nepaisant to, grybelių, bakterijų ir virusų sukeltos augalų ligos mažina derlių ir apsunkina ekonomiką.

Pavyzdžiui, ryžių blastinė liga paveiktuose regionuose sumažina derlių 30–50%, o citrusinių vaisių žalėjimas nuo 2005 m. sunaikino 70% Floridos apelsinų giraičių. Ankstyvas aptikimas yra labai svarbus, tačiau daugelis ūkininkų neturi prieigos prie pažangių įrankių ar patirties.

Čia į pagalbą ateina dirbtiniu intelektu pagrįstas ligų aptikimas, siūlantis greitus, prieinamus ir tikslius sprendimus, kurie pranoksta tradicinius metodus.

Kaip dirbtinis intelektas ir kompiuterinė rega aptinka pasėlių ligas

Tyrime buvo analizuojami 278 moksliniai straipsniai, siekiant paaiškinti, kaip veikia dirbtinio intelekto augalų ligų aptikimo sistemos. Pirmiausia kameros arba jutikliai užfiksuoja pasėlių vaizdus. Šie vaizdai apdorojami naudojant algoritmus, skirtus ligos požymiams nustatyti.

Pavyzdžiui, RGB kameros darykite spalvotas nuotraukas, kad pastebėtumėte matomus simptomus, tokius kaip lapų dėmės, o hiperspektrinės kameros aptinka paslėptus streso signalus analizuodamos šimtus šviesos bangos ilgių.

Užfiksavus vaizdus, jie apdorojami iš anksto, siekiant pagerinti jų kokybę. Tokie metodai kaip slenksčių nustatymas išskiria pažeistas sritis pagal spalvą, o kraštų aptikimas padeda nustatyti pažeidimų ar spalvos pakitimų ribas.

Kaip dirbtinis intelektas ir kompiuterinė rega aptinka pasėlių ligas

Toliau gilaus mokymosi modeliai analizuoja iš anksto apdorotus duomenis. Konvoliuciniai neuroniniai tinklai (CNN), labiausiai paplitę dirbtinio intelekto įrankiai žemės ūkyje, nuskaito vaizdus sluoksnis po sluoksnio, kad nustatytų tokius modelius kaip neįprastos tekstūros ar spalvos.

2022 m. vykusiame teismo procese, ResNet50– populiarus CNN modelis – diagnozuojant pomidorų ligas pasiekė 99,07% tikslumą.

Tuo tarpu, Regėjimo transformatoriai (ViT) padalinti vaizdus į fragmentus ir ištirti jų ryšius, imituojant, kaip žmonės analizuoja kontekstą. Šis metodas padėjo 2020 m. atliktame tyrime aptikti vynuogių gyslų valymo virusą 71% tikslumu.

“Ūkininkavimo ateitis slypi ne žmonių pakeitime, o jų aprūpinime išmaniaisiais įrankiais.”

Pažangių jutiklių vaidmuo šiuolaikiniame ūkininkavime

Skirtingi jutikliai suteikia unikalių pranašumų tiksliajam ūkininkavimui. RGB kameros, nors ir įperkamos ir lengvai naudojamos, sunkiai diagnozuojamos ankstyvos stadijos ligos dėl riboto spektrinio detalumo. Priešingai, hiperspektrinės kameros fiksuoti duomenis per šimtus šviesos bangos ilgių, atskleidžiant plika akimi nematomus streso signalus.

Pavyzdžiui, 2022 m. tyrėjai naudojo hiperspektrinį vaizdavimą, kad diagnozuotų obuolių vėgį 98% tikslumu. Tačiau šios kameros kainuoja 10 000–50 000, todėl smulkiesiems ūkininkams jie yra per brangūs.

Terminės kameros suteikti kitą požiūrį matuojant infekcijų sukeltus temperatūros pokyčius. 2019 m. atliktame tyrime nustatyta, kad citrusinių vaisių žalumomis užkrėsti lapai pasižymi skirtingais karščio modeliais, todėl tai galima anksti aptikti.

Tuo tarpu, daugiaspektrinės kameros– tarpinis variantas – stebėti chlorofilo kiekį augalų sveikatai įvertinti.

Šie jutikliai 2014 m. užfiksavo kviečių dryžuotąsias rūdis, padėdami ūkininkams veiksmingiau taikyti priemones. Nepaisant jų privalumų, jutiklių kaina ir aplinkos veiksniai, tokie kaip vėjas ar netolygus apšvietimas, išlieka iššūkiais.

Viešieji duomenų rinkiniai: dirbtinio intelekto žemės ūkio pagrindas

Patikimų dirbtinio intelekto modelių mokymui reikia didžiulių kiekių paženklintų duomenų. „PlantVillage“ duomenų rinkinys, nemokamas šaltinis, kuriame yra 87 000 14 pasėlių ir 26 ligų vaizdų, tapo auksiniu standartu tyrėjams.

Daugiau nei 90% straipsnyje cituotų tyrimų naudojo šį duomenų rinkinį savo modeliams apmokyti ir išbandyti. Kitas svarbus šaltinis – Kasavos ligos duomenų rinkinys, apima 11 670 kasavos mozaikos ligos vaizdų ir pasiekė 96% tikslumą su CNN modeliais.

Tačiau spragų vis dar yra. Retos ligos, tokios kaip pušinė nematoda, turi mažiau nei 100 paženklintų vaizdų, todėl dirbtinis intelektas negali jų aptikti. Be to, daugumoje duomenų rinkinių pateikiami laboratorijoje užfiksuoti vaizdai, kuriuose neatsižvelgiama į realaus pasaulio kintamuosius, tokius kaip oras ar apšvietimas.

Siekiant tai spręsti, tokie projektai kaip „AI4Ag“ naudoja ūkininkų iš viso pasaulio lauko vaizdų rinkimo priemones, siekdami sukurti patikimesnius ir realistiškesnius duomenų rinkinius.

Dirbtinio intelekto našumo matavimas: tikslumas, preciziškumas ir daugiau

Dirbtinio intelekto augalų ligų aptikimo sistemų našumo rodikliai

Tyrėjai naudoja kelis rodiklius, kad įvertintų dirbtinio intelekto augalų ligų aptikimo sistemas. Tikslumas– teisingų diagnozių procentas – svyruoja nuo 76.9% ankstyvuosiuose modeliuose į 99.97% pažangiose sistemose, tokiose kaip „EfficientNet-B5“.

Tačiau vien tikslumas gali būti klaidinantis. Tikslumas matuoja, kiek pažymėtų ligų yra tikros (išvengiant klaidingų aliarmų), o atkūrimas seka, kiek tikrų infekcijų aptinkama.

Pavyzdžiui, Kaukė R-CNN, objektų aptikimo modelis, braškių antraknozės aptikimo tikslumu pasiekė 93,5%, tačiau medvilnės šaknų puvinio aptikimo tikslumu – tik 45%.

Svetainė F1 balas subalansuoja tikslumą ir įsiminimą, pateikdamas holistinį našumo vaizdą. 2023 m. atliktame bandyme, PlantViT— hibridinis dirbtinio intelekto modelis — „PlantVillage“ duomenų rinkinyje surinko 98,61% F1 balą.

Objektų aptikimui, vidutinis vidutinis tikslumas (mAP) yra kritinis. Greitesnis R-CNN, populiarus modelis, obelų ligų tyrimuose pasiekė 73,07% mAP, o tai reiškia, kad daugeliu atvejų jis teisingai nustatė ir klasifikavo infekcijas.

Iššūkiai, stabdantys dirbtinį intelektą žemės ūkyje

Nepaisant potencialo, dirbtiniu intelektu pagrįstas ligų aptikimas susiduria su kliūtimis. Pirma, duomenų trūkumas kamuoja retas arba naujai atsirandančias ligas.

  • Pavyzdžiui, 2021 m. tyrimui buvo prieinami tik 20 agurkų miltligės vaizdų, todėl modelio patikimumas buvo ribotas.
  • Antra, aplinkos veiksniai, tokie kaip vėjas, šešėliai ar skirtingos apšvietimo sąlygos, sumažina lauko matavimų tikslumą 20–30%, palyginti su laboratoriniais nustatymais.
  • Trečia, didelės išlaidos trukdo diegti šias technologijas. Hiperspektrinės kameros, nors ir galingos, vis dar neįperkamos smulkiesiems ūkininkams, o dirbtinio intelekto įrankiams reikalingi išmanieji telefonai arba interneto prieiga – tai vis dar kliūtis kaimo vietovėse.
  • Galiausiai, pasitikėjimo problemos išlieka. 2023 m. atlikta apklausa parodė, kad 681 300 ūkininkų dvejoja diegti dirbtinį intelektą dėl jo “juodosios dėžės” pobūdžio – jie nemato, kaip priimami sprendimai.

Siekdami tai įveikti, tyrėjai kuria interpretuojamą dirbtinį intelektą, kuris diagnozes paaiškina paprastais terminais, pavyzdžiui, paryškina užkrėstus lapų plotus arba išvardija simptomus.

Ūkininkavimo ateitis: 5 inovacijos, į kurias verta atkreipti dėmesį

1. Kraštinių kompiuterių naudojimas realiuoju laiku atliekamai analizeiLengvi dirbtinio intelekto modeliai, tokie kaip „MobileNetV2“ (7 MB dydžio), veikia išmaniuosiuose telefonuose arba dronuose ir siūlo ligų aptikimą realiuoju laiku be interneto. 2023 m. šis modelis pasiekė 99,42% tikslumą bulvių ligų klasifikavimo srityje, suteikdamas ūkininkams galimybę priimti momentinius sprendimus.

2. Mokymosi perkėlimas greitesnei adaptacijaiIš anksto apmokyti modeliai, tokie kaip „PlantViT“, gali būti tiksliai suderinti su naujais pasėliais turint minimalius duomenis. 2023 m. atliktame tyrime „PlantViT“ buvo pritaikytas ryžių blastų aptikimui, pasiekus 87,87% tikslumą naudojant vos 1000 vaizdų.

3. Regėjimo ir kalbos modeliai (VLM)Tokios sistemos kaip “OpenAI” CLIP leidžia ūkininkams pateikti DI užklausas naudojant tekstą (pvz., „Rasti rudas dėmes ant lapų“). Ši natūrali sąveika panaikina atotrūkį tarp sudėtingų technologijų ir kasdienio ūkininkavimo.

4. Bendrosios paskirties dirbtinio intelekto pagrindiniai modeliaiDideli modeliai, tokie kaip GPT-4, galėtų imituoti ligų plitimą arba rekomenduoti gydymą, veikdami kaip virtualūs agronomai.

5. Bendradarbiaujančios pasaulinės duomenų bazėsAtvirojo kodo platformos, tokios kaip „PlantVillage“ ir „AI4Ag“, kaupia ūkininkų ir tyrėjų duomenis iš viso pasaulio, taip spartindamos inovacijas.

Atvejo analizė: dirbtinio intelekto valdomas mangų auginimas Indijoje

2024 m. tyrėjai sukūrė lengvą „DenseNet“ modelį, skirtą kovoti su mangų ligomis, tokiomis kaip antraknozė ir miltligė. Modelis, apmokytas naudojant 12 332 lauko vaizdus, pasiekė 99,2% tikslumą – didesnį nei dauguma laboratorinių sistemų.

Turėdamas mažiau parametrų, 50% sklandžiai veikia ir biudžetiniuose išmaniuosiuose telefonuose. Indijos ūkininkai dabar naudoja šiuo dirbtiniu intelektu sukurtą $10 programėlę, skirtą lapams nuskaityti ir momentinėms diagnozėms gauti, taip sumažindami pesticidų naudojimą ir išsaugodami derlių.

Išvada

Dirbtinis augalų ligų aptikimas ir tiksliosios žemdirbystės technologijos keičia ūkininkavimą, suteikdamos vilties kovoti su maisto trūkumu. Sudarydamos sąlygas ankstyvai diagnostikai, sumažindamos cheminių medžiagų naudojimą ir suteikdamos galių smulkiesiems ūkininkams, šios priemonės galėtų padidinti pasaulinį pasėlių derlių 20–301 TP3 T.

Kad realizuotų šį potencialą, suinteresuotosios šalys turi spręsti jutiklių išlaidų klausimus, didinti duomenų įvairovę ir didinti ūkininkų pasitikėjimą per švietimą.

NuorodaUpadhyay, A., Chandel, NS, Singh, KP ir kt. Gilusis mokymasis ir kompiuterinė rega augalų ligų nustatyme: išsami tiksliosios žemdirbystės metodų, modelių ir tendencijų apžvalga. Artif Intell Rev 58, 92 (2025). https://doi.org/10.1007/s10462-024-11100-x

Kaip bepiločių orlaivių sistema pagrįsta didelio našumo fenotipų analizė keičia šiuolaikinį augalų veisimą

Prognozuojama, kad iki 2050 m. pasaulio gyventojų skaičius pasieks 9,8 milijardo, o tai padvigubins maisto paklausą. Tačiau dirbamos žemės plėtra siekiant patenkinti šį poreikį yra netvari. Nuo 2000 m. sukurta daugiau nei 501 t3 t naujos dirbamos žemės pakeitė miškus ir natūralias ekosistemas, o tai pablogina klimato kaitą ir biologinės įvairovės nykimą.

Siekdami išvengti šios krizės, mokslininkai kreipiasi į augalų selekciją – mokslą, kaip sukurti didesnio derlingumo, atsparesnius ligoms ir klimato kaitai augalus. Tačiau tradiciniai selekcijos metodai yra per lėti, kad suspėtų spręsti problemos skubumą.

Būtent čia į žaidimą įžengia dronai ir dirbtinis intelektas (DI), kurie keičia žaidimo taisykles ir siūlo greitesnį bei sumanesnį būdą veisti geresnius pasėlius.

Kodėl tradicinis augalų veisimas atsilieka

Augalų veisimas remiasi augalų, turinčių pageidaujamų savybių, tokių kaip atsparumas sausrai ar kenkėjams, atranka ir jų kryžminimas per kelias kartas. Didžiausia šio proceso kliūtis yra fenotipavimas – rankinis augalų savybių, tokių kaip aukštis, lapų sveikata ar derlius, matavimas.

Pavyzdžiui, augalų aukščio matavimas 3000 sklypelių lauke gali užtrukti savaites, o dėl žmogiškųjų klaidų neatitikimai gali siekti iki 20%. Be to, pasėlių derlius gerėja vos 0,5–1% per metus, o tai gerokai mažiau nei 2,9% augimo tempas, reikalingas 2050 m. poreikiams patenkinti.

Kukurūzai, pagrindinis milijardų žmonių auginamas augalas, iliustruoja šį sulėtėjimą: jų metinis derliaus augimas sumažėjo nuo 2,21 TP3 T 1960-aisiais iki 1,331 TP3 T šiandien. Norint panaikinti šį atotrūkį, mokslininkams reikia įrankių, kurie automatizuotų duomenų rinkimą, sumažintų klaidas ir pagreitintų sprendimų priėmimą.

Kaip dronų technologija keičia augalų veisimą

Dronai, arba nepilotuojamos orlaivių sistemos (UAS), aprūpintos pažangiais jutikliais ir dirbtiniu intelektu, keičia žemės ūkį. Šie įrenginiai gali skristi virš laukų ir per kelias minutes surinkti tikslius duomenis apie tūkstančius augalų – šis procesas vadinamas didelio našumo fenotipavimu (HTP).

Skirtingai nuo tradicinių metodų, dronai fiksuoja duomenis ištisuose laukuose, pašalindami imties šališkumą. Jie naudoja specializuotus jutiklius, kad matuotų viską – nuo augalų aukščio iki vandens streso lygio.

Pavyzdžiui, daugiaspektriniai jutikliai aptinka sveikų lapų atspindėtą artimojo infraraudonojo spektro šviesą, o terminės kameros nustato sausros stresą matuodamos lajos temperatūrą.

Automatizuodami duomenų rinkimą, dronai sumažina darbo sąnaudas ir pagreitina veisimo ciklus, todėl galima sukurti geresnes augalų veisles per metus, o ne dešimtmečius.

Dronų jutiklių ir duomenų rinkimo mokslas

Dronai renka svarbius augalų duomenis naudodami įvairius jutiklius. RGB kameros, pigiausias pasirinkimas, fiksuoja matomą šviesą, kad matuotų lajos dangą ir augalų aukštį. Cukranendrių laukuose šios kameros pasiekė 64–69% tikslumą skaičiuojant stiebus, taip pakeisdamos klaidų kupiną rankinį skaičiavimą.

Daugiaspektriniai jutikliai dar labiau aptinka nematomus bangos ilgius, tokius kaip artimoji infraraudonoji spinduliuotė, kurie koreliuoja su chlorofilo kiekiu ir augalų sveikata. Pavyzdžiui, jie numatė cukranendrių atsparumą sausrai daugiau nei 80% tikslumu.

  • RGB kameros: Užfiksuokite raudoną, žalią ir mėlyną šviesą, kad sukurtumėte spalvotus vaizdus.
  • Daugiaspektriniai jutikliaiAptikti šviesą už matomo spektro ribų (pvz., artimąjį infraraudonąjį spektrą).
  • Terminiai jutikliaiIšmatuokite augalų skleidžiamą šilumą.
  • LiDARNaudoja lazerio impulsus, kad sukurtų 3D augalų žemėlapius.
  • Hiperspektriniai jutikliaiUžfiksuokite daugiau nei 200 šviesos bangos ilgių itin detaliai analizei.

Terminiai jutikliai aptinka šilumos signalus, atpažindami vandens stresą patiriančius augalus, kurie atrodo karštesni nei sveiki. Medvilnės laukuose terminiai dronai suderino antžeminius temperatūros matavimus su mažesne nei 5% paklaida.

LiDAR jutikliai naudoja lazerio impulsus, kad sukurtų 3D pasėlių žemėlapius, matuodami biomasę ir aukštį 95% tikslumu energetinių cukranendrių bandymuose. Pažangiausi įrankiai, hiperspektriniai jutikliai, analizuoja šimtus šviesos bangos ilgių, kad nustatytų maistinių medžiagų trūkumą ar ligas, nematomas plika akimi.

Šie jutikliai padėjo tyrėjams susieti 28 naujus genus su uždelstu kviečių senėjimu – savybe, kuri didina derlių.

Nuo skrydžio iki įžvalgos: kaip dronai analizuoja pasėlių duomenis

Dronų fenotipavimo procesas prasideda nuo kruopštaus skrydžio planavimo. Dronai skraido 30–100 metrų aukštyje, fiksuodami persidengiančius vaizdus, kad užtikrintų visišką aprėptį. Pavyzdžiui, 10 hektarų lauką galima nuskenuoti per 15–30 minučių.

Po skrydžio programinė įranga, tokia kaip „Agisoft Metashape“, sujungia tūkstančius vaizdų į detalius žemėlapius, naudodama „Structure-from-Motion“ (SfM) – techniką, kuri 2D nuotraukas konvertuoja į 3D modelius. Šie modeliai leidžia mokslininkams vienu mygtuko paspaudimu išmatuoti tokias savybes kaip augalų aukštis ar lajos danga.

Tada dirbtinio intelekto algoritmai analizuoja duomenis, prognozuodami derlių arba nustatydami ligų protrūkius. Pavyzdžiui, dronai nuskenavo 3132 cukranendrių sklypus vos per 7 valandas – užduotis, kuri rankiniu būdu užtruktų tris savaites. Toks greitis ir tikslumas leidžia selekcininkams greičiau priimti sprendimus, pavyzdžiui, sezono pradžioje atmesti neproduktyvius augalus.

Pagrindiniai dronų pritaikymai šiuolaikiniame žemės ūkyje

Dronai naudojami sprendžiant kai kuriuos didžiausius ūkininkavimo iššūkius. Viena iš pagrindinių jų taikymo sričių yra tiesioginis savybių matavimas, kai dronai pakeičia rankinį darbą. Kukurūzų laukuose dronai matuoja augalų aukštį 90% tikslumu, o pjovimo paklaidos siekia nuo 0,5 metro iki 0,21 metro.

Jie taip pat stebi lajos padengimą – rodiklį, rodantį, kaip gerai augalai uždengia žemę, kad slopintų piktžoles. Energetinių cukranendrių selekcininkai naudojo šiuos duomenis, kad nustatytų veisles, kurios sumažina piktžolių augimą 40%.

Kitas proveržis – nuspėjamasis veisimas, kai dirbtinio intelekto modeliai naudoja dronų duomenis pasėlių derliui prognozuoti. Pavyzdžiui, daugiaspektriniai vaizdai kukurūzų derlių numatė 80% tikslumu, pranokdami tradicinius genominius tyrimus.

Dronai taip pat padeda atrasti genus, padėdami mokslininkams rasti DNR segmentus, atsakingus už pageidaujamus požymius. Kviečiuose dronai susiejo lajos žalumą su 22 naujais genais, o tai gali padidinti atsparumą sausrai.

Be to, hiperspektriniai jutikliai aptinka ligas, tokias kaip citrusinių vaisių žalumas, keliomis savaitėmis anksčiau nei pasireiškia simptomai, suteikdami ūkininkams laiko imtis veiksmų.

Genetinių rezultatų didinimas naudojant tiksliąsias technologijas

Genetinis prieaugis – metinis pasėlių savybių pagerėjimas dėl veisimo – apskaičiuojamas pagal paprastą formulę:

(Atrankos intensyvumas × Paveldimumas × Požymių kintamumas) ÷ Veisimo ciklo laikas.

Genetinis prieaugis (ΔG) apskaičiuojamas taip:
ΔG = (i × h² × σp) / L

Kur:

  • i = Atrankos intensyvumas (kiek griežti yra veisėjai).
  •  = Paveldimumas (kiek bruožo perduodama iš tėvų palikuonims).
  • σp = Požymių kintamumas populiacijoje.
  • L = Laikas per veisimo ciklą.

Kodėl tai svarbuDronai pagerina visus kintamuosius:

  1. i: Nuskaityti 10 kartų daugiau augalų, leidžianti griežčiau rinktis.
  2. Sumažinti matavimo paklaidas, pagerinant paveldimumo įverčius.
  3. σpUžfiksuokite subtilius požymių skirtumus visuose laukuose.
  4. LSumažinti ciklo laiką nuo Nuo 5 metų iki 2–3 metų per ankstyvas prognozes.

Dronai pagerina kiekvieną šios lygties dalį. Skenuodami ištisus laukus, jie leidžia selekcininkams atrinkti geriausius 1% augalus, o ne geriausius 10%, taip padidindami atrankos intensyvumą. Jie taip pat pagerina paveldimumo įverčius, sumažindami matavimo paklaidas.

Pavyzdžiui, rankiniu būdu vertinant augalo aukštį, atsiranda 20% kintamumas, o dronai šį rodiklį sumažina iki 5%. Be to, dronai fiksuoja subtilius požymių skirtumus tūkstančiuose augalų, taip maksimaliai padidindami požymių kintamumą.

Svarbiausia, kad jie sutrumpina veisimo ciklus, nes leidžia anksti prognozuoti. Cukranendrių augintojai, naudodami dronus, patrigubino savo genetinį pranašumą, palyginti su tradiciniais metodais, o tai įrodo technologijos transformacinį potencialą.

Iššūkių įveikimas ir ateities priėmimas

Nepaisant daug žadančio potencialo, dronais pagrįsta fenotipų analizė vis dar susiduria su dideliais iššūkiais. Didelė pažangių jutiklių kaina išlieka pagrindine kliūtimi – pavyzdžiui, hiperspektrinės kameros gali kainuoti daugiau nei $50 000, todėl jos neįperkamos daugumai smulkiųjų ūkininkų.

Didelių surinktų duomenų kiekių apdorojimas taip pat reikalauja didelių debesų kompiuterijos išteklių, o tai padidina išlaidas. Dirbtinio intelekto platformos, tokios kaip „AutoGIS“, automatizuoja duomenų analizę, todėl nereikia rankinio įvedimo.

Tyrėjai taip pat integruoja dronus su dirvožemio jutikliais ir meteorologinėmis stotimis, kurdami realaus laiko stebėjimo sistemą, kuri įspėja ūkininkus apie kenkėjus ar sausras. Šios inovacijos atveria kelią naujai tiksliosios žemdirbystės erai, kurioje duomenimis pagrįsti sprendimai pakeičia spėliones.

Išvada

Dronai ir dirbtinis intelektas ne tik keičia augalų veisimą – jie iš naujo apibrėžia tvarų žemės ūkį. Sudarydamos sąlygas greičiau auginti sausrai atsparius, didelio derlingumo pasėlius, šios technologijos iki 2050 m. galėtų padvigubinti maisto gamybą neplečiant dirbamos žemės plotų.

Tai padėtų išsaugoti daugiau nei 100 milijonų hektarų miškų – tai prilygsta Egipto dydžiui – ir sumažintų žemės ūkio anglies pėdsaką. Ūkininkai, naudojantys dronų duomenis, jau sumažino vandens ir pesticidų naudojimą iki 301 TP3 T, apsaugodami ekosistemas ir sumažindami išlaidas.

Kaip pastebėjo vienas tyrėjas: “Mes nebespėliojame, kurie augalai yra geriausi. Dronai mums tai pasako.” Nuolat diegiant inovacijas, šis biologijos ir technologijų derinys galėtų užtikrinti milijardų žmonių aprūpinimą maistu ir kartu apsaugoti mūsų planetą.

NuorodaKhuimphukhieo, I. ir da Silva, JA (2025). Nepilotuojamų orlaivių sistemomis (UAS) pagrįstas didelio našumo fenotipavimas (HTP) kaip augalų selekcininkų įrankių rinkinys: išsami apžvalga. ’Smart Agricultural Technology“, 100888.

Kaip daiktų internetas (IoT) transformuoja tiksliają žemdirbystę ir sprendžia dabartinius iššūkius?

Pasaulio gyventojų skaičius sparčiai auga, o prognozės rodo, kad iki 2050 m. jis pasieks 9,7 mlrd. Kad visi būtų pamaitinti, maisto gamyba turi padidėti 60%, tačiau tradiciniai ūkininkavimo metodai, priklausantys nuo dir.

Klimato kaita, dirvožemio degradacija ir vandens trūkumas padėtį blogina. Pavyzdžiui, vien tik dirvožemio erozija ūkininkams kainuoja $40 mlrd. dolerių per metus dėl prarasto produktyvumo, o tradicinė laistymo sistema dėl pasenusių praktikų išeikvoja 60% gėlo vandens.

Indijoje dėl nenuspėjamų musonų per pastarąjį dešimtmetį ryžių derlius sumažėjo 15%. Šie iššūkiai reikalauja skubių sprendimų, o išmanioji žemdirbystė, varoma daiktų interneto (IoT) ir aeroponikos, siūlo gyvybės šiaudą.

IoT galia šiuolaikinėje žemdirbystėje

Išmaniojo ūkininkavimo pagrindas - daiktų internetas, t. y. tarpusavyje sujungtų prietaisų, kurie realiuoju laiku renka duomenis ir jais dalijasi, tinklas. Belaidžių jutiklių tinklai (WSN) yra šios sistemos pagrindas.

Šie tinklai naudoja laukuose įrengtus jutiklius, kad stebėtų dirvožemio drėgmę, temperatūrą, drėgnumą ir maistinių medžiagų lygius. Pavyzdžiui, DHT22 jutiklis stebi drėgmę, o TDS jutikliai matuoja maistinių medžiagų koncentraciją vandenyje.

Šie duomenys per mažai energijos naudojančius protokolus, tokius kaip LoRa ar ZigBee, siunčiami į debesų platformas, tokias kaip ThingSpeak ar AWS IoT. Analizuojus, sistema gali inicijuoti veiksmus, pavyzdžiui, įjungti drėkinimo siurblius ar pakoreguoti trąšų lygius.

Coimbatore, Indijoje, 2022 m. projektas parodė daiktų interneto galimybes. Jutikliai aptiko sausas dirvožemio zonas pomidorų laukuose, leidžiančius tikslingai laistyti, o tai sumažino vandens švaistymą 35%.

Panašiai dronai su multispektrinėmis kameromis skenuoja didžiulius laukus, siekdami nustatyti tokias problemas kaip kenkėjų antplūdis ar maistinių medžiagų trūkumas.

2019 m. tyrime dronai, naudodami 98% tikslumą, aptiko paprastąją miltligę kukurūzų pasėliuose, taip padėdami ūkininkams sutaupyti $120 svarų sterlingų nuostolių hektarui. Mašininis mokymasis dar labiau patobulina šias sistemas.

Mokslininkai apmokė dirbtinio intelekto modelius su tūkstančiais lapų vaizdų, kad būtų galima diagnozuoti tokias ligas kaip miltligė, pasiekiant 99,53% tikslumą, leidžiant ūkininkams imtis veiksmų, kol pasėliai nenukentėjo.

Aeroponika: daržovių auginimas be dirvožemio

Nors daiktų internetas (IoT) optimizuoja tradicinį ūkininkavimą, aeroponika iš esmės pakeičia žemės ūkį. Šiuo metodu augalai auginami ore, jų šaknys laikomos rūko užpildytose kamerose, kur purškiamas vanduo ir maistinės medžiagos.

Skirtingai nuo dirvožemio auginimo, aeroponika naudoja 95% mažiau vandens ir nenaudoja pesticidų. Šaknys efektyviau įsisavina deguonį, pagreitindamos augimą.

Pavyzdžiui, aeroponiškai užauginti salotos, anot 2018 m. tyrimo,% greičiau nei auginamos dirvožemyje.

Aeroponika ypač vertinga miestuose ar regionuose, kur prasta dirva. Vertikaliuose ūkiuose augalai sodinami bokštuose, todėl vienam kvadratiniam metrui tenka 10 kartų daugiau maisto nei tradiciniuose laukuose.

Meksiko Sityje 2022 m. ant stogo įrengta aeroponinė ferma davė 3,8 kg salotų iš kvadratinio metro – tai tris kartus daugiau nei auginant dirvožemyje, sunaudojant tik 10 litrų vandens kilogramui.

Singapūro „Sky Greens“ žengia toliau, augindama 1 toną daržovių per dieną 30 pėdų aukščio bokštuose, naudodama 95% mažiau žemės nei tradiciniai ūkiai.

IoT perkelia aeroponiką į kitą lygį. Jutikliai stebi šaknų kameras drėgmės, pH ir maistinių medžiagų lygiui, automatiškai reguliuodami purškimo ciklus.

2017 m. projekte mokslininkai automatizavo aeroponinę sistemą naudojant Raspberry Pi, sumažindami darbo sąnaudas 50%. Ūkininkai valdo šias sistemas per mobiliąsias programėles, tokias kaip AgroDecisor, kuri siunčia pranešimus apie tokias problemas kaip maistinių medžiagų disbalansas.

Iššūkiai, stabdantys pažangą

Nepaisant jų potencialo, daiktų internetas (IoT) ir aeroponika susiduria su reikšmingomis kliūtimis. Didelės išlaidos yra pagrindinė kliūtis. Pagrindinis IoT įrenginių komplektas kainuoja nuo 1 500 iki 5 000, o pažangūs dronai ir jutikliai reikalauja 10 000–50 000 pradinių investicijų – tai viršija besivystančių šalių smulkiųjų ūkininkų galimybes. Tuo tarpu priežiūra papildomai kainuoja 15–20% kasmet, dar labiau spausdama biudžetus.

Ryšių spragos dar labiau apsunkina problemą. Apie 40% kaimo vietovių neturi patikimo interneto, o tai stabdo duomenų perdavimą realiuoju laiku.

Etiopijoje IoT bandomasis projektas 2021 m. nepavyko, nes laukuose nutrūko 3G ryšys, sutrękdami drėkinimo tvarkaraščius. Taip pat iškyla didelės saugumo rizikos. Dažnai trūksta tokių IoT protokolų kaip MQTT ir CoAP šifravimo, todėl sistemos tampa pažeidžiamos įsilaužėliams.

2021 m. 62% žemės ūkio daiktų interneto (IoT) sistemų pranešė apie kibernetines atakas, įskaitant duomenų praradimą, kuris galėjo paveikti jutiklių rodmenis arba išjungti įrangą.

Technologinis sudėtingumas prideda dar vieną sunkumų sluoksnį. Ūkininkams reikalingi mokymai, kaip suprasti duomenis ir diagnozuoti sistemas.

2017 m. Kolumbijoje žlugus aeroponiniam projektui, neteisingi pH nustatymai pažeidė pasėlius, o tai lėmė $12 000 vertės daigų praradimą.

Netgi elektros tiekimas kelia problemų – saulės energija varomi jutikliai sugenda musonų metu, o dronai vienu įkrovimu veikia tik 20–30 minučių.

Žemės ūkio ateitis: naujovės horizonto link

Nepaisant šių iššūkių, ateitis atrodo daug žadanti. 5G tinklai atnaujins ryšius, leisdami dronams realiu laiku stebėti didžiules fermas.

Brazilijoje 2023 m. bandomajame projekte 5G ryšiu veikiantys dronai per 10 minučių apžvelgė daugiau nei 1000 akrų sojų laukų, o ne per kelias dienas, ir aptiko ligas. Kraštinis dirbtinis intelektas (Edge AI), apdorojantis duomenis tiesiai įrenginiuose, sumažina priklausomybę nuo debesų kompiuterijos.

Pavyzdžiui, „MangoYOLO“ sistema skaičiuoja mangus su 91% tikslumu naudodama borto kameras, taip pašalindama delsimą siunčiant duomenis.

Blokų grandinės technologija yra dar vienas esminis pokytis. Stebėdama produktus nuo ūkio iki vartotojo, ji užtikrina skaidrumą ir mažina sukčiavimą.

„eFarm“ programėlė naudoja bendraujamą duomenų rinkimą, kad patvirtintų ekologinius sertifikatus, taip sumažindama sukčiavimą 30%. „Walmart“ blokų grandinės sistema 2022 m. sumažino mangų tiekimo grandinės klaidas 90%.

Kyla ir dirbtinio intelekto valdomi šiltnamiai. Šios sistemos naudoja tokius modelius kaip VGG19, kad stebėtų augalų sveikatą su% 91,52 proc. tikslumu.

Japonijoje robotai, tokie kaip AGROBOT, 24 valandas per parą, 7 dienas per savaitę renka braškes, padidindami produktyvumą triskart. Miestų erdvės taip pat priima aeroponiką – Berlyne veikianti „Infarm“ augina žoleles prekybos centruose, sumažindama transporto išmetamųjų teršalų kiekį 95%.

Vyriausybės ir įmonės imasi veiksmų. Indijos 2023 m. Agri-Tech iniciatyva subsidijuoja daiktų interneto (IoT) įrankius 500 000 smulkiųjų ūkininkų, o „Microsoft“ „FarmBeats“ Kenijos ūkininkams teikia nebrangius dronus.

Sėkmės planas

Daiktų internetas (IoT) ir aeroponika yra ne tik įrankiai – jie yra būtini tvarios ateities kūrimui. Iki 2030 m. šios technologijos galėtų:

  • Sutaupykite 1,5 trilijono litrų vandens kasmet.
  • Sumažinti šiltnamio efektą sukeliančių dujų emisijas 1,5 gigatonos per metus.
  • Pamaitinti 2 milijardus papildomų žmonių neišplečiant dirbamų žemių.

Siekiant to, vyriausybės privalo subsidijuoti prieinamus įrankius, plėsti interneto prieigą kaimo vietovėse ir įgyvendinti kibernetinio saugumo standartus. Ūkininkams reikia apmokymų, kad jie galėtų efektyviai išnaudoti šias technologijas.

Kaip teigia JT Maisto ir žemės ūkio organizacija (FAO), “Maisto ateitis priklauso nuo šiandienos inovacijų.” Įdiegdami daiktų internetą (IoT) ir aeroponiką, galime sukurti pasaulį, kuriame niekas nebadautų, o žemės ūkis rūpintųsi mūsų planeta, o ne naikintų ją.

Nuoroda: Dhanasekar, S. (2025). Visapusiška apžvalga apie dabartines daiktų interneto problemas ir pažangą tiksliosios žemdirbystės srityje. Computer Science Review, 55, 100694.

Nuotolinis stebėjimas keičia nikotino stebėjimą cigarų lapuose

Novatoriškas tyrimas, kuriame pasitelkiamas bepiločių orlaivių hiperspektrinis vaizdavimas ir mašininis mokymasis, siekiant tiksliai įvertinti nikotino kiekį cigarų lapuose.

Naujausi aerofotografinio hiperspektrinio vaizdavimo pasiekimai kartu su mašininiu mokymusi sukėlė revoliuciją nikotino kiekio cigarų lapuose stebėjime. Šis pažangus metodas padidina vertinimo tikslumą ir suteikia vertingų įžvalgų tabako pramonei, kur cheminė sudėtis yra labai svarbi kokybei.

Sičuano žemės ūkio universiteto Tian ir kt. vadovaujami tyrėjai siekė įveikti tradicinių rankinių kokybės patikrų, kurioms dažnai trūksta tikslumo ir efektyvumo, apribojimus. Jų 2025 m. vasario 2 d. paskelbtame tyrime nustatytos stiprios koreliacijos tarp azoto trąšų naudojimo, drėgmės lygio ir nikotino koncentracijos, pabrėžiant savalaikių ir tikslių stebėjimo metodų svarbą.

Tyrimas buvo atliktas nuo 2022 m. gegužės iki rugsėjo mėn. universiteto Šiuolaikinių žemės ūkio tyrimų bazėje, kur tyrėjai, naudodami bepiločius orlaivius (UAV) su hiperspektrinėmis kameromis, užfiksavo 15 skirtingų cigarų lapų veislių lapų atspindžio spektrus, apdorojant juos įvairiais azotu.

Jų išvados atskleidė tiesioginę koreliaciją tarp azoto trąšų naudojimo ir nikotino kiekio cigarų lapuose. “Didėjant azoto trąšų naudojimo greičiui, nikotino kiekis cigarų lapuose didėjo”, – teigė autoriai, pabrėždami žemės ūkio praktikos poveikį produkto kokybei.

Siekiant pagerinti bepiločių orlaivių surinktų hiperspektrinių vaizdų duomenų kokybę, tyrime buvo taikyti išankstinio apdorojimo metodai, tokie kaip daugiamatė sklaidos korekcija, standartinė normalioji transformacija ir Savitzky-Golay konvoliucijos išlyginimas. Tada buvo pritaikyti pažangūs mašininio mokymosi algoritmai, įskaitant dalinės mažiausių kvadratų regresijos (PLSR) ir atgalinio sklidimo neuroninius tinklus, siekiant sukurti prognozavimo modelius, galinčius tiksliai įvertinti nikotino kiekį.

Efektyviausias nustatytas modelis buvo MSC-SNV-SG-CARS-BP, kurio bandymo tikslumas buvo maždaug 0,797 R² vertės ir 0,078 RMSE. “MSC-SNV-SG-CARS-BP modelis pasižymi geriausiu nikotino kiekio prognozavimo tikslumu”, – pažymėjo autoriai, pristatydami jį kaip perspektyvią priemonę būsimiems tyrimams ir tiksliosios žemdirbystės taikymams.

Naudodami nuotolinį zondavimą cigarų lapų spektrinėms savybėms analizuoti, ūkininkai ir gamintojai gali greitai ir neardomųjų tyrimų metu įvertinti derliaus kokybę, o tai leidžia priimti labiau pagrįstus sprendimus dėl gamybos ir tiekimo grandinės. Šis metodas siūlo platų aprėpties spektrą mažomis eksploatavimo sąnaudomis ir užtikrina duomenų nuoseklumą, sumažinant priklausomybę nuo žmogiškųjų veiksnių.

Hiperspektrinio vaizdavimo ir mašininio mokymosi integravimas gali pakeisti tradicinį tabako auginimą, ne tik pagerindamas nikotino kokybę, bet ir skatindamas tvarią bei efektyvią žemės ūkio praktiką. Tyrėjai pabrėžia, kad reikia nuolat tobulinti šias technologijas ir pritaikyti jas skirtingoms tabako veislėms ir kitiems augalams.

Būsimuose tyrimuose daugiausia dėmesio bus skiriama bepiločių orlaivių (UAV) eksploatavimo sąlygų optimizavimui, siekiant surinkti aukščiausios kokybės spektrinius duomenis, atsižvelgiant į tokius kintamuosius kaip skrydžio aukštis, apšvietimo sąlygos ir triukšmo mažinimas. Šių veiksnių įvertinimas yra labai svarbus, nes žemės ūkio praktika keičiasi, kad atitiktų rinkos poreikius, kartu teikiant pirmenybę aplinkos tvarumui.

Šis tyrimas pabrėžia technologijų ir žemės ūkio mokslo sinergiją, pabrėždamas augantį novatoriškų metodų, skirtų produktų kokybei gerinti, taikymą. Tyrėjai pasisako už platesnį hiperspektrinio jutimo taikymą žemės ūkyje, sustiprindami technologijų vaidmenį didinant derlių, efektyvumą ir aplinkosauginę atsakomybę.

Šaltiniai: https://www.nature.com/articles/s41598-025-88091-4

Smulkiųjų ūkininkų ūkio skatinimas naudojant nepilotuojamas orlaivių pasėlių stebėseną

Smulkieji ūkininkai vaidina labai svarbų vaidmenį pasaulinėje maisto gamyboje, tačiau jie susiduria su daugybe iššūkių – nuo išteklių ribotumo iki nenuspėjamų aplinkos veiksnių. Šioje technologinės pažangos eroje nepilotuojami orlaiviai (UAV), paprastai žinomi kaip dronai, tapo transformuojančia jėga smulkiųjų ūkininkų ūkiuose.

Šios oro transporto priemonės siūlo sprendimus, kurie gali pakeisti žemės ūkio praktiką ir pagerinti smulkiųjų ūkininkų gyvenimą.

Siekdami iš tikrųjų suprasti dronų potencialą ir poveikį smulkiajam ūkininkavimui, tyrėjai atliko išsamią esamų tyrimų ir tendencijų šioje srityje analizę. Jų įgytos įžvalgos atskleidžia įdomų bepiločių orlaivių vaidmenį žemės ūkio inovacijose.

Tyrimas rodo, kad dronų naudojimas smulkiuosiuose ūkiuose auga. Per pastaruosius kelerius metus pastebimai išaugo susidomėjimas šia technologija ir investicijos į ją. Nuo 2016 m. bendras metinis augimo tempas siekė apie 31%, o tai rodo vis didesnį dronų vertės žemės ūkyje pripažinimą.

Pirmaujantis bendradarbiavimas ir poveikis

Dronų naudojimas žemės ūkyje tampa pagrindine tyrimų sritimi, ir tai atsispindi akademinėje bendruomenėje. Tokie žurnalai kaip “Drones” ir “Remote Sensing” tapo lyderiais publikuojant tyrimus, susijusius su bepiločiais orlaiviais žemės ūkyje, – apie 351 TP3T visų šios srities publikacijų. Tarp šių žurnalų “Drones” išsiskiria daugiausiai citavimų, o tai pabrėžia jo svarbą.

Pasaulinėje bepiločių orlaivių (UAV) taikymo smulkiuosiuose ūkiuose srityje tyrėjai nustatė 14 aktyvių dalyvių. Pažymėtina, kad Kinija, Pietų Afrika, Nigerija, Šveicarija ir JAV yra šių tyrimų priešakyje.

Kinija nuolat patenka į penkių geriausių citatų sąrašą, o tai rodo jos stiprų dalyvavimą šioje srityje. Nors dauguma tyrimų atliekama nacionalinių sienų ribose, atsirado ir tarptautinio bendradarbiavimo pavyzdžių.

Be to, tyrime pabrėžiamas 131 autoriaus, kurie savo 23 publikacijomis padarė didelę įtaką šiai sričiai, indėlis. Žymūs autoriai, tokie kaip Vimbayi Chimonyo, Alistair Clulow, Tafadzwanashe Mabhaudhi ir Mbulisi Sibanda, aktyviai dalyvavo skatinant dronų naudojimą smulkiuosiuose ūkiuose.

Kalbant apie citatas, Ola Hall ir Magnus Jirström yra vieni labiausiai pripažintų, o tai rodo jų didelę įtaką šiai temai.

Revoliucinis pasėlių stebėjimas

Pasėlių vystymosi stebėjimas ir derliaus įvertinimas tampa pagrindiniais bepiločių orlaivių (UAV) taikymo būdais smulkiuosiuose ūkiuose. Dronai suteikia unikalią galimybę įvertinti pasėlių sveikatą ir gyvybingumą visą vegetacijos sezoną.

Jie gali aptikti tokias problemas kaip vandens stresas, ligos ir maistinių medžiagų trūkumas. Analizuodami pasėlių atspindžio duomenis, smulkieji ūkininkai gali anksti įsikišti ir išvengti didelių derliaus nuostolių. Bepiločių orlaivių (UAV) pagalba gauti vegetacijos indeksai, įskaitant NDVI, EVI ir SAVI, atlieka lemiamą vaidmenį vertinant pasėlių vystymąsi.

1. Tikslus trąšų valdymas

Trąšų naudojimo optimizavimas yra labai svarbus tiksliosios žemdirbystės aspektas. Bepiločiai orlaiviai padeda smulkiesiems ūkininkams šioje srityje, vertindami lapų chlorofilo kiekį, kuris yra glaudžiai susijęs su lapų azotu.

Ši informacija padeda ūkininkams priimti pagrįstus sprendimus dėl trąšų naudojimo. Tyrimai parodė, kad bepiločių orlaivių (UAV) surinkti duomenys gali padidinti trąšų efektyvumą maždaug 10%.

2. Pasėlių žemėlapių sudarymas efektyviam valdymui

Tikslus žemėlapių sudarymas yra dar viena sritis, kurioje dronai pasižymi. Pasitelkdami didelės skiriamosios gebos vaizdus ir mašininį mokymąsi, bepiločiai orlaiviai padeda smulkiesiems ūkininkams tiksliai sudaryti savo laukų žemėlapius. Ši technologija yra labai svarbi tiksliajai žemdirbystei, nes ji informuoja apie žemės naudojimo ir pasėlių žemėlapių sudarymą.

Apžvelgtuose tyrimuose algoritmų mokymo metodai paprastai apėmė žemės paviršiaus tyrimus arba didelės skiriamosios gebos vaizdus. Vaizdams klasifikuoti naudojami tokie algoritmai kaip atsitiktinių miškų algoritmas, atraminių vektorių mašinos ir gilieji neuroniniai tinklai, todėl pasėlių žemėlapiai sudaromi tiksliau.

Iššūkiai ir galimybės

Nors dronų potencialas smulkiuosiuose ūkiuose akivaizdus, būtina pripažinti iššūkius, kylančius dėl jų diegimo.

1. Nepakankamų vietoje surinktų duomenų trūkumasDaugelis modelių kuriami ir patvirtinami tik turint geros kokybės in situ duomenų. Tokie duomenys ne visada lengvai prieinami ir gali būti ribotos apimties.

2. Įvairūs bepiločių orlaivių tipai ir naudingoji apkrova: Dronai būna įvairių dydžių ir tipų, kiekvienas pasižymi skirtingomis galimybėmis. Jų skrydžio laikas ir keliamoji galia gali netikti didelio masto žemės ūkio reikmėms.

3. Jautrumas oramsOro sąlygos gali smarkiai paveikti dronų duomenų rinkimą. Stiprus vėjas ir lietus gali kelti iššūkių duomenų rinkimui.

4. ĮperkamumasDronų valdymas ir duomenų apdorojimo programinės įrangos įsigijimas gali būti brangūs, ypač pinigų stokojantiems smulkiesiems ūkininkams.

5. Techninė kompetencija: Dronų valdymas ir priežiūra, taip pat duomenų apdorojimas reikalauja specializuotų įgūdžių, kurie ne visada gali būti lengvai prieinami.

6. Reguliavimo sistemosGriežti reglamentai, nulemti galimos su bepiločių orlaivių (UAV) naudojimu susijusios rizikos, gali apriboti jų naudojimą arba priversti gauti piloto licencijas.

7. Skaičiavimo ištekliaiDronų generuojamų didžiulių duomenų kiekių tvarkymas gali būti sudėtingas, todėl gali prireikti papildomų išteklių ir mokymų.

Tačiau šiuos iššūkius lydi daugybė galimybių:

1. Įvairūs pritaikymai tiksliojoje žemdirbystėje: Dronai siūlo įvairias tiksliosios žemdirbystės taikymo sritis, be pasėlių stebėjimo ir kartografavimo, įskaitant integruotą piktžolių valdymą, vandens naudojimo įvertinimą, drėkinimo vandens kokybės ir kiekio vertinimą, dirvožemio savybių kartografavimą ir kintamos normos receptinių pesticidų valdymo žemėlapius.

2. Daugialypiai duomenys sprendimams paremti: Įvairūs dronų teikiami duomenys atveria duris kuriant sprendimų priėmimo priemones, kurios gali vienu metu spręsti kelis tikslus.

3. Pažangios debesų kompiuterijos platformosTokios platformos kaip „Google Earth Engine“ siūlo naujų galimybių bepiločių orlaivių duomenų apdorojimui ir analizei.

4. Dronų ir palydovų sinergijaDronai ir palydovai gali teikti papildomus duomenis įvairioms reikmėms, todėl reikia atlikti tyrimus, kad būtų galima atskleisti jų galimą sinergiją.

5. Duomenų stokojančių aplinkų metodai: Dėl inovacijų duomenų trūkumas tampa vis mažesne kliūtimi, ką rodo metodai, kuriems reikia minimalių vietoje surinktų duomenų ir mokymosi perdavimu metodų.

6. Sąnaudų ir naudos analizė: Palyginus dronų technologijų ir kitų nuotolinio stebėjimo metodų kainą, paaiškės jų įperkamumas ir nauda.

7. Moterų įgalinimas žemės ūkyje: Tiksliojo ūkininkavimo diegimas, kurį palengvina dronai, gali suteikti moterims galių smulkiuosiuose ūkiuose ir padidinti jų gebėjimą spręsti iššūkius bei ateities netikrumą.

8. Jaunimo įtraukimas: Žemės ūkio modernizavimas taikant bepiločių orlaivių (UAV) pagrįstą tiksliąją žemdirbystę gali paskatinti jaunimo susidomėjimą ūkininkavimu, taip sustiprindamas sektoriaus ilgaamžiškumą ir atsparumą.

Išvada

Apibendrinant galima teigti, kad dronų integravimas į smulkiuosius ūkininkus gali pakeisti milijonų smulkiųjų ūkininkų pragyvenimo šaltinius. Suteikdami novatoriškus pasėlių stebėjimo, trąšų valdymo ir kartografavimo sprendimus, dronai suteikia ūkininkams vertingų įžvalgų, reikalingų priimti pagrįstus sprendimus. Nepaisant iššūkių, smulkiojo ūkininkavimo su dronais ateitis kupina galimybių. Sparčiai besivystančios technologijos kartu su mažėjančiomis jų sąnaudomis atveria naujas duris žemės ūkio sektoriui ir siūlo maisto saugumo, aplinkos tvarumo ir ekonominės gerovės pažadą ūkininkų bendruomenėms visame pasaulyje.

Automatizuotas derliaus duomenų valymas ir kalibravimas

Automatinis derliaus duomenų valymas ir kalibravimas (AYDCC) – tai procesas, kurio metu naudojami algoritmai ir modeliai, siekiant aptikti ir ištaisyti derliaus duomenų klaidas, pvz., išskirtis, spragas ar paklaidas. AYDCC gali pagerinti derliaus duomenų kokybę ir patikimumą, o tai gali padėti ūkininkams gauti geresnių įžvalgų ir rekomendacijų.

Įvadas į derliaus duomenis

Derlingumo duomenys yra vienas svarbiausių informacijos šaltinių XXI amžiaus ūkininkams. Tai duomenys, surinkti iš įvairios žemės ūkio technikos, tokios kaip kombainai, sodinamosios ir derliaus nuėmimo mašinos, kurie matuoja tam tikrame lauke ar vietovėje užauginto derliaus kiekį ir kokybę.

Tai nepaprastai svarbu dėl kelių priežasčių. Pirma, tai padeda ūkininkams priimti pagrįstus sprendimus. Turėdami išsamius derliaus duomenis, ūkininkai gali tiksliai suderinti savo praktiką, kad padidintų produktyvumą.

Pavyzdžiui, jei konkrečiame lauke nuolat duodamas mažesnis derlius, ūkininkai gali ištirti pagrindines priežastis, tokias kaip dirvožemio sveikata ar drėkinimo problemos, ir imtis taisomųjų priemonių.

Be to, tai įgalina tiksliąją žemdirbystę. Žemėlapyje nustatydami pasėlių derlingumo skirtumus savo laukuose, ūkininkai gali pritaikyti savo naudojamas medžiagas, tokias kaip trąšos ir pesticidai, konkrečioms sritims. Toks tikslingas požiūris ne tik optimizuoja išteklių naudojimą, bet ir sumažina poveikį aplinkai.

Pasak Maisto ir žemės ūkio organizacijos (FAO), iki 2050 m. pasaulinė žemės ūkio gamyba turi padidėti 60%, kad būtų patenkinta auganti maisto paklausa. Derliaus duomenys, atliekantys savo vaidmenį didinant pasėlių produktyvumą, yra labai svarbūs siekiant šio tikslo.

Be to, Brazilijoje sojų pupelių augintojas, naudodamas derliaus duomenis kartu su dirvožemio mėginių duomenimis, sukūrė kintamų trąšų normų žemėlapius savo laukams. Jis naudojo skirtingas trąšų normas, atsižvelgdamas į dirvožemio derlingumą ir kiekvienos zonos derliaus potencialą.

Jis taip pat naudojo derliaus duomenis, kad palygintų skirtingas sojų pupelių veisles ir pasirinktų geriausias savo sąlygoms. Dėl to jis padidino vidutinį derlių 12% ir sumažino trąšų sąnaudas 15%.

Panašiai Indijoje ryžių augintojas derliaus duomenų rinkinius ir orų duomenis naudojo savo laukų drėkinimo grafikui koreguoti. Jis stebėjo dirvožemio drėgmės lygį ir kritulių kiekį naudodamas jutiklius ir palydovinius vaizdus.

derliaus duomenų supratimas ir panaudojimas

Jis taip pat naudojo jį skirtingoms ryžių veislėms palyginti ir geriausioms savo sąlygoms pasirinkti. Dėl to jis padidino vidutinį derlių 10% ir sumažino vandens sunaudojimą 20%.

Nepaisant privalumų, derliaus duomenų kūrimas ir diegimas vis dar susiduria su tam tikrais iššūkiais. Kai kurie iš šių iššūkių yra šie:

  • Duomenų kokybė: Jo tikslumas ir patikimumas priklauso nuo jutiklių kokybės, įrangos kalibravimo, duomenų rinkimo metodų ir duomenų apdorojimo bei analizės metodų. Prasta duomenų kokybė gali sukelti klaidų, šališkumo ar neatitikimų, kurie gali turėti įtakos duomenų pagrįstumui ir naudingumui.
  • Prieiga prie duomenų: Derliaus duomenų prieinamumas ir įperkamumas priklauso nuo prieigos prie žemės ūkio technikos, jutiklių, duomenų saugojimo įrenginių ir duomenų platformų bei jų nuosavybės. Prieigos ar nuosavybės stoka gali apriboti ūkininkų galimybes rinkti, saugoti, bendrinti ar naudoti savo duomenis.
  • Duomenų privatumas: Duomenų saugumas ir konfidencialumas priklauso nuo ūkininkų, technikos gamintojų, duomenų teikėjų ir duomenų naudotojų vykdomos duomenų apsaugos ir reguliavimo. Dėl apsaugos ar reguliavimo stokos duomenys gali būti naudojami neteisėtai arba neetiškai, pavyzdžiui, vagystės, manipuliavimo ar išnaudojimo tikslais.
  • Duomenų raštingumas: Derliaus duomenų supratimas ir panaudojimas priklauso nuo ūkininkų, žemės ūkio konsultantų, konsultantų ir tyrėjų įgūdžių bei žinių. Įgūdžių ar žinių trūkumas gali trukdyti šiems subjektams veiksmingai interpretuoti, perduoti ar taikyti duomenis.
duomenų rinkinių rinkimas naudojant žemės ūkio mašinas, tokias kaip kombainai

Todėl norint įveikti šiuos iššūkius ir išnaudoti visą derliaus duomenų potencialą, svarbu juos išvalyti ir sukalibruoti.

Įvadas į derliaus duomenų valymą ir kalibravimą

Derliaus duomenys yra vertingas informacijos šaltinis ūkininkams ir tyrėjams, norintiems analizuoti pasėlių našumą, nustatyti valdymo zonas ir optimizuoti sprendimų priėmimą. Tačiau norint užtikrinti jų patikimumą ir tikslumą, juos dažnai reikia valyti ir kalibruoti.

“YieldDataset” kalibravimas yra funkcija, kuri koreguoja reikšmių pasiskirstymą pagal matematinius principus, pagerindama bendrą duomenų vientisumą. Tai sustiprina sprendimų priėmimo kokybę ir suteikia duomenų rinkiniui vertingą pagrindą tolesnei išsamiai analizei.

„GeoPard Yield“ valymo kalibravimo modulis

„GeoPard“ leido išvalyti ir pataisyti derliaus duomenų rinkinius naudodama „Yield Clean-Calibration“ modulį.

Mes padarėme jūsų derliaus duomenų rinkinių kokybės gerinimą lengvesnį nei bet kada anksčiau, suteikdami ūkininkams galimybę priimti duomenimis pagrįstus sprendimus, kuriais galite pasikliauti.

„GeoPard“ – derliaus valymas ir kalibravimas, panašus į lauko potencialo zonas

Po kalibravimo ir valymo gautas derliaus duomenų rinkinys tampa homogeniškas, be išskirtų verčių ar staigių pokyčių tarp gretimų geometrijų.

Su mūsų naujuoju moduliu galite:

Pasirinkite parinktį, kad tęstumėte
  • Pašalinkite sugadintus, persidengiančius ir nenormalius duomenų taškus
  • Kalibruokite derliaus vertes keliose mašinose
  • Pradėkite kalibravimą vos keliais paspaudimais (supaprastindami naudotojo patirtį) arba paleiskite susietą „GeoPad“ API galinį tašką.

Kai kurie dažniausiai pasitaikantys automatinio derliaus duomenų valymo ir kalibravimo naudojimo atvejai:

  • Duomenų sinchronizavimas, kai keli derliaus nuėmimo kombainai dirbo vienu metu arba kelias dienas, užtikrinant nuoseklumą.
  • Duomenų rinkinio homogenizavimas ir tikslumas, išlyginant variacijas.
  • Duomenų triukšmo ir pašalinės informacijos, galinčios užgožti įžvalgas, pašalinimas.
  • Pašalinti apsisukimus ar nenormalias geometrines figūras, kurios gali iškreipti tikruosius lauko modelius ir tendencijas.

Žemiau esančioje nuotraukoje galite matyti lauką, kuriame vienu metu dirbo 15 kombainų. Jame parodyta, kaip originalus derliaus duomenų rinkinys ir patobulintas duomenų rinkinys po kalibravimo naudojant „GeoPard“ derliaus išvalymo kalibravimo modulį atrodo gana skirtingai ir yra lengvai suprantami.

Skirtumas tarp originalių ir patobulintų derliaus duomenų rinkinių naudojant „GeoPard“ kalibravimo modulį

Kodėl svarbu valyti ir kalibruoti?

Derliaus duomenis renka prie kombainų pritvirtinti derliaus monitoriai ir jutikliai. Šie prietaisai matuoja nuimto derliaus masės srautą ir drėgmės kiekį, o duomenis georeferenciniais tikslais naudoja GPS koordinates.

Tačiau šie matavimai ne visada tikslūs ar nuoseklūs dėl įvairių veiksnių, galinčių turėti įtakos įrangos veikimui ar pasėlių sąlygoms. Kai kurie iš šių veiksnių yra šie:

1. Įrangos variantai: Žemės ūkio technika, pavyzdžiui, kombainai ir derliaus nuėmimo kombainai, dažnai turi būdingų skirtumų, dėl kurių gali atsirasti duomenų rinkimo neatitikimų. Šie skirtumai gali būti jutiklių jautrumo arba technikos kalibravimo skirtumai.

Pavyzdžiui, kai kurie derliaus monitoriai gali naudoti tiesinį įtampos ir masės srauto santykį, o kiti – netiesinį. Kai kurie jutikliai gali būti jautresni dulkėms ar nešvarumams nei kiti. Šie skirtumai gali sukelti derliaus duomenų neatitikimus skirtingose mašinose ar laukuose.

1 pavyzdys. Apsisukimai, sustojimai, naudojama pusė įrangos pločio.
2 pavyzdys. Apsisukimai, sustojimai, naudojama pusė įrangos pločio.

2. Aplinkos veiksniai: Oro sąlygos, dirvožemio tipai ir topografija vaidina svarbų vaidmenį pasėlių derliui. Jei į šiuos aplinkos veiksnius neatsižvelgiama, jie gali sukelti triukšmą ir netikslumus derliaus duomenyse.

Pavyzdžiui, smėlinguose dirvožemiuose arba statuose šlaituose derlius gali būti mažesnis nei priemolio dirvožemiuose arba lygiuose reljefuose. Taip pat vietovėse, kuriose pasėlių tankumas didesnis, derlius gali būti didesnis nei vietovėse, kuriose tankumas mažesnis.

3. Jutiklio netikslumai: Jutikliai, nepaisant jų tikslumo, nėra neklystantys. Laikui bėgant jie gali dreifuoti ir pateikti netikslius rodmenis, jei nėra reguliariai kalibruojami.

Pavyzdžiui, sugedęs dinamometro elementas arba atsilaisvinę laidai gali lemti netikslius masės srauto rodmenis. Nešvarus arba pažeistas drėgmės jutiklis gali pateikti klaidingas drėgmės kiekio vertes. Operatoriaus įvestas neteisingas lauko pavadinimas arba ID gali priskirti derliaus duomenis neteisingam lauko failui.

Dėl šių veiksnių derliaus duomenų rinkiniai gali būti triukšmingi, klaidingi arba nenuoseklūs. Jei šie duomenys nėra tinkamai išvalyti ir kalibruoti, jie gali lemti klaidingas išvadas arba sprendimus.

Pavyzdžiui, naudojant neišvalytus derliaus duomenis derliaus žemėlapiams sudaryti, lauke gali būti klaidingai identifikuoti didelio arba mažo derlingumo plotai.

Kodėl svarbu išvalyti ir kalibruoti derliaus duomenų rinkinį?

Naudojant nekalibruotus derliaus duomenų rinkinius derliui lyginti skirtinguose laukuose ar skirtinguose metais, palyginimai gali būti neteisingi arba netikslūs. Naudojant nevalytus arba nekalibruotus derliaus duomenis maistinių medžiagų balansui arba pasėlių sąnaudoms apskaičiuoti, gali būti naudojama per daug arba per mažai trąšų ar pesticidų.

Todėl prieš naudojant derliaus duomenis bet kokiai analizei ar sprendimų priėmimui, būtina atlikti jų valymą ir kalibravimą. Derliaus duomenų rinkinių valymas – tai procesas, kurio metu pašalinamos arba ištaisomos bet kokios klaidos ar triukšmai neapdorotuose derliaus duomenyse, surinktuose derliaus monitorių ir jutiklių.

Automatiniai derliaus duomenų valymo ir kalibravimo metodai

Čia praverčia automatinio duomenų valymo metodai. Automatinio duomenų valymo metodai – tai metodai, kurie gali atlikti duomenų valymo užduotis be žmogaus įsikišimo arba su minimaliu žmogaus įsikišimu.

Konfigūruokite kalibravimo etapą
Automatiniai valymo ir kalibravimo metodai

Automatiniai duomenų valymo metodai gali sutaupyti laiko ir išteklių, sumažinti žmogiškųjų klaidų skaičių ir padidinti duomenų valymo mastelį bei efektyvumą. Kai kurie iš įprastų automatinių duomenų valymo metodų, skirtų derliaus duomenims, yra šie:

1. Išskirtinių verčių aptikimas: Išskirtiniai duomenys yra duomenų taškai, kurie reikšmingai nukrypsta nuo normos. Automatiniai algoritmai gali nustatyti šiuos nukrypimus, palygindami duomenų taškus su statistiniais rodikliais, tokiais kaip vidurkis, mediana ir standartinis nuokrypis.

Pavyzdžiui, jei derliaus duomenų rinkinys rodo išskirtinai didelį derlių konkrečiame lauke, išskirtinių verčių aptikimo algoritmas gali jį pažymėti tolesniam tyrimui.

2. Triukšmo mažinimas: Derliaus duomenų triukšmas gali kilti dėl įvairių šaltinių, įskaitant aplinkos veiksnius ir jutiklių netikslumus.

Automatiniai triukšmo mažinimo metodai, tokie kaip išlyginimo algoritmai, išfiltruoja nepastovius svyravimus, todėl duomenys tampa stabilesni ir patikimesni. Tai padeda nustatyti tikrąsias duomenų tendencijas ir modelius.

3. Duomenų imputacijaTrūkstami duomenys yra dažna derliaus duomenų rinkinių problema. Duomenų priskyrimo metodai automatiškai įvertina ir užpildo trūkstamas vertes, remdamiesi duomenų modeliais ir ryšiais.

Pavyzdžiui, jei jutiklis neįrašo duomenų tam tikrą laikotarpį, imputacijos metodai gali įvertinti trūkstamas vertes pagal gretimus duomenų taškus.

Todėl automatizuoti duomenų valymo metodai yra duomenų kokybės sargai, užtikrinantys, kad derliaus duomenų rinkiniai išliktų patikimu ir vertingu turtu ūkininkams visame pasaulyje.

Be to, yra daug patogių įrankių ir kompiuterinių programų, kurios gali automatiškai išvalyti ir koreguoti derliaus duomenis, ir „GeoPard“ yra viena iš jų. „GeoPard Yield Clean-Calibration“ modulis kartu su panašiais sprendimais yra labai svarbus siekiant užtikrinti duomenų tikslumą ir patikimumą.

„GeoPard“ – derliaus valymas ir kalibravimas – 3 kombainai

Išvada

Automatinis derliaus duomenų valymas ir kalibravimas (AYDCC) yra būtinas tiksliojoje žemdirbystėje. Jis užtikrina pasėlių duomenų tikslumą pašalindamas klaidas ir gerindamas kokybę, suteikdamas ūkininkams galimybę priimti pagrįstus sprendimus. AYDCC sprendžia duomenų iššūkius ir naudoja automatizuotus metodus, kad gautų patikimus rezultatus. Tokios priemonės kaip „GeoPard“ derliaus valymo ir kalibravimo modulis supaprastina šį procesą ūkininkams, prisidėdamas prie efektyvios ir produktyvios ūkininkavimo praktikos.

Kai derliaus duomenys bus švarūs, Automatinė pelningumo ataskaita Dar daugiau: derlius lyginamas su to sezono zonomis arba taikomomis normomis, įvertinamas kiekvienas normos žingsnis ir nurodoma, ar papildomas produktas atsipirko.

wpChatIcon
wpChatIcon

    Prašyti nemokamos „GeoPard“ demonstracijos / konsultacijos


    Spustelėdami mygtuką sutinkate su mūsų Privatumo Politika. Mums to reikia, kad galėtume atsakyti į jūsų užklausą.

      Prenumeruoti


      Spustelėdami mygtuką sutinkate su mūsų Privatumo Politika

        Atsiųskite mums informaciją


        Spustelėdami mygtuką sutinkate su mūsų Privatumo Politika