Kuidas taimestikuindeksid parandavad maisi kasvu jälgimist

Mais on mahu järgi maailmas enimtoodetud teraviljakultuur, ainuüksi Ameerika Ühendriikides kasvatatakse seda üle ligikaudu 35 miljonit hektarit ja toodang 2023. aastal 390 miljonit tonni. Sellise ulatusega põllukultuuri majandamine nõuab enamat kui jalgsi luuret. Maisi kasvu jälgimiseks kasutatavad taimestikuindeksid – matemaatilised valemid, mis tuletatakse taimevõrade valguse peegeldamise ja neelamise viisist – on saanud tänapäevase põllukultuuride majandamise nurgakiviks, kuna need teisendavad spektraalandmed praktiliseks teabeks põllukultuuride tervise kohta. Nad teevad seda kiiresti, suures mahus ja ilma ühtegi lehte puudutamata.

Kaugseiretehnoloogia, mis on nüüd saadaval satelliitide, droonide ja pihuarvutite kaudu, annab nendele indeksitele reaalajas spektraalandmeid maisi kasvuperioodi igas etapis. Põllumees või agronoom saab tuvastada lämmastikustressi V6-l enne lehtede kolletumist, märgata veedefitsiiti terade täitumise ajal enne saagikuse langust või kalibreerida muutuva normiga väetise kasutamist, kasutades võra kaarte, mis on loodud samal nädalal, kui saak vajab väetamist.

Mis on taimestiku indeksid? Kuidas need toimivad?

Taimestikuindeks (VI) on dimensioonita kvantitatiivne väärtus, mis arvutatakse anduri poolt jäädvustatud kahe või enama spektraalriba peegeldusväärtuste matemaatilise kombineerimise teel. Tulemuseks on üks arv, mis isoleerib ja võimendab taimevõra teatud bioloogilisi omadusi – näiteks klorofülli kontsentratsiooni, lehtede pindala või veesisaldust –, vähendades samal ajal mulla, atmosfääri ja varju häireid.

Taimestikuindeksi võimsus seisneb selle võimes standardiseerida mõõtmisi erinevate andurite, põldude ja kuupäevade vahel. Valgustustingimustega muutuvate tooreste peegeldusnäitajate asemel annab VI stabiilsema ja bioloogiliselt olulisema suhte või erinevuse. See võimaldab võrrelda võra tervist erinevate põldude, aastaaegade ja isegi satelliitplatvormide vahel.

Taimed neelavad fotosünteesiks teatud lainepikkustega valgust ja peegeldavad teisi. Tervislik roheline taimestik neelab klorofülli abil toimuva fotosünteesi jaoks enamiku punasest valgusest (umbes 660–680 nm) ja peegeldab oma rakulise struktuuri tõttu tugevalt lähiinfrapunavalgust (NIR).

Pinges või hõreda võrastiku puhul neeldub vähem punast valgust ja see peegeldab rohkem lähiinfrapunakiirgust ning peegeldab seda vähem. Taimestiku indeksid püüavad seda kontrasti matemaatiliselt mõõta, et kvantifitseerida, kui roheline, tihe ja terve võra antud hetkel on.

Mis on taimestiku indeksid ja kuidas need toimivad?

Taimestikuindeksites kasutatavad spektraalribad

Erinevad spektraalribad annavad saagi kohta erinevat diagnostilist teavet. Iga riba on suunatud erinevale bioloogilisele protsessile, mistõttu pakuvad mitme ribaribaga andurid rikkalikumaid andmeid kui lihtsad RGB-kaamerad. Maisi seire seisukohalt on kõige olulisemad kuus riba:

  • Punane (620–700 nm): Klorofüll neelab tugevalt. Punase neeldumise langus annab märku fotosünteesi aktiivsuse vähenemisest, mis viitab stressile, toitainete puudusele või varajasele võra vananemisele.
  • Roheline (520–560 nm): Taimed peegeldavad rohelist valgust rohkem kui punast, mistõttu nad paistavad rohelised. Rohelise valguse peegeldus korreleerub klorofülli kontsentratsiooniga ja seda kasutatakse sellistes indeksites nagu GNDVI ja VARI.
  • Sinine (450–490 nm): Karotenoidid ja klorofüll neelavad. Kasutatakse enamasti RGB-põhistes indeksites, näiteks VARI-s, kus on saadaval ainult nähtavad ribad.
  • Lähi-infrapuna (NIR, 750–900 nm): Tervete lehtede sees olev käsnjas mesofüll peegeldab seda tugevalt. Lähis-infrapuna peegeldusvõime on NDVI, EVI ja enamiku lairibaindeksite selgroog. Tihe ja terve maisivõra näitab kõrget lähis-infrapuna peegeldust.
  • Punane serv (700–740 nm): Punase neeldumise ja lähiinfrapuna peegelduse vaheline üleminekutsoon. Klorofülli kontsentratsioonil ja lämmastikusisaldusel on sellele ribale tugev mõju, mistõttu on see väga tundlik varajases staadiumis toitainete stressi tuvastamiseks enne, kui see visuaalselt nähtavaks muutub.
  • Lühilaineline infrapuna (SWIR, 1400–2500 nm): Taimekoes oleva vedela vee poolt imenduv. SWIR-põhised indeksid mõõdavad võrade veesisaldust ja tuvastavad põuastressi, mistõttu on need väärtuslikud terade täitumise ajal, kui veepuudus mõjutab otseselt saagikust.

Miks on taimestikuindeksid maisi kasvu jälgimisel olulised?

1. Saagi tervise jälgimine

Põllukultuuride tervis hõlmab mitmeid kattuvaid tegureid: klorofülli kontsentratsiooni, lehtede pindala indeksit (LAI – lehtede kogupindala ja maapinna suhe), taimede veesisaldust ja võra temperatuuri. Ükski põllukülastus ei suuda kõiki neid samaaegselt sadadel hektaritel mõõta.

Taimestikuindeksid suruvad selle keerukuse kokku mõõdetavateks väärtusteks, mida saab kasvuperioodi jooksul korduvalt jälgida, et tuvastada langust enne, kui see muutub saagikuse kaoks.

Avaldatud uuringus Põllumajandus (2023) jälgisid kolme maisihübriidi põua ja niisutatud tingimustes, kasutades mehitamata õhusõidukitele (UAV) paigaldatud NDVI andureid. Teadlased jälgisid võra tervist igal nädalal tärkamisest kuni küpsuseni ja leidsid, et NDVI väärtused erinesid niisutatud ja vihmasõltuvate proovitükkide vahel märkimisväärselt juba V8-l, nädalaid enne nähtavate stressisümptomite ilmnemist. Selline varajane eristamine võimaldab õigeaegset sekkumist.

2. Taimede elujõulisuse mõõtmine

Taime elujõud – saagi üldine kasvukiirus ja biomassi akumuleerumine – ennustab otseselt saagipotentsiaali. Indeksid nagu NDVI ja EVI on maisi LAI ja maapealse kuiva biomassiga tugevalt seotud.

Elujõu jälgimine vegetatiivsete võtmefaaside ajal võimaldab agronoomidel tuvastada põllul ebaefektiivseid tsoone ja vastavalt sellele sisendeid kohandada, selle asemel, et rakendada ühtlast majandamisotsust kogu ruumiliselt varieeruval maal.

3. Stressi tuvastamine enne visuaalseid sümptomeid

See on vegetatsiooniindeksite ehk kõige väärtuslikum kaubanduslik omadus. Lämmastikupuuduse, veestressi või varajase haigussurve all kannatav maisitaim näitab esmalt muutusi oma spektraalses peegeldusvõimes – eriti punase serva ja NIR-ribade osas – päevi kuni nädalaid enne, kui lehed kolletuvad, närbuvad või muutuvad nähtavaks.

Punaservadel põhinevad indeksid, eriti NDRE ja CI Red Edge, on eriti tundlikud subvisuaalse lämmastikustressi ja klorofülli vähenemise suhtes. Jang jt (ScienceDirect, 2024) leidsid, et kombineerides NDVI, NDRE ja GNDVI indeksid mitmekordse lineaarse regressiooni abil oluliselt parem saagikuse ennustamise tulemuslikkus maisi puhul võrreldes ükskõik millise üksiku indeksiga.

Ühele indeksile tuginevad kasvatajad jäävad ilma mitmeindeksilistest lähenemisviisidest tulenevast aditiivsest ennustusvõimest, eriti kriitilistes paljunemisfaasides.

4. Saagikuse ennustamise parandamine

Strateegilistes kasvufaasides – eriti tupsumis- ja siidjaks muutumise ajal – kogutud taimestikuindeksid on lõpliku teraviljasaagi tugevad ennustajad. Ajakirjas avaldatud uuring Kaugseire (2023) ühendas mitme aja jooksul saadud mehitamata õhusõidukite andmed, sealhulgas NDVI, NDRE, SAVI ja EVI vegetatiivses ja reproduktiivses staadiumis, ning saavutas maisi saagikuse ennustusmudeli, millel on R² on 0,78 ja rRMSE on 8,27%, edestades üheastmelistel andmetel põhinevaid mudeleid.

Peamine arusaam: mitme indeksi kasutamine mitmes kasvufaasis hõlmab palju laiemat valikut saagikust määravaid tegureid kui üks mõõdetud hetktõmmis.

5. Täppispõllumajanduse toetamine

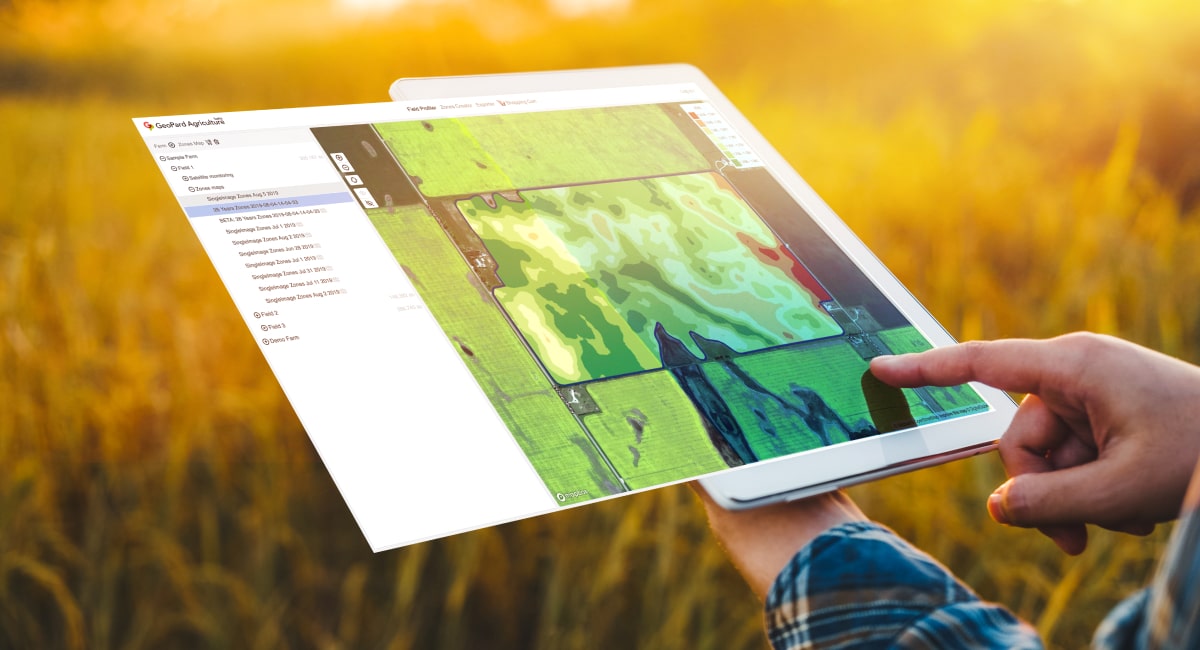
Täppispõllumajandus tugineb ruumilise varieeruvuse andmetele, et määrata kohapõhiseid sisendeid. Drooni- või satelliidipiltide põhjal loodud taimestiku indeksikaardid näitavad põllul esinevat põllukultuuride tootlikkuse varieeruvust, mida keskmised põllumõõtmised ei varja.

Need kaardid suunatakse otse muutuva normiga väetisesüsteemidesse, võimaldades põllumeestel kasutada rohkem väetist seal, kus kultuur seda vajab, ja vähem seal, kus seda ei vaja, vähendades samaaegselt kulusid ja keskkonnamõju.

Maisi kasvufaasid, kus vegetatsiooniindeksid on kõige kasulikumad

“Õige indeks õiges kasvufaasis avab põllukultuuri kohta teavet, mida üldine luure lihtsalt ei suuda pakkuda – ja selle andmekogumise ajastus on sama oluline kui valitud indeks.”

1. Tekkimise etapp

Tärkamise ajal on taimkate hõre ja pildil domineerib muld. Standardne NDVI toimib siin halvasti, kuna mulla taustamüra summutab nõrga võra signaali. Selles faasis on sobivad tööriistad mulla suhtes korrigeeritud indeksid, nagu SAVI ja MSAVI.

Nad rakendavad parandustegurit, et vähendada paljastatud mulla mõju indeksi väärtusele, võimaldades taimede tiheduse ja varajase õitsemise ühtluse sisukaid mõõtmisi.

2. Vegetatiivne kasv (V staadiumid)

Alates V3-st kuni V12-ni laieneb maisi võra kiiresti. See on lämmastiku majandamise kõige kriitilisem aken, kuna põllukultuuri lämmastikuvajadus suureneb järsult.

NDRE ja CI Green on selle perioodi jooksul kõige tundlikumad indeksid, kuna punane servariba tuvastab klorofülli peeneid vähenemisi enne NDVI laiemate signaalimuutuste algust. Mehitamata õhusõidukite lennud V6 ja V10 kiirusel, mis on ajastatud lämmastiku külgsuunalise suunamise otsustega, annavad andmeinvesteeringutelt suurima tulu.

Maisi kasvufaasid, kus vegetatsiooniindeksid on kõige kasulikumad

3. Tupsutamine ja siidistamine

Tupsu moodustumine (VT) ja siidine moodustumine (R1) on maisi kogu elutsükli kõige saagikuse suhtes tundlikumad etapid. Võra sulgumine on sel hetkel peaaegu lõppenud, mis tähendab, et NDVI ja EVI suudavad nüüd lugeda kogu võra ilma mulla sekkumiseta.

Mõlemad indeksid saavutavad haripunkti tervete põllukultuuride puhul VT paiku. Igasugune platoo või indeksi väärtuste varajane langus selles etapis on usaldusväärne stressi näitaja, mis viib terade aborti ja saagikaduni.

4. Teraviljatäidis

Teravilja täitumise ajal (R3–R5) nihkub peamine majandamise mure veestressi ja haiguste vastu. NDWI (normaliseeritud erinevusveeindeks, arvutatakse NIR- ja SWIR-ribade põhjal) ja termilised indeksid täiendavad selles faasis standardset komplekti, tuvastades võrade veesisalduse vähenemist, mis eelneb nähtavale närbumisele.

NDVI väärtused hakkavad saagi küpsedes loomulikult langema, seega on indeksi trajektooride tõlgendamisel vaja võrdlusanalüüsi teha kasvatatava hübriidi eeldatava hooajalise mustri suhtes.

5. Küpsus

Füsioloogilise küpsuse (R6) saavutamisel vähenevad kõik peamised taimestiku indeksid, kuna võra vananeb ja klorofüll laguneb. Küpsuses kogutud indeksiandmeid kasutatakse peamiselt retrospektiivseks analüüsiks – hooajaliste VI trajektooride korreleerimiseks tegeliku saagikuse andmetega, et valideerida ennustusmudeleid ja parandada tulevaste hooajaliste võrdlusnäitajaid. Indekskõverate aegridade analüüs tärkamisest küpsuse lõpuni pakub rikkalikumat andmebaasi põlluspetsiifiliste saagikuse mudelite loomiseks.

Maisi kasvu jälgimiseks kasutatavad tavalised taimestikuindeksid

1. NDVI (normaliseeritud taimestiku erinevuse indeks)

NDVI on põllumajanduses kõige laialdasemalt kasutatav taimestikuindeks. See mõõdab lähiinfrapunakiirguse ja punase peegelduse vahelist kontrasti ning arvutatakse järgmiselt:

NDVI = (lähi-infrapuna − punane) / (lähi-infrapuna + punane)

NDVI väärtused jäävad vahemikku −1 kuni +1. Tervete ja tihedate maisivõrade roheluse tipphetkel on NDVI väärtus tavaliselt 0,7–0,9. Selle parimad rakendused hõlmavad võra arengu jälgimist alates V6-st kuni tupsumiseni, ebaefektiivsete põlluvööndite tuvastamist ning korrelatsiooni LAI ja maapealse biomassiga.

NDVI peamine piirang on küllastumine tihedates võrades – kui LAI ületab umbes 3 m²/m², tekitab täiendav lehepind NDVI signaali vähenevaid muutusi, vähendades tundlikkust võra tipptiheduse korral.

2024. aastal avaldatud uuring Põllumajandus (MDPI) leidis Ungaris kahe kasvuperioodi jooksul mehitamata õhusõidukitel põhineva NDVI seiret kasutades, et tugevaim NDVI ja saagikuse vaheline korrelatsioon ilmnes pärast siidistumist (R2 = 0,638 aastal 2023 ja R2 = 0,634 aastal 2024), mis kinnitab NDVI usaldusväärsust hooajasisese saagikuse indikaatorina selles konkreetses kasvuaknas.

2. GNDVI (roheline NDVI)

GNDVI asendab punase riba rohelise ribaga: GNDVI = (lähi-infrapuna − roheline) / (lähi-infrapuna + roheline). Roheline kanal on klorofülli kontsentratsiooni suhtes tundlikum kui punane kanal, mistõttu GNDVI suudab paremini tuvastada mõõdukat klorofülli varieeruvust küpsetes, tihedates võrades, kus NDVI on küllastunud.

Selle peamine rakendus maisi puhul on lämmastiku staatuse hindamine vegetatiivse ja paljunemisjärgus. Uuring avaldati ajakirjas ... ScienceDirect (2024) kinnitas, et GNDVI ja NDRE kombineerimisel mitme indeksiga regressioonimudelites parandas maisi saagikuse ennustamise täpsust oluliselt, eriti õitsemiseelsetes etappides.

3. EVI (täiustatud taimestiku indeks)

EVI täiustab NDVI-d sinise riba lisamise ja atmosfääri korrektsioonikoefitsientide rakendamise abil: EVI = 2,5 × [(lähi-infrapuna − punane) / (lähi-infrapuna + 6 × punane − 7,5 × sinine + 1)]. See valem vähendab samaaegselt atmosfäärimüra ja mulla taustainterferentsi, muutes EVI tundlikumaks kui NDVI tiheda võrastiku tingimustes, kus NDVI küllastub.

EVI on eelistatud indeks maisi võra struktuuri jälgimiseks alates tupsumisest kuni varajase terade täitumiseni, kui taimkate on peaaegu täielik. See on MODIS-i satelliittoodete põhiindeks ja seda kasutatakse laialdaselt piirkondlikul tasandil maisi jälgimiseks.

Uuring Põllumajandus (2024) leidis MODIS MOD09A1 andmeid Jilini provintsis Hiinas kasutades, et Mitme taimestikuindeksi, sh EVI, kombineerimine kujumudeliga parandas oluliselt fenoloogilise staadiumi tuvastamise täpsust maisi peamiste kasvuperioodide lõikes võrreldes üheindeksiliste lähenemisviisidega.

Ulatusliku piirkondliku põllukultuuride seire puhul annab EVI ühendamine teiste aegridade mudelite indeksitega usaldusväärsema fenoloogilise jälgimise kui ükski üksikindeks.

4. SAVI (mulla järgi korrigeeritud taimestiku indeks)

SAVI lisab NDVI valemisse mulla heleduse parandusteguri (L): SAVI = [(lähi-infrapuna − punane) / (lähi-infrapuna + punane + L)] × (1 + L), kus L = 0,5 tüüpiliste mullatingimuste korral. Palja mulla peegelduspanuse summutamise abil annab SAVI täpsemaid võra mõõtmisi maisi varajastes kasvufaasides, kui pinnakate on väiksem kui 50%. See on standardvalik taimede rajamise, puistu ühtluse ja varajase hooaja elujõulisuse jälgimiseks tärkamisest kuni V4-ni.

5. NDRE (normaliseeritud erinevuse punane serv)

NDRE kasutab punast serva ja NIR-ribasid: NDRE = (NIR − punane serv) / (NIR + punane serv). Punane servariba asub spektraalpiirkonnas, kus klorofülli kontsentratsiooni väikesed muutused põhjustavad suuri peegelduse muutusi, muutes NDRE lämmastikust tingitud klorofülli varieeruvuse suhtes tundlikumaks kui NDVI.

Avaldatud uuringus Andurid (2024) leidis LSU AgCenteri uurimisjaamas mehitamata õhusõidukite fotogrammeetriat kasutades, et NDRE ennustas 87 päeva pärast külvi maisi terasaagikust R² väärtusega 0,9097., mis on erakordselt tugev seos ja rõhutab NDRE väärtust hilise hooaja lämmastikuvarude haldamisel ja saagikuse prognoosimisel.

6. MSAVI (muudetud mulla järgi korrigeeritud taimestikuindeks)

MSAVI täiustab SAVI-d, muutes L-teguri fikseeritud asemel dünaamiliseks, seega kohandub see automaatselt taimkatte astmega: MSAVI = [2 × NIR + 1 − √((2 × NIR + 1)² − 8 × (NIR − punane))] / 2.

See isereguleeruv mudel muudab MSAVI täpsemaks kui SAVI kogu võra arengu ulatuses alates palja mulla ilmumisest kuni täieliku katvuseni tupsumise ajal. See ei nõua mulla heleduse kohta eeldusi, mistõttu on see paremini ülekantav erinevate põllutingimuste ja mullatüüpide puhul.

7. VARI (nähtava atmosfäärikindluse indeks)

VARI kasutab ainult nähtavaid ribasid (punane, roheline, sinine): VARI = (roheline − punane) / (roheline + punane − sinine). Selle väärtus seisneb selles, et seda saab arvutada standardsete RGB-kaamerate abil – just selliseid kaameraid on enamikul odavatel kommertsdroonidel.

Kuigi VARI-l puudub multispektraalsetele indeksite lämmastiku ja biomassi tundlikkus, pakub see kasutatavat võra roheluse esmast hindamist, muutes selle kättesaadavaks põllumeestele, kellel veel puudub multispektraalsete andurite võimekus.

Uuring avaldati ScienceDirect (2025) kinnitas, et VARI on üks kasulikke VI sisendeid masinõppe mudelites maisi saagikuse ennustamiseks erinevates kasvukeskkondades.

8. OSAVI (optimeeritud mulla järgi korrigeeritud taimestikuindeks)

OSAVI on SAVI lihtsustatud versioon fikseeritud L väärtusega 0,16, mis on optimeeritud osalise võrakatte tingimuste jaoks: OSAVI = (NIR – punane) / (NIR + punane + 0,16).

See konkreetne L väärtus määrati empiiriliselt, et minimeerida mulla taustamõjusid laias taimestiku tiheduse vahemikus. OSAVI toimib hästi vahemikus V2 kuni V6, ületades lõhe SAVI varajase hooaja kasulikkuse ja NDVI tipphooaja täpsuse vahel.

9. CI roheline (klorofülli indeksi roheline)

CI Green hindab klorofülli sisaldust otse peegeldusvõime põhjal: CI roheline = (lähi-infrapuna / roheline) − 1. Kuna klorofüll on lehtede peamine lämmastikku talletav pigment, jälgib CI Green võra lämmastikusisaldust ilma punast servariba vajamata.

See muudab selle väärtuslikuks siis, kui saadaval on ainult standardne roheline riba, näiteks Sentinel-2 piltidelt, ning see toimib usaldusväärselt alates V6-st kuni siidistumiseni hooaja keskel tehtavate lämmastikuhalduse otsuste tegemiseks.

10. CI punane serv (klorofülli indeksi punane serv)

CI Red Edge asendab rohelise riba punase servaribaga: CI punane serv = (NIR / punane serv) − 1. See asendus muudab selle klorofülli muutuste suhtes oluliselt tundlikumaks kui CI Green, eriti vegetatiivses keskmises ja hilises staadiumis, kui võra on piisavalt tihe, et rohelise riba signaal hakkab küllastuma. CI Red Edge on üks paremini toimivaid indekseid peente lämmastikugradientide tuvastamiseks maisi põllumajandustsoonides.

Maisi seire taimkatteindeksite võrdlus

1. Parim varajase kasvu indeks

SAVI ja MSAVI edestavad maisi varajases arenguetapis (tärkamine kuni V4-ni) järjepidevalt NDVI-d ja EVI-d, kuna need vähendavad mulla taustmüra, mis muidu domineeriks indekssignaalis, kui võra katvus on alla 40%. OSAVI pakub kasulikku vahepealset võimalust, kui mullatingimused on põllul erinevad.

Maisi seire taimkatteindeksite võrdlus

2. Parim lämmastiku tuvastamise indeks

NDRE ja CI Red Edge on maisi lämmastikupuuduse tuvastamise tugevaimad indeksid. Mõlemad kasutavad ära punase serva riba suurt tundlikkust klorofülli kontsentratsiooni suhtes. V6 kuni V10 staadiumis – lämmastiku kasutamise otsuste tegemise kõige kriitilisemas aknas – tuvastavad need indeksid puudust 7–14 päeva enne, kui NDVI näitab mõõdetavat reaktsiooni, pakkudes olulist ettevalmistusaega parandusmeetmete võtmiseks.

3. Parim biomassi hindamise indeks

NDVI ja EVI on maisi maapealse kuiva biomassi hindamise kõige valideeritumad indeksid. Uuringud, milles kasutatakse mehitamata õhusõidukite multispektraalseid kujutisi koos tekstuuriomadustega. PMC (2023) leidsid, et punasel (650 nm), punase servaga (705 nm) ja lähiinfrapuna (842 nm) ribal põhinevad vegetatsiooniindeksid näitasid kõrgeimat korrelatsiooni LAI-ga – mis on vegetatiivsel perioodil biomassi akumuleerumise lähedalt seotud näitaja.

4. Parim indeks tihedate võrade jaoks

EVI on eelistatud indeks, kui maisi võra on täielikult sulgunud, tavaliselt tupsumisest kuni varajase terade täitumiseni. Kui NDVI küllastub üle LAI väärtuse umbes 3, reageerib EVI jätkuvalt täiendavale lehepindalale ja klorofülli varieerumisele, kuna selle atmosfääri ja mulla korrektsiooniterminid takistavad signaali küllastumist kõrge biomassi taseme korral.

5. Parim põuastressi indeks

NDWI (NIR- ja SWIR-põhine veeindeks) ja NDVI kooskasutamine on maisi põuastressi tuvastamiseks kõige tõhusam kombinatsioon. NDWI jälgib kudede veesisalduse muutusi otse, samas kui NDVI tabab veestressi sekundaarset mõju võrade rohelusele. Siin lisavad kõige rohkem väärtust multispektraalsed andurid, millel on SWIR-võimekus, kuigi need andurid on endiselt kallimad kui tavalised viieribalised multispektraalsed süsteemid.

Taimestikuindeksite rakendused maisi tootmises

Taimestikuindeks on sama kasulik kui otsus, mille tegemist see võimaldab – eesmärk on alati spektraalandmete teisendamine välitöödeks, mis parandavad saagikust, vähendavad kulusid või mõlemat.

1. Biomassi hindamine

NDVI ja EVI väärtused korreleeruvad tugevalt maapealse kuiva biomassiga kogu maisi vegetatsiooniperioodi vältel. Korduvad mehitamata õhusõidukite lennud või satelliidi ülelendud kahe nädala tagant genereerivad biomassi akumuleerumiskõveraid, mis näitavad, kas põld liigub oma saagipotentsiaali suunas või jääb antud hooajal oodatavast kasvutrajektoorist maha.

2. Klorofülli mõõtmine

CI Green ja CI Red Edge pakuvad mittepurustavaid võra tasemel klorofülli hinnanguid, mis jälgivad põllukultuuri fotosünteesivõimet. Uuring avaldati ajakirjas ... PMC (2024) kinnitas maisi puhul mehitamata õhusõidukitel põhineva SPAD-i (klorofülli meetri näidu) abil tehtud hindamise abil, et modifitseeritud punase serva suhte indeks saavutas R² 0,87 lehtede klorofülli sisalduse ennustamiseks keskmises kasvufaasis, näidates punaserva indeksite praktilist täpsust selles rakenduses.

3. Lämmastiku seisundi hindamine

Lämmastik on toitaine, mis piirab maisi saagikust kõige otsesemalt, ja selle seisund kõigub hooaja jooksul vastavalt saagi nõudluse muutumisele. 2025. aastal ajakirjas avaldatud uuring Taimeteaduse piirid integreeris 2024. aastal Sentinel-2A satelliidipildid, mehitamata õhusõidukite multispektraalsed andmed ja maapealsed vaatlused neljas maisi kasvufaasis ning töötas välja uudse piirkondliku ulatusega lämmastikusisalduse inversioonimudeli, mis kasutab mitut vegetatsiooniindeksit koos ribakorrektsiooniga.

Raamistik saavutas 48 sõltumatus proovivõtupunktis kõrge valideerimistäpsuse, näidates, kuidas satelliidi ja mehitamata õhusõidukite fusioon laiendab VI-põhise lämmastikuhalduse skaleeritavust üksikutest põldudest kaugemale talude ja piirkondade tasandile.

4. Veestressi tuvastamine

Maisi veestress vähendab esmalt õhulõhede juhtivust, seejärel lehtede veesisaldust ja lõpuks rohelist biomassi – need on kolm protsessi, mis mõjutavad järjestikku erinevaid spektraalribasid. Varajases staadiumis tekkiv veestress ilmneb termiliste ribade andmetes ja SWIR-põhistes indeksites enne NDVI langust.

NDWI ja NDVI kombinatsiooni jälgimine kogu teravilja täitumise perioodil – mil veestressil on suurim saagimõju – võimaldab niisutusgraafikut koostada tegeliku saaginõudluse, mitte kalendripõhiste reeglite põhjal.

5. Haiguste jälgimine

Seenhaigused, nagu maisilehepõletik ja hall lehelaiksus, muudavad nakatunud lehtede spektraalset signatuuri enne, kui suured kahjustused on inimsilmale nähtavad. Nakatunud koel on iseloomulik lähiinfrapunakiirguse peegelduse langus ja punase serva asukoha nihkumine.

Mitme aja jooksul läbi viidud VI jälgimine võimaldab tuvastada lokaliseeritud spektraalseid anomaaliaid, mis viitavad tekkivatele haigussurvetele, võimaldades seeläbi sihipärast fungitsiidide kasutamist kogu põllu ulatuses pritsimise asemel.

6. Kahjurite tekitatud kahjustuste tuvastamine

Kahjurite toitumisest tingitud defoliatsioon vähendab LAI-d, mis omakorda alandab otseselt NDVI ja EVI väärtusi kahjustatud aladel. Näiteks armeeusside nakatumine loob iseloomulikke ruumilisi indeksi languse mustreid, mida on droonipiltidelt võimalik tuvastada enne, kui nakatumine levib naaberpõllu lõikudele.

Kõrgresolutsiooniga mehitamata õhusõidukite (UAV) lennud (maapealse proovivõtu kaugus alla 5 cm) annavad ruumilise detailirohkeid andmeid, mis on vajalikud putukakahjustuste eristamiseks võra varieeruvuse muudest põhjustest.

7. Saagikuse hindamine

Teatud kriitilistes kasvufaasides – eriti V12, VT ja R3 – mõõdetud taimestikuindeksi väärtused on ajalooliste saagikaartide ja ilmastikuandmetega kombineerituna usaldusväärsed lõpliku teraviljasaagi ennustajad. Mitmeindeksilised fusioonmeetodid on järjepidevalt paremad kui üheindeksilised mudelid.

GNDVI, NDRE ja SCCCI (lihtsustatud võra klorofülli sisalduse indeks) kombinatsioon õitsemiseelsel perioodil on näidanud avaldatud maisiuuringutes eriti head saagikuse prognoosimise täpsust. ScienceDirect (2026).

Ungaris kahe kasvuperioodi jooksul läbi viidud uuring näitas koristusjärgse NDVI ja lõpliku teraviljasaagi vahel korrelatsioonikordajaid 0,638 ja 0,634. Mitmeindeksilised mudelid, sealhulgas NDRE ja GNDVI, suurendavad ennustuste täpsust veelgi.

8. Muutuva normiga väetise kasutamine

Droonilendude abil genereeritud VI-põhiseid võra kaarte kasutatakse otse muutuva lämmastikusisaldusega pihustajate retseptikaartide koostamiseks. Põllud jagatakse indeksiväärtuste alusel haldustsoonideks ja iga tsoon saab lämmastikuannuse, mis on kalibreeritud vastavalt selle konkreetse põllukultuuri vajadusele.

Kaugseire ja muutuva kiirusega tehnoloogia moodustasid koos 58% täppispõllumajanduse tehnoloogia turuosast 2025. aastal (Precedence Research, 2026), mis peegeldab, kui keskseks on see töövoog muutunud kaubandusliku maisi tootmises.

2025. aasta uuring Põllumajandus (MDPI) leidis, et mõõdukad lämmastiku annused 120–180 kg ha⁻¹ pakkus maisile optimaalset toitainete taset, suurendades saagikust kuni 5,086 t ha⁻¹ võrreldes väetamata kontrollgrupiga, kusjuures NDVI-põhine seire osutub tõhusaks mitte ainult saagikuse optimeerimiseks, vaid ka konkreetselt kohapõhiste väetamisstrateegiate suunamiseks.

NDVI-põhine lämmastikuhaldus pärast viljastumist (kui VI ja saagikuse korrelatsioon saavutab haripunkti) võib asendada traditsioonilisi ainult mullakatsetel põhinevaid väetamismeetodeid ning parandada oluliselt nii sisendi efektiivsust kui ka teraviljasaaki.

Platvormid, mida kasutatakse taimestiku indeksiandmete kogumiseks

1. Satelliidipildid

Satelliidid nagu Sentinel-2 (10 m resolutsioon, 5-päevane korduskülastus) ja Planet Labs (3 m resolutsioon, iga päev korduskülastus) pakuvad järjepidevaid ja ilmastikuoludele vastavaid spektraalandmeid suurtel aladel madala hektarihinnaga.

Sentinel-2 punaste servaribade (B5, B6, B7 lainepikkustel 705, 740, 783 nm) kaasamine muudab selle eriti väärtuslikuks NDRE ja CI punaste servade arvutuste jaoks piirkondlikes maisi seireprogrammides. Piiranguks on pilvkate: pilvine periood kriitilise kasvuakna ajal võib tekitada andmelünki, mis katkestavad ajalist seiret.

2. Droonipõhine kaugseire

Multispektraalsete kaameratega varustatud fikseeritud tiivaga ja mitme rootoriga droonid pakuvad välimõõtkavas kujutisi resolutsiooniga 2–10 cm piksli kohta. See detailsusaste eraldab üksikuid taimeridu, võimaldades mõõta võra tervise varieeruvust rea sees.

Drooniuuringuid saab ajastada vastavalt vajadusele, olenemata satelliidi ülelennu ajastusest, mistõttu sobivad need ideaalselt andmete kogumiseks täpsetel agronoomilistel otsustushetkedel, näiteks lämmastikväetise lisamisel või niisutamise ajakava koostamisel.

3. Mehitamata õhusõidukite multispektraalsed kaamerad

Multispektraalsed kaamerad, näiteks MicaSense RedEdge, Parrot Sequoia ja DJI Zenmuse P1, jäädvustavad kujutisi samaaegselt viies või enamas kitsas spektraalribas, sealhulgas punane, roheline, sinine, punase servaga ja lähiinfrapuna (NIR).

Need süsteemid sisaldavad kalibreeritud peegelduspaneeli ja päikesesensorit, et normaliseerida andmeid lennu ajal erinevate valgustingimuste jaoks, mis on oluline täpsete ja reprodutseeritavate indeksiväärtuste, mitte suhteliste võrdluste saamiseks.

4. Käeshoitavad saagisensorid

Aktiivsed optilised andurid, nagu GreenSeeker ja CropCircle, kiirgavad oma valgusallikat ja mõõdavad üksikute taimede peegeldust lähedalt, kõrvaldades muutuva päikesevalguse mõju.

Neid andureid kasutatakse lämmastikusisalduse kiireks hindamiseks põllul kindlates proovivõtupunktides. Nende andmed täiendavad droonide ja satelliidipilte, pakkudes maapealseid mõõtmisi, mis kinnitavad kaugseire indeksi väärtusi teadaolevates asukohtades.

5. Traktorile paigaldatud andurid

Traktorile paigaldatud aktiivandurid, näiteks John Deere Hagie ja Trimble GreenSeeker RT, skaneerivad maisi võrastikku pidevalt, kui traktor põllul liigub, ja edastavad reaalajas NDVI-andmed otse muutuva normi kontrollerisse. See suletud ahelaga süsteem võimaldab väetisenormi reguleerida liikvel olles, tuginedes reaalajas saagi seisundi andmetele, ilma eraldi andmetöötlusetapita andurite ja pealekandmise vahel.

Maisipõldudel taimkatte indeksi täpsust mõjutavad tegurid

1. Mulla taust

Paljastunud mullal on oma spektraalne signatuur, mis sulandub taimevõra signaaliga, eriti kui taimekate on alla 50%. Mulla järgi korrigeeritud indeksid (SAVI, MSAVI, OSAVI) on loodud selle mõju minimeerimiseks, kuid mulla värvus, niiskus ja orgaanilise aine sisaldus mõjutavad indeksi väärtusi siiski varajase hooaja piltidel. Indeksi läviväärtuste kalibreerimine piirkonna konkreetsete mullatüüpide jaoks parandab tõlgendamise täpsust.

2. Pilvkate

Pilved blokeerivad päikesekiirgust ja põhjustavad maapinnale muutlikku varju, mistõttu on satelliitide ja droonide passiivsete andurite peegeldusmõõtmised ebausaldusväärsed.

Aktiivsed andurid on pilvkatte suhtes immuunsed, kuna nad toodavad ise oma valgustust. Pilvkate on kõige olulisem tegur, mis piirab satelliidipõhise viskoossuse seire kasulikkust piirkondades, kus kasvuperioodil on pilvisus suur.

Maisipõldudel taimkatte indeksi täpsust mõjutavad tegurid

3. Päikese nurk

Madalad päikesenurgad suurendavad võrastiku varju osakaalu, vähendades kunstlikult lähiinfrapunakiirguse peegeldust ja moonutades indeksi väärtusi. Mehitamata õhusõidukite lennud, mida sooritatakse kohaliku päikeseaja järgi kella 10.00 ja 14.00 vahel, minimeerivad varjude mõju ja annavad järjepidevamaid andmeid. Lennuaja järjepidevus korduvate uuringute puhul on sama oluline kui absoluutne ajastus, sest see võimaldab kuupäevade vahel sisukat võrdlust.

4. Saagi tihedus

Taimepopulatsioon mõjutab otseselt võra sulgumist ja seega ka seda, kui kiiresti VI väärtused istutamisest võra sulgumiseni tõusevad. Väiksema taimepopulatsiooniga põllud sulguvad võra hiljem, mis pikendab perioodi, mille jooksul mulla taust segab indeksi näitu. Tärkamispiltidelt saadud populatsioonikaardid võimaldavad VI läviväärtusi korrigeerida vastavalt kohalikule tiheduse kõikumisele.

5. Kasvufaas

Sama VI väärtus tähendab eri kasvufaasides erinevaid asju. NDVI väärtus 0,5 V6-s võib viidata tervele ja hästi arenevale võrale, samas kui NDVI väärtus 0,5 VT-s viitaks märkimisväärsele stressile.

VI väärtuste tõlgendamine ilma kasvufaasi arvestamata viib põllukultuuri seisundi vale klassifitseerimiseni. Ajaseeria analüüs, mis võrdleb praeguseid väärtusi eeldatavate hooajaliste kõveratega, korrigeerib seda, asetades iga näidu konteksti põllukultuuri arengutrajektoori sees.

6. Anduri eraldusvõime

Jämedama lahutusvõimega andurid segavad ühes pikslis põllukultuuride, mulla ja põlluservade spektraalsignaale – seda probleemi nimetatakse “segapiksliteks”. Sentinel-2 10 m lahutusvõimega katab üks piksel 100 m² maapinda, mis sageli hõlmab mitut põllukultuuride rida ja ridadevahelist mulda.

Kõrgema eraldusvõimega droonipildid (5 cm piksli kohta) kõrvaldavad segapikslid ja pakuvad palju puhtamat võra spektraalsignaali, kuid suurema andmemahu ja töötlemisaja hinnaga.

Maisi seire vegetatsiooniindeksite piirangud

1. Küllastus tihedates võrades

NDVI, kõige laialdasemalt kasutatav indeks, küllastub LAI väärtustel üle umbes 3 m²/m², mille mais tavaliselt saavutab V10-ks. Sellest lävest ületava korral põhjustab võra roheluse või biomassi täiendav suurenemine NDVI-s tühiseid muutusi. EVI, GNDVI ja NDRE on loodud selle piirangu lahendamiseks, kuid vajavad rohkem spektraalribasid kui NDVI ja pole alati odavamate andurite abil saadaval.

2. Ilmastikust sõltuvus

Passiivsed kaugseiresüsteemid sõltuvad pidevast päikesevalgusest. Pilvkate, vine ja atmosfääri aerosoolid neelavad ja hajutavad sissetulevat päikesekiirgust enne, kui see jõuab põllukultuurideni ja tagasi andurisse, moonutades peegeldusväärtusi.

Andmetöötluse ajal rakendatud atmosfääri korrektsiooni algoritmid vähendavad, kuid ei kõrvalda seda mõju. Troopilistes maisikasvatuspiirkondades, kus on pikad pilvised aastaajad, võivad andmelüngad olla piisavalt sagedased, et aegridade seiret kahjustada.

3. Segatud pikslid

Madala ruumilise resolutsiooni korral jäädvustavad pikslid signaale nii põllukultuuride võrast kui ka mullast, teedelt, niisutusseadmetelt või põlluservadest. Saadud segapikslite peegeldusvõime annab indeksiväärtused, mis ei esinda ainult võra. Põllupiiride maskeerimine ja suurima võimaliku ruumilise resolutsiooniga anduri kasutamine on selle vea minimeerimiseks standardsed tavad.

4. Kalibreerimisnõuded

Täpsete ja reprodutseeritavate indeksiväärtuste saamiseks on vaja anduri radiomeetrilist kalibreerimist, atmosfäärimõjude korrigeerimist ja droonide lendude ajal muutuva valgustuse normaliseerimist. Nende sammude vahelejätmine annab suhtelised VI kaardid, mida ei saa võrrelda kuupäevade või põldude vahel, mis piirab nende kasulikkust aegridade jälgimiseks ja mitme välja võrdlusanalüüsiks.

5. Vajadus maapealse tõe valideerimise järele

Taimestikuindeksid on kaudsed mõõtmised. Need hindavad põllukultuuride omadusi – klorofülli, lämmastikku, biomassi – spektraalmustrite ja bioloogiliste muutujate korreleerimise teel, mitte neid otseselt mõõtes.

Iga viskoossusindeksil (VI) põhinev põllukultuuri hindamine saab kasu maapealsest tõesuse kontrollimisest: lehtede lämmastiku füüsikalised mõõtmised, klorofülli mõõturi näidud või hävitava biomassi proovid, mis on võetud representatiivses alamhulgas üle põllu. Maapealsed tõesuse andmed kinnitavad kaugseire tõlgendust ja hoiavad ära valediagnoose.

Parimad tavad taimkatteindeksite kasutamiseks maisipõldudel

1. Õige indeksi valimine

Indeksi valik peaks vastama seire eesmärgile ja saadaolevale andurile. Lämmastiku hindamiseks valige NDRE või CI Red Edge, kui punane servariba on saadaval. Varajase puistu hindamiseks kasutage SAVI- või MSAVI-süsteeme.

Tipphooaja võrade jälgimiseks ja saagikuse prognoosimiseks kasutage EVI-d või NDVI-d koos GNDVI või NDRE-ga. Vältige NDVI üksi kasutamist hooaja alguses või suure võrade tiheduse korral – selle piirangud mõlemas stsenaariumis on hästi teada.

2. Õige kasvufaasi valimine

Andmete kogumise ajastus agronoomiliste otsuste tegemise hetkedeks maksimeerib VI-andmete haldusväärtust. Maisi praktiline seirekava hõlmaks järgmist:

  1. V2–V4 (tärkamiskontroll): Kasutage puistute ühtluse hindamiseks ja taasistutustsoonide kindlakstegemiseks SAVI-d või MSAVI-d.
  2. V6 (lämmastiku lisamise otsus): Kasutage lämmastiku staatuse kaardistamiseks ja muutuva normiga ettekirjutuse genereerimiseks NDRE-d või CI Red Edge'i.
  3. V10–V12 (võrade sulgumine): kasutage NDVI-d ja EVI-d biomassi hindamiseks ja ebaefektiivsete majandamistsoonide märgistamiseks.
  4. VT (tupsumine): Kasutage NDVI-d ja GNDVI-d võra kõrguse hindamiseks ja tolmeldamise ajal stressi ohus olevate alade tuvastamiseks.
  5. R3 (piimajärk): Kasutage NDVI-d ja NDWI-d veestressi tuvastamiseks ja terade täitumise edenemise hindamiseks.
  6. R6 (küpsus): Kasutage indeksiandmeid hooajalise VI trajektoori korreleerimiseks saagikusega mudeli kalibreerimiseks.

3. Mitme indeksi kombineerimine

Ükski indeks ei kajasta maisi saagi seisundi täielikku keerukust. Kahe või enama erinevatele bioloogilistele signaalidele suunatud indeksi kombineerimine annab rikkamad diagnostilised kaardid. Lämmastiku staatuse NDRE, üldise biomassi NDVI ja veesisalduse NDWI kombinatsioon hõlmab kolme kõige levinumat maisi tootmise piiravat tegurit. Mitme indeksi liitmine masinõppemudelites annab mõõdetavalt suurema saagikuse ennustamise täpsuse kui ükski ühe indeksi lähenemisviis.

4. Maapealsete vaatluste integreerimine

VI kaarte tuleks alati tõlgendada koos välitööde vaatlustega. Kui droonikaardil ilmneb VI anomaalia, kinnitab füüsiline välikülastus selles asukohas, kas spektraalsignaal peegeldab tegelikku agronoomilist probleemi – lämmastikupuudust, tihenemist, vettimist, kahjurite kahjustusi – või anduri müra, varju või mulla varieeruvuse artefakti. Maapealsed vaatlused pakuvad ka treeningandmeid, mida on vaja kohalike VI läviväärtuste kalibreerimiseks konkreetsete hübriidide, muldade ja majandamissüsteemide jaoks.

5. Ajaseeria analüüsi kasutamine

Üks VI-pilt on hetktõmmis. Ajaseeria piltidest tärkamisest kuni küpsuseni on terve lugu. Indeksi väärtuste ajas joonistamine näitab kasvutrajektoore, mis tuvastavad stressisündmused nende toimumise kuupäeva, raskusastme ja kestuse järgi. Ajaseeria andmed võimaldavad ka võrrelda praegust hooaega ja ajaloolisi võrdlusaluseid, pakkudes konteksti, mida ühe kuupäevaga pildid ei suuda pakkuda.

Maisi kasvu jälgimise tulevased trendid

1. Tehisintellekt

Tehisintellekti algoritme rakendatakse üha enam taimestiku indeksiandmete puhul, et automatiseerida tõlgendamisülesandeid, mis praegu nõuavad agronoomi hinnangut. Suurtel VI-andmekogumitel treenitud süvaõppemudelid suudavad multispektraalsete piltide põhjal sekunditega klassifitseerida stressi tüübi, raskusastme ja ruumilise ulatuse, märgistades agronoomi ülevaatamiseks tegutsemist vajavad tsoonid, selle asemel et iga pilti täielikult käsitsi analüüsida.

Põllumajandusturul hinnati tehisintellekti väärtuseks 2,1 miljardit USA dollarit 2023. aastal ja prognooside kohaselt kasvab see 2032. aastaks üle 241 miljardi USA dollari suuruse aastase kasvumääraga. (GMI, 2025), mis peegeldab selle võimekuse kiiret turustamist.

2. Masinõppe mudelid

Mitme indeksiga ja mitme ajalise iseloomuga andmekogumitele rakendatud Random Forest, XGBoost ja konvolutsioonilised närvivõrgud (CNN-id) ületavad järjepidevalt traditsioonilisi regressioonipõhiseid VI-saagikuse mudeleid.

Maisi saagikuse ennustamiseks GBM-i (gradient boosting machine) abil tehtud uuring saavutati R² väärtused 0,78 VI aegridade integreerimisel meteoroloogiliste andmetega ületab see lihtsamaid regressioonimeetodeid.

Need mudelid õpivad spektraalsete mustrite ja agronoomiliste tulemuste vahel keerulisi mittelineaarseid seoseid, mida lineaarsed mudelid ei suuda tabada.

3. Hüperspektraalne pildistamine

Hüperspektraalsed andurid jäädvustavad peegeldusandmeid samaaegselt sadades kitsastes spektraalribades, võrreldes tüüpiliste multispektraalsete kaamerate viie kuni kümne ribaga. See spektraaltihedus võimaldab tuvastada põllukultuuride stressisignaale, mis langevad kitsastesse spektraalakendesse, mis on lairibaanduritele nähtamatud.

Maisi puhul valideeritakse aktiivselt haiguste tuvastamise, raskmetallide stressi ja mikrotoitainete puuduse hüperspektraalseid indekseid ning kaubanduslikud mehitamata õhusõidukite hüperspektraalsed süsteemid muutuvad üha taskukohasemaks.

4. Saagi jälgimine reaalajas

Andurite miniaturiseerimise, satelliitide konstellatsiooni laiendamise ja 5G-ühenduvuse kombinatsioon liigub reaalajas põllukultuuride seisundi jälgimise suunas – kus VI andmed on kasvuperioodil pidevalt kättesaadavad, mitte iganädalaselt või iga kahe nädala tagant.

Planet Labsi igapäevane satelliidikülastuste määr ja IoT-toega väliandurite juurutamine, mis edastavad andmeid pilveplatvormidele, pakuvad juba varajastele kasutuselevõtjatele peaaegu reaalajas jälgimisvõimalust.

DJI droonipõhised kaugseiresüsteemid on teatanud a Keemilise sisendkoguse vähenemine 67,78% võrra kui VI-andmetest saadud retseptikaardid edastavad muutuva normiga pritsimissüsteeme (Mordor Intelligence, 2026).

5. Integreerimine täppispõllumajanduse süsteemidega

Järgmine samm maisi VI seires on sujuv integreerimine andmete kogumise, töötlemise, tõlgendamise ja põllul tegutsemise vahel. Pilvepõhised põllumajandusettevõtete haldusplatvormid ühendavad juba satelliit- ja droonipiltide torujuhtmeid otse muutuva külvikiirusega kontrolleri tarkvaraga, lühendades aega andmete kogumisest põllul tegutsemiseni päevadelt tundidele.

Kuna pilditeenuse pakkujate, agronoomilise tarkvara ja põllumajandustehnika vahelised API-d standardiseeritakse, muutub töövoog alates “droonilennust” kuni “muutuva normiga retsepti rakendamiseni” kättesaadavaks igas mastaabis tootjatele.

Korduma kippuvad küsimused

Milline vegetatsiooniindeks on maisi jaoks parim?
Ükski indeks pole universaalselt parim. NDRE annab parima tulemuse lämmastikusisalduse hindamisel, SAVI varajases staadiumis seirel, EVI tiheda võra tingimuste hindamisel ja NDVI üldise biomassi ja saagikuse korrelatsiooni hindamisel. Kahe või kolme seire eesmärgiga kohandatud indeksi kombineerimine annab järjepidevalt parema tulemuse kui mis tahes üksikindeks.

Kui tihti tuleks taimestiku indekseid jälgida?
Täishooajalise maisikasvatuse puhul on soovitatav seireintervall V4 kuni R3 perioodil iga 7–14 päeva. Kriitilised otsustusaknad (V6 lämmastiku jaoks, VT stressi hindamiseks, R3 niisutamiseks) õigustavad lende või satelliidipõhist andmete kogumist olenemata standardsest seiregraafikust.

Milline vegetatsiooniindeks toimib maisi varajase kasvu ajal kõige paremini?
SAVI ja MSAVI toimivad kõige paremini alates tärkamisest kuni V4-ni, kuna need vähendavad paljastunud mulla mõju indeksi väärtusele, andes olulisi võra mõõtmisi isegi siis, kui pinnakatte tihedus on alla 30%.

Kas taimestikuindeksid suudavad haigust enne sümptomite ilmnemist tuvastada?
Uuringud näitavad, et lehtede haigused muudavad nakatunud lehtede spektraalset signatuuri enne nähtavate kahjustuste ilmnemist. Punase serva indeksid on haiguse varajaseks avastamiseks kõige tundlikumad, kuna need reageerivad klorofülli lagunemisele nakatunud koes. Avastamise etteteatamise aeg sõltub haiguse tüübist ja raskusastmest, kuid kontrollitud uuringutes on näidatud varajast avastamist 5–10 päeva enne visuaalsete sümptomite ilmnemist.

Kokkuvõte

Maisi kasvu jälgimiseks kasutatavad taimestikuindeksid on jõudnud kaugemale kui pelgalt teaduslik uudishimu. Need on nüüd praktilised ja välitingimustes testitud tööriistad, mis annavad põllumeestele ja agronoomidele võimaluse näha saagi stressi, lämmastikupuudust ja saagikust piiravaid tingimusi nädalaid enne, kui need probleemid nähtavaks muutuvad – ja enne, kui need põhjustavad pöördumatut saagikadu. Õige indeksi valimine iga kasvufaasi jaoks ei ole väike tehniline detail; see on erinevus tegeliku probleemi tuvastamise ja eksitavate andmete genereerimise vahel. Mitme indeksi – NDRE lämmastiku jaoks, EVI tiheda võra biomassi jaoks, NDWI vee seisundi jaoks – kombineerimine annab diagnostilise pildi, mida ükski mõõtmine ei suuda anda. Selle spektraalpildi integreerimine füüsiliste välivaatlustega maandab andmed agronoomilise reaalsusega ja hoiab ära väärtõlgenduse, mis tuleneb ainult kaugseirele tuginemisest.
Kasutustundliku NAS-i roll tõhusa mehitamata õhusõidukitel põhineva põllukultuuride seire jaoks

Mehitamata õhusõidukid (UAV-d) ehk droonid muudavad tänapäeva põllumajandust, pakkudes kiireid õhust tehtud pilte põldudest. Neid kasutatakse põllukultuuride skaneerimiseks tervise, kasvufaasi, kahjurite, umbrohtude ja saagikuse hindamiseks. Näiteks Hiinas on praegu töös üle 250 000 põllumajandusdrooni ja Tais oli 2023. aastaks droonide pritsimise või seirega kaetud umbes 301 000 põllumajandusmaad. Need UAV-d muudavad põllumajanduse tõhusamaks, tuvastades kiiresti probleeme (näiteks kahjurite puhangud või veepuudus), mida maapinnal võib märkamata jätta.

Väikestel mehitamata õhusõidukitel on aga väga piiratud pardal olev arvutusvõimsus ja aku tööiga. Seetõttu on keerukate tehisintellekti nägemisalgoritmide käitamine neil reaalajas keeruline. Traditsioonilised kerged objektide tuvastamise mudelid (nagu pisikesed YOLO või MobileNeti-põhised detektorid) suudavad neid vajadusi vaid osaliselt rahuldada: need ohverdavad sageli täpsust või kiirust ning vajavad märkimisväärset käsitsi häälestamist. See lünk motiveerib juurutamisega seotud teadlikku närviarhitektuuri otsingut (NAS): automatiseeritud disainimeetodit, mis kohandab süvaõppe mudeleid väljale paigutatud mehitamata õhusõidukite täpsetele nõuetele.

Kaasaegne täppispõllumajandus kasutab põldude uurimiseks ja põllukultuuride seisundi jälgimiseks mehitamata õhusõidukeid (droone). Suurte alade kohal lennates saavad droonid teha taimede, mulla ja põllumustrite kõrge eraldusvõimega pilte. Need pildid suunatakse arvutinägemise algoritmidele, mis tuvastavad põllukultuuride hulgas umbrohtu, hindavad saagikust (nt lugedes vilju või peasid) või märkavad varajasi haiguse või toitainete puuduse märke. Näiteks võimaldavad droonid umbrohulaikudele sihipärast herbitsiidide pritsimist, vähendades kemikaalide kasutamist ja kulusid.

Droonide väikestel pardaarvutitel (mille võimsus on sageli piiratud mõne vatiga) on aga raskusi suurte närvivõrkude lennukiirusel käitamisega. See raskendab reaalajas analüüsi tegemist: kui droon näeb probleemi, peab see kiiresti reageerima või andmed enne aku tühjenemist logima. Praegused kergekaalulised detektorid (nt YOLOv8 nano, YOLO-tiny, MobileNets) on käsitsi disainitud ja hõlmavad sageli kompromisse: mudeli väiksemaks muutmine kiirendab seda, kuid võib täpsust kahjustada.

Seetõttu on suur vajadus meetodite järele, mis leiavad automaatselt parima võimaliku mudeli, arvestades mehitamata õhusõiduki piiranguid. Juurutamist toetav NAS vastab sellele vajadusele, otsides närvivõrgu arhitektuure, mis optimeerivad ühiselt tuvastustäpsust ja ressursikasutust (latentsus, võimsus, mälu) reaalsetes mehitamata õhusõidukite tingimustes. See lähenemisviis võimaldab luua spetsiaalseid mudeleid, mis töötavad droonide riistvaral tõhusalt, säilitades samal ajal suure täpsuse saagi seireülesannete jaoks.

Mehitamata õhusõidukite objektide tuvastamise nõuded põllukultuuride seiramisel

Põllumajanduslikud mehitamata õhusõidukid täidavad mitmesuguseid visuaalse tuvastamise ülesandeid, millel kõigil on oma nõuded:

1. Saagi tervis ja stressi tuvastamine: Droonid kasutavad stressis taimede, toitainete puuduse või haigussümptomite tuvastamiseks RGB-, termo- või multispektraalseid kaameraid. Reaalajas algoritmid suudavad kaardistada põldude varieeruvust, suunates niisutamist või väetamist. Taimede stressimärkide täpne tuvastamine võimaldab õigeaegselt sekkuda saagikuse säästmiseks.

2. Umbrohu tuvastamine: Umbrohtude tuvastamine põllukultuuride seas võimaldab põllumeestel pritsida ainult soovimatuid taimi, säästes seeläbi herbitsiidikulusid. Näiteks puuvillapõldudel läbi viidud uuringus kasutati YOLOv7-põhise detektoriga mehitamata õhusõidukite pilte ja saavutati umbrohtude puuvillast eraldamisel umbes 83% täpsus. Siiski on visuaalselt sarnaste umbrohtude ja põllukultuuride eristamine tihedate põllupiltide puhul endiselt keeruline.

Mehitamata õhusõidukite objektide tuvastamise nõuded põllukultuuride seiramisel

3. Kahjurite ja haiguste avastamine: Mehitamata õhusõidukid suudavad haiguspuhanguid (nt rohutirtsud, putukad või seenhaigused) märgata varem kui jalgsi liikuvad inimesed. Droonid toetavad ka kahjuritega nakatunud piirkondade kaardistamist multispektraalse pildistamise abil, mis täiustab ainult RGB-d. Kiire ja täpne kahjurite tuvastamine on leviku tõkestamiseks ülioluline.

4. Saagikuse hindamine: Puuviljade, teraviljapeade või taimede loendamine õhust aitab ennustada saagikoguseid. Mudelid, mis on treenitud mehitamata õhusõidukite piltidelt õunu, meloneid või nisupeasid tuvastama, võivad saagikuse hindamist kiirendada. Näiteks on droonide piltidel olevaid närvivõrke kasutatud arbuusi- ja melonisaagi loendamiseks põldudel.

5. Mõõdistamine ja kaardistamine: Droonid loovad ka põllukaarte (topograafia, mullaerinevused), mis aitavad harimist planeerida. Kuigi see ei ole otseselt objektide tuvastamine, on see osa droonide seirest.

Need ülesanded nõuavad sageli peaaegu reaalajas järelduste tegemist: põldude kohal lendav droon võib vajada videokaadrite töötlemist lennult (mitu kaadrit sekundis), et juhtimisotsuseid (näiteks kõrguse reguleerimine või pihusti aktiveerimine) saaks teha kohe. Teistel juhtudel võivad väikesed viivitused (sekundid) olla vastuvõetavad, kui andmed logitakse ja analüüsitakse pärast maandumist.

Oluline on see, et mehitamata õhusõidukite nägemine peab hakkama saama keskkonna varieeruvusega: ere päikesevalgus, varjud, tuulest tingitud liikumise hägustumine, kattuvate lehtede tekitatud varjamine või kõrguse ja nurga muutused. Objektide suurused on erinevad (lähivaates olevad umbrohud vs kauged kahjurite kobarad), seega peavad detektorid hakkama saama mitmeskaalaliste tunnustega.

Lõpuks hõlmavad põllumajanduslike mehitamata õhusõidukite missioonid rangeid kompromisse täpsuse, latentsuse ja energiatarbimise vahel. Umbrohtude või kahjurite märkamata jätmise vältimiseks on vaja suurt tuvastustäpsust, kuid väga sügava võrgu käitamine võib aku kiiresti tühjendada. Seetõttu peab tuvastusmudel olema kiire ja energiatõhus, olles samas ülesande jaoks piisavalt täpne. Need ranged nõuded toovad esile, miks põllumajanduses kasutatavate mehitamata õhusõidukite jaoks on vaja spetsiaalset mudelidisaini.

Kerged objektidetektorid mehitamata õhusõidukite platvormidele

Kerged objektidetektorid on närvivõrgud, mis on spetsiaalselt loodud töötama piiratud riistvaral. Need kasutavad sageli väikeseid selgroogvõrke (nagu MobileNet või ShuffleNet), vähendatud kihtide laiust või lihtsustatud kaela/pea disaini. Näiteks YOLO perekonna mudelid hõlmavad “nano” ja “pisikesi” versioone (nt YOLOv8n, YOLOv5s), millel on vähem parameetreid ja mis vajavad vähem operatsioone (FLOP-e).

Sellised detektorid suudavad töötada kümnete kaadrite sekundis manustatud riistvaral, näiteks NVIDIA Jetson Nano või Google Coral. Näiteks Ag-YOLO oli palmiistanduste jaoks kohandatud YOLO-põhine detektor, mis töötas Intel Neural Compute Stick 2-l kiirusega 36,5 kaadrit sekundis (tarbides ainult 1,5 W) ja saavutas suure täpsuse (F1 = 0,9205). See mudel kasutas umbes 12 korda vähem parameetreid kui YOLOv3-Tiny, kahekordistades samal ajal oma kiirust.

Kerged objektidetektorid mehitamata õhusõidukite platvormidele

Need näited näitavad mudeli kujundamisel tehtavaid kompromisse: mudeli suuruse või keerukuse vähendamine (nt vähem kihte või kanaleid) kiirendab tavaliselt järelduste tegemist ja vähendab energiatarbimist, kuid võib vähendada täpsust. Ag-YOLO ohverdas kiiruse ja efektiivsuse suurendamiseks osa võimsusest, säilitades siiski oma ülesandes kõrge F1 skoori 0,92.

Samamoodi võrreldi kolme YOLOv7 varianti umbrohu tuvastamise osas: täielik YOLOv7 saavutas täpsuse 83%, samas kui väiksem YOLOv7-w6 variant saavutas täpsuse 63%-ni. See illustreerib üldiste kergete detektorite piirangut: ühe keskkonna või objektitüübi jaoks häälestatud mudelid võivad teises keskkonnas või objektitüübis kehvemini toimida. Kiiruse osas kitsendatud detektor võib mööda vaadata peentest vihjetest (nt väikesed või kamuflaažitud umbrohud), mis kahjustab vastupidavust erinevates tingimustes.

Põllumajanduses ei pruugi need üldised kerged võrgud olla optimaalsed ilma edasise kohandamiseta. Näiteks ei pruugi tavaliste andmekogumite põhjal eelnevalt treenitud YOLOv7 mudel põllukultuuride kujutiste unikaalsete tekstuuride ja skaaladega ideaalselt toime tulla. Seega on vaja mudeli arhitektuuri ülesande- ja platvormipõhist optimeerimist. Iga uue droonitüübi või põllukultuuri sordi käsitsi häälestamine (kihtide, filtrite jms muutmine) on töömahukas. See motiveerib automatiseeritud meetodeid – näiteks juurutamist arvestavaid NAS-e –, et leida antud mehitamata õhusõiduki platvormi ja põllumajandusliku rakenduse jaoks parim tasakaal suuruse, täpsuse ja töökindluse vahel.

Neuraarhitektuuri otsing mehitamata õhusõidukitel põhinevates nägemissüsteemides

Neuraalvõrgu arhitektuuri otsing (NAS) on automatiseeritud meetod närvivõrgu arhitektuuride kujundamiseks. Kihtide, filtrite ja ühenduste arvu käsitsi määramise asemel kasutab NAS algoritme (tugevdusõpe, evolutsioonimeetodid või gradiendipõhine otsing), et uurida võimalike disainide ruumi ja leida need, mis optimeerivad valitud eesmärki (näiteks täpsust).

NAS-i on juba rakendatud mobiilisõbralike võrkude loomiseks. Näiteks Google'i MnasNet oli teedrajav “platvormteadlik” NAS, mis lisas eesmärgis otse reaalse seadme latentsuse. MnasNet mõõtis otsingu ajal iga kandidaatmudeli järeldamisaega Google Pixeli telefonis ja tasakaalustas täpsuse selle mõõdetud latentsusega. Tulemuseks oli CNN-ide perekond, mis olid mobiilse riistvara puhul nii kiired kui ka täpsed, edestades käsitsi loodud MobileNetsi ja NASNeti mudeleid ImageNetis.

Siiski keskenduvad üldised NAS-lähenemisviisid, nagu MnasNet, üldistele nägemisülesannetele (ImageNeti klassifikatsioon või COCO tuvastamine) ja üldisele riistvarale (nt mobiiltelefonid). Mehitamata õhusõidukite saagi jälgimise puhul on probleem spetsialiseeritum. Me tahame detektoreid, mis on optimeeritud konkreetsete objektiklasside (taimed, umbrohud, kahjurid) jaoks ja kohandatud mehitamata õhusõiduki andurite ja lennuprofiiliga. Standardne NAS, mis optimeerib ainult täpsuse või üldise latentsuse jaoks, võib tähelepanuta jätta sellised nüansid nagu väikeste objektide tuvastamine või energiapiirangud.

Samuti võivad traditsioonilised NAS-meetodid olla arvutuslikult väga kallid (sageli nõuavad need suurtel GPU-klastritel päevi), mis pole põllumajandusteadlaste jaoks alati praktiline. Seetõttu on mehitamata õhusõidukite nägemise jaoks vaja ülesandespetsiifilisi NAS-raamistikke. Need peavad sisaldama mehitamata õhusõidukite jaoks olulisi kriteeriume ja olema võimalikult tõhusad.

Kõigil juhtudel on piirangute teadvustamine kriitilise tähtsusega: NAS peab olema teadlik sihtseadme piirangutest (sarnaselt MnasNetiga) ja lennu ajal toimuvate mehitamata õhusõidukite ülesannete reaalajas nõudmistest. Kui otsing on liiga aeglane või ignoreerib energiatarbimist, ei pruugi saadud mudel tegelikult välitingimustes hästi töötada.

Praktikas lisaks mehitamata õhusõidukite nägemise NAS riistvara latentsuse ja energia otse otsingumõõdikusse. Näiteks saaks mõõta kandidaadidetektori kaadrisagedust tegeliku drooniarvuti (näiteks NVIDIA Jetson) peal ja kasutada seda skoorina. See erineb lihtsate puhverserverite, näiteks FLOP-ide kasutamisest, mis ei jäädvusta reaalset kiirust.

Nii toimides saab NAS avastada arhitektuure, mis seadme võimalusi kõige paremini ära kasutavad. Kokkuvõttes pakub NAS võimalust mehitamata õhusõidukite detektorite automaatseks kujundamiseks, kuid seda tuleb kohandada, et arvestada mehitamata õhusõidukite eripäraste ülesannete ja efektiivsusnõuetega.

Juurutusteadlik NAS: põhiprintsiibid

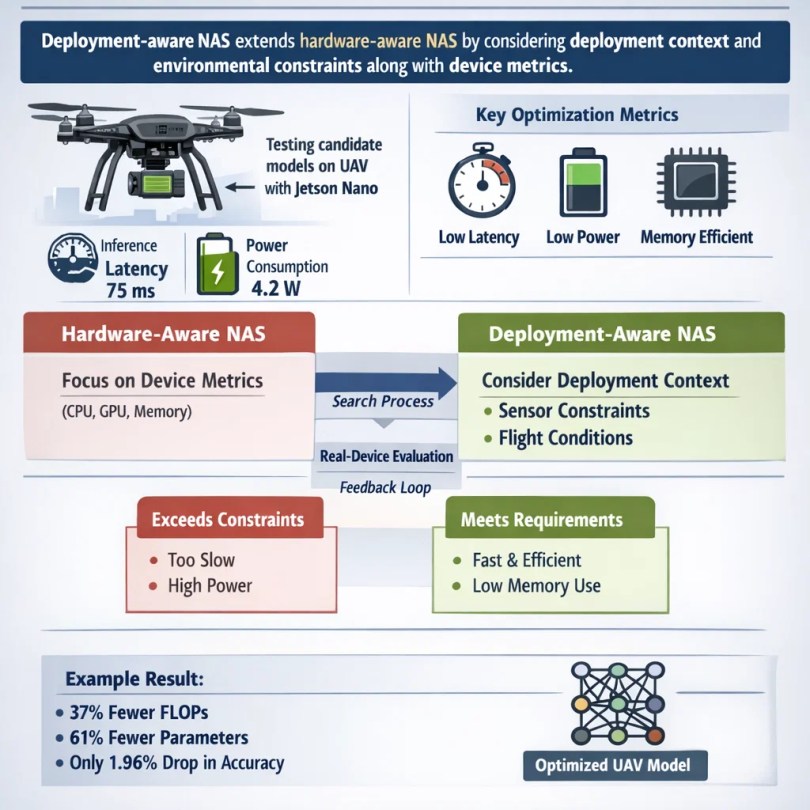
Juurutusteadlik NAS laiendab riistvarateadlikku NAS-i, lisades disainiprotsessi juurutamise konteksti ja keskkonnapiirangud. Teisisõnu, see arvestab lisaks drooni riistvarale (protsessori/graafikaprotsessori kiirus, mälupiirangud, energiaeelarve) ka sellega, millega mehitamata õhusõiduk tegelikult väljas kokku puutub. See tähendab selgesõnalist optimeerimist selliste näitajate jaoks nagu sihtseadme latentsusaeg, energiatarve ja mälukasutus, püüdes samal ajal saavutada suurt tuvastustäpsust.

Näiteks NAS-i ajal saaks iga kandidaatmudeli paigutada mehitamata õhusõiduki külge kinnitatud Jetson Nanole ja salvestada selle reaalse järeldusaja ja energiatarbimise. See empiiriline tagasiside aitab suunata otsinguid mudelite poole, mis vastavad tõeliselt juurutamiskriteeriumidele.

Juurutusteadlik NAS: põhiprintsiibid

Riistvarapõhine NAS (nagu MnasNet) keskendub seadme mõõdikutele, samas kui juurutuspõhine NAS läheb kaugemale: see võib arvestada andurite sisendomadustega (nt pildi eraldusvõime, multispektraalsed kanalid) ja rakenduse latentsusaegade sihtmärkidega (vajalik kaadrisagedus sekundis). See võib isegi lisada lennupiiranguid, näiteks maksimaalselt lubatud mälumahtu, või lisada hindamisi simuleeritud tuulevärina või liikumise hägususe korral.

Kasutustundlik NAS võib karistada arhitektuure, mis ületavad näiteks 5W energiatarvet või vajavad rohkem mälu, kui droonil endal on. Nii tehes kaldub otsing loomulikult mehitamata õhusõiduki välitöödeks mõeldud praktiliste mudelite poole. Sisuliselt seisneb kasutustundlik NAS mudeli kujundamise ja reaalse kasutamise vahelise ahela sulgemises. Selle asemel, et valida arhitektuur eraldi ja loota, et see töötab, hõlmab see otsingu käigus süstemaatiliselt reaalsete seadmete testimist.

Näiteks Kerec jt (2026) kasutasid sellist raamistikku mehitamata õhusõiduki detektori otsimiseks: nad ehitasid YOLOv8n baasjoonele, kuid kaasasid otsingusse Jetson Nano latentsuse ja energia. Saadud mudelil oli 37% vähem GFLOP-e ja 61% vähem parameetreid kui YOLOv8n-il, kusjuures mAP langus oli vaid 1,96%. See näitab selgelt, kuidas juurutamise piirangud suunasid NAS-i palju kergema ja kiirema võrgu poole.

Kasutustundliku NAS-i roll täppispõllumajanduse seirel

Lähenemisteadlik NAS saab oluliselt parandada mehitamata õhusõidukite saagi seiret, kohandades detektoreid põllumajanduslikele tingimustele. Näiteks võib otsingu puhul eelistada arhitektuure, mis sobivad suurepäraselt väikeste, õhukeste objektide (nagu kitsad umbrohud või õhukesed maisiistikud) tuvastamiseks või taimede eristamiseks mulla taustast. See saab võrgu sügavust ja vastuvõtlikke välju kohandada tüüpilise lennukõrguse järgi: madalal kõrgusel täidavad objektid pildi ja võivad vajada peeneid detaile, samas kui suuremal kõrgusel peaks võrk olema hea väikesemahulise tuvastamise jaoks. Lähenemisteadlik NAS saab need nõuded oma otsinguruumi kodeerida.

Kiirus on välitingimustes kriitilise tähtsusega. Kujutage ette, et droon tuvastab kahjurite puhangu; kui mudel on piisavalt kiire, et töödelda videot näiteks kiirusega 30 kaadrit sekundis, saab see pilooti hoiatada või käivitada viivitamatu reageerimisoperatsiooni. Testides töötas NAS-i abil disainitud mudel Jetson Nanol tänu optimeeritud arhitektuurile 28% kiiremini kui tavaline YOLOv8n. See tarbis ONNX-i tööajal ka 18,5% vähem energiat, mis tähendab, et droon saab sama akuga kauem lennata. Need eelised muudavad lennu ajal otsuste tegemise teostatavamaks ja pikendavad missiooni kestust.

Töökindlus on veel üks eelis. Kuna juurutamisega seotud NAS hõlmab seadme tegelikku hindamist, võib otsing hõlmata teste erinevates tingimustes. Näiteks võib see simuleerida hämaras valgustust või lisada treeningpilte koidikust ja videvikust, tagades, et lõplik detektor säilitab täpsuse reaalsete ilmastikutingimuste ja valgustuse muutuste korral. Töö näitas, et NAS-ist saadud detektor üldistusvõime oli hea: nad testisid seda kahe erineva põllukultuuri andmekogumiga (nisupead ja puuvillaistikud) ja leidsid mõlema puhul tugeva jõudluse.

Kasutustundliku NAS-i roll täppispõllumajanduse seirel

See viitab sellele, et kasutuselevõtuga NAS aitas leida põllumajanduses ühiseid ja kasulikke funktsioone, parandades üldistatavust uutele põldudele. Üldiselt aitab kasutuselevõtuga NAS tasakaalustada täpsust pikema lennuajaga. Arvutuskoormuse vähendamise abil tarbivad droonid vähem energiat ja suudavad akulaadimisega katta suurema ala, tuvastades samal ajal usaldusväärselt põllukultuure ja kahjureid.

Põllumajanduslike mehitamata õhusõidukite detektorite otsinguruumi disain

Juurutamist arvestava NAS-i oluline osa on otsinguruum – võimalike võrgudisainide kogum, mida see arvestab. Mehitamata õhusõidukite saagidetektorite puhul saab otsinguruumi koostada nii, et see hõlmaks selle valdkonna jaoks paljulubavaid arhitektuure. Peamised osad on järgmised:

1. Selgroo disain: Selgroog on tunnuste ekstraheerija. Mehitamata õhusõidukite puhul võivad olla kaasatud kerged konvolutsioonilised ehitusplokid, näiteks sügavuti eraldatavad konvolutsioonid (nagu MobileNetis kasutatakse) või ümberpööratud jääkplokid. Pööratud jäägid ja lineaarsed pudelikaelad (MobileNetV2 stiilis) on tuntud mobiilse efektiivsuse poolest. Otsinguruum võiks võimaldada iga ploki laiuse (kanalite arvu) ja sügavuse varieerimist, et see vastaks mehitamata õhusõiduki arvutuseelarvele. Samuti võidakse lisada tähelepanu- või trafomooduleid, kui mehitamata õhusõiduk saab neid väikese energiatarbega endale lubada.

2. Kaela disain: Paljud objektidetektorid kasutavad mitmeskaalaliste tunnuste kombineerimiseks tunnuspüramiide (FPN) või teekonna agregatsioonivõrke. Otsing võiks uurida lihtsustatud FPN-e või kerget tunnuste agregatsiooni. Näiteks võiksid variandid olla üheskaalalise pea ja mitmeskaalalise pea kasutamine. See ruum võib võimaldada kihtide koondamist või ühenduste vahelejätmist, mis aitavad tuvastada erineva suurusega objekte.

3. Pea kujundus: Tuvastuspea (klassifitseerimis- ja kastiregressioonikihid) võib samuti varieeruda. Ühtlaseid välju otsivate mehitamata õhusõidukite puhul võib piisata lihtsamast peast. Kuid väikeste umbrohtude tabamiseks võib otsing hõlmata täiendavaid konvolutsioonikihte või erinevaid ankurdusskeeme.

4. Kerged toimingud: Otsinguruum lubab otseselt ainult odavaid toiminguid. Näiteks valida 3×3 konversiooni ja odavama 1×3+3×1 faktoriseeritud konversiooni vahel või lisada GhostNeti mooduleid. Samuti saab arvutusvõimsuse piiramiseks lubada väikeseid kerneli suurusi või vähendatud mõõtmeid. Kõiki neid valikuid juhib riistvara. Otsinguruum võib keelata mis tahes kihi konfiguratsiooni, mis ületab drooni mälupiiri või eeldatavat energialäve.

Selle otsinguruumi hoolika kujundamise abil suunatakse NAS-i protsessi tõhusate ja efektiivsete arhitektuuride poole. Tulemuseks võib olla uudne plokkide kombinatsioon, mida standardmudelites ei arvestata. Parima leitud detektori puhul kasutati kohandatud plokkide valikuid, mis vähendasid GFLOP-e 37% ja parameetreid 61% võrra võrreldes YOLOv8n-iga.

See oli võimalik, kuna NAS suutis mehitamata õhusõidukite (UAV) piirangute raames kombineerida ja sobitada selgroo ja pea elemente. Kokkuvõttes keskendutakse põllumajanduslike UAV-detektorite otsinguvaldkonnas skaleeritavatele, kergetele ehitusplokkidele ja mitmeskaalalisele käsitlemisele, kõik pardal oleva riistvara piirides.

Optimeerimise eesmärgid ja piirangud

Juurutamist arvestav NAS peab žongleerima mitme eesmärgiga. Peamine eesmärk on tavaliselt tuvastustäpsus (nt keskmine täpsus, mAP), mida mõõdetakse põllukultuuride seire andmekogumitel. Näiteks on levinud mõõdik mAP@50 (täpsus 50% IOU juures). NAS-i jaoks optimeeritud mudelil oli mAP@50 langus vaid 1,96% võrreldes baas-YOLOv8n-ga, mis on saavutatud edusammude kohta väga väike kaotus. Arvesse võetakse ka täpsust ja meeldejäävust (või F1-skoori) võtmeklassides (umbrohud, põllukultuurid).

Samal ajal tuleb optimeerida latentsusaega ja energiat. Latentsus on järeldusaeg pildi kohta; sisseehitatud GPU puhul võib see olla 20–50 ms või rohkem. Väiksem latentsus tähendab suuremat kaadrisagedust. Energiatarve (džaulides kaadri kohta) on lennu vastupidavuse jaoks ülioluline. Mälu jalajälg (parameetrite arv, mudeli suurus) on veel üks piirang; mudelid peavad mahtuma seadme muutmälusse. Seetõttu seab NAS nende piirangute jaoks tavaliselt eesmärgi või karistuse.

Näiteks võidakse iga mudel, mis on teatud lävest aeglasem või parameetri eelarvest suurem, madalamale reitingule viia. See muudab NAS-i sisuliselt mitme eesmärgiga optimeerimisülesandeks: maksimeerida täpsust, minimeerides samal ajal latentsust, energiatarbimist ja suurust.

Praktikas saaks seda teha eesmärkide kaalutud summa või rangete piirangute abil. Mõned meetodid annavad suure karistuse igale kandidaadile, kes ületab mehitamata õhusõiduki võimsuspiiri. Teised arvutavad energiamõõdiku otseselt välja: mudeleid testiti ONNX-i käituskeskkonnas, et mõõta "energiatõhusust" ja parim mudel oli +18,5% energiatõhusam kui YOLOv8n. See oli üks otsinguid juhtivatest eesmärkidest.

Leitud kompromisse saab visualiseerida Pareto piiril: ühes otsas äärmiselt kiired väikesed mudelid madalama täpsusega; teises otsas suured ja täpsed mudelid, mis on drooni jaoks liiga aeglased või energiatarbekad. Lähetamistekstlik NAS püüab leida sellel piiril optimaalse punkti, mis vastab tegelikele missiooniprioriteetidele (nt väike täpsuse kadu suure kiirenduse korral). Kokkuvõttes peab NAS arvestama täpsusmõõdikutega (mAP, F1) ja järelduspiirangutega (ms kaadri kohta, džaulid kaadri kohta, mälu). See tasakaalustatud optimeerimine teeb mudeli mehitamata õhusõidukite kasutamiseks tõeliselt lähetusvalmis.

Koolitus ja hindamine realistlikes põllumajanduslikes oludes

Selleks, et NAS-i abil leitud detektorid hästi töötaksid, tuleb neid treenida ja testida realistlike põllumajandusandmete peal. See tähendab selliste andmekogumite kasutamist, mis jäädvustavad reaalsete põldude varieeruvust: erinevad põllukultuuride liigid, kasvufaasid, aastaajad, valgustingimused ja kõrgused. Näiteks ainult noorte maisivõrsete piltide treenimine ei pruugi üldistada küpsete nisupeadeni. Põlde esinduslikud andmekogumid tagavad, et mudel õpib tundma talus olulisi omadusi. Treeningu ajal saab droonide liikumise ja valgustuse jäljendamiseks rakendada ka andmete täiendamist (juhuslikud põllukultuurid, heleduse muutused, liikumise hägusus).

Koolitus ja hindamine realistlikes põllumajanduslikes oludes

Hindamisel on oluline testida mudelit võimalikult reaalsetes tingimustes. Simulatsioonitööriistad võivad aidata (nt virtuaalse drooni lendamine 3D-väljade kohal), kuid reaalsed lennutestid on kuldstandard. Pardal võrdlusanalüüs viiakse läbi mudeli käitamise teel tegeliku mehitamata õhusõiduki riistvaral. Pärast NAS-i paigutasid nad kandidaadi Jetson Nanole ja mõõtsid 28,1% võrra kiiremat järeldust (võrreldes baasjoone YOLOv8n-ga) ja paremat energiatarbimist. Selline reaalse seadme tagasiside kinnitab, et otsingu tulemusel loodi mudel, mis vastab tõepoolest nõuetele.

Üldistamine on samuti ülioluline. Mudelit saab otsida ja treenida ühe põllukultuuri (näiteks nisu) põhjal, kuid põllumehed vajavad detektoreid, mis töötavad erinevatel põldudel. Uuring näitas tugevat üldistamist erinevate põllukultuuride vahel: ühe ülesande jaoks treenitud NAS-ist tuletatud detektor toimis ilma ümberõpetamiseta hästi ka teise põllukultuuri andmekogumi (puuvillaistikud) puhul. See viitab sellele, et juurutamist arvestav NAS suudab luua robustseid arhitektuure. Domeenivahetused (nt maisipõldudelt viljapuuaedadesse kolimine) võivad aga vajada peenhäälestamist või edasist otsingut. Soovitatav on ka aastaaegadevaheline testimine (suve- ja sügispildid).

Lõpuks tuleks iga uut mudelit enne kasutuselevõttu mehitamata õhusõiduki (UAV) platvormil võrdlustestida. See hõlmab selle täpsuse ja kiiruse registreerimist droonidel, riistvara ülekuumenemise vältimise tagamist ja energiatarbimise kontrollimist. Alles siis saavad põllumehed seda missioonikriitilise seire jaoks usaldada. Põllumajandusliku koolituse ja range riistvara hindamise kombineerimise abil saadakse kasutuselevõtuga teadlikud NAS-id detektorid, mis pole mitte ainult teoreetiliselt tõhusad, vaid ka välitingimustes tõestatud.

Eelised käsitsi disainitud mehitamata õhusõidukite detektorite ees

Juurutusteadlikel NAS-idel on traditsiooniliste, käsitsi disainitud mehitamata õhusõidukite mudelite ees mitmeid selgeid eeliseid:

1. Paremad jõudluse kompromissid: NAS-i abil leitud mudelid pakuvad tavaliselt suuremaid täpsuse-kiiruse-energiatõhususe kombinatsioone. Näiteks parim mudel töötas Jetson Nanol 28% kiiremini ja kasutas 18,5% vähem energiat kui käsitsi valitud YOLOv8n baasmudel, kaotades samal ajal tuvastamise mAP-s vaid ~2%. Sellise tasakaalu käsitsi saavutamine oleks väga keeruline.

2. Täiustatud üldistus: NAS-i avastatud mudelid saavad uute tingimustega paremini kohaneda, kuna otsing saab hõlmata mitmekesiseid andmeid või eesmärke. Automaatselt loodud detektor üldistas hästi erinevaid põllukultuuride tüüpe (nisu ja puuvill) ja valgustingimusi. See lai robustsus on ülioluline, kui lennud satuvad ootamatutesse stseenidesse.

3. Väiksem inseneritöö: NAS automatiseerib palju katse-eksituse meetodit. Kihtide suuruste käsitsi muutmise ja paljude kandidaatide testimise asemel uurib juurutamisest teadlik NAS iteratiivselt valikuid ja leiab teile parima disaini. See säästab arendusaega ja oskusteavet, muutes detektorite värskendamise uute ülesannete või riistvara jaoks lihtsamaks.

4. Skaleeritavus: Kui NAS-raamistik on seadistatud, saab seda kasutada erinevate mehitamata õhusõidukite platvormide või missioonide jaoks. Näiteks võib sama juurutustundlik NAS otsida detektorit, mis on häälestatud erinevale kaamera eraldusvõimele või droonimudelile, lihtsalt piirangute sisendeid muutes. See on palju skaleeritavam kui võrkude nullist iga stsenaariumi jaoks ümber kujundamine.

Väljakutsed ja piirangud

Juurutusteadlik NAS on võimas, kuid mitte imerohi. Seda tuleb rakendada läbimõeldult, olles teadlik oma ressursinõuetest ja sihtkeskkonna varieeruvusest. Vaatamata oma paljulubavusele on juuruteadlikul NAS-il ka väljakutseid:

1. Kõrge otsingu hind: NAS võib nõuda märkimisväärset arvutusvõimsust. Isegi tõhusate algoritmide korral võib arhitektuuriruumi otsimine võtta palju GPU-tunde (või spetsiaalset arvutusvõimsust). Kui otsingu üldkulud hoolikalt ei hallata, võivad need mõnele meeskonnale olla liiga suured.

2. Andmete kallutatus ja valdkonna nihe: NAS on täpselt nii hea, kui head on kasutatud andmed. Kui treeningpildid ei ole põllutingimustele representatiivsed, võib leitud arhitektuur tegelikkuses kehvemini toimida. Näiteks ühe põllukultuuri või geograafilise piirkonna jaoks häälestatud mudel ei pruugi ilma edasise kohandamiseta ideaalselt teisele üle kanduda.

3. Riistvara heterogeensus: Mehitamata õhusõidukite riistvara on saadaval mitmesugusena (erinevad sisseehitatud graafikaprotsessorid, protsessorid, FPGA-d). Ühele plaadile optimeeritud mudel ei pruugi olla optimaalne teisel. Juurutusteadlikud NAS-id peavad kas iga platvormi jaoks uuesti otsinguid tegema või kasutama konservatiivseid piiranguid, mis sobivad kõigile – mis võib jõudlust piirata.

4. Praktilised piirangud: Päris põllumajanduses juurutamine hõlmab selliseid küsimusi nagu võrguvärskendused õhu kaudu, süsteemi integreerimine lennujuhtimisega ja ohutussertifitseerimine. Isegi parim NAS-mudel tuleb integreerida täielikku droonisüsteemi. Mudelivärskenduste koordineerimine, regulatiivsed kinnitused ja põllumeeste koolitamine on mittetehnilised takistused.

Tulevikusuunad

Tulevikus näeme tõenäoliselt veelgi tihedamat mudeli disaini, sensoritehnoloogia ja mehitamata õhusõidukite juhtimise integratsiooni. Kasutustundlik NAS jääb selle ühise disainiprotsessi peamiseks tööriistaks. Tulevikku vaadates kerkib esile mitu põnevat suunda:

1. Võrguühendusega ja adaptiivne NAS: Ühekordse võrguühenduseta otsingu asemel võiksid tulevased süsteemid võrku reaalajas või lendude vahel kohandada. Näiteks võiks droon alustada baasmudeliga ja kergete NAS-algoritmide abil end uute valgustus- või maastikutingimustega lennult kohandama. See “seadmesisene NAS” on väga keeruline, kuid võiks oluliselt parandada kohanemisvõimet.

2. Andurite ja mudelite ühisprojekteerimine: Tulevased täppispõllumajanduse süsteemid võiksid ühiselt optimeerida kaamera (RGB, multispektraalne, infrapuna) ja närvivõrgu valikut. Juurutusteadlik NAS võiks otsingusse lisada ka andurite parameetreid (näiteks kasutatavaid spektraalribasid), leides riistvara ja mudeli parima kombinatsiooni.

3. Multispektraalne/hüperspektraalne integratsioon: Nagu puuvillahaiguse uuring näitab, võib multispektraalsete kujutiste integreerimine parandada avastamist, eriti varajases staadiumis probleemide puhul. Tulevased NAS-id võiksid uurida mitme voo mudeleid, mis ühendavad RGB ja lähiinfrapuna kanaleid, et tuvastada peeneid taimemuutusi usaldusväärsemalt.

4. Autonoomsed otsustusprotsessid: Lõppkokkuvõttes võivad NAS-i jaoks optimeeritud detektorid pakkuda täielikku autonoomiat. Näiteks võib droon automaatselt genereerida pritsimisplaani või hoiatada farmijuhte, kui see tuvastab teatud tingimused. Kasutustundlikku NAS-i saaks laiendada otsast lõpuni torujuhtmetele (tuvastus- ja tegevusmudelid), optimeerides kogu süsteemi.

5. Eetilised ja keskkonnaalased kaalutlused: Kuna mehitamata õhusõidukid muutuvad võimekamaks, peame arvestama privaatsuse, õhuruumi ohutuse ja mõjuga põllumajandustööjõule (nagu on märkinud Agrawal ja Arafat). NAS-ile optimeeritud droonide vastutustundliku kasutamise tagamine põllumajanduses on oluline tulevikueesmärk.

Kokkuvõte

Juurutusteadlik NAS on võimas lähenemisviis kergete objektidetektorite kohandamiseks mehitamata õhusõidukite (UAV) baasil põllukultuuride seireks. Mehitamata õhusõidukite riistvara ja missioonipiirangute otsingusse lisamisega luuakse mudeleid, mis säästavad arvutusvõimsust ja energiat, ohverdamata oluliselt täpsust. Näiteks näitas hiljutine töö, et NAS-i abil disainitud detektor kasutas 37% vähem FLOP-e ja 61% vähem parameetreid kui võrdluseks kasutatud YOLOv8n, kuid selle mAP langes vaid ~2% võrra.

Tegeliku drooni riistvara puhul tähendas see 28% kiiremat järeldust ja 18% paremat energiatõhusust. Sellised eelised tähendavad pikemat lennuaega, kiiremat analüüsi ja reageerimisvõimelisemat põllumajandustuge. Võrreldes käsitsi loodud mudelitega pakub juurutamisega seotud NAS paremat jõudluse üldistamist, vähem käsitsi häälestamise pingutust ja skaleeritavust uutele mehitamata õhusõidukite platvormidele.

Täppispõllumajanduse kontekstis võivad need täiustused muuta mehitamata õhusõidukite saagi jälgimise praktilisemaks ja tõhusamaks. NAS-i jaoks optimeeritud detektoritega varustatud droonid suudavad umbrohtu, kahjureid või stressi usaldusväärsemalt tuvastada, võimaldades õigeaegseid sekkumisi, mis säästavad ressursse ja suurendavad saagikust. Kuna põllumajanduses võetakse jätkuvalt kasutusele droone ja tehisintellekti, mängib juurutustundlik NAS keskset rolli nendel droonidel töötavate mudelite tõhususe, täpsuse ja põllul töötamise valmiduse tagamisel. See ühendab tipptasemel närvivõrkude uurimistöö ja põllumeeste praktiliste vajaduste vahel, aidates kaasa andmepõhise täppispõllumajanduse tuleviku edendamisele.

Odrakasvatus saab hoogu kerge YOLOv5 tuvastusega

Mägismaa oder, vastupidav teraviljakultuur, mida kasvatatakse Hiina Qinghai-Tiibeti platoo kõrgmäestikualadel, mängib olulist rolli kohaliku toiduga kindlustatuse ja majandusliku stabiilsuse tagamisel. Teaduslikult tuntud kui Harilik harilik L., see põllukultuur edeneb äärmuslikes tingimustes – hõre õhk, madal hapnikusisaldus ja keskmine aastatemperatuur 6,3 °C –, mistõttu on see asendamatu kogukondadele karmides keskkondades.

Hiinas, peamiselt Xizangi autonoomses piirkonnas, kasvatatakse mägismaa otra üle 270 000 hektari, moodustades seeläbi enam kui poole piirkonna istutusalast ja üle 701 000 000 hektari teravilja kogutoodangust. Odra tiheduse – taimede või võrsete arvu pindalaühiku kohta – täpne jälgimine on oluline põllumajandustavade, näiteks niisutamise ja väetamise, optimeerimiseks ning saagikuse prognoosimiseks.

Traditsioonilised meetodid, nagu käsitsi proovivõtt või satelliitpildistamine, on osutunud ebaefektiivseteks, töömahukateks või ebapiisavalt detailseteks. Nende probleemide lahendamiseks töötasid Fujiani Põllumajandus- ja Metsandusülikooli ning Chengdu Tehnikaülikooli teadlased välja uuendusliku tehisintellekti mudeli, mis põhineb tipptasemel objektide tuvastamise algoritmil YOLOv5.

Nende töö, mis avaldati Taimemeetodid (2025) saavutas tähelepanuväärseid tulemusi, sealhulgas keskmise täpsuse (mAP) 93,1% – mõõdik, mis mõõdab üldist tuvastustäpsust – ja arvutuskulude vähenemise 75,6% võrra, mis muutis selle sobivaks droonide reaalajas kasutuselevõtuks.

Põllukultuuride seire väljakutsed ja uuendused

Mägismaa odra tähtsus ulatub kaugemale selle rollist toiduallikana. Ainuüksi 2022. aastal koristati Rikaze linnas, mis on suur odrakasvatuspiirkond, 60 000 hektaril 408 900 tonni otra, mis moodustas peaaegu poole Tiibeti kogu teraviljatoodangust.

Vaatamata odra kultuurilisele ja majanduslikule tähtsusele on selle saagikuse hindamine pikka aega olnud keeruline. Traditsioonilised meetodid, näiteks käsitsi loendamine või satelliidipildid, on kas liiga töömahukad või neil puudub vajalik eraldusvõime üksikute odravõrsete – taime tera kandvate osade, mis on sageli vaid 2–3 sentimeetrit laiad – tuvastamiseks.

Käsitsi proovide võtmine nõuab põllumeestelt põlluosade füüsilist kontrollimist – see protsess on aeglane, subjektiivne ja suurte farmide jaoks ebapraktiline. Satelliidipildid, kuigi kasulikud laiaulatuslike vaatluste jaoks, on hädas madala eraldusvõimega (sageli 10–30 meetrit piksli kohta) ja sagedaste ilmastikuhäiretega, näiteks pilvkattega mägistes piirkondades nagu Tiibet.

Nende piirangute ületamiseks pöördusid teadlased mehitamata õhusõidukite (UAV) ehk droonide poole, mis on varustatud 20-megapiksliste kaameratega. Need droonid jäädvustasid Rikaze linna odrapõldudest 501 kõrglahutusega pilti kahes kriitilises kasvufaasis: kasvufaasis 2022. aasta augustis, mida iseloomustavad rohelised arenevad võrsed, ja küpsemisfaasis 2023. aasta augustis, mida iseloomustavad kuldkollased koristusvalmis võrsed.

Droonipõhine odrapõldude seire Rikaze linnas

Nende piltide analüüsimine tekitas aga väljakutseid, sealhulgas droonide liikumisest tingitud hägused servad, odravõrsete väiksus õhust vaadatuna ja kattuvad võrsed tihedalt istutatud põldudel.

Nende probleemide lahendamiseks eeltöötlesid teadlased pilte, jagades iga kõrge eraldusvõimega pildi 35 väiksemaks alampildiks ja filtreerides välja udused servad, mille tulemuseks oli 2970 kvaliteetset alampilti treenimiseks. See eeltöötlusetapp tagas, et mudel keskendus selgetele ja praktilistele andmetele, vältides madala kvaliteediga piirkondade segavaid tegureid.

Objektide tuvastamise tehnilised edusammud

Selle uuringu keskmes on YOLOv5 algoritm (You Only Look Once version 5), üheastmeline objektide tuvastamise mudel, mis on tuntud oma kiiruse ja modulaarse disaini poolest. Erinevalt vanematest kaheastmelistest mudelitest nagu Faster R-CNN, mis esmalt tuvastavad huvipakkuvad piirkonnad ja seejärel klassifitseerivad objektid, teostab YOLOv5 tuvastamise ühe läbimisega, muutes selle oluliselt kiiremaks.

Baasmudel YOLOv5n, millel oli 1,76 miljonit parameetrit (tehisintellekti mudeli konfigureeritavad komponendid) ja 4,1 miljardit FLOP-i (ujukomatehted, arvutusliku keerukuse mõõt), oli juba efektiivne. Kuid pisikeste, kattuvate odratäppide tuvastamine vajas edasist optimeerimist.

Uurimisrühm tutvustas mudelis kolme peamist täiustust: sügavuti eraldatav konvolutsioon (DSConv), varikujuline konvolutsioon (GhostConv) ja konvolutsiooniline plokkide tähelepanu moodul (CBAM).

Sügavuti eraldatav konvolutsioon (DSConv) vähendab arvutuskulusid, jagades standardse konvolutsiooniprotsessi – matemaatilise operatsiooni, mis eraldab piltidelt tunnuseid – kaheks etapiks. Esiteks rakendab sügavuskonvolutsioon filtreid üksikutele värvikanalitele (nt punane, roheline, sinine), analüüsides iga kanalit eraldi.

Sellele järgneb punktpõhine konvolutsioon, mis kombineerib tulemusi kanalite lõikes 1×1 tuumade abil. See lähenemisviis vähendab parameetrite arvu kuni 75% võrra.

Parameetri vähendamine sügavuti eraldatavas konvolutsioonis

Näiteks traditsiooniline 3×3 konvolutsioon 64 sisend- ja 128 väljundkanaliga nõuab 73 728 parameetrit, samas kui DSConv vähendab selle vaid 8768-ni – 88% vähendus. See efektiivsus on kriitilise tähtsusega mudelite juurutamiseks droonidele või piiratud töötlemisvõimsusega mobiilseadmetele.

GhostConvolutsioon (GhostConv) lihtsustab mudelit veelgi, genereerides täiendavaid tunnuskaarte – pildimustrite lihtsustatud esitusi – lihtsate lineaarsete toimingute, näiteks pööramise või skaleerimise abil, ressursimahukate konvolutsioonide asemel.

Traditsioonilised konvolutsioonikihid toodavad üleliigseid tunnuseid, raiskades arvutusressursse. GhostConv lahendab selle probleemi, luues olemasolevatest tunnustest "varjatud" tunnuseid, vähendades teatud kihtide parameetreid sisuliselt poole võrra.

Näiteks 64 sisend- ja 128 väljundkanaliga kiht nõuaks traditsiooniliselt 73 728 parameetrit, aga GhostConv vähendab selle väärtuseks 36,864 säilitades samal ajal täpsuse. See tehnika on eriti kasulik väikeste objektide, näiteks odrapõldude tuvastamiseks, kus arvutuslik efektiivsus on ülioluline.

Mudeli kriitiliste tunnuste esiletoomiseks isegi tihedas keskkonnas integreeriti konvolutsioonilise plokk-tähelepanu moodul (CBAM). Inimeste visuaalsetest süsteemidest inspireeritud tähelepanumehhanismid võimaldavad tehisintellekti mudelitel pildi olulisi osi tähtsuse järjekorda seada.

CBAM kasutab kahte tüüpi tähelepanu: kanalite tähelepanu, mis tuvastab olulised värvikanalid (nt roheline kasvavate okaste jaoks) ja ruumiline tähelepanu, mis tõstab esile pildil olevad võtmepiirkonnad (nt okaste klastrid). Asendades standardmoodulid DSConv ja GhostConv-iga ning kaasates CBAM-i, lõid teadlased lihtsustatud ja täpsema odra tuvastamiseks kohandatud mudeli.

Rakendamine ja tulemused

Mudeli treenimiseks sildistasid teadlased käsitsi 135 originaalpilti, kasutades piiravaid kaste – ristkülikukujulisi raame, mis tähistavad odravõrsete asukohta –, liigitades võrsed kasvu- ja küpsemisfaasidesse. Andmete täiendamise tehnikad – sealhulgas pööramine, mürasüst, oklusioon ja teravustamine – laiendasid andmestikku 2970 pildini, parandades mudeli üldistamisvõimet erinevates välitingimustes.

Näiteks piltide pööramine 90°, 180° või 270° võrra aitas mudelil tuvastada erinevate nurkade alt tulevaid naelu, lisades samal ajal müra, simuleerides reaalseid ebatäiusi, nagu tolm või varjud. Andmestik jagati treeningkomplektiks (80%) ja valideerimiskomplektiks (20%), tagades usaldusväärse hindamise.

Treening toimus suure jõudlusega süsteemis, millel oli AMD Ryzen 7 protsessor, NVIDIA RTX 4060 graafikakaart ja 64 GB muutmälu, kasutades PyTorchi raamistikku – populaarset süvaõppe tööriista. Hoolikalt jälgiti üle 300 treeningperioodi (andmestiku täielikud läbimised), mudeli täpsust (õigete tuvastamiste täpsus), meeldejäävust (võime leida kõik olulised piigid) ja kadusid (veamäär).

Tulemused olid rabavad. Täiustatud YOLOv5 mudel saavutas täpsuse 92,2% (võrreldes algtaseme 89,1%-ga) ja taasesitatavuse 86,2% (võrreldes algtaseme 83,1%-ga), edestades algtaseme YOLOv5n-i mõlemas mõõdikus 3,1% võrra. Selle keskmine täpsus (mAP) – terviklik mõõdik, mis keskmistab tuvastustäpsuse kõigis kategooriates – ulatus 93,1%-ni, kusjuures individuaalsed skoorid olid kasvufaasi piikide puhul 92,7% ja küpsusfaasi piikide puhul 93,5%.

YOLOv5 mudeli treeningu tulemused

Sama muljetavaldav oli ka selle arvutuslik efektiivsus: mudeli parameetrid langesid 70,6% võrra 1,2 miljonini ja FLOP-ide arv vähenes 75,6% võrra 3,1 miljardini. Võrdlusanalüüsid juhtivate mudelitega nagu Faster R-CNN ja YOLOv8n tõid esile selle paremuse.

Kuigi YOLOv8n saavutas veidi kõrgema mAP-i (93,8%), olid selle parameetrid (3,0 miljonit) ja FLOP-id (8,1 miljardit) vastavalt 2,5x ja 2,6x kõrgemad, muutes pakutud mudeli reaalajas rakenduste jaoks palju tõhusamaks.

Visuaalsed võrdlused rõhutasid neid edusamme. Kasvufaasi piltidel tuvastas täiustatud mudel 41 oga võrreldes algtaseme 28-ga. Küpsemise ajal tuvastas see 3 oga võrreldes algtaseme 2-ga, kusjuures vähem oli möödalaskmisi (tähistatud oranžide nooltega) ja valepositiivseid tulemusi (tähistatud lillade nooltega).

Need täiustused on üliolulised põllumeestele, kes tuginevad täpsetele andmetele saagikuse ennustamiseks ja ressursside optimeerimiseks. Näiteks võimaldab täpne viljapeade loendamine paremini hinnata teraviljatoodangut, mis annab teavet otsuste langetamiseks koristusaja, ladustamise ja turuplaneerimise kohta.

Tulevased suunad ja praktilised tagajärjed

Vaatamata edule tunnistas uuring ka selle piiranguid. Jõudlus langes äärmuslikes valgustingimustes, näiteks karmi keskpäevase pimestamise või tugevate varjude korral, mis võivad varjata ogade detaile. Lisaks ei sobinud ristkülikukujulised piiravad kastid mõnikord ebakorrapärase kujuga ogadele, mis tekitas väiksemaid ebatäpsusi.

Mudel välistas ka mehitamata õhusõidukite piltidelt udused servad, mis nõudis käsitsi eeltöötlust – etapp, mis lisab aega ja keerukust.
Edasine töö eesmärk on neid probleeme lahendada, laiendades andmestikku, et see hõlmaks koidikul, keskpäeval ja videvikus jäädvustatud pilte, katsetades hulknurga kujuga märkustega (paindlikud kujundid, mis sobivad paremini ebakorrapäraste objektidega) ja töötades välja algoritme, mis aitaksid uduseid piirkondi paremini käsitsi sekkumiseta käsitleda.

Sellel uuringul on sügavad tagajärjed. Selliste piirkondade nagu Tiibet põllumeestele pakub mudel reaalajas saagikuse hindamist, asendades töömahuka käsitsi loendamise droonipõhise automatiseerimisega. Kasvufaaside eristamine võimaldab täpset saagikoristust planeerida, vähendades enneaegsest või hilinenud koristamisest tulenevaid kahjusid.

Üksikasjalikud andmed võrsete tiheduse kohta – näiteks ala- või ülerahvastatud alade tuvastamine – võivad anda teavet niisutus- ja väetamisstrateegiate kohta, vähendades vee- ja kemikaalijäätmeid. Lisaks odrale on kergekaaluline arhitektuur paljulubav ka teiste põllukultuuride, näiteks nisu, riisi või puuviljade puhul, sillutades teed laiematele rakendustele täppispõllumajanduses.

Kokkuvõte

Kokkuvõtteks võib öelda, et see uuring näitab tehisintellekti transformatiivset potentsiaali põllumajanduslike väljakutsete lahendamisel. Täiustades YOLOv5 uuenduslike kergete tehnikatega, on teadlased loonud tööriista, mis tasakaalustab täpsuse ja tõhususe – see on kriitilise tähtsusega reaalseks rakendamiseks ressursipiiranguga keskkondades.

Sellised terminid nagu mAP, FLOP ja tähelepanumehhanismid võivad tunduda tehnilised, kuid nende mõju on sügavalt praktiline: need võimaldavad põllumeestel teha andmepõhiseid otsuseid, säästa ressursse ja maksimeerida saagikust. Kuna kliimamuutused ja rahvastiku kasv suurendavad survet ülemaailmsetele toidusüsteemidele, on sellised edusammud hädavajalikud.

Tiibeti ja kaugemate piirkondade põllumeeste jaoks ei tähenda see tehnoloogia mitte ainult põllumajandusliku efektiivsuse hüpet, vaid ka lootusekiirt jätkusuutliku toiduga kindlustatuse saavutamiseks ebakindlas tulevikus.

Viide: Cai, M., Deng, H., Cai, J. jt. Täiustatud YOLOv5-l põhinev kerge mägismaa odra tuvastamine. Plant Methods 21, 42 (2025). https://doi.org/10.1186/s13007-025-01353-0

CMTNet annab täppispõllumajandusele uue tähenduse, edestades traditsioonilist põllukultuuride klassifikatsiooni

Täpne põllukultuuride klassifitseerimine on tänapäevase täppispõllumajanduse jaoks hädavajalik, võimaldades põllumeestel jälgida põllukultuuride tervist, prognoosida saagikust ja jaotada ressursse tõhusalt. Traditsioonilised meetodid on aga sageli keerulises põllumajanduskeskkonnas hädas, kus põllukultuurid on väga erinevad tüübi, kasvufaasi ja spektraalsete tunnuste poolest.

Mis on hüperspektraalne pildistamine ja CMTNet raamistik?

Hüperspektraalne pildistamine (HSI), tehnoloogia, mis jäädvustab andmeid sadades kitsastes, külgnevates lainepikkuste vahemikes, on selles valdkonnas muutunud. Erinevalt tavalistest RGB-kaameratest või multispektraalsetest anduritest, mis koguvad andmeid vähestes laiades vahemikes, pakub HSI iga piksli kohta detailset “spektraalset sõrmejälge”.

Näiteks peegeldab terve taimestik klorofülli aktiivsuse tõttu tugevalt lähiinfrapunavalgust, samas kui stressis põllukultuuridel on erinevad neeldumismustrid. Salvestades neid peeneid variatsioone (400 kuni 1000 nanomeetrit) kõrge ruumilise eraldusvõimega (kuni 0,043 meetrit), võimaldab HSI täpselt eristada põllukultuuride liike, tuvastada haigusi ja teha mullaanalüüse.

Vaatamata neile eelistele on olemasolevatel meetoditel keeruline tasakaalustada lokaalseid detaile, nagu lehtede tekstuur või mullamustrid, globaalsete mustritega, näiteks ulatusliku põllukultuuride jaotusega. See piirang ilmneb eriti selgelt mürarikastes või tasakaalustamata andmekogumites, kus põllukultuuride vahelised peened spektraalsed erinevused võivad viia valeklassifikatsioonini.

Nende probleemide lahendamiseks töötasid teadlased välja CMTNet (Convolutional Meets Transformer Network) on uudne süvaõppe raamistik, mis ühendab konvolutsiooniliste närvivõrkude (CNN) ja transformaatorite tugevused. CNN-id on närvivõrkude klass, mis on loodud ruudustikulaadsete andmete, näiteks piltide, töötlemiseks, kasutades filtrite kihte, mis tuvastavad ruumilisi hierarhiaid (nt servad, tekstuurid).

CMTNeti arhitektuur ja jõudlus

Algselt loomuliku keele töötlemiseks välja töötatud transformaatorid kasutavad andmete pikaajaliste sõltuvuste modelleerimiseks enesetähelepanu mehhanisme, mis muudab nad osavaks globaalsete mustrite jäädvustamisel. Erinevalt varasematest mudelitest, mis töötlevad kohalikke ja globaalseid tunnuseid järjestikku, kasutab CMTNet mõlemat tüüpi teabe samaaegseks ekstraheerimiseks paralleelset arhitektuuri.

See lähenemisviis on osutunud väga tõhusaks, saavutades tipptasemel täpsuse kolme peamise mehitamata õhusõidukitel põhineva HSI-andmestiku puhul. Näiteks WHU-Hi-LongKou andmestikus saavutas CMTNet üldise täpsuse (OA) 99,58%, edestades eelmist parimat mudelit 0,19% võrra.

Traditsioonilise hüperspektraalse pildistamise väljakutsed põllumajanduslikus klassifitseerimises

Varased hüperspektraalsete andmete analüüsimise meetodid keskendusid sageli kas spektraalsetele või ruumilistele tunnustele, mis viis mittetäielike tulemusteni. Spektraalsed tehnikad, näiteks peamine komponentide analüüs (PCA), vähendasid andmete keerukust, keskendudes lainepikkuse teabele, kuid ignoreerisid pikslite vahelisi ruumilisi seoseid.

Näiteks PCA teisendab kõrgmõõtmelised spektraalandmed vähemateks komponentideks, mis selgitavad kõige rohkem dispersiooni, lihtsustades analüüsi. See lähenemisviis aga jätab kõrvale ruumilise konteksti, näiteks põllukultuuride paigutuse. Seevastu ruumilised meetodid, nagu matemaatilised morfoloogiaoperaatorid, tõid esile põllukultuuride füüsilise paigutuse mustreid, kuid jätsid tähelepanuta olulised spektraaldetailid.

Matemaatiline morfoloogia kasutab kujundite ja struktuuride, näiteks väljade vaheliste piiride, eraldamiseks piltidelt selliseid operatsioone nagu dilatatsioon ja erosioon. Aja jooksul on konvolutsioonilised närvivõrgud (CNN-id) mõlemat tüüpi andmete töötlemise abil klassifikatsiooni parandanud.

Siiski piirasid nende fikseeritud retseptiivsed väljad – pildi pindala, mida võrk korraga “näeb” – nende võimet jäädvustada pikaajalisi sõltuvusi. Näiteks võib 3D-CNN-il olla raskusi kahe sojaoa sordi eristamisega, millel on sarnased spektraalprofiilid, kuid erinevad kasvumustrid suurel põllul.

Sellele probleemile pakkus lahenduse algselt loomuliku keele töötlemiseks loodud närvivõrgu tüüp Transformers. Kasutades enesetähelepanu mehhanisme, on Transformers suurepärased andmete globaalsete seoste modelleerimisel. Enesetähelepanu võimaldab mudelil kaaluda sisendjada eri osade olulisust, mis võimaldab tal keskenduda asjakohastele piirkondadele (nt haigete taimede klastritele), ignoreerides samal ajal müra (nt pilvede varjud).

Siiski jäävad neil sageli märkamata peeneteralised lokaalsed detailid, näiteks lehtede servad või mullapraod. Hübriidmudelid, nagu CTMixer, püüdsid CNN-e ja Transformereid kombineerida, kuid tegid seda järjestikku, töödeldes esmalt lokaalseid tunnuseid ja hiljem globaalseid tunnuseid. See lähenemisviis viis teabe ebaefektiivse ühendamiseni ja optimaalsest madalama jõudluseni keerulistes põllumajanduskeskkondades.

Kuidas CMTNet töötab: kohalike ja globaalsete funktsioonide ühendamine

CMTNet ületab need piirangud ainulaadse kolmeosalise arhitektuuri abil, mis on loodud spektraal-ruumiliste, lokaalsete ja globaalsete tunnuste tõhusaks eraldamiseks ja ühendamiseks.

1. Esimene komponent, spektraal-ruumiliste tunnuste ekstraheerimise moodul, töötleb HSI toorandmeid 3D- ja 2D-konvolutsioonikihtide abil.

3D-konvolutsioonikihid analüüsivad samaaegselt nii ruumilisi (kõrgus × laius) kui ka spektraalseid (lainepikkus) mõõtmeid, jäädvustades mustreid, näiteks teatud lainepikkuste peegeldust põllukultuuri võrastiku kohal. Näiteks võib 3D-tera tuvastada, et terve mais peegeldab oma ülemistes lehtedes rohkem lähiinfrapunavalgust võrreldes alumiste lehtedega.

Seejärel täpsustavad 2D-kihid neid omadusi, keskendudes ruumilistele detailidele, näiteks taimede paigutusele põllul. See kaheastmeline protsess tagab nii spektraalse mitmekesisuse (nt klorofülli sisaldus) kui ka ruumilise konteksti (nt reavahe) säilimise.

2. Teine komponent, lokaalse-globaalse tunnuste ekstraheerimise moodul, töötab paralleelselt. Üks haru kasutab CNN-e, et keskenduda kohalikele detailidele, näiteks üksikute lehtede tekstuurile või mullalaikude kujule. Need tunnused on kriitilise tähtsusega sarnaste spektraalprofiilidega liikide, näiteks erinevate sojaoa sortide tuvastamiseks.

Teine haru kasutab transformaatoreid globaalsete suhete modelleerimiseks, näiteks kuidas põllukultuurid on suurtel aladel jaotunud või kuidas lähedalasuvate puude varjud mõjutavad spektraalnäiteid. Nende tunnuste samaaegse, mitte järjestikku töötlemise abil välditakse CMTNet infokadu, mis vaevas varasemaid hübriidmudeleid.

Näiteks kui CNN haru tuvastab puuvillalehtede sakilised servad, siis Transformeri haru tunnistab, et need lehed on osa suuremast puuvillapõllust, mida ääristavad seesamitaimed.

3. Kolmas komponent, mitme väljundiga piirangumoodul, tagab tasakaalustatud õppimise kohalike, globaalsete ja ühendatud tunnuste vahel. Treeningu ajal rakendatakse igale tunnusetüübile eraldi kadufunktsioone, sundides võrku oma arusaama kõiki aspekte täpsustama.

Kadumisfunktsioon kvantifitseerib ennustatud ja tegelike väärtuste erinevust, suunates mudeli kohandusi. Näiteks kohalike tunnuste kadu võib mudelit karistada lehtede servade vale klassifitseerimise eest, samas kui globaalne kadu korrigeerib vigu ulatuslikus saagi jaotuses.

Need kaod kombineeritakse, kasutades kaalusid, mis on optimeeritud juhusliku otsingu abil – see on tehnika, mis testib erinevaid kaalukombinatsioone täpsuse maksimeerimiseks. Selle protsessi tulemuseks on robustne ja kohandatav mudel, mis on võimeline toime tulema mitmesuguste põllumajanduslike stsenaariumidega.

CMTNeti jõudluse hindamine mehitamata õhusõidukite hüperspektraalsetes andmekogumites

CMTNeti hindamiseks testisid teadlased seda kolmel Wuhani ülikooli droonide abil saadud hüperspektraalsel andmekogumil. Need andmekogumid on oma kõrge kvaliteedi ja mitmekesisuse tõttu laialdaselt kasutatavad võrdlusalused kaugseires:

  1. WHU-Tere-LongKouSee andmestik hõlmab 550 × 400 pikslit 270 spektraalribaga ja ruumilise eraldusvõimega 0,463 meetrit. Ruumiline eraldusvõime 0,463 meetrit tähendab, et iga piksel esindab maapinnal 0,463 m × 0,463 m suurust ala, mis võimaldab tuvastada üksikuid taimi. See hõlmab üheksat põllukultuuri tüüpi, näiteks maisi, puuvilla ja riisi, 1019 treeningvalimi ja 203 523 testvalimiga.
  2. WHU-Tere-HanChuanSee andmestik, mis jäädvustab 1217 × 303 pikslit 0,109-meetrise resolutsiooniga, sisaldab 16 maakattetüüpi, sealhulgas maasikaid, sojaubasid ja plastlehti. Kõrgem resolutsioon (0,109 m) võimaldab peenemaid detaile, näiteks noorte ja küpsete sojaoataimede eristamist. Treening- ja testvalimit oli kokku vastavalt 1289 ja 256 241.
  3. WHU-Tere-HongHu940 × 475 piksli ja 270 ribaga see kõrge eraldusvõimega (0,043 meetrit) andmestik sisaldab 22 klassi, näiteks puuvilla, rapsi ja küüslaugu võrseid. 0,043 m eraldusvõimega on nähtavad üksikud lehed ja mullapraod, mis teeb selle ideaalseks peeneteraliseks klassifitseerimiseks. See sisaldab 1925 treeningnäidist ja 384 678 testnäidist.

Kõrglahutusega kaugseire andmekogumite võrdlus

Mudelit treeniti NVIDIA TITAN Xp GPU-del, kasutades PyTorchi, õppimiskiirusega 0,001 ja partii suurusega 100. Õppimiskiirus määrab, kui palju mudel oma parameetreid treeningu ajal kohandab – liiga kõrge ja see võib ületada optimaalseid väärtusi; liiga madal ja treenimine muutub aeglaseks.

Iga katset korrati usaldusväärsuse tagamiseks kümme korda ja sisendlaigud – väikesed segmendid kogu pildist – optimeeriti ruudustikuotsingu abil 13 × 13 pikslini, mis on meetod, mis testib erinevaid laigu suurusi, et leida kõige tõhusam.

CMTNet saavutab põllukultuuride klassifitseerimisel tipptasemel täpsuse

CMTNet saavutas kõigides andmekogumites märkimisväärseid tulemusi, edestades olemasolevaid meetodeid nii üldise täpsuse (OA) kui ka klassispetsiifilise jõudluse osas. OA mõõdab õigesti klassifitseeritud pikslite protsenti kõigis klassides, samas kui keskmine täpsus (AA) arvutab keskmise täpsuse klassi kohta, käsitledes tasakaalustamatust.

WHU-Hi-LongKou andmestikus saavutas CMTNet OA-ks 99,58%, edestades CTMixerit 0,19% võrra. Piiratud treeningandmetega keerukate klasside, näiteks puuvilla (41 näidist), puhul saavutas CMTNet siiski täpsuse 99,53%. Samamoodi parandas see WHU-Hi-HanChuani andmestikus arbuusi (22 näidist) täpsust 82,42%-lt 96,11%-le, näidates oma võimet käsitleda tasakaalustamata andmeid tõhusa tunnuste liitmise abil.

Klassifikatsioonikaartide visuaalsel võrdlemisel ilmnes vähem fragmenteeritud laike ja sujuvamad piirid põldude vahel võrreldes selliste mudelitega nagu 3D-CNN ja Vision Transformer (ViT). Näiteks varjudele kalduvas WHU-Hi-HanChuani andmestikus minimeeris CMTNet madala päikesenurga põhjustatud vigu, samas kui ResNet klassifitseeris sojaoad valesti hallideks katusteks.

CMTNeti toimivus erinevatel andmekogumitel

Varjud kujutavad endast ainulaadset väljakutset, kuna need muudavad spektraalseid signatuure – varjus olev sojaoa taim võib peegeldada vähem lähiinfrapunavalgust, mis meenutab taimestikku mitte. Kasutades ära globaalset konteksti, tuvastas CMTNet, et need varjutatud taimed olid osa suuremast sojaoa põllust, vähendades vigu.

WHU-Hi-HongHu andmestikus eristus mudel spektraalselt sarnaste põllukultuuride, näiteks erinevate ristõieliste sortide, abil, saavutades täpsuse 96,54%. Brassica parachinensis.

Ablatsiooniuuringud – katsed, mille käigus eemaldatakse komponente nende mõju hindamiseks – kinnitasid iga mooduli olulisust. Ainult mitme väljundiga piirangumooduli lisamine suurendas OA-d WHU-Hi-HongHu-l 1,52% võrra, rõhutades selle rolli tunnuste liitmise täiustamisel. Ilma selle moodulita kombineeriti lokaalseid ja globaalseid tunnuseid juhuslikult, mis viis ebajärjekindlate klassifikatsioonideni.

Arvutuslikud kompromissid ja praktilised kaalutlused

Kuigi CMTNeti täpsus on võrratu, on selle arvutuskulud traditsiooniliste meetodite omadest suuremad. WHU-Hi-HongHu andmestiku treenimine võttis aega 1885 sekundit, võrreldes 74 sekundiga Random Foresti (RF) puhul, mis on masinõppe algoritm, mis loob treeningu ajal otsustuspuid.

See kompromiss on aga õigustatud täppispõllumajanduses, kus täpsus mõjutab otseselt saagikuse prognoose ja ressursside jaotust. Näiteks haige saagi vale liigitamine terveks võib viia kontrollimatute kahjurite puhanguteni, mis laastavad terveid põlde.

Reaalajas rakenduste puhul võiks tulevikus uurida mudeli tihendamise tehnikaid, näiteks redundantsete neuronite kärpimist või kaalude kvantimist (numbrilise täpsuse vähendamine), et vähendada käitusaega ilma jõudlust ohverdamata. Kärpimine eemaldab närvivõrgust vähem olulised ühendused, mis sarnaneb puu okste kärpimisega selle kuju parandamiseks, samas kui kvantimine lihtsustab numbrilisi arvutusi, kiirendades töötlemist.

Hüperspektraalse põllukultuuride klassifitseerimise tulevik CMTNetiga

Vaatamata edule on CMTNetil piiranguid. Jõudlus langeb veidi tugevalt varjutatud piirkondades, nagu on näha WHU-Hi-HanChuani andmestikus (97.29% OA vs. 99.58% hästi valgustatud LongKou piirkonnas). Varjud raskendavad klassifitseerimist, kuna need vähendavad peegeldunud valguse intensiivsust, muutes spektraalprofiile.

Lisaks jäävad äärmiselt väikeste treeningvalimistega klassid, näiteks kitsalehise sojauba (20 valimit), maha neist, millel on palju andmeid. Väikesed valimimahud piiravad mudeli võimet õppida tundma mitmesuguseid variatsioone, näiteks lehtede kuju erinevusi mulla kvaliteedi tõttu.

Edasised uuringud võiksid varjude ja varjatud alade vastupidavuse parandamiseks integreerida multimodaalseid andmeid, näiteks LiDAR-kõrguskaarte või termokaameraid. LiDAR (valguse tuvastamine ja kauguse määramine) kasutab laserimpulsse 3D-maastikumudelite loomiseks, mis aitavad kõrguste erinevuste analüüsimise abil eristada põllukultuure varjudest.

Lisaks jäädvustab termokaamera soojussignaale, mis annab täiendavaid vihjeid taimetervise kohta – stressis põllukultuuridel on sageli kõrgem võra temperatuur vähenenud aurustumise tõttu. Pooljärelevalvega õppemeetodid, mis kasutavad märgistamata andmeid (nt mehitamata õhusõidukite pildid ilma käsitsi märkusteta), võivad samuti haruldaste põllukultuuride puhul tulemusi parandada.

Järjepidevuse regulariseerimise abil – mudeli treenimisega stabiilsete ennustuste saamiseks sama pildi veidi muudetud versioonide puhul – saavad teadlased üldistamise parandamiseks kasutada märgistamata andmeid.

Lõpuks, CMTNeti juurutamine serval asuvatesse seadmetesse, näiteks sisseehitatud GPU-dega droonidesse, võiks võimaldada reaalajas jälgimist kaugtööplatsidel. Serval juurutamine vähendab sõltuvust pilvandmetöötlusest, minimeerides latentsust ja andmeedastuskulusid. See aga nõuab mudeli optimeerimist piiratud mälu ja töötlemisvõimsuse jaoks, potentsiaalselt kergete arhitektuuride, näiteks MobileNeti või teadmiste destilleerimise kaudu, kus väiksem “õpilase” mudel jäljendab suuremat “õpetaja” mudelit.

Kokkuvõte

CMTNet kujutab endast märkimisväärset edasiminekut hüperspektraalse põllukultuuride klassifitseerimises. CNN-ide ja Transformerite ühtlustamise abil lahendab see pikaajalised väljakutsed tunnuste eraldamise ja liitmisega, pakkudes põllumeestele ja agronoomidele võimsat tööriista täppispõllumajanduse jaoks.

Rakendused ulatuvad haiguste reaalajas tuvastamisest kuni niisutusgraafikute optimeerimiseni, mis kõik on kliimamuutuste ja rahvastiku kasvu tingimustes jätkusuutliku põllumajanduse jaoks kriitilise tähtsusega. Kuna mehitamata õhusõidukite tehnoloogia muutub kättesaadavamaks, mängivad sellised mudelid nagu CMTNet ülemaailmse toiduga kindlustatuse tagamisel keskset rolli.

Tulevased edusammud, näiteks kergemad arhitektuurid ja multimodaalne andmete fusioon, võiksid nende praktilisust veelgi suurendada. Jätkuva innovatsiooniga võiks CMTNetist saada nutikate põllumajandussüsteemide nurgakivi kogu maailmas, tagades tõhusa maakasutuse ja vastupidava toidutootmise tulevastele põlvedele.

Viide: Guo, X., Feng, Q. ja Guo, F. CMTNet: hübriidne CNN-transformaatorvõrk mehitamata õhusõidukite (UAV) baasil toimivaks hüperspektraalseks põllukultuuride klassifitseerimiseks täppispõllumajanduses. Sci Rep 15, 12383 (2025). https://doi.org/10.1038/s41598-025-97052-w

Süvaõppe arvutinägemise rakenduste roll taimehaiguste varajases avastamises

Taimehaigused ohustavad vaikselt ülemaailmset toiduga kindlustatust, hävitades igal aastal 10–161 TP3 tonni saaki ja tekitades põllumajandussektorile 1 TP4–220 miljardi suuruse kahju. Traditsioonilised meetodid, nagu käsitsi kontrollid ja laborikatsed, on aeglased, kallid ja sageli ebausaldusväärsed.

Murranguline 2025. aasta uuring, “Süvaõpe ja arvutinägemine taimehaiguste tuvastamisel” (Upadhyay jt) näitab, kuidas tehisintellektil põhinev taimehaiguste tuvastamine ja arvutinägemisega põllumajandus muudavad põllumajandust.

Miks on taimehaiguste varajane avastamine oluline ülemaailmse toiduga kindlustatuse jaoks

Põllumajandus annab tööd 281 300 000 töötajale kogu maailmas, kusjuures sellised riigid nagu India, Hiina ja USA on põllukultuuride tootmises esikohal. Sellest hoolimata vähendavad seente, bakterite ja viiruste põhjustatud taimehaigused saagikust ja kurnavad majandust.

Näiteks vähendab riisi närbumishaigus saaki kahjustatud piirkondades 30–50% võrra, samas kui tsitruseliste roheliseks muutumine on alates 2005. aastast hävitanud 70% Florida apelsinisaludes. Varajane avastamine on kriitilise tähtsusega, kuid paljudel põllumeestel puudub juurdepääs täiustatud tööriistadele või oskusteabele.

Siin tuleb mängu tehisintellektil põhinev haiguste tuvastamine, pakkudes kiireid, taskukohaseid ja täpseid lahendusi, mis ületavad traditsioonilisi meetodeid.

Kuidas tehisintellekt ja arvutinägemine tuvastavad põllukultuuride haigusi

Uuringus analüüsiti 278 uurimistööd, et selgitada, kuidas tehisintellektil põhinevad taimehaiguste tuvastamise süsteemid toimivad. Esiteks jäädvustavad kaamerad või andurid põllukultuuride pilte. Seejärel töödeldakse neid pilte algoritmide abil, et tuvastada haigusnähte.

Näiteks, RGB-kaamerad tehke värvifotosid, et märgata nähtavaid sümptomeid, näiteks lehelaike, samas kui hüperspektraalkaamerad tuvastavad peidetud stressisignaale, analüüsides sadu valguse lainepikkusi.

Kui pildid on jäädvustatud, läbivad need eeltöötluse kvaliteedi parandamiseks. Sellised meetodid nagu läviväärtuste määramine eraldavad haiged piirkonnad värvi järgi ja servade tuvastamine kaardistab kahjustuste või värvimuutuste piire.

Kuidas tehisintellekt ja arvutinägemine tuvastavad põllukultuuride haigusi

Järgmisena analüüsivad süvaõppe mudelid eeltöödeldud andmeid. Konvolutsioonilised närvivõrgud (CNN-id), põllumajanduses kõige levinumad tehisintellekti tööriistad, skannivad pilte kiht kihi haaval, et tuvastada mustreid, näiteks ebatavalisi tekstuure või värve.

2022. aasta kohtuprotsessil, ResNet50— populaarne CNN-mudel — saavutas tomatihaiguste diagnoosimisel täpsuse 99,07%.

Samal ajal, Nägemistrafod (ViT-d) jagage pildid laikudeks ja uurige nende seoseid, jäljendades seda, kuidas inimesed konteksti analüüsivad. See lähenemisviis aitas 2020. aasta uuringus tuvastada viinapuu soonte puhastamise viirust täpsusega 71%.

“Põllumajanduse tulevik ei seisne inimeste asendamises, vaid nende varustamises intelligentsete tööriistadega.”

Täiustatud andurite roll tänapäevases põllumajanduses

Erinevad andurid pakuvad täppispõllumajanduses ainulaadseid eeliseid. RGB-kaamerad, kuigi taskukohased ja hõlpsasti kasutatavad, on piiratud spektraalse detaili tõttu varajases staadiumis haigustega raskustes. Seevastu, hüperspektraalsed kaamerad jäädvustada andmeid sadade valguse lainepikkuste ulatuses, paljastades palja silmaga nähtamatuid stressisignaale.

Näiteks kasutasid teadlased 2022. aastal õunapuu vähktõve diagnoosimiseks hüperspektraalset pildistamist täpsusega 98%. Need kaamerad maksavad aga ... 10 000–50 000, mis teeb need väikepõllumeestele liiga kalliks.

Termokaamerad pakkuda teistsugust vaatenurka, mõõtes nakkuste põhjustatud temperatuurimuutusi. 2019. aasta uuring näitas, et tsitruseliste roheliseks muutunud lehtedel on erinevad kuumusmustrid, mis võimaldab haigust varakult tuvastada.

Samal ajal, multispektraalsed kaamerad– kesktee variant – jälgida klorofülli taset taimede tervise hindamiseks.

Need sensorid kaardistasid nisu triibulise rooste 2014. aastal, aidates põllumeestel tõrjet tõhusamalt suunata. Vaatamata nende eelistele on sensorite maksumus ja keskkonnategurid, nagu tuul või ebaühtlane valgustus, endiselt probleemiks.

Avalikud andmekogumid: tehisintellekti põllumajanduse selgroog

Usaldusväärsete tehisintellekti mudelite treenimiseks on vaja tohutul hulgal märgistatud andmeid. PlantVillage'i andmestik, tasuta ressurss, mis sisaldab 87 000 pilti 14 põllukultuurist ja 26 haigusest, on saanud teadlaste jaoks kuldstandardiks.

Üle 90% artiklis viidatud uuringu kasutas seda andmestikku oma mudelite treenimiseks ja testimiseks. Teine oluline ressurss, Maniokihaiguse andmestik, sisaldab 11 670 pilti manioki mosaiikhaigusest ja saavutas CNN-mudelite abil täpsuse 96%.

Siiski esineb lünki. Haruldastel haigustel, näiteks männi nematoodil, on vähem kui 100 märgistatud pilti, mis piirab tehisintellekti võimet neid tuvastada. Lisaks sisaldab enamik andmestikke laboris jäädvustatud pilte, mis ei arvesta reaalse maailma muutujatega, nagu ilm või valgustus.

Selle probleemi lahendamiseks koguvad sellised projektid nagu AI4Ag põllumeestelt üle kogu maailma põllupilte rahvahulga kaudu, eesmärgiga luua usaldusväärsemaid ja realistlikumaid andmekogumeid.

Tehisintellekti jõudluse mõõtmine: täpsus, korrektsus ja kaugemalgi

Tehisintellektil põhinevate taimehaiguste tuvastamise süsteemide tulemuslikkuse näitajad

Teadlased kasutavad tehisintellekti taimehaiguste tuvastamise süsteemide hindamiseks mitmeid mõõdikuid. Täpsus–õigete diagnooside protsent – jääb vahemikku 76.9% varajastes mudelites kuni 99.97% täiustatud süsteemides nagu EfficientNet-B5.

Siiski võib ainuüksi täpsus olla eksitav. Täpsus mõõdab, kui palju märgistatud haigusi on reaalsed (vältides valehäireid), samas kui tagasikutsumine jälgib, kui palju tegelikke nakkusi avastatakse.

Näiteks, Mask R-CNN, objektide tuvastamise mudel, saavutas maasika antraknoosi määrimisel 93,5% täpsuse, kuid puuvilla juuremädaniku tuvastamisel ainult 45% täpsuse.

See F1-skoor tasakaalustab täpsust ja meeldejäävust, pakkudes terviklikku tulemuslikkusvaadet. 2023. aasta uuringus, PlantViT—hübriidne tehisintellekti mudel — sai PlantVillage'i andmestikus tulemuseks 98,61% F1-skoori.

Objektide tuvastamiseks, keskmine keskmine täpsus (mAP) on kriitiline. Kiirem R-CNN, mis on populaarne mudel, saavutas õunapuude haiguste uuringutes 73,07% mAP, mis tähendab, et see lokaliseeris ja klassifitseeris nakkused enamikul juhtudel õigesti.

Põllumajanduses tehisintellekti takistavad väljakutsed

Vaatamata oma potentsiaalile seisab tehisintellektil põhinev haiguste tuvastamine silmitsi takistustega. Esiteks vaevab haruldasi või uusi haigusi andmete nappus.

  • Näiteks oli 2021. aasta uuringu jaoks saadaval ainult 20 kurgi jahukaste pilti, mis piiras mudeli usaldusväärsust.
  • Teiseks vähendavad keskkonnategurid, nagu tuul, varjud või varieeruvad valgustingimused, välimõõtmiste täpsust 20–30% võrra võrreldes laboritingimustega.
  • Kolmandaks takistavad kõrged kulud kasutuselevõttu. Hüperspektraalkaamerad on küll võimsad, kuid väikepõllumeestele endiselt kättesaamatud ning tehisintellekti tööriistad vajavad nutitelefone või internetiühendust – see on maapiirkondades endiselt takistuseks.
  • Lõpuks püsivad usaldusprobleemid. 2023. aasta uuring näitas, et 681% põllumeestest kõhklevad tehisintellekti kasutuselevõtul selle “musta kasti” olemuse tõttu – nad ei näe, kuidas otsuseid tehakse.

Selle ületamiseks töötavad teadlased välja tõlgendatavat tehisintellekti, mis selgitab diagnoose lihtsate sõnadega, näiteks nakatunud lehtede piirkondade esiletõstmise või sümptomite loetlemisega.

Põllumajanduse tulevik: 5 innovatsiooni, mida jälgida

1. Reaalajas analüüsi servaarvutusKerged tehisintellekti mudelid, näiteks MobileNetV2 (suurusega 7 MB), töötavad nutitelefonidel või droonidel, pakkudes haiguste reaalajas tuvastamist ilma internetiühenduseta. 2023. aastal saavutas see mudel kartulihaiguste klassifitseerimise täpsuse 99,42%, andes põllumeestele võimaluse teha koheseid otsuseid.

2. Õppimise ülekandmine kiiremaks kohanemiseksEelnevalt treenitud mudeleid, nagu PlantViT, saab uute põllukultuuride jaoks minimaalsete andmetega peenhäälestada. 2023. aasta uuringus kohandati PlantViT riisi närbumistõve tuvastamiseks, saavutades vaid 1000 pildi abil täpsuse 87,87%.

3. Nägemis-keele mudelid (VLM-id)Süsteemid nagu OpenAI CLIP võimaldavad põllumeestel tehisintellektilt päringuid teksti abil esitada (nt “Leia lehtedelt pruune laike”). See loomulik interaktsioon ühendab keeruka tehnoloogia ja igapäevase põllumajanduse.

4. Üldotstarbelise tehisintellekti alusmudelidSuured mudelid, näiteks GPT-4, võiksid simuleerida haiguste levikut või soovitada ravimeetodeid, toimides virtuaalsete agronoomidena.

5. Koostöös loodud globaalsed andmebaasidAvatud lähtekoodiga platvormid nagu PlantVillage ja AI4Ag koondavad andmeid põllumeestelt ja teadlastelt kogu maailmast, kiirendades innovatsiooni.

Juhtumiuuring: tehisintellektil põhinev mangokasvatus Indias

2024. aastal töötasid teadlased välja kerge DenseNeti mudeli, et võidelda mangohaiguste, näiteks antraknoosi ja jahukaste vastu. 12 332 välipildi põhjal treenitud mudel saavutas täpsuse 99,2% – see on kõrgem kui enamikul laboripõhistel süsteemidel.

Kuna 50%-l on vähem parameetreid, töötab see sujuvalt ka eelarvesõbralikes nutitelefonides. India põllumehed kasutavad nüüd sellel tehisintellektil põhinevat $10 rakendust lehtede skannimiseks ja kohese diagnoosi saamiseks, vähendades pestitsiidide kasutamist 30% abil ja säästes saaki.

Kokkuvõte

Tehisintellektil põhinev taimehaiguste avastamine ja täppispõllumajanduse tehnoloogia kujundavad põllumajandust ümber, pakkudes lootust toiduga kindlustamatuse vastu võitlemiseks. Varajase diagnoosimise võimaldamise, kemikaalide kasutamise vähendamise ja väikepõllumeeste mõjuvõimu suurendamise abil võiksid need vahendid suurendada ülemaailmset saagikust 20–301 TP3T võrra.

Selle potentsiaali realiseerimiseks peavad sidusrühmad tegelema andurite kuludega, parandama andmete mitmekesisust ja suurendama põllumajandustootjate usaldust hariduse kaudu.

ViideUpadhyay, A., Chandel, NS, Singh, KP jt. Süvaõpe ja arvutinägemine taimehaiguste avastamisel: põhjalik ülevaade täppispõllumajanduse tehnikatest, mudelitest ja suundumustest. Artif Intell Rev 58, 92 (2025). https://doi.org/10.1007/s10462-024-11100-x

Kuidas mehitamata õhusõidukite põhine suure läbilaskevõimega fenotüüpimine muudab tänapäevast taimekasvatust

Prognooside kohaselt ulatub maailma rahvaarv 2050. aastaks 9,8 miljardi inimeseni, mis kahekordistab toidunõudluse. Põllumaa laiendamine selle vajaduse rahuldamiseks ei ole aga jätkusuutlik. Alates 2000. aastast on loodud üle 501 300 000 uue põllumaa, mis on asendanud metsi ja looduslikke ökosüsteeme, süvendades kliimamuutusi ja bioloogilise mitmekesisuse kadu.

Selle kriisi vältimiseks pöörduvad teadlased sordiaretuse poole – teaduse poole, mille eesmärk on arendada suurema saagikusega, haiguskindlaid ja kliimamuutustele vastupidavaid põllukultuure. Traditsioonilised aretusmeetodid on aga probleemi pakilisusega toimetulekuks liiga aeglased.

Siin tulevadki mängu droonid ja tehisintellekt (AI) kui mängumuutjad, pakkudes kiiremat ja nutikamat viisi paremate põllukultuuride aretamiseks.

Miks traditsiooniline taimekasvatus maha jääb

Taimearetus tugineb soovitavate omadustega (nt põuakindlus või kahjurikindlus) taimede valimisele ja nende ristamisele mitme põlvkonna jooksul. Selle protsessi suurim kitsaskoht on fenotüüpimine – taime omaduste, näiteks kõrguse, lehtede tervise või saagikuse käsitsi mõõtmine.

Näiteks taimede kõrguse mõõtmine 3000 katselapiga põllul võib võtta nädalaid ning inimlikud vead võivad põhjustada kuni 20% ulatuses vastuolusid. Lisaks paraneb saagikus vaid 0,5–1% aastas, mis on tunduvalt alla 2050. aasta nõudluse rahuldamiseks vajaliku 2,9% kasvumäära.

Mais, mis on miljardite inimeste jaoks peamine põllukultuur, illustreerib seda aeglustumist: selle aastane saagikuse kasv on langenud 2,21 TP3T-lt 1960. aastatel 1,331 TP3T-ni tänapäeval. Selle lõhe ületamiseks vajavad teadlased tööriistu, mis automatiseerivad andmete kogumist, vähendavad vigu ja kiirendavad otsuste tegemist.

Kuidas droonitehnoloogia muudab taimekasvatust

Droonid ehk mehitamata õhusõidukid (UAS), mis on varustatud täiustatud andurite ja tehisintellektiga, on põllumajanduses revolutsiooniliselt muutmas. Need seadmed suudavad lennata üle põldude ja koguda minutitega täpseid andmeid tuhandete taimede kohta – seda protsessi nimetatakse suure läbilaskevõimega fenotüüpimiseks (HTP).

Erinevalt traditsioonilistest meetoditest koguvad droonid andmeid tervetelt põldudelt, kõrvaldades valimi kallutatuse. Nad kasutavad spetsiaalseid andureid, et mõõta kõike alates taimede kõrgusest kuni veestressi tasemeni.

Näiteks multispektraalsed andurid tuvastavad tervetelt lehtedelt peegelduvat lähiinfrapunavalgust, samas kui termokaamerad tuvastavad põuastressi võra temperatuuri mõõtmise teel.

Andmete kogumise automatiseerimise abil vähendavad droonid tööjõukulusid ja kiirendavad aretustsüklit, võimaldades täiustatud põllukultuuride sorte arendada aastate, mitte aastakümnete jooksul.

Droonide andurite ja andmete kogumise taga peituv teadus

Droonid kasutavad oluliste taimeandmete kogumiseks mitmesuguseid andureid. RGB-kaamerad, mis on kõige soodsam variant, püüavad kinni nähtavat valgust, et mõõta võrade katvust ja taimede kõrgust. Suhkruroo põldudel on need kaamerad saavutanud varte loendamise täpsuse 64–69%, asendades veaaltid käsitsi loendamise meetodid.

Multispektraalsed andurid lähevad kaugemale, tuvastades nähtamatuid lainepikkusi, näiteks lähiinfrapunakiirgust, mis korreleeruvad klorofülli taseme ja taimede tervisega. Näiteks on nad ennustanud suhkruroo põuakindlust täpsusega üle 80%.

  • RGB-kaamerad: Jäädvustage punast, rohelist ja sinist valgust värviliste piltide loomiseks.
  • Multispektraalsed anduridTuvastage valgust, mis jääb nähtava spektri piiridest väljapoole (nt lähiinfrapuna).
  • TermoanduridMõõda taimede poolt eraldatavat soojust.
  • LiDARKasutab laserimpulsse taimede 3D-kaartide loomiseks.
  • Hüperspektraalsed andurid: Jäädvusta ülidetailseks analüüsiks üle 200 valguslainepikkuse.

Termosensorid tuvastavad soojussignaale, tuvastades veestressis taimed, mis tunduvad tervetest taimedest kuumemad. Puuvillapõldudel on termodroonid sobitanud maapinnal tehtud temperatuurimõõtmisi väiksema veaga kui 5%.

LiDAR-andurid kasutavad laserimpulsse põllukultuuride 3D-kaartide loomiseks, mõõtes energiasuhkru katsetes biomassi ja kõrgust täpsusega 95%. Kõige kaasaegsemad tööriistad, hüperspektraalandurid, analüüsivad sadu valguse lainepikkusi, et tuvastada palja silmaga nähtamatuid toitainete puudusi või haigusi.

Need sensorid aitasid teadlastel siduda 28 uut geeni nisu vananemise edasilükkamisega, mis suurendab saagikust.

Lennust arusaamiseni: kuidas droonid analüüsivad saagiandmeid

Droonide fenotüüpimise protsess algab hoolika lennuplaneerimisega. Droonid lendavad 30–100 meetri kõrgusel, jäädvustades kattuvaid pilte, et tagada täielik katvus. Näiteks 10-hektarise põllu skaneerimine võtab aega 15–30 minutit.

Pärast lendu õmbleb tarkvara, näiteks Agisoft Metashape, tuhandeid pilte detailseteks kaartideks, kasutades struktuuri liikumisest (SfM) – tehnikat, mis teisendab 2D-fotod 3D-mudeliteks. Need mudelid võimaldavad teadlastel nupuvajutusega mõõta selliseid omadusi nagu taimede kõrgus või võrade katvus.

Seejärel analüüsivad tehisintellekti algoritmid andmeid, ennustades saagikust või tuvastades haiguspuhanguid. Näiteks skaneerisid droonid 3132 suhkruroo põldu kõigest 7 tunniga – ülesanne, mille käsitsi tegemine võtaks kolm nädalat. See kiirus ja täpsus võimaldavad aretajatel teha kiiremaid otsuseid, näiteks visata madala saagikusega taimed hooaja alguses ära.

Droonide peamised rakendused tänapäeva põllumajanduses

Droone kasutatakse põllumajanduse suurimate väljakutsete lahendamiseks. Üks peamine rakendusala on otsene omaduste mõõtmine, kus droonid asendavad käsitsi tööd. Maisipõldudel mõõdavad droonid taimede kõrgust 90% täpsusega, niitmisvead 0,5 meetrist kuni 0,21 meetrini.

Samuti jälgivad nad võrade katvust, mis näitab, kui hästi taimed maapinda umbrohu tõrjumiseks varjutavad. Energiaroo kasvatajad kasutasid neid andmeid sortide tuvastamiseks, mis vähendavad umbrohu kasvu 40% võrra.

Teine läbimurre on ennustav aretus, kus tehisintellekti mudelid kasutavad droonide andmeid saagikuse prognoosimiseks. Näiteks on multispektraalsed pildid ennustanud maisi saagikust 80% täpsusega, ületades traditsioonilise genoomse testimise tulemusi.

Droonid aitavad kaasa ka geenide avastamisele, aidates teadlastel leida DNA segmente, mis vastutavad soovitavate omaduste eest. Nisu puhul seostasid droonid võra rohelust 22 uue geeniga, mis potentsiaalselt suurendas põuakindlust.

Lisaks tuvastavad hüperspektraalsed andurid haigusi, näiteks tsitruseliste rohelust, nädalaid enne sümptomite ilmnemist, andes põllumeestele aega tegutsemiseks.

Geneetilise kasu suurendamine täppistehnoloogia abil

Geneetiline juurdekasv – aretusprotsessist tulenev saagi omaduste aastane paranemine – arvutatakse lihtsa valemi abil:

(Valiku intensiivsus × Pärilikkus × Tunnuste varieeruvus) ÷ Aretustsükli aeg.

Geneetiline juurdekasv (ΔG) arvutatakse järgmiselt:
ΔG = (i × h² × σp) / L

Kus:

  • i = Valiku intensiivsus (kui ranged on aretajad).
  •  = Pärilikkus (kui palju tunnusest kandub vanematelt järglastele).
  • σp = Tunnuste varieeruvus populatsioonis.
  • L = Aeg aretustsükli kohta.

Miks see on olulineDroonid parandavad kõiki muutujaid:

  1. iSkannimine 10 korda rohkem taimi, mis võimaldab rangemat valikut.
  2. Vähendada mõõtmisvigu, parandades pärilikkuse hinnanguid.
  3. σpJäädvusta peeneid tunnuste variatsioone tervetel põldudel.
  4. LLühendada tsükliaega 5 aastat kuni 2–3 aastat varajaste ennustuste kaudu.

Droonid täiustavad selle võrrandi iga osa. Tervete põldude skaneerimise abil saavad aretajad valida parimad 1% taimed parimate 10% asemel, suurendades valiku intensiivsust. Samuti parandavad nad pärilikkuse hinnanguid, vähendades mõõtmisvigu.

Näiteks taimede kõrguse käsitsi hindamine toob kaasa 20% varieeruvuse, samas kui droonid vähendavad seda 5%-ni. Lisaks sellele jäädvustavad droonid tuhandete taimede peeneid tunnuste varieeruvust, maksimeerides tunnuste varieeruvust.

Mis kõige tähtsam, need lühendavad aretustsüklit, võimaldades varajasi ennustusi. Droonide abil tegutsevad suhkruroo kasvatajad on oma geneetilist kasu traditsiooniliste meetoditega võrreldes kolmekordistanud, mis tõestab tehnoloogia transformatiivset potentsiaali.

Väljakutsetest ülesaamine ja tuleviku omaksvõtmine

Vaatamata paljulubavatele võimalustele seisab droonidel põhinev fenotüüpimine endiselt silmitsi oluliste väljakutsetega. Täiustatud andurite kõrge hind on endiselt peamine takistus – näiteks hüperspektraalkaamerad võivad maksta üle $50 000, mistõttu on need enamiku väikepõllumeeste jaoks kättesaamatud.

Kogutud tohutu hulga andmete töötlemine nõuab ka märkimisväärseid pilvandmetöötluse ressursse, mis lisab kulusid. Tehisintellekti platvormid, nagu AutoGIS, automatiseerivad andmete analüüsi, välistades käsitsi sisestamise vajaduse.

Teadlased integreerivad droone ka mullasensorite ja ilmajaamadega, luues reaalajas jälgimissüsteemi, mis hoiatab põllumehi kahjurite või põua eest. Need uuendused sillutavad teed täppispõllumajanduse uuele ajastule, kus andmepõhised otsused asendavad oletusi.

Kokkuvõte

Droonid ja tehisintellekt ei muuda mitte ainult taimekasvatust – nad määratlevad uuesti ka säästva põllumajanduse. Võimaldades põuakindlate ja suure saagikusega põllukultuuride kiiremat arendamist, võiksid need tehnoloogiad toidutootmise 2050. aastaks kahekordistada ilma põllumaad laiendamata.

See säästaks üle 100 miljoni hektari metsa, mis on võrdne Egiptuse suurusega, ja vähendaks põllumajanduse süsiniku jalajälge. Drooniandmeid kasutavad põllumehed on juba vähendanud vee ja pestitsiidide kasutamist kuni 30% võrra, kaitstes ökosüsteeme ja vähendades kulusid.

Nagu üks teadlane märkis: “Me ei tegele enam aimamisega, millised taimed on parimad. Droonid ütlevad meile.” Jätkuva innovatsiooni abil võiks see bioloogia ja tehnoloogia ühendamine tagada toiduga kindlustatuse miljarditele inimestele, kaitstes samal ajal meie planeeti.

ViideKhuimphukhieo, I. ja da Silva, JA (2025). Mehitamata õhusõidukitel (UAS) põhinev suure läbilaskevõimega fenotüüpimine (HTP) kui taimekasvatajate tööriistakast: põhjalik ülevaade. Smart Agricultural Technology, 100888.

Kuidas asjade internet muudab täppispõllumajandust ja lahendab praeguseid probleeme?

Maailma rahvastik kasvab kiiresti ja hinnangute kohaselt ulatub see 2050. aastaks 9,7 miljardini. Kõigi toitmiseks peab toidutootmine suurenema 60% võrra, kuid traditsioonilised põllumajandusmeetodid – mis sõltuvad mullast, suurest veekasutusest ja käsitsitööst – ei suuda sammu pidada.

Kliimamuutused, mulla degradeerumine ja veepuudus süvendavad olukorda. Näiteks ainuüksi mullaerosioon maksab põllumeestele igal aastal 1,4 miljardit tonni tootlikkuse languse näol, samas kui traditsiooniline niisutus raiskab aegunud tavade tõttu 601 ja 3 tonni magevett.

Indias on ettearvamatud mussoonid viimase kümnendi jooksul vähendanud riisisaaki 15% võrra. Need probleemid nõuavad kiireloomulisi lahendusi ning asjade interneti (IoT) ja aeropoonika abil toimiv nutikas põllumajandus pakub päästerõngast.

Asjade interneti jõud tänapäeva põllumajanduses

Nutika põllumajanduse keskmes on asjade internet (IoT) – omavahel ühendatud seadmete võrgustik, mis kogub ja jagab andmeid reaalajas. Selle süsteemi keskmes on traadita andurite võrgud (WSN-id).

Need võrgud kasutavad põldudele paigutatud andureid mulla niiskuse, temperatuuri, õhuniiskuse ja toitainete taseme jälgimiseks. Näiteks DHT22 andur jälgib niiskust, samas kui TDS-andurid mõõdavad toitainete kontsentratsiooni vees.

Need andmed saadetakse väikese energiatarbega protokollide, näiteks LoRa või ZigBee, abil pilveplatvormidele nagu ThingSpeak või AWS IoT. Pärast analüüsimist saab süsteem käivitada toiminguid, näiteks niisutuspumpade sisselülitamist või väetise taseme reguleerimist.

Indias Coimbatores demonstreeris 2022. aastal ellu viidud projekt asjade interneti potentsiaali. Andurid tuvastasid tomatipõldudel kuiva mullatsooni, võimaldades sihipärast niisutamist, mis vähendas vee raiskamist 35% võrra.

Samamoodi skaneerivad multispektraalsete kaameratega varustatud droonid ulatuslikke põlde, et tuvastada probleeme, nagu kahjurite nakatumine või toitainete puudus.

2019. aasta uuringus kasutati droone maisipõllumajandusliku lehepõletiku tuvastamiseks täpsusega 98%, säästes põllumeestel kahjusid $120 aakri kohta. Masinõpe täiustab neid süsteeme veelgi.

Teadlased treenisid tehisintellekti mudeleid tuhandete lehepiltide põhjal, et diagnoosida haigusi, näiteks jahukastet, täpsusega 99,53%, võimaldades põllumeestel tegutseda enne saagi hävimist.

Aeropoonika: toidu kasvatamine ilma mullata

Kuigi asjade internet optimeerib traditsioonilist põllumajandust, annab aeropoonika põllumajandusele täieliku uue kujutluse. See meetod kasvatab taimi õhus, riputades nende juured uduga täidetud kambritesse, mis pihustavad vett ja toitaineid.

Erinevalt mullapõhisest põllumajandusest kasutab aeropoonika vähem vett ja ei kasuta pestitsiide. Juured imavad hapnikku tõhusamalt, kiirendades kasvu.

Näiteks 2018. aasta uuringu kohaselt arendab aeropooniliselt kasvatatud salat 65% kiiremini kui mullas.

Aeropoonika on eriti väärtuslik linnades või piirkondades, kus on kehv pinnas. Vertikaalsed talud kuhjavad taimi tornidesse, tootes ruutmeetri kohta 10 korda rohkem toitu kui traditsioonilised põllud.

Mehhikos andis 2022. aastal katusele rajatud aeropoonikafarm 3,8 kg salatit ruutmeetri kohta – kolm korda rohkem kui mullaviljelusega võrreldes –, kasutades samal ajal vaid 10 liitrit vett kilogrammi kohta.

Singapuri Sky Greens viib selle veelgi kaugemale, kasvatades 30-jalastes tornides iga päev ühe tonni köögivilju, kasutades selleks 95% vähem maad kui tavafarmid.

Asjade internet viib aeropoonika järgmisele tasemele. Andurid jälgivad juurekambrite niiskust, pH-d ja toitainete taset, reguleerides automaatselt pihustamistsükleid.

2017. aasta projektis automatiseerisid teadlased Raspberry Pi abil aeropoonikasüsteemi, vähendades tööjõukulusid 50% võrra. Põllumehed juhivad neid süsteeme mobiilirakenduste, näiteks AgroDecisori kaudu, mis saadab teateid selliste probleemide kohta nagu toitainete tasakaalustamatus.

Edusamme aeglustavad väljakutsed

Vaatamata oma potentsiaalile seisavad asjade internet ja aeropoonika silmitsi märkimisväärsete takistustega. Kõrged kulud on peamine barjäär. Asjade interneti põhiseadistus maksab 1500–5000 dollarit, samas kui täiustatud droonid ja andurid vajavad algset investeeringut 10 000–50 000 dollarit – see on arengumaade väikepõllumeestele kättesaamatu summa. Samal ajal lisab hooldus veel 15 000–201 000 dollarit aastas, mis koormab eelarveid veelgi.

Probleemi süvendab veelgi ühenduvuslünk. Umbes 40% maapiirkondades puudub usaldusväärne internet, mis halvab reaalajas andmeedastust.

Etioopias kukkus 2021. aastal läbi asjade interneti pilootprojekt, kui 3G-signaalid kadusid keset välja, häirides niisutusgraafikuid. Ka turvariskid on suured. Asjade interneti protokollidel nagu MQTT ja CoAP puudub sageli krüptimine, mis muudab süsteemid häkkerite jaoks haavatavaks.

2021. aastal teatas 6213 põllumajandusliku IoT süsteemi küberrünnakutest, sealhulgas andmetega seotud rikkumistest, mis võisid manipuleerida andurite näitudega või seadmeid keelata.

Tehniline keerukus lisab veel ühe raskusastme. Põllumajandustootjad vajavad andmete tõlgendamiseks ja süsteemide tõrkeotsinguks koolitust.

2017. aastal Colombias toimunud aeropoonikaprojekt kukkus läbi, kui valed pH-seadistused kahjustasid saaki, raiskades $12 000 seemikut.

Isegi toiteallikas on probleem – päikesesensorid rikki lähevad mussoonide ajal ja droonid peavad ühe laadimisega vastu vaid 20–30 minutit.

Põllumajanduse tulevik: innovatsioonid silmapiiril

Vaatamata neile väljakutsetele paistab tulevik paljulubav. 5G-võrgud muudavad ühenduvust revolutsiooniliselt, võimaldades droonidel jälgida tohutuid farme reaalajas.

Brasiilias kasutati 2023. aastal katseprojektis 5G-ühendusega droone enam kui 400 hektari suuruste sojaoapõldude skaneerimiseks, tuvastades haigusi 10 minutiga päevade asemel. Edge AI, mis töötleb andmeid otse seadmetes, vähendab sõltuvust pilvest.

Näiteks MangoYOLO süsteem loendab mangosid sisseehitatud kaamerate abil täpsusega 91%, kõrvaldades andmete üleslaadimise viivitused.

Plokiahela tehnoloogia on järjekordne mängumuutja. Toodete jälgimine farmist tarbijani tagab läbipaistvuse ja vähendab pettusi.

eFarmi rakendus kasutab mahesertifikaatide kontrollimiseks rahvahulga abil kogutud andmeid, vähendades pettusi 30% võrra. Walmarti plokiahela süsteem vähendas mango tarneahela vigu 2022. aastal 90% võrra.

Samuti on tõusuteel tehisintellektil põhinevad kasvuhooned. Need süsteemid kasutavad taimede tervise jälgimiseks 91,52% täpsusega mudeleid nagu VGG19.

Jaapanis koristavad robotid nagu AGROBOT maasikaid ööpäevaringselt, kolmekordistades tootlikkust. Ka linnapiirkonnad on aeropoonikat omaks võtmas – Berliini Infarm kasvatab toidupoodides ürte, vähendades transpordiheitmeid 95% võrra.

Valitsused ja ettevõtted astuvad samme. India 2023. aasta põllumajandustehnoloogia algatus toetab 500 000 väikepõllumehe asjade interneti tööriistu, samas kui Microsofti FarmBeats pakub Keenia põllumeestele odavaid droone.

Edu saavutamise plaan

Asjade internet ja aeropoonika ei ole lihtsalt tööriistad – need on jätkusuutliku tuleviku jaoks hädavajalikud. 2030. aastaks võiksid need tehnoloogiad:

  • Säästa 1,5 triljonit liitrit vett aastas.
  • Vähendada kasvuhoonegaaside heitkoguseid 1,5 gigatonni võrra aastas.
  • Toita 2 miljardit inimest juurde ilma põllumaad laiendamata.

Selle saavutamiseks peavad valitsused toetama taskukohaseid tööriistu, laiendama maapiirkondade internetiühendust ja jõustama küberturvalisuse standardeid. Põllumajandustootjad vajavad koolitust, et neid tehnoloogiaid tõhusalt rakendada.

Nagu FAO väidab: “Toidu tulevik sõltub tänastest innovatsioonidest.” Asjade interneti ja aeropoonika omaksvõtmisega saame luua maailma, kus keegi ei nälgi – ja kus põllumajandus meie planeeti turgutab, mitte ei kahjusta.

ViideDhanasekar, S. (2025). Põhjalik ülevaade asjade interneti praegustest probleemidest ja edusammudest täppispõllumajanduses. Computer Science Review, 55, 100694.

Kaugseire muudab nikotiini jälgimist sigarilehtedes revolutsiooniliselt

Murranguline uuring kasutab mehitamata õhusõidukite hüperspektraalset pildistamist ja masinõpet, et täpselt hinnata nikotiini taset sigarilehtedes.

Hiljutised edusammud õhust hüperspektraalse pildistamise valdkonnas koos masinõppega on muutnud nikotiinisisalduse jälgimist sigarilehtedes revolutsiooniliselt. See tipptasemel lähenemisviis suurendab hindamise täpsust, pakkudes samal ajal väärtuslikku teavet tubakatööstusele, kus keemiline koostis on kvaliteedi seisukohalt kriitilise tähtsusega.

Sichuani Põllumajandusülikooli Tiani jt juhtimisel püüdsid teadlased ületada traditsiooniliste käsitsi tehtavate kvaliteedikontrollide piiranguid, millel sageli puudub täpsus ja tõhusus. Nende 2. veebruaril 2025 avaldatud uuring tuvastab tugevad seosed lämmastikväetiste kasutamise, niiskustaseme ja nikotiini kontsentratsiooni vahel, rõhutades õigeaegsete ja täpsete jälgimistehnikate olulisust.

Uuring viidi läbi maist septembrini 2022 ülikooli moodsa põllumajanduse uurimisbaasis, kus teadlased kasutasid hüperspektraalkaameratega varustatud mehitamata õhusõidukeid (UAV-sid), et jäädvustada 15 erineva sigarilehe sordi lehtede peegeldusspektreid erinevate lämmastikutöötluste all.

Nende tulemused näitasid otsest seost lämmastikväetise kasutamise ja sigarlehtede nikotiinisisalduse vahel. “Lämmastikväetise kasutamise määra suurenemisega suurenes sigarilehtede nikotiinisisaldus,” väitsid autorid, rõhutades põllumajandustavade mõju toote kvaliteedile.

Mehitamata õhusõidukite kogutud hüperspektraalsete kujutiste andmete kvaliteedi parandamiseks kasutati uuringus eeltöötlustehnikaid, nagu mitmemõõtmeline hajumise korrektsioon, standardne normaalteisendus ja Savitzky-Golay konvolutsiooniline silumine. Seejärel rakendati täiustatud masinõppe algoritme, sealhulgas osalise vähimruutude regressiooni (PLSR) ja tagasilevimise närvivõrke, et töötada välja nikotiinisisaldust täpselt hindavad ennustusmudelid.

Kõige efektiivsemaks tuvastatud mudeliks osutus MSC-SNV-SG-CARS-BP mudel, mille testimistäpsus R² väärtustega oli ligikaudu 0,797 ja RMSE 0,078. Autorid märkisid, et “MSC-SNV-SG-CARS-BP mudelil on nikotiinisisalduse osas parim ennustustäpsus,” positsioneerides seda paljulubava vahendina tulevaste uuringute ja täppispõllumajanduse rakenduste jaoks.

Kasutades sigarilehtede spektraalsete omaduste analüüsimiseks kaugseiret, saavad põllumehed ja tootjad saagi kvaliteeti kiiresti ja mittepurustavalt hinnata, mis võimaldab teha teadlikumaid otsuseid tootmise ja tarneahela kohta. See lähenemisviis pakub ulatuslikku katvust madalate tegevuskuludega, tagades samal ajal andmete järjepidevuse, vähendades sõltuvust inimteguritest.

Hüperspektraalse pildistamise ja masinõppe integreerimisel on potentsiaal muuta traditsioonilist tubakakasvatust, parandades mitte ainult nikotiini kvaliteeti, vaid edendades ka säästvaid ja tõhusaid põllumajandustavasid. Teadlased rõhutavad vajadust pideva arengu järele, et neid tehnoloogiaid täiustada ja kohandada erinevate tubakasortide ja muude põllukultuuride jaoks.

Edasised uuringud keskenduvad mehitamata õhusõidukite töötingimuste optimeerimisele, et jäädvustada kõrgeima kvaliteediga spektraalandmeid, võttes arvesse selliseid muutujaid nagu lennukõrgus, valgustustingimused ja müra vähendamine. Nende teguritega tegelemine on ülioluline, kuna põllumajandustavad arenevad turu nõudluse rahuldamiseks, seades samal ajal esikohale keskkonnasäästlikkuse.

See uuring toob esile tehnoloogia ja põllumajandusteaduse sünergia, rõhutades uuenduslike meetodite üha suurenevat kasutuselevõttu tootekvaliteedi parandamiseks. Teadlased propageerivad hüperspektraalse sensori laiemat rakendamist kogu põllumajanduses, tugevdades tehnoloogia rolli saagikuse, efektiivsuse ja keskkonnavastutuse suurendamisel.

Allikad: https://www.nature.com/articles/s41598-025-88091-4

Väikepõllumajanduse edendamine mehitamata õhusõidukite abil saagi seire abil

Väikepõllumehed mängivad ülemaailmses toidutootmises olulist rolli, kuid nad seisavad silmitsi arvukate väljakutsetega, alates ressursside piiratusest kuni ettearvamatute keskkonnateguriteni. Praegusel tehnoloogilise arengu ajastul on mehitamata õhusõidukid (UAV-d), mida tuntakse ka droonidena, kujunenud väikepõllumajanduses murranguliseks jõuks.

Need õhusõidukid pakuvad lahendusi, mis võivad potentsiaalselt muuta põllumajandustavasid ja parandada väikepõllumeeste elu.

Et droonide potentsiaali ja mõju väikepõllumajandustootjatele tõeliselt mõista, on teadlased läbi viinud selle valdkonna olemasolevate uuringute ja suundumuste põhjaliku analüüsi. Saadud teadmised heidavad valgust mehitamata õhusõidukite põnevale rollile põllumajanduslikus innovatsioonis.

Uuring näitab, et droonide kasutamine väikepõllumajandustootjate seas on tõusuteel. Viimastel aastatel on selle tehnoloogia vastu huvi ja investeeringud märkimisväärselt suurenenud. Alates 2016. aastast on droonide aastane kasvumäär olnud umbes 31%, mis näitab droonide väärtuse kasvavat tunnustamist põllumajanduses.

Koostöö ja mõju juhtimine

Droonide kasutamine põllumajanduses on muutumas uurimisvaldkonnaks ja see peegeldub ka akadeemilises kogukonnas. Ajakirjad nagu “Drones” ja “Remote Sensing” on tõusnud juhtivateks ajakirjadeks põllumajanduses kasutatavate mehitamata õhusõidukite uuringute avaldamisel, moodustades umbes 35% selle valdkonna publikatsioonide koguarvust. Nende ajakirjade hulgas paistab “Drones” silma suurima viidete arvuga, mis rõhutab selle olulisust.

Väikepõllumajandustootjate mehitamata õhusõidukite rakenduste globaalses maastikus on teadlased tuvastanud aktiivsete osalejatena 14 riiki. Märkimisväärselt on selle uurimistöö esirinnas Hiina, Lõuna-Aafrika Vabariik, Nigeeria, Šveits ja USA.

Hiina on pidevalt viidete seas, mis näitab riigi tugevat kohalolekut selles valdkonnas. Kuigi enamik uuringuid toimub riigi piires, on hakanud tekkima ka rahvusvahelist koostööd.

Lisaks toob uuring esile 131 autori panuse, kes on oma 23 publikatsiooniga seda valdkonda oluliselt mõjutanud. Märkimisväärsed autorid, nagu Vimbayi Chimonyo, Alistair Clulow, Tafadzwanashe Mabhaudhi ja Mbulisi Sibanda, on aktiivselt tegelenud droonide kasutamise edendamisega väikepõllumajandustootjate seas.

Viitamise osas on Ola Hall ja Magnus Jirström ühed enim tunnustatud, mis näitab nende olulist mõju sellele teemale.

Revolutsiooniline saagi jälgimine

Saagikuse jälgimine ja saagikuse hindamine on mehitamata õhusõidukite peamised rakendused väikepõllumajanduses. Droonid pakuvad ainulaadset vaatepunkti põllukultuuride tervise ja elujõulisuse hindamiseks kogu kasvuperioodi vältel.

Nad suudavad tuvastada selliseid probleeme nagu veestress, haigused ja toitainete puudus. Põllukultuuride peegeldusandmete analüüsimise abil saavad väikepõllumehed varakult sekkuda ja ennetada olulisi saagikadusid. Mehitamata õhusõidukite abil saadud taimkatte indeksitel, sealhulgas NDVI-l, EVI-l ja SAVI-l, on põllukultuuride arengu hindamisel keskne roll.

1. Väetiste käitlemise peenhäälestamine

Väetiste kasutamise optimeerimine on täppispõllumajanduse kriitiline aspekt. Mehitamata õhusõidukid abistavad väikepõllumehi selles ettevõtmises, hinnates lehtede klorofülli sisaldust, mis on tihedalt seotud lehtede lämmastikuga.

See teave aitab põllumeestel teha teadlikke otsuseid väetiste kasutamise kohta. Uuringud on näidanud, et mehitamata õhusõidukite (UAV) abil saadud andmed võivad väetiste tõhusust suurendada umbes 10% võrra.

2. Põllukultuuride kaardistamine tõhusaks majandamiseks

Täpne kaardistamine on veel üks valdkond, kus droonid silma paistavad. Kõrgresolutsiooniliste piltide ja masinõppe abil aitavad mehitamata õhusõidukid väikepõllumeestel oma põlde täpselt kaardistada. See tehnoloogia on täppispõllumajanduses kesksel kohal, kuna see annab teavet maakasutuse ja põllukultuuride kaardistamise kohta.

Vaadeldavates uuringutes kasutati algoritmide treenimiseks tavaliselt maapinna mõõdistusi või kõrgresolutsiooniga kujutisi. Kujutiste klassifitseerimiseks kasutatakse selliseid algoritme nagu juhuslik mets, tugivektormasinad ja sügavad närvivõrgud, mis muudavad põllukultuuride kaardistamise täpsemaks.

Väljakutsed ja võimalused

Kuigi droonide potentsiaal väikepõllumajanduses on ilmne, on oluline mõista nende kasutuselevõtuga kaasnevaid väljakutseid.

1. Piisavate kohapealsete andmete puuduminePaljud mudelid sõltuvad arendamiseks ja valideerimiseks kvaliteetsete kohapealsete andmete kättesaadavusest. Sellised andmed ei ole alati kergesti kättesaadavad ja nende ulatus võib olla piiratud.

2. Erinevad mehitamata õhusõidukite tüübid ja kasulik koormus: Droonid on erineva suuruse ja tüübiga ning igaühel neist on erinevad võimalused. Nende lennuaeg ja kandevõime ei pruugi sobida suuremahuliseks põllumajanduslikuks kasutamiseks.

3. IlmastikutundlikkusIlmastikutingimused võivad droonide abil andmete kogumist oluliselt mõjutada. Tugev tuul ja vihm võivad andmete kogumist keeruliseks muuta.

4. TaskukohasusDroonide opereerimine ja andmetöötlustarkvara ostmine võib olla kulukas, eriti rahapuuduses väikepõllumeestele.

5. Tehniline ekspertiis: Droonide käitamine ja hooldamine koos andmetöötlusega nõuab erioskusi, mis ei pruugi alati kergesti kättesaadavad olla.

6. Reguleerivad raamistikudRanged eeskirjad, mis on tingitud mehitamata õhusõidukite käitamisega seotud võimalikest riskidest, võivad piirata nende kasutamist või muuta vajalikuks piloodilubade hankimise.

7. ArvutusressursidDroonide genereeritud tohutu hulga andmete töötlemine võib olla arvutuslikult mahukas, mis võib vajada lisaressursse ja -koolitust.

Nende väljakutsetega kaasnevad aga arvukad võimalused:

1. Mitmekesised rakendused täppispõllumajanduses: Droonid pakuvad täppispõllumajanduses mitmekesiseid rakendusi lisaks põllukultuuride jälgimisele ja kaardistamisele, sealhulgas integreeritud umbrohutõrjet, veekasutuse hindamist, niisutusvee kvaliteedi ja koguse hindamist, mulla omaduste kaardistamist ning pestitsiidide käitlemiseks muutuva määraga retseptikaarte.

2. Mitmetahulised andmed otsuste toetamiseks: Droonide pakutav mitmekesine andmestik avab ukse otsustustoetusvahendite väljatöötamisele, mis suudavad samaaegselt tegeleda mitme eesmärgiga.

3. Täiustatud pilvandmetöötluse platvormidPlatvormid nagu Google Earth Engine pakuvad uusi võimalusi mehitamata õhusõidukite andmete töötlemiseks ja analüüsimiseks.

4. Droonide ja satelliitide sünergiaDroonid ja satelliidid saavad pakkuda täiendavaid andmeid mitmesuguste rakenduste jaoks ning nende potentsiaalse sünergia vallandamiseks on vaja uuringuid.

5. Lähenemisviisid andmevaestele keskkondadele: Innovatsioonid muudavad andmete nappuse vähem takistuseks, nagu näitavad lähenemisviisid, mis nõuavad minimaalselt kohapealseid andmeid ja õppeülekande meetodeid.

6. Kulude-tulude analüüs: Droonitehnoloogiate ja muude kaugseiretehnikate maksumuse võrdlemine heidab valgust nende taskukohasusele ja eelistele.

7. Naiste mõjuvõimu suurendamine põllumajanduses: Droonide abil täppispõllumajanduse omaksvõtt võib suurendada naiste mõjuvõimu väikepõllumajanduses ja parandada nende suutlikkust lahendada väljakutseid ja tulevasi ebakindlusi.

8. Noorte kaasamine: Põllumajanduse moderniseerimine mehitamata õhusõidukitel põhineva täppispõllumajanduse abil võib ergutada noorte huvi põllumajanduse vastu, tugevdades seeläbi sektori pikaealisust ja vastupidavust.

Kokkuvõte

Kokkuvõtteks võib öelda, et droonide integreerimine väikepõllumajandusse võib muuta miljonite väikepõllumeeste elatist. Pakkudes uuenduslikke lahendusi saagi jälgimiseks, väetiste haldamiseks ja kaardistamiseks, annavad droonid põllumeestele väärtuslikku teavet teadlike otsuste langetamiseks. Vaatamata väljakutsetele on droonide abil väikepõllumajanduse tulevik täis võimalusi. Kiiresti arenev tehnoloogia koos selle vähenevate kuludega avab põllumajandussektorile uusi uksi ning pakub toiduga kindlustatuse, keskkonnasäästlikkuse ja majandusliku heaolu potentsiaali põllumajanduskogukondadele kogu maailmas.

Automatiseeritud saagikuse andmete puhastamine ja kalibreerimine

Automatiseeritud saagiandmete puhastamine ja kalibreerimine (AYDCC) on protsess, mis kasutab algoritme ja mudeleid saagiandmete vigade, näiteks kõrvalekallete, lünkade või eelarvamuste tuvastamiseks ja parandamiseks. AYDCC saab parandada saagiandmete kvaliteeti ja usaldusväärsust, mis omakorda võib viia põllumeestele paremate teadmiste ja soovitusteni.

Sissejuhatus saagikuse andmetesse

Saagikusandmed on 21. sajandi põllumeeste jaoks üks olulisemaid teabeallikaid. Need viitavad erinevatelt põllumajandusmasinatelt, näiteks kombainidelt, külvikutelt ja saagikoristusmasinatelt kogutud andmetele, mis mõõdavad antud põllul või piirkonnas toodetud saagi kogust ja kvaliteeti.

See on mitmel põhjusel äärmiselt oluline. Esiteks aitab see põllumeestel teha teadlikke otsuseid. Üksikasjalike saagiandmete abil saavad põllumehed oma tavasid täpsustada, et tootlikkust maksimeerida.

Näiteks kui konkreetne põld annab pidevalt madalamat saaki, saavad põllumehed uurida algpõhjuseid, nagu mulla tervis või niisutusprobleemid, ja võtta parandusmeetmeid.

Lisaks võimaldab see täppispõllumajandust. Põllukultuuride tootlikkuse erinevuste kaardistamise abil saavad põllumehed kohandada oma sisendite, näiteks väetiste ja pestitsiidide, kasutamist konkreetsetele aladele. See sihipärane lähenemisviis mitte ainult ei optimeeri ressursside kasutamist, vaid vähendab ka keskkonnamõju.

Toidu- ja Põllumajandusorganisatsiooni (FAO) andmetel peab ülemaailmne põllumajandustoodang 2050. aastaks suurenema 60% võrra, et rahuldada kasvavat toidunõudlust. Saagikuse andmed on selle eesmärgi saavutamisel üliolulised, kuna need aitavad suurendada põllukultuuride tootlikkust.

Lisaks kasutas Brasiilias sojaoa kasvataja saagiandmeid koos mullaproovivõtu andmetega, et luua oma põldude jaoks muutuva normiga väetisekaarte. Ta kasutas erinevaid väetisenorme vastavalt iga tsooni mullaviljakusele ja saagipotentsiaalile.

Samuti kasutas ta saagiandmeid erinevate sojaoa sortide võrdlemiseks ja oma tingimustele parimate valimiseks. Selle tulemusena suurendas ta oma keskmist saagikust 12% võrra ja vähendas väetisekulusid 15% võrra.

Samamoodi kasutas Indias üks riisikasvataja saagikuse andmekogumeid koos ilmastikuandmetega oma põldude niisutusgraafiku kohandamiseks. Ta jälgis mulla niiskustaset ja sademete mustrit andurite ja satelliidipiltide abil.

saagikuse andmete mõistmine ja kasutamine

Samuti kasutas ta seda erinevate riisisortide võrdlemiseks ja oma oludele parimate valimiseks. Selle tulemusel suurendas ta oma keskmist saagikust 10% võrra ja vähendas veekasutust 20% võrra.

Vaatamata eelistele on saagikuse andmete arendamisel ja kasutuselevõtul siiski mõningaid väljakutseid. Mõned neist väljakutsetest on järgmised:

  • Andmete kvaliteet: Selle täpsus ja usaldusväärsus sõltuvad andurite kvaliteedist, masinate kalibreerimisest, andmekogumismeetoditest ning andmetöötlus- ja analüüsitehnikatest. Halb andmete kvaliteet võib põhjustada vigu, eelarvamusi või vastuolusid, mis võivad mõjutada andmete kehtivust ja kasulikkust.
  • Andmetele juurdepääs: Saagikuse andmete kättesaadavus ja taskukohasus sõltuvad põllumajandusmasinate, andurite, andmesalvestusseadmete ja andmeplatvormide kättesaadavusest ja omandiõigusest. Juurdepääsu või omandiõiguse puudumine võib piirata põllumajandustootjate võimet oma andmeid koguda, salvestada, jagada või kasutada.
  • Andmete privaatsus: Selle turvalisus ja konfidentsiaalsus sõltuvad andmete kaitsmisest ja reguleerimisest põllumeeste, masinatootjate, andmepakkujate ja andmete kasutajate poolt. Kaitse või reguleerimise puudumine võib andmeid volitamata või ebaeetiliselt kasutada, näiteks varguse, manipuleerimise või ärakasutamise eesmärgil.
  • Andmepädevus: Saagikuse andmete mõistmine ja kasutamine sõltub põllumeeste, nõustajate, nõustajate ja teadlaste oskustest ja teadmistest. Oskuste või teadmiste puudumine võib takistada nende osalejate võimet andmeid tõhusalt tõlgendada, edastada või rakendada.
andmekogumite kogumine põllumajandusmasinate, näiteks kombainide abil

Seetõttu on nende väljakutsete ületamiseks ja saagiandmete täieliku potentsiaali realiseerimiseks oluline saagiandmed puhastada ja kalibreerida.

Sissejuhatus saagikuse andmete puhastamisse ja kalibreerimisse

Saagiandmed on väärtuslikud teabeallikad põllumeestele ja teadlastele, kes soovivad analüüsida saagi tootlikkust, tuvastada haldustsoone ja optimeerida otsuste langetamist. Siiski vajavad need sageli andmete usaldusväärsuse ja täpsuse tagamiseks puhastamist ja kalibreerimist.

“YieldDataseti” kalibreerimine on funktsioon, mis korrigeerib väärtuste jaotust kooskõlas matemaatiliste põhimõtetega, suurendades andmete üldist terviklikkust. See tugevdab otsuste tegemise kvaliteeti ja muudab andmestiku väärtuslikuks edasiseks põhjalikuks analüüsiks.

GeoPard Yield puhastuskalibreerimismoodul

GeoPard võimaldas saagikuse andmekogumeid puhastada ja parandada oma Yield Clean-Calibration mooduli abil.

Oleme teie saagikuse andmekogumite kvaliteedi parandamise lihtsamaks teinud, andes põllumeestele võimaluse teha andmepõhiseid otsuseid, millele saate kindel olla.

GeoPard - saagikuse puhastamine ja kalibreerimine, sarnane põllupotentsiaali tsoonidega

Pärast kalibreerimist ja puhastamist muutub saadud saagikuse andmestik homogeenseks, ilma kõrvalekallete või järskude muutusteta naabergeomeetriate vahel.

Meie uue mooduliga saate:

Jätkamiseks valige suvand
  • Eemaldage rikutud, kattuvad ja ebanormaalsed andmepunktid
  • Saagikuse väärtuste kalibreerimine mitme masina vahel
  • Alusta kalibreerimist vaid mõne klõpsuga (lihtsustades kasutajakogemust) või käivita seotud GeoPad API lõpp-punkt

Mõned automatiseeritud saagiandmete puhastamise ja kalibreerimise kõige levinumad kasutusjuhud on järgmised:

  • Andmete sünkroonimine, kui mitu kombaini on töötanud kas samaaegselt või mitme päeva jooksul, tagades järjepidevuse.
  • Andmestiku homogeensemaks ja täpsemaks muutmine variatsioonide silumise abil.
  • Andmemüra ja kõrvalise teabe eemaldamine, mis võib teadmisi hägustada.
  • Pöörete või ebanormaalsete geomeetriate kõrvaldamine, mis võivad moonutada tegelikke mustreid ja suundumusi põllul.

Alloleval pildil on näha põld, kus töötas korraga 15 kombaini. See näitab, kuidas algne saagikuse andmestik ja täiustatud andmestik pärast GeoPardi saagikuse puhaskalibreerimismooduliga kalibreerimist näevad välja üsna erinevad ja kergesti mõistetavad.

Erinevus algse ja täiustatud saagikuse andmekogumi vahel GeoPardi kalibreerimismooduli abil

Miks on oluline puhastada ja kalibreerida?

Saagiandmeid kogutakse kombainide külge kinnitatud saagimonitoride ja andurite abil. Need seadmed mõõdavad koristatud saagi massivoolukiirust ja niiskusesisaldust ning kasutavad andmete georeferentsimiseks GPS-koordinaate.

Siiski ei ole need mõõtmised alati täpsed ega järjepidevad mitmesuguste tegurite tõttu, mis võivad mõjutada seadmete jõudlust või saagi tingimusi. Mõned neist teguritest on:

1. Varustuse variatsioonid: Põllumajandusmasinatel, näiteks kombainidel ja saagikoristusmasinatel, on sageli loomupäraseid erinevusi, mis võivad põhjustada andmete kogumisel lahknevusi. Need erinevused võivad hõlmata andurite tundlikkuse või masinate kalibreerimise erinevusi.

Näiteks võivad mõned saagikuse monitorid kasutada lineaarset seost pinge ja massivoolukiiruse vahel, teised aga mittelineaarset. Mõned andurid võivad olla tolmu või mustuse suhtes tundlikumad kui teised. Need erinevused võivad põhjustada saagikuse andmete lahknevusi erinevate masinate või põldude vahel.

Näide 1 U-pöörded, peatused, kasutatud pool varustuse laiust
Näide 2 U-pöörded, peatused, kasutatud pool varustuse laiust

2. Keskkonnategurid: Ilmastikutingimused, mullatüübid ja topograafia mängivad saagikuses olulist rolli. Kui neid keskkonnategureid ei arvestata, võivad need saagiandmetesse müra ja ebatäpsusi tekitada.

Näiteks võivad liivased pinnased või järsud nõlvad anda madalama saagikuse kui savised pinnased või tasane maastik. Samamoodi võib suurema istutustihedusega aladel olla suurem saagikus kui väiksema istutustihedusega aladel.

3. Anduri ebatäpsused: Andurid, hoolimata oma täpsusest, ei ole eksimatud. Need võivad aja jooksul triivida, andes ebatäpseid näitu, kui neid regulaarselt ei kalibreerita.

Näiteks võib vigane koormusandur või lahtine juhtmestik põhjustada ebatäpseid massivoolukiiruse näite. Määrdunud või kahjustatud niiskuseandur võib anda valesid niiskusesisalduse väärtusi. Operaatori sisestatud vale põllu nimi või ID võib saagikuse andmed määrata valele põllufailile.

Need tegurid võivad põhjustada mürarikkaid, vigaseid või vastuolulisi saagikuse andmestikke. Kui neid andmeid korralikult ei puhastata ja kalibreerita, võivad need viia eksitavate järelduste või otsusteni.

Näiteks võib saagikaartide koostamine puhastamata saagiandmete põhjal põhjustada põllu kõrge või madala saagikusega alade vale tuvastamise.

Miks on oluline saagikuse andmestikku puhastada ja kalibreerida?

Kalibreerimata saagiandmete kasutamine saagikuse võrdlemiseks põldude või aastate lõikes võib kaasa tuua ebaõiglasi või ebatäpseid võrdlusi. Puhastamata või kalibreerimata saagiandmete kasutamine toitainete bilansi või põllukultuuride sisendite arvutamiseks võib kaasa tuua väetiste või pestitsiidide üle- või alalaotamise.

Seetõttu on enne saagiandmete kasutamist mis tahes analüüsi või otsuste tegemise eesmärgil oluline need puhastada ja kalibreerida. Saagiandmete kogumite puhastamine on protsess, mille käigus eemaldatakse või parandatakse saagimonitoride ja andurite kogutud toorandmetes olevad vead või müra.

Saagikuse andmete puhastamise ja kalibreerimise automatiseeritud meetodid

Siin tulevadki kasuks automatiseeritud andmete puhastamise tehnikad. Automatiseeritud andmete puhastamise tehnikad on meetodid, mis suudavad andmete puhastamise ülesandeid täita ilma inimese sekkumiseta või minimaalse inimese sekkumisega.

Kalibreerimise etapi seadistamine
Automatiseeritud puhastus- ja kalibreerimismeetodid

Automatiseeritud andmete puhastamise tehnikad aitavad säästa aega ja ressursse, vähendada inimlikke vigu ning parandada andmete puhastamise skaleeritavust ja tõhusust. Mõned levinumad automatiseeritud andmete puhastamise tehnikad saagikuse andmete jaoks on:

1. Kõrvalväärtuste tuvastamine: Erandväärtused on andmepunktid, mis kalduvad normist oluliselt kõrvale. Automatiseeritud algoritmid suudavad neid anomaaliaid tuvastada, võrreldes andmepunkte statistiliste näitajatega, nagu keskmine, mediaan ja standardhälve.

Näiteks kui saagikuse andmestik näitab konkreetse põllu erakordselt suurt saagikust, saab kõrvalekallete tuvastamise algoritm selle edasiseks uurimiseks märgistada.

2. Müra vähendamine: Saagikuse andmete müra võib tuleneda erinevatest allikatest, sealhulgas keskkonnateguritest ja andurite ebatäpsustest.

Automatiseeritud müra vähendamise tehnikad, näiteks silumisalgoritmid, filtreerivad välja ebaregulaarsed kõikumised, muutes andmed stabiilsemaks ja usaldusväärsemaks. See aitab tuvastada andmetes tegelikke trende ja mustreid.

3. Andmete imputeeriminePuuduvad andmed on saagikuse andmekogumites levinud probleem. Andmete imputeerimise tehnikad hindavad ja täidavad puuduvad väärtused automaatselt andmetes olevate mustrite ja seoste põhjal.

Näiteks kui andur ei suuda teatud ajaperioodi andmeid salvestada, saavad imputeerimismeetodid puuduvaid väärtusi hinnata külgnevate andmepunktide põhjal.

Seega toimivad automatiseeritud andmete puhastamise tehnikad andmekvaliteedi väravavahtidena, tagades, et saagikuse andmekogumid jäävad usaldusväärseks ja väärtuslikuks varaks põllumeestele kogu maailmas.

Lisaks on palju käepäraseid tööriistu ja arvutiprogramme, mis saavad saagiandmeid automaatselt puhastada ja korrigeerida, ja GeoPard on üks neist. GeoPard Yield Clean-Calibration Module koos sarnaste lahendustega on andmete täpsuse ja usaldusväärsuse tagamiseks ülioluline.

GeoPard - Saagikuse puhastamine ja kalibreerimine - 3 kombaini

Kokkuvõte

Automatiseeritud saagikuse andmete puhastamine ja kalibreerimine (AYDCC) on täppispõllumajanduses oluline. See tagab saagiandmete täpsuse, eemaldades vead ja parandades kvaliteeti, võimaldades põllumeestel teha teadlikke otsuseid. AYDCC tegeleb andmetega seotud väljakutsetega ja kasutab usaldusväärsete tulemuste saamiseks automatiseeritud tehnikaid. Tööriistad, nagu GeoPardi saagikuse puhastamise ja kalibreerimise moodul, lihtsustavad seda protsessi põllumeeste jaoks, aidates kaasa tõhusatele ja produktiivsetele põllumajandustavadele.

Kui saagikuse andmed on selged, siis Automatiseeritud saagikuse aruanne See viib selle veelgi kaugemale: see võrdleb saaki tsoonide või selle hooaja kasutatud normidega, hindab iga normi sammu ja ütleb, kas lisatoodang tasus end ära.

wpChatIcon
wpChatIcon

    Taotlege tasuta GeoPardi demo / konsultatsiooni


    Nupule klõpsates nõustute meie Privaatsuspoliitika. Me vajame seda, et vastata teie taotlusele.

      Telli


      Nupule klõpsates nõustute meie Privaatsuspoliitika

        Saada meile teavet


        Nupule klõpsates nõustute meie Privaatsuspoliitika