Kā veģetācijas indeksi uzlabo kukurūzas augšanas monitoringu

Kukurūza ir pasaulē visvairāk saražotā graudaugu kultūra pēc apjoma, un tikai Amerikas Savienotajās Valstīs to sēj visā pasaulē. aptuveni 35 miljoni hektāru un 2023. gadā saražoja 390 miljonus metrisko tonnu. Kultūraugu apsaimniekošana šādā mērogā prasa vairāk nekā tikai izlūkošanu kājām. Veģetācijas indeksi kukurūzas augšanas uzraudzībai — matemātiskas formulas, kas atvasinātas no tā, kā augu vainagi atstaro un absorbē gaismu — ir kļuvuši par mūsdienu kultūraugu apsaimniekošanas stūrakmeni, jo tie pārvērš spektrālos datus par praktiski izmantojamu kultūraugu veselības informāciju. Tie to dara ātri, plašā mērogā un nepieskaroties nevienai lapai.

Tālizpētes tehnoloģija, kas tagad ir pieejama, izmantojot satelītus, dronus un rokas sensorus, katrā kukurūzas audzēšanas sezonas posmā šajos indeksos ievada reāllaika spektrālos datus. Lauksaimnieks vai agronoms var noteikt slāpekļa stresu V6, pirms lapas kļūst dzeltenas, noteikt ūdens deficītu graudu piepildīšanās laikā, pirms ražas samazināšanās, vai kalibrēt mainīgas devas mēslošanas līdzekļu lietošanu, izmantojot vainagu kartes, kas ģenerētas tajā pašā nedēļā, kad kultūraugam nepieciešama mēslošana.

Kas ir veģetācijas indeksi? Kā tie darbojas?

Veģetācijas indekss (VI) ir bezdimensiju, kvantitatīva vērtība, kas tiek aprēķināta, matemātiski apvienojot divu vai vairāku sensora uztverto spektrālo joslu atstarošanas vērtības. Rezultāts ir viens skaitlis, kas izolē un pastiprina augu vainaga specifiskās bioloģiskās īpašības, piemēram, hlorofila koncentrāciju, lapu laukumu vai ūdens saturu, vienlaikus nomācot augsnes, atmosfēras un ēnu radītos traucējumus.

Veģetācijas indeksa jauda slēpjas tā spējā standartizēt mērījumus dažādos sensoros, laukos un datumos. Tā vietā, lai salīdzinātu neapstrādātus atstarošanas skaitļus, kas mainās atkarībā no apgaismojuma apstākļiem, VI sniedz attiecību vai starpību, kas ir stabilāka un bioloģiski nozīmīgāka. Tas ļauj salīdzināt vainagu veselību dažādos laukos, gadalaikos un pat satelītu platformās.

Augi fotosintēzes procesā absorbē noteiktus gaismas viļņu garumus, bet citus atstaro. Veselīga zaļa veģetācija absorbē lielāko daļu sarkanās gaismas (aptuveni 660–680 nm) hlorofila veicinātai fotosintēzei un, pateicoties tās šūnu struktūrai, spēcīgi atstaro tuvā infrasarkanā (NIR) starojuma gaismu.

Reta vai saspringta vainaga daļa absorbē mazāk sarkanās gaismas un vairāk atstaro, kā arī mazāk atstaro tuvās infrasarkanās gaismas (NIR). Veģetācijas indeksi matemātiski atspoguļo šo kontrastu, lai kvantitatīvi noteiktu, cik zaļa, blīva un veselīga ir vainaga daļa konkrētā brīdī.

Kas ir veģetācijas indeksi un kā tie darbojas?

Veģetācijas indeksos izmantotās spektrālās joslas

Dažādas spektra joslas sniedz atšķirīgu diagnostisko informāciju par kultūraugu. Katra josla ir vērsta uz atšķirīgu bioloģisko procesu, tāpēc daudzjoslu sensori sniedz bagātīgākus datus nekā vienkāršas RGB kameras. Sešas joslas, kas ir visatbilstošākās kukurūzas uzraudzībai, ir:

  • Sarkans (620–700 nm): Spēcīgi absorbē hlorofils. Sarkanās absorbcijas samazināšanās liecina par samazinātu fotosintēzes aktivitāti, kas norāda uz stresu, barības vielu trūkumu vai agru vainaga novecošanos.
  • Zaļš (520–560 nm): Augi atstaro zaļo gaismu vairāk nekā sarkano, tāpēc tie izskatās zaļi. Zaļās krāsas atstarošanās spēja korelē ar hlorofila koncentrāciju un tiek izmantota tādos indeksos kā GNDVI un VARI.
  • Zils (450–490 nm): Absorbē karotinoīdi un hlorofils. Galvenokārt izmanto RGB indeksos, piemēram, VARI, kur pieejamas tikai redzamas joslas.
  • Tuvais infrasarkanais starojums (NIR, 750–900 nm): Spēcīgi atstarojas no porainā mezofila auduma veselu lapu iekšpusē. NIR atstarošanās spēja ir NDVI, EVI un vairuma platjoslas indeksu pamats. Blīvs, veselīgs kukurūzas vainags uzrāda augstu NIR atstarošanos.
  • Sarkanā mala (700–740 nm): Pārejas zona starp sarkano absorbciju un tuvā infrasarkanā starojuma atstarošanu. Hlorofila koncentrācijai un slāpekļa statusam ir spēcīga ietekme uz šo joslu, padarot to ļoti jutīgu agrīnas stadijas barības vielu stresa noteikšanai, pirms tas kļūst vizuāli redzams.
  • Īsviļņu infrasarkanais (SWIR, 1400–2500 nm): Absorbē šķidrs ūdens augu audos. Uz SWIR balstīti indeksi mēra lapotnes ūdens saturu un nosaka sausuma stresu, padarot tos vērtīgus graudu piepildīšanās laikā, kad ūdens deficīts tieši ietekmē ražu.

Kāpēc veģetācijas indeksi ir svarīgi kukurūzas augšanas monitoringam

1. Kultūraugu veselības uzraudzība

Kultūraugu veselība ietver vairākus savstarpēji pārklājošos faktorus: hlorofila koncentrāciju, lapu laukuma indeksu (LAI — kopējās lapu laukuma attiecība pret zemes platību), augu mitruma stāvokli un vainaga temperatūru. Neviena lauka apmeklējuma laikā nevar vienlaikus aptvert visus šos faktorus simtiem hektāru platībā.

Veģetācijas indeksi saspiež šo sarežģītību izmērāmās vērtībās, kuras var atkārtoti izsekot augšanas sezonā, lai atklātu samazināšanos, pirms tā kļūst par ražas zudumu.

Pētījums, kas publicēts Lauksaimniecība (2023) veica trīs kukurūzas hibrīdu monitoringu sausuma un apūdeņošanas apstākļos, izmantojot bezpilota liāna (UAV) uzstādītus NDVI sensorus. Pētnieki katru nedēļu sekoja līdzi vainaga veselībai no dīgšanas līdz briedumam un atklāja, ka NDVI vērtības ievērojami atšķīrās starp apūdeņotajiem un lietus apūdeņotajiem lauciņiem jau V8 periodā, nedēļas pirms redzamu stresa simptomu parādīšanās. Šāda veida agrīna diferenciācija ļauj savlaicīgi iejaukties.

2. Augu enerģijas mērīšana

Augu spars — kopējais augšanas ātrums un kultūraugu biomasas uzkrāšanās — tieši prognozē ražas potenciālu. Tādi rādītāji kā NDVI un EVI ir cieši korelēti ar LAI un virszemes sausās biomasas daudzumu kukurūzā.

Spēcīguma uzraudzība galvenajās veģetācijas stadijās ļauj agronomiem noteikt nepietiekami produktīvās zonas laukā un attiecīgi pielāgot ieguldījumus, nevis piemērot vienotu apsaimniekošanas lēmumu visā telpiski mainīgajā zemē.

3. Stresa noteikšana pirms vizuāliem simptomiem

Šī, iespējams, ir veģetācijas indeksu komerciāli vērtīgākā iespēja. Kukurūzas augs, kam ir slāpekļa deficīts, ūdens stress vai agrīna slimību slodze, vispirms parāda izmaiņas tā spektrālajā atstarošanā — īpaši sarkanajā malā un NIR joslās — dažas dienas vai nedēļas pirms lapām parādās dzeltēšana, vīte vai redzami bojājumi.

Uz sarkanās malas balstīti indeksi, īpaši NDRE un CI Red Edge, ir īpaši jutīgi pret subvizuālo slāpekļa stresu un hlorofila samazināšanos. Jang et al. (ScienceDirect, 2024) atklāja, ka apvienojot NDVI, NDRE un GNDVI indeksi, izmantojot daudzkārtēju lineāru regresiju ievērojami uzlabota ražas prognozēšanas veiktspēja kukurūzai, salīdzinot ar jebkuru atsevišķu indeksu atsevišķi.

Audzētāji, kas paļaujas uz vienu indeksu, neizmanto aditīvo prognozēšanas spēju, ko sniedz vairāku indeksu pieejas, īpaši kritiskajos reproduktīvajos posmos.

4. Ienesīguma prognozēšanas uzlabošana

Veģetācijas indeksi, kas savākti stratēģiskās augšanas stadijās — īpaši pušķu veidošanās un zīda veidošanās laikā —, ir spēcīgi galīgās graudu ražas prognozētāji. Pētījums, kas publicēts žurnālā Tālizpēte (2023) apvienoja daudzlaiku bezpilota lidaparātu (UAV) datus, tostarp NDVI, NDRE, SAVI un EVI, dažādās veģetatīvās un reproduktīvās stadijās, un izveidoja kukurūzas ražas prognozēšanas modeli ar R² ir 0,78 un rRMSE ir 8,27%, pārspējot modeļus, kas balstīti uz vienpakāpes datiem.

Galvenā atziņa: vairāku indeksu izmantošana vairākās izaugsmes stadijās aptver daudz plašāku ienesīgumu noteicošo faktoru klāstu nekā viens mērījuma momentuzņēmums.

5. Precīzās lauksaimniecības atbalstīšana

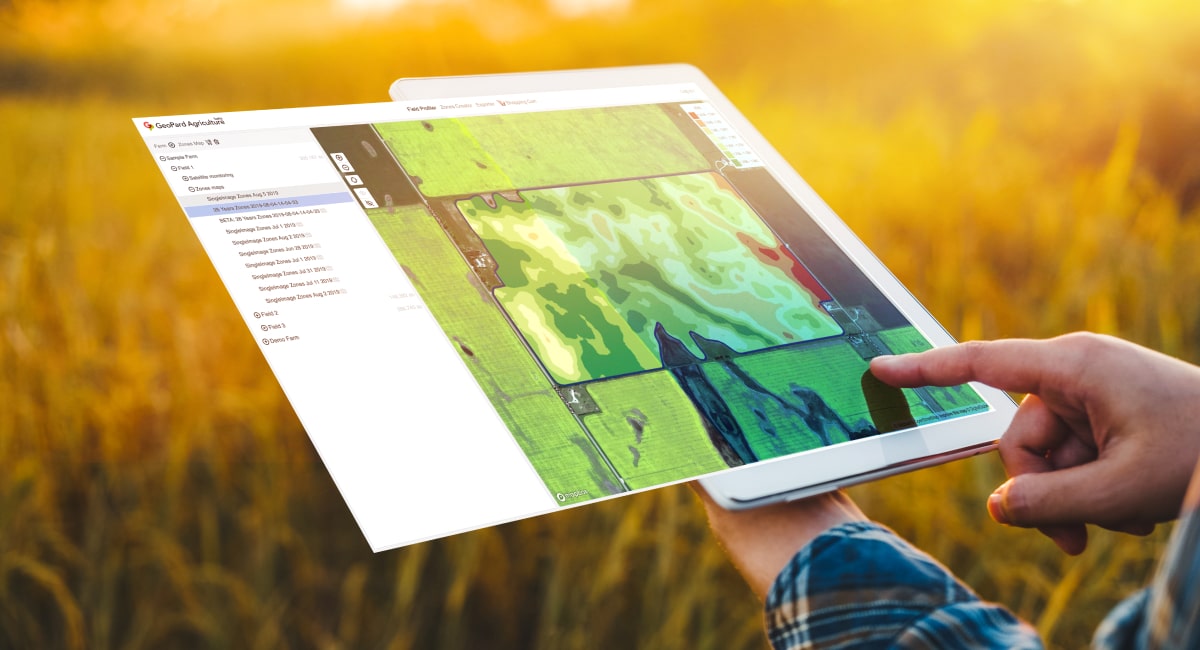
Precīzā lauksaimniecība balstās uz telpiskās mainības datiem, lai noteiktu konkrētai vietai specifiskus ievades faktorus. Veģetācijas indeksa kartes, kas izveidotas no dronu vai satelītattēliem, atklāj kultūraugu ražas mainīgumu lauka ietvaros, ko vidējie lauka mērījumi neaizklāj.

Šīs kartes tieši tiek izmantotas mainīgas devas mēslošanas sistēmās, ļaujot lauksaimniekiem lietot vairāk mēslojuma tur, kur kultūraugiem tas ir nepieciešams, un mazāk tur, kur tas nav nepieciešams, vienlaikus samazinot izmaksas un ietekmi uz vidi.

Kukurūzas augšanas stadijas, kurās veģetācijas indeksi ir visnoderīgākie

“Pareizais indekss pareizajā augšanas stadijā atklāj informāciju par kultūraugu, ko vispārēja izpēte vienkārši nevar sniegt, un šīs datu vākšanas laiks ir tikpat svarīgs kā izvēlētais indekss.”

1. Parādīšanās stadija

Dīgšanas brīdī augu sega ir skāra, un attēlā dominē augsne. Standarta NDVI šeit darbojas slikti, jo augsnes fona troksnis nomāc vājo vainaga signālu. Šajā fāzē piemēroti rīki ir augsnes koriģēti indeksi, piemēram, SAVI un MSAVI.

Tie piemēro korekcijas koeficientu, lai samazinātu atsegtās augsnes ietekmi uz indeksa vērtību, ļaujot veikt jēgpilnus augu blīvuma un agrīnās ieaugšanās vienmērīguma mērījumus.

2. Veģetatīvā augšana (V stadijas)

No V3 līdz V12 kukurūzas vainags strauji paplašinās. Šis ir vissvarīgākais slāpekļa pārvaldības periods, jo kultūraugu pieprasījums pēc slāpekļa strauji palielinās.

Šajā periodā NDRE un CI Green ir visreaģējošākie indeksi, jo sarkanā malas josla nosaka nelielu hlorofila samazināšanos pirms NDVI plašākā signāla izmaiņām. Bezpilota lidaparātu lidojumi ar V6 un V10, kas veikti ar blakus esošās slāpekļa izkliedes lēmumiem, nodrošina vislielāko datu ieguldījumu atdevi.

Kukurūzas augšanas stadijas, kurās veģetācijas indeksi ir visnoderīgākie

3. Pušķošana un zīda apgriešana

Kukurūzas dzīves ciklā visjutīgākie posmi attiecībā uz ražu ir pušķošanās (VT) un zīdveida veidošanās (R1). Šajā brīdī vainaga aizvēršanās ir gandrīz pabeigta, kas nozīmē, ka NDVI un EVI tagad var nolasīt visu vainagu bez augsnes iejaukšanās.

Abu indeksu maksimums veselīgām kultūrām ir aptuveni VT. Jebkurš indeksu vērtību stagnācijas pieaugums vai agrīns kritums šajā posmā ir uzticams stresa rādītājs, kas novedīs pie graudu atmešanas un ražas zuduma.

4. Graudu pildījums

Graudu piepildīšanās laikā (R3–R5) galvenā apsaimniekošanas problēma pāriet uz ūdens stresu un slimībām. NDWI (normalizētais diferenciālais ūdens indekss, kas aprēķināts no NIR un SWIR joslām) un termiskie indeksi papildina standarta komplektu šajā fāzē, nosakot vainaga ūdens satura samazināšanos, kas notiek pirms redzamas vītes.

NDVI vērtības sāk dabiski samazināties, kultūraugam nogatavojoties, tāpēc indeksu trajektoriju interpretācijai ir nepieciešams salīdzināt tās ar audzējamā hibrīda paredzamo sezonālo modeli.

5. Briedums

Fizioloģiskā brieduma sasniegšanas brīdī visi galvenie veģetācijas indeksi samazinās, jo vainags noveco un hlorofils degradējas. Brieduma brīdī iegūtie indeksu dati galvenokārt tiek izmantoti retrospektīvai analīzei — sezonālo VI trajektoriju korelēšanai ar faktiskajiem ražas datiem, lai validētu prognozēšanas modeļus un uzlabotu turpmākās sezonas etalonus. Indeksu līkņu laikrindu analīze no dīgtspējas līdz briedumam nodrošina bagātīgāko datu bāzi konkrētam laukam paredzētu ražas modeļu veidošanai.

Bieži sastopamie veģetācijas indeksi, ko izmanto kukurūzas augšanas monitoringā

1. NDVI (normalizētais diferenciālais veģetācijas indekss)

NDVI ir visplašāk izmantotais veģetācijas indekss lauksaimniecībā. Tas mēra kontrastu starp NIR un sarkano atstarošanos un tiek aprēķināts šādi:

NDVI = (NIR − Sarkanais) / (NIR + Sarkanais)

NDVI vērtības svārstās no −1 līdz +1. Veselīgas, blīvas kukurūzas vainagi parasti sasniedz maksimālā zaļuma pakāpi no 0,7 līdz 0,9. Tā labākie pielietojumi ietver vainagu attīstības izsekošanu no V6 līdz pušķu veidošanai, nepietiekami efektīvu lauka zonu identificēšanu un korelāciju ar LAI un virszemes biomasu.

NDVI galvenais ierobežojums ir piesātinājums blīvās vainagos — tiklīdz LAI pārsniedz aptuveni 3 m²/m², papildu lapu platība rada mazākas NDVI signāla izmaiņas, samazinot jutību pie maksimālā vainaga.

2024. gadā publicēts pētījums Lauksaimniecība (MDPI), izmantojot bezpilota lidaparātu (UAV) NDVI monitoringu divu augšanas sezonu laikā Ungārijā, atklāja, ka spēcīgākā NDVI un ražas korelācija notika pēc zīda veidošanās stadijā (R2 = 0,638 2023. gadā un R2 = 0,634 2024. gadā), kas apstiprina NDVI uzticamību kā sezonas ražas indikatoru konkrētajā augšanas logā.

2. GNDVI (zaļā NDVI)

GNDVI aizstāj sarkano joslu ar zaļo joslu: GNDVI = (NIR − Zaļš) / (NIR + Zaļš). Zaļais kanāls ir jutīgāks pret hlorofila koncentrāciju nekā sarkanais kanāls, padarot GNDVI labāku mērenas hlorofila variācijas nobriedušos, blīvos koku vainagos, kur NDVI ir piesātināts.

Tā galvenais pielietojums kukurūzā ir slāpekļa stāvokļa novērtēšana veģetācijas vidusposmā un reproduktīvajā stadijā. Pētījums publicēts 2016. gada maijā. ScienceDirect (2024) apstiprināja, ka GNDVI, apvienojumā ar NDRE daudzindeksu regresijas modeļos, ievērojami uzlaboja kukurūzas ražas prognozēšanas precizitāti, īpaši pirmsziedēšanas stadijās.

3. EVI (Uzlabots veģetācijas indekss)

EVI uzlabo NDVI, iekļaujot zilo joslu un piemērojot atmosfēras korekcijas koeficientus: EVI = 2,5 × [(NIR − Sarkans) / (NIR + 6 × Sarkans − 7,5 × Zils + 1)]. Šī formula vienlaikus samazina atmosfēras troksni un augsnes fona traucējumus, padarot EVI jutīgāku nekā NDVI blīva koku lapotuma apstākļos, kur NDVI piesātinās.

EVI ir vēlamais indekss kukurūzas vainaga struktūras uzraudzībai, sākot no pušķu veidošanās līdz agrīnai graudu piepildīšanai, kad augu sega ir gandrīz pilnīga. Tas ir pamatindekss MODIS satelītu produktos un tiek plaši izmantots reģionālā mēroga kukurūzas uzraudzībai.

Pētījums par Lauksaimniecība (2024. gadā), izmantojot MODIS MOD09A1 datus par Dzjiliņas provinci Ķīnā, atklāja, ka Apvienojot vairākus veģetācijas indeksus, tostarp EVI, ar formas modeli, ievērojami uzlabojās fenoloģiskās stadijas noteikšanas precizitāte. galvenajos kukurūzas augšanas periodos, salīdzinot ar viena indeksa pieejām.

Liela mēroga reģionālā kultūraugu monitoringā EVI apvienošana ar citiem indeksiem laika rindu modeļos nodrošina uzticamāku fenoloģisko izsekošanu nekā jebkurš atsevišķs indekss atsevišķi.

4. SAVI (augsnes koriģētais veģetācijas indekss)

SAVI NDVI formulā ievieš augsnes spilgtuma korekcijas koeficientu (L): SAVI = [(NIR − Sarkanais) / (NIR + Sarkanais + L)] × (1 + L), kur L = 0,5 tipiskiem augsnes apstākļiem. Samazinot kailas augsnes atstarošanas ieguldījumu, SAVI nodrošina precīzākus vainaga mērījumus agrīnās kukurūzas augšanas stadijās, kad zemes segums ir mazāks par 50%. Tā ir standarta izvēle augu izveidošanās, audzes vienmērīguma un agrīnās sezonas spēka uzraudzībai no dīgšanas līdz V4.

5. NDRE (normalizēta diferenciālā sarkanā mala)

NDRE izmanto sarkano malu un NIR joslas: NDRE = (NIR − sarkanā mala) / (NIR + sarkanā mala). Sarkanā malas josla atrodas spektra apgabalā, kur nelielas hlorofila koncentrācijas izmaiņas rada lielas atstarošanas izmaiņas, padarot NDRE jutīgāku nekā NDVI pret slāpekļa izraisītām hlorofila izmaiņām.

Pētījums, kas publicēts Sensori (2024. gadā), izmantojot bezpilota lidaparātu fotogrammetriju LSU AgCenter pētniecības stacijā, atklāja, ka NDRE 87 dienas pēc iesēšanas prognozēja kukurūzas graudu ražu ar R² 0,9097., ārkārtīgi spēcīga saistība, kas uzsver NDRE vērtību slāpekļa apsaimniekošanā vēlīnā sezonā un ražas prognozēšanā.

6. MSAVI (Modificēts augsnes koriģēts veģetācijas indekss)

MSAVI uzlabo SAVI, padarot L faktoru dinamisku, nevis fiksētu, tāpēc tas automātiski pielāgojas veģetācijas seguma pakāpei: MSAVI = [2 × NIR + 1 − √((2 × NIR + 1)² − 8 × (NIR − Sarkanā))] / 2.

Šī pašregulācija padara MSAVI precīzāku nekā SAVI visā vainaga attīstības diapazonā, sākot no kailas augsnes parādīšanās līdz pilnīgai aizsegšanai pušķu veidošanās laikā. Tai nav nepieciešami pieņēmumi par augsnes spilgtumu, padarot to vieglāk pārnesamu dažādos lauka apstākļos un augsnes tipos.

7. VARI (redzamās atmosfēras izturības indekss)

VARI izmanto tikai redzamās joslas (sarkanu, zaļu, zilu): VARI = (Zaļa − Sarkana) / (Zaļa + Sarkana − Zila). Tā vērtība slēpjas apstāklī, ka to var aprēķināt no standarta RGB kamerām — tādām, kādas ir lielākajā daļā komerciālo dronu par zemām izmaksām.

Lai gan VARI trūkst multispektrālo indeksu jutības attiecībā uz slāpekli un biomasu, tas nodrošina izmantojamu vainagu zaļuma pirmās pakāpes novērtējumu, padarot to pieejamu lauksaimniekiem, kuriem vēl nav multispektrālo sensoru iespēju.

Pētījums publicēts ScienceDirect (2025) apstiprināja VARI kā vienu no noderīgajiem VI ievades datiem mašīnmācīšanās modeļos kukurūzas ražas prognozēšanai dažādās augšanas vidēs.

8. OSAVI (Optimizēts augsnes koriģēts veģetācijas indekss)

OSAVI ir vienkāršota SAVI versija ar fiksētu L vērtību 0,16, kas optimizēta daļējas vainaga seguma apstākļiem: OSAVI = (NIR — sarkans) / (NIR + sarkans + 0,16).

Šī specifiskā L vērtība tika empīriski noteikta, lai līdz minimumam samazinātu augsnes fona ietekmi plašā veģetācijas blīvuma diapazonā. OSAVI labi darbojas no V2 līdz V6, samazinot atšķirību starp SAVI agrīnās sezonas lietderību un NDVI sezonas precizitāti.

9. CI Zaļš (hlorofila indeksa zaļš)

CI Green aprēķina hlorofila saturu tieši no atstarošanas koeficienta: CI Zaļš = (NIR / Zaļš) − 1. Tā kā hlorofils ir galvenais slāpekļa uzkrāšanas pigments lapās, CI Green izseko vainaga slāpekļa statusu, neizmantojot sarkano malas joslu.

Tas padara to vērtīgu, ja pieejama tikai standarta zaļā josla, piemēram, no Sentinel-2 attēliem, un tas uzticami darbojas no V6 līdz zīdīšanai, lai pieņemtu lēmumus par slāpekļa pārvaldību sezonas vidū.

10. CI sarkanā mala (hlorofila indeksa sarkanā mala)

CI Red Edge aizstāj zaļo joslu ar sarkano malas joslu: CI sarkanā mala = (NIR / sarkanā mala) − 1. Šī aizvietošana padara to ievērojami jutīgāku pret hlorofila izmaiņām nekā CI Green, īpaši vidējā un vēlīnā veģetācijas stadijā, kad vainags ir pietiekami blīvs, ka zaļās joslas signāls sāk piesātināties. CI Red Edge ir viens no vislabāk funkcionējošajiem indeksiem smalku slāpekļa gradientu noteikšanai kukurūzas lauka apsaimniekošanas zonās.

Veģetācijas indeksu salīdzināšana kukurūzas monitoringā

1. Labākais agrīnās izaugsmes indekss

SAVI un MSAVI konsekventi pārspēj NDVI un EVI agrīnās kukurūzas attīstības laikā (dīgšana līdz V4), jo tie samazina augsnes fona troksni, kas citādi dominētu indeksa signālā, kad vainaga segums ir zem 40%. OSAVI piedāvā noderīgu starpposma iespēju, ja augsnes apstākļi visā laukā ir mainīgi.

Veģetācijas indeksu salīdzināšana kukurūzas monitoringā

2. Labākais slāpekļa noteikšanas indekss

NDRE un CI Red Edge ir spēcīgākie indeksi slāpekļa deficīta noteikšanai kukurūzā. Abi izmanto sarkanās malas joslas augsto jutību pret hlorofila koncentrāciju. V6 līdz V10 stadijā — vissvarīgākajā laika posmā slāpekļa lietošanas lēmumu pieņemšanai — šie indeksi nosaka deficītu 7 līdz 14 dienas pirms NDVI uzrāda jebkādu izmērāmu reakciju, nodrošinot ievērojamu laiku korektīviem pasākumiem.

3. Labākais biomasas novērtēšanas indekss

NDVI un EVI ir visapstiprinātākie indeksi kukurūzas virszemes sausās biomasas novērtēšanai. Pētījumi, kuros izmantoti bezpilota lidaparātu (UAV) multispektrālie attēli apvienojumā ar tekstūras iezīmēm. PMC (2023) atklāja, ka veģetācijas indeksi, kuru pamatā ir sarkanā (650 nm), sarkanās malas (705 nm) un tuvā infrasarkanā starojuma (842 nm) joslas, uzrādīja visaugstāko korelāciju ar lokālo indeksu (LAI) — cieši saistītu biomasas uzkrāšanās rādītāju veģetācijas periodā.

4. Labākais blīvu lapotņu indekss

EVI ir vēlamais indekss, kad kukurūzas vainags ir pilnībā aizvēries, parasti no pušķu veidošanās līdz agrīnam graudu piepildījumam. Ja NDVI piesātinājums pārsniedz LAI aptuveni 3, EVI turpina reaģēt uz papildu lapu platības un hlorofila izmaiņām, jo tā atmosfēras un augsnes korekcijas faktori novērš signāla piesātinājumu augstā biomasas līmenī.

5. Labākais sausuma stresa indekss

NDWI (uz NIR un SWIR balstīts ūdens indekss) un NDVI kopā izmantošana ir visefektīvākā kombinācija sausuma stresa noteikšanai kukurūzā. NDWI tieši izseko audu ūdens satura izmaiņām, savukārt NDVI uztver ūdens stresa sekundāro ietekmi uz vainagu zaļumu. Šeit vislielāko vērtību sniedz multispektrālie sensori, kas ietver SWIR iespējas, lai gan šie sensori joprojām ir dārgāki nekā standarta piecu joslu multispektrālās sistēmas.

Veģetācijas indeksu pielietojums kukurūzas ražošanā

Veģetācijas indekss ir tikpat noderīgs, cik noderīgs ir lēmums, ko tas ļauj pieņemt — mērķis vienmēr ir spektrālos datus pārvērst lauka darbībās, kas uzlabo ražu, samazina izmaksas vai abus.

1. Biomasas novērtēšana

NDVI un EVI vērtības ir cieši saistītas ar virszemes sausās biomasas daudzumu visā kukurūzas veģetācijas periodā. Atkārtoti bezpilota lidaparātu (UAV) lidojumi vai satelītu pārlidojumi ar divu nedēļu intervālu ģenerē biomasas uzkrāšanās līknes, kas atklāj, vai lauks virzās uz savu ražas potenciālu vai atpaliek no paredzētās augšanas trajektorijas konkrētajā sezonā.

2. Hlorofila mērīšana

CI Green un CI Red Edge nodrošina nesagraujošus lapotnes līmeņa hlorofila aprēķinus, kas izseko kultūraugu fotosintēzes spēju. Pētījums publicēts žurnālā PMC (2024. gadā), izmantojot uz bezpilota lidaparātiem balstītu SPAD (hlorofila mērītāja rādījumu) novērtējumu kukurūzā, apstiprināja, ka modificētais sarkanās malas attiecības indekss sasniedza R² 0,87 lapu hlorofila satura prognozēšanai vidējā augšanas stadijā, demonstrējot praktisko precizitāti, ko sarkanās malas indeksi nodrošina šajā pielietojumā.

3. Slāpekļa stāvokļa novērtējums

Slāpeklis ir barības viela, kas vistiešāk ierobežo kukurūzas ražu, un tās statuss sezonas laikā svārstās, mainoties kultūraugu pieprasījumam. 2025. gadā publicēts pētījums Augu zinātnes robežas 2024. gadā integrēja Sentinel-2A satelītattēlus, bezpilota lidaparātu (UAV) multispektrālos datus un zemes novērojumus četrās kukurūzas augšanas stadijās un izstrādāja jaunu reģionālā mēroga slāpekļa satura inversijas modeli, izmantojot vairākus veģetācijas indeksus apvienojumā ar joslu korekciju.

Sistēma sasniedza augstu validācijas precizitāti 48 neatkarīgos paraugu ņemšanas punktos, demonstrējot, kā satelītu un bezpilota lidaparātu saplūšana paplašina uz VI balstītas slāpekļa pārvaldības mērogojamību ārpus atsevišķiem laukiem līdz saimniecību un reģionālām mērogām.

4. Ūdens stresa noteikšana

Ūdens stress kukurūzā vispirms samazina atvārsnīšu vadītspēju, tad lapu ūdens saturu un visbeidzot zaļo biomasu — trīs procesus, kas secīgi ietekmē dažādas spektra joslas. Agrīnās stadijas ūdens stress ir redzams termisko joslu datos un uz SWIR balstītajos indeksos, pirms NDVI samazinās.

NDWI un NDVI kombinācijas uzraudzība visā graudu piepildīšanas periodā — kad ūdens stresam ir vislielākā ietekme uz ražu — ļauj apūdeņošanas plānošanu balstīt uz faktisko kultūraugu pieprasījumu, nevis uz kalendāra noteikumiem.

5. Slimību uzraudzība

Sēnīšu slimības, piemēram, ziemeļu kukurūzas lapu iedega un pelēkā lapu plankumainība, maina inficēto lapu spektrālo raksturu, pirms cilvēka acs var saskatīt lielus bojājumus. Inficētajiem audiem ir raksturīgs tuvā infrasarkanā starojuma (NIR) atstarošanās samazinājums un sarkanās malas pozīcijas nobīde.

Vairāku laika periodu VI monitorings ļauj noteikt lokalizētas spektrālās anomālijas, kas norāda uz jaunu slimības spiedienu, ļaujot mērķtiecīgi lietot fungicīdus, nevis veikt smidzināšanu visā laukā.

6. Kaitēkļu radīto bojājumu noteikšana

Kaitēkļu barošanās izraisīta defoliācija samazina LAI, kas tieši pazemina NDVI un EVI vērtības skartajos apgabalos. Piemēram, armijas tārpu invāzijas rada raksturīgus indeksa samazināšanās telpiskos modeļus, ko var noteikt no dronu attēliem, pirms invāzija izplatās uz blakus esošajām lauka daļām.

Augstas izšķirtspējas bezpilota lidaparātu (UAV) lidojumi (paraugu ņemšanas attālums uz zemes ir mazāks par 5 cm) nodrošina telpisko detalizāciju, kas nepieciešama, lai atšķirtu kukaiņu bojājumus no citiem lapotuma izmaiņu cēloņiem.

7. Ienesīguma novērtējums

Veģetācijas indeksa vērtības, kas izmērītas noteiktos kritiskos augšanas posmos — īpaši V12, VT un R3 —, ir uzticami galīgās graudu ražas prognozētāji, ja tās tiek kombinētas ar vēsturiskajām ražas kartēm un laika apstākļu datiem. Vairāku indeksu sapludināšanas pieejas konsekventi pārspēj viena indeksa modeļus.

GNDVI, NDRE un SCCCI (vienkāršotā vainaga hlorofila satura indeksa) kombinācija pirmsziedēšanas periodā ir uzrādījusi īpaši augstu ražas prognozēšanas precizitāti publicētajos kukurūzas pētījumos no ScienceDirect (2026).

Pētījumos, kas veikti divu veģetācijas sezonu laikā Ungārijā, tika konstatēti korelācijas koeficienti 0,638 un 0,634 starp NDVI pēc zīdīšanas un galīgo graudu ražu. Daudzindeksu modeļi, tostarp NDRE un GNDVI, nodrošina vēl lielāku prognozēšanas precizitāti.

8. Mainīgas devas mēslojuma lietošana

No dronu lidojumiem ģenerētās uz VI balstītas vainagu kartes tiek tieši izmantotas, lai izveidotu recepšu kartes mainīgas devas slāpekļa smidzinātājiem. Lauki tiek sadalīti apsaimniekošanas zonās, pamatojoties uz indeksa vērtībām, un katra zona saņem slāpekļa devu, kas kalibrēta atbilstoši tās konkrētajām kultūraugu vajadzībām.

Tālizpēte un mainīga ātruma tehnoloģija kopā veidoja 58% no precīzās lauksaimniecības tehnoloģiju tirgus daļas 2025. gadā (Precedence Research, 2026), kas atspoguļo to, cik centrāla šī darbplūsma ir kļuvusi komerciālajā kukurūzas ražošanā.

2025. gadā veikts pētījums Lauksaimniecība (MDPI) atklāja, ka mērenas slāpekļa devas 120–180 kg ha⁻¹ nodrošināja optimālu kukurūzas barības vielu līmeni, palielinot ražu līdz pat 5,086 t ha⁻¹ salīdzinot ar nemēslotu kontroli, un uz NDVI balstīta uzraudzība ir izrādījusies efektīva ne tikai ražas optimizēšanai, bet arī konkrētai vietai paredzētu mēslošanas stratēģiju vadīšanai.

Uz NDVI balstīta slāpekļa pārvaldība pēc zīdīšanas stadijā (kad VI un ražas korelācija sasniedz maksimumu) var aizstāt tradicionālās mēslošanas metodes, kurās tiek izmantotas tikai augsnes pārbaudes, un ievērojami uzlabot gan ievades efektivitāti, gan graudu ražu.

Platformas, ko izmanto veģetācijas indeksa datu apkopošanai

1. Satelītattēli

Tādi satelīti kā Sentinel-2 (10 m izšķirtspēja, 5 dienu atkārtošanās) un Planet Labs (3 m izšķirtspēja, ikdienas atkārtošanās) nodrošina konsekventus, laikapstākļiem atbilstošus spektrālos datus plašās teritorijās par zemām izmaksām uz hektāru.

Sentinel-2 iekļautās sarkanās malas joslas (B5, B6, B7 pie 705, 740, 783 nm) padara to īpaši vērtīgu NDRE un CI sarkanās malas aprēķiniem reģionālajās kukurūzas monitoringa programmās. Ierobežojums ir mākoņu sega: mākoņains periods kritiskā augšanas logā var radīt datu nepilnības, kas pārtrauc laika monitoringu.

2. Uz droniem balstīta tālizpēte

Fiksētu spārnu un daudzrotoru droni, kas aprīkoti ar multispektrālām kamerām, nodrošina lauka mēroga attēlus ar izšķirtspēju 2–10 cm uz pikseli. Šis detalizācijas līmenis izšķir atsevišķas augu rindas, ļaujot izmērīt vainaga veselības atšķirības rindas ietvaros.

Dronu apsekojumus var ieplānot pēc pieprasījuma neatkarīgi no satelīta pārlidojuma laika, padarot tos ideāli piemērotus datu iegūšanai precīzos agronomisko lēmumu pieņemšanas punktos, piemēram, slāpekļa mēslojuma lietošanas vai apūdeņošanas plānošanas logos.

3. Bezpilota lidaparātu (UAV) multispektrālās kameras

Multispektrālās kameras, piemēram, MicaSense RedEdge, Parrot Sequoia un DJI Zenmuse P1, vienlaikus uztver attēlus piecās vai vairākās šaurās spektra joslās, tostarp sarkanā, zaļā, zilā, sarkanās malas un NIR.

Šīs sistēmas ietver kalibrētu atstarošanas paneli un saules gaismas sensoru, lai normalizētu datus mainīgiem gaismas apstākļiem lidojuma laikā, kas ir būtiski precīzu, reproducējamu indeksa vērtību, nevis relatīvu salīdzinājumu iegūšanai.

4. Rokas kultūraugu sensori

Aktīvie optiskie sensori, piemēram, GreenSeeker un CropCircle, izstaro savu gaismas avotu un mēra atsevišķu augu atstarošanos nelielā attālumā, novēršot mainīgas saules gaismas ietekmi.

Šie sensori tiek izmantoti ātrai slāpekļa stāvokļa novērtēšanai uz lauka noteiktos paraugu ņemšanas punktos. To dati papildina dronu un satelītattēlus, nodrošinot patiesus mērījumus uz zemes, kas apstiprina tālizpētes indeksa vērtības zināmās vietās.

5. Uz traktora uzstādītie sensori

Uz traktora uzstādītie aktīvie sensori, piemēram, John Deere Hagie un Trimble GreenSeeker RT, nepārtraukti skenē kukurūzas vainagu, traktoram pārvietojoties pa lauku, un reāllaika NDVI datus tieši pievada mainīgas devas regulatoram. Šī slēgtās cilpas sistēma ļauj veikt mēslojuma devas korekcijas kustības laikā, pamatojoties uz faktiskajiem kultūraugu stāvokļa datiem, bez atsevišķas datu apstrādes darbības starp sensoru un pielietošanu.

Faktori, kas ietekmē veģetācijas indeksa precizitāti kukurūzas laukos

1. Augsnes fons

Atsegtajai augsnei ir savs spektrālais paraksts, kas saplūst ar augu vainagu signālu, īpaši, ja segums ir zem 50%. Ar augsni koriģēti indeksi (SAVI, MSAVI, OSAVI) ir izstrādāti, lai mazinātu šo efektu, taču augsnes krāsa, mitrums un organisko vielu saturs joprojām ietekmē indeksa vērtības agrīnās sezonas attēlos. Indeksa sliekšņu kalibrēšana konkrētiem augsnes tipiem reģionā uzlabo interpretācijas precizitāti.

2. Mākoņu sega

Mākoņi bloķē saules starojumu un rada mainīgas ēnas uz zemes, padarot atstarošanas mērījumus neuzticamus pasīvajiem sensoriem uz satelītiem un droniem.

Aktīvie sensori ir imūni pret mākoņu segumu, jo tie paši nodrošina apgaismojumu. Mākoņu sega ir vissvarīgākais faktors, kas ierobežo satelītu VI monitoringa lietderību reģionos ar augstu mākoņu biežumu augšanas sezonā.

Faktori, kas ietekmē veģetācijas indeksa precizitāti kukurūzas laukos

3. Saules leņķis

Zems saules leņķis palielina ēnu daļu vainagā, mākslīgi samazinot tuvā infrasarkanā starojuma (NIR) atstarošanos un kropļojot indeksa vērtības. Bezpilota lidaparātu lidojumi, kas tiek veikti laikā no plkst. 10:00 līdz 14:00 pēc vietējā Saules laika, samazina ēnu efektus un sniedz konsekventākus datus. Lidojuma laika konsekvence atkārtotos apsekojumos ir tikpat svarīga kā absolūtais laiks, jo tas ļauj jēgpilni salīdzināt datumus.

4. Kultūraugu blīvums

Augu populācija tieši ietekmē vainaga slēgšanos un līdz ar to to, cik ātri VI vērtības pieaug no stādīšanas līdz vainaga slēgšanai. Lauki ar zemāku augu populāciju aizver vainagu vēlāk, kas pagarina periodu, kurā augsnes fons traucē indeksa rādījumus. Populāciju kartes, kas iegūtas no dīgšanas attēliem, ļauj pielāgot VI robežvērtības vietējām blīvuma izmaiņām.

5. Izaugsmes stadija

Viena un tā pati VI vērtība dažādās augšanas stadijās nozīmē dažādas lietas. NDVI 0,5 V6 stadijā var liecināt par veselīgu, labi attīstītu vainagu, savukārt NDVI 0,5 VT stadijā liecinātu par ievērojamu stresu.

VI vērtību interpretācija, neņemot vērā augšanas stadiju, noved pie kultūraugu stāvokļa nepareizas klasifikācijas. Laikrindu analīze, kurā pašreizējās vērtības tiek salīdzinātas ar paredzamajām sezonālajām līknēm, to koriģē, kontekstualizējot katru rādījumu kultūraugu attīstības trajektorijā.

6. Sensora izšķirtspēja

Rupjākas izšķirtspējas sensori vienā pikselī sajauc kultūraugu, augsnes un lauka malu spektrālos signālus — šo problēmu sauc par “jauktajiem pikseļiem”. Sentinel-2 10 m izšķirtspējā viens pikselis pārklāj 100 m² zemes, kas bieži vien ietver vairākas kultūraugu rindas un augsni starp rindām.

Augstākas izšķirtspējas dronu attēli (5 cm uz pikseli) novērš jauktos pikseļus un nodrošina daudz tīrāku lapotnes spektrālo signālu, taču tas palielina datu apjomu un apstrādes laiku.

Veģetācijas indeksu ierobežojumi kukurūzas monitoringā

1. Piesātinājums blīvās lapotnēs

NDVI, visplašāk izmantotais indekss, piesātinās pie LAI vērtībām virs aptuveni 3 m²/m², ko kukurūza parasti sasniedz līdz V10. Virs šī sliekšņa papildu vainaga zaļuma vai biomasas pieaugums rada niecīgas NDVI izmaiņas. EVI, GNDVI un NDRE ir paredzēti, lai risinātu šo ierobežojumu, taču tiem ir nepieciešams vairāk spektra joslu nekā NDVI, un tie ne vienmēr ir pieejami no lētākiem sensoriem.

2. Atkarība no laikapstākļiem

Pasīvās tālizpētes sistēmas ir atkarīgas no pastāvīga saules apgaismojuma. Mākoņu sega, dūmaka un atmosfēras aerosoli absorbē un izkliedē ienākošo saules starojumu, pirms tas sasniedz kultūraugus un atkal atgriežas pie sensora, kropļojot atstarošanas vērtības.

Datu apstrādes laikā piemērotie atmosfēras korekcijas algoritmi samazina, bet nenovērš šo efektu. Tropu kukurūzas ražošanas reģionos ar ilgstošām mākoņainām sezonām datu nepilnības var būt tik biežas, ka tās var apdraudēt laikrindu uzraudzību.

3. Jaukti pikseļi

Pie zemas telpiskās izšķirtspējas pikseļi uztver signālus gan no kultūraugu vainaga, gan no augsnes, ceļiem, apūdeņošanas iekārtām vai lauka malām. Iegūtā jauktā pikseļu atstarošanās spēja rada indeksa vērtības, kas neatspoguļo tikai vainagu. Lauka robežu maskēšana un visaugstākās iespējamās telpiskās izšķirtspējas sensora izmantošana ir standarta prakse, lai samazinātu šo kļūdu.

4. Kalibrēšanas prasības

Lai iegūtu precīzas un reproducējamas indeksa vērtības, ir nepieciešama sensora radiometriskā kalibrēšana, atmosfēras ietekmes korekcija un normalizācija mainīgam apgaismojumam dronu lidojumu laikā. Izlaižot šīs darbības, tiek iegūtas relatīvas VI kartes, kuras nevar salīdzināt starp datumiem vai starp laukiem, ierobežojot to lietderību laika rindu uzraudzībai un vairāku lauku salīdzinošajai novērtēšanai.

5. Nepieciešamība pēc pamatota patiesuma apstiprinājuma

Veģetācijas indeksi ir netieši mērījumi. Tie novērtē kultūraugu īpašības — hlorofilu, slāpekli, biomasu —, korelējot spektrālos modeļus ar bioloģiskajiem mainīgajiem, nevis mērot tos tieši.

Katrs uz VI balstīts kultūraugu novērtējums gūst labumu no zemes patiesuma validācijas: lapu slāpekļa fiziski mērījumi, hlorofila mērītāja rādījumi vai destruktīvās biomasas paraugi, kas ņemti reprezentatīvā apgabalu apakškopā visā laukā. Zemes patiesuma dati nostiprina tālizpētes interpretāciju un novērš nepareizu diagnozi.

Labākā prakse veģetācijas indeksu izmantošanai kukurūzas laukos

1. Pareizā indeksa izvēle

Indeksa izvēlei jāatbilst monitoringa mērķim un pieejamajam sensoram. Slāpekļa novērtēšanai izvēlieties NDRE vai CI Red Edge, ja ir pieejama sarkanā malas josla. Agrīnas sezonas audzes novērtēšanai izmantojiet SAVI vai MSAVI.

Sezonas laikā vainagu monitoringam un ražas prognozēšanai izmantojiet EVI vai NDVI kombinācijā ar GNDVI vai NDRE. Izvairieties no NDVI lietošanas atsevišķi sezonas sākumā vai liela vainagu blīvuma gadījumā — tā ierobežojumi abos scenārijos ir labi zināmi.

2. Pareizā augšanas posma izvēle

Datu vākšanas laika izvēle atbilstoši agronomisko lēmumu pieņemšanas brīžiem maksimāli palielina VI datu pārvaldības vērtību. Praktisks kukurūzas monitoringa grafiks ietvertu:

  1. V2–V4 (dīgšanas pārbaude): Izmantojiet SAVI vai MSAVI, lai novērtētu audzes viendabīgumu un noteiktu pārstādīšanas zonas.
  2. V6 (slāpekļa piedevu noteikšana): izmantojiet NDRE vai CI Red Edge, lai kartētu slāpekļa statusu un ģenerētu mainīgas devas recepti.
  3. V10–V12 (vainagvaja slēgšana): Izmantojiet NDVI un EVI, lai novērtētu biomasu un atzīmētu nepietiekami funkcionējošas apsaimniekošanas zonas.
  4. VT (pušķošana): Izmantojiet NDVI un GNDVI, lai novērtētu vainaga virsotni un noteiktu vietas, kurām apputeksnēšanas laikā ir stresa risks.
  5. R3 (piena stadija): Izmantojiet NDVI un NDWI, lai noteiktu ūdens stresu un novērtētu graudu piepildīšanās progresu.
  6. R6 (briedums): Izmantojiet indeksa datus, lai korelētu sezonālo VI trajektoriju ar ražas apjomu modeļa kalibrēšanai.

3. Vairāku indeksu apvienošana

Neviens atsevišķs indekss neaptver kukurūzas ražas stāvokļa pilno sarežģītību. Apvienojot divus vai vairākus indeksus, kas vērsti uz dažādiem bioloģiskajiem signāliem, tiek iegūtas bagātīgākas diagnostikas kartes. NDRE slāpekļa statusam, NDVI kopējai biomasai un NDWI ūdens saturam kombinācija aptver trīs visizplatītākos ierobežojošos faktorus kukurūzas ražošanā. Vairāku indeksu sapludināšana mašīnmācīšanās modeļos nodrošina izmērāmi augstāku ražas prognozēšanas precizitāti nekā jebkura viena indeksa pieeja.

4. Zemes novērojumu integrēšana

VI kartes vienmēr jāinterpretē kopā ar lauka izlūkošanas novērojumiem. Kad drona kartē parādās VI anomālija, fiziska lauka apmeklējuma laikā šajā vietā tiek apstiprināts, vai spektrālais signāls atspoguļo reālu agronomisku problēmu — slāpekļa deficītu, sablīvēšanos, slapjo augsni, kaitēkļu radītus bojājumus — vai sensoru trokšņa, ēnas vai augsnes variāciju artefaktu. Novērojumi uz zemes sniedz arī apmācības datus, kas nepieciešami, lai kalibrētu vietējos VI robežvērtības konkrētiem hibrīdiem, augsnēm un pārvaldības sistēmām.

5. Laikrindu analīzes izmantošana

Viens VI attēls ir momentuzņēmums. Attēlu laikrinda no parādīšanās līdz briedumam ir vesels stāsts. Indeksa vērtību attēlošana laika gaitā atklāj augšanas trajektorijas, kas identificē stresa notikumus pēc to rašanās datuma, smaguma pakāpes un ilguma. Laikrindu dati ļauj arī salīdzināt pašreizējo sezonu ar vēsturiskiem kritērijiem, sniedzot kontekstu, ko viena datuma attēli nevar sniegt.

Kukurūzas augšanas uzraudzības nākotnes tendences

1. Mākslīgais intelekts

Mākslīgā intelekta algoritmi arvien vairāk tiek piemēroti veģetācijas indeksa datiem, lai automatizētu interpretācijas uzdevumus, kuriem pašlaik nepieciešams agronoma vērtējums. Dziļās mācīšanās modeļi, kas apmācīti ar lieliem VI datu kopumiem, var dažu sekunžu laikā klasificēt stresa veidu, smagumu un telpisko izplatību no multispektrāliem attēliem, atzīmējot zonas, kurās nepieciešama rīcība agronoma pārskatīšanai, nevis pieprasot pilnīgu katra attēla manuālu analīzi.

Mākslīgais intelekts lauksaimniecības tirgū tika novērtēts par 2,1 miljards ASV dolāru 2023. gadā, un tiek prognozēts, ka līdz 2032. gadam tā pieaugs ar vidējo gada pieauguma tempu (CAGR) vairāk nekā 241 TP3 triljonu apmērā. (GMI, 2025), kas atspoguļo to, cik ātri šī spēja tiek komercializēta.

2. Mašīnmācīšanās modeļi

Daudzindeksu un daudzlaiku datu kopām pielietotie Random Forest, XGBoost un konvolucionālie neironu tīkli (CNN) pastāvīgi pārspēj tradicionālos uz regresiju balstītos VI-ienesīguma modeļus.

Pētījums, kurā izmantotas gradienta pastiprināšanas iekārtas (GBM) kukurūzas ražas prognozēšanai, ir pabeigts. R² vērtības 0,78 integrējot VI laika rindas ar meteoroloģiskajiem datiem, pārspējot vienkāršākas regresijas pieejas.

Šie modeļi apgūst sarežģītas, nelineāras attiecības starp spektrālajiem modeļiem un agronomiskajiem rezultātiem, ko lineārie modeļi nevar aptvert.

3. Hiperspektrālā attēlveidošana

Hiperspektrālie sensori vienlaikus uztver atstarošanas datus simtiem šauru spektra joslu, salīdzinot ar piecām līdz desmit joslām, ko izmanto tipiskas multispektrālās kameras. Šis spektrālais blīvums ļauj noteikt kultūraugu stresa signālus, kas ietilpst šauros spektra logos, kas nav redzami platjoslas sensoriem.

Kukurūzai tiek aktīvi validēti hiperspektrālie indeksi slimību noteikšanai, smago metālu stresa un mikroelementu deficīta noteikšanai, un komerciālās bezpilota lidaparātu (UAV) hiperspektrālās sistēmas kļūst arvien pieejamākas.

4. Kultūraugu uzraudzība reāllaikā

Sensoru miniaturizācijas, satelītu zvaigznāja paplašināšanas un 5G savienojamības kombinācija virzās uz kultūraugu stāvokļa uzraudzību reāllaikā, kur VI dati ir pieejami nepārtraukti augšanas sezonā, nevis reizi nedēļā vai divās nedēļās.

Planet Labs ikdienas satelītu atkārtotu apmeklējumu biežums un lietu interneta (IoT) iespējotu lauka sensoru izvietošana, kas straumē datus uz mākoņplatformām, jau nodrošina gandrīz reāllaika uzraudzības iespējas pirmajiem lietotājiem.

DJI dronu bāzes tālizpētes sistēmas ir ziņojušas par 67,78% ķīmisko ievades apjomu samazinājums kad no VI datiem iegūtās recepšu kartes tiek izmantotas mainīgas devas izsmidzināšanas sistēmām (Mordor Intelligence, 2026).

5. Integrācija ar precīzās lauksaimniecības sistēmām

Nākamais solis kukurūzas vistas piesārņojuma monitoringā ir nemanāma integrācija starp datu ieguvi, apstrādi, interpretāciju un darbībām uz lauka. Mākonī balstītas saimniecību pārvaldības platformas jau tagad tieši savieno satelītu un dronu attēlu plūsmas ar mainīgas devas kontrollera programmatūru, samazinot laiku no datu ieguves līdz darbībām uz lauka no dienām līdz stundām.

Tā kā attēlu nodrošinātāju, agronomiskās programmatūras un lauksaimniecības tehnikas API kļūst standartizētas, darbplūsma no “drona lidojuma” līdz “mainīgas devas receptes piemērošanai” kļūs pieejama ražotājiem visos līmeņos.

Biežāk uzdotie jautājumi

Kurš veģetācijas indekss ir vislabākais kukurūzai?
Neviens atsevišķs indekss nav universāli labākais. NDRE vislabāk darbojas slāpekļa novērtēšanā, SAVI agrīnās stadijas monitoringā, EVI blīvu vainagu apstākļos un NDVI vispārējās biomasas un ražas korelācijā. Apvienojot divus vai trīs indeksus, kas pielāgoti monitoringa mērķim, konsekventi pārspēj jebkuru atsevišķu indeksu.

Cik bieži jāuzrauga veģetācijas indeksi?
Pilnas sezonas kukurūzas audzēšanai ieteicams monitoringa intervāls ik pēc 7 līdz 14 dienām V4 līdz R3 periodā. Kritiskie lēmumu pieņemšanas logi (V6 slāpeklim, VT stresa novērtēšanai, R3 apūdeņošanai) attaisno lidojumus vai satelītu datu iegūšanu neatkarīgi no standarta monitoringa grafika.

Kurš veģetācijas indekss vislabāk darbojas agrīnās kukurūzas augšanas laikā?
SAVI un MSAVI vislabāk darbojas no dīgšanas perioda līdz V4, jo tie samazina atsegtas augsnes ietekmi uz indeksa vērtību, iegūstot jēgpilnus vainaga mērījumus pat tad, ja zemsedzes līmenis ir zem 30%.

Vai veģetācijas indeksi var atklāt slimību pirms simptomu parādīšanās?
Pētījumi liecina, ka lapotnes slimības maina inficēto lapu spektrālo signatūru, pirms parādās redzami bojājumi. Sarkanās malas indeksi ir visjutīgākie agrīnai slimības noteikšanai, jo tie reaģē uz hlorofila degradāciju inficētajos audos. Noteikšanas laiks ir atkarīgs no slimības veida un smaguma pakāpes, taču kontrolētos pētījumos ir pierādīta agrīna atklāšana 5 līdz 10 dienas pirms vizuālo simptomu parādīšanās.

Secinājums

Veģetācijas indeksi kukurūzas augšanas monitoringam ir krietni pārsnieguši pētniecisko ziņkāri. Tagad tie ir praktiski, lauka apstākļos pārbaudīti rīki, kas dod lauksaimniekiem un agronomiem iespēju redzēt kultūraugu stresu, slāpekļa deficītu un ražu ierobežojošus apstākļus nedēļas pirms šīs problēmas kļūst redzamas un pirms tās izraisa neatgriezeniskus ražas zudumus. Pareizā indeksa izvēle katrai augšanas stadijai nav mazsvarīga tehniska detaļa; tā ir atšķirība starp reālas problēmas atklāšanu un maldinošu datu ģenerēšanu. Vairāku indeksu — NDRE slāpeklim, EVI blīvas vainaga biomasai, NDWI ūdens stāvoklim — apvienošana sniedz diagnostisku ainu, ko nevar sniegt neviens atsevišķs mērījums. Šī spektrālā attēla integrēšana ar fiziskajiem lauka novērojumiem pamato datus agronomiskajā realitātē un novērš nepareizu interpretāciju, kas rodas, paļaujoties tikai uz tālizpēti.
Izvietošanas ziņā apzinīgu NAS loma efektīvā bezpilota lidaparātu (UAV) kultūraugu uzraudzībā

Bezpilota lidaparāti (UAV) jeb droni pārveido mūsdienu lauksaimniecību, nodrošinot ātrus lauku attēlus no gaisa. Tos izmanto, lai skenētu kultūraugus, lai noteiktu to veselību, augšanas stadiju, kaitēkļus, nezāles un novērtētu ražu. Piemēram, Ķīnā pašlaik darbojas vairāk nekā 250 000 lauksaimniecības dronu, un Taizemē līdz 2023. gadam aptuveni 301 000 t lauksaimniecības zemes tika pārklāta ar dronu miglošanu vai uzraudzību. Šie UAV padara lauksaimniecību efektīvāku, ātri atklājot problēmas (piemēram, kaitēkļu uzliesmojumus vai ūdens trūkumu), kuras uz zemes var nepamanīt.

Tomēr maziem bezpilota lidaparātiem (UAV) ir ļoti ierobežota iebūvētā skaitļošanas jauda un akumulatora darbības laiks. Tāpēc sarežģītu mākslīgā intelekta redzes algoritmu palaišana tajos reāllaikā ir izaicinājums. Tradicionālie vieglie objektu noteikšanas modeļi (piemēram, niecīgie YOLO vai MobileNet balstīti detektori) var tikai daļēji apmierināt šīs vajadzības: tie bieži vien upurē precizitāti vai ātrumu un prasa ievērojamu manuālu regulēšanu. Šī plaisa motivē izvietošanai pielāgotu neironu arhitektūras meklēšanu (NAS): automatizētu projektēšanas metodi, kas pielāgo dziļās mācīšanās modeļus precīzām lauka apstākļos izvietotu bezpilota lidaparātu prasībām.

Mūsdienu precīzā lauksaimniecība izmanto bezpilota lidaparātus (dronus), lai apsekotu laukus un uzraudzītu kultūraugu stāvokli. Lidojot virs lielām platībām, droni var uzņemt augstas izšķirtspējas augu, augsnes un lauka modeļu attēlus. Šie attēli tiek padoti datorredzes algoritmiem, kas atklāj nezāles starp kultūraugiem, novērtē ražu (piemēram, skaitot augļus vai galviņas) vai pamana agrīnas slimības vai barības vielu trūkuma pazīmes. Piemēram, droni ļauj mērķtiecīgi izsmidzināt herbicīdus uz nezāļu plankumiem, samazinot ķīmisko vielu lietošanu un izmaksas.

Tomēr dronu mazajiem borta datoriem (kuru jauda bieži vien ir ierobežota līdz dažiem vatiem) ir grūtības darbināt lielus neironu tīklus lidojuma ātrumā. Tas apgrūtina reāllaika analīzes veikšanu: ja drons pamana problēmu, tam ir ātri jāreaģē vai jāreģistrē dati, pirms izlādējas akumulators. Pašreizējie vieglie detektori (piemēram, YOLOv8 nano, YOLO-tiny, MobileNets) tiek izstrādāti ar roku, un bieži vien ir saistīti ar kompromisiem: mazāka modeļa izgatavošana to paātrina, bet var kaitēt precizitātei.

Tā rezultātā ir liela vajadzība pēc metodēm, kas automātiski atrod vislabāko iespējamo modeli, ņemot vērā bezpilota lidaparāta (UAV) ierobežojumus. Izvietošanas ziņā apzinīgs NAS atbilst šai vajadzībai, meklējot neironu tīkla arhitektūras, kas kopīgi optimizē noteikšanas precizitāti un resursu izmantošanu (latentumu, jaudu, atmiņu) reālos bezpilota lidaparātu apstākļos. Šī pieeja var nodrošināt specializētus modeļus, kas efektīvi darbojas dronu aparatūrā, vienlaikus saglabājot augstu precizitāti kultūraugu uzraudzības uzdevumiem.

Bezpilota lidaparātu objektu noteikšanas prasības kultūraugu uzraudzībā

Lauksaimniecības bezpilota lidaparāti veic virkni vizuālās noteikšanas uzdevumu, katram no tiem ir savas prasības:

1. Kultūraugu veselības un stresa noteikšana: Droni izmanto RGB, termiskās vai multispektrālās kameras, lai identificētu stresa skartus augus, barības vielu trūkumu vai slimību simptomus. Reāllaika algoritmi var kartēt lauka mainīgumu, vadot apūdeņošanu vai mēslošanu. Precīza augu stresa pazīmju noteikšana ļauj savlaicīgi iejaukties, lai saglabātu ražu.

2. Nezāļu identificēšana: Nezāļu noteikšana starp kultūraugiem ļauj lauksaimniekiem apsmidzināt tikai nevēlamus augus, tādējādi ietaupot herbicīdus. Piemēram, pētījumā par kokvilnas laukiem tika izmantoti bezpilota lidaparātu attēli ar YOLOv7 bāzes detektoru, un tika sasniegta aptuveni 83% precizitāte nezāļu atdalīšanā no kokvilnas. Tomēr vizuāli līdzīgu nezāļu un kultūraugu atšķiršana pārblīvētos lauka attēlos joprojām ir sarežģīta.

Bezpilota lidaparātu objektu noteikšanas prasības kultūraugu uzraudzībā

3. Kaitēkļu un slimību atklāšana: Bezpilota lidaparāti (UAV) var pamanīt uzliesmojumus (piemēram, siseņus, kukaiņus vai sēnīšu iedegu) agrāk nekā cilvēki, kas pārvietojas kājām. Droni atbalsta arī kaitēkļu invadēto zonu kartēšanu, izmantojot multispektrālo attēlveidošanu, kas uzlabo tikai RGB. Ātra un precīza kaitēkļu noteikšana ir ļoti svarīga, lai novērstu izplatīšanos.

4. Ienesīguma novērtējums: Augļu, graudu galviņu vai augu skaitīšana no gaisa palīdz prognozēt ražas apjomus. Modeļi, kas apmācīti noteikt ābolus, melones vai kviešu galviņas bezpilota lidaparātu attēlos, var paātrināt ražas novērtēšanu. Piemēram, neironu tīkli dronu attēlos ir izmantoti, lai laukos saskaitītu arbūzu un meloņu ražu.

5. Mērniecība un kartēšana: Droni arī veido lauka kartes (topogrāfiju, augsnes atšķirības), kas palīdz plānot kultivēšanu. Lai gan tā nav tikai objektu noteikšana, tā ir daļa no bezpilota lidaparātu (UAV) uzraudzības.

Šie uzdevumi bieži vien prasa gandrīz reāllaika secinājumus: dronam, kas lido virs laukiem, var būt nepieciešams apstrādāt video kadrus reāllaikā (vairākus kadrus sekundē), lai vadības lēmumus (piemēram, augstuma pielāgošanu vai smidzinātāja aktivizēšanu) varētu pieņemt nekavējoties. Citos gadījumos nelielas kavēšanās (sekundes) varētu būt pieņemamas, ja dati tiek reģistrēti un analizēti pēc nosēšanās.

Svarīgi ir tas, ka bezpilota lidaparātu (UAV) redzei jātiek galā ar vides mainīgumu: spilgtu saules gaismu, ēnām, vēja izraisītu kustību izplūšanu, pārklājošu lapu aizsegumu vai augstuma un leņķa izmaiņām. Objektu izmēri atšķiras (tuvplāna nezāles pretstatā attālām kaitēkļu grupām), tāpēc detektoriem jāspēj tikt galā ar daudzmēroga elementiem.

Visbeidzot, lauksaimniecības bezpilota lidaparātu (UAV) misijas ietver stingrus kompromisus starp precizitāti, latentumu un enerģiju. Lai nepamanītu nezāles vai kaitēkļus, ir nepieciešama augsta noteikšanas precizitāte, taču ļoti dziļa tīkla darbība var ātri iztukšot akumulatoru. Tāpēc noteikšanas modelim ir jābūt ātram un energoefektīvam, vienlaikus pietiekami precīzam uzdevuma veikšanai. Šīs stingrās prasības izceļ, kāpēc lauksaimniecībā izmantojamiem bezpilota lidaparātiem ir nepieciešams specializēts modeļu dizains.

Vieglie objektu detektori bezpilota lidaparātu platformām

Vieglie objektu detektori ir neironu tīkli, kas īpaši izstrādāti darbībai ar ierobežotu aparatūru. Tie bieži izmanto mazus mugurkaulus (piemēram, MobileNet vai ShuffleNet), samazinātu slāņu platumu vai vienkāršotu kakla/galvas dizainu. Piemēram, YOLO saimes modeļos ietilpst “nano” un “tiny” versijas (piemēram, YOLOv8n, YOLOv5s), kurām ir mazāk parametru un nepieciešamas mazāk darbību (FLOP).

Šādi detektori var darboties ar desmitiem kadru sekundē iegultās aparatūras, piemēram, NVIDIA Jetson Nano vai Google Coral, ierīcēs. Piemēram, Ag-YOLO bija pielāgots YOLO bāzes detektors palmu plantācijām, kas darbojās ar ātrumu 36,5 kadri sekundē uz Intel Neural Compute Stick 2 (izmantojot tikai 1,5 W) un sasniedza augstu precizitāti (F1 = 0,9205). Šis modelis izmantoja aptuveni 12 reizes mazāk parametru nekā YOLOv3-Tiny, vienlaikus divkāršojot tā ātrumu.

Vieglie objektu detektori bezpilota lidaparātu platformām

Šie piemēri parāda kompromisus modeļa dizainā: modeļa izmēra vai sarežģītības samazināšana (piemēram, mazāk slāņu vai kanālu) parasti paātrina secinājumu izdarīšanu un samazina enerģijas patēriņu, bet var samazināt precizitāti. Ag-YOLO upurēja zināmu jaudu, lai palielinātu ātrumu un efektivitāti, tomēr savā uzdevumā joprojām saglabāja augstu F1 rezultātu - 0,92.

Līdzīgi tika salīdzināti trīs YOLOv7 varianti nezāļu noteikšanai: pilnais YOLOv7 sasniedza 83% precizitāti, savukārt mazāks YOLOv7-w6 tīkls sasniedza 63% precizitāti. Tas ilustrē vispārīgu vieglmetāla detektoru ierobežojumu: modeļi, kas noregulēti vienai videi vai objekta tipam, var darboties sliktāk citā. Detektors, kas ir sašaurināts ātruma dēļ, var palaist garām smalkas norādes (piemēram, mazas vai maskētas nezāles), tādējādi ietekmējot noturību dažādos apstākļos.

Lauksaimniecībā šie vispārīgie vieglie tīkli var nebūt optimāli bez papildu pielāgošanas. Piemēram, YOLOv7 modelis, kas iepriekš apmācīts ar bieži izmantotiem datu kopumiem, var nepilnīgi apstrādāt kultūraugu attēlu unikālās tekstūras un mērogus. Tādēļ ir nepieciešama modeļa arhitektūras optimizācija atbilstoši uzdevumiem un platformai. Manuāla regulēšana (slāņu, filtru utt. maiņa) katram jaunam drona tipam vai kultūraugu šķirnei ir darbietilpīga. Tas motivē automatizētas metodes, piemēram, izvietošanai pielāgotus NAS, lai atrastu labāko izmēra, precizitātes un robustuma līdzsvaru konkrētai bezpilota lidaparātu platformai un lauksaimniecības pielietojumam.

Neironu arhitektūras meklēšana bezpilota lidaparātu (UAV) balstītās redzes sistēmās

Neironu arhitektūras meklēšana (NAS) ir automatizēta metode neironu tīklu arhitektūru projektēšanai. Tā vietā, lai manuāli iestatītu slāņu, filtru un savienojumu skaitu, NAS izmanto algoritmus (pastiprināšanas mācīšanos, evolūcijas metodes vai gradientu meklēšanu), lai izpētītu iespējamo dizainu telpu un atrastu tādus, kas optimizē izvēlēto mērķi (piemēram, precizitāti).

NAS jau ir ticis izmantots mobilajām ierīcēm draudzīgu tīklu izveidei. Piemēram, Google MnasNet bija novatorisks “platformu apzinošs” NAS, kas mērķī tieši iekļāva reālu ierīces latentumu. MnasNet meklēšanas laikā katram kandidāta modelim izmērīja secinājumu laiku Google Pixel tālrunī un salīdzināja precizitāti ar šo izmērīto latentumu. Rezultāts bija CNN saime, kas bija gan ātra, gan precīza mobilajā aparatūrā, pārspējot manuāli izstrādātus MobileNets un NASNet modeļus ImageNet platformā.

Tomēr vispārīgas NAS pieejas, piemēram, MnasNet, koncentrējas uz vispārīgiem redzes uzdevumiem (ImageNet klasifikācija vai COCO noteikšana) un vispārīgu aparatūru (piemēram, mobilajiem tālruņiem). Bezpilota lidaparātu (UAV) kultūraugu uzraudzībai problēma ir specializētāka. Mēs vēlamies detektorus, kas ir optimizēti konkrētām objektu klasēm (augiem, nezālēm, kaitēkļiem) un pielāgoti bezpilota lidaparāta sensoriem un lidojuma profilam. Standarta NAS, kas optimizē tikai precizitāti vai vispārīgu latentumu, var nepamanīt tādas nianses kā mazu objektu noteikšana vai enerģijas ierobežojumi.

Turklāt tradicionālās NAS metodes var būt ļoti dārgas skaitļošanas ziņā (bieži vien prasa vairākas dienas lielos GPU klasteros), kas lauksaimniecības pētniekiem ne vienmēr ir praktiski. Tāpēc bezpilota lidaparātu (UAV) redzei ir nepieciešami uzdevumam specifiski NAS ietvari. Tiem jāietver ar UAV saistīti kritēriji un jābūt pēc iespējas efektīvākiem.

Visos gadījumos ierobežojumu apzināšanās ir kritiski svarīga: NAS ir jāapzinās mērķa ierīces ierobežojumi (līdzīgi kā MnasNet) un bezpilota lidaparātu uzdevumu reāllaika prasības lidojuma laikā. Ja meklēšana ir pārāk lēna vai ignorē enerģijas patēriņu, iegūtais modelis var nedarboties labi lauka apstākļos.

Praksē NAS bezpilota lidaparātu (UAV) redzei meklēšanas metrikā iekļautu aparatūras latentumu un enerģiju. Piemēram, varētu izmērīt kandidāta detektora kadru ātrumu faktiskajā drona datorā (piemēram, NVIDIA Jetson) un izmantot to kā rādītāju. Tas atšķiras no vienkāršu starpniekservera, piemēram, FLOP, izmantošanas, kas neuztver reālo ātrumu.

Tādējādi NAS var atklāt arhitektūras, kas vislabāk izmanto ierīces iespējas. Rezumējot, NAS piedāvā veidu, kā automātiski izstrādāt detektorus bezpilota lidaparātiem (UAV), taču tas ir jāpielāgo, lai ņemtu vērā bezpilota lidaparātiem raksturīgos uzdevumus un efektivitātes prasības.

Izvietošanai pielāgota NAS: pamatprincipi

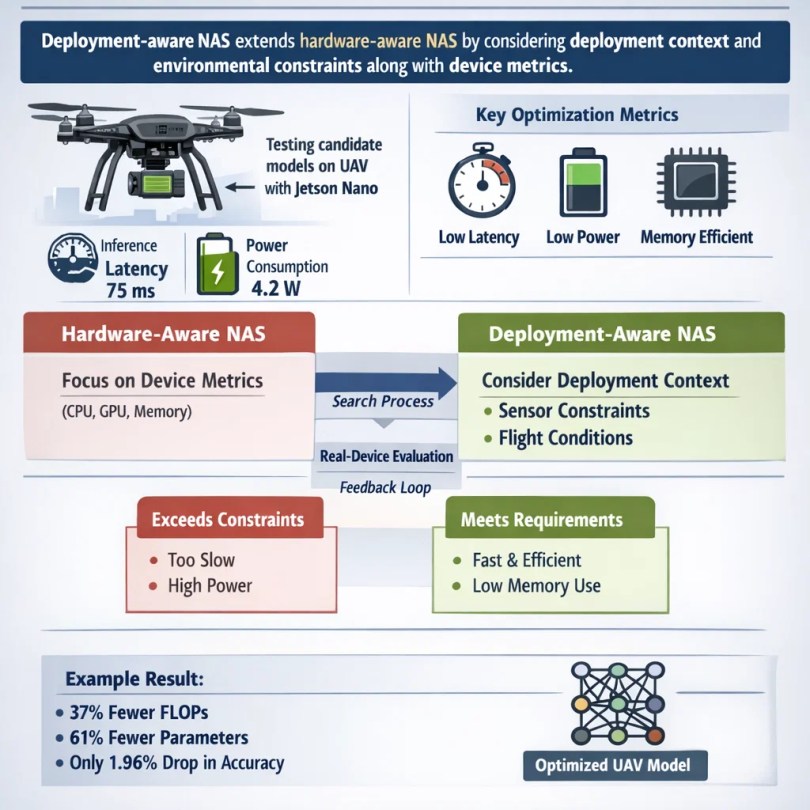
Izvietošanai pielāgots NAS paplašina aparatūrai pielāgotu NAS, iekļaujot izvietošanas kontekstu un vides ierobežojumus projektēšanas procesā. Citiem vārdiem sakot, tas ņem vērā ne tikai drona aparatūru (procesora/grafiskā procesora ātrumu, atmiņas ierobežojumus, enerģijas budžetu), bet arī to, ar ko bezpilota lidaparāts faktiski saskarsies laukā. Tas nozīmē skaidru optimizāciju tādiem rādītājiem kā secinājumu latentums mērķa ierīcē, enerģijas patēriņš un atmiņas izmantošana, vienlaikus cenšoties sasniegt augstu noteikšanas precizitāti.

Piemēram, NAS laikā katru kandidāta modeli varētu izvietot uz bezpilota lidaparātam pievienotas Jetson Nano ierīces un reģistrēt tā reālo secinājumu laiku un enerģijas patēriņu. Šī empīriskā atgriezeniskā saite palīdz meklēt modeļus, kas patiešām atbilst izvietošanas kritērijiem.

Izvietošanai pielāgota NAS: pamatprincipi

Aparatūras līmenī strādājošas NAS (piemēram, MnasNet) koncentrējas uz ierīces metriku, savukārt izvietošanas līmenī strādājošas NAS iet tālāk: tās var ņemt vērā sensoru ievades raksturlielumus (piemēram, attēla izšķirtspēju, multispektrālos kanālus) un lietojumprogrammu latentuma mērķus (nepieciešamie kadri sekundē). Tās var pat iekļaut lidojuma ierobežojumus, piemēram, maksimāli pieļaujamo atmiņu, vai novērtējumus simulētas vēja vibrācijas vai kustības izplūšanas apstākļos.

Izvietošanai paredzēts NAS varētu sodīt arhitektūras, kas pārsniedz, piemēram, 5 W jaudas patēriņu vai kurām nepieciešams vairāk atmiņas nekā dronam. Tādējādi meklēšana dabiski tiek novirzīta uz praktiskiem modeļiem bezpilota lidaparāta (UAV) darbības laukā. Būtībā izvietošanai paredzēts NAS ir par modeļa dizaina un reālās lietošanas saiknes noslēgšanu. Tā vietā, lai izvēlētos arhitektūru atsevišķi un cerētu, ka tā darbosies, meklēšanas laikā tas sistemātiski ietver testēšanu reālās ierīcēs.

Piemēram, Kerec et al. (2026) izmantoja šādu sistēmu, lai meklētu bezpilota lidaparātu detektoru: viņi balstījās uz YOLOv8n bāzes līniju, bet meklēšanā iekļāva Jetson Nano latentumu un enerģiju. Iegūtajam modelim bija par 37% mazāk GFLOP un par 61% mazāk parametru nekā YOLOv8n, un mAP kritums bija tikai 1,96%. Tas skaidri parāda, kā izvietošanas ierobežojumi virzīja NAS uz daudz vieglāku un ātrāku tīklu.

Izvietošanas ziņā apzinīgu NAS loma precīzās lauksaimniecības uzraudzībā

Izvietošanai pielāgota NAS sistēma var ievērojami uzlabot bezpilota lidaparātu (UAV) kultūraugu uzraudzību, pielāgojot detektorus lauksaimniecības apstākļiem. Piemēram, meklēšana var dot priekšroku arhitektūrām, kas izceļas ar spēju noteikt mazus, plānus objektus (piemēram, šauras nezāles vai tievus kukurūzas stādus) vai atšķirt augus no augsnes fona. Tā var pielāgot tīkla dziļumu un uztveres laukus tipiskajam lidojuma augstumam: zemā augstumā objekti aizpilda attēlu un var būt nepieciešamas sīkas detaļas, savukārt lielākā augstumā tīklam vajadzētu būt labam maza mēroga noteikšanā. Izvietošanai pielāgota NAS sistēma var iekodēt šīs prasības savā meklēšanas telpā.

Ātrums ir kritiski svarīgs lauka apstākļos. Iedomājieties, ka drons atklāj kaitēkļu uzliesmojumu; ja modelis ir pietiekami ātrs, lai apstrādātu video, piemēram, ar 30 kadriem sekundē, tas var brīdināt pilotu vai ierosināt tūlītēju ārstēšanas darbību. Testos NAS izstrādāts modelis darbojās par 28% ātrāk uz Jetson Nano nekā standarta YOLOv8n, pateicoties tā optimizētajai arhitektūrai. Tas arī patērēja par 18,5% mazāk enerģijas ONNX darbības laikā, kas nozīmē, ka drons var lidot ilgāk ar to pašu akumulatoru. Šie ieguvumi padara lēmumu pieņemšanu lidojuma laikā vieglāku un pagarina misijas ilgumu.

Vēl viena priekšrocība ir robustums. Tā kā izvietošanai pielāgots NAS ietver faktisku ierīces novērtēšanu, meklēšana var ietvert testus dažādos apstākļos. Piemēram, tā var simulēt vāju apgaismojumu vai iekļaut apmācības attēlus no rītausmas un krēslas, nodrošinot, ka galīgais detektors saglabā precizitāti reālos laika apstākļos un apgaismojuma izmaiņās. Darbs parādīja, ka no NAS iegūtais detektors ir labi vispārināms: viņi to pārbaudīja ar diviem dažādiem kultūraugu datu kopumiem (kviešu galviņām un kokvilnas stādiem) un abos konstatēja labu veiktspēju.

Izvietošanas ziņā apzinīgu NAS loma precīzās lauksaimniecības uzraudzībā

Tas liek domāt, ka izvietošanas ziņā apzinātas NAS sistēmas palīdzēja atrast kopīgas, lauksaimniecībai noderīgas funkcijas, uzlabojot vispārināšanu uz jauniem laukiem. Kopumā izvietošanas ziņā apzinātas NAS sistēmas palīdz līdzsvarot precizitāti ar ilgāku lidojuma laiku. Samazinot skaitļošanas apjomu, droni patērē mazāk enerģijas un var aptvert lielāku platību ar vienu akumulatora uzlādi, vienlaikus joprojām droši nosakot kultūraugus un kaitēkļus.

Lauksaimniecības bezpilota lidaparātu detektoru meklēšanas telpas dizains

Svarīga izvietošanai pielāgota NAS sastāvdaļa ir meklēšanas telpa — iespējamo tīkla dizainu kopums, ko tā apsver. Bezpilota lidaparātu (UAV) kultūraugu detektoru meklēšanas telpu var izveidot, iekļaujot šajā jomā daudzsološas arhitektūras. Galvenās daļas ietver:

1. Mugurkaula dizains: Mugurkauls ir iezīmju ieguvējs. Bezpilota lidaparātiem (UAV) varētu iekļaut vieglus konvolucionārus pamatblokus, piemēram, dziļumā atdalāmus konvolūcijas blokus (kā to izmanto MobileNet) vai apgrieztus atlikumu blokus. Apgrieztie atlikumi un lineārie sašaurinājumi (MobileNetV2 stilā) ir labi pazīstami ar savu mobilo efektivitāti. Meklēšanas telpa varētu ļaut mainīt katra bloka platumu (kanālu skaitu) un dziļumu, lai tas atbilstu UAV skaitļošanas budžetam. Varētu iekļaut arī uzmanības vai transformatora iedvesmotus moduļus, ja UAV tos var atļauties ar mazu enerģijas patēriņu.

2. Kakla dizains: Daudzi objektu detektori izmanto iezīmju piramīdas (FPN) vai ceļu apkopošanas tīklus, lai apvienotu daudzmēroga iezīmes. Meklēšanā varētu izpētīt vienkāršotus FPN vai vieglu iezīmju apkopošanu. Piemēram, varētu būt iespējams izmantot viena mēroga galvu salīdzinājumā ar daudzmēroga galvām. Telpa varētu ļaut apvienot slāņus vai izlaist savienojumus, kas palīdz noteikt dažāda izmēra objektus.

3. Galvas dizains: Arī noteikšanas galviņu (klasifikācijas un kastes regresijas slāņus) var mainīt. Bezpilota lidaparātiem, kas meklē vienādus laukus, varētu pietikt ar vienkāršāku galviņu. Taču, lai noķertu mazus nezāles, meklēšanā var iekļaut papildu konvolucionālos slāņus vai dažādas enkuru shēmas.

4. Vieglas darbības: Meklēšanas telpa var nepārprotami atļaut tikai zemas izmaksas. Piemēram, izvēlēties starp 3×3 konversiju un lētāku 1×3+3×1 faktorizētu konversiju vai iekļaut GhostNet moduļus. Tā var arī atļaut mazus kodola izmērus vai samazinātas dimensijas, lai ierobežotu aprēķinus. Visas šīs izvēles nosaka aparatūra. Telpa var aizliegt jebkuru slāņu konfigurāciju, kas pārsniedz drona atmiņas ierobežojumu vai paredzamo enerģijas slieksni.

Rūpīgi izstrādājot šo meklēšanas telpu, NAS process tiek virzīts uz efektīvām, bet lietderīgām arhitektūrām. Rezultāts varētu būt jauna bloku kombinācija, kas nav ņemta vērā standarta modeļos. Vislabāk atrastais detektors izmantoja pielāgotas bloku izvēles, kas samazināja GFLOP par 37% un parametrus par 61%, salīdzinot ar YOLOv8n.

Tas bija iespējams, jo NAS varēja kombinēt mugurkaula un galvas elementus, ievērojot bezpilota lidaparātu (UAV) ierobežojumus. Rezumējot, lauksaimniecības bezpilota lidaparātu (UAV) detektoru meklēšanas telpa koncentrējas uz mērogojamiem, viegliem pamatelementiem un daudzpakāpju apstrādi, kas viss ir borta aparatūras iespēju robežās.

Optimizācijas mērķi un ierobežojumi

Izvietošanas ziņā apzinīgām NAS sistēmām ir jāspēj apvienot vairākus mērķus. Galvenais mērķis parasti ir noteikšanas precizitāte (piemēram, vidējā precizitāte, mAP), kas mērīta kultūraugu uzraudzības datu kopās. Piemēram, mAP@50 (precizitāte pie 50% IOU) ir izplatīts rādītājs. NAS optimizētajam modelim mAP@50 kritums bija tikai 1,96% salīdzinājumā ar bāzes YOLOv8n, kas ir ļoti mazs zaudējums, ņemot vērā sasniegto pieaugumu. Tiek ņemta vērā arī precizitāte un atcerēšanās (vai F1 rādītājs) galvenajās klasēs (nezāles, kultūraugi).

Vienlaikus ir jāoptimizē latentums un enerģija. Latentums ir secinājuma laiks katram attēlam; iegultam GPU tas var būt 20–50 ms vai vairāk. Zemāks latentums nozīmē lielāku kadru ātrumu. Enerģijas patēriņš (džouli uz kadru) ir ļoti svarīgs lidojuma izturībai. Atmiņas nospiedums (parametru skaits, modeļa lielums) ir vēl viens ierobežojums; modeļiem ir jāiekļaujas ierīces RAM. Tāpēc NAS parasti nosaka mērķi vai sodu šiem ierobežojumiem.

Piemēram, jebkurš modelis, kas ir lēnāks par noteiktu slieksni vai pārsniedz parametra budžetu, var tikt pazemināts. Tas faktiski pārvērš NAS par daudzmērķu optimizācijas problēmu: maksimizēt precizitāti, vienlaikus samazinot latentumu, enerģiju un izmēru.

Praktiski to varētu izdarīt, izmantojot mērķu svērto summu vai stingrus ierobežojumus. Dažas metodes piešķir lielu sodu jebkuram kandidātam, kas pārsniedz bezpilota lidaparāta jaudas ierobežojumu. Citas tieši aprēķina enerģijas metriku: modeļi tika testēti ONNX izpildlaikā, lai izmērītu “energoefektivitāti”, un labākais modelis bija par +18,5% energoefektīvāks nekā YOLOv8n. Šis bija viens no mērķiem, kas vadīja viņu meklējumus.

Atrastos kompromisus var vizualizēt uz Pareto robežas: vienā galā - ārkārtīgi ātri mazi modeļi ar zemāku precizitāti; otrā galā - lieli, precīzi modeļi, kas ir pārāk lēni vai daudz enerģijas patērējoši dronam. Izvietošanai apzinīgs NAS mērķis ir atrast optimālo punktu uz šīs robežas, kas atbilst reālajām misijas prioritātēm (piemēram, neliels precizitātes zudums lielam paātrinājumam). Rezumējot, NAS jāņem vērā precizitātes rādītāji (mAP, F1) un secinājumu ierobežojumi (ms uz kadru, džouli uz kadru, atmiņa). Šī līdzsvarotā optimizācija ir tas, kas padara modeli patiesi gatavu izvietošanai bezpilota lidaparātu lietošanai.

Apmācība un novērtēšana reālistiskos lauksaimniecības apstākļos

Lai NAS atrastie detektori darbotos labi, tie ir jāapmāca un jāpārbauda ar reālistiskiem lauksaimniecības datiem. Tas nozīmē izmantot datu kopas, kas atspoguļo reālu lauku mainīgumu: dažādas kultūraugu sugas, augšanas stadijas, gadalaikus, apgaismojuma apstākļus un augstumus. Piemēram, apmācība, izmantojot tikai jaunu kukurūzas dzinumu attēlus, var netikt vispārināta uz nobriedušām kviešu galviņām. Laukam reprezentatīvas datu kopas nodrošina, ka modelis apgūst saimniecībai svarīgas pazīmes. Apmācības laikā var izmantot arī datu palielināšanu (nejaušas kultūras, spilgtuma izmaiņas, kustības izplūšana), lai atdarinātu dronu kustību un apgaismojumu.

Apmācība un novērtēšana reālistiskos lauksaimniecības apstākļos

Veicot novērtēšanu, ir svarīgi pārbaudīt modeli pēc iespējas reālākos apstākļos. Simulācijas rīki var palīdzēt (piemēram, virtuāla drona lidošana virs 3D laukiem), taču reāli lidojumu testi ir zelta standarts. Salīdzinošā novērtēšana uz borta tiek veikta, darbinot modeli uz faktiskās bezpilota lidaparāta aparatūras. Pēc NAS viņi izvietoja kandidātu uz Jetson Nano un izmērīja par 28,1% ātrāku secinājumu veikšanu (salīdzinājumā ar bāzes YOLOv8n) un labāku enerģijas patēriņu. Šāda veida reālās ierīces atgriezeniskā saite apstiprina, ka meklēšanas rezultātā tika iegūts modelis, kas patiešām atbilst prasībām.

Arī vispārināšana ir ļoti svarīga. Modeli var meklēt un apmācīt vienai kultūrai (piemēram, kviešiem), bet lauksaimniekiem ir nepieciešami detektori, kas darbojas dažādos laukos. Pētījums demonstrēja spēcīgu vispārināšanu starp kultūrām: no NAS iegūtais detektors, kas apmācīts vienam uzdevumam, joprojām labi darbojās ar citu kultūru datu kopu (kokvilnas stādiem) bez atkārtotas apmācības. Tas liecina, ka izvietošanai pielāgotas NAS var radīt stabilas arhitektūras. Tomēr domēnu maiņas (piemēram, pāreja no kukurūzas laukiem uz augļu dārziem) joprojām var prasīt precīzu noregulēšanu vai turpmāku meklēšanu. Ieteicama arī testēšana dažādos gadalaikos (vasaras un rudens attēli).

Visbeidzot, katrs jauns modelis pirms ieviešanas ir jāpārbauda bezpilota lidaparātu (UAV) platformā. Tas ietver tā precizitātes un ātruma reģistrēšanu dronos, aparatūras nepārkaršanas nodrošināšanu un jaudas patēriņa pārbaudi. Tikai tad lauksaimnieki var tam uzticēties kritiski svarīgas uzraudzības veikšanai. Apvienojot lauka apstākļiem atbilstošu apmācību un stingru aparatūras novērtējumu, ieviešanai pielāgotas NAS sistēmas (NAS) nodrošina detektorus, kas ir ne tikai teorētiski efektīvi, bet arī pārbaudīti praksē.

Priekšrocības salīdzinājumā ar manuāli konstruētiem bezpilota lidaparātu detektoriem

Izvietošanai pielāgotam NAS ir vairākas nepārprotamas priekšrocības salīdzinājumā ar tradicionālajiem, manuāli izstrādātajiem bezpilota lidaparātu modeļiem:

1. Labāki kompromisi veiktspējas ziņā: Ar NAS atrastajiem modeļiem ir tendence nodrošināt augstākas precizitātes, ātruma un energoefektivitātes kombinācijas. Piemēram, labākais modelis darbojās par 28% ātrāk un patērēja par 18,5% mazāk enerģijas uz Jetson Nano nekā manuāli izvēlētais YOLOv8n bāzes modelis, vienlaikus zaudējot tikai ~2% noteikšanas mAP. Šādu līdzsvaru manuāli panākt būtu ļoti grūti.

2. Uzlabota vispārināšana: NAS atklātie modeļi var būt labāk pielāgojami jauniem apstākļiem, jo meklēšanā var iekļaut dažādus datus vai mērķus. Automātiski izstrādātais detektors labi vispārināja rezultātus dažādiem kultūraugu veidiem (kviešiem un kokvilnai) un apgaismojuma apstākļiem. Šī plašā robustums ir ļoti svarīgs, kad lidojumi saskaras ar negaidītām ainām.

3. Samazinātas inženiertehniskās pūles: NAS automatizē daudzas izmēģinājumu un kļūdu metodes. Tā vietā, lai manuāli pielāgotu slāņu izmērus un pārbaudītu daudzus kandidātus, izvietošanai pielāgots NAS iteratīvi izpēta iespējas un atrod jums labāko dizainu. Tas ietaupa izstrādes laiku un zināšanas, atvieglojot detektoru atjaunināšanu jauniem uzdevumiem vai aparatūrai.

4. Mērogojamība: Kad NAS ietvars ir iestatīts, to var izmantot dažādām bezpilota lidaparātu (UAV) platformām vai misijām. Piemēram, viens un tas pats izvietošanai pielāgotais NAS varētu meklēt detektoru, kas noregulēts uz citu kameras izšķirtspēju vai drona modeli, vienkārši mainot ierobežojumu ievades vērtības. Tas ir daudz mērogojamāk nekā tīklu pārveidošana no nulles katram scenārijam.

Izaicinājumi un ierobežojumi

Izvietošanai pielāgots NAS ir spēcīgs, taču tas nav brīnumlīdzeklis. Tas ir jāizmanto pārdomāti, apzinoties tā resursu prasības un mērķa vides mainīgumu. Neskatoties uz savu daudzsološo potenciālu, izvietošanai pielāgotam NAS ir arī izaicinājumi:

1. Augstas meklēšanas izmaksas: NAS var būt nepieciešama ievērojama skaitļošanas jauda. Pat ar efektīviem algoritmiem arhitektūras telpas meklēšana var aizņemt daudzas GPU stundas (vai specializētus skaitļošanas resursus). Ja meklēšanas pieskaitāmās izmaksas netiek rūpīgi pārvaldītas, dažām komandām tās var būt pārāk lielas.

2. Datu neobjektivitāte un domēna nobīde: NAS ir tikpat labs, cik labi ir izmantotie dati. Ja apmācības attēli neatspoguļo lauka apstākļus, atrastā arhitektūra realitātē var nedarboties labi. Piemēram, modelis, kas pielāgots vienam kultūraugu veidam vai vienam ģeogrāfiskajam reģionam, var nepilnīgi pāriet uz citu bez turpmākas pielāgošanas.

3. Aparatūras neviendabīgums: Bezpilota lidaparātu aparatūra ir pieejama dažādās versijās (dažādi iegultie grafiskie procesori, centrālie procesori, FPGA). Modelis, kas optimizēts vienai platei, var nebūt optimāls citai. Izvietošanas ziņā orientētiem NAS ir vai nu atkārtoti jāveic meklēšana katrai platformai, vai jāizmanto konservatīvi ierobežojumi, kas atbilst visām, kas var ierobežot veiktspēju.

4. Praktiski ierobežojumi: Reāla lauksaimniecības ieviešana ietver tādus jautājumus kā tīkla atjauninājumi pa ēteru, sistēmas integrācija ar lidojumu vadību un drošības sertifikācija. Pat labākais NAS modelis ir jāintegrē pilnvērtīgā dronu sistēmā. Modeļa atjauninājumu koordinēšana, normatīvo aktu apstiprinājumi un lauksaimnieku apmācība ir netehniski šķēršļi.

Nākotnes virzieni

Nākotnē, visticamāk, modeļa dizaina, sensoru tehnoloģijas un bezpilota lidaparātu vadības integrācija būs vēl ciešāka. Izvietošanai pielāgotas NAS joprojām būs galvenais instruments šajā kopdizaina procesā. Raugoties nākotnē, rodas vairākas aizraujošas iespējas:

1. Tiešsaistes un adaptīvās NAS: Tā vietā, lai veiktu vienreizēju bezsaistes meklēšanu, nākotnes sistēmas varētu pielāgot tīklu reāllaikā vai starp lidojumiem. Piemēram, drons varētu sākt darbu ar bāzes modeli un, izmantojot vieglus NAS algoritmus, pielāgoties, lai acumirklī tiktu galā ar jauniem apgaismojuma vai reljefa apstākļiem. Šī “ierīcē iebūvētā NAS” ir ļoti sarežģīta, taču tā varētu ievērojami uzlabot pielāgošanās spējas.

2. Sensoru un modeļu kopīga izstrāde: Nākotnes precīzās lauksaimniecības sistēmas varētu kopīgi optimizēt kameras (RGB, multispektrālā, infrasarkanā) un neironu tīkla izvēli. Izvietošanas ziņā apzinīgs NAS varētu paplašināties, iekļaujot sensoru parametrus (piemēram, izmantotās spektra joslas) savā meklēšanā, atrodot labāko aparatūras un modeļa kombināciju.

3. Multispektrālā/hiperspektrālā integrācija: Kā liecina kokvilnas slimības pētījums, multispektrālu attēlu integrēšana var uzlabot atklāšanu, īpaši agrīnās stadijas problēmu gadījumā. Nākotnes NAS varētu izpētīt daudzstraumju modeļus, kas apvieno RGB un tuvā infrasarkanā starojuma kanālus, lai uzticamāk noteiktu smalkas augu izmaiņas.

4. Autonomās lēmumu pieņemšanas procesi: Galu galā NAS optimizēti detektori varētu nodrošināt pilnīgu autonomiju. Piemēram, drons varētu automātiski ģenerēt smidzināšanas plānu vai brīdināt saimniecības vadītājus, ja tas konstatē noteiktus apstākļus. Izvietošanas ziņā apzinīgus NAS varētu paplašināt līdz pilniem cauruļvadiem (noteikšanas + darbības modeļi), optimizējot visu sistēmu.

5. Ētiskie un vides apsvērumi: Bezpilota lidaparātiem (UAV) kļūstot arvien spējīgākiem, mums jāņem vērā privātums, gaisa telpas drošība un ietekme uz lauksaimniecības darbaspēku (kā norādījuši Agravals un Arafats). Svarīgs nākotnes mērķis ir nodrošināt, lai NAS optimizēti droni lauksaimniecībā tiktu izmantoti atbildīgi.

Secinājums

Izvietošanas ziņā apzinīga NAS ir jaudīga pieeja, lai pielāgotu vieglus objektu detektorus bezpilota lidaparātu (UAV) kultūraugu uzraudzībai. Iekļaujot meklēšanā bezpilota lidaparātu (UAV) aparatūru un misijas ierobežojumus, tā ģenerē modeļus, kas ietaupa aprēķinus un enerģiju, neupurējot lielu precizitāti. Piemēram, nesen veikts darbs parādīja, ka NAS izstrādāts detektors izmanto par 37% mazāk FLOP un 61% mazāk parametru nekā atsauces YOLOv8n, tomēr tā mAP samazinājās tikai par ~2%.

Faktiskajā dronu aparatūrā tas nozīmēja ātrāku 28% secinājumu veikšanu un labāku 18% energoefektivitāti. Šādi ieguvumi nozīmē ilgāku lidojuma laiku, ātrāku analīzi un atsaucīgāku lauksaimniecības atbalstu. Salīdzinot ar manuāli izstrādātiem modeļiem, izvietošanai pielāgotais NAS nodrošina labāku veiktspējas vispārināšanu, mazāku manuālas regulēšanas piepūli un mērogojamību jaunām bezpilota lidaparātu platformām.

Precīzās lauksaimniecības kontekstā šie uzlabojumi var padarīt bezpilota lidaparātu (UAV) kultūraugu uzraudzību praktiskāku un efektīvāku. Droni, kas aprīkoti ar NAS optimizētiem detektoriem, var uzticamāk noteikt nezāles, kaitēkļus vai stresu, nodrošinot savlaicīgu iejaukšanos, kas ietaupa resursus un palielina ražu. Tā kā lauksaimniecība turpina ieviest dronus un mākslīgo intelektu, izvietošanai apzinīgām NAS būs galvenā loma, lai nodrošinātu, ka modeļi, kas darbojas uz šiem droniem, ir efektīvi, precīzi un gatavi darbam laukā. Tas savieno jaunākos neironu tīklu pētījumus un lauksaimnieku praktiskās vajadzības, palīdzot veicināt uz datiem balstītas, precīzās lauksaimniecības nākotni.

Miežu audzēšana iegūst stimulu ar vieglu YOLOv5 noteikšanu

Kalnu mieži, izturīga labības kultūra, ko audzē Ķīnas Cjinhai-Tibetas plato augstkalnu reģionos, spēlē būtisku lomu vietējā pārtikas nodrošinājumā un ekonomiskajā stabilitātē. Zinātniski pazīstami kā Hordeum vulgare L., šī kultūra zeļ ekstremālos apstākļos — retinātā gaisā, zemā skābekļa līmenī un gada vidējā temperatūrā 6,3 °C —, padarot to neaizstājamu kopienām skarbos apstākļos.

Ķīnā, galvenokārt Sjidzanas autonomajā reģionā, audzēšanai atvēlēti vairāk nekā 270 000 hektāru, un augstienes mieži veido vairāk nekā pusi no reģiona sētās platības un vairāk nekā 701 TP3T no kopējās graudu produkcijas. Precīza miežu blīvuma — augu vai vārpu skaita uz platības vienību — uzraudzība ir būtiska, lai optimizētu lauksaimniecības praksi, piemēram, apūdeņošanu un mēslošanu, kā arī prognozētu ražu.

Tomēr tradicionālās metodes, piemēram, manuāla paraugu ņemšana vai satelītattēlu veidošana, ir izrādījušās neefektīvas, darbietilpīgas vai nepietiekami detalizētas. Lai risinātu šīs problēmas, Fudžianas Lauksaimniecības un mežsaimniecības universitātes un Čendu Tehnoloģiju universitātes pētnieki izstrādāja inovatīvu mākslīgā intelekta modeli, kura pamatā ir YOLOv5 — progresīvs objektu noteikšanas algoritms.

Viņu darbs, kas publicēts Augu metodes (2025) sasniedza ievērojamus rezultātus, tostarp vidējo precizitāti (mAP) par 93,1% — rādītāju, kas mēra kopējo noteikšanas precizitāti — un skaitļošanas izmaksu samazinājumu par 75,6%, padarot to piemērotu dronu izvietošanai reāllaikā.

Izaicinājumi un inovācijas kultūraugu uzraudzībā

Kalnu miežu nozīme sniedzas tālāk par to lomu kā pārtikas avotam. Vienīgi 2022. gadā Rikazes pilsētā, kas ir nozīmīgs miežu ražošanas reģions, 60 000 hektāru platībā tika novāktas 408 900 tonnas miežu, kas veidoja gandrīz pusi no Tibetas kopējās graudu produkcijas.

Neskatoties uz miežu kultūras un ekonomisko nozīmi, ražas novērtēšana jau sen ir bijusi sarežģīta. Tradicionālās metodes, piemēram, manuāla skaitīšana vai satelītattēli, ir vai nu pārāk darbietilpīgas, vai arī tām trūkst izšķirtspējas, kas nepieciešama, lai noteiktu atsevišķas miežu vārpas — auga graudus nesošo daļu, kas bieži vien ir tikai 2–3 centimetrus platas.

Manuāla paraugu ņemšana prasa lauksaimniekiem fiziski pārbaudīt lauka daļas — process, kas ir lēns, subjektīvs un nepraktisks liela mēroga saimniecībām. Satelītattēli, lai gan noderīgi plašiem novērojumiem, ir sarežģīti ar zemu izšķirtspēju (bieži vien 10–30 metri uz pikseli) un biežiem laikapstākļu traucējumiem, piemēram, mākoņu segu kalnu reģionos, piemēram, Tibetā.

Lai pārvarētu šos ierobežojumus, pētnieki pievērsās bezpilota lidaparātiem (UAV) jeb droniem, kas aprīkoti ar 20 megapikseļu kamerām. Šie droni uzņēma 501 augstas izšķirtspējas miežu lauku attēlu Rikazes pilsētā divos kritiskos augšanas posmos: augšanas posmā 2022. gada augustā, kam raksturīgas zaļas, augošas vārpas, un nobriešanas posmā 2023. gada augustā, ko iezīmē zeltaini dzeltenas, ražas novākšanai gatavas vārpas.

Ar droniem balstīta miežu lauka uzraudzība Rikazes pilsētā

Tomēr šo attēlu analīze radīja izaicinājumus, tostarp dronu kustības izraisītas izplūdušas malas, mazs miežu vārpu izmērs gaisa skatos un pārklājošās vārpas blīvi apstādītos laukos.

Lai risinātu šīs problēmas, pētnieki veica attēlu priekšapstrādi, sadalot katru augstas izšķirtspējas attēlu 35 mazākos apakšattēlos un izfiltrējot izplūdušās malas, iegūstot 2970 augstas kvalitātes apakšattēlus apmācībai. Šis priekšapstrādes solis nodrošināja, ka modelis koncentrējas uz skaidriem, praktiski izmantojamiem datiem, izvairoties no uzmanības novēršanas no zemas kvalitātes reģioniem.

Tehniskie sasniegumi objektu noteikšanā

Šī pētījuma centrālais elements ir YOLOv5 algoritms (You Only Look Once 5. versija) — vienpakāpes objektu noteikšanas modelis, kas pazīstams ar savu ātrumu un modulāro dizainu. Atšķirībā no vecākiem divpakāpju modeļiem, piemēram, Faster R-CNN, kas vispirms identificē interesējošos reģionus un pēc tam klasificē objektus, YOLOv5 veic noteikšanu vienā piegājienā, padarot to ievērojami ātrāku.

YOLOv5n bāzes modelis ar 1,76 miljoniem parametru (mākslīgā intelekta modeļa konfigurējamām sastāvdaļām) un 4,1 miljardu FLOP (peldošā komata operācijām, skaitļošanas sarežģītības mērvienību) jau bija efektīvs. Tomēr sīku, pārklājošu miežu tapas noteikšanai bija nepieciešama turpmāka optimizācija.

Pētnieku komanda ieviesa trīs galvenos modeļa uzlabojumus: dziļumā atdalāmu konvolūciju (DSConv), spoku konvolūciju (GhostConv) un konvolucionālu bloku uzmanības moduli (CBAM).

Dziļuma ziņā atdalāmā konvolūcija (DSConv) samazina skaitļošanas izmaksas, sadalot standarta konvolūcijas procesu — matemātisku darbību, kas no attēliem iegūst pazīmes — divos posmos. Pirmkārt, dziļuma ziņā konvolūcija piemēro filtrus atsevišķiem krāsu kanāliem (piemēram, sarkanai, zaļai, zilai), analizējot katru kanālu atsevišķi.

Tam seko punktu konvolūcija, kas apvieno rezultātus dažādos kanālos, izmantojot 1×1 kodolus. Šī pieeja samazina parametru skaitu līdz pat 75%.

Parametru samazināšana dziļumā atdalāmā konvolūcijā

Piemēram, tradicionālajai 3×3 konvolūcijai ar 64 ieejas un 128 izejas kanāliem ir nepieciešami 73 728 parametri, savukārt DSConv samazina to skaitu līdz tikai 8768, kas ir 88% samazinājums. Šī efektivitāte ir kritiski svarīga modeļu izvietošanai dronos vai mobilajās ierīcēs ar ierobežotu apstrādes jaudu.

Spoku konvolūcija (GhostConv) vēl vairāk atvieglo modeli, ģenerējot papildu iezīmju kartes — vienkāršotus attēlu modeļu attēlojumus —, izmantojot vienkāršas lineāras darbības, piemēram, rotāciju vai mērogošanu, nevis resursietilpīgas konvolūcijas.

Tradicionālie konvolūcijas slāņi rada liekas funkcijas, tādējādi izšķiežot skaitļošanas resursus. GhostConv risina šo problēmu, izveidojot "spoku" funkcijas no esošajām, faktiski samazinot parametrus noteiktos slāņos uz pusi.

Piemēram, slānim ar 64 ieejas un 128 izejas kanāliem tradicionāli būtu nepieciešams 73 728 parametri, bet GhostConv to samazina līdz 36,864 vienlaikus saglabājot precizitāti. Šī metode ir īpaši noderīga mazu objektu, piemēram, miežu vārpu, noteikšanai, kur skaitļošanas efektivitāte ir ārkārtīgi svarīga.

Lai palīdzētu modelim koncentrēties uz kritiski svarīgām funkcijām pat pārblīvētā vidē, tika integrēts konvolucionālā bloka uzmanības modulis (CBAM). Uzmanības mehānismi, kas iedvesmoti no cilvēka vizuālajām sistēmām, ļauj mākslīgā intelekta modeļiem noteikt prioritātes svarīgām attēla daļām.

CBAM izmanto divu veidu uzmanību: kanālu uzmanību, kas identificē svarīgus krāsu kanālus (piemēram, zaļu augošiem asiem), un telpisko uzmanību, kas izceļ galvenos attēla reģionus (piemēram, asiņu kopas). Aizstājot standarta moduļus ar DSConv un GhostConv un iekļaujot CBAM, pētnieki izveidoja vienkāršāku, precīzāku modeli, kas pielāgots miežu noteikšanai.

Īstenošana un rezultāti

Lai apmācītu modeli, pētnieki manuāli apzīmēja 135 oriģinālus attēlus, izmantojot ierobežojošos lodziņus — taisnstūrveida rāmjus, kas iezīmē miežu vārpu atrašanās vietu —, kategorizējot vārpas augšanas un nobriešanas stadijās. Datu papildināšanas metodes, tostarp rotācija, trokšņa injekcija, aizsegšana un asināšana, paplašināja datu kopu līdz 2970 attēliem, uzlabojot modeļa spēju vispārināt dažādos lauka apstākļos.

Piemēram, attēlu pagriešana par 90°, 180° vai 270° palīdzēja modelim atpazīt tapas no dažādiem leņķiem, vienlaikus pievienojot troksni, simulēja reālas pasaules nepilnības, piemēram, putekļus vai ēnas. Datu kopa tika sadalīta apmācības kopā (80%) un validācijas kopā (20%), nodrošinot stabilu novērtējumu.

Apmācība notika augstas veiktspējas sistēmā ar AMD Ryzen 7 centrālo procesoru, NVIDIA RTX 4060 grafisko karti un 64 GB RAM, izmantojot PyTorch ietvaru — populāru dziļās mācīšanās rīku. Tika rūpīgi izsekotas vairāk nekā 300 apmācības epohas (pilnīgas datu kopas caurlaides), modeļa precizitāte (pareizas noteikšanas precizitāte), atpazīstamība (spēja atrast visus atbilstošos impulsus) un zudumi (kļūdu līmenis).

Rezultāti bija pārsteidzoši. Uzlabotais YOLOv5 modelis sasniedza precizitāti 92,2% (salīdzinājumā ar 89,1% sākotnējā līmenī) un atpazīstamību 86,2% (salīdzinājumā ar 83,1%), pārspējot sākotnējo YOLOv5n par 3,1% abos rādītājos. Tā vidējā precizitāte (mAP) — visaptveroša metriskā vidējā noteikšanas precizitāte visās kategorijās — sasniedza 93,1%, individuāli sasniedzot 92,7% augšanas stadijas izaugumiem un 93,5% nobriešanas stadijas izaugumiem.

YOLOv5 modeļa apmācības rezultāti

Tikpat iespaidīga bija tā skaitļošanas efektivitāte: modeļa parametri samazinājās par 70,6% līdz 1,2 miljoniem, un FLOP skaits samazinājās par 75,6% līdz 3,1 miljardam. Salīdzinošā analīze ar vadošajiem modeļiem, piemēram, Faster R-CNN un YOLOv8n, izcēla tā pārākumu.

Lai gan YOLOv8n sasniedza nedaudz augstāku mAP (93,8%), tā parametri (3,0 miljoni) un FLOP (8,1 miljards) bija attiecīgi 2,5x un 2,6x augstāki, padarot piedāvāto modeli daudz efektīvāku reāllaika lietojumprogrammām.

Vizuālie salīdzinājumi uzsvēra šos sasniegumus. Augšanas stadijas attēlos uzlabotais modelis noteica 41 smaili, salīdzinot ar bāzes līnijas 28. Nobriešanas laikā tas identificēja 3 smailes, salīdzinot ar bāzes līnijas 2, ar mazāku skaitu neidentificētu gadījumu (atzīmēti ar oranžām bultiņām) un viltus pozitīvu rezultātu (atzīmēti ar violetām bultiņām).

Šie uzlabojumi ir vitāli svarīgi lauksaimniekiem, kuri paļaujas uz precīziem datiem, lai prognozētu ražu un optimizētu resursus. Piemēram, precīza vārpu skaitīšana ļauj labāk novērtēt graudu ražu, tādējādi pieņemot lēmumus par ražas novākšanas laiku, uzglabāšanu un tirgus plānošanu.

Nākotnes virzieni un praktiskā ietekme

Neskatoties uz panākumiem, pētījumā tika atzīti ierobežojumi. Veiktspēja pasliktinājās ekstremālos apgaismojuma apstākļos, piemēram, spilgtā pusdienas atspīdumā vai biezās ēnās, kas var aizsegt tapu detaļas. Turklāt taisnstūrveida ierobežojošie lodziņi dažreiz nespēja pielāgoties neregulāras formas tapām, radot nelielas neprecizitātes.

Modelis arī izslēdza izplūdušas malas no bezpilota lidaparātu attēliem, kam bija nepieciešama manuāla pirmapstrāde — solis, kas palielina laiku un sarežģītību.

Turpmākā darba mērķis ir risināt šīs problēmas, paplašinot datu kopu, iekļaujot attēlus, kas uzņemti rītausmā, pusdienlaikā un krēslā, eksperimentējot ar daudzstūra formas anotācijām (elastīgām formām, kas labāk atbilst neregulāriem objektiem) un izstrādājot algoritmus, lai labāk apstrādātu izplūdušus reģionus bez manuālas iejaukšanās.

Šī pētījuma ietekme ir dziļa. Lauksaimniekiem tādos reģionos kā Tibeta modelis piedāvā ražas novērtējumu reāllaikā, aizstājot darbietilpīgo manuālo skaitīšanu ar uz droniem balstītu automatizāciju. Augšanas stadiju nošķiršana ļauj precīzi plānot ražu, samazinot zaudējumus, kas radušies priekšlaicīgas vai aizkavētas ražas novākšanas dēļ.

Detalizēti dati par smailīšu blīvumu, piemēram, nepietiekami apdzīvotu vai pārapdzīvotu apgabalu identificēšana, var sniegt informāciju apūdeņošanas un mēslošanas stratēģijām, samazinot ūdens un ķīmisko atkritumus. Papildus miežiem, vieglā arhitektūra ir daudzsološa arī citām kultūrām, piemēram, kviešiem, rīsiem vai augļiem, paverot ceļu plašākiem pielietojumiem precīzajā lauksaimniecībā.

Secinājums

Noslēgumā šis pētījums ilustrē mākslīgā intelekta transformācijas potenciālu lauksaimniecības problēmu risināšanā. Pilnveidojot YOLOv5 ar inovatīvām vieglajām metodēm, pētnieki ir izveidojuši rīku, kas līdzsvaro precizitāti un efektivitāti, kas ir kritiski svarīgi reālai ieviešanai resursu ierobežotā vidē.

Tādi termini kā mAP, FLOP un uzmanības mehānismi var šķist tehniski, taču to ietekme ir dziļi praktiska: tie ļauj lauksaimniekiem pieņemt uz datiem balstītus lēmumus, taupīt resursus un maksimāli palielināt ražu. Tā kā klimata pārmaiņas un iedzīvotāju skaita pieaugums pastiprina spiedienu uz globālajām pārtikas sistēmām, šādi sasniegumi būs neaizstājami.

Tibetas un citu nozaru lauksaimniekiem šī tehnoloģija nozīmē ne tikai lēcienu lauksaimniecības efektivitātē, bet arī cerības staru uz ilgtspējīgu pārtikas nodrošinājumu nenoteiktā nākotnē.

Atsauce: Cai, M., Deng, H., Cai, J. u.c. Vieglo augstkalnu miežu noteikšana, pamatojoties uz uzlabotu YOLOv5. Plant Methods 21, 42 (2025). https://doi.org/10.1186/s13007-025-01353-0

CMTNet no jauna definē precīzo lauksaimniecību, pārspējot tradicionālo kultūraugu klasifikāciju

Precīza kultūraugu klasifikācija ir būtiska mūsdienu precīzajai lauksaimniecībai, kas ļauj lauksaimniekiem uzraudzīt kultūraugu veselību, prognozēt ražu un efektīvi sadalīt resursus. Tomēr tradicionālās metodes bieži vien cīnās ar lauksaimniecības vides sarežģītību, kur kultūraugi ievērojami atšķiras pēc veida, augšanas stadijām un spektrālajām iezīmēm.

Kas ir hiperspektrālā attēlveidošana un CMTNet ietvars?

Hiperspektrālā attēlveidošana (HSI) — tehnoloģija, kas uztver datus simtiem šauru, nepārtrauktu viļņu garuma joslu, — ir kļuvusi par revolucionāru tehnoloģiju šajā jomā. Atšķirībā no standarta RGB kamerām vai multispektrālajiem sensoriem, kas apkopo datus dažās platās joslās, HSI nodrošina detalizētu “spektrālo pirkstu nospiedumu” katram pikselim.

Piemēram, veselīga veģetācija hlorofila aktivitātes dēļ spēcīgi atstaro tuvā infrasarkanā starojuma gaismu, savukārt stresa skartām kultūrām ir atšķirīgi absorbcijas modeļi. Reģistrējot šīs smalkās variācijas (no 400 līdz 1000 nanometriem) ar augstu telpisko izšķirtspēju (pat 0,043 metri), HSI ļauj precīzi diferencēt kultūraugu sugas, noteikt slimības un veikt augsnes analīzi.

Neskatoties uz šīm priekšrocībām, esošajām metodēm ir grūti līdzsvarot lokālas detaļas, piemēram, lapu tekstūru vai augsnes modeļus, ar globāliem modeļiem, piemēram, liela mēroga kultūraugu izplatību. Šis ierobežojums kļūst īpaši acīmredzams trokšņainos vai nelīdzsvarotos datu kopumos, kur nelielas spektrālās atšķirības starp kultūraugiem var izraisīt nepareizu klasifikāciju.

Lai risinātu šīs problēmas, pētnieki izstrādāja CMTNet (Convolutional Meets Transformer Network — konvolucionālais tīkls satiek transformatoru tīklu) — jauns dziļās mācīšanās ietvars, kas apvieno konvolucionālo neironu tīklu (CNN) un transformatoru stiprās puses. CNN ir neironu tīklu klase, kas paredzēta režģveida datu, piemēram, attēlu, apstrādei, izmantojot filtru slāņus, kas nosaka telpiskās hierarhijas (piemēram, malas, tekstūras).

CMTNet arhitektūra un veiktspēja

Transformatori, kas sākotnēji tika izstrādāti dabiskās valodas apstrādei, izmanto pašnovērošanas mehānismus, lai modelētu datu tāla darbības rādiusa atkarības, padarot tos prasmīgus globālu modeļu tveršanā. Atšķirībā no iepriekšējiem modeļiem, kas secīgi apstrādā lokālās un globālās pazīmes, CMTNet izmanto paralēlu arhitektūru, lai vienlaikus iegūtu abu veidu informāciju.

Šī pieeja ir izrādījusies ļoti efektīva, sasniedzot visaugstāko precizitāti trīs galvenajos bezpilota lidaparātu (UAV) HSI datu kopās. Piemēram, WHU-Hi-LongKou datu kopā CMTNet sasniedza kopējo precizitāti (OA) 99,58%, pārspējot iepriekšējo labāko modeli par 0,19%.

Tradicionālās hiperspektrālās attēlveidošanas izaicinājumi lauksaimniecības klasifikācijā

Agrīnās hiperspektrālo datu analīzes metodes bieži koncentrējās uz spektrālajām vai telpiskajām iezīmēm, kā rezultātā rezultāti bija nepilnīgi. Spektrālās metodes, piemēram, galveno komponentu analīze (PCA), samazināja datu sarežģītību, koncentrējoties uz viļņa garuma informāciju, bet ignorēja telpiskās attiecības starp pikseļiem.

Piemēram, PCA pārveido daudzdimensionālus spektrālos datus mazākā skaitā komponentu, kas izskaidro vislielāko dispersiju, vienkāršojot analīzi. Tomēr šī pieeja atmet telpisko kontekstu, piemēram, kultūraugu izvietojumu laukā. Turpretī telpiskās metodes, piemēram, matemātiskie morfoloģijas operatori, izcēla kultūraugu fiziskā izvietojuma modeļus, bet ignorēja kritiskas spektrālās detaļas.

Matemātiskā morfoloģija izmanto tādas darbības kā dilatācija un erozija, lai no attēliem iegūtu formas un struktūras, piemēram, robežas starp laukiem. Laika gaitā konvolucionālie neironu tīkli (CNN) uzlaboja klasifikāciju, apstrādājot abu veidu datus.

Tomēr to fiksētie uztveres lauki — attēla laukums, ko tīkls var "redzēt" vienlaikus — ierobežoja to spēju uztvert tālas darbības atkarības. Piemēram, 3D-CNN varētu būt grūti atšķirt divas sojas pupiņu šķirnes ar līdzīgiem spektrālajiem profiliem, bet atšķirīgiem augšanas modeļiem lielā laukā.

Transformatori — neironu tīkla veids, kas sākotnēji tika izstrādāts dabiskās valodas apstrādei, piedāvāja risinājumu šai problēmai. Izmantojot pašnovērsības mehānismus, Transformatori izceļas ar globālu attiecību modelēšanu datos. Pašnovērsība ļauj modelim izvērtēt dažādu ievades secības daļu nozīmi, ļaujot tam koncentrēties uz atbilstošiem reģioniem (piemēram, slimu augu kopu), vienlaikus ignorējot troksni (piemēram, mākoņu ēnas).

Tomēr tie bieži vien nepamana sīkgraudainas lokālas detaļas, piemēram, lapu malas vai augsnes plaisas. Hibrīdie modeļi, piemēram, CTMixer, mēģināja apvienot CNN un Transformer, bet darīja to secīgi, vispirms apstrādājot lokālās pazīmes un vēlāk globālās pazīmes. Šī pieeja noveda pie neefektīvas informācijas sapludināšanas un neoptimālas veiktspējas sarežģītās lauksaimniecības vidēs.

Kā darbojas CMTNet: lokālo un globālo funkciju savienošana

CMTNet pārvar šos ierobežojumus, izmantojot unikālu trīsdaļīgu arhitektūru, kas paredzēta spektrāli telpisko, lokālo un globālo elementu efektīvai iegūšanai un apvienošanai.

1. Pirmā sastāvdaļa, spektrāli telpisko pazīmju ieguves modulis, apstrādā neapstrādātus HSI datus, izmantojot 3D un 2D konvolucionālos slāņus.

3D konvolucionālie slāņi vienlaikus analizē gan telpisko (augstums × platums), gan spektrālo (viļņa garums) dimensiju, tverot tādus modeļus kā noteiktu viļņu garumu atstarošanos pāri kultūraugu vainagam. Piemēram, 3D grauds varētu noteikt, ka veselīga kukurūza augšējās lapās atstaro vairāk tuvā infrasarkanā starojuma salīdzinājumā ar apakšējām lapām.

Pēc tam 2D slāņi precizē šīs iezīmes, koncentrējoties uz telpiskām detaļām, piemēram, augu izvietojumu laukā. Šis divpakāpju process nodrošina gan spektrālās daudzveidības (piemēram, hlorofila satura), gan telpiskā konteksta (piemēram, rindu atstarpes) saglabāšanu.

2. Otrā sastāvdaļa, lokāli globāls pazīmju ieguves modulis, darbojas paralēli. Viena atzara izmanto CNN, lai koncentrētos uz lokālām detaļām, piemēram, atsevišķu lapu tekstūru vai augsnes plankumu formu. Šīs pazīmes ir kritiski svarīgas, lai identificētu sugas ar līdzīgiem spektrālajiem profiliem, piemēram, dažādas sojas pupiņu šķirnes.

Otra nozare izmanto Transformerus, lai modelētu globālas attiecības, piemēram, kā kultūraugi ir sadalīti plašās platībās vai kā tuvumā esošo koku ēnas ietekmē spektrālos rādījumus. Apstrādājot šīs pazīmes vienlaicīgi, nevis secīgi, CMTNet novērš informācijas zudumu, kas nomoka agrākos hibrīdmodeļus.

Piemēram, kamēr CNN atzars identificē kokvilnas lapu robainās malas, Transformer atzars atpazīst, ka šīs lapas ir daļa no lielāka kokvilnas lauka, ko ierobežo sezama augi.

3. Trešā sastāvdaļa, vairāku izvadu ierobežojumu modulis, nodrošina līdzsvarotu mācīšanos lokālajās, globālajās un apvienotajās funkcijās. Apmācības laikā katram funkciju veidam tiek piemērotas atsevišķas zaudējumu funkcijas, piespiežot tīklu precizēt visus savas izpratnes aspektus.

Zaudējumu funkcija kvantificē starpību starp prognozētajām un faktiskajām vērtībām, vadot modeļa korekcijas. Piemēram, lokālo pazīmju zudums var sodīt modeli par lapu malu nepareizu klasificēšanu, savukārt globālie zudumi labo kļūdas liela mēroga kultūraugu izplatībā.

Šie zudumi tiek apvienoti, izmantojot svarus, kas optimizēti ar nejaušas meklēšanas palīdzību — metodi, kas pārbauda dažādas svaru kombinācijas, lai maksimāli palielinātu precizitāti. Šis process rada stabilu un pielāgojamu modeli, kas spēj apstrādāt dažādus lauksaimniecības scenārijus.

CMTNet veiktspējas novērtēšana bezpilota lidaparātu hiperspektrālos datu kopumos

Lai novērtētu CMTNet, pētnieki to testēja ar trim bezpilota lidaparātu (UAV) iegūtiem hiperspektrālajiem datu kopumiem no Uhaņas Universitātes. Šie datu kopumi tiek plaši izmantoti tālizpētes etaloni to augstās kvalitātes un daudzveidības dēļ:

  1. WHU-Hi-LongKouŠis datu kopums aptver 550 × 400 pikseļus ar 270 spektrālajām joslām un telpisko izšķirtspēju 0,463 metri. Telpiskā izšķirtspēja 0,463 metri nozīmē, ka katrs pikselis attēlo 0,463 m × 0,463 m lielu platību uz zemes, kas ļauj identificēt atsevišķus augus. Tajā ir iekļauti deviņi kultūraugu veidi, piemēram, kukurūza, kokvilna un rīsi, ar 1019 apmācības paraugiem un 203 523 testa paraugiem.
  2. WHU-Hi-HanchuanŠajā datu kopā, kas uztver 1217 × 303 pikseļus ar 0,109 metru izšķirtspēju, ir iekļauti 16 zemes seguma veidi, tostarp zemenes, sojas pupas un plastmasas plēves. Augstāka izšķirtspēja (0,109 m) nodrošina sīkāku informāciju, piemēram, atšķirību starp jauniem un nobriedušiem sojas pupiņu augiem. Apmācības un testa paraugu kopsumma bija attiecīgi 1289 un 256 241.
  3. WHU-Hi-HongHuAr 940 × 475 pikseļiem un 270 joslām šis augstas izšķirtspējas (0,043 metri) datu kopums ietver 22 klases, piemēram, kokvilnas, rapša un ķiploku asnus. Ar 0,043 m izšķirtspēju ir redzamas atsevišķas lapas un augsnes plaisas, padarot to ideāli piemērotu smalkgraudainai klasifikācijai. Tas satur 1925 apmācības paraugus un 384 678 testa paraugus.

Augstas izšķirtspējas tālizpētes datu kopu salīdzinājums

Modelis tika apmācīts NVIDIA TITAN Xp GPU, izmantojot PyTorch, ar mācīšanās ātrumu 0,001 un partijas lielumu 100. Mācīšanās ātrums nosaka, cik lielā mērā modelis pielāgo savus parametrus apmācības laikā — ja tas ir pārāk augsts, tas var pārsniegt optimālās vērtības; ja tas ir pārāk zems, apmācība kļūst lēna.

Katrs eksperiments tika atkārtots desmit reizes, lai nodrošinātu uzticamību, un ievades ielāpi — nelieli pilna attēla segmenti — tika optimizēti līdz 13 × 13 pikseļiem, izmantojot režģa meklēšanu — metodi, kas pārbauda dažādus ielāpu izmērus, lai atrastu visefektīvākos.

CMTNet sasniedz vismodernāko precizitāti kultūraugu klasifikācijā

CMTNet sasniedza ievērojamus rezultātus visās datu kopās, pārspējot esošās metodes gan kopējās precizitātes (OA), gan klases specifiskās veiktspējas ziņā. OA mēra pareizi klasificēto pikseļu procentuālo daudzumu visās klasēs, savukārt vidējā precizitāte (AA) aprēķina vidējo precizitāti katrā klasē, novēršot nelīdzsvarotību.

WHU-Hi-LongKou datu kopā CMTNet sasniedza OA 99,58%, pārspējot CTMixer par 0,19%. Sarežģītām klasēm ar ierobežotiem apmācības datiem, piemēram, kokvilnai (41 paraugs), CMTNet joprojām sasniedza 99,53% precizitāti. Līdzīgi WHU-Hi-HanChuan datu kopā tas uzlaboja arbūza (22 paraugs) precizitāti no 82,42% līdz 96,11%, demonstrējot spēju apstrādāt nelīdzsvarotus datus, izmantojot efektīvu iezīmju sapludināšanu.

Klasifikācijas karšu vizuālā salīdzināšana atklāja mazāk fragmentētu plankumu un vienmērīgākas robežas starp laukiem, salīdzinot ar tādiem modeļiem kā 3D-CNN un Vision Transformer (ViT). Piemēram, ēnām pakļautajā WHU-Hi-HanChuan datu kopā CMTNet samazināja kļūdas, ko izraisīja zems saules leņķis, savukārt ResNet kļūdaini klasificēja sojas pupiņas kā pelēkus jumtus.

CMTNet veiktspēja dažādās datu kopās

Ēnas rada unikālu izaicinājumu, jo tās maina spektrālos raksturlielumus — ēnā esošs sojas pupiņu augs var atstarot mazāk tuvās infrasarkanās gaismas, atgādinot neveģetāciju. Izmantojot globālo kontekstu, CMTNet atzina, ka šie ēnainie augi ir daļa no lielāka sojas pupiņu lauka, tādējādi samazinot kļūdas.

WHU-Hi-HongHu datu kopā modelis izcēlās, atšķirot spektrāli līdzīgas kultūras, piemēram, dažādas krustziežu dzimtas augu šķirnes, sasniedzot 96,54% precizitāti. Brassica parachinensis.

Ablācijas pētījumi — eksperimenti, kuros komponenti tiek noņemti, lai novērtētu to ietekmi — apstiprināja katra moduļa nozīmi. Pievienojot tikai vairāku izvades ierobežojumu moduli, OA palielinājās par 1,52% WHU-Hi-HongHu, uzsverot tā lomu iezīmju sapludināšanas uzlabošanā. Bez šī moduļa lokālās un globālās pazīmes tika apvienotas haotiski, kā rezultātā radās nekonsekventas klasifikācijas.

Skaitļošanas kompromisi un praktiski apsvērumi

Lai gan CMTNet precizitāte ir nepārspējama, tā skaitļošanas izmaksas ir augstākas nekā tradicionālajām metodēm. Apmācība ar WHU-Hi-HongHu datu kopu aizņēma 1885 sekundes, salīdzinot ar 74 sekundēm Random Forest (RF) — mašīnmācīšanās algoritmam, kas apmācības laikā veido lēmumu kokus.

Tomēr šis kompromiss ir pamatots precīzajā lauksaimniecībā, kur precizitāte tieši ietekmē ražas prognozes un resursu sadali. Piemēram, slimas kultūras nepareiza klasificēšana kā veselīga var izraisīt nekontrolētus kaitēkļu uzliesmojumus, iznīcinot veselus laukus.

Reāllaika lietojumprogrammām turpmākajā darbā varētu izpētīt modeļu saspiešanas metodes, piemēram, lieko neironu apgriešanu vai svaru kvantēšanu (samazinot skaitlisko precizitāti), lai samazinātu izpildes laiku, nezaudējot veiktspēju. Apgriešana noņem no neironu tīkla mazāk svarīgus savienojumus, līdzīgi kā zaru apgriešana no koka, lai uzlabotu tā formu, savukārt kvantēšana vienkāršo skaitliskos aprēķinus, paātrinot apstrādi.

Hiperspektrālās kultūraugu klasifikācijas nākotne ar CMTNet

Neskatoties uz panākumiem, CMTNet saskaras ar ierobežojumiem. Veiktspēja nedaudz pasliktinās stipri ēnotos apgabalos, kā redzams WHU-Hi-HanChuan datu kopā (97.29% OA pret 99.58% labi apgaismotā LongKou). Ēnas sarežģī klasifikāciju, jo tās samazina atstarotās gaismas intensitāti, mainot spektra profilus.

Turklāt klases ar ārkārtīgi maziem apmācības paraugiem, piemēram, šaurlapu sojas pupiņas (20 paraugi), atpaliek no tām, kurām ir daudz datu. Mazs paraugu lielums ierobežo modeļa spēju apgūt dažādas variācijas, piemēram, lapu formas atšķirības augsnes kvalitātes dēļ.

Turpmākajos pētījumos varētu integrēt multimodālus datus, piemēram, LiDAR augstuma kartes vai termisko attēlveidošanu, lai uzlabotu noturību pret ēnām un aizsegumiem. LiDAR (gaismas noteikšana un diapazona noteikšana) izmanto lāzera impulsus, lai izveidotu 3D reljefa modeļus, kas varētu palīdzēt atšķirt kultūraugus no ēnām, analizējot augstuma atšķirības.

Turklāt termiskā attēlveidošana uztver siltuma signālus, sniedzot papildu norādes par augu veselību — stresa skartām kultūrām bieži ir augstāka lapotnes temperatūra samazinātas transpirācijas dēļ. Daļēji uzraudzītas mācīšanās metodes, kas izmanto nemarķētus datus (piemēram, bezpilota lidaparātu attēlus bez manuālām anotācijām), varētu arī uzlabot retu kultūraugu veidu veiktspēju.

Izmantojot konsekvences regularizāciju — apmācot modeli, lai iegūtu stabilas prognozes nedaudz mainītās viena un tā paša attēla versijās —, pētnieki var izmantot nemarķētus datus, lai uzlabotu vispārināšanu.

Visbeidzot, CMTNet izvietošana perifērijas ierīcēs, piemēram, dronos, kas aprīkoti ar iebūvētiem grafiskajiem procesoriem, varētu nodrošināt reāllaika uzraudzību attālos apstākļos. Perifērijas izvietošana samazina atkarību no mākoņdatošanas, samazinot latentumu un datu pārraides izmaksas. Tomēr tas prasa modeļa optimizāciju ierobežotai atmiņai un apstrādes jaudai, iespējams, izmantojot vieglas arhitektūras, piemēram, MobileNet vai zināšanu destilāciju, kur mazāks “studenta” modelis atdarina lielāku “skolotāja” modeli.

Secinājums

CMTNet ir ievērojams solis uz priekšu hiperspektrālo kultūraugu klasifikācijā. Saskaņojot CNN un Transformerus, tas risina ilgstošas problēmas iezīmju iegūšanā un sapludināšanā, piedāvājot lauksaimniekiem un agronomiem jaudīgu instrumentu precīzajai lauksaimniecībai.

Pielietojumi aptver visu, sākot no slimību atklāšanas reāllaikā līdz apūdeņošanas grafiku optimizēšanai, un tas viss ir ļoti svarīgi ilgtspējīgai lauksaimniecībai klimata pārmaiņu un iedzīvotāju skaita pieauguma apstākļos. Tā kā bezpilota lidaparātu tehnoloģija kļūst pieejamāka, tādiem modeļiem kā CMTNet būs izšķiroša loma globālajā pārtikas nodrošinājumā.

Nākotnes sasniegumi, piemēram, vieglākas arhitektūras un multimodāla datu sapludināšana, varētu vēl vairāk uzlabot to praktiskumu. Ar pastāvīgu inovāciju CMTNet varētu kļūt par viedās lauksaimniecības sistēmu stūrakmeni visā pasaulē, nodrošinot efektīvu zemes izmantošanu un noturīgu pārtikas ražošanu nākamajām paaudzēm.

Atsauce: Guo, X., Feng, Q. un Guo, F. CMTNet: hibrīds CNN transformatoru tīkls bezpilota lidaparātu (UAV) hiperspektrālai kultūraugu klasifikācijai precīzajā lauksaimniecībā. Sci Rep 15, 12383 (2025). https://doi.org/10.1038/s41598-025-97052-w

Dziļās mācīšanās datorredzes lietojumprogrammu loma augu slimību agrīnā noteikšanā

Augu slimības klusībā apdraud globālo pārtikas nodrošinājumu, ik gadu iznīcinot 10–161 TP3 t kultūraugu un radot lauksaimniecības nozarei 1 TP4 220 miljardu zaudējumus. Tradicionālās metodes, piemēram, manuālas pārbaudes un laboratorijas testi, ir lēnas, dārgas un bieži vien neuzticamas.

Novatorisks 2025. gada pētījums, “Dziļā mācīšanās un datorredze augu slimību noteikšanā” (Upadhyay et al.) atklāj, kā mākslīgā intelekta augu slimību noteikšana un datorredzes lauksaimniecība pārveido lauksaimniecību.

Kāpēc agrīna augu slimību atklāšana ir svarīga globālajai pārtikas drošībai

Lauksaimniecībā strādā 281 000 000 000 no pasaules darbaspēka, un tādas valstis kā Indija, Ķīna un ASV ir vadošās kultūraugu ražošanas jomā. Neskatoties uz to, augu slimības, ko izraisa sēnītes, baktērijas un vīrusi, samazina ražu un rada spriedzi ekonomikā.

Piemēram, rīsu sprādzienbīstamā slimība skartajos reģionos samazina ražu par 30–50%, savukārt citrusaugļu zaļošana kopš 2005. gada ir iznīcinājusi 70% Floridas apelsīnu birzīs. Agrīna atklāšana ir kritiski svarīga, taču daudziem lauksaimniekiem trūkst piekļuves moderniem instrumentiem vai zināšanām.

Šeit noder mākslīgā intelekta vadīta slimību noteikšana, piedāvājot ātrus, pieejamus un precīzus risinājumus, kas pārspēj tradicionālās metodes.

Kā mākslīgais intelekts un datorredze atklāj kultūraugu slimības

Pētījumā tika analizēti 278 pētījumi, lai izskaidrotu, kā darbojas mākslīgā intelekta augu slimību noteikšanas sistēmas. Vispirms kameras vai sensori uztver kultūraugu attēlus. Pēc tam šie attēli tiek apstrādāti, izmantojot algoritmus, lai identificētu slimības pazīmes.

Piemēram, RGB kameras uzņemiet krāsu fotoattēlus, lai pamanītu redzamus simptomus, piemēram, lapu plankumus, savukārt hiperspektrālās kameras atklāj slēptus stresa signālus, analizējot simtiem gaismas viļņu garumu.

Kad attēli ir uzņemti, tie tiek pakļauti pirmapstrādei, lai uzlabotu kvalitāti. Tādas metodes kā sliekšņu noteikšana izolē slimības zonas pēc krāsas, un malu noteikšana kartē bojājumu vai krāsas izmaiņu robežas.

Kā mākslīgais intelekts un datorredze atklāj kultūraugu slimības

Pēc tam dziļās mācīšanās modeļi analizē iepriekš apstrādātos datus. Konvolucionālie neironu tīkli (CNN), visizplatītākie mākslīgā intelekta rīki lauksaimniecībā, skenē attēlus slāni pa slānim, lai identificētu tādus modeļus kā neparastas tekstūras vai krāsas.

2022. gada tiesas procesā, ResNet50— populārs CNN modelis — tomātu slimību diagnosticēšanā sasniedza 99,07% precizitāti.

Tikmēr, Redzes transformatori (ViT) sadalīt attēlus apgabalos un pētīt to attiecības, atdarinot to, kā cilvēki analizē kontekstu. Šī pieeja palīdzēja noteikt vīnogulāju vēnu attīrīšanas vīrusu ar 71% precizitāti 2020. gada pētījumā.

“Lauksaimniecības nākotne nav cilvēku aizstāšana, bet gan viņu aprīkošana ar inteliģentiem instrumentiem.”

Modernu sensoru loma mūsdienu lauksaimniecībā

Dažādi sensori piedāvā unikālas priekšrocības precīzajā lauksaimniecībā. RGB kameras, lai gan ir pieejamas un viegli lietojamas, ierobežotās spektrālās detaļas dēļ tās cīnās ar agrīnās stadijas slimībām. Turpretī, hiperspektrālās kameras uztvert datus simtiem gaismas viļņu garumu, atklājot stresa signālus, kas nav redzami ar neapbruņotu aci.

Piemēram, pētnieki izmantoja hiperspektrālo attēlveidošanu, lai 2022. gadā diagnosticētu ābolu Valsa vēzi ar precizitāti 98%. Tomēr šīs kameras maksā 10 000–50 000, padarot tos pārāk dārgus mazajiem lauksaimniekiem.

Termiskās kameras sniegt citu skatījumu, mērot infekciju izraisītās temperatūras izmaiņas. 2019. gada pētījumā tika atklāts, ka ar citrusaugļu zaļumu inficētām lapām ir atšķirīgi siltuma modeļi, kas ļauj to agrīni atklāt.

Tikmēr, multispektrālās kameras—vidusceļa risinājums — izsekot hlorofila līmenim, lai novērtētu augu veselību.

Šie sensori 2014. gadā kartēja kviešu svītraino rūsu, palīdzot lauksaimniekiem efektīvāk mērķēt apstrādes metodes. Neskatoties uz to priekšrocībām, sensoru izmaksas un vides faktori, piemēram, vējš vai nevienmērīgs apgaismojums, joprojām rada problēmas.

Publiskās datu kopas: mākslīgā intelekta lauksaimniecības mugurkauls

Uzticamu mākslīgā intelekta modeļu apmācībai ir nepieciešams milzīgs apjoms marķētu datu. PlantVillage datu kopa, bezmaksas resurss ar 87 000 attēliem, kuros attēloti 14 kultūraugi un 26 slimības, ir kļuvis par zelta standartu pētniekiem.

Vairāk nekā 901 TP3T pētījumā, kas citēti rakstā, šis datu kopums tika izmantots modeļu apmācībai un testēšanai. Vēl viens svarīgs resurss ir Maniokas slimības datu kopa, ietver 11 670 maniokas mozaīkas slimības attēlus un ar CNN modeļiem sasniedza 96% precizitāti.

Tomēr joprojām pastāv nepilnības. Retām slimībām, piemēram, priežu nematodei, ir mazāk nekā 100 marķētu attēlu, kas ierobežo mākslīgā intelekta spēju tās noteikt. Turklāt lielākajā daļā datu kopu ir laboratorijā uzņemti attēli, kuros nav ņemti vērā reālās pasaules mainīgie, piemēram, laika apstākļi vai apgaismojums.

Lai risinātu šo problēmu, tādi projekti kā AI4Ag izmanto lauku attēlu pūļa resursus, lai apkopotu tos no lauksaimniekiem visā pasaulē, cenšoties izveidot stabilākas un reālistiskākas datu kopas.

Mākslīgā intelekta veiktspējas mērīšana: precizitāte, precizitāte un kas vairāk

Mākslīgā intelekta augu slimību noteikšanas sistēmu veiktspējas rādītāji

Pētnieki izmanto vairākus rādītājus, lai novērtētu mākslīgā intelekta augu slimību noteikšanas sistēmas. Precizitāte—pareizo diagnožu procentuālā daļa — svārstās no 76.9% agrīnajos modeļos uz 99.97% modernās sistēmās, piemēram, EfficientNet-B5.

Tomēr precizitāte vien var būt maldinoša. Precizitāte mēra, cik daudz atzīmēto slimību ir reālas (izvairoties no viltus trauksmēm), savukārt atsaukšana izseko, cik daudz faktisku infekciju tiek atklātas.

Piemēram, Maska R-CNN, objektu noteikšanas modelis, sasniedza 93,5% precizitāti zemeņu antraknozes noteikšanā, bet tikai 45% precizitāti kokvilnas sakņu puves noteikšanā.

Portāls F1 rezultāts līdzsvaro precizitāti un atcerēšanos, piedāvājot holistisku snieguma skatījumu. 2023. gada izmēģinājumā, PlantViT—hibrīds mākslīgā intelekta modelis — ieguva 98,61% F1 vērtējumu PlantVillage datu kopā.

Objektu noteikšanai, vidējā precizitāte (mAP) ir kritiski svarīgs. Ātrāks R-CNN, populārs modelis, ābolu slimību izmēģinājumos sasniedza 73,07% mAP, kas nozīmē, ka vairumā gadījumu tas pareizi atrada un klasificēja infekcijas.

Problēmas, kas kavē mākslīgā intelekta attīstību lauksaimniecībā

Neskatoties uz tā potenciālu, mākslīgā intelekta vadīta slimību atklāšana saskaras ar šķēršļiem. Pirmkārt, datu trūkums nomoka retas vai jaunas slimības.

  • Piemēram, 2021. gada pētījumā bija pieejami tikai 20 gurķu miltrasas attēli, kas ierobežoja modeļa ticamību.
  • Otrkārt, tādi vides faktori kā vējš, ēnas vai mainīgi apgaismojuma apstākļi samazina lauka precizitāti par 20–30% salīdzinājumā ar laboratorijas iestatījumiem.
  • Treškārt, augstās izmaksas kavē ieviešanu. Hiperspektrālās kameras, lai arī jaudīgas, joprojām nav pieejamas mazajiem lauksaimniekiem, un mākslīgā intelekta rīkiem ir nepieciešami viedtālruņi vai piekļuve internetam, kas joprojām ir šķērslis lauku apvidos.
  • Visbeidzot, joprojām pastāv uzticēšanās problēmas. 2023. gada aptaujā atklājās, ka 681 TP3 tūkstoši lauksaimnieku vilcinās ieviest mākslīgo intelektu tā “melnās kastes” rakstura dēļ — viņi neredz, kā tiek pieņemti lēmumi.

Lai to pārvarētu, pētnieki izstrādā interpretējamu mākslīgo intelektu, kas diagnozes izskaidro vienkāršā valodā, piemēram, izceļot inficētās lapu zonas vai uzskaitot simptomus.

Lauksaimniecības nākotne: 5 inovācijas, kurām jāpievērš uzmanība

1. Perifērijas skaitļošana reāllaika analīzeiViegli mākslīgā intelekta modeļi, piemēram, MobileNetV2 (7 MB lielums), darbojas viedtālruņos vai dronos, piedāvājot slimību noteikšanu reāllaikā bez interneta. 2023. gadā šis modelis sasniedza 99,42% precizitāti kartupeļu slimību klasifikācijā, dodot lauksaimniekiem iespēju pieņemt tūlītējus lēmumus.

2. Mācīšanās pārnešana ātrākai adaptācijaiIepriekš apmācītus modeļus, piemēram, PlantViT, var precīzi pielāgot jaunām kultūrām ar minimāliem datiem. 2023. gada pētījumā PlantViT tika pielāgots rīsu sprādziena noteikšanai, sasniedzot 87,87% precizitāti, izmantojot tikai 1000 attēlus.

3. Redzes-valodas modeļi (VLM)Sistēmas, piemēram, OpenAI CLIP, ļauj lauksaimniekiem vaicāt mākslīgo intelektu, izmantojot tekstu (piemēram, “Atrast brūnus plankumus uz lapām”). Šī dabiskā mijiedarbība savieno sarežģītas tehnoloģijas un ikdienas lauksaimniecību.

4. Vispārējas nozīmes mākslīgā intelekta pamatmodeļiLieli modeļi, piemēram, GPT-4, varētu simulēt slimības izplatību vai ieteikt ārstēšanas metodes, darbojoties kā virtuāli agronomi.

5. Sadarbības globālās datubāzesAtvērtā pirmkoda platformas, piemēram, PlantVillage un AI4Ag, apkopo datus no lauksaimniekiem un pētniekiem visā pasaulē, paātrinot inovācijas.

Gadījuma izpēte: Ar mākslīgo intelektu darbināta mango audzēšana Indijā

2024. gadā pētnieki izstrādāja vieglu DenseNet modeli, lai apkarotu mango slimības, piemēram, antraknozi un miltrasu. Modelis, kas tika apmācīts ar 12 332 lauka attēliem, sasniedza 99,2% precizitāti, kas ir augstāka nekā lielākajai daļai laboratorijas sistēmu.

Ar mazāku parametru skaitu, kas ir 50%, tas nevainojami darbojas budžeta viedtālruņos. Indijas lauksaimnieki tagad izmanto uz šī mākslīgā intelekta balstītu $10 lietotni, lai skenētu lapas un saņemtu tūlītēju diagnostiku, samazinot pesticīdu lietošanu par 30% un saglabājot ražu.

Secinājums

Mākslīgā intelekta augu slimību atklāšana un precīzās lauksaimniecības tehnoloģijas pārveido lauksaimniecību, sniedzot cerību uz pārtikas trūkumu. Nodrošinot agrīnu diagnostiku, samazinot ķīmisko vielu lietošanu un dodot iespējas mazajiem lauksaimniekiem, šie rīki varētu palielināt globālo kultūraugu ražu par 20–301 TP3T.

Lai īstenotu šo potenciālu, ieinteresētajām personām ir jārisina sensoru izmaksu jautājumi, jāuzlabo datu daudzveidība un jāveido lauksaimnieku uzticēšanās, izmantojot izglītību.

AtsauceUpadhyay, A., Chandel, NS, Singh, KP et al. Dziļā mācīšanās un datorredze augu slimību noteikšanā: visaptverošs precīzās lauksaimniecības metožu, modeļu un tendenču pārskats. Artif Intell Rev 58, 92 (2025). https://doi.org/10.1007/s10462-024-11100-x

Kā bezpilota lidaparātu (UAS) balstīta augstas caurlaidspējas fenotipēšana pārveido mūsdienu augu selekciju

Tiek prognozēts, ka līdz 2050. gadam pasaules iedzīvotāju skaits sasniegs 9,8 miljardus cilvēku, divkāršojot pieprasījumu pēc pārtikas. Tomēr lauksaimniecības zemju paplašināšana, lai apmierinātu šo vajadzību, nav ilgtspējīga. Kopš 2000. gada izveidotas vairāk nekā 501 TP3 T jaunas lauksaimniecības zemes ir aizstājušas mežus un dabiskās ekosistēmas, pasliktinot klimata pārmaiņas un bioloģiskās daudzveidības samazināšanos.

Lai izvairītos no šīs krīzes, zinātnieki pievēršas augu selekcijas pētniecībai — zinātnei par kultūraugu attīstīšanu ar augstāku ražu, izturību pret slimībām un noturību pret klimata pārmaiņām. Tomēr tradicionālās selekcijas metodes ir pārāk lēnas, lai tiktu galā ar problēmas steidzamību.

Šeit droni un mākslīgais intelekts (MI) ienāk kā revolucionāri risinājumi, piedāvājot ātrāku un viedāku veidu, kā audzēt labākas kultūras.

Kāpēc tradicionālā augu selekcija atpaliek

Augu selekcija balstās uz augu atlasi ar vēlamām īpašībām, piemēram, sausuma toleranci vai izturību pret kaitēkļiem, un to krustošanu vairākās paaudzēs. Lielākā šī procesa problēma ir fenotipēšana — augu īpašību, piemēram, augstuma, lapu veselības vai ražas, manuāla mērīšana.

Piemēram, augu augstuma mērīšana 3000 parauglaukumu laukā var ilgt nedēļas, un cilvēciskās kļūdas var izraisīt neatbilstības līdz pat 20%. Turklāt kultūraugu raža uzlabojas tikai par 0,5–1% gadā, kas ir krietni zem 2,9% augšanas ātruma, kas nepieciešams, lai apmierinātu 2050. gada prasības.

Kukurūza, kas ir miljardiem cilvēku svarīga kultūra, ilustrē šo palēninājumu: tās gada ražas pieaugums ir samazinājies no 2,21 TP3T 20. gs. sešdesmitajos gados līdz 1,331 TP3T mūsdienās. Lai pārvarētu šo plaisu, zinātniekiem ir nepieciešami rīki, kas automatizē datu vākšanu, samazina kļūdas un paātrina lēmumu pieņemšanu.

Kā dronu tehnoloģija pārveido augu selekciju

Droni jeb bezpilota lidaparātu sistēmas (UAS), kas aprīkotas ar moderniem sensoriem un mākslīgo intelektu, revolucionizē lauksaimniecību. Šīs ierīces var lidot virs laukiem un dažu minūšu laikā apkopot precīzus datus par tūkstošiem augu, un šis process ir pazīstams kā augstas caurlaidspējas fenotipēšana (HTP).

Atšķirībā no tradicionālajām metodēm, droni uztver datus visā laukā, novēršot izlases neobjektivitāti. Tie izmanto specializētus sensorus, lai izmērītu visu, sākot no augu augstuma līdz pat ūdens stresa līmenim.

Piemēram, multispektrālie sensori uztver veselīgu lapu atstaroto tuvā infrasarkanā starojuma gaismu, savukārt termokameras identificē sausuma stresu, mērot lapotnes temperatūru.

Automatizējot datu vākšanu, droni samazina darbaspēka izmaksas un paātrina selekcijas ciklus, ļaujot izstrādāt uzlabotas kultūraugu šķirnes gados, nevis gadu desmitos.

Dronu sensoru un datu vākšanas zinātne

Droni izmanto dažādus sensorus, lai apkopotu kritiskus augu datus. RGB kameras, kas ir vispieejamākā iespēja, uztver redzamo gaismu, lai izmērītu vainaga segumu un augu augstumu. Cukurniedru laukos šīs kameras ir sasniegušas 64–69% precizitāti stiebru skaitīšanā, aizstājot kļūdu pakļauto manuālo skaitīšanu.

Multispektrālie sensori sniedzas tālāk, nosakot neredzamos viļņu garumus, piemēram, tuvos infrasarkanos starus, kas korelē ar hlorofila līmeni un augu veselību. Piemēram, tie ir prognozējuši sausuma toleranci cukurniedrēm ar precizitāti virs 80%.

  • RGB kameras: Uztveriet sarkano, zaļo un zilo gaismu, lai izveidotu krāsu attēlus.
  • Multispektrālie sensori: Noteikt gaismu ārpus redzamā spektra (piemēram, tuvā infrasarkanā starojuma).
  • Termiskie sensori: Izmēriet augu izstaroto siltumu.
  • LiDARIzmanto lāzera impulsus, lai izveidotu augu 3D kartes.
  • Hiperspektrālie sensori: Uztveriet vairāk nekā 200 gaismas viļņu garumus īpaši detalizētai analīzei.

Termiskie sensori nosaka siltuma signālus, identificējot ūdens stresa skartus augus, kas šķiet karstāki nekā veselīgie. Kokvilnas laukos termiskie droni ir saskaņojuši uz zemes veiktos temperatūras mērījumus ar kļūdu, kas mazāka par 5%.

LiDAR sensori izmanto lāzera impulsus, lai izveidotu kultūraugu 3D kartes, mērot biomasu un augstumu ar 95% precizitāti enerģijas niedru izmēģinājumos. Vismodernākie rīki, hiperspektrālie sensori, analizē simtiem gaismas viļņu garumu, lai atklātu barības vielu trūkumu vai slimības, kas nav redzamas ar neapbruņotu aci.

Šie sensori palīdzēja pētniekiem sasaistīt 28 jaunus gēnus ar aizkavētu kviešu novecošanos, kas ir īpašība, kas palielina ražu.

No lidojuma līdz ieskatam: kā droni analizē kultūraugu datus

Dronu fenotipēšanas process sākas ar rūpīgu lidojuma plānošanu. Droni lido 30–100 metru augstumā, uzņemot attēlus, kas pārklājas, lai nodrošinātu pilnīgu pārklājumu. Piemēram, 10 hektāru lielu lauku var skenēt 15–30 minūtēs.

Pēc lidojuma programmatūra, piemēram, Agisoft Metashape, saliek tūkstošiem attēlu detalizētās kartēs, izmantojot Structure-from-Motion (SfM) — tehniku, kas 2D fotoattēlus pārveido 3D modeļos. Šie modeļi ļauj zinātniekiem ar vienu pogas pieskārienu izmērīt tādas pazīmes kā augu augstums vai vainaga segums.

Pēc tam mākslīgā intelekta algoritmi analizē datus, prognozējot ražu vai identificējot slimību uzliesmojumus. Piemēram, droni skenēja 3132 cukurniedru laukus tikai 7 stundās — uzdevums, kura izpilde manuāli aizņemtu trīs nedēļas. Šis ātrums un precizitāte ļauj selekcionāriem ātrāk pieņemt lēmumus, piemēram, sezonas sākumā atmest neproduktīvus augus.

Dronu galvenie pielietojumi mūsdienu lauksaimniecībā

Droni tiek izmantoti, lai risinātu dažas no lielākajām lauksaimniecības problēmām. Viens no galvenajiem pielietojumiem ir tieša īpašību mērīšana, kur droni aizstāj roku darbu. Kukurūzas laukos droni mēra augu augstumu ar 90% precizitāti, pļaušanas kļūdas no 0,5 metriem līdz 0,21 metram.

Viņi arī seko līdzi vainagu segumam — rādītājam, kas norāda, cik labi augi noēno zemi, lai nomāktu nezāles. Enerģijas niedru selekcionāri izmantoja šos datus, lai identificētu šķirnes, kas samazina nezāļu augšanu par 40%.

Vēl viens sasniegums ir paredzošā selekcija, kur mākslīgā intelekta modeļi izmanto dronu datus, lai prognozētu kultūraugu ražu. Piemēram, multispektrālie attēli ir prognozējuši kukurūzas ražu ar 80% precizitāti, pārspējot tradicionālo genomisko testēšanu.

Droni palīdz arī gēnu atklāšanā, palīdzot zinātniekiem atrast DNS segmentus, kas ir atbildīgi par vēlamajām īpašībām. Kviešu audzēšanā droni saistīja vainaga zaļumu ar 22 jauniem gēniem, potenciāli palielinot sausuma toleranci.

Turklāt hiperspektrālie sensori atklāj tādas slimības kā citrusaugļu zaļošanos nedēļas pirms simptomu parādīšanās, dodot lauksaimniekiem laiku rīkoties.

Ģenētisko ieguvumu palielināšana ar precīzijas tehnoloģiju

Ģenētiskais ieguvums — ikgadējais kultūraugu īpašību uzlabojums selekcijas rezultātā — tiek aprēķināts, izmantojot vienkāršu formulu:

(Atlases intensitāte × Iedzimtība × Pazīmju mainīgums) ÷ Vaislas cikla laiks.

Ģenētiskais pieaugums (ΔG) tiek aprēķināts šādi:
ΔG = (i × h² × σp) / L

Kur:

  • i = Atlases intensitāte (cik stingri ir selekcionāri).
  •  = Iedzimtība (cik liela daļa pazīmes tiek nodota no vecākiem pēcnācējiem).
  • σp = Pazīmju mainīgums populācijā.
  • L = Laiks vienā vaislas ciklā.

Kāpēc tas ir svarīgiDroni uzlabo visus mainīgos:

  1. iSkenēt 10 reizes vairāk augu, kas ļauj veikt stingrāku atlasi.
  2. Samazināt mērījumu kļūdas, uzlabojot iedzimtības novērtējumus.
  3. σp: Reģistrējiet smalkas pazīmju variācijas visos laukos.
  4. LSamazināt cikla laiku no 5 gadi līdz 2–3 gadi izmantojot agrīnās prognozes.

Droni uzlabo katru šī vienādojuma daļu. Skenējot veselus laukus, tie ļauj selekcionāriem atlasīt labākos 1% augus, nevis labākos 10%, tādējādi palielinot atlases intensitāti. Tie arī uzlabo iedzimtības novērtējumus, samazinot mērījumu kļūdas.

Piemēram, manuāla auga augstuma novērtēšana ievieš 20% mainīgumu, savukārt droni to samazina līdz 5%. Turklāt droni fiksē smalkas pazīmju variācijas tūkstošiem augu, maksimāli palielinot pazīmju mainīgumu.

Vissvarīgākais ir tas, ka tie saīsina vairošanās ciklus, nodrošinot agrīnas prognozes. Cukurniedru audzētāji, kas izmanto dronus, ir trīskāršojuši savus ģenētiskos ieguvumus salīdzinājumā ar tradicionālajām metodēm, pierādot šīs tehnoloģijas transformācijas potenciālu.

Pārvarot izaicinājumus un pieņemt nākotni

Neskatoties uz daudzsološo pieeju, fenotipu noteikšana, izmantojot dronus, joprojām saskaras ar ievērojamām problēmām. Augstas izmaksas joprojām ir būtisks šķērslis – piemēram, hiperspektrālās kameras var pārsniegt $50 000, padarot tās nepieejamas lielākajai daļai mazo lauksaimnieku.

Lielā datu apjoma apstrādei ir nepieciešami arī ievērojami mākoņdatošanas resursi, kas palielina izmaksas. Mākslīgā intelekta platformas, piemēram, AutoGIS, automatizē datu analīzi, novēršot nepieciešamību pēc manuālas ievades.

Pētnieki arī integrē dronus ar augsnes sensoriem un meteoroloģiskajām stacijām, izveidojot reāllaika uzraudzības sistēmu, kas brīdina lauksaimniekus par kaitēkļiem vai sausumu. Šie jauninājumi paver ceļu jaunai precīzās lauksaimniecības ērai, kurā uz datiem balstīti lēmumi aizstāj minējumus.

Secinājums

Droni un mākslīgais intelekts ne tikai pārveido augu selekciju, bet arī no jauna definē ilgtspējīgu lauksaimniecību. Nodrošinot ātrāku sausumizturīgu, augstražīgu kultūraugu attīstību, šīs tehnoloģijas varētu divkāršot pārtikas ražošanu līdz 2050. gadam, nepaplašinot lauksaimniecības zemes.

Tas ļautu glābt vairāk nekā 100 miljonus hektāru mežu, kas ir līdzvērtīgi Ēģiptes platībai, un samazināt lauksaimniecības oglekļa pēdas nospiedumu. Lauksaimnieki, kas izmanto dronu datus, jau ir samazinājuši ūdens un pesticīdu patēriņu līdz pat 30%, aizsargājot ekosistēmas un samazinot izmaksas.

Kā atzīmēja kāds pētnieks: “Mēs vairs neminam, kuri augi ir vislabākie. Droni mums to pasaka.” Ar nepārtrauktu inovāciju šī bioloģijas un tehnoloģiju apvienošana varētu nodrošināt pārtikas nodrošinājumu miljardiem cilvēku, vienlaikus aizsargājot mūsu planētu.

AtsauceKhuimphukhieo, I. un da Silva, Dž. A. (2025). Bezpilota lidaparātu sistēmu (UAS) lauka augstas caurlaidspējas fenotipēšana (HTP) kā augu selekcionāru instrumentu komplekts: visaptverošs pārskats. Smart Agricultural Technology, 100888.

Kā IoT pārveido precīzo lauksaimniecību un risina pašreizējās problēmas?

Pasaules iedzīvotāju skaits strauji pieaug, un tiek lēsts, ka līdz 2050. gadam tas sasniegs 9,7 miljardus. Lai pabarotu visus, pārtikas ražošana ir jāpalielina par 60%, taču tradicionālās lauksaimniecības metodes, kas balstītas uz augsni, lielu ūdens patēriņu un roku darbu, nespēj sekot līdzi.

Klimata pārmaiņas, augsnes degradācija un ūdens trūkums situāciju pasliktina. Piemēram, tikai augsnes erozija lauksaimniekiem ik gadu izmaksā 1 TP4 40 miljardus tonnu produktivitātes zuduma dēļ, savukārt tradicionālā apūdeņošana novecojušu metožu dēļ izšķērdē 601 TP3 t saldūdens.

Indijā neparedzamie musoni pēdējās desmitgades laikā ir samazinājuši rīsu ražu par 151 TP3 T. Šīs problēmas prasa steidzamus risinājumus, un viedā lauksaimniecība, ko nodrošina lietu internets (IoT) un aeroponika, piedāvā glābšanas riņķi.

IoT jauda mūsdienu lauksaimniecībā

Viedās lauksaimniecības pamatā ir lietu internets (IoT) — savstarpēji savienotu ierīču tīkls, kas reāllaikā apkopo un koplieto datus. Bezvadu sensoru tīkli (WSN) ir šīs sistēmas centrālais elements.

Šie tīkli izmanto laukos novietotus sensorus, lai uzraudzītu augsnes mitrumu, temperatūru, gaisa mitrumu un barības vielu līmeni. Piemēram, DHT22 sensors seko līdzi mitrumam, savukārt TDS sensori mēra barības vielu koncentrāciju ūdenī.

Šie dati tiek nosūtīti uz mākoņplatformām, piemēram, ThingSpeak vai AWS IoT, izmantojot mazjaudas protokolus, piemēram, LoRa vai ZigBee. Pēc analīzes sistēma var aktivizēt darbības, piemēram, ieslēgt apūdeņošanas sūkņus vai pielāgot mēslojuma līmeni.

Koimbatorē, Indijā, 2022. gadā īstenots projekts demonstrēja lietu interneta (IoT) potenciālu. Sensori tomātu laukos noteica sausas augsnes zonas, nodrošinot mērķtiecīgu apūdeņošanu, kas samazināja ūdens izšķērdēšanu par 351 TP3T.

Līdzīgi droni, kas aprīkoti ar multispektrālām kamerām, skenē plašus laukus, lai identificētu tādas problēmas kā kaitēkļu invāzijas vai barības vielu trūkumu.

2019. gada pētījumā tika izmantoti droni, lai kukurūzas kultūrās noteiktu ziemeļu lapu plankumus ar precizitāti 98%, tādējādi ietaupot lauksaimniekiem $120 zaudējumus uz akru. Mašīnmācīšanās vēl vairāk uzlabo šīs sistēmas.

Pētnieki apmācīja mākslīgā intelekta modeļus, izmantojot tūkstošiem lapu attēlu, lai diagnosticētu tādas slimības kā miltrasu ar 99,53% precizitāti, ļaujot lauksaimniekiem rīkoties, pirms kultūraugi tiek iznīcināti.

Aeroponics: pārtikas audzēšana bez augsnes

Kamēr lietu internets (IoT) optimizē tradicionālo lauksaimniecību, aeroponika pilnībā maina lauksaimniecības interpretāciju. Šī metode audzē augus gaisā, pakļaujot to saknes miglas piepildītās kamerās, kas izsmidzina ūdeni un barības vielas.

Atšķirībā no lauksaimniecības, kas balstīta uz augsnes izmantošanu, aeroponika izmanto mazāk ūdens un neizmanto pesticīdus. Saknes efektīvāk absorbē skābekli, paātrinot augšanu.

Piemēram, saskaņā ar 2018. gada pētījumu, aeroponiski audzēti salāti attīsta 65% ātrāk nekā augsnē.

Aeroponica ir īpaši vērtīga pilsētās vai reģionos ar nabadzīgu augsni. Vertikālās fermas augus sakrauj torņos, saražojot 10 reizes vairāk pārtikas uz kvadrātmetru nekā tradicionālie lauki.

Mehiko 2022. gadā uz jumta ierīkota aeroponikas ferma, izmantojot tikai 10 litrus ūdens uz kilogramu, deva 3,8 kg salātu uz kvadrātmetru — trīs reizes vairāk nekā augsnes apsaimniekošanā —.

Singapūras uzņēmums “Sky Greens” turpina šo pieeju, katru dienu audzējot 1 tonnu dārzeņu 30 pēdu augstos torņos, izmantojot par 951 tonnu zemes mazāk nekā tradicionālajās saimniecībās.

IoT paceļ aeroponiku jaunā līmenī. Sensori uzrauga sakņu kameru mitrumu, pH līmeni un barības vielu līmeni, automātiski pielāgojot miglošanas ciklus.

2017. gada projektā pētnieki automatizēja aeroponikas sistēmu, izmantojot Raspberry Pi, tādējādi samazinot darbaspēka izmaksas par 50%. Lauksaimnieki kontrolē šīs sistēmas, izmantojot mobilās lietotnes, piemēram, AgroDecisor, kas sūta brīdinājumus par tādām problēmām kā barības vielu nelīdzsvarotība.

Problēmas, kas palēnina progresu

Neskatoties uz savu potenciālu, lietu interneta (IoT) un aeroponikas tehnoloģijas saskaras ar ievērojamiem šķēršļiem. Augstās izmaksas ir galvenais šķērslis. IoT pamata iestatīšana izmaksā 1500–5000 USD, savukārt progresīviem droniem un sensoriem sākotnēji nepieciešami 10 000–50 000 USD, kas ir krietni vairāk nekā mazajiem lauksaimniekiem jaunattīstības valstīs. Tikmēr uzturēšana ik gadu palielina izmaksas par 15 000–201 TP3T, vēl vairāk noslogojot budžetus.

Savienojamības trūkumi vēl vairāk saasina problēmu. Apmēram 40% lauku apvidos nav uzticama interneta, kas apgrūtina datu pārraidi reāllaikā.

Etiopijā 2021. gadā īstenots lietu interneta (IoT) pilotprojekts neizdevās, kad lauka vidū pazuda 3G signāli, izjaucot apūdeņošanas grafikus. Arī drošības riski ir lieli. Tādiem lietu interneta protokoliem kā MQTT un CoAP bieži vien trūkst šifrēšanas, padarot sistēmas neaizsargātas pret hakeriem.

2021. gadā 62% lauksaimniecības lietu interneta sistēmu ziņoja par kiberuzbrukumiem, tostarp datu noplūdēm, kas varēja manipulēt ar sensoru rādījumiem vai atspējot iekārtas.

Tehniskā sarežģītība rada vēl vienu grūtības pakāpi. Lauksaimniekiem ir nepieciešama apmācība, lai interpretētu datus un novērstu sistēmu darbības traucējumus.

2017. gadā Kolumbijā īstenots aeroponikas projekts sabruka, jo nepareizi pH iestatījumi bojāja kultūraugus, izniekojot 1 TP4 T12 000 stādu.

Pat barošanas avots ir problēma — saules sensori nedarbojas musonu laikā, un droni darbojas tikai 20–30 minūtes ar vienu uzlādi.

Lauksaimniecības nākotne: inovācijas pie apvāršņa

Neskatoties uz šiem izaicinājumiem, nākotne izskatās daudzsološa. 5G tīkli revolucionizēs savienojamību, ļaujot droniem reāllaikā uzraudzīt plašas saimniecības.

Brazīlijā 2023. gadā izmēģinājumā tika izmantoti ar 5G savienoti droni, lai skenētu vairāk nekā 1000 akru sojas pupiņu laukus, atklājot slimības 10 minūtēs, nevis vairākās dienās. Edge AI, kas apstrādā datus tieši ierīcēs, samazina atkarību no mākoņpakalpojumiem.

Piemēram, MangoYOLO sistēma, izmantojot iebūvētās kameras, skaita mango ar 91% precizitāti, novēršot datu augšupielādes kavēšanos.

Blokķēdes tehnoloģija ir vēl viena revolucionāra tehnoloģija. Izsekojot produkciju no saimniecības līdz patērētājam, tā nodrošina pārredzamību un samazina krāpšanu.

Lietotne eFarm izmanto kolektīvi ģenerētus datus, lai pārbaudītu bioloģiskās sertifikācijas, samazinot krāpšanas gadījumus par 30%. Walmart blokķēdes sistēma 2022. gadā samazināja mango piegādes ķēdes kļūdas par 90%.

Ar mākslīgo intelektu darbināmas siltumnīcas arī kļūst arvien populārākas. Šīs sistēmas izmanto tādus modeļus kā VGG19, lai uzraudzītu augu veselību ar precizitāti 91,52%.

Japānā tādi roboti kā AGROBOT novāc zemenes visu diennakti, trīskāršojot produktivitāti. Arī pilsētu teritorijas sāk izmantot aeroponiku — Berlīnes uzņēmums Infarm audzē garšaugus pārtikas veikalos, samazinot transporta radītās emisijas par 95%.

Valdības un uzņēmumi uzņemas iniciatīvu. Indijas 2023. gada lauksaimniecības tehnoloģiju iniciatīva subsidē lietu interneta (IoT) rīkus 500 000 mazo lauksaimnieku, savukārt Microsoft FarmBeats nodrošina lētus dronus Kenijas lauksaimniekiem.

Panākumu plāns

IoT un aeroponika nav tikai rīki — tās ir būtiskas ilgtspējīgai nākotnei. Līdz 2030. gadam šīs tehnoloģijas varētu:

  • Ietaupiet 1,5 triljonus litru ūdens gadā.
  • Samazināt siltumnīcefekta gāzu emisijas par 1,5 gigatonnām gadā.
  • Pabarot vēl 2 miljardus cilvēku, nepaplašinot lauksaimniecības zemes.

Lai to panāktu, valdībām ir jāsubsidē pieejami rīki, jāpaplašina piekļuve internetam laukos un jāievieš kiberdrošības standarti. Lauksaimniekiem ir nepieciešama apmācība, lai efektīvi izmantotu šīs tehnoloģijas.

Kā norāda FAO: “Pārtikas nākotne ir atkarīga no šodienas inovācijām.” Izmantojot lietu internetu (IoT) un aeroponiku, mēs varam radīt pasauli, kurā neviens necieš badu un kurā lauksaimniecība rūpējas par mūsu planētu, nevis tai kaitē.

AtsauceDhanasekar, S. (2025). Visaptverošs pārskats par aktuālajiem jautājumiem un lietu interneta sasniegumiem precīzajā lauksaimniecībā. Computer Science Review, 55, 100694.

Tālizpēte ieviest revolucionāras izmaiņas nikotīna uzraudzībā cigāru lapās

Novatoriskā pētījumā tiek izmantota bezpilota lidaparātu (UAV) hiperspektrālā attēlveidošana un mašīnmācīšanās, lai precīzi novērtētu nikotīna līmeni cigāru lapās.

Jaunākie sasniegumi aerofotogrāfijas hiperspektrālajā attēlveidošanā apvienojumā ar mašīnmācīšanos ir revolucionizējuši nikotīna monitoringu cigāru lapās. Šī progresīvā pieeja uzlabo novērtēšanas precizitāti, vienlaikus sniedzot vērtīgu ieskatu tabakas rūpniecībā, kur ķīmiskais sastāvs ir kritiski svarīgs kvalitātei.

Sičuaņas Lauksaimniecības universitātes Tiana un līdzautoru vadībā pētnieki centās pārvarēt tradicionālo manuālo kvalitātes pārbaužu ierobežojumus, kurām bieži vien trūkst precizitātes un efektivitātes. Viņu pētījums, kas publicēts 2025. gada 2. februārī, atklāj spēcīgu korelāciju starp slāpekļa mēslojuma izmantošanu, mitruma līmeni un nikotīna koncentrāciju, uzsverot savlaicīgu un precīzu uzraudzības metožu nozīmi.

Pētījums tika veikts no 2022. gada maija līdz septembrim universitātes Modernās lauksaimniecības pētniecības bāzē, kur pētnieki izmantoja bezpilota lidaparātus (UAV), kas aprīkoti ar hiperspektrālām kamerām, lai uztvertu 15 dažādu cigāru lapu šķirņu lapu atstarošanas spektrus dažādās slāpekļa apstrādēs.

Viņu atklājumi atklāja tiešu korelāciju starp slāpekļa mēslojuma lietošanu un nikotīna līmeni cigāru lapās. "Palielinoties slāpekļa mēslojuma lietošanas ātrumam, palielinājās nikotīna saturs cigāru lapās," norādīja autori, uzsverot lauksaimniecības prakses ietekmi uz produktu kvalitāti.

Lai uzlabotu bezpilota lidaparātu (UAV) savākto hiperspektrālo attēlu datu kvalitāti, pētījumā tika izmantotas tādas pirmapstrādes metodes kā daudzfaktoru izkliedes korekcija, standarta normālā transformācija un Savica-Golaja konvolūcijas izlīdzināšana. Pēc tam tika pielietoti uzlaboti mašīnmācīšanās algoritmi, tostarp daļējas mazāko kvadrātu regresijas (PLSR) un atpakaļizplatīšanās neironu tīkli, lai izstrādātu paredzošos modeļus, kas spēj precīzi novērtēt nikotīna saturu.

Visefektīvākais identificētais modelis bija MSC-SNV-SG-CARS-BP modelis, kas sasniedza testēšanas precizitāti ar R² vērtībām aptuveni 0,797 un RMSE 0,078. "MSC-SNV-SG-CARS-BP modelim ir vislabākā nikotīna satura prognozēšanas precizitāte," atzīmēja autori, pozicionējot to kā daudzsološu instrumentu turpmākiem pētījumiem un precīzās lauksaimniecības pielietojumiem.

Izmantojot tālizpēti, lai analizētu cigāru lapu spektrālās īpašības, lauksaimnieki un ražotāji var ātri un nedestruktīvi novērtēt ražas kvalitāti, tādējādi ļaujot pieņemt pamatotākus lēmumus par ražošanu un piegādes ķēdi. Šī pieeja piedāvā plašu pārklājumu par zemām ekspluatācijas izmaksām, vienlaikus nodrošinot datu konsekvenci, samazinot atkarību no cilvēciskajiem faktoriem.

Hiperspektrālās attēlveidošanas un mašīnmācīšanās integrācijai ir potenciāls pārveidot tradicionālo tabakas audzēšanu, ne tikai uzlabojot nikotīna kvalitāti, bet arī veicinot ilgtspējīgu un efektīvu lauksaimniecības praksi. Pētnieki uzsver nepieciešamību pēc nepārtrauktas attīstības, lai pilnveidotu šīs tehnoloģijas un pielāgotu tās dažādām tabakas šķirnēm un citām kultūrām.

Turpmākajos pētījumos galvenā uzmanība tiks pievērsta bezpilota lidaparātu (UAV) ekspluatācijas apstākļu optimizēšanai, lai iegūtu visaugstākās kvalitātes spektrālos datus, ņemot vērā tādus mainīgos lielumus kā lidojuma augstums, apgaismojuma apstākļi un trokšņa samazināšana. Šo faktoru risināšana ir ļoti svarīga, lauksaimniecības praksei attīstoties, lai apmierinātu tirgus pieprasījumu, vienlaikus piešķirot prioritāti vides ilgtspējībai.

Šis pētījums izceļ sinerģiju starp tehnoloģijām un lauksaimniecības zinātni, uzsverot inovatīvu metožu pieaugošo ieviešanu produktu kvalitātes uzlabošanai. Pētnieki iestājas par plašāku hiperspektrālās uztveršanas pielietojumu lauksaimniecībā, pastiprinot tehnoloģiju lomu ražas, efektivitātes un vides atbildības palielināšanā.

Avoti: https://www.nature.com/articles/s41598-025-88091-4

Mazo lauksaimnieku lauksaimniecības uzlabošana ar bezpilota lidaparātu kultūraugu uzraudzību

Mazajiem lauksaimniekiem ir izšķiroša loma pasaules pārtikas ražošanā, taču viņi saskaras ar daudzām problēmām, sākot no resursu ierobežojumiem līdz neparedzamiem vides faktoriem. Šajā tehnoloģiskās attīstības laikmetā bezpilota lidaparāti (UAV), plašāk pazīstami kā droni, ir kļuvuši par pārveidojošu spēku mazo lauksaimnieku lauksaimniecībā.

Šie gaisa transportlīdzekļi piedāvā risinājumus, kas potenciāli var revolucionizēt lauksaimniecības praksi un uzlabot mazo lauksaimnieku dzīvi.

Lai patiesi izprastu dronu potenciālu un ietekmi uz mazajiem lauksaimniekiem paredzētajām lauksaimniecībām, pētnieki ir veikuši padziļinātu esošo pētījumu un tendenču analīzi šajā jomā. Viņu gūtās atziņas izgaismo bezpilota lidaparātu aizraujošo lomu lauksaimniecības inovācijās.

Pētījums liecina, ka dronu izmantošana mazo saimniecību lauksaimniecībā pieaug. Pēdējo gadu laikā ir ievērojami palielinājusies interese par šo tehnoloģiju un investīcijas tajā. Kopš 2016. gada saliktais gada pieauguma temps ir aptuveni 31%, kas liecina par pieaugošu dronu vērtības atzīšanu lauksaimniecībā.

Vadošā sadarbība un ietekme

Dronu izmantošana lauksaimniecībā kļūst par galveno pētniecības uzmanības objektu, un tas atspoguļojas akadēmiskajā aprindās. Žurnāli, piemēram, “Drones” un “Remote Sensing”, ir kļuvuši par līderiem pētījumu publicēšanā saistībā ar bezpilota lidaparātiem lauksaimniecībā, ar aptuveni 35% no kopējām publikācijām šajā jomā. Starp šiem žurnāliem “Drones” izceļas ar vislielāko citēšanas skaitu, kas uzsver tā nozīmi.

Globālajā bezpilota lidaparātu (UAV) pielietojuma ainavā mazo saimniecību lauksaimniecībā pētnieki ir identificējuši 14 valstis kā aktīvus dalībniekus. Jāatzīmē, ka Ķīna, Dienvidāfrika, Nigērija, Šveice un ASV ir šī pētījuma priekšgalā.

Ķīna pastāvīgi ierindojas starp piecām visvairāk citētajām valstīm, kas norāda uz tās spēcīgo klātbūtni šajā jomā. Lai gan lielākā daļa pētījumu notiek valsts ietvaros, ir sākušas veidoties arī starptautiskas sadarbības.

Turklāt pētījumā ir izcelts 131 autora ieguldījums, kuri ar savām 23 publikācijām ir būtiski ietekmējuši šo jomu. Ievērojami autori, piemēram, Vimbaji Čimonjo, Alisters Klulovs, Tafadzvanashe Mabhaudhi un Mbulisi Sibanda, ir aktīvi iesaistījušies dronu izmantošanas veicināšanā mazo saimniecību lauksaimniecībā.

Runājot par citātiem, Ola Hols un Magnuss Jirstrēms ir vieni no atzītākajiem, kas norāda uz viņu būtisko ietekmi šajā tēmā.

Revolucionāra kultūraugu uzraudzība

Kultūraugu attīstības uzraudzība un ražas novērtēšana kļūst par galvenajiem bezpilota lidaparātu (UAV) pielietojumiem mazo saimniecību lauksaimniecībā. Droni nodrošina unikālu skatu punktu, lai novērtētu kultūraugu veselību un sparu visā augšanas sezonā.

Tie var atklāt tādas problēmas kā ūdens stress, slimības un barības vielu trūkums. Analizējot kultūraugu atstarošanas datus, mazie lauksaimnieki var laikus iejaukties un novērst ievērojamus ražas zudumus. No bezpilota lidaparātiem iegūtie veģetācijas indeksi, tostarp NDVI, EVI un SAVI, spēlē izšķirošu lomu kultūraugu attīstības novērtēšanā.

1. Mēslošanas līdzekļu pārvaldības precizēšana

Mēslošanas līdzekļu lietošanas optimizēšana ir kritiski svarīgs precīzās lauksaimniecības aspekts. Bezpilota lidaparāti (UAV) palīdz mazajiem lauksaimniekiem šajā darbā, novērtējot lapu hlorofila saturu, kas ir cieši saistīts ar lapu slāpekli.

Šī informācija palīdz lauksaimniekiem pieņemt pamatotus lēmumus par mēslošanas līdzekļu lietošanu. Pētījumi liecina, ka no bezpilota lidaparātiem iegūtie dati var uzlabot mēslošanas līdzekļu efektivitāti par aptuveni 10%.

2. Kultūraugu kartēšana efektīvai pārvaldībai

Precīza kartēšana ir vēl viena joma, kurā droni izceļas. Ar augstas izšķirtspējas attēlu un mašīnmācīšanās palīdzību bezpilota lidaparāti palīdz mazajiem lauksaimniekiem precīzi kartēt savus laukus. Šī tehnoloģija ir precīzās lauksaimniecības pamatā, jo tā informē par zemes izmantošanu un kultūraugu kartēšanu.

Pārskatītajos pētījumos algoritmu apmācības metodes parasti ietvēra zemes uzmērījumu vai augstas izšķirtspējas attēlu izmantošanu. Attēlu klasifikācijai tiek izmantoti tādi algoritmi kā nejauša meža algoritms, atbalsta vektoru mašīnas un dziļi neironu tīkli, padarot kultūraugu kartēšanu precīzāku.

Izaicinājumi un iespējas

Lai gan dronu potenciāls mazo lauksaimnieku lauksaimniecībā ir acīmredzams, ir svarīgi atzīt izaicinājumus, kas rodas to ieviešanas rezultātā.

1. Nepietiekamu in situ datu trūkumsDaudzi modeļi ir atkarīgi no kvalitatīvu in situ datu pieejamības izstrādei un validācijai. Šādi dati ne vienmēr ir viegli pieejami un to darbības joma var būt ierobežota.

2. Dažādi bezpilota lidaparātu (UAV) veidi un lietderīgā slodze: Droni ir pieejami dažādos izmēros un veidos, katram no tiem ir atšķirīgas iespējas. To lidojuma laiks un kravnesība var nebūt piemērota liela mēroga lauksaimniecības vajadzībām.

3. Jūtība pret laikapstākļiemLaika apstākļi var būtiski ietekmēt datu vākšanu ar droniem. Stiprs vējš un lietus var radīt problēmas datu vākšanā.

4. PieejamībaDronu ekspluatācija un datu apstrādes programmatūras iegāde var būt dārga, īpaši naudas trūkumā nonākušajiem mazajiem lauksaimniekiem.

5. Tehniskā ekspertīze: Dronu ekspluatācijai un apkopei, kā arī datu apstrādei ir nepieciešamas specializētas prasmes, kas ne vienmēr ir viegli pieejamas.

6. Normatīvie aktiStingri noteikumi, ko nosaka potenciālie riski, kas saistīti ar bezpilota lidaparātu (UAV) ekspluatāciju, var ierobežot to izmantošanu vai radīt nepieciešamību iegūt pilota licenci.

7. Skaitļošanas resursiDronu ģenerēto milzīgo datu apjomu apstrāde var būt skaitļošanas ziņā intensīva, un tai var būt nepieciešami papildu resursi un apmācība.

Tomēr šīs problēmas rada daudzas iespējas:

1. Dažādi pielietojumi precīzajā lauksaimniecībā: Droni piedāvā dažādus pielietojumus precīzajā lauksaimniecībā, ne tikai kultūraugu uzraudzību un kartēšanu, bet arī integrētu nezāļu apkarošanu, ūdens izmantošanas novērtēšanu, apūdeņošanas ūdens kvalitātes un daudzuma novērtēšanu, augsnes īpašību kartēšanu un mainīgas devas recepšu kartes pesticīdu pārvaldībai.

2. Daudzpusīgi dati lēmumu atbalstam: Dronu sniegtie daudzveidīgie dati paver durvis lēmumu atbalsta rīku izstrādei, kas var vienlaikus risināt vairākus mērķus.

3. Uzlabotas mākoņdatošanas platformasTādas platformas kā Google Earth Engine piedāvā jaunas iespējas bezpilota lidaparātu datu apstrādei un analīzei.

4. Sinerģija starp droniem un satelītiemDroni un satelīti var sniegt papildinošus datus dažādām lietojumprogrammām, un ir nepieciešami pētījumi, lai atraisītu to potenciālo sinerģiju.

5. Pieejas vidēm ar ierobežotu datu apjomu: Inovācijas padara datu trūkumu mazāk traucējošu, ko apliecina pieejas, kurām nepieciešami minimāli in situ dati, un pārneses mācību metodes.

6. Izmaksu un ieguvumu analīze: Dronu tehnoloģiju un citu tālizpētes metožu izmaksu salīdzinājums atklās to pieejamību un ieguvumus.

7. Sieviešu iespēju paplašināšana lauksaimniecībā: Precīzās lauksaimniecības ieviešana, ko veicina droni, var dot iespēju sievietēm mazajās lauku saimniecībās un uzlabot viņu spēju risināt problēmas un nākotnes nenoteiktību.

8. Jaunatnes iesaistīšana: Lauksaimniecības modernizācija, izmantojot uz bezpilota lidaparātiem (UAV) balstītu precīzo lauksaimniecību, var stimulēt jauniešu interesi par lauksaimniecību, tādējādi veicinot nozares ilgmūžību un noturību.

Secinājums

Noslēgumā jāsaka, ka dronu integrācija mazo lauksaimnieku lauksaimniecībā varētu pārveidot miljonu mazo lauksaimnieku iztikas līdzekļus. Nodrošinot inovatīvus risinājumus kultūraugu uzraudzībai, mēslošanas līdzekļu pārvaldībai un kartēšanai, droni sniedz lauksaimniekiem vērtīgu ieskatu pārdomātu lēmumu pieņemšanā. Neskatoties uz izaicinājumiem, mazo lauksaimnieku lauksaimniecības nākotne ar droniem ir pilna ar iespējām. Strauji attīstošās tehnoloģijas apvienojumā ar to izmaksu samazināšanos paver jaunas durvis lauksaimniecības nozarei un piedāvā solījumu par pārtikas nodrošinājumu, vides ilgtspējību un ekonomisko labklājību lauksaimniecības kopienām visā pasaulē.

Automatizēta ražas datu tīrīšana un kalibrēšana

Automatizēta ražas datu tīrīšana un kalibrēšana (AYDCC) ir process, kurā tiek izmantoti algoritmi un modeļi, lai atklātu un labotu kļūdas ražas datos, piemēram, novirzes, nepilnības vai neobjektivitāti. AYDCC var uzlabot ražas datu kvalitāti un ticamību, kas var sniegt labāku ieskatu un ieteikumus lauksaimniekiem.

Ievads ražas datos

Ražas dati ir viens no svarīgākajiem informācijas avotiem lauksaimniekiem 21. gadsimtā. Tie attiecas uz datiem, kas apkopoti no dažādām lauksaimniecības mašīnām, piemēram, kombainiem, sējmašīnām un ražas novākšanas mašīnām, kas mēra noteiktā laukā vai apgabalā saražotās ražas daudzumu un kvalitāti.

Tam ir milzīga nozīme vairāku iemeslu dēļ. Pirmkārt, tas palīdz lauksaimniekiem pieņemt pārdomātus lēmumus. Bruņojušies ar detalizētiem ražas datiem, lauksaimnieki var precīzi pielāgot savu praksi, lai maksimāli palielinātu produktivitāti.

Piemēram, ja konkrētā laukā pastāvīgi tiek iegūta zemāka raža, lauksaimnieki var izmeklēt pamatcēloņus, piemēram, augsnes veselības vai apūdeņošanas problēmas, un veikt korektīvus pasākumus.

Turklāt tas ļauj īstenot precīzo lauksaimniecību. Kartējot kultūraugu ražas atšķirības visos laukos, lauksaimnieki var pielāgot savu resursu, piemēram, mēslošanas līdzekļu un pesticīdu, lietojumu konkrētām platībām. Šī mērķtiecīgā pieeja ne tikai optimizē resursu izmantošanu, bet arī samazina ietekmi uz vidi.

Saskaņā ar Pārtikas un lauksaimniecības organizācijas (FAO) datiem, lai apmierinātu pieaugošo pārtikas pieprasījumu, globālā lauksaimniecības produkcija līdz 2050. gadam ir jāpalielina par 60%. Ražas dati, pateicoties to lomai kultūraugu produktivitātes uzlabošanā, ir būtiski šī mērķa sasniegšanai.

Turklāt Brazīlijā kāds sojas pupiņu audzētājs izmantoja ražas datus kopā ar augsnes paraugu datiem, lai saviem laukiem izveidotu mainīgas devas mēslojuma kartes. Viņš pielietoja dažādas mēslojuma devas atkarībā no augsnes auglības un katras zonas ražas potenciāla.

Viņš arī izmantoja ražas datus, lai salīdzinātu dažādas sojas pupiņu šķirnes un izvēlētos saviem apstākļiem labākās. Rezultātā viņš palielināja vidējo ražu par 12% un samazināja mēslošanas līdzekļu izmaksas par 15%.

Līdzīgi Indijā kāds rīsu audzētājs izmantoja ražas datu kopas kopā ar laika apstākļu datiem, lai pielāgotu savu lauku apūdeņošanas grafiku. Viņš uzraudzīja augsnes mitruma līmeni un nokrišņu daudzumu, izmantojot sensorus un satelītattēlus.

ražas datu izpratne un izmantošana

Viņš to izmantoja arī, lai salīdzinātu dažādas rīsu šķirnes un izvēlētos saviem apstākļiem labākās. Rezultātā viņš palielināja vidējo ražu par 10% un samazināja ūdens patēriņu par 20%.

Neskatoties uz ieguvumiem, ražas datu izstrāde un ieviešana joprojām rada zināmas problēmas. Dažas no šīm problēmām ir šādas:

  • Datu kvalitāte: Tās precizitāte un uzticamība ir atkarīga no sensoru kvalitātes, iekārtu kalibrēšanas, datu vākšanas metodēm, kā arī datu apstrādes un analīzes metodēm. Slikta datu kvalitāte var izraisīt kļūdas, neobjektivitāti vai neatbilstības, kas var ietekmēt datu derīgumu un lietderību.
  • Piekļuve datiem: Ražas datu pieejamība un cenas ziņā pieņemama cena ir atkarīga no piekļuves lauksaimniecības tehnikai, sensoriem, datu glabāšanas ierīcēm un datu platformām un to īpašumtiesībām. Piekļuves vai īpašumtiesību trūkums var ierobežot lauksaimnieku iespējas apkopot, uzglabāt, koplietot vai izmantot savus datus.
  • Datu privātums: To drošība un konfidencialitāte ir atkarīga no datu aizsardzības un regulēšanas, ko veic lauksaimnieki, tehnikas ražotāji, datu sniedzēji un datu lietotāji. Aizsardzības vai regulējuma trūkums var pakļaut datus neatļautai vai neētiskai izmantošanai, piemēram, zādzībai, manipulācijai vai ļaunprātīgai izmantošanai.
  • Datu pratība: Izpratne par ražas datiem un to izmantošana ir atkarīga no lauksaimnieku, lauksaimniecības konsultantu, konsultantu un pētnieku prasmēm un zināšanām. Prasmju vai zināšanu trūkums var kavēt šo dalībnieku spēju efektīvi interpretēt, paziņot vai pielietot datus.
datu kopu vākšana, izmantojot lauksaimniecības tehniku, piemēram, kombainus

Tāpēc, lai pārvarētu šīs problēmas un pilnībā izmantotu ražas datu potenciālu, ir svarīgi attīrīt un kalibrēt ražas datus.

Ievads ražas datu tīrīšanā un kalibrēšanā

Ražas dati ir vērtīgi informācijas avoti lauksaimniekiem un pētniekiem, kuri vēlas analizēt kultūraugu produktivitāti, noteikt apsaimniekošanas zonas un optimizēt lēmumu pieņemšanu. Tomēr, lai nodrošinātu to uzticamību un precizitāti, tie bieži vien ir jātīra un kalibrē.

“YieldDataset” kalibrēšana ir funkcionalitāte, kas koriģē vērtību sadalījumu atbilstoši matemātiskajiem principiem, uzlabojot datu kopējo integritāti. Tā uzlabo lēmumu pieņemšanas kvalitāti un padara datu kopu vērtīgu turpmākai padziļinātai analīzei.

GeoPard Yield tīrās kalibrēšanas modulis

GeoPard ļāva tīrīt un labot ražas datu kopas, izmantojot savu Yield Clean-Calibration moduli.

Esam padarījuši jūsu ražas datu kopu kvalitātes uzlabošanu vienkāršāku nekā jebkad agrāk, dodot lauksaimniekiem iespēju pieņemt uz datiem balstītus lēmumus, uz kuriem jūs varat paļauties.

GeoPard — ražas tīrīšana un kalibrēšana, līdzīgi kā lauka potenciāla zonās

Pēc kalibrēšanas un tīrīšanas iegūtais ražas datu kopums kļūst homogēns, bez novirzēm vai pēkšņām izmaiņām starp blakus esošajām ģeometrijām.

Ar mūsu jauno moduli jūs varat:

Izvēlieties opciju, lai turpinātu
  • Noņemiet bojātus, pārklātus un neatbilstošus datu punktus
  • Kalibrējiet ražas vērtības vairākās iekārtās
  • Sāciet kalibrēšanu tikai ar dažiem klikšķiem (vienkāršojot lietotāja pieredzi) vai palaidiet saistīto GeoPad API galapunktu

Daži no visizplatītākajiem automatizētas ražas datu tīrīšanas un kalibrēšanas lietošanas gadījumiem ir šādi:

  • Datu sinhronizācija, kad vairāki kombaini ir strādājuši vienlaicīgi vai vairāku dienu laikā, nodrošinot konsekvenci.
  • Padarīt datu kopu viendabīgāku un precīzāku, izlīdzinot variācijas.
  • Datu trokšņa un liekas informācijas noņemšana, kas var apgrūtināt ieskatus.
  • Novēršot apgriešanās momentus vai anomālas ģeometrijas, kas var izkropļot faktiskos modeļus un tendences laukā.

Zemāk redzamajā attēlā redzams lauks, kurā vienlaikus strādāja 15 kombaini. Tas parāda, kā sākotnējais ražas datu kopums un uzlabotais datu kopums pēc kalibrēšanas ar GeoPard ražas tīrās kalibrēšanas moduli izskatās diezgan atšķirīgi un viegli saprotami.

atšķirība starp sākotnējiem un uzlabotajiem ražas datu kopumiem, izmantojot GeoPard kalibrēšanas moduli

Kāpēc ir svarīgi tīrīt un kalibrēt?

Ražas datus apkopo ražas monitori un sensori, kas ir piestiprināti kombainiem. Šīs ierīces mēra novāktās ražas masas plūsmas ātrumu un mitruma saturu, un izmanto GPS koordinātas, lai ģeoreferencētu datus.

Tomēr šie mērījumi ne vienmēr ir precīzi vai konsekventi dažādu faktoru dēļ, kas var ietekmēt aprīkojuma veiktspēju vai kultūraugu apstākļus. Daži no šiem faktoriem ir:

1. Aprīkojuma variācijas: Lauksaimniecības tehnikai, piemēram, kombainiem un ražas novākšanas pļaujmašīnām, bieži vien ir raksturīgas atšķirības, kas var izraisīt neatbilstības datu vākšanā. Šīs atšķirības var ietvert atšķirības sensoru jutībā vai tehnikas kalibrēšanā.

Piemēram, daži ražas monitori var izmantot lineāru sakarību starp spriegumu un masas plūsmas ātrumu, bet citi var izmantot nelineāru. Daži sensori var būt jutīgāki pret putekļiem vai netīrumiem nekā citi. Šīs variācijas var izraisīt neatbilstības ražas datos starp dažādām mašīnām vai laukiem.

1. piemērs. Apgriešanās, apstāšanās, puse no aprīkojuma platuma.
2. piemērs. Apgriešanās, apstāšanās, puse no aprīkojuma platuma.

2. Vides faktori: Laika apstākļi, augsnes tipi un topogrāfija būtiski ietekmē kultūraugu ražu. Ja šie vides faktori netiek ņemti vērā, tie var radīt troksni un neprecizitātes ražas datos.

Piemēram, smilšainās augsnēs vai stāvās nogāzēs raža var būt zemāka nekā mālainās augsnēs vai līdzenās augsnēs. Tāpat apgabalos ar lielāku kultūraugu blīvumu raža var būt augstāka nekā apgabalos ar mazāku blīvumu.

3. Sensora neprecizitātes: Sensori, neskatoties uz to precizitāti, nav nekļūdīgi. Tie laika gaitā var novirzīties, sniedzot neprecīzus rādījumus, ja tie netiek regulāri kalibrēti.

Piemēram, bojāts slodzes sensors vai vaļīga elektroinstalācija var izraisīt neprecīzus masas plūsmas ātruma rādījumus. Netīrs vai bojāts mitruma sensors var sniegt kļūdainas mitruma satura vērtības. Operatora ievadīts nepareizs lauka nosaukums vai ID var piešķirt ražas datus nepareizajam lauka failam.

Šie faktori var izraisīt trokšņainus, kļūdainus vai nekonsekventus ražas datu kopumus. Ja šie dati netiek pareizi attīrīti un kalibrēti, tie var novest pie maldinošiem secinājumiem vai lēmumiem.

Piemēram, neattīrītu ražas datu izmantošana ražas karšu izveidei var izraisīt kļūdainu augstas vai zemas ražas apgabalu identificēšanu laukā.

Kāpēc ir svarīgi tīrīt un kalibrēt ražas datu kopu?

Izmantojot nekalibrētus ražas datu kopumus, lai salīdzinātu ražu dažādos laukos vai gados, salīdzinājumi var būt negodīgi vai neprecīzi. Izmantojot neattīrītus vai nekalibrētus ražas datus, lai aprēķinātu barības vielu bilances vai kultūraugu ievades datus, var tikt izmantots pārmērīgi vai nepietiekami daudz mēslošanas līdzekļu vai pesticīdu.

Tāpēc ir svarīgi veikt ražas datu tīrīšanu un kalibrēšanu, pirms tos izmanto jebkādai analīzei vai lēmumu pieņemšanai. Ražas datu kopu tīrīšana ir process, kurā tiek noņemtas vai labotas jebkādas kļūdas vai troksnis neapstrādātajos ražas datos, ko apkopojuši ražas monitori un sensori.

Automatizētas metodes ražas datu tīrīšanai un kalibrēšanai

Šeit noder automatizētas datu tīrīšanas metodes. Automatizētas datu tīrīšanas metodes ir metodes, kas var veikt datu tīrīšanas uzdevumus bez vai ar minimālu cilvēka iejaukšanos.

Konfigurējiet kalibrēšanas soli
Automatizētas tīrīšanas un kalibrēšanas metodes

Automatizētas datu tīrīšanas metodes var ietaupīt laiku un resursus, samazināt cilvēciskās kļūdas un uzlabot datu tīrīšanas mērogojamību un efektivitāti. Dažas no izplatītākajām automatizētajām datu tīrīšanas metodēm ražas datiem ir:

1. Noviržu noteikšana: Anomālijas ir datu punkti, kas būtiski atšķiras no normas. Automatizēti algoritmi var identificēt šīs anomālijas, salīdzinot datu punktus ar statistiskiem rādītājiem, piemēram, vidējo vērtību, mediānu un standartnovirzi.
Piemēram, ja ražas datu kopa uzrāda ārkārtīgi augstu ražas apjomu konkrētam laukam, noviržu noteikšanas algoritms var to atzīmēt turpmākai izmeklēšanai.

2. Trokšņa samazināšana: Ražas datu troksni var radīt dažādi avoti, tostarp vides faktori un sensoru neprecizitātes.

Automatizētas trokšņu samazināšanas metodes, piemēram, izlīdzināšanas algoritmi, filtrē neregulāras svārstības, padarot datus stabilākus un uzticamākus. Tas palīdz noteikt patiesas tendences un modeļus datos.

3. Datu imputācijaTrūkstošie dati ir bieži sastopama problēma ražas datu kopās. Datu imputācijas metodes automātiski novērtē un aizpilda trūkstošās vērtības, pamatojoties uz modeļiem un attiecībām datos.

Piemēram, ja sensors nespēj ierakstīt datus noteiktā laika periodā, imputācijas metodes var novērtēt trūkstošās vērtības, pamatojoties uz blakus esošajiem datu punktiem.

Tādējādi automatizētas datu attīrīšanas metodes kalpo kā datu kvalitātes vārtinieki, nodrošinot, ka ražas datu kopas joprojām ir uzticams un vērtīgs resurss lauksaimniekiem visā pasaulē.

Turklāt ir daudz ērtu rīku un datorprogrammu, kas var automātiski attīrīt un pielāgot ražas datus, un GeoPard ir viens no tiem. GeoPard Yield Clean-Calibration modulis kopā ar līdzīgiem risinājumiem ir ļoti svarīgs, lai nodrošinātu datu precizitāti un ticamību.

GeoPard - Ražas tīrīšana un kalibrēšana - 3 kombaini

Secinājums

Automatizēta ražas datu tīrīšana un kalibrēšana (AYDCC) ir būtiska precīzajā lauksaimniecībā. Tā nodrošina kultūraugu datu precizitāti, novēršot kļūdas un uzlabojot kvalitāti, ļaujot lauksaimniekiem pieņemt pārdomātus lēmumus. AYDCC risina datu problēmas un izmanto automatizētas metodes, lai iegūtu uzticamus rezultātus. Tādi rīki kā GeoPard ražas tīrīšanas un kalibrēšanas modulis vienkāršo šo procesu lauksaimniekiem, veicinot efektīvu un produktīvu lauksaimniecības praksi.

Kad ražas dati ir tīri, Automatizēts ienesīguma pārskats Tas iet vēl tālāk: tas salīdzina ražu ar zonām vai attiecīgās sezonas pielietotajām devām, nosaka cenu katram devas solim un norāda, vai papildu produkts atmaksājās.

wpChatIcon
wpChatIcon

    Pieprasīt bezmaksas GeoPard demonstrāciju / konsultāciju


    Noklikšķinot uz pogas, jūs piekrītat mūsu Privātuma politika. Mums tas ir nepieciešams, lai atbildētu uz jūsu pieprasījumu.

      Abonēt


      Noklikšķinot uz pogas, jūs piekrītat mūsu Privātuma politika

        Nosūtiet mums informāciju


        Noklikšķinot uz pogas, jūs piekrītat mūsu Privātuma politika