Kuinka kasvillisuusindeksit parantavat maissin kasvun seurantaa

Maissi on maailman eniten tuotettu viljakasvi määrällisesti mitattuna, ja pelkästään Yhdysvalloissa sitä viljellään yli noin 35 miljoonaa hehtaaria ja tuotti 390 miljoonaa tonnia vuonna 2023. Tuolla mittakaavassa tapahtuva viljelykasvin hoito vaatii enemmän kuin vain jalkaisin tapahtuvaa tiedustelua. Maissin kasvun seurannassa käytettävät kasvillisuusindeksit – matemaattiset kaavat, jotka on johdettu siitä, miten kasvien latvus heijastaa ja absorboi valoa – ovat tulleet nykyaikaisen viljelyn kulmakiveksi, koska ne muuntavat spektridatan toimintakelpoiseksi sadon terveystiedoksi. Ne tekevät tämän nopeasti, skaalautuvasti ja koskematta yhteenkään lehteen.

Kaukokartoitusteknologia, joka on nyt saatavilla satelliittien, dronejen ja kannettavien antureiden kautta, syöttää reaaliaikaista spektritietoa näihin indekseihin maissin kasvukauden jokaisessa vaiheessa. Viljelijä tai agronomi voi havaita typpistressin V6-vaiheessa ennen lehtien kellastumista, havaita veden puutteen jyvien täyttymisen aikana ennen satojen laskua tai kalibroida muuttuvan määrän lannoitteita käyttämällä latvustokarttoja, jotka on luotu samalla viikolla, kun sato tarvitsee lannoitusta.

Mitä ovat kasvillisuusindeksit? Miten ne toimivat?

Kasvillisuusindeksi (VI) on dimensioton, kvantitatiivinen arvo, joka lasketaan yhdistämällä matemaattisesti anturin tallentamien kahden tai useamman spektrikaistan heijastusarvot. Tuloksena on yksi luku, joka eristää ja vahvistaa kasvillisuuden tiettyjä biologisia ominaisuuksia – kuten klorofyllipitoisuutta, lehtipinta-alaa tai vesipitoisuutta – samalla vaimentaen maaperän, ilmakehän ja varjojen aiheuttamia häiriöitä.

Kasvillisuusindeksin teho piilee sen kyvyssä standardoida mittauksia eri anturien, peltojen ja päivämäärien välillä. Raakojen heijastuslukujen vertaamisen sijaan, jotka muuttuvat valaistusolosuhteiden mukaan, VI tarjoaa suhteen tai eron, joka on vakaampi ja biologisesti merkityksellisempi. Tämä mahdollistaa latvuston terveyden vertailun eri peltojen, vuodenaikojen ja jopa satelliittialustojen välillä.

Kasvit absorboivat tiettyjä valon aallonpituuksia yhteyttämistä varten ja heijastavat toisia. Terve vihreä kasvillisuus absorboi suurimman osan punaisesta valosta (noin 660–680 nm) klorofyllin ohjaamaa yhteyttämistä varten ja heijastaa voimakkaasti lähi-infrapunavaloa (NIR) solurakenteensa ansiosta.

Stressaantunut tai harva latvusto absorboi vähemmän punaista ja heijastaa enemmän sekä heijastaa vähemmän lähi-infrapunaa. Kasvillisuusindeksit kuvaavat tätä kontrastia matemaattisesti ja määrittävät, kuinka vihreä, tiheä ja terve latvusto on tietyllä hetkellä.

Mitä ovat kasvillisuusindeksit ja miten ne toimivat?

Kasvillisuusindekseissä käytetyt spektrivyöhykkeet

Eri spektrikaistat tuottavat erilaista diagnostista tietoa sadosta. Jokainen kaista kohdistuu eri biologiseen prosessiin, minkä vuoksi monikaistaiset anturit tarjoavat rikkaampaa dataa kuin yksinkertaiset RGB-kamerat. Maissin seurannassa olennaisimmat kuusi kaistaa ovat:

  • Punainen (620–700 nm): Klorofylli imee itseensä voimakkaasti. Punaisen absorption lasku viestii fotosynteesin vähenemisestä, mikä viittaa stressiin, ravinteiden puutteeseen tai varhaiseen latvustuksen vanhenemiseen.
  • Vihreä (520–560 nm): Kasvit heijastavat vihreää valoa enemmän kuin punaista, minkä vuoksi ne näyttävät vihreiltä. Vihreän heijastavuus korreloi klorofyllipitoisuuden kanssa ja sitä käytetään indekseissä, kuten GNDVI ja VARI.
  • Sininen (450–490 nm): Karotenoidit ja klorofylli imevät itseensä. Käytetään enimmäkseen RGB-pohjaisissa indekseissä, kuten VARI:ssa, joissa on saatavilla vain näkyvät vyöhykkeet.
  • Lähi-infrapuna (NIR, 750–900 nm): Heijastuu voimakkaasti terveiden lehtien sienimäisestä mesofylliskudoksesta. Lähi-infrapunaheijastuskyky on NDVI:n, EVI:n ja useimpien laajakaistaisten indeksien perusta. Tiheä, terve maissintähkä osoittaa korkeaa lähi-infrapunaheijastusta.
  • Punainen reuna (700–740 nm): Punaisen absorption ja NIR-heijastuksen välinen siirtymäalue. Klorofyllipitoisuudella ja typpitilanteella on voimakas vaikutus tähän vyöhykkeeseen, minkä vuoksi se on erittäin herkkä varhaisen vaiheen ravinnestressin havaitsemisessa ennen kuin se tulee visuaalisesti havaittavaksi.
  • Lyhytaaltoinen infrapuna (SWIR, 1 400–2 500 nm): Kasvikudoksen nestemäiseen veteen imeytyvä. SWIR-pohjaiset indeksit mittaavat latvustuksen vesipitoisuutta ja havaitsevat kuivuusstressiä, mikä tekee niistä arvokkaita jyvien täyttymisen aikana, kun veden niukkuus vaikuttaa suoraan satoon.

Miksi kasvillisuusindeksit ovat tärkeitä maissin kasvun seurannassa

1. Kasvien terveyden seuranta

Kasvien terveys kattaa useita päällekkäisiä tekijöitä: klorofyllipitoisuuden, lehtipinta-alan indeksin (LAI – lehtien kokonaispinta-alan suhde maan pinta-alaan), kasvien veden tilan ja latvuston lämpötilan. Yksikään kenttäkäynti ei voi ottaa kaikkia näitä samanaikaisesti huomioon sadoilla hehtaareilla.

Kasvillisuusindeksit tiivistävät tämän monimutkaisuuden mitattavissa oleviksi arvoiksi, joita voidaan seurata toistuvasti kasvukauden aikana, jotta voidaan havaita lasku ennen kuin siitä tulee sadonmenetystä.

Tutkimus julkaistiin vuonna Maatalous (2023) seurasivat kolmea maissihybridiä kuivuus- ja keinokasteltuissa olosuhteissa miehittämättömiin ilmalaivoihin asennettujen NDVI-antureiden avulla. Tutkijat seurasivat latvuston terveyttä viikoittain taimenen ilmestymisestä kypsyyteen ja havaitsivat, että NDVI-arvot erosivat merkittävästi keinokasteltujen ja sadekasteltujen koealojen välillä jo V8-vaiheessa, viikkoja ennen näkyvien stressioireiden ilmenemistä. Tällainen varhainen erottelu mahdollistaa oikea-aikaisen puuttumisen.

2. Kasvien elinvoiman mittaaminen

Kasvin elinvoima – sadon kokonaiskasvunopeus ja biomassan kertyminen – ennustaa suoraan satopotentiaalia. Indeksit, kuten NDVI ja EVI, korreloivat vahvasti LAI:n ja maanpäällisen kuiva-ainepitoisuuden kanssa maississa.

Elinvoiman seuranta keskeisissä kasvuvaiheissa antaa agronomeille mahdollisuuden tunnistaa pellolla heikosti tuottavat alueet ja säätää panoksia vastaavasti sen sijaan, että sovellettaisiin yhdenmukaista hoitopäätöstä kaikilla alueellisesti vaihtelevilla mailla.

3. Stressin havaitseminen ennen visuaalisia oireita

Tämä on kenties kasvillisuusindeksien kaupallisesti arvokkain ominaisuus. Typen puutteesta, vesistressistä tai varhaisesta tautipaineen aiheuttamasta maissikasvista tulee ensin muutoksia spektraalisessa heijastavuudessaan – erityisesti punaisella reunalla ja NIR-alueilla – päiviä tai viikkoja ennen kuin lehdet kellastuvat, nuutuvat tai niissä näkyy näkyviä vaurioita.

Punareunaan perustuvat indeksit, erityisesti NDRE ja CI Red Edge, ovat erityisen herkkiä subvisuaaliselle typpistressille ja klorofyllin vähenemiselle. Jang ym. (ScienceDirect, 2024) havaitsivat, että yhdistämällä NDVI-, NDRE- ja GNDVI-indeksit käyttäen moninkertaista lineaarista regressiota paransi merkittävästi maissin satoennusteiden suorituskykyä verrattuna mihin tahansa yksittäiseen indeksiin.

Yhteen indeksiin luottavat viljelijät menettävät useiden indeksien lähestymistapojen additiivisen ennustusvoiman, erityisesti kriittisissä lisääntymisvaiheissa.

4. Tuottoennusteiden parantaminen

Strategisissa kasvuvaiheissa – erityisesti tupsu- ja silkkikasvuston aikaan – kerätyt kasvillisuusindeksit ennustavat vahvasti lopullista viljasatoa. Tutkimus julkaistiin julkaisussa Kaukokartoitus (2023) yhdisti miehittämättömien ilma-alusten moniaikaisia tietoja, mukaan lukien NDVI, NDRE, SAVI ja EVI, eri vegetatiivisissa ja lisääntymisvaiheissa, ja saavutti maissin sadon ennustusmallin, jossa on R² 0,78 ja rRMSE 8,27%, jotka suoriutuvat paremmin kuin yksivaiheiseen dataan perustuvat mallit.

Keskeinen havainto: useiden indeksien käyttäminen useissa kasvuvaiheissa kuvaa paljon laajempaa valikoimaa tuottoon vaikuttavia tekijöitä kuin yksittäinen mittaustulos.

5. Täsmäviljelyn tukeminen

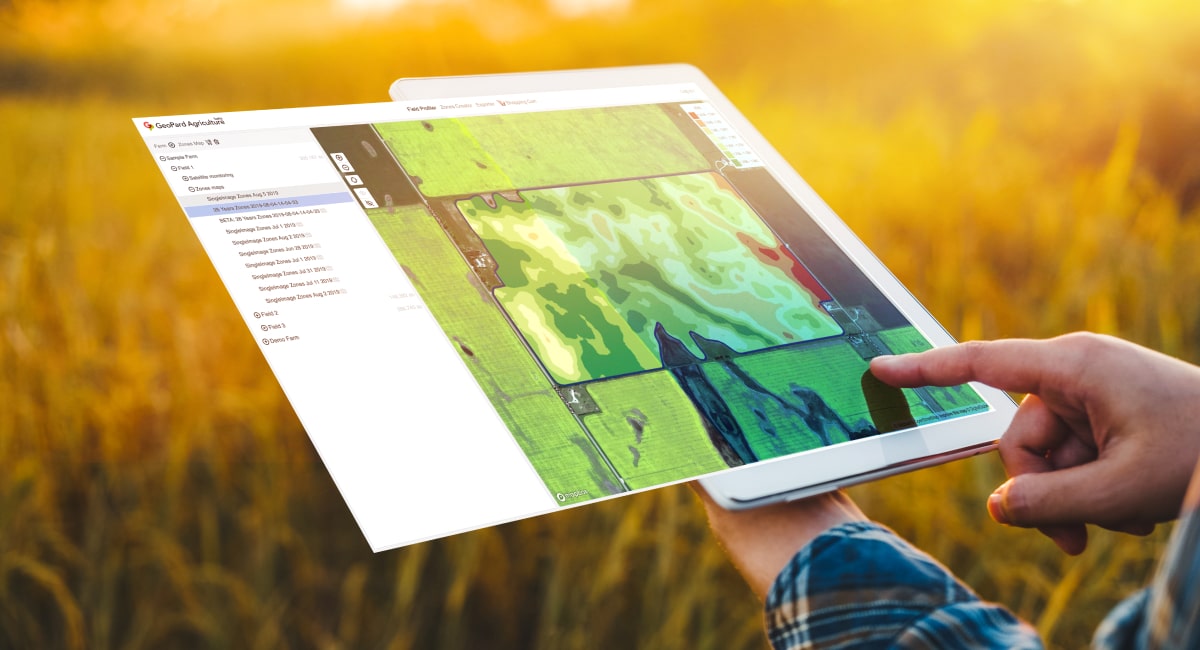
Täsmäviljely perustuu paikkakohtaisten panosten määräämiseen alueellisen vaihtelun dataan. Drooni- tai satelliittikuvista tuotetut kasvillisuusindeksikartat paljastavat pellon sisäisen vaihtelun sadon suorituskyvyssä, jota keskimääräiset peltomittaukset peittävät.

Nämä kartat syötetään suoraan muuttuvan annostuksen levitysjärjestelmiin, jolloin viljelijät voivat levittää enemmän lannoitetta sinne, missä sato sitä tarvitsee, ja vähemmän sinne, missä sitä ei tarvita, mikä vähentää samanaikaisesti kustannuksia ja ympäristövaikutuksia.

Maissin kasvuvaiheet, joissa kasvillisuusindeksit ovat hyödyllisimpiä

“Oikea indeksi oikeassa kasvuvaiheessa avaa tietoa sadosta, jota yleiskatsaus ei yksinkertaisesti pysty tarjoamaan – ja tiedonkeruun ajoitus on yhtä tärkeä kuin valittu indeksi.”

1. Emergence-vaihe

Kasvillisuus on esiin noustessa harvaa ja maaperä hallitsee kuvaa. Tavallinen NDVI toimii tässä huonosti, koska maaperän taustakohina peittää alleen heikon latvustosignaalin. Maaperäkorjatut indeksit, kuten SAVI ja MSAVI, ovat sopivia työkaluja tässä vaiheessa.

Ne käyttävät korjauskerrointa vähentääkseen paljaan maaperän vaikutusta indeksiarvoon, mikä mahdollistaa kasvien tiheyden ja varhaisen vakiintumisen tasaisuuden merkitykselliset mittaukset.

2. Vegetatiivinen kasvu (V-vaiheet)

Maissin latvusto laajenee nopeasti vaiheesta V3 vaiheeseen V12. Tämä on typen hallinnan kannalta kriittisin aikaväli, sillä sadon typen tarve kasvaa jyrkästi.

NDRE ja CI Green ovat herkimpiä indeksejä tänä aikana, koska punainen reunavyöhyke havaitsee hienovaraisia klorofyllin vähenemisiä ennen NDVI:n laajempien signaalien muutoksia. Miehittämättömien ilma-alusten lennot V6- ja V10-taajuuksilla, jotka on ajoitettu sivuttain tapahtuvalla typpipäästöjen valvonnalla, tuottavat parhaan tuoton datainvestoinnille.

Maissin kasvuvaiheet, joissa kasvillisuusindeksit ovat hyödyllisimpiä

3. Tupsujen ja silkkien kiinnittäminen

Tupsuutuminen (VT) ja silkkiytyminen (R1) ovat maissin koko elinkaaren sadon kannalta herkimmät vaiheet. Tässä vaiheessa latvuksen sulkeutuminen on lähes valmis, mikä tarkoittaa, että NDVI ja EVI voivat nyt lukea koko latvuksen ilman maaperän häiriöitä.

Molemmat indeksit ovat huipussaan terveillä sadoilla VT-ajan tienoilla. Mikä tahansa indeksiarvojen tasaantuminen tai aikainen lasku tässä vaiheessa on luotettava indikaattori stressistä, joka johtaa jyvien keskenmenoon ja sadonmenetykseen.

4. Viljatäyte

Viljan täyttymisen aikana (R3–R5) ensisijainen hoidon huolenaihe siirtyy vesistressiin ja tauteihin. NDWI (Normalized Difference Water Index, lasketaan NIR- ja SWIR-kaistoista) ja lämpötilaindeksit täydentävät tässä vaiheessa vakiokokonaisuutta havaitsemalla latvuston vesipitoisuuden vähenemistä, joka edeltää näkyvää nuutumista.

NDVI-arvot alkavat laskea luonnollisesti sadon kypsyessä, joten indeksikehityksen tulkinta edellyttää vertailua viljeltävän hybridin odotettuun kausivaihteluun nähden.

5. Kypsyys

Fysiologisessa kypsyydessä (R6) kaikki tärkeimmät kasvillisuusindeksit laskevat latvustuksen vanhentuessa ja klorofyllin vähentyessä. Kypsyysvaiheen indeksitietoja käytetään ensisijaisesti retrospektiiviseen analyysiin – kausittaisten VI-trajektorien korreloimiseen todellisen satomäärän kanssa ennustemallien validoimiseksi ja tulevien kausien vertailuarvojen parantamiseksi. Indeksikäyrien aikasarja-analyysi taimesta kypsyyteen tarjoaa rikkaimman tietopohjan lohkokohtaisten satomallien rakentamiseen.

Yleiset kasvillisuusindeksit maissin kasvun seurannassa

1. NDVI (normalisoitu kasvillisuusindeksi)

NDVI on maataloudessa eniten käytetty kasvillisuusindeksi. Se mittaa lähi-infrapunan ja punaisen heijastavuuden välistä kontrastia ja lasketaan seuraavasti:

NDVI = (NIR − Punainen) / (NIR + Punainen)

NDVI-arvot vaihtelevat välillä −1 - +1. Terveet ja tiheät maissintähkät saavat tyypillisesti vihreyden huipussaan arvon 0,7–0,9. Sen parhaita sovelluksia ovat latvustuksen kehityksen seuranta V6:sta tupsukasvuun, heikosti tuottavien peltoalueiden tunnistaminen ja korrelointi LAI:n ja maanpäällisen biomassan kanssa.

NDVI:n keskeinen rajoitus on saturaatio tiheissä latvustoissa – kun LAI ylittää noin 3 m²/m², lisääntynyt lehtipinta-ala aiheuttaa pieneneviä muutoksia NDVI-signaalissa, mikä vähentää herkkyyttä latvustuksen huippukohdassa.

Vuonna 2024 julkaistu tutkimus Maatalous (MDPI) havaitsi miehittämättömien ilma-alusten (UAV) avulla kahden kasvukauden aikana tehdyn NDVI-seurannan avulla, että voimakkain NDVI:n ja sadon välinen korrelaatio tapahtui silkkiytymisen jälkeisessä vaiheessa (R2 = 0,638 vuonna 2023 ja R2 = 0,634 vuonna 2024), mikä vahvistaa NDVI:n luotettavuuden kauden sisäisenä satoindikaattorina kyseisellä kasvuikkunalla.

2. GNDVI (vihreä NDVI)

GNDVI korvaa punaisen kaistan vihreällä kaistalla: GNDVI = (NIR − Vihreä) / (NIR + Vihreä). Vihreä kanava on herkempi klorofyllipitoisuudelle kuin punainen kanava, minkä ansiosta GNDVI havaitsee paremmin kohtalaista klorofyllin vaihtelua kypsissä, tiheissä latvustoissa, joissa NDVI on kyllästynyt.

Sen ensisijainen käyttö maissilla on typpitilan arviointi kasvukauden keskivaiheilla ja lisääntymisvaiheissa. Tutkimus julkaistu julkaisussa ScienceDirect (2024) vahvisti, että GNDVI yhdistettynä NDRE:hen moni-indeksisissä regressiomalleissa paransi merkittävästi maissin satoennusteiden tarkkuutta, erityisesti kukintaa edeltävissä vaiheissa.

3. EVI (parannettu kasvillisuusindeksi)

EVI parantaa NDVI:tä sisällyttämällä sinisen kaistan ja käyttämällä ilmakehän korjauskertoimia: EVI = 2,5 × [(NIR − Punainen) / (NIR + 6 × Punainen − 7,5 × Sininen + 1)]. Tämä kaava vähentää samanaikaisesti ilmakehän kohinaa ja maaperän taustahäiriöitä, mikä tekee EVI:stä herkemmän kuin NDVI tiheässä latvustossa, jossa NDVI saturoituu.

EVI on ensisijainen indeksi maissin latvusrakenteen seurantaan tupsujen muodostumisesta jyvien täyttymiseen, kun kasvipeite on lähes täydellinen. Se on MODIS-satelliittituotteiden ydinindeksi ja sitä käytetään laajalti alueellisessa maissin seurannassa.

Tutkimus aiheesta Maatalous (2024) havaitsi MODIS MOD09A1 -datan avulla Jilinin maakunnassa Kiinassa, että Useiden kasvillisuusindeksien, mukaan lukien EVI:n, yhdistäminen muotomalliin paransi merkittävästi fenologisen vaiheen havaitsemisen tarkkuutta maissin tärkeimpien kasvukausien aikana verrattuna yhden indeksin lähestymistapoihin.

Laajamittaisessa alueellisessa satojen seurannassa EVI:n yhdistäminen muihin aikasarjamallien indekseihin tarjoaa luotettavamman fenologisen seurannan kuin mikään yksittäinen indeksi yksinään.

4. SAVI (maaperään suhteutettu kasvillisuusindeksi)

SAVI lisää maaperän kirkkauskorjauskertoimen (L) NDVI-kaavaan: SAVI = [(NIR − Punainen) / (NIR + Punainen + L)] × (1 + L), jossa L = 0,5 tyypillisissä maaperäolosuhteissa. Vaimentamalla paljaan maaperän heijastuskykyä SAVI tuottaa tarkempia latvusmittauksia maissin kasvun alkuvaiheissa, kun maanpeite on alle 50%. Se on vakiovalinta kasvien juurtumisen, kasvuston tasaisuuden ja alkukauden elinvoiman seurantaan taimettumisen ja kasvukauden neljänteen vaiheeseen asti.

5. NDRE (Normalisoitu ero punainen reuna)

NDRE käyttää punaista reunaa ja NIR-kaistoja: NDRE = (NIR − punainen reuna) / (NIR + punainen reuna). Punainen reunavyöhyke sijaitsee spektrialueella, jossa pienet muutokset klorofyllipitoisuudessa aiheuttavat suuria heijastuskykymuutoksia, mikä tekee NDRE:stä herkemmän kuin NDVI:n typen aiheuttamalle klorofyllin vaihtelulle.

Tutkimus julkaistiin vuonna Anturit (2024) havaitsi LSU:n AgCenterin tutkimusasemalla miehittämättömien ilma-alusten fotogrammetriaa käyttäen, että NDRE 87 päivää istutuksen jälkeen ennusti maissinjyväsadon R²-arvolla 0,9097., poikkeuksellisen vahva suhde, joka korostaa NDRE:n arvoa loppukauden typen hallinnassa ja satoennusteissa.

6. MSAVI (muokattu maaperään suhteutettu kasvillisuusindeksi)

MSAVI parantaa SAVI:ta tekemällä L-tekijästä dynaamisen kiinteän sijaan, joten se mukautuu automaattisesti kasvillisuuden peittävyyden mukaan: MSAVI = [2 × NIR + 1 − √((2 × NIR + 1)² − 8 × (NIR − Punainen))] / 2.

Tämä itsesäätyvä menetelmä tekee MSAVI:sta tarkemman kuin SAVI:n koko latvuston kehityksen alueella paljaan maan ilmestymisestä täyteen tupsupeitteeseen. Se ei vaadi oletuksia maaperän kirkkuudesta, joten sitä voidaan paremmin soveltaa eri kenttäolosuhteisiin ja maaperätyyppeihin.

7. VARI (näkyvä ilmakehän kestävyysindeksi)

VARI käyttää vain näkyviä kaistoja (punainen, vihreä, sininen): VARI = (Vihreä − Punainen) / (Vihreä + Punainen − Sininen). Sen arvo piilee siinä, että se on laskettavissa tavallisista RGB-kameroista – jollaisia useimmat kaupalliset droonit kantavat mukanaan edullisesti.

Vaikka VARI:lla ei ole monispektristen indeksien kaltaista typpi- ja biomassaherkkyyttä, se tarjoaa käyttökelpoisen ensikierron arvion latvuston vihreydestä, mikä tekee siitä helposti saatavilla myös viljelijöille, joilla ei vielä ole monispektrisiä anturiominaisuuksia.

Tutkimus julkaistu julkaisussa ScienceDirect (2025) vahvisti VARI:n olevan yksi hyödyllisistä VI-syötteistä koneoppimismalleissa maissin sadon ennustamiseen vaihtelevissa kasvuympäristöissä.

8. OSAVI (Optimoitu maaperään suhteutettu kasvillisuusindeksi)

OSAVI on yksinkertaistettu versio SAVI:sta, jonka kiinteä L-arvo on 0,16 ja joka on optimoitu osittaisen latvuston peittävyyden olosuhteisiin: OSAVI = (NIR – punainen) / (NIR + punainen + 0,16).

Tämä spesifinen L-arvo määritettiin empiirisesti maaperän taustavaikutusten minimoimiseksi laajalla kasvillisuustiheysalueella. OSAVI toimii hyvin luokilla V2–V6, kuroen umpeen kuilua SAVI:n varhaiskauden hyödyllisyyden ja NDVI:n huippukauden tarkkuuden välillä.

9. CI Green (klorofylli-indeksin vihreä)

CI Green arvioi klorofyllipitoisuuden suoraan heijastavuudesta: CI Vihreä = (NIR / Vihreä) − 1. Koska klorofylli on lehtien ensisijainen typpeä varastoiva pigmentti, CI Green seuraa latvuston typpitilaa ilman punaista reunavyöhykettä.

Tämä tekee siitä arvokkaan, kun käytettävissä on vain vakiovihreä vyöhyke, kuten Sentinel-2-kuvista, ja se toimii luotettavasti V6:sta silkkikertymään asti typen hallintaa koskevissa päätöksissä keskikauden aikana.

10. CI Red Edge (klorofylli-indeksin punainen reuna)

CI Red Edge korvaa vihreän kaistan punaisella reunakaistalla: CI-punareuna = (NIR / punainen reuna) − 1. Tämä substituutio tekee siitä huomattavasti herkemmän klorofyllimuutoksille kuin CI Green, erityisesti keski- ja myöhäisissä kasvuvaiheissa, kun latvusto on niin tiheä, että vihreän kaistan signaali alkaa saturoitua. CI Red Edge on yksi parhaiten suoriutuvista indekseistä hienovaraisten typpigradienttien havaitsemiseen maissin peltoviljelyvyöhykkeillä.

Kasvillisuusindeksien vertailu maissin seurannassa

1. Paras indeksi varhaiseen kasvuun

SAVI ja MSAVI ovat jatkuvasti NDVI:tä ja EVI:tä parempia maissin varhaisessa kehitysvaiheessa (itäminen V4:ään asti), koska ne vähentävät maaperän taustakohinaa, joka muutoin hallitsisi indeksisignaalia, kun latvuston peittävyys on alle 40%. OSAVI tarjoaa hyödyllisen välivaihtoehdon, kun maaperän olosuhteet vaihtelevat pellolla.

Kasvillisuusindeksien vertailu maissin seurannassa

2. Paras typen havaitsemisindeksi

NDRE ja CI Red Edge ovat vahvimmat indeksit typen puutteen havaitsemiseksi maississa. Molemmat hyödyntävät punaisen reunavyöhykkeen suurta herkkyyttä klorofyllipitoisuudelle. V6–V10-vaiheessa – kriittisimmässä vaiheessa typen levityspäätöksiä varten – nämä indeksit havaitsevat puutteen 7–14 päivää ennen kuin NDVI osoittaa mitattavissa olevaa vastetta, mikä tarjoaa merkittävän viiveen korjaaville toimenpiteille.

3. Paras indeksi biomassan arviointiin

NDVI ja EVI ovat maissin maanpäällisen kuivabiomassan arvioinnin valideimmin validoituja indeksejä. Tutkimus, jossa käytetään miehittämättömien ilma-alusten monispektrikuvia yhdistettynä tekstuuriominaisuuksiin PMC (2023) havaitsivat, että punaiseen (650 nm), punaisen reunan (705 nm) ja NIR-alueeseen (842 nm) perustuvat kasvillisuusindeksit korreloivat voimakkaimmin LAI:n kanssa – joka on läheisesti liittyvä mittari biomassan kertymiselle kasvukauden aikana.

4. Paras indeksi tiheille latvustoille

EVI on ensisijainen indeksi, kun maissin latvusto on sulkeutunut täysin, tyypillisesti tupsujen muodostumisesta jyvien täyttymiseen. Kun NDVI saturoituu LAI:n ollessa noin 3, EVI reagoi edelleen lisääntyneeseen lehtipinta-alaan ja klorofyllin vaihteluun, koska sen ilmakehän ja maaperän korjaustermit estävät signaalin saturoitumisen suurilla biomassatasoilla.

5. Paras kuivuusstressin indeksi

NDWI (NIR- ja SWIR-pohjainen vesi-indeksi) ja NDVI yhdessä käytettynä ovat tehokkain yhdistelmä kuivuusstressin havaitsemiseksi maissilla. NDWI seuraa kudosten vesipitoisuuden muutoksia suoraan, kun taas NDVI tallentaa vesistressin toissijaisen vaikutuksen latvuston vihreyteen. SWIR-ominaisuutta sisältävät monispektriset anturit tuovat tässä eniten lisäarvoa, vaikkakin nämä anturit ovat kalliimpia kuin perinteiset viisikaistaiset monispektriset järjestelmät.

Kasvillisuusindeksien sovellukset maissintuotannossa

Kasvillisuusindeksi on vain niin hyödyllinen kuin sen mahdollistama päätös – tavoitteena on aina muuntaa spektritiedot kenttätoimenpiteiksi, jotka parantavat satoa, vähentävät kustannuksia tai molempia.

1. Biomassan arviointi

NDVI- ja EVI-arvot korreloivat voimakkaasti maanpäällisen kuivan biomassan kanssa maissin kasvukauden aikana. Toistuvat miehittämättömien ilma-alusten lennot tai satelliittien ylilennot kahden viikon välein luovat biomassan kertymiskäyriä, jotka paljastavat, onko pelto matkalla kohti satopotentiaaliaan vai jäämässä jälkeen odotetusta kasvuurasta tietyllä kaudella.

2. Klorofyllin mittaus

CI Green ja CI Red Edge tarjoavat ei-tuhoavia latvustotason klorofylliarvioita, jotka seuraavat sadon fotosynteesikapasiteettia. Tutkimus julkaistu julkaisussa PMC (2024) vahvistivat maissilla UAV-pohjaisen SPAD-estimoinnin (klorofyllimittarin lukema) avulla, että muokattu punareunan suhdeindeksi saavutti R² 0,87 lehtien klorofyllipitoisuuden ennustamiseen keskikasvuvaiheessa, mikä osoittaa punareunaindeksien tarjoaman käytännön tarkkuuden tässä sovelluksessa.

3. Typen tilan arviointi

Typpi on ravinne, joka suorimmin rajoittaa maissisatoa, ja sen tila vaihtelee kauden aikana sadon kysynnän muuttuessa. Vuonna 2025 julkaistu tutkimus Kasvitieteen rajaseudut integroi Sentinel-2A-satelliittikuvia, miehittämättömien ilma-alusten monispektridataa ja maanpäällisiä havaintoja neljässä maissin kasvuvaiheessa vuonna 2024 ja kehitti uuden alueellisen mittakaavan typpipitoisuuden inversiomallin käyttämällä useita kasvillisuusindeksejä yhdistettynä kaistakorjaukseen.

Kehys saavutti korkean validointitarkkuuden 48 riippumattomassa näytteenottopisteessä, mikä osoittaa, kuinka satelliitti-miehittämättömän ilma-aluksen fuusio laajentaa VI-pohjaisen typenhallinnan skaalautuvuutta yksittäisten peltojen ulkopuolelle maatilojen ja alueelliseen tasoon.

4. Vesistressin havaitseminen

Maissin vesistressi vähentää ensin ilmarakojen konduktanssia, sitten lehtien vesipitoisuutta ja lopuksi vihreää biomassaa – kolme prosessia, jotka vaikuttavat peräkkäin eri spektrikaistoihin. Varhaisvaiheen vesistressi näkyy lämpövyöhykedatassa ja SWIR-pohjaisissa indekseissä ennen NDVI:n laskua.

NDWI:n ja NDVI:n yhdistelmän seuranta jyvien täyttymisjakson aikana – jolloin vesistressillä on suurin vaikutus satoon – mahdollistaa kastelun ajoituksen todellisen sadon kysynnän perusteella kalenteripohjaisten sääntöjen sijaan.

5. Tautien seuranta

Sienitaudit, kuten maissin lehtilaikku ja harmaalaikku, muuttavat tartunnan saaneiden lehtien spektrikuviota ennen kuin suuret leesiot ovat ihmissilmän havaittavissa. Tartunnan saaneessa kudoksessa näkyy tyypillinen NIR-heijastuskyvyn lasku ja punaisen reunan sijainnin muutos.

Usean ajankohdan VI-seuranta mahdollistaa paikallisten spektripoikkeamien havaitsemisen, jotka viittaavat kehittyvään tautipaineen, mikä mahdollistaa kohdennetun sienitautien levityksen koko lohkon ruiskutuksen sijaan.

6. Tuholaisten aiheuttamien vahinkojen havaitseminen

Tuholaisten syönnin aiheuttama lehtien putoaminen vähentää LAI:ta, mikä suoraan alentaa NDVI- ja EVI-arvoja vaurioituneilla alueilla. Esimerkiksi armyworm-tartunnat luovat tyypillisiä indeksin laskun spatiaalisia kuvioita, jotka ovat havaittavissa drone-kuvista ennen tartunnan leviämistä naapurilohkoille.

Tarkkojen miehittämättömien ilma-alusten (UAV) lentojen avulla (näytteenottoetäisyys maassa alle 5 cm) saadaan aikaan paikkatietoa, jota tarvitaan hyönteisten aiheuttamien vahinkojen erottamiseksi muista latvuston vaihtelun syistä.

7. Saantoarvio

Tietyissä kriittisissä kasvuvaiheissa – erityisesti V12, VT ja R3 – mitatut kasvillisuusindeksin arvot ovat luotettavia lopullisen viljasadon ennustajia yhdistettynä historiallisiin satokarttoihin ja säätietoihin. Usean indeksin fuusiomenetelmät ovat jatkuvasti parempia kuin yhden indeksin mallit.

GNDVI:n, NDRE:n ja SCCCI:n (Simplified Canopy Chlorophyll Content Index) yhdistelmä kukintaa edeltävänä aikana on osoittanut erityisen vahvaa sadon ennustamisen tarkkuutta julkaistuissa maissitutkimuksissa. ScienceDirect (2026).

Kahden kasvukauden aikana Unkarissa tehdyssä tutkimuksessa havaittiin korrelaatiokertoimiksi 0,638 ja 0,634 silkinkorjuun jälkeisen NDVI:n ja lopullisen jyväsadon välillä. Moni-indeksimallit, mukaan lukien NDRE ja GNDVI, parantavat ennustustarkkuutta entisestään.

8. Muuttuva lannoitteiden levitysmäärä

Droonilennoista luotuja VI-pohjaisia latvustokarttoja käytetään suoraan muuttuvan määrän typpilevittimiä koskevien ohjekarttojen laatimiseen. Pellot jaetaan hoitovyöhykkeisiin indeksiarvojen perusteella, ja jokainen vyöhyke saa sen sadon tarpeen mukaan kalibroidun typpiannoksen.

Kaukokartoitus ja muuttuvanopeuksinen teknologia yhdessä selittivät 58% täsmäviljelyteknologian markkinaosuudesta vuonna 2025 (Precedence Research, 2026), mikä heijastaa sitä, kuinka keskeiseksi tästä työnkulusta on tullut kaupallisessa maissintuotannossa.

Vuonna 2025 tehdyssä tutkimuksessa Maatalous (MDPI) havaitsi, että kohtalaiset typpiannokset 120–180 kg ha⁻¹ tarjosi maissille optimaalisen ravinnetason, lisäten satoa jopa 5,086 t ha⁻¹ verrattuna lannoittamattomiin kontrolleihin, ja NDVI-pohjainen seuranta osoittautui tehokkaaksi paitsi sadon optimoinnissa myös erityisesti paikkakohtaisten lannoitusstrategioiden ohjaamisessa.

NDVI-pohjainen typen hallinta silkinmuodostuksen jälkeisessä vaiheessa (kun VI:n ja sadon korrelaatio on huipussaan) voi korvata perinteiset, pelkästään maaperätesteihin perustuvat lannoitusmenetelmät ja parantaa merkittävästi sekä panostehokkuutta että jyväsatoa.

Kasvillisuusindeksitietojen keräämiseen käytetyt alustat

1. Satelliittikuvat

Satelliitit, kuten Sentinel-2 (10 m resoluutio, 5 päivän uudelleenkäynti) ja Planet Labs -satelliitit (3 m resoluutio, päivittäinen uudelleenkäynti), tarjoavat yhdenmukaista, sään sallimaa spektritietoa laajoilta alueilta alhaisilla hehtaarikustannuksilla.

Sentinel-2:n punaisten reunavyöhykkeiden (B5, B6, B7 aallonpituuksilla 705, 740 ja 783 nm) sisällyttäminen tekee siitä erityisen arvokkaan NDRE- ja CI-punareunalaskelmissa alueellisissa maissin seurantaohjelmissa. Rajoituksena on pilvipeite: pilvinen jakso kriittisen kasvuikkunan aikana voi aiheuttaa datakatkoksia, jotka keskeyttävät ajallisen seurannan.

2. Droonipohjainen kaukokartoitus

Monispektrikameroilla varustetut kiinteäsiipiset ja moniroottoriset droonit tarjoavat kenttämittakaavan kuvia 2–10 cm:n pikselitarkkuudella. Tämä yksityiskohtien taso erottelee yksittäiset kasvirivit, jolloin voidaan mitata rivien sisäisiä vaihteluita latvuston terveydentilassa.

Droonikartoituksia voidaan ajoittaa tarpeen mukaan satelliitin ylilennon ajoituksesta riippumatta, mikä tekee niistä ihanteellisia tiedon keräämiseen tarkoissa viljelypäätöspisteissä, kuten typen sivulevityksessä tai kastelun aikataulutusikkunoissa.

3. Miehittämättömien ilma-alusten monispektrikamerat

Monispektrikamerat, kuten MicaSense RedEdge, Parrot Sequoia ja DJI Zenmuse P1, kuvaavat samanaikaisesti kuvia viidellä tai useammalla kapealla spektrikaistalla, mukaan lukien punainen, vihreä, sininen, punainen reuna ja NIR.

Näihin järjestelmiin kuuluu kalibroitu heijastuspaneeli ja auringonpaisteanturi, jotka normalisoivat tietoja vaihtelevissa valaistusolosuhteissa lennon aikana, mikä on välttämätöntä tarkkojen ja toistettavien indeksiarvojen tuottamiseksi suhteellisten vertailujen sijaan.

4. Kädessä pidettävät satoanturit

Aktiiviset optiset anturit, kuten GreenSeeker ja CropCircle, lähettävät omaa valonlähdettään ja mittaavat yksittäisten kasvien heijastavuutta lähietäisyydeltä, mikä eliminoi vaihtelevan auringonvalon vaikutuksen.

Näitä antureita käytetään typpitilan nopeaan arviointiin pellolla tietyissä näytteenottopisteissä. Niiden tiedot täydentävät drone- ja satelliittikuvia tarjoamalla maastomittauksia, jotka validoivat kaukokartoitusindeksien arvot tunnetuissa paikoissa.

5. Traktoriin asennetut anturit

Traktoriin asennetut aktiiviset anturit, kuten John Deere Hagie ja Trimble GreenSeeker RT, skannaavat maissin latvustoa jatkuvasti traktorin liikkuessa pellolla ja syöttävät reaaliaikaista NDVI-dataa suoraan muuttuvan lannoitteen säätimeen. Tämä suljetun piirin järjestelmä mahdollistaa lannoitteen määrän säädön lennon aikana reaaliaikaisten sadon kuntotietojen perusteella ilman erillistä tiedonkäsittelyvaihetta anturien ja levityksen välillä.

Kasvillisuusindeksin tarkkuuteen vaikuttavat tekijät maissipelloilla

1. Maaperän tausta

Paljaalla maaperällä on oma spektraalinen ominaisuutensa, joka sekoittuu kasvillisuuden signaaliin, erityisesti silloin, kun peittävyys on alle 50%. Maaperän mukaan korjatut indeksit (SAVI, MSAVI, OSAVI) on suunniteltu minimoimaan tämä vaikutus, mutta maaperän väri, kosteus ja orgaanisen aineksen pitoisuus vaikuttavat silti indeksiarvoihin alkukauden kuvissa. Indeksikynnyksen kalibrointi tietyille maaperätyypeille alueella parantaa tulkinnan tarkkuutta.

2. Pilvisyys

Pilvet estävät auringonsäteilyn pääsyn maahan ja aiheuttavat vaihtelevia varjostuksia, mikä tekee heijastusmittauksista epäluotettavia satelliittien ja droonien passiivisille antureille.

Aktiiviset anturit ovat immuuneja pilvipeitteelle, koska ne tuottavat oman valonsa. Pilvisyys on tärkein yksittäinen tekijä, joka rajoittaa satelliittipohjaisen VI-seurannan hyödyllisyyttä alueilla, joilla on paljon pilviä kasvukauden aikana.

Kasvillisuusindeksin tarkkuuteen vaikuttavat tekijät maissipelloilla

3. Auringon kulma

Matalat aurinkokulmat lisäävät varjojen osuutta kutomuksessa, mikä heikentää keinotekoisesti NIR-heijastusta ja vääristää indeksiarvoja. Miehittämättömien ilma-alusten lennot, jotka suoritetaan klo 10.00 ja 14.00 välillä paikallista aurinkoaikaa, minimoivat varjovaikutukset ja tuottavat yhdenmukaisempaa dataa. Lentoajan yhdenmukaisuus toistuvien tutkimusten välillä on yhtä tärkeää kuin absoluuttinen ajoitus, koska se mahdollistaa mielekkään vertailun eri päivämäärien välillä.

4. Kasvutiheys

Kasvipopulaatio vaikuttaa suoraan latvustuksen sulkeutumiseen ja siten siihen, kuinka nopeasti VI-arvot nousevat istutuksesta latvustuksen sulkeutumiseen. Pelloilla, joilla kasvipopulaatiot ovat pienemmät, latvus sulkeutuu myöhemmin, mikä pidentää aikaa, jonka aikana maaperän tausta häiritsee indeksilukuja. Oramiskuvista saadut populaatiokartat mahdollistavat VI-kynnysarvojen säätämisen paikallisen tiheysvaihtelun mukaan.

5. Kasvuvaihe

Sama VI-arvo tarkoittaa eri asioita eri kasvuvaiheissa. NDVI-arvo 0,5 V6-vaiheessa voi viitata terveeseen ja hyvin kehittyvään latvustoon, kun taas NDVI-arvo 0,5 VT-vaiheessa viittaisi merkittävään stressiin.

VI-arvojen tulkitseminen ilman kasvuvaiheen huomioimista johtaa sadon kunnon virheelliseen luokitteluun. Aikasarja-analyysi, jossa verrataan nykyisiä arvoja odotettuihin kausiluokitukseen, korjaa tämän asettamalla jokaisen lukeman kontekstiin sadon kehityskulun sisällä.

6. Anturin resoluutio

Karkeamman resoluution anturit sekoittavat viljelykasvien, maaperän ja peltojen reunojen spektrisignaalit yhden pikselin sisällä – ongelmaa kutsutaan "sekoitetuiksi pikseleiksi". Sentinel-2:n 10 metrin resoluutiolla yksi pikseli peittää 100 m² maata, joka usein sisältää useita viljelykasvirivejä ja rivien välisiä maa-alueita.

Korkeamman resoluution drone-kuvat (5 cm pikseliä kohden) poistavat sekoitetut pikselit ja tarjoavat paljon puhtaamman latvusspektrisignaalin, mutta lisäävät datamäärää ja käsittelyaikaa.

Maissin seurannassa käytettävien kasvillisuusindeksien rajoitukset

1. Saturaatio tiheissä latvustoissa

NDVI, yleisimmin käytetty indeksi, saturoituu LAI-arvoilla, jotka ovat yli noin 3 m²/m², minkä maissi tyypillisesti saavuttaa V10:een mennessä. Tämän kynnysarvon yläpuolella latvustuksen vihreyden tai biomassan lisäykset aiheuttavat NDVI:ssä merkityksettömiä muutoksia. EVI, GNDVI ja NDRE on suunniteltu ratkaisemaan tämä rajoitus, mutta ne vaativat enemmän spektrikaistoja kuin NDVI, eivätkä ne ole aina saatavilla edullisemmista antureista.

2. Sääriippuvuus

Passiiviset kaukokartoitusjärjestelmät ovat riippuvaisia tasaisesta auringon säteilystä. Pilvisyys, utu ja ilmakehän aerosolit absorboivat ja sirottavat tulevaa auringonsäteilyä ennen kuin se saavuttaa viljelykasvit ja jälleen matkalla takaisin anturille, mikä vääristää heijastusarvoja.

Tiedonkäsittelyn aikana käytetyt ilmakehän korjausalgoritmit vähentävät, mutta eivät poista tätä vaikutusta. Trooppisilla maissintuotantoalueilla, joilla on pitkittyneitä pilvisiä kausia, data-aukot voivat olla niin yleisiä, että ne vaarantavat aikasarjojen seurannan.

3. Sekalaiset pikselit

Alhaisilla spatiaalisilla resoluutioilla pikselit sieppaavat signaaleja sekä viljelykasvien latvustosta että maaperästä, teiltä, kastelulaitteista tai pellonreunoista. Tuloksena oleva sekapikseliheijastus tuottaa indeksiarvoja, jotka eivät edusta pelkästään latvustoa. Pellon rajojen peittäminen ja korkeimman mahdollisen spatiaalisen resoluution anturin käyttö ovat vakiokäytäntöjä tämän virheen minimoimiseksi.

4. Kalibrointivaatimukset

Tarkkojen ja toistettavien indeksiarvojen tuottaminen edellyttää anturin radiometristä kalibrointia, ilmakehän vaikutusten korjaamista ja muuttuvan valaistuksen normalisointia drone-lentojen aikana. Näiden vaiheiden ohittaminen tuottaa suhteellisia VI-karttoja, joita ei voida vertailla päivämäärien tai kenttien välillä, mikä rajoittaa niiden käyttökelpoisuutta aikasarjaseurannassa ja usean kentän vertailuanalyyseissä.

5. Tarve totuudenmukaiselle validoinnille

Kasvillisuusindeksit ovat epäsuoria mittauksia. Ne arvioivat viljelykasvien ominaisuuksia – klorofylliä, typpeä ja biomassaa – korreloimalla spektrikuvioita biologisiin muuttujiin sen sijaan, että mittaisivat niitä suoraan.

Jokainen viskositeetti-indikaattoriin (VI) perustuva satoarviointi hyötyy maanpinnan totuusvahvistuksesta: lehtien typen fyysisistä mittauksista, klorofyllimittarin lukemista tai tuhoavan biomassan näytteistä, jotka on otettu edustavasta osajoukosta lohkon eri puolilta. Maanpinnan totuusdata ankkuroi kaukokartoitustulkinnan ja estää virheelliset diagnoosit.

Parhaat käytännöt kasvillisuusindeksien käyttöön maissipelloilla

1. Oikean indeksin valitseminen

Indeksin valinnan tulisi noudattaa seurannan tavoitetta ja käytettävissä olevaa anturia. Typen arviointiin valitse NDRE tai CI Red Edge, jos punainen reunavyöhyke on käytettävissä. Varhaisen kasvukauden puustoarviointiin käytä SAVI- tai MSAVI-järjestelmää.

Käytä EVI:tä tai NDVI:tä yhdessä GNDVI:n tai NDRE:n kanssa huippukauden aikana latvuston seurantaan ja satoennusteisiin. Vältä NDVI:n käyttöä yksinään alkukaudesta tai korkealla latvustotiheydellä – sen rajoitukset molemmissa tilanteissa ovat hyvin tiedossa.

2. Oikean kasvuvaiheen valitseminen

Tiedonkeruun ajoittaminen agronomisiin päätöksentekopisteisiin maksimoi VI-tietojen hallinnollisen arvon. Käytännön seurantaohjelma maissille sisältäisi:

  1. V2–V4 (taimenemisen tarkistus): Käytä SAVI:a tai MSAVI:a puuston tasaisuuden arviointiin ja uudelleenistutusalueiden tunnistamiseen.
  2. V6 (typpimäärän määritys sivuruiskutuksella): Käytä NDRE:tä tai CI Red Edgeä typpitilanteen kartoittamiseen ja muuttuvan annosmäärän luomiseen.
  3. V10–V12 (latvuston sulkeutuminen): Käytä NDVI:tä ja EVI:tä biomassan arviointiin ja heikosti suoriutuvien hoitoalueiden merkitsemiseen.
  4. VT (tupsukasvusto): Käytä NDVI:tä ja GNDVI:tä arvioidaksesi latvustuksen huippua ja tunnistaaksesi alueet, joilla on stressiriski pölytyksen aikana.
  5. R3 (maitovaihe): Käytä NDVI:tä ja NDWI:tä vesistressin havaitsemiseen ja jyvien täyttymisen edistymisen arviointiin.
  6. R6 (kypsyys): Käytä indeksitietoja korreloidaksesi kausittaisen VI-kehityksen sadon kanssa mallin kalibrointia varten.

3. Useiden indeksien yhdistäminen

Mikään yksittäinen indeksi ei kata maissisadon tilan täyttä monimutkaisuutta. Kahden tai useamman eri biologisiin signaaleihin kohdistuvan indeksin yhdistäminen tuottaa rikkaampia diagnostisia karttoja. Typen tilan NDRE:n, kokonaisbiomassan NDVI:n ja vesipitoisuuden NDWI:n yhdistelmä kattaa kolme yleisintä maissintuotannon rajoittavaa tekijää. Usean indeksin fuusio koneoppimismalleissa tarjoaa mitattavasti paremman sadon ennustustarkkuuden kuin mikään yhden indeksin lähestymistapa.

4. Maanpinnan havaintojen integrointi

VI-karttoja tulisi aina tulkita yhdessä kenttähavaintojen kanssa. Kun VI-poikkeama ilmestyy droonikarttaan, fyysinen kenttäkäynti kyseisessä paikassa vahvistaa, heijastaako spektrisignaali todellista viljelyongelmaa – typen puutetta, tiivistymistä, veden kertymistä, tuholaisten aiheuttamia vaurioita – vai anturikohinan, varjon tai maaperän vaihtelun aiheuttamaa artefaktia. Maanpinnan havainnot tarjoavat myös koulutusdataa, jota tarvitaan paikallisten VI-kynnysarvojen kalibrointiin tietyille hybrideille, maaperälle ja hallintajärjestelmille.

5. Aikasarja-analyysin käyttö

Yksittäinen VI-kuva on tilannekuva. Aikasarja kuvista, jotka kattavat kasvun ja kehityksen, on tarina. Indeksiarvojen piirtäminen ajan kuluessa paljastaa kasvukäyriä, jotka tunnistavat stressitapahtumat niiden päivämäärän, vakavuuden ja keston perusteella. Aikasarjadata mahdollistaa myös vertailun nykyisen kauden ja historiallisten vertailuarvojen välillä, mikä tarjoaa kontekstia, jota yhden päivämäärän kuvat eivät pysty tarjoamaan.

Maissin kasvun seurannan tulevaisuuden trendit

1. Tekoäly

Tekoälyalgoritmeja sovelletaan yhä enemmän kasvillisuusindeksidataan sellaisten tulkintatehtävien automatisoimiseksi, jotka tällä hetkellä vaativat agronomin harkintaa. Suurilla VI-aineistoilla koulutetut syväoppimismallit voivat luokitella stressin tyypin, vakavuuden ja spatiaalisen laajuuden monispektrikuvista sekunneissa ja merkitä toimenpiteitä vaativat alueet agronomin tarkastelua varten sen sijaan, että jokainen kuva tarvitsisi analysoida kokonaan manuaalisesti.

Maatalousmarkkinoiden tekoälyn arvoksi arvioitiin 2,1 miljardia Yhdysvaltain dollaria vuonna 2023, ja sen ennustetaan kasvavan yli 241 miljardin Yhdysvaltain dollarin vuotuisella kasvuvauhdilla vuoteen 2032 mennessä (GMI, 2025), mikä heijastaa sitä, kuinka nopeasti tätä ominaisuutta kaupallistetaan.

2. Koneoppimismallit

Moni-indeksisiin ja -aikaisiin tietojoukkoihin sovellettuna Random Forest-, XGBoost- ja konvoluutioneuroverkkoihin (CNN) verrattuna perinteiset regressiopohjaiset VI-tuottomallit ovat jatkuvasti parempia.

Maissin sadon ennustamiseen tarkoitettua GBM:ää (Gradient Boosting Machines) käyttävä tutkimus saavutettu R²-arvot 0,78 integroitaessa VI-aikasarjoja meteorologisiin tietoihin, yksinkertaisemmat regressiomenetelmät toimivat paremmin.

Nämä mallit oppivat monimutkaisia, epälineaarisia suhteita spektrikuvioiden ja agronomisten tulosten välillä, joita lineaariset mallit eivät pysty tallentamaan.

3. Hyperspektrikuvantaminen

Hyperspektrianturit tallentavat heijastusdataa samanaikaisesti sadoilla kapeilla spektrialueilla, verrattuna tyypillisten monispektrikameroiden viidestä kymmeneen kaistaa. Tämä spektritiheys mahdollistaa satojen stressisignaalien havaitsemisen kapeilla spektri-ikkunoilla, jotka eivät ole näkyvissä laajakaista-antureille.

Maissin tautien havaitsemiseen, raskasmetallistressiin ja mikroravinteiden puutokseen käytettäviä hyperspektri-indeksejä validoidaan aktiivisesti, ja kaupallisten miehittämättömien ilma-alusten hyperspektrijärjestelmien edullisimmaksi tulevat yhä enemmän.

4. Reaaliaikainen sadon seuranta

Anturien pienentämisen, satelliittikonstellaatioiden laajentamisen ja 5G-yhteyksien yhdistelmä edistää reaaliaikaista sadon kunnon seurantaa – jossa VI-tiedot ovat saatavilla jatkuvasti kasvukauden aikana viikoittaisen tai kahden viikon välein saatavilla olevan sijaan.

Planet Labsin päivittäinen satelliittien uudelleenkäyntitiheys ja IoT-pohjaisten kenttäsensoreiden käyttöönotto, jotka suoratoistavat dataa pilvialustoille, tarjoavat jo lähes reaaliaikaisen seurantakyvyn varhaisille käyttöönottajille.

DJI:n drone-pohjaiset kaukokartoitusjärjestelmät ovat raportoineet 67,78% vähennys kemikaalien syöttömäärissä kun VI-datasta johdetut reseptikartat syöttävät muuttuvan ruiskutusmäärän omaavia ruiskutusjärjestelmiä (Mordor Intelligence, 2026).

5. Integrointi tarkkuusviljelyjärjestelmiin

Seuraava askel maissin havaijuuden seurannassa on saumaton integrointi tiedonkeruun, käsittelyn, tulkinnan ja peltotoimenpiteiden välillä. Pilvipohjaiset tilanpitoalustat yhdistävät jo satelliitti- ja droonikuvien putkistot suoraan muuttuvan ruiskutusmäärän säätöohjelmistoon, mikä lyhentää tiedonkeruusta peltotoimenpiteisiin kuluvaa aikaa päivistä tunteihin.

Kun kuvantuottajien, agronomisten ohjelmistojen ja maatalouskoneiden väliset API-rajapinnat standardoituvat, työnkulku "drone-lennosta" "muuttuvan määrän ruiskutukseen" tulee tuottajien saataville kaikissa mittakaavoissa.

Usein kysytyt kysymykset

Mikä kasvillisuusindeksi on paras maissille?
Mikään yksittäinen indeksi ei ole universaalisti paras. NDRE suoriutuu parhaiten typen arvioinnissa, SAVI varhaisen vaiheen seurannassa, EVI tiheän latvuston olosuhteissa ja NDVI yleisessä biomassan ja sadon korrelaatiossa. Kahden tai kolmen seurantatavoitteeseen räätälöidyn indeksin yhdistäminen tuottaa johdonmukaisesti parhaan tuloksen kuin mikä tahansa yksittäinen indeksi.

Kuinka usein kasvillisuusindeksejä tulisi seurata?
Koko viljelykauden maissin viljelyssä suositellaan 7–14 päivän seurantaväliä V4–R3-kaudella. Kriittiset päätösjaksot (V6 typelle, VT stressin arvioinnille, R3 kasteluun) oikeuttavat lentojen tai satelliittitietojen haun riippumatta vakioseuranta-aikataulusta.

Mikä kasvillisuusindeksi toimii parhaiten maissin kasvun alkuvaiheessa?
SAVI ja MSAVI toimivat parhaiten taimettumisajasta V4:ään asti, koska ne vähentävät paljaan maaperän vaikutusta indeksiarvoon ja tuottavat merkityksellisiä latvustomittauksia, vaikka maanpeite olisi alle 30%.

Voivatko kasvillisuusindeksit havaita taudin ennen oireiden ilmenemistä?
Tutkimukset osoittavat, että lehtien sairaudet muuttavat tartunnan saaneiden lehtien spektraalista piirrettä ennen näkyvien vaurioiden ilmaantumista. Punareunaan perustuvat indeksit ovat herkimpiä taudin varhaisessa havaitsemisessa, koska ne reagoivat klorofyllin hajoamiseen tartunnan saaneessa kudoksessa. Havaitsemisen läpimenoaika riippuu taudin tyypistä ja vakavuudesta, mutta kontrolloiduissa tutkimuksissa on osoitettu, että sairaudet havaitaan varhain 5–10 päivää ennen visuaalisia oireita.

Johtopäätös

Maissin kasvun seurannassa käytettävät kasvillisuusindeksit ovat siirtyneet paljon tutkimusuteliaisuudesta kauas. Ne ovat nyt käytännöllisiä, kentällä testattuja työkaluja, jotka antavat viljelijöille ja agronomeille mahdollisuuden nähdä sadon stressi, typen puutos ja satoa rajoittavat olosuhteet viikkoja ennen kuin nämä ongelmat tulevat näkyviin – ja ennen kuin ne aiheuttavat peruuttamattomia sadonmenetyksiä. Oikean indeksin valitseminen kullekin kasvuvaiheelle ei ole pieni tekninen yksityiskohta; se on ero todellisen ongelman havaitsemisen ja harhaanjohtavan tiedon tuottamisen välillä. Useiden indeksien – NDRE typelle, EVI tiheälle latvustolle, NDWI veden tilalle – yhdistäminen antaa diagnostisen kuvan, jota mikään yksittäinen mittaus ei voi tarjota. Spektrikuvan integrointi fyysisiin kenttähavaintoihin maadoittaa tiedot agronomiseen todellisuuteen ja estää väärintulkinnan, joka johtuu pelkästään kaukokartoitukseen luottamisesta.
Käyttöpaikkatietoisen NAS:n rooli tehokkaassa UAV-pohjaisessa viljelykasvien seurannassa

Miehittämättömät ilma-alukset (UAV) eli droonit mullistavat nykyaikaista maataloutta tarjoamalla nopeita ilmakuvia pelloista. Niitä käytetään viljelykasvien terveyden, kasvuvaiheen, tuholaisten, rikkaruohojen ja sadon arvioimiseen. Esimerkiksi Kiinassa on nyt käytössä yli 250 000 maatalousdroonia, ja Thaimaassa noin 301 300 000 maatalousmaata oli drooniruiskutuksen tai -seurannan piirissä vuoteen 2023 mennessä. Nämä droonit tehostavat viljelyä havaitsemalla nopeasti ongelmia (kuten tuholaisepidemioita tai vesistressiä), jotka voidaan jättää huomaamatta maan pinnalla.

Pienten miehittämättömien ilma-alusten sisäinen laskentateho ja akunkesto ovat kuitenkin hyvin rajalliset. Siksi monimutkaisten tekoälynäköalgoritmien suorittaminen niillä reaaliajassa on haasteellista. Perinteiset kevyet kohteiden tunnistusmallit (kuten pienet YOLO- tai MobileNet-pohjaiset ilmaisimet) voivat täyttää nämä tarpeet vain osittain: ne usein uhraavat tarkkuuden tai nopeuden ja vaativat merkittävää manuaalista säätöä. Tämä aukko motivoi käyttöönottotietoista Neural Architecture Search (NAS) -hakua: automatisoitua suunnittelumenetelmää, joka räätälöi syväoppimismalleja kenttäkäyttöön tarkoitettujen miehittämättömien ilma-alusten tarkkojen vaatimusten mukaisesti.

Nykyaikainen täsmäviljely käyttää miehittämättömiä ilma-aluksia (drooneja) peltojen kartoittamiseen ja sadon kunnon seurantaan. Lentämällä laajojen alueiden yli droonit voivat kerätä korkearesoluutioisia kuvia kasveista, maaperästä ja peltokuvioista. Nämä kuvat syötetään konenäköalgoritmeille, jotka havaitsevat rikkaruohoja kasvien joukossa, arvioivat satoa (esim. laskemalla hedelmiä tai tähkiä) tai havaitsevat varhaisia merkkejä taudeista tai ravinteiden puutteesta. Esimerkiksi droonit mahdollistavat kohdennetun rikkakasvien torjunta-aineiden ruiskuttamisen rikkaruoholaikkuihin, mikä vähentää kemikaalien käyttöä ja kustannuksia.

Droonien pienet tietokoneet (usein vain muutaman watin teholla) eivät kuitenkaan pysty ajamaan suuria neuroverkkoja lentonopeudella. Tämä vaikeuttaa reaaliaikaisen analyysin tekemistä: jos drone havaitsee ongelman, sen on reagoitava nopeasti tai kirjattava tiedot ennen akun tyhjentymistä. Nykyiset kevyet ilmaisimet (esim. YOLOv8 nano, YOLO-tiny, MobileNets) suunnitellaan käsin, ja niihin liittyy usein kompromisseja: mallin pienentäminen nopeuttaa sitä, mutta voi heikentää tarkkuutta.

Tämän seurauksena on suuri tarve menetelmille, jotka automaattisesti löytävät parhaan mahdollisen mallin miehittämättömän ilma-aluksen rajoitteet huomioon ottaen. Käyttöönottotietoinen NAS vastaa tähän tarpeeseen etsimällä neuroverkkoarkkitehtuureja, jotka yhdessä optimoivat havaitsemistarkkuuden ja resurssien käytön (latenssi, teho, muisti) todellisissa miehittämättömän ilma-aluksen olosuhteissa. Tämä lähestymistapa voi tuottaa erikoistuneita malleja, jotka toimivat tehokkaasti droonilaitteistossa ja pysyvät silti erittäin tarkkoina sadon seurantatehtävissä.

Miehittämättömien ilma-alusten kohteiden havaitsemisvaatimukset sadon seurannassa

Maatalouden miehittämättömät ilma-alukset suorittavat erilaisia visuaalisia havainnointitehtäviä, joilla jokaisella on omat vaatimuksensa:

1. Kasvin terveys ja stressin havaitseminen: Droonit käyttävät RGB-, lämpö- tai monispektrikameroita stressaantuneiden kasvien, ravinnepuutosten tai tautien oireiden tunnistamiseen. Reaaliaikaiset algoritmit voivat kartoittaa peltojen vaihtelua ja ohjata kastelua tai lannoitusta. Kasvien stressin merkkien tarkka havaitseminen mahdollistaa oikea-aikaiset toimenpiteet sadon säästämiseksi.

2. Rikkakasvien tunnistaminen: Rikkakasvien havaitseminen viljelykasvien joukossa antaa viljelijöille mahdollisuuden ruiskuttaa vain ei-toivottuja kasveja, mikä säästää rikkakasvien torjunta-aineita. Esimerkiksi puuvillapelloilla tehdyssä tutkimuksessa käytettiin miehittämättömän ilma-aluksen kuvia YOLOv7-pohjaisella ilmaisimella ja saavutettiin noin 83%:n tarkkuus rikkaruohojen erottamisessa puuvillasta. Silti visuaalisesti samankaltaisten rikkaruohojen ja viljelykasvien erottaminen on edelleen vaikeaa sekavissa peltokuvissa.

Miehittämättömien ilma-alusten kohteiden havaitsemisvaatimukset sadon seurannassa

3. Tuholaisten ja tautien havaitseminen: Miehittämättömät ilma-alukset pystyvät havaitsemaan tartuntatapauksia (esim. heinäsirkat, hyönteiset tai sieniruton) aikaisemmin kuin jalan liikkuvat ihmiset. Droonit tukevat myös tuholaisten saastuttamien alueiden kartoittamista monispektrikuvantamisen avulla, joka parantaa pelkästään RGB-kuvantamista. Nopea ja tarkka tuholaisten havaitseminen on ratkaisevan tärkeää leviämisen estämiseksi.

4. Saantoarvio: Hedelmien, jyvien tähkien tai kasvien laskeminen ilmasta auttaa ennustamaan satomääriä. Mallit, jotka on koulutettu havaitsemaan omenoita, meloneja tai vehnän tähkiä miehittämättömien ilma-alusten kuvista, voivat nopeuttaa sadon arviointia. Esimerkiksi droonien kuvissa olevia neuroverkkoja on käytetty vesimeloni- ja melonisatojen laskemiseen pelloilla.

5. Maanmittaus ja kartoitus: Droonit luovat myös peltokarttoja (topografia, maaperän erot), jotka auttavat viljelyn suunnittelussa. Vaikka tämä ei olekaan varsinaista kohteiden havaitsemista, se on osa miehittämättömien ilma-alusten valvontaa.

Nämä tehtävät vaativat usein lähes reaaliaikaista päättelyä: peltojen yllä lentävän dronin on ehkä käsiteltävä videoruutuja lennossa (useita kuvia sekunnissa), jotta ohjauspäätökset (kuten korkeuden säätö tai ruiskun aktivointi) voidaan tehdä välittömästi. Muissa tapauksissa pienet viiveet (sekunteja) voivat olla hyväksyttäviä, jos tiedot kirjataan ja analysoidaan laskeutumisen jälkeen.

On tärkeää huomata, että miehittämättömien ilma-alusten näkökyvyn on käsiteltävä ympäristön vaihteluita: kirkasta auringonvaloa, varjoja, tuulen aiheuttamaa liikkeen epäterävyyttä, päällekkäisten lehtien peittymistä tai korkeuden ja kulman muutoksia. Kohteiden koot vaihtelevat (lähietäisyydellä olevat rikkaruohot vs. kaukaiset tuholaisryppäät), joten ilmaisimien on hallittava monitasoisia ominaisuuksia.

Lopuksi, maatalouden miehittämättömien ilma-alusten tehtävissä on tehtävä tiukkoja kompromisseja tarkkuuden, latenssin ja energian välillä. Korkea havaitsemistarkkuus on tarpeen, jotta rikkaruohoja tai tuholaisia ei havaita, mutta erittäin syvän verkon käyttö voi tyhjentää akun nopeasti. Havaitsemismallin on siksi oltava nopea ja energiatehokas, mutta silti riittävän tarkka tehtävään. Nämä tiukat vaatimukset korostavat, miksi maatalouden miehittämättömille ilma-aluksille tarvitaan erikoistunutta mallisuunnittelua.

Kevyet esineidenilmaisimet miehittämättömien ilma-alusten alustoille

Kevyet objektinilmaisimet ovat neuroverkkoja, jotka on erityisesti suunniteltu toimimaan rajoitetulla laitteistolla. Ne käyttävät usein pieniä runkoverkkoja (kuten MobileNet tai ShuffleNet), pienennettyjä kerrosleveyksiä tai yksinkertaistettuja kaula/pää-rakenteita. Esimerkiksi YOLO-perheen malleihin kuuluvat "nano"- ja "tiny"-versiot (esim. YOLOv8n, YOLOv5s), joissa on vähemmän parametreja ja jotka vaativat vähemmän operaatioita (FLOP).

Tällaiset ilmaisimet voivat toimia kymmenien kuvien sekunnissa nopeudella sulautetuissa laitteistoissa, kuten NVIDIA Jetson Nanossa tai Google Coralissa. Esimerkiksi Ag-YOLO oli räätälöity YOLO-pohjainen ilmaisin palmuviljelmille, joka toimi 36,5 fps:n nopeudella Intel Neural Compute Stick 2:lla (käyttäen vain 1,5 W) ja saavutti korkean tarkkuuden (F1 = 0,9205). Tämä malli käytti noin 12 kertaa vähemmän parametreja kuin YOLOv3-Tiny ja samalla kaksinkertaisti nopeudensa.

Kevyet esineidenilmaisimet miehittämättömien ilma-alusten alustoille

Nämä esimerkit havainnollistavat mallin suunnittelussa tarvittavia kompromisseja: mallin koon tai monimutkaisuuden pienentäminen (esim. vähemmän kerroksia tai kanavia) tyypillisesti nopeuttaa päättelyä ja vähentää energiankulutusta, mutta voi heikentää tarkkuutta. Ag-YOLO uhrasi jonkin verran kapasiteettia nopeuden ja tehokkuuden parantamiseksi, mutta säilytti silti korkean F1-pistemäärän 0,92 tehtävässään.

Vastaavasti kolmea YOLOv7-varianttia verrattiin rikkaruohojen havaitsemisessa: täysi YOLOv7 saavutti 83%:n tarkkuuden, kun taas pienemmän YOLOv7-w6-verkon tarkkuus laski 63%:hen. Tämä havainnollistaa geneeristen kevyiden ilmaisimien rajoitusta: yhteen ympäristöön tai kohdetyyppiin viritetyt mallit saattavat toimia heikommin toisessa. Nopeuden vuoksi kavennettu ilmaisin saattaa jättää huomaamatta hienovaraisia vihjeitä (esim. pieniä tai naamioituneita rikkaruohoja), mikä heikentää laitteen kestävyyttä vaihtelevissa olosuhteissa.

Maataloudessa nämä geneeriset kevyet verkot eivät välttämättä ole optimaalisia ilman lisäsäätöjä. Esimerkiksi yleisillä tietojoukoilla esikoulutettu YOLOv7-malli ei välttämättä käsittele täydellisesti viljelykuvien ainutlaatuisia tekstuureja ja mittakaavoja. Siksi malliarkkitehtuurin optimoinnille on tarvetta tehtävä- ja alustakohtaisesti. Manuaalinen viritys (tasojen, suodattimien jne. vaihtaminen) kullekin uudelle droonityypille tai viljelykasvilajikkeelle on työlästä. Tämä kannustaa automatisoituihin menetelmiin – kuten käyttöönottotietoisiin NAS-järjestelmiin – parhaan tasapainon löytämiseksi koon, tarkkuuden ja kestävyyden välillä tietylle miehittämättömän ilma-aluksen alustalle ja maataloussovellukselle.

Neuraalisten laitteiden arkkitehtuurihaku miehittämättömien ilma-alusten näköjärjestelmissä

Neural Architecture Search (NAS) on automatisoitu menetelmä neuroverkkoarkkitehtuurien suunnitteluun. Sen sijaan, että kerrosten, suodattimien ja yhteyksien määrä asetettaisiin manuaalisesti, NAS käyttää algoritmeja (vahvistusoppimista, evoluutiomenetelmiä tai gradienttipohjaista hakua) tutkiakseen mahdollisten suunnittelumallien avaruutta ja löytääkseen sellaisia, jotka optimoivat valitun tavoitteen (kuten tarkkuuden).

NAS-palvelimia on jo sovellettu mobiiliystävällisten verkkojen luomiseen. Esimerkiksi Googlen MnasNet oli uraauurtava "alustatietoinen" NAS, joka sisällytti suoraan todellisen laitteen latenssin tavoitteeseen. MnasNet mittasi päättelyaikaa Google Pixel -puhelimella kullekin ehdokasmallille haun aikana ja tasapainotti tarkkuuden tämän mitatun latenssin kanssa. Tuloksena oli CNN-verkkojen perhe, jotka olivat sekä nopeita että tarkkoja mobiililaitteistolla ja ylittivät ImageNetissä manuaalisesti suunnitellut MobileNet- ja NASNet-mallit.

Yleiset NAS-lähestymistavat, kuten MnasNet, keskittyvät kuitenkin yleisiin näkötehtäviin (ImageNet-luokittelu tai COCO-havaitseminen) ja yleiseen laitteistoon (esim. matkapuhelimet). Miehittämättömien ilmaisimien sadon seurannassa ongelma on erikoistuneempi. Haluamme ilmaisimia, jotka on optimoitu tietyille kohdeluokille (kasvit, rikkaruohot, tuholaiset) ja räätälöity miehittämättömän ilma-aluksen antureille ja lentoprofiilille. Tavallinen NAS, joka optimoi vain tarkkuuden tai yleisen latenssin, saattaa jättää huomiotta vivahteita, kuten pienten kohteiden havaitsemisen tai energiarajoitukset.

Perinteiset NAS-menetelmät voivat myös olla laskennallisesti erittäin kalliita (usein vaativat päiviä suurilla GPU-klustereilla), mikä ei ole aina käytännöllistä maataloustutkijoille. Siksi miehittämättömien ilma-alusten näköön tarvitaan tehtäväkohtaisia NAS-kehyksiä. Näiden on sisällettävä miehittämättömien ilma-alusten kannalta merkitykselliset kriteerit ja oltava mahdollisimman tehokkaita.

Kaikissa tapauksissa rajoitusten tiedostaminen on kriittistä: NAS-järjestelmän on oltava tietoinen kohdelaitteen rajoituksista (samanlainen kuin MnasNetissä) ja lennon aikana tehtävien miehittämättömien ilma-alusten tehtävien reaaliaikaisista vaatimuksista. Jos haku on liian hidasta tai jättää energiankulutuksen huomiotta, tuloksena oleva malli ei välttämättä toimi hyvin kentällä.

Käytännössä miehittämättömien lennokkien näköön tarkoitettu NAS sisällyttäisi laitteiston viiveen ja energian suoraan hakumetriikkaan. Voitaisiin esimerkiksi mitata ehdokasilmaisimen kuvanopeus todellisella droonitietokoneella (kuten NVIDIA Jetsonilla) ja käyttää sitä pistemääränä. Tämä on vastakohta yksinkertaisten välityspalvelimien, kuten FLOPien, käyttöön, jotka eivät kerää todellista nopeutta.

Näin tekemällä NAS voi löytää arkkitehtuureja, jotka parhaiten hyödyntävät laitteen ominaisuuksia. Yhteenvetona voidaan todeta, että NAS tarjoaa tavan suunnitella automaattisesti ilmaisimia miehittämättömille ilma-aluksille, mutta sitä on mukautettava ottamaan huomioon miehittämättömille ilma-aluksille ominaiset tehtävät ja tehokkuusvaatimukset.

Käyttöönottoa tukeva NAS: Keskeiset periaatteet

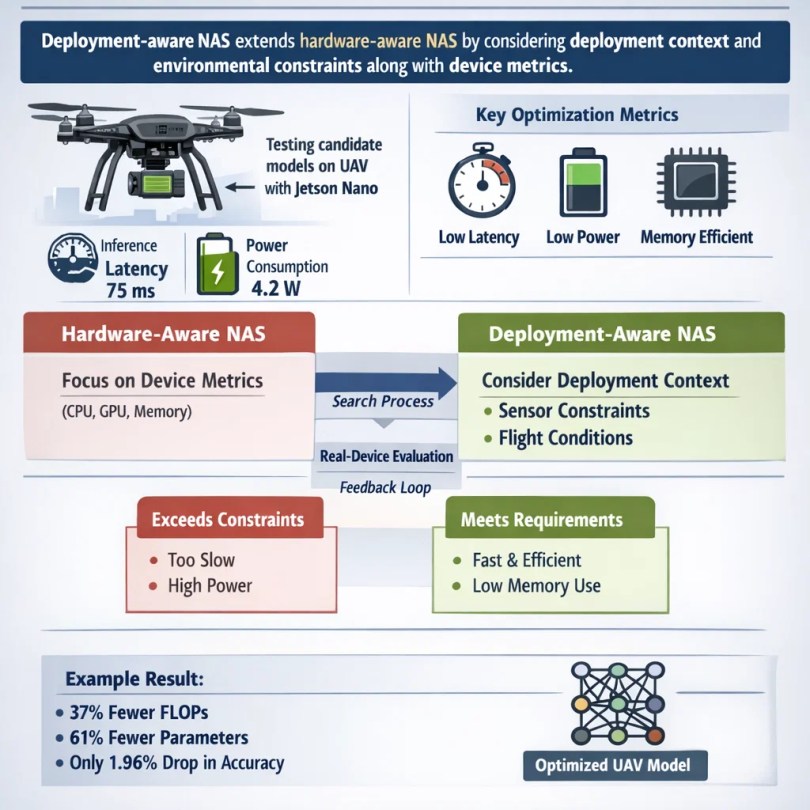
Käyttöönottotietoinen NAS laajentaa laitteistotietoista NAS-järjestelmää sisällyttämällä suunnitteluprosessiin käyttöönottokontekstin ja ympäristörajoitukset. Toisin sanoen se ottaa huomioon paitsi dronin laitteiston (suorittimen/näytönohjaimen nopeus, muistirajoitukset, energiabudjetti), myös sen, mitä drooni todellisuudessa kohtaa kentällä. Tämä tarkoittaa eksplisiittistä optimointia sellaisten mittareiden osalta kuin kohdelaitteen päättelylatenssi, virrankulutus ja muistin käyttö, samalla kun pyritään edelleen korkeaan tunnistustarkkuuteen.

Esimerkiksi NAS-alustalla voitaisiin ottaa käyttöön jokainen ehdokasmalli miehittämättömään ilma-alukseen kiinnitetyllä Jetson Nanolla ja tallentaa sen todellinen päättelyaika ja energiankulutus. Tämä empiirinen palaute auttaa ohjaamaan hakua kohti malleja, jotka todella täyttävät käyttöönottokriteerit.

Käyttöönottoa tukeva NAS: Keskeiset periaatteet

Laitteistotietoinen NAS (kuten MnasNet) keskittyy laitteen mittareihin, kun taas käyttöönottotietoinen NAS menee pidemmälle: se voi ottaa huomioon anturitulojen ominaisuudet (esim. kuvan resoluutio, monispektrikanavat) ja sovelluksen latenssitavoitteet (tarvittavat kuvat sekunnissa). Se voi jopa sisällyttää lentorajoituksia, kuten suurimman sallitun muistin, tai arviointeja simuloidun tuulen tärinän tai liikkeen epäterävyyden alla.

Käyttöönottotietoinen NAS saattaa rangaista arkkitehtuureja, jotka ylittävät esimerkiksi 5 W:n tehonkulutuksen tai jotka tarvitsevat enemmän muistia kuin dronella on. Näin tekemällä haku luonnollisesti painottuu käytännöllisiin malleihin miehittämättömän ilma-aluksen kenttätoiminnassa. Pohjimmiltaan käyttöönottotietoinen NAS pyrkii sulkemaan silmukan mallin suunnittelun ja todellisen käytön välillä. Sen sijaan, että arkkitehtuuri valittaisiin erikseen ja toivottaisiin sen toimivan, se sisältää systemaattisesti oikeiden laitteiden testauksen haun aikana.

Esimerkiksi Kerec ym. (2026) käyttivät tällaista viitekehystä miehittämättömän ilmaisimen (UAV) etsimiseen: he rakensivat YOLOv8n-peruslinjan päälle, mutta sisällyttivät etsintään Jetson Nanon latenssin ja energian. Tuloksena olevassa mallissa oli 37% vähemmän GFLOPeja ja 61% vähemmän parametreja kuin YOLOv8n:ssä, ja mAP:ssä oli vain 1,96% lasku. Tämä osoittaa selvästi, kuinka käyttöönottorajoitukset ohjasivat NAS:n paljon kevyempään ja nopeampaan verkkoon.

Käyttöönottotietoisen NAS-järjestelmän rooli täsmäviljelyn seurannassa

Käyttöönottotietoinen NAS voi parantaa huomattavasti miehittämättömien ilmaisimien sadon seurantaa räätälöimällä ilmaisimet maatalousolosuhteisiin. Esimerkiksi etsintä voi suosia arkkitehtuureja, jotka ovat hyviä pienten, ohuiden kohteiden (kuten kapeiden rikkaruohojen tai ohuiden maissintaimien) havaitsemisessa tai kasvien erottamisessa maaperän taustoista. Se voi säätää verkon syvyyttä ja vastaanottokenttiä tyypillisen lentokorkeuden mukaan: matalalla korkeudella kohteet täyttävät kuvan ja saattavat vaatia hienoja yksityiskohtia, kun taas korkealla verkon tulisi olla hyvä pienimuotoisessa havaitsemisessa. Käyttöönottotietoinen NAS voi koodata nämä vaatimukset hakutilaansa.

Nopeus on kriittistä kentällä. Kuvittele, että drone havaitsee tuholaisepidemian; jos malli on riittävän nopea käsittelemään videota esimerkiksi 30 fps:n nopeudella, se voi hälyttää lentäjän tai käynnistää välittömät hoitotoimenpiteet. Testeissä NAS:lla suunniteltu malli toimi Jetson Nanolla 28% nopeammin kuin tavallinen YOLOv8n optimoidun arkkitehtuurinsa ansiosta. Se kulutti myös 18,5% vähemmän energiaa ONNX-käyttöaikana, mikä tarkoittaa, että drone voi lentää pidempään samalla akulla. Nämä parannukset tekevät lennon aikaisesta päätöksenteosta helpompaa ja pidentävät tehtävän kestoa.

Toinen etu on kestävyys. Koska käyttöönottoa tukeva NAS sisältää laitteen todellisen arvioinnin, haku voi sisältää testejä vaihtelevissa olosuhteissa. Se voi esimerkiksi simuloida hämärää tai sisältää harjoituskuvia aamunkoitosta ja hämärästä varmistaen, että lopullinen ilmaisin säilyttää tarkkuuden todellisissa sää- ja valaistusmuutoksissa. Työ osoitti, että NAS:sta johdettu ilmaisin yleistyi hyvin: he testasivat sitä kahdella eri viljelykasviaineistolla (vehnäpät ja puuvillantaimet) ja havaitsivat vahvan suorituskyvyn molemmissa.

Käyttöönottotietoisen NAS-järjestelmän rooli täsmäviljelyn seurannassa

Tämä viittaa siihen, että käyttöönottoa tukevat NAS-järjestelmät auttoivat löytämään yleisiä, hyödyllisiä ominaisuuksia maataloudelle, mikä paransi yleistettävyyttä uusille pelloille. Kaiken kaikkiaan käyttöönottoa tukevat NAS-järjestelmät auttavat tasapainottamaan tarkkuutta ja pidempää lentoaikaa. Laskennan vähentämisen ansiosta droonit käyttävät vähemmän virtaa ja voivat kattaa suuremman alueen yhdellä akun latauksella, samalla kun ne havaitsevat sadot ja tuholaiset luotettavasti.

Maatalouden miehittämättömien ilmaisimien avaruussuunnittelun haku

Käyttöönottotietoisen NAS-järjestelmän tärkeä osa on hakuavaruus – joukko mahdollisia verkkorakenteita, joita se harkitsee. Miehittämättömien ilmaisimien sadonilmaisimien osalta hakuavaruus voidaan muokata siten, että se sisältää lupaavia arkkitehtuureja tälle alueelle. Keskeisiä osia ovat:

1. Selkärangan suunnittelu: Selkäranka on ominaisuuksien erotin. Miehittämättömien ilma-alusten tapauksessa voidaan käyttää kevyitä konvoluutiorakenteita, kuten syvyyssuunnassa erotettavia konvoluutioita (kuten MobileNetissä käytetään) tai käänteisiä jäännöslohkoja. Käänteiset residuaalit ja lineaariset pullonkaulat (MobileNetV2-tyyliin) ovat tunnettuja mobiilitehokkuudestaan. Hakuavaruus voisi mahdollistaa kunkin lohkon leveyden (kanavien lukumäärän) ja syvyyden vaihtelun miehittämättömän ilma-aluksen laskentabudjetin mukaan. Myös huomio- tai muuntajapohjaisia moduuleja voitaisiin käyttää, jos miehittämätön ilma-alus pystyy tarjoamaan niitä pienellä teholla.

2. Kaulan muotoilu: Monet objektinilmaisimet käyttävät ominaisuuspyramideja (FPN) tai polkujen yhdistämisverkkoja yhdistääkseen moniskaalaisia ominaisuuksia. Haussa voitaisiin tutkia yksinkertaistettuja FPN-verkkoja tai kevyttä ominaisuuksien yhdistämistä. Vaihtoehtoina voisivat olla esimerkiksi yksiskaalaisen pään käyttö verrattuna moniskaalaisiin päihin. Tila voi mahdollistaa kerrosten yhdistämisen tai yhteyksien ohittamisen, jotka auttavat havaitsemaan eri kokoisia kohteita.

3. Pään muotoilu: Myös tunnistuspäätä (luokittelu- ja laatikkoregressiokerrokset) voidaan vaihdella. Yhtenäisiä kenttiä etsiville miehittämättömille ilma-aluksille yksinkertaisempi pää saattaa riittää. Mutta pienten rikkaruohojen havaitsemiseksi haku voi sisältää ylimääräisiä konvoluutiokerroksia tai erilaisia ankkurointimenetelmiä.

4. Kevyet toiminnot: Hakuavaruus voi eksplisiittisesti sallia vain edulliset operaatiot. Esimerkiksi valinnan 3×3-konversion ja halvemman 1×3+3×1-faktoroitujen konversioiden välillä tai GhostNet-moduulien sisällyttämisen. Se voi myös sallia pienet ytimen koot tai pienemmät ulottuvuudet laskennan rajoittamiseksi. Kaikki nämä valinnat määräytyvät laitteiston mukaan. Avaruus voi kieltää kaikki tasokonfiguraatiot, jotka ylittävät dronin muistirajan tai odotetun energiakynnyksen.

Suunnittelemalla tätä hakutilaa huolellisesti NAS-prosessia ohjataan kohti tehokkaita ja toimivia arkkitehtuureja. Tuloksena saattaa olla uudenlainen lohkojen yhdistelmä, jota ei ole otettu huomioon standardimalleissa. Parhaiten löydetty ilmaisin käytti mukautettuja lohkovalintoja, jotka lyhensivät GFLOP-arvoja 37%:llä ja parametreja 61%:llä YOLOv8n:ään verrattuna.

Tämä oli mahdollista, koska NAS pystyi yhdistelemään runko- ja pääelementtejä miehittämättömien ilmaisimien asettamissa rajoissa. Yhteenvetona voidaan todeta, että maatalouden miehittämättömien ilmaisimien haku keskittyy skaalautuviin, kevyisiin rakennuspalikoihin ja moniskaalaiseen käsittelyyn, kaikki aluksen laitteiston rajoissa.

Optimointitavoitteet ja -rajoitukset

Käyttöönottotietoisten NAS-järjestelmien on tasapainoteltava useiden tavoitteiden kanssa. Ensisijainen tavoite on yleensä havaitsemistarkkuus (esim. keskimääräinen tarkkuus, mAP), mitattuna viljelykasvien seurantatietojoukoista. Esimerkiksi mAP@50 (tarkkuus 50% IOU:lla) on yleinen mittari. NAS-optimoidussa mallissa mAP@50 oli vain 1,96%:n lasku perus-YOLOv8n-malliin verrattuna, mikä on hyvin pieni menetys saavutettuihin parannuksiin nähden. Myös tarkkuus ja kattavuus (tai F1-pisteytys) avainluokissa (rikkaruohot, viljelykasvit) otetaan huomioon.

Samaan aikaan latenssi ja energia on optimoitava. Latenssi on kuvaa kohti kuluva päättelyaika; sulautetulla näytönohjaimella se voi olla 20–50 ms tai enemmän. Pienempi latenssi tarkoittaa suurempaa kuvataajuutta. Energiankulutus (joulea kuvaa kohden) on ratkaisevan tärkeää lennon kestävyyden kannalta. Muistin koko (parametrien määrä, mallin koko) on toinen rajoitus; mallien on mahduttava laitteen RAM-muistiin. Siksi NAS yleensä asettaa tavoitteen tai rangaistuksen näille rajoituksille.

Esimerkiksi mikä tahansa malli, joka on tiettyä kynnysarvoa hitaampi tai parametribudjetin yläpuolella, voidaan luokitella alemmaksi. Tämä tekee NAS:sta käytännössä monitavoitteisen optimointitehtävän: maksimoi tarkkuus ja minimoi latenssi, energiankulutus ja koko.

Käytännössä tämä voitaisiin tehdä painotetulla tavoitteiden summalla tai kovilla rajoituksilla. Jotkut menetelmät antavat suuren rangaistuksen kaikille ehdokkaille, jotka ylittävät miehittämättömän ilma-aluksen tehorajan. Toiset laskevat eksplisiittisesti energiamittarin: malleja testattiin ONNX-ajonaikaisella ympäristöllä "energiatehokkuuden" mittaamiseksi, ja paras malli oli +18,5% energiatehokkaampi kuin YOLOv8n. Tämä oli yksi heidän hakuaan ohjaavista tavoitteista.

Löydetyt kompromissit voidaan visualisoida Pareto-rajalla: toisessa päässä ovat erittäin nopeat pienet mallit, joiden tarkkuus on alhaisempi, ja toisessa päässä suuret ja tarkat mallit, jotka ovat liian hitaita tai paljon virtaa kuluttavia droonille. Käyttöönottotietoiset NAS-järjestelmät pyrkivät löytämään tältä raja-alueelta optimaalisen pisteen, joka vastaa todellisia tehtävän prioriteetteja (esim. pieni tarkkuuden menetys suurella kiihtyvyydellä). Yhteenvetona voidaan todeta, että NAS-järjestelmän on otettava huomioon tarkkuusmittarit (mAP, F1) ja päättelyrajoitukset (ms per frame, joulea per frame, muisti) yhdessä. Tämä tasapainoinen optimointi tekee mallista todella käyttöönottovalmiin miehittämättömien ilma-alusten käyttöön.

Koulutus ja arviointi realistisissa maatalousympäristöissä

Jotta NAS-löydökset toimisivat hyvin, ne on koulutettava ja testattava realistisilla maatalousdatoilla. Tämä tarkoittaa sellaisten tietojoukkojen käyttöä, jotka tallentavat todellisten peltojen vaihtelun: eri viljelykasvilajit, kasvuvaiheet, vuodenajat, valaistusolosuhteet ja korkeudet. Esimerkiksi pelkästään nuorten maissinversojen kuvilla kouluttaminen ei välttämättä yleisty kypsiin vehnätäihin. Peltoa edustavat tietojoukot varmistavat, että malli oppii tilalla tärkeät ominaisuudet. Koulutuksen aikana voidaan myös käyttää datan lisäystä (satunnaiset viljelykasvit, kirkkauden muutokset, liikkeen aiheuttama epäterävyys).

Koulutus ja arviointi realistisissa maatalousympäristöissä

Arvioinnissa on tärkeää testata mallia mahdollisimman todellisissa olosuhteissa. Simulointityökalut voivat auttaa (esim. virtuaalisen dronin lentäminen 3D-kenttien yli), mutta oikeat lentotestit ovat kultainen standardi. Mallia verrataan ilma-aluksen laitteistoon. NAS-ajon jälkeen he ottivat ehdokkaan käyttöön Jetson Nanolla ja mittasivat 28.1% nopeamman päättelyn (verrattuna YOLOv8n-perustasoon) ja paremman energiankulutuksen. Tällainen reaaliaikaisten laitteiden palaute vahvistaa, että haku tuotti mallin, joka todella täyttää vaatimukset.

Myös yleistäminen on ratkaisevan tärkeää. Mallia voidaan hakea ja kouluttaa yhdellä viljelykasvilla (esimerkiksi vehnällä), mutta viljelijät tarvitsevat ilmaisimia, jotka toimivat eri pelloilla. Tutkimus osoitti vahvaa yleistämistä eri viljelykasvien välillä: yhteen tehtävään koulutettu NAS-pohjainen ilmaisin toimi edelleen hyvin eri viljelykasvien tietojoukolla (puuvillantaimet) ilman uudelleenkoulutusta. Tämä viittaa siihen, että käyttöönottotietoiset NAS-järjestelmät voivat tuottaa vankkoja arkkitehtuureja. Alueiden muutokset (esim. siirtyminen maissipelloilta hedelmätarhoille) saattavat kuitenkin vaatia hienosäätöä tai lisähakua. Myös eri vuodenaikojen testausta (kesä- vs. syksy -kuvat) suositellaan.

Lopuksi, jokainen uusi malli tulisi vertailla miehittämättömän ilma-aluksen (UAV) alustalla ennen käyttöönottoa. Tämä sisältää sen tarkkuuden ja nopeuden kirjaamisen droneihin, laitteiston ylikuumenemisen välttämisen ja virrankulutuksen tarkistamisen. Vasta sen jälkeen maanviljelijät voivat luottaa siihen kriittisen valvonnan osalta. Yhdistämällä kenttätyöhön liittyvän koulutuksen ja perusteellisen laitteistoarvioinnin käyttöönottotietoiset NAS-järjestelmät tuottavat ilmaisimia, jotka ovat paitsi teoreettisesti tehokkaita, myös kentällä todistettuja.

Edut manuaalisesti suunniteltuihin miehittämättömien ilmaisimien ilmaisimiin verrattuna

Käyttöönottotietoinen NAS tarjoaa useita selkeitä etuja perinteisiin, manuaalisesti suunniteltuihin miehittämättömien ilma-alusten malleihin verrattuna:

1. Paremman suorituskyvyn kompromissit: NAS-löydetyt mallit tarjoavat yleensä korkeampia tarkkuus-nopeus-energiatehokkuusyhdistelmiä. Esimerkiksi paras malli toimi 28% nopeammin ja käytti 18,5% vähemmän energiaa Jetson Nanolla kuin manuaalisesti valittu YOLOv8n-perusmalli, samalla kun se menetti vain ~2% havaitsemis-mAP:ssä. Tällaisen tasapainon saavuttaminen manuaalisesti olisi erittäin vaikeaa.

2. Parannettu yleistys: NAS:n löytämät mallit voivat olla paremmin sopeutettavissa uusiin olosuhteisiin, koska haku voi sisältää monipuolista dataa tai tavoitteita. Automaattisesti suunniteltu ilmaisin yleistyi hyvin eri viljelykasvien (vehnä ja puuvilla) ja valaistusolosuhteiden välillä. Tämä laaja luotettavuus on ratkaisevan tärkeää, kun lennot kohtaavat odottamattomia tilanteita.

3. Vähentynyt suunnittelutyö: NAS automatisoi paljon kokeilu- ja erehdysmenetelmää. Sen sijaan, että kerrosten kokoja säädettäisiin manuaalisesti ja testattaisiin useita ehdokkaita, käyttöönottotietoinen NAS tutkii iteratiivisesti vaihtoehtoja ja löytää sinulle parhaan rakenteen. Tämä säästää kehitysaikaa ja asiantuntemusta, mikä helpottaa ilmaisimien päivittämistä uusia tehtäviä tai laitteistoa varten.

4. Skaalautuvuus: Kun NAS-kehys on määritetty, sitä voidaan käyttää eri miehittämättömien ilma-alusten alustoilla tai tehtävissä. Esimerkiksi sama käyttöönottoa tukeva NAS voisi etsiä ilmaisinta, joka on viritetty eri kameran resoluutiolle tai droonimallille, yksinkertaisesti muuttamalla rajoitearvoja. Tämä on paljon skaalautuvampaa kuin verkkojen uudelleensuunnittelu alusta alkaen jokaista skenaariota varten.

Haasteet ja rajoitukset

Käyttöönottotietoinen NAS on tehokas, mutta ei mikään ihmelääke. Sitä on käytettävä harkiten ja tiedostaen sen resurssivaatimukset ja kohdeympäristön vaihtelevuus. Lupauksestaan huolimatta käyttöönottotietoisella NAS:lla on haasteita:

1. Korkeat hakukustannukset: NAS voi vaatia huomattavaa laskentatehoa. Tehokkaista algoritmeista huolimatta arkkitehtuuritilan etsiminen voi viedä paljon GPU-tunteja (tai erikoislaskentaa). Jos hakutyötä ei hallita huolellisesti, se voi olla joillekin tiimeille kohtuuttoman suuri.

2. Dataharha ja toimialueen siirtymä: NAS on vain niin hyvä kuin käytetyt tiedot. Jos harjoituskuvat eivät vastaa kenttäolosuhteita, löydetty arkkitehtuuri voi toimia heikommin todellisuudessa. Esimerkiksi yhdelle viljelykasvilajille tai yhdelle maantieteelliselle alueelle viritetty malli ei välttämättä siirry täydellisesti toiseen ilman lisäsovituksia.

3. Laitteiston heterogeenisuus: Miehittämättömien ilma-alusten laitteistoa on saatavilla monenlaisina (erilaisia sulautettuja näytönohjaimia, suorittimia ja FPGA-piirejä). Yhdelle emolevylle optimoitu malli ei välttämättä ole optimaalinen toiselle. Käyttöönottotietoisen NAS-järjestelmän on joko suoritettava haku uudelleen jokaiselle alustalle tai käytettävä kaikille sopivia konservatiivisia rajoituksia – mikä voi rajoittaa suorituskykyä.

4. Käytännön rajoitukset: Todellisiin maatalouskäyttöönottoihin liittyy ongelmia, kuten verkon päivitykset langattomasti, järjestelmän integrointi lennonohjaukseen ja turvallisuussertifiointi. Paraskin NAS-malli on integroitava täydelliseen droonijärjestelmään. Mallipäivitysten koordinointi, viranomaishyväksynnät ja viljelijöiden koulutus ovat ei-teknisiä esteitä.

Tulevaisuuden suunnat

Tulevaisuudessa mallinnus, anturitekniikka ja miehittämättömien ilma-alusten ohjaus integroidaan todennäköisesti entistä tiiviimmin. Käyttöönottotietoinen NAS on edelleen keskeinen työkalu tässä yhteissuunnitteluprosessissa. Tulevaisuutta ajatellen esiin nousee useita jännittäviä mahdollisuuksia:

1. Online- ja mukautuva NAS: Kertaluonteisen offline-haun sijaan tulevaisuuden järjestelmät saattavat säätää verkkoa reaaliajassa tai lentojen välillä. Esimerkiksi drone voisi aloittaa perusmallista ja kevyiden NAS-algoritmien avulla säätää itseään käsittelemään uusia valaistus- tai maasto-olosuhteita lennossa. Tämä "laitteella oleva NAS" on erittäin haastava, mutta se voisi parantaa huomattavasti sopeutumiskykyä.

2. Antureiden ja mallien yhteissuunnittelu: Tulevaisuuden täsmäviljelyjärjestelmät voisivat yhdessä optimoida kameran (RGB, monispektrinen, infrapuna) ja neuroverkon valinnan. Käyttöönottotietoinen NAS voisi laajentua siten, että se sisältäisi anturiparametrit (kuten käytetyt spektrikaistat) haussaan löytääkseen parhaan laitteiston ja mallin yhdistelmän.

3. Monispektrinen/hyperspektrinen integrointi: Kuten puuvillatautia koskeva tutkimus viittaa, monispektristen kuvien integrointi voi tehostaa havaitsemista, erityisesti varhaisvaiheen ongelmien osalta. Tulevaisuuden NAS voisi tutkia monivirtamalleja, jotka yhdistävät RGB- ja lähi-infrapunakanavia, jotta hienovaraisia kasvimuutoksia voidaan havaita luotettavammin.

4. Autonomiset päätöksentekoprosessit: Lopulta NAS-optimoidut ilmaisimet voivat tarjota täyden autonomian. Esimerkiksi drone voi automaattisesti luoda ruiskutussuunnitelman tai hälyttää tilanhoitajia, jos se havaitsee tiettyjä olosuhteita. Käyttöönottotietoista NAS-järjestelmää voitaisiin laajentaa päästä päähän -putkiin (havaitsemis- ja toimintamallit), mikä optimoi koko järjestelmän.

5. Eettiset ja ympäristöön liittyvät näkökohdat: Miehittämättömien ilma-alusten (UAV) kehittyessä meidän on otettava huomioon yksityisyys, ilmatilan turvallisuus ja vaikutukset maataloustyövoimaan (kuten Agrawal ja Arafat ovat todenneet). NAS-optimoitujen droonien vastuullisen käytön varmistaminen maataloudessa on tärkeä tulevaisuuden tavoite.

Johtopäätös

Käyttöönottotietoinen NAS edustaa tehokasta lähestymistapaa kevyiden objektinilmaisimien räätälöintiin miehittämättömien ilmaisimien (UAV) pohjaiseen sadonseurantaan. Upottamalla miehittämättömien ilmaisimien laitteiston ja tehtävärajoitukset hakuun se tuottaa malleja, jotka säästävät laskentaa ja energiaa tinkimättä tarkkuudesta. Esimerkiksi äskettäin tehdyssä tutkimuksessa osoitettiin, että NAS:n suunnittelema ilmaisin käytti 37% vähemmän FLOPeja ja 61% vähemmän parametreja kuin referenssi-YOLOv8n, mutta sen mAP laski vain noin 2%.

Todellisilla drone-laitteistoilla tämä tarkoitti 28%:n nopeampaa päättelyä ja 18%:n parempaa energiatehokkuutta. Tällaiset edut tarkoittavat pidempiä lentoaikoja, nopeampaa analyysia ja reagoivampaa maataloustukea. Verrattuna manuaalisesti luotuihin malleihin, käyttöönottotietoinen NAS tarjoaa paremman suorituskyvyn yleistyksen, vähemmän manuaalista säätötyötä ja skaalautuvuutta uusille miehittämättömien ilma-alusten alustoille.

Tarkkuusviljelyn yhteydessä nämä parannukset voivat tehdä miehittämättömien ilma-alusten sadon seurannasta käytännöllisempää ja tehokkaampaa. NAS-optimoiduilla ilmaisimilla varustetut droonit pystyvät havaitsemaan rikkaruohot, tuholaiset tai stressin luotettavammin, mikä mahdollistaa oikea-aikaiset toimenpiteet, jotka säästävät resursseja ja lisäävät satoja. Maatalouden jatkaessa droonien ja tekoälyn käyttöönottoa, käyttöönottotietoisilla NAS-järjestelmillä on keskeinen rooli sen varmistamisessa, että näissä droneissa toimivat mallit ovat tehokkaita, tarkkoja ja peltokäyttöön valmiita. Se kuroa umpeen kuilua huippuluokan neuroverkkotutkimuksen ja viljelijöiden käytännön tarpeiden välillä ja auttaa edistämään datalähtöisen täsmäviljelyn tulevaisuutta.

Ohranviljely saa vauhtia kevyellä YOLOv5-tunnistuksella

Ylämaan ohra, Kiinan Qinghain-Tiibetin ylängön korkealla sijaitsevilla alueilla viljeltävä kestävä viljakasvi, on ratkaisevassa roolissa paikallisessa ruokaturvassa ja taloudellisessa vakaudessa. Tieteellisesti se tunnetaan nimellä Hordeum vulgare L., tämä viljelykasvi viihtyy äärimmäisissä olosuhteissa – ohuessa ilmassa, alhaisissa happipitoisuuksissa ja 6,3 °C:n keskilämpötilassa vuodessa – mikä tekee siitä korvaamattoman yhteisöille ankarissa ympäristöissä.

Ylämaan ohraa viljellään Kiinassa yli 270 000 hehtaarilla, pääasiassa Xizangin autonomisella alueella. Ylämaan ohra muodostaa yli puolet alueen kylvöalasta ja yli 701 TP3 t sen kokonaisviljatuotannosta. Ohran tiheyden – taimien tai tähkien lukumäärän pinta-alayksikköä kohti – tarkka seuranta on välttämätöntä maatalouskäytäntöjen, kuten kastelun ja lannoituksen, optimoimiseksi ja satojen ennustamiseksi.

Perinteiset menetelmät, kuten manuaalinen näytteenotto tai satelliittikuvaus, ovat kuitenkin osoittautuneet tehottomaksi, työvoimavaltaiseksi tai riittämättömän yksityiskohtaiseksi. Näiden haasteiden ratkaisemiseksi Fujianin maatalous- ja metsätalousyliopiston sekä Chengdun teknillisen yliopiston tutkijat kehittivät innovatiivisen tekoälymallin, joka perustuu YOLOv5-algoritmiin, joka on huippuluokan objektien tunnistusalgoritmi.

Heidän työnsä, joka julkaistiin Kasvimenetelmät (2025) saavutti merkittäviä tuloksia, mukaan lukien 93,1%:n keskiarvon tarkkuuden (mAP) – mittarin, joka mittaa kokonaisilmaisutarkkuutta – ja 75,6%:n laskun laskentakustannuksissa, mikä tekee siitä sopivan reaaliaikaisiin dronejen käyttöönottoihin.

Haasteet ja innovaatiot sadon seurannassa

Ylämaan ohran merkitys ulottuu sen pelkän ravinnonlähteen lisäksi. Pelkästään vuonna 2022 Rikaze City, merkittävä ohrantuotantoalue, korjasi 408 900 tonnia ohraa 60 000 hehtaarin alueella, mikä oli lähes puolet Tiibetin viljan kokonaistuotannosta.

Kulttuurisesta ja taloudellisesta merkityksestään huolimatta ohran satojen arviointi on pitkään ollut haastavaa. Perinteiset menetelmät, kuten manuaalinen laskenta tai satelliittikuvat, ovat joko liian työläitä tai niiltä puuttuu tarvittava tarkkuus yksittäisten ohran tähkien – kasvin jyviä kantavien osien, jotka ovat usein vain 2–3 senttimetriä leveitä – havaitsemiseksi.

Manuaalinen näytteenotto edellyttää viljelijöiltä pelto-osien fyysistä tarkastamista – prosessi, joka on hidas, subjektiivinen ja epäkäytännöllinen suurille tiloille. Satelliittikuvat, vaikka ne ovatkin hyödyllisiä laajoihin havaintoihin, kamppailevat alhaisen resoluution (usein 10–30 metriä pikseliä kohden) ja toistuvien säähäiriöiden, kuten pilvipeitteen, kanssa vuoristoalueilla, kuten Tiibetissä.

Näiden rajoitusten voittamiseksi tutkijat turvautuivat miehittämättömiin ilma-aluksiin (UAV) eli droneihin, joissa oli 20 megapikselin kamerat. Nämä dronet ottivat 501 korkearesoluutioista kuvaa Rikaze Cityn ohrapelloista kahden kriittisen kasvuvaiheen aikana: kasvuvaiheessa elokuussa 2022, jolle ovat ominaisia vihreät, kehittyvät tähdet, ja kypsymisvaiheessa elokuussa 2023, jolle ovat ominaisia kullankeltaiset, sadonkorjuuvalmiit tähdet.

Droonipohjainen ohrapeltojen seuranta Rikazen kaupungissa

Näiden kuvien analysointi kuitenkin toi mukanaan haasteita, kuten dronejen liikkeen aiheuttamat epäselvät reunat, ohran tähkien pieni koko ilmakuvissa ja päällekkäiset tähkät tiheästi istutetuilla pelloilla.

Näiden ongelmien ratkaisemiseksi tutkijat esikäsittelivät kuvat jakamalla jokaisen korkean resoluution kuvan 35 pienempään osakuvaan ja suodattamalla pois epäselvät reunat, jolloin saatiin 2 970 korkealaatuista osakuvaa koulutusta varten. Tämä esikäsittelyvaihe varmisti, että malli keskittyi selkeään ja toimivaan dataan, välttäen heikkolaatuisten alueiden aiheuttamat häiriötekijät.

Tekniset edistysaskeleet objektien havaitsemisessa

Keskeistä tässä tutkimuksessa on YOLOv5-algoritmi (You Only Look Once version 5), yksivaiheinen objektien tunnistusmalli, joka tunnetaan nopeudestaan ja modulaarisesta rakenteestaan. Toisin kuin vanhemmat kaksivaiheiset mallit, kuten Faster R-CNN, jotka ensin tunnistavat kiinnostuksen kohteena olevat alueet ja sitten luokittelevat objektit, YOLOv5 suorittaa tunnistuksen yhdellä kertaa, mikä tekee siitä huomattavasti nopeamman.

YOLOv5n-perusmalli, jossa oli 1,76 miljoonaa parametria (tekoälymallin konfiguroitavia komponentteja) ja 4,1 miljardia FLOPia (liukulukuoperaatioita, laskennallisen monimutkaisuuden mittari), oli jo tehokas. Pienten, päällekkäisten ohrapiikkien havaitseminen vaati kuitenkin lisäoptimointia.

Tutkimusryhmä esitteli malliin kolme keskeistä parannusta: syvyyssuunnassa erotettavan konvoluution (DSConv), haamukonvoluution (GhostConv) ja konvoluutiolohkohuomiomoduulin (CBAM).

Syvyyssuuntainen eroteltava konvoluutio (DSConv) vähentää laskentakustannuksia jakamalla standardin konvoluutioprosessin – matemaattisen operaation, joka poimii kuvista ominaisuuksia – kahteen vaiheeseen. Ensinnäkin syvyyssuuntainen konvoluutio kohdistaa suodattimia yksittäisiin värikanaviin (esim. punainen, vihreä, sininen) ja analysoi jokaisen kanavan erikseen.

Tätä seuraa pistekohtainen konvoluutio, jossa yhdistetään tulokset kanavien välillä käyttäen 1×1-ytimiä. Tämä lähestymistapa vähentää parametrien määrää jopa 75%.

Parametrin pienennys syvyyssuuntaisessa erotettavassa konvoluutiossa

Esimerkiksi perinteinen 3×3-konvoluutio, jossa on 64 tulo- ja 128 lähtökanavaa, vaatii 73 728 parametria, kun taas DSConv vähentää tämän vain 8 768:aan – 88%-vähennys. Tämä tehokkuus on kriittistä mallien käyttöönotossa droneissa tai mobiililaitteissa, joiden prosessointiteho on rajallinen.

Haamukonvoluutio (GhostConv) keventää mallia entisestään luomalla lisää ominaisuuskarttoja – yksinkertaistettuja kuvakuvioiden esityksiä – yksinkertaisten lineaaristen operaatioiden, kuten kiertämisen tai skaalaamisen, avulla resursseja kuluttavien konvoluutioiden sijaan.

Perinteiset konvoluutiokerrokset tuottavat tarpeettomia ominaisuuksia, jotka tuhlaavat laskentaresursseja. GhostConv ratkaisee tämän luomalla "haamu"-ominaisuuksia olemassa olevista, mikä käytännössä puolittaa parametrit tietyissä kerroksissa.

Esimerkiksi kerros, jossa on 64 tulo- ja 128 lähtökanavaa, vaatisi perinteisesti 73 728 parametria, mutta GhostConv supistaa tämän muotoon 36,864 säilyttäen samalla tarkkuuden. Tämä tekniikka on erityisen hyödyllinen pienten kohteiden, kuten ohranpiikkien, havaitsemisessa, jossa laskennallinen tehokkuus on ensiarvoisen tärkeää.

Konvoluutiolohkojen tarkkaavaisuusmoduuli (CBAM) integroitiin auttamaan mallia keskittymään kriittisiin ominaisuuksiin jopa täynnä olevissa ympäristöissä. Ihmisen visuaalisista järjestelmistä inspiroituneet tarkkaavaisuusmekanismit mahdollistavat tekoälymallien priorisoida kuvan tärkeitä osia.

CBAM käyttää kahdenlaisia huomioita: kanavahuomiota, joka tunnistaa tärkeät värikanavat (esim. vihreä kasvaville piikkien osille), ja spatiaalista huomioita, joka korostaa kuvan keskeisiä alueita (esim. piikkiryppäitä). Korvaamalla vakiomoduulit DSConv- ja GhostConv-moduuleilla ja sisällyttämällä CBAM:n tutkijat loivat virtaviivaisemman ja tarkemman mallin, joka on räätälöity ohran havaitsemiseen.

Toteutus ja tulokset

Mallin kouluttamiseksi tutkijat merkitsivät manuaalisesti 135 alkuperäistä kuvaa käyttämällä rajaavia laatikoita – suorakaiteen muotoisia kehyksiä, jotka merkitsevät ohranpiikkien sijainnin – ja luokittelemalla piikkien kasvu- ja kypsymisvaiheisiin. Tiedon lisäystekniikat – kuten kiertäminen, kohinan injektointi, peittäminen ja terävöittäminen – laajensivat tietojoukkoa 2 970 kuvaan, mikä paransi mallin kykyä yleistää erilaisissa kenttäolosuhteissa.

Esimerkiksi kuvien kiertäminen 90°, 180° tai 270° auttoi mallia tunnistamaan piikkejä eri kulmista, samalla kun kohinan lisääminen simuloi tosielämän epätäydellisyyksiä, kuten pölyä tai varjoja. Aineisto jaettiin harjoitusjoukkoon (80%) ja validointijoukkoon (20%), mikä varmisti luotettavan arvioinnin.

Koulutus tapahtui tehokkaalla järjestelmässä, jossa oli AMD Ryzen 7 -suoritin, NVIDIA RTX 4060 -näytönohjain ja 64 Gt RAM-muistia, käyttäen PyTorch-kehystä – suosittua syväoppimisen työkalua. Yli 300 koulutusepookkia (täydelliset läpikäynnit tietojoukon läpi), mallin tarkkuutta (oikeiden havaintojen tarkkuus), palautumiskykyä (kyky löytää kaikki olennaiset piikit) ja hävikkiä (virheprosentti) seurattiin huolellisesti.

Tulokset olivat silmiinpistäviä. Parannettu YOLOv5-malli saavutti tarkkuuden 92,2% (nousu lähtötilanteen 89,1%:stä) ja havaittavuuden 86,2%:n (nousu lähtötilanteen 83,1%:stä), ylittäen lähtötilanteen YOLOv5n:n 3,1%:llä molemmissa mittareissa. Sen keskimääräinen tarkkuus (mAP) – kattava mittari, joka laskee keskiarvon havaitsemistarkkuudelle kaikissa luokissa – oli 93,1%, yksittäisten pistemäärien ollessa 92,7% kasvuvaiheen piikkien ja 93,5% kypsymisvaiheen piikkien osalta.

YOLOv5-mallin koulutustulokset

Yhtä vaikuttavaa oli sen laskennallinen tehokkuus: mallin parametrit laskivat 70,6%:llä 1,2 miljoonaan, ja FLOP-arvot laskivat 75,6%:llä 3,1 miljardiin. Vertailuanalyysit johtavien mallien, kuten Faster R-CNN:n ja YOLOv8n:n, kanssa korostivat sen paremmuutta.

Vaikka YOLOv8n saavutti hieman korkeamman mAP:n (93,8%), sen parametrit (3,0 miljoonaa) ja FLOPit (8,1 miljardia) olivat vastaavasti 2,5- ja 2,6-kertaiset, mikä tekee ehdotetusta mallista huomattavasti tehokkaamman reaaliaikaisissa sovelluksissa.

Visuaaliset vertailut korostivat näitä edistysaskeleita. Kasvuvaiheen kuvissa parannettu malli havaitsi 41 piikkiä verrattuna lähtötilanteen 28:aan. Kypsymisen aikana se tunnisti 3 piikkiä verrattuna lähtötilanteen 2:een, ja havaitsematta jääneitä merkkejä (merkitty oransseilla nuolilla) ja vääriä positiivisia tuloksia (merkitty violeteilla nuolilla) oli vähemmän.

Nämä parannukset ovat elintärkeitä viljelijöille, jotka luottavat tarkkaan dataan satojen ennustamisessa ja resurssien optimoinnissa. Esimerkiksi tarkat tähkälaskennat mahdollistavat paremman arvion viljantuotannosta, mikä auttaa tekemään päätöksiä sadonkorjuun ajoituksesta, varastoinnista ja markkinasuunnittelusta.

Tulevaisuuden suunnat ja käytännön vaikutukset

Menestyksestä huolimatta tutkimuksessa tunnustettiin rajoitukset. Suorituskyky heikkeni äärimmäisissä valaistusolosuhteissa, kuten kovassa keskipäivän häikäisyssä tai voimakkaissa varjoissa, jotka voivat peittää piikkien yksityiskohdat. Lisäksi suorakaiteen muotoiset rajaavat laatikot eivät aina sopineet epäsäännöllisen muotoisiin piikkeihin, mikä aiheutti pieniä epätarkkuuksia.

Malli poisti myös miehittämättömien ilma-alusten kuvista epäselvät reunat, mikä vaati manuaalista esikäsittelyä – vaihe, joka lisää aikaa ja monimutkaisuutta.

Tulevassa työssä pyritään ratkaisemaan näitä ongelmia laajentamalla tietojoukkoa kattamaan aamunkoitteessa, keskipäivällä ja hämärässä otetut kuvat, kokeilemalla monikulmion muotoisia merkintöjä (joustavia muotoja, jotka sopivat paremmin epäsäännöllisiin kohteisiin) ja kehittämällä algoritmeja epätarkkojen alueiden käsittelemiseksi paremmin ilman manuaalisia toimia.

Tämän tutkimuksen vaikutukset ovat syvälliset. Tiibetin kaltaisten alueiden viljelijöille malli tarjoaa reaaliaikaisen sadon arvioinnin ja korvaa työläiden manuaalisten laskelmien tekemisen drone-pohjaisella automaatiolla. Kasvuvaiheiden erottaminen mahdollistaa tarkan sadonkorjuun suunnittelun ja vähentää ennenaikaisen tai viivästyneen sadonkorjuun aiheuttamia tappioita.

Yksityiskohtaiset tiedot piikkien tiheydestä – kuten alikansoitettujen tai ylikansoitettujen alueiden tunnistaminen – voivat auttaa kastelu- ja lannoitusstrategioissa, mikä vähentää veden ja kemikaalien hukkaa. Ohran lisäksi kevyt arkkitehtuuri on lupaava muillekin viljelykasveille, kuten vehnälle, riisille tai hedelmille, ja se avaa tien laajemmille sovelluksille täsmäviljelyssä.

Johtopäätös

Yhteenvetona voidaan todeta, että tämä tutkimus havainnollistaa tekoälyn mullistavaa potentiaalia maatalouden haasteiden ratkaisemisessa. Jalostamalla YOLOv5:tä innovatiivisilla kevyillä tekniikoilla tutkijat ovat luoneet työkalun, joka tasapainottaa tarkkuuden ja tehokkuuden – mikä on kriittistä tosielämän käyttöönotossa resurssirajoitteisissa ympäristöissä.

Termit kuten mAP, FLOP ja huomiomekanismit saattavat vaikuttaa teknisiltä, mutta niiden vaikutus on erittäin käytännöllinen: ne mahdollistavat viljelijöille datalähtöisten päätösten tekemisen, resurssien säästämisen ja satojen maksimoimisen. Ilmastonmuutoksen ja väestönkasvun lisätessä painetta maailmanlaajuisissa ruokajärjestelmissä tällaiset edistysaskeleet ovat välttämättömiä.

Tiibetin ja muiden maiden maanviljelijöille tämä teknologia ei edusta pelkästään loikkaa maatalouden tehokkuudessa, vaan myös toivon majakkaa kestävälle ruokaturvalle epävarmassa tulevaisuudessa.

Viite: Cai, M., Deng, H., Cai, J. ym. Kevyt ylämaan ohran tunnistus parannetun YOLOv5:n perusteella. Plant Methods 21, 42 (2025). https://doi.org/10.1186/s13007-025-01353-0

CMTNet määrittelee täsmäviljelyn uudelleen päihittämällä perinteisen viljelykasvien luokittelun

Tarkka viljelykasvien luokittelu on välttämätöntä nykyaikaiselle täsmäviljelylle, jonka avulla viljelijät voivat seurata sadon terveyttä, ennustaa satoja ja kohdentaa resursseja tehokkaasti. Perinteiset menetelmät kamppailevat kuitenkin usein maatalousympäristöjen monimutkaisuuden kanssa, jossa viljelykasvit vaihtelevat suuresti tyypin, kasvuvaiheen ja spektriominaisuuksien suhteen.

Mikä on hyperspektrikuvantaminen ja CMTNet-kehys?

Hyperspektrikuvantaminen (HSI), teknologia, joka tallentaa dataa sadoilla kapeilla, yhtenäisillä aallonpituusalueilla, on mullistanut alan. Toisin kuin tavalliset RGB-kamerat tai monispektrianturit, jotka keräävät dataa muutamalla laajalla kaistalla, HSI tarjoaa yksityiskohtaisen "spektrisormenjäljen" jokaiselle pikselille.

Esimerkiksi terve kasvillisuus heijastaa voimakkaasti lähi-infrapunavaloa klorofylliaktiivisuuden ansiosta, kun taas stressaantuneiden viljelykasvien absorptiokuviot ovat selkeitä. Tallentamalla nämä hienovaraiset vaihtelut (400–1 000 nanometriä) suurella spatiaalisella resoluutiolla (jopa 0,043 metriä) HSI mahdollistaa viljelykasvilajien tarkan erottelun, tautien havaitsemisen ja maaperän analysoinnin.

Näistä eduista huolimatta olemassa olevilla tekniikoilla on haasteita tasapainottaa paikallisia yksityiskohtia, kuten lehtien rakennetta tai maaperän kuvioita, globaalien kuvioiden, kuten laajamittaisen viljelykasvien levinneisyyden, kanssa. Tämä rajoitus tulee erityisen ilmeiseksi kohinaisissa tai epätasapainoisissa aineistoissa, joissa hienovaraiset spektrieroavaisuudet viljelykasvien välillä voivat johtaa virheellisiin luokitteluihin.

Näiden haasteiden ratkaisemiseksi tutkijat kehittivät CMTNet (Convolutional Meets Transformer Network), uudenlainen syväoppimisen viitekehys, joka yhdistää konvoluutioneuroverkkojen (CNN) ja Transformersien vahvuudet. CNN:t ovat neuroverkkojen luokka, joka on suunniteltu käsittelemään ruudukkomaista dataa, kuten kuvia, käyttämällä suodattimien kerroksia, jotka havaitsevat spatiaalisia hierarkioita (esim. reunoja, tekstuureja).

CMTNet-arkkitehtuuri ja suorituskyky

Alun perin luonnollisen kielen käsittelyyn kehitetyt Transformers-menetelmät käyttävät itsetarkkailumekanismeja mallintaakseen datan pitkän kantaman riippuvuuksia, mikä tekee niistä taitavia globaalien mallien tallentamisessa. Toisin kuin aiemmat mallit, jotka käsittelivät paikallisia ja globaaleja ominaisuuksia peräkkäin, CMTNet käyttää rinnakkaista arkkitehtuuria poimiakseen molempia tietotyyppejä samanaikaisesti.

Tämä lähestymistapa on osoittautunut erittäin tehokkaaksi ja sillä on saavutettu huippuluokan tarkkuus kolmessa merkittävässä miehittämättömiin ilma-aluksiin perustuvassa HSI-aineistossa. Esimerkiksi WHU-Hi-LongKou-aineistossa CMTNet saavutti 99,58%:n kokonaistarkkuuden (OA), joka ylitti edellisen parhaan mallin 0,19%:llä.

Perinteisen hyperspektrikuvantamisen haasteet maatalouden luokittelussa

Varhaiset hyperspektridatan analysointimenetelmät keskittyivät usein joko spektraalisiin tai spatiaalisiin ominaisuuksiin, mikä johti epätäydellisiin tuloksiin. Spektritekniikat, kuten pääkomponenttianalyysi (PCA), vähensivät datan monimutkaisuutta keskittymällä aallonpituustietoihin, mutta jättivät huomiotta pikselien väliset spatiaaliset suhteet.

Esimerkiksi PCA muuntaa moniulotteisen spektraalidatan vähemmiksi komponenteiksi, jotka selittävät eniten varianssia, mikä yksinkertaistaa analyysia. Tämä lähestymistapa kuitenkin hylkää spatiaalisen kontekstin, kuten viljelykasvien järjestelyn pellolla. Toisaalta spatiaaliset menetelmät, kuten matemaattiset morfologiaoperaattorit, korostivat viljelykasvien fyysisen asettelun malleja, mutta jättivät huomiotta kriittiset spektraaliset yksityiskohdat.

Matemaattinen morfologia käyttää operaatioita, kuten dilataatiota ja eroosiota, muotojen ja rakenteiden, kuten kenttien välisten rajojen, erottamiseen kuvista. Ajan myötä konvoluutioneuroverkot (CNN) paransivat luokittelua käsittelemällä molempia datatyyppejä.

Niiden kiinteät vastaanottokentät – kuvan alue, jonka verkko voi "nähdä" kerralla – kuitenkin rajoittivat niiden kykyä tallentaa pitkän kantaman riippuvuuksia. Esimerkiksi 3D-CNN:llä voi olla vaikeuksia erottaa toisistaan kaksi soijapapulajiketta, joilla on samanlaiset spektriprofiilit, mutta erilaiset kasvumallit suurella pellolla.

Transformers, alun perin luonnollisen kielen käsittelyyn suunniteltu neuroverkkotyyppi, tarjosi ratkaisun tähän ongelmaan. Käyttämällä itsetarkkailumekanismeja Transformers on erinomainen mallintamaan datan globaaleja suhteita. Itsetarkkailu antaa mallille mahdollisuuden punnita syöttösekvenssin eri osien tärkeyttä, jolloin se voi keskittyä olennaisiin alueisiin (esim. sairaiden kasvien ryppä) ja jättää huomiotta kohinan (esim. pilvien varjot).

Silti ne usein unohtavat hienojakoisia paikallisia yksityiskohtia, kuten lehtien reunoja tai maaperän halkeamia. Hybridimallit, kuten CTMixer, yrittivät yhdistää CNN:iä ja Transformereita, mutta tekivät sen peräkkäin käsitellen ensin paikallisia ominaisuuksia ja myöhemmin globaaleja ominaisuuksia. Tämä lähestymistapa johti tehottomaan tiedon fuusiointiin ja optimaalista heikompaan suorituskykyyn monimutkaisissa maatalousympäristöissä.

CMTNetin toimintaperiaate: Paikallisten ja globaalien ominaisuuksien yhdistäminen

CMTNet voittaa nämä rajoitukset ainutlaatuisella kolmiosaisella arkkitehtuurilla, joka on suunniteltu erottamaan ja yhdistämään spektraalis-spatiaaliset, paikalliset ja globaalit ominaisuudet tehokkaasti.

1. Ensimmäinen komponentti, spektraalis-spatiaalinen ominaisuuksien erotusmoduuli, käsittelee raakaa HSI-dataa käyttämällä 3D- ja 2D-konvoluutiokerrosten.

3D-konvoluutiokerrokset analysoivat samanaikaisesti sekä spatiaalisia (korkeus × leveys) että spektraalisia (aallonpituus) ulottuvuuksia ja tallentavat kuvioita, kuten tiettyjen aallonpituuksien heijastumista viljelykasvien latvustossa. Esimerkiksi 3D-jyvä saattaa havaita, että terve maissi heijastaa enemmän lähi-infrapunavaloa ylälehdissä verrattuna alemmiin.

2D-tasot tarkentavat sitten näitä ominaisuuksia keskittymällä spatiaalisiin yksityiskohtiin, kuten kasvien järjestymiseen pellolla. Tämä kaksivaiheinen prosessi varmistaa, että sekä spektraalinen monimuotoisuus (esim. klorofyllipitoisuus) että spatiaalinen konteksti (esim. riviväli) säilyvät.

2. Toinen komponentti, paikallis-globaali ominaisuuksien poimintamoduuli, toimii rinnakkain. Yksi haara käyttää CNN-verkkoja keskittyäkseen paikallisiin yksityiskohtiin, kuten yksittäisten lehtien rakenteeseen tai maaperälaikkujen muotoon. Nämä ominaisuudet ovat ratkaisevan tärkeitä lajien tunnistamisessa, joilla on samanlaiset spektriprofiilit, kuten eri soijapapulajikkeet.

Toinen haara käyttää Transformer-järjestelmiä globaalien suhteiden mallintamiseen, kuten miten viljelykasvit jakautuvat laajoille alueille tai miten lähellä olevien puiden varjot vaikuttavat spektrilukemiin. Käsittelemällä näitä ominaisuuksia samanaikaisesti peräkkäisen sijaan CMTNet välttää aiempia hybridimalleja vaivanneen informaatiohävikin.

Esimerkiksi CNN-haara tunnistaa puuvillanlehtien rosoiset reunat, kun taas Transformer-haara tunnistaa näiden lehtien olevan osa suurempaa puuvillapeltoa, jota reunustavat seesamikasvit.

3. Kolmas komponentti, ns. monilähtörajoitusmoduuli, varmistaa tasapainoisen oppimisen paikallisten, globaalien ja yhdistettyjen ominaisuuksien välillä. Koulutuksen aikana kullekin ominaisuustyypille sovelletaan erillisiä häviöfunktioita, mikä pakottaa verkon tarkentamaan kaikkia ymmärryksensä osa-alueita.

Häviöfunktio kvantifioi ennustettujen ja todellisten arvojen välisen eron ja ohjaa mallin säätöjä. Esimerkiksi paikallisten ominaisuuksien menetys voi rangaista mallia lehtien reunojen virheellisestä luokittelusta, kun taas globaali menetys korjaa virheitä laajamittaisessa satoaluejakaumassa.

Nämä tappiot yhdistetään käyttämällä satunnaishaulla optimoituja painoja – tekniikkaa, joka testaa erilaisia painoyhdistelmiä tarkkuuden maksimoimiseksi. Tämä prosessi tuottaa vankan ja mukautuvan mallin, joka pystyy käsittelemään erilaisia maataloustilanteita.

CMTNet-suorituskyvyn arviointi miehittämättömien ilma-alusten hyperspektraaliaineistoissa

CMTNet-järjestelmän arvioimiseksi tutkijat testasivat sitä kolmella Wuhanin yliopiston miehittämättömällä ilma-aluksella hankitulla hyperspektriaineistolla. Näitä aineistoja käytetään laajalti kaukokartoituksen vertailukohtina niiden korkean laadun ja monimuotoisuuden ansiosta:

  1. WHU-Hei-LongKouTämä aineisto kattaa 550 × 400 pikseliä, 270 spektrikaistaa ja 0,463 metrin spatiaalisen resoluution. 0,463 metrin spatiaalinen resoluutio tarkoittaa, että jokainen pikseli edustaa 0,463 m × 0,463 m:n aluetta maanpinnalla, mikä mahdollistaa yksittäisten kasvien tunnistamisen. Se sisältää yhdeksän viljelykasvityyppiä, kuten maissin, puuvillan ja riisin, sekä 1 019 harjoitusnäytettä ja 203 523 testinäytettä.
  2. WHU-Hei-HanChuanTämä 1 217 × 303 pikselin aineisto tallentaa 0,109 metrin tarkkuudella 16 maapeitetyyppiä, mukaan lukien mansikat, soijapavut ja muovilevyt. Korkeampi resoluutio (0,109 m) mahdollistaa tarkempien yksityiskohtien tarkastelun, kuten nuorten ja täysikasvuisten soijapapujen erottamisen toisistaan. Koulutus- ja testinäytteitä oli yhteensä 1 289 ja 256 241.
  3. WHU-Hi-HongHu940 × 475 pikselin ja 270 kaistan aineisto sisältää 22 luokkaa, kuten puuvillan, rapsin ja valkosipulinkynnet. 0,043 metrin resoluutiolla yksittäiset lehdet ja maaperän halkeamat ovat näkyvissä, mikä tekee siitä ihanteellisen hienojakoiseen luokitteluun. Se sisältää 1 925 harjoitusnäytettä ja 384 678 testinäytettä.

Korkean resoluution kaukokartoitusaineistojen vertailu

Malli koulutettiin NVIDIA TITAN Xp -näytönohjaimilla käyttäen PyTorchia, oppimisnopeudella 0,001 ja eräkoolla 100. Oppimisnopeus määrittää, kuinka paljon malli säätää parametrejaan harjoittelun aikana – liian korkea, ja se voi ylittää optimaaliset arvot; liian matala, ja harjoittelusta tulee hidasta.

Jokainen koe toistettiin kymmenen kertaa luotettavuuden varmistamiseksi, ja syöttölaastarit – pienet segmentit koko kuvasta – optimoitiin 13 × 13 pikseliin ruudukkohaun avulla. Ruudukkohaulla testataan eri laastarikokoja tehokkaimman löytämiseksi.

CMTNet saavuttaa huippuluokan tarkkuuden viljelykasvien luokittelussa

CMTNet saavutti merkittäviä tuloksia kaikissa tietojoukoissa ja ylitti olemassa olevat menetelmät sekä kokonaistarkkuudessa (OA) että luokkakohtaisessa suorituskyvyssä. OA mittaa oikein luokiteltujen pikseleiden prosenttiosuutta kaikissa luokissa, kun taas keskimääräinen tarkkuus (AA) laskee keskimääräisen tarkkuuden luokkakohtaisesti ja korjaa epätasapainoa.

WHU-Hi-LongKou-aineistossa CMTNet saavutti 99,58%:n OA-arvon, ylittäen CTMixerin 0,19%:llä. Haastavissa luokissa, joissa oli rajoitetusti harjoitusdataa, kuten puuvillalla (41 näytettä), CMTNet saavutti silti 99,53%:n tarkkuuden. Vastaavasti WHU-Hi-HanChuan-aineistossa se paransi vesimelonin (22 näytettä) tarkkuutta arvosta 82,42% arvoon 96,11%, mikä osoittaa sen kyvyn käsitellä epätasapainoista dataa tehokkaan ominaisuuksien fuusioinnin avulla.

Luokittelukarttojen visuaaliset vertailut paljastivat vähemmän pirstaloitunutta aluetta ja tasaisemmat peltojen väliset rajat verrattuna malleihin, kuten 3D-CNN ja Vision Transformer (ViT). Esimerkiksi varjoille alttiissa WHU-Hi-HanChuan-aineistossa CMTNet minimoi matalien auringonkulmien aiheuttamat virheet, kun taas ResNet luokitteli soijapavut väärin harmaiksi katoiksi.

CMTNetin suorituskyky erilaisilla tietojoukoilla

Varjot ovat ainutlaatuinen haaste, koska ne muuttavat spektraalisia piirteitä – varjossa oleva soijapapukasvi saattaa heijastaa vähemmän lähi-infrapunavaloa, muistuttaen kasvillisuutta. Hyödyntämällä globaalia kontekstia CMTNet tunnisti, että nämä varjossa olevat kasvit olivat osa suurempaa soijapapupeltoa, mikä vähensi virheitä.

WHU-Hi-HongHu-aineistossa malli erotti erinomaisesti spektraalisesti samankaltaisia viljelykasveja, kuten eri brassica-lajikkeita, ja saavutti 96,54%-tarkkuuden. Brassica parachinensis.

Ablaatiotutkimukset – kokeet, joissa komponentteja poistetaan niiden vaikutuksen arvioimiseksi – vahvistivat kunkin moduulin tärkeyden. Pelkästään usean lähtöalueen rajoitusmoduulin lisääminen nosti OA:ta 1,52%:llä WHU-Hi-HongHu-mallissa, mikä korosti sen roolia ominaisuuksien yhdistämisessä. Ilman tätä moduulia paikalliset ja globaalit ominaisuudet yhdisteltiin sattumanvaraisesti, mikä johti epäjohdonmukaisiin luokitteluihin.

Laskennalliset kompromissit ja käytännön näkökohdat

Vaikka CMTNetin tarkkuus on vertaansa vailla, sen laskentakustannukset ovat perinteisiä menetelmiä korkeammat. WHU-Hi-HongHu-aineiston kouluttaminen kesti 1 885 sekuntia, kun taas Random Forestin (RF) koneoppimisalgoritmin, joka rakentaa päätöspuita opetuksen aikana, vastaava aika oli 74 sekuntia.

Tämä kompromissi on kuitenkin perusteltu täsmäviljelyssä, jossa tarkkuus vaikuttaa suoraan satoennusteisiin ja resurssien kohdentamiseen. Esimerkiksi sairaan sadon virheellinen luokittelu terveeksi voi johtaa hallitsemattomiin tuholaisepidemioihin, jotka tuhoavat kokonaisia peltoja.

Reaaliaikaisissa sovelluksissa tulevaisuudessa voitaisiin tutkia mallin pakkaustekniikoita, kuten redundanttien neuronien karsimista tai painojen kvantisointia (joka heikentää numeerista tarkkuutta), suoritusajan lyhentämiseksi suorituskyvyn heikkenemättä. Karsiminen poistaa neuroverkosta vähemmän tärkeitä yhteyksiä, samalla tavalla kuin puun oksien karsiminen sen muodon parantamiseksi, kun taas kvantisointi yksinkertaistaa numeerisia laskelmia ja nopeuttaa prosessointia.

Hyperspektraalisen viljelykasvien luokittelun tulevaisuus CMTNetin avulla

Menestyksestään huolimatta CMTNetillä on rajoituksia. Suorituskyky heikkenee hieman voimakkaasti varjoisilla alueilla, kuten WHU-Hi-HanChuan-aineistosta nähdään (97.29% OA vs. 99.58% hyvin valaistussa LongKoussa). Varjot vaikeuttavat luokittelua, koska ne vähentävät heijastuneen valon voimakkuutta ja muuttavat spektriprofiileja.

Lisäksi luokat, joilla on erittäin pienet harjoitusotokset, kuten kapealehtinen soijapapu (20 näytettä), jäävät jälkeen niistä, joilla on runsaasti dataa. Pienet otoskoot rajoittavat mallin kykyä oppia erilaisia vaihteluita, kuten maaperän laadusta johtuvia lehtien muodon eroja.

Tulevassa tutkimuksessa voitaisiin integroida multimodaalista dataa, kuten LiDAR-korkeuskarttoja tai lämpökuvausta, varjojen ja peittymien sietokyvyn parantamiseksi. LiDAR (Light Detection and Ranging) käyttää laserpulsseja 3D-maastomallien luomiseen, mikä voisi auttaa erottamaan viljelykasvit varjoista analysoimalla korkeuseroja.

Lisäksi lämpökuvaus tallentaa lämpöjälkiä, mikä antaa lisävihjeitä kasvien terveydestä – stressaantuneiden viljelykasvien latvuslämpötilat ovat usein korkeammat vähentyneen haihtumisen vuoksi. Puoliohjatut oppimistekniikat, jotka hyödyntävät nimeämätöntä dataa (esim. miehittämättömien ilma-alusten kuvia ilman manuaalisia merkintöjä), voivat myös parantaa suorituskykyä harvinaisten viljelykasvien osalta.

Käyttämällä johdonmukaisuuden regularisointia – eli mallin kouluttamista tuottamaan vakaita ennusteita saman kuvan hieman muutettujen versioiden välillä – tutkijat voivat hyödyntää nimeämätöntä dataa yleistyksen parantamiseksi.

Lopuksi CMTNet-mallin käyttöönotto reunalla toimivissa laitteissa, kuten sisäänrakennetuilla näytönohjaimilla varustetuissa droneissa, voisi mahdollistaa reaaliaikaisen valvonnan etätyömailla. Reunalla tapahtuva käyttöönotto vähentää riippuvuutta pilvipalveluista, minimoi viiveen ja tiedonsiirtokustannukset. Tämä edellyttää kuitenkin mallin optimointia rajoitetulle muistille ja prosessointiteholle, mahdollisesti kevyiden arkkitehtuurien, kuten MobileNetin, tai tiedon tislauksen avulla, jossa pienempi "opiskelija"-malli matkii suurempaa "opettaja"-mallia.

Johtopäätös

CMTNet edustaa merkittävää harppausta eteenpäin hyperspektrisessä viljelykasvien luokittelussa. Yhdenmukaistamalla CNN:t ja Transformers-verkot se ratkaisee pitkäaikaisia haasteita piirteiden erottamisessa ja fuusioinnissa, tarjoten viljelijöille ja agronomeille tehokkaan työkalun täsmäviljelyyn.

Sovellukset vaihtelevat reaaliaikaisesta tautien havaitsemisesta kasteluohjelmien optimointiin, jotka kaikki ovat ratkaisevan tärkeitä kestävälle maataloudelle ilmastonmuutoksen ja väestönkasvun keskellä. Miehittämättömien ilma-alusten teknologian yleistyessä CMTNetin kaltaisilla malleilla on keskeinen rooli maailmanlaajuisessa ruokaturvassa.

Tulevaisuuden edistysaskeleet, kuten kevyemmät arkkitehtuurit ja multimodaalinen datan fuusio, voisivat parantaa niiden käytännöllisyyttä entisestään. Jatkuvan innovaation myötä CMTNetistä voisi tulla älykkäiden viljelyjärjestelmien kulmakivi maailmanlaajuisesti, varmistaen tehokkaan maankäytön ja kestävän ruoantuotannon tuleville sukupolville.

Viite: Guo, X., Feng, Q. & Guo, F. CMTNet: hybridi CNN-muuntajaverkko miehittämättömien ilma-alusten (UAV) käyttöön perustuvaan hyperspektriseen viljelykasvien luokitteluun täsmäviljelyssä. Sci Rep 15, 12383 (2025). https://doi.org/10.1038/s41598-025-97052-w

Syväoppivien konenäön sovellusten rooli kasvitautien varhaisessa havaitsemisessa

Kasvitaudit uhkaavat hiljaa maailmanlaajuista ruokaturvaa tuhoamalla vuosittain 10–161 TP3 t satoa ja aiheuttaen maatalousteollisuudelle 1 TP4 220 miljardin tappiot. Perinteiset menetelmät, kuten manuaaliset tarkastukset ja laboratoriotestit, ovat hitaita, kalliita ja usein epäluotettavia.

Uraauurtava tutkimus vuodelta 2025, “"Syväoppiminen ja konenäkö kasvitautien havaitsemisessa"” (Upadhyay et al.) paljastaa, kuinka tekoälyllä tehty kasvitautien havaitseminen ja konenäköviljely mullistavat maanviljelyä.

Miksi kasvitautien varhainen havaitseminen on tärkeää maailmanlaajuisen ruokaturvan kannalta

Maatalous työllistää 281 000 ihmistä maailman työvoimasta, ja maat kuten Intia, Kiina ja Yhdysvallat ovat johtavia sadontuotantomaita. Tästä huolimatta sienten, bakteerien ja virusten aiheuttamat kasvitaudit leikkaavat satoja ja rasittavat talouksia.

Esimerkiksi riisin räjähdysvaaratauti vähentää satoja 30–501 TP3 tonnilla tartunta-alueilla, kun taas sitrushedelmien vihertyminen on pyyhkäissyt pois 701 TP3 tonnia Floridan appelsiinitarhoista vuodesta 2005 lähtien. Varhainen havaitseminen on ratkaisevan tärkeää, mutta monilla viljelijöillä ei ole pääsyä edistyneisiin työkaluihin tai asiantuntemukseen.

Tässä kohtaa tekoälypohjainen tautien havaitseminen astuu kuvaan ja tarjoaa nopeita, edullisia ja tarkkoja ratkaisuja, jotka ylittävät perinteiset menetelmät.

Miten tekoäly ja konenäkö havaitsevat satotauteja

Tutkimuksessa analysoitiin 278 tutkimuspaperia selittääkseen, miten tekoälyllä toimivat kasvitautien havaitsemisjärjestelmät toimivat. Ensin kamerat tai anturit ottavat kuvia sadoista. Näitä kuvia käsitellään sitten algoritmien avulla taudin merkkien tunnistamiseksi.

Esimerkiksi, RGB-kamerat ottaa värivalokuvia havaitakseen näkyviä oireita, kuten lehtilaikkuja, kun taas hyperspektrikamerat havaitsevat piileviä stressisignaaleja analysoimalla satoja valon aallonpituuksia.

Kun kuvat on otettu, ne esikäsitellään laadun parantamiseksi. Kynnysarvojen kaltaiset tekniikat eristävät sairaat alueet värin perusteella, ja reunojen tunnistus kartoittaa leesioiden tai värimuutosten rajat.

Miten tekoäly ja konenäkö havaitsevat satotauteja

Seuraavaksi syväoppimismallit analysoivat esikäsiteltyä dataa. Konvoluutiohermoverkot (CNN), yleisimmät maatalouden tekoälytyökalut, skannaavat kuvia kerros kerrokselta tunnistaakseen kuvioita, kuten epätavallisia tekstuureja tai värejä.

Vuoden 2022 oikeudenkäynnissä, ResNet50—suosittu CNN-malli — saavutti 99,07%-tarkkuuden tomaattisairauksien diagnosoinnissa.

Samaan aikaan, Näkömuuntajat (ViT) jakoi kuvat laikkuihin ja tutki niiden välisiä suhteita jäljitellen ihmisten tapaa analysoida kontekstia. Tämä lähestymistapa auttoi havaitsemaan viiniköynnöksen suonien puhdistusviruksen 71%-tarkkuudella vuonna 2020 tehdyssä tutkimuksessa.

“"Maatalouden tulevaisuus ei ole ihmisten korvaamisessa, vaan heidän varustamisessaan älykkäillä työkaluilla."”

Edistyneiden antureiden rooli nykyaikaisessa maataloudessa

Erilaiset anturit tarjoavat ainutlaatuisia etuja täsmäviljelyssä. RGB-kamerat, vaikka ne ovat edullisia ja helppokäyttöisiä, kamppailevat varhaisvaiheen sairauksien kanssa rajoitetun spektritarkkuuden vuoksi. Sitä vastoin, hyperspektrikamerat tallentaa dataa sadoilla valon aallonpituuksilla, paljastaen paljaalla silmällä näkymättömiä stressisignaaleja.

Esimerkiksi tutkijat käyttivät hyperspektrikuvantamista diagnosoidakseen omenan valsa-aftaa 98%-tarkkuudella vuonna 2022. Nämä kamerat kuitenkin maksavat 10 000–50 000, mikä tekee niistä liian kalliita pienviljelijöille.

Lämpökamerat tarjota toisen näkökulman mittaamalla infektioiden aiheuttamia lämpötilan muutoksia. Vuonna 2019 tehdyssä tutkimuksessa havaittiin, että sitrushedelmien vihertymiseen sairastuneet lehdet osoittavat selkeitä lämpötilamalleja, mikä mahdollistaa varhaisen havaitsemisen.

Samaan aikaan, monispektrikamerat– keskitien vaihtoehto – seurata klorofyllitasoja kasvien terveyden arvioimiseksi.

Nämä anturit kartoittivat vehnän ruostetaudin vuonna 2014, mikä auttoi viljelijöitä kohdentamaan käsittelyjä tehokkaammin. Hyödyistään huolimatta anturien kustannukset ja ympäristötekijät, kuten tuuli tai epätasainen valaistus, ovat edelleen haasteita.

Julkiset tietoaineistot: Tekoälymaatalouden selkäranka

Luotettavien tekoälymallien kouluttaminen vaatii valtavia määriä merkittyä dataa. PlantVillage-aineisto, ilmainen resurssi, joka sisältää 87 000 kuvaa 14 viljelykasvista ja 26 taudista, on tullut tutkijoiden kultaiseksi standardiksi.

Yli 90%:ssä artikkelissa mainitussa tutkimuksessa käytettiin tätä aineistoa mallien kouluttamiseen ja testaamiseen. Toinen tärkeä resurssi, Kassava-taudin tietojoukko, sisältää 11 670 kuvaa maniokin mosaiikkitaudista ja saavutti 96%-tarkkuuden CNN-malleilla.

Aukkoja on kuitenkin edelleen. Harvinaisista taudeista, kuten mäntyankeroisesta, on alle 100 merkittyä kuvaa, mikä rajoittaa tekoälyn kykyä havaita niitä. Lisäksi useimmat tietojoukot sisältävät laboratoriossa otettuja kuvia, jotka eivät ota huomioon reaalimaailman muuttujia, kuten säätä tai valaistusta.

Tämän ratkaisemiseksi AI4Ag:n kaltaiset projektit joukkoistavat peltokuvia maanviljelijöiltä ympäri maailmaa ja pyrkivät rakentamaan vankempia ja realistisempia tietokokonaisuuksia.

Tekoälyn suorituskyvyn mittaaminen: Tarkkuus, täsmällisyys ja paljon muuta

Tekoälyisten kasvitautien havaitsemisjärjestelmien suorituskykymittarit

Tutkijat käyttävät useita mittareita tekoälyllä toimivien kasvitautien havaitsemisjärjestelmien arviointiin. Tarkkuus– oikeiden diagnoosien prosenttiosuus – vaihtelee 76.9% varhaisissa malleissa että 99.97% edistyneissä järjestelmissä, kuten EfficientNet-B5.

Pelkkä tarkkuus voi kuitenkin olla harhaanjohtavaa. Tarkkuus mittaa, kuinka monta merkittyä tautia on todellista (välttäen vääriä hälytyksiä), kun taas takaisinkutsu seuraa, kuinka monta todellista tartuntaa havaitaan.

Esimerkiksi, Maski R-CNN, esineiden havaitsemiseen perustuva malli, saavutti 93,5%:n muistamiskyvyn mansikan antraknoosin havaitsemisessa, mutta vain 45%:n tarkkuuden puuvillan juurimädän havaitsemisessa.

The F1-pisteet tasapainottaa tarkkuuden ja muistin, tarjoten kokonaisvaltaisen suoritusnäkymän. Vuoden 2023 kokeessa, PlantViT—hybridi tekoälymalli — sai PlantVillage-aineistossa 98,61% F1-pistemäärän.

Kohteiden havaitsemiseksi, keskimääräinen tarkkuus (mAP) on kriittinen. Nopeampi R-CNN, suosittu malli, saavutti 73.07% mAP:n omenatautikokeissa, mikä tarkoittaa, että se paikansi ja luokitteli tartunnat oikein useimmissa tapauksissa.

Maatalouden tekoälyä hidastavat haasteet

Potentiaalistaan huolimatta tekoälyyn perustuva tautien havaitseminen kohtaa haasteita. Ensinnäkin datan niukkuus vaivaa harvinaisia tai uusia sairauksia.

  • Esimerkiksi vuoden 2021 tutkimukseen oli saatavilla vain 20 kuvaa kurkun härmästä, mikä rajoitti mallin luotettavuutta.
  • Toiseksi ympäristötekijät, kuten tuuli, varjot tai vaihtelevat valaistusolosuhteet, heikentävät kenttätarkkuutta 20–30% verrattuna laboratorio-olosuhteisiin.
  • Kolmanneksi korkeat kustannukset haittaavat käyttöönottoa. Hyperspektrikamerat ovat tehokkaita, mutta niitä ei ole vieläkään pienviljelijöille varaa, ja tekoälytyökalut vaativat älypuhelimia tai internetyhteyden – mikä on edelleen este maaseudulla.
  • Lopuksi, luottamusongelmat jatkuvat. Vuonna 2023 tehdyssä kyselyssä havaittiin, että 681 000 viljelijää epäröi ottaa tekoälyä käyttöön sen "musta laatikko" -luonteen vuoksi – he eivät näe, miten päätökset tehdään.

Tämän ratkaisemiseksi tutkijat kehittävät tulkittavaa tekoälyä, joka selittää diagnoosit yksinkertaisesti, kuten korostamalla tartunnan saaneita lehtialueita tai listaamalla oireita.

Maatalouden tulevaisuus: 5 innovaatiota, joita kannattaa seurata

1. Reunalaskenta reaaliaikaiseen analyysiinKevyet tekoälymallit, kuten MobileNetV2 (7 Mt:n koko), toimivat älypuhelimissa tai droneissa ja tarjoavat reaaliaikaista tautien havaitsemista ilman internetiä. Vuonna 2023 tämä malli saavutti 99,42%:n tarkkuuden perunan tautiluokituksessa, mikä antaa viljelijöille mahdollisuuden tehdä välittömiä päätöksiä.

2. Siirrä oppiminen nopeamman sopeutumisen edistämiseksiEsiopetettuja malleja, kuten PlantViT:tä, voidaan hienosäätää uusille viljelykasveille minimaalisella datalla. Vuonna 2023 tehdyssä tutkimuksessa PlantViT:tä sovellettiin riisinmagneettirevästön havaitsemiseen, ja saavutettiin 87,87%-tarkkuus vain 1 000 kuvalla.

3. Näkö-kielimallit (VLM)Järjestelmät, kuten OpenAI:n CLIP, antavat maanviljelijöille mahdollisuuden tehdä tekoälykyselyitä tekstin avulla (esim. “Etsi ruskeita täpliä lehdiltä”). Tämä luonnollinen vuorovaikutus kuroa umpeen kuilua monimutkaisen teknologian ja arkipäivän maanviljelyn välillä.

4. Yleiskäyttöisen tekoälyn perusmallitSuuret mallit, kuten GPT-4, voisivat simuloida tautien leviämistä tai suositella hoitoja toimimalla virtuaalisina agronomeina.

5. Yhteistyössä käytettävät globaalit tietokannatAvoimen lähdekoodin alustat, kuten PlantVillage ja AI4Ag, kokoavat yhteen maanviljelijöiden ja tutkijoiden dataa maailmanlaajuisesti ja kiihdyttävät innovaatioita.

Case-tutkimus: Tekoälyllä toimiva mangonviljely Intiassa

Vuonna 2024 tutkijat kehittivät kevyen DenseNet-mallin mangotautien, kuten antraknoosin ja härmän, torjumiseksi. 12 332 kenttäkuvan avulla opetettu malli saavutti 99,2%-tarkkuuden – korkeamman kuin useimmat laboratoriopohjaiset järjestelmät.

Koska 50%:ssä on vähemmän parametreja, se toimii sujuvasti edullisilla älypuhelimilla. Intialaiset maanviljelijät käyttävät nyt tähän tekoälyyn perustuvaa $10-sovellusta lehtien skannaamiseen ja välittömien diagnoosien saamiseen, mikä vähentää torjunta-aineiden käyttöä ja säästää satoja.

Johtopäätös

Tekoälyllä toimiva kasvitautien havaitseminen ja täsmäviljelyteknologia mullistavat maanviljelyä ja tarjoavat toivoa ruokaturvattomuuden torjumiseksi. Mahdollistamalla varhaisen diagnoosin, vähentämällä kemikaalien käyttöä ja voimaannuttamalla pienviljelijöitä nämä työkalut voisivat lisätä maailmanlaajuisia satoja 20–301 biljoonalla.

Tämän potentiaalin hyödyntämiseksi sidosryhmien on puututtava anturikustannuksiin, parannettava datan monimuotoisuutta ja rakennettava viljelijöiden luottamusta koulutuksen avulla.

ViiteUpadhyay, A., Chandel, NS, Singh, KP ym. Syväoppiminen ja konenäkö kasvitautien havaitsemisessa: kattava katsaus täsmäviljelyn tekniikoihin, malleihin ja trendeihin. Artif Intell Rev 58, 92 (2025). https://doi.org/10.1007/s10462-024-11100-x

Kuinka miehittämättömiin ilma-aluksiin perustuva suuren läpimenon fenotyypitys mullistaa nykyaikaista kasvinjalostusta

Vuoteen 2050 mennessä maailman väkiluvun ennustetaan nousevan 9,8 miljardiin ihmiseen, mikä kaksinkertaistaa ruoan kysynnän. Viljelysmaan laajentaminen tämän tarpeen tyydyttämiseksi on kuitenkin kestämätöntä. Yli 501 000 000 uutta viljelysmaata on luotu vuodesta 2000 lähtien, mikä on korvannut metsiä ja luonnollisia ekosysteemejä, mikä pahentaa ilmastonmuutosta ja luonnon monimuotoisuuden vähenemistä.

Välttääkseen tämän kriisin tiedemiehet kääntyvät kasvinjalostuksen puoleen – tieteeseen, jossa kehitetään satoisempia, taudinkestäviä ja ilmastonmuutoksen vaikutuksia kestäviä viljelykasveja. Perinteiset jalostusmenetelmät ovat kuitenkin liian hitaita pysyäkseen ongelman kiireellisyyden perässä.

Tässä kohtaa droonit ja tekoäly (AI) astuvat mukaan mullistavina tekijöinä, jotka tarjoavat nopeamman ja älykkäämmän tavan jalostaa parempia satoja.

Miksi perinteinen kasvinjalostus on jäämässä jälkeen

Kasvinjalostus perustuu kasvien valintaan, joilla on haluttuja ominaisuuksia, kuten kuivuudensieto tai tuholaistenkestävyys, ja niiden risteyttämiseen useiden sukupolvien ajan. Suurin pullonkaula tässä prosessissa on fenotyypitys – kasvien ominaisuuksien, kuten korkeuden, lehtien terveyden tai sadon, manuaalinen mittaaminen.

Esimerkiksi kasvien korkeuden mittaaminen 3 000 koealan pellolla voi kestää viikkoja, ja inhimilliset virheet voivat aiheuttaa jopa 20%:n epäjohdonmukaisuuksia. Lisäksi sadot paranevat vain 0,5–1%:n vuosivauhdilla, mikä on huomattavasti alle vuoden 2050 vaatimusten täyttämiseksi tarvittavan 2,9%:n kasvuvauhdin.

Maissi, miljardien ihmisten tärkein viljelykasvi, havainnollistaa tätä hidastumista: sen vuotuinen sadonkasvu on laskenut 1960-luvun 2,21 TP3T:sta nykyiseen 1,331 TP3T:iin. Tämän kuilun kaventamiseksi tiedemiehet tarvitsevat työkaluja, jotka automatisoivat tiedonkeruun, vähentävät virheitä ja nopeuttavat päätöksentekoa.

Kuinka drooniteknologia mullistaa kasvinjalostusta

Droonit eli miehittämättömät ilma-alukset, jotka on varustettu edistyneillä sensoreilla ja tekoälyllä, mullistavat maataloutta. Nämä laitteet voivat lentää peltojen yli ja kerätä tarkkaa tietoa tuhansista kasveista minuuteissa. Prosessi tunnetaan nimellä High Throughput Phenotyping (HTP).

Toisin kuin perinteiset menetelmät, droonit keräävät dataa koko pelloilta, mikä eliminoi näytteenottovirheen. Ne käyttävät erikoisantureita mittaamaan kaikkea kasvien korkeudesta veden stressitasoihin.

Esimerkiksi monispektrianturit havaitsevat terveiden lehtien heijastaman lähi-infrapunavalon, kun taas lämpökamerat tunnistavat kuivuusstressin mittaamalla latvustuksen lämpötilaa.

Automatisoimalla tiedonkeruun droonit vähentävät työvoimakustannuksia ja nopeuttavat jalostussyklejä, mikä mahdollistaa parempien viljelykasvilajikkeiden kehittämisen vuosien sijaan vuosikymmenissä.

Droonien sensoreiden ja tiedonkeruun tiede

Droonit käyttävät erilaisia antureita kriittisten kasvitietojen keräämiseen. Edullisin vaihtoehto, RGB-kamerat, keräävät näkyvää valoa latvuston peittävyyden ja kasvien korkeuden mittaamiseksi. Sokeriruokopelloilla nämä kamerat ovat saavuttaneet 64–69%:n tarkkuuden varsien laskemisessa, korvaten virhealttiit manuaaliset laskennat.

Monispektriset anturit menevät pidemmälle havaitsemalla näkymättömiä aallonpituuksia, kuten lähi-infrapunaa, jotka korreloivat klorofyllipitoisuuksien ja kasvien terveyden kanssa. Ne ovat esimerkiksi ennustaneet sokeriruoko kuivuudensietokyvyn yli 80%-tarkkuudella.

  • RGB-kamerat: Luo värikuvia tallentamalla punaista, vihreää ja sinistä valoa.
  • Monispektriset anturitHavaitsee näkyvän spektrin ulkopuolella olevaa valoa (esim. lähi-infrapuna).
  • LämpöanturitMittaa kasvien lähettämää lämpöä.
  • LiDARKäyttää laserpulsseja kasvien 3D-karttojen luomiseen.
  • Hyperspektraaliset anturit: Tallenna yli 200 valon aallonpituutta erittäin yksityiskohtaista analyysia varten.

Lämpöanturit havaitsevat lämpösignaaleja ja tunnistavat kosteusstressistä kärsivät kasvit, jotka näyttävät terveitä kasveja kuumemmilta. Puuvillapelloilla lämpökopterit ovat vastanneet maanpäällisiä lämpötilamittauksia alle 5%-virheellä.

LiDAR-anturit käyttävät laserpulsseja luodakseen 3D-karttoja viljelykasveista ja mittaavat biomassaa ja korkeutta 95%-tarkkuudella energiaruokokeissa. Kehittyneimmät työkalut, hyperspektrianturit, analysoivat satoja valon aallonpituuksia havaitakseen paljaalla silmällä näkymättömiä ravinnepuutteita tai sairauksia.

Nämä anturit auttoivat tutkijoita yhdistämään 28 uutta geeniä vehnän viivästyneeseen ikääntymiseen, mikä on ominaisuus, joka lisää satoja.

Lentokoneesta oivallukseen: Kuinka droonit analysoivat satotietoja

Droonien fenotyypitysprosessi alkaa huolellisella lentosuunnittelulla. Droonit lentävät 30–100 metrin korkeudessa ja ottavat päällekkäisiä kuvia varmistaakseen täyden peiton. Esimerkiksi 10 hehtaarin pelto voidaan skannata 15–30 minuutissa.

Lennon jälkeen ohjelmistot, kuten Agisoft Metashape, yhdistävät tuhansia kuvia yksityiskohtaisiksi kartoiksi Structure-from-Motion (SfM) -tekniikalla. Tämä tekniikka muuntaa 2D-kuvat 3D-malleiksi. Näiden mallien avulla tutkijat voivat mitata ominaisuuksia, kuten kasvien korkeutta tai latvuston peittävyyttä, yhdellä napin painalluksella.

Tekoälyalgoritmit analysoivat sitten dataa ja ennustavat satoja tai tunnistavat tautiepidemioita. Esimerkiksi droonit skannasivat 3 132 sokeriruokoviljelyalaa vain seitsemässä tunnissa – tehtävä, joka kestäisi manuaalisesti kolme viikkoa. Tämä nopeus ja tarkkuus mahdollistavat jalostajien tehdä nopeampia päätöksiä, kuten hylätä heikosti tuottavia kasveja aikaisin kaudella.

Droonien keskeiset sovellukset nykyaikaisessa maataloudessa

Drooneja käytetään ratkaisemaan joitakin maatalouden suurimmista haasteista. Yksi tärkeimmistä sovelluksista on suora ominaisuuksien mittaus, jossa dronet korvaavat manuaalisen työn. Maissipelloilla dronet mittaavat kasvien korkeutta 90%-tarkkuudella, ja niittovirheet vaihtelevat 0,5 metristä 0,21 metriin.

He seuraavat myös latvuston peittävyyttä, joka osoittaa, kuinka hyvin kasvit varjostavat maata rikkaruohojen torjumiseksi. Energiaruokoviljelijät käyttivät tätä tietoa tunnistaakseen lajikkeet, jotka vähentävät rikkaruohojen kasvua 40%:llä.

Toinen läpimurto on ennakoiva jalostus, jossa tekoälymallit käyttävät drone-dataa sadon tuoton ennustamiseen. Esimerkiksi monispektrikuvat ovat ennustaneet maissin satoja 80%-tarkkuudella, mikä ylittää perinteisen genomisen testauksen.

Droonit auttavat myös geenien löytämisessä ja auttavat tiedemiehiä paikantamaan halutuista ominaisuuksista vastaavia DNA-segmenttejä. Vehnän kohdalla droonit yhdistivät latvuston vihreyden 22 uuteen geeniin, mikä mahdollisesti parantaa kuivuudensietokykyä.

Lisäksi hyperspektrianturit havaitsevat sitrushedelmien vihertymisen kaltaisia sairauksia viikkoja ennen oireiden ilmaantumista, mikä antaa viljelijöille aikaa toimia.

Geneettisten hyötyjen tehostaminen tarkkuusteknologialla

Geneettinen hyöty – jalostuksesta johtuva vuosittainen viljelykasvien ominaisuuksien parantuminen – lasketaan yksinkertaisella kaavalla:

(Valintaintensiteetti × Periytyvyys × Ominaisuuksien vaihtelu) ÷ Jalostussyklin aika.

Geneettinen voitto (ΔG) lasketaan seuraavasti:
ΔG = (i × h² × σp) / L

Jossa:

  • i = Valintaintensiteetti (kuinka tiukkoja kasvattajat ovat).
  •  = Periytyvyys (kuinka paljon ominaisuudesta siirtyy vanhemmilta jälkeläisille).
  • σp = Ominaisuuksien vaihtelu populaatiossa.
  • L = Aika lisääntymissykliä kohden.

Miksi sillä on merkitystäDroonit parantavat kaikkia muuttujia:

  1. iSkannaa 10 kertaa enemmän kasveja, mikä mahdollistaa tiukemman valikoiman.
  2. Vähentää mittausvirheitä ja parantaa periytyvyysarvioita.
  3. σp: Tallenna hienovaraisia ominaisuusvaihteluita koko kentän alueella.
  4. LLyhennä sykliaikaa 5 vuodesta 2–3 vuoteen alustavien ennusteiden kautta.

Droonit parantavat tätä yhtälöä jokaisella osa-alueella. Skannaamalla kokonaisia peltoja ne antavat jalostajien valita parhaat 1%-kasvit parhaiden 10%-kasvien sijaan, mikä lisää valintaintensiteettiä. Ne parantavat myös periytyvyysarvioita vähentämällä mittausvirheitä.

Esimerkiksi kasvien korkeuden manuaalinen arviointi tuo mukanaan 20%-vaihtelua, kun taas droonit leikkaavat tämän 5%:hen. Lisäksi droonit tallentavat hienovaraisia ominaisuusvaihteluita tuhansien kasvien välillä maksimoiden ominaisuusvaihtelua.

Mikä tärkeintä, ne lyhentävät lisääntymissyklejä mahdollistamalla varhaisen ennustamisen. Droneja käyttävät sokeriruokoviljelijät ovat kolminkertaistaneet geneettiset hyötynsä perinteisiin menetelmiin verrattuna, mikä osoittaa teknologian transformatiivisen potentiaalin.

Haasteiden voittaminen ja tulevaisuuteen varautuminen

Lupauksistaan huolimatta drone-pohjainen fenotyypitys kohtaa edelleen merkittäviä haasteita. Edistyneiden sensoreiden korkea hinta on edelleen merkittävä este – esimerkiksi hyperspektrikamerat voivat maksaa yli 1 TP4–50 000 tonnia, mikä tekee niistä kalliita useimmille pienviljelijöille.

Kerättyjen valtavien tietomäärien käsittely vaatii myös huomattavia pilvipalveluresursseja, mikä lisää kustannuksia. Tekoälyalustat, kuten AutoGIS, automatisoivat data-analyysiä, mikä poistaa manuaalisen syötön tarpeen.

Tutkijat integroivat myös droneja maaperän antureihin ja sääasemiin, mikä luo reaaliaikaisen seurantajärjestelmän, joka hälyttää viljelijöitä tuholaisista tai kuivuudesta. Nämä innovaatiot tasoittavat tietä täsmäviljelyn uudelle aikakaudelle, jossa dataan perustuvat päätökset korvaavat arvailun.

Johtopäätös

Droonit ja tekoäly eivät mullista ainoastaan kasvinjalostusta – ne määrittelevät uudelleen kestävän maatalouden. Mahdollistamalla kuivuutta kestävien ja runsassatoisten viljelykasvien nopeamman kehittämisen nämä teknologiat voisivat kaksinkertaistaa ruoantuotannon vuoteen 2050 mennessä laajentamatta viljelysmaata.

Tämä säästäisi yli 100 miljoonaa hehtaaria metsää, mikä vastaa Egyptin kokoa, ja pienentäisi maatalouden hiilijalanjälkeä. Droonidataa käyttävät viljelijät ovat jo vähentäneet veden ja torjunta-aineiden käyttöä jopa 301 TP3 T, suojellen ekosysteemejä ja alentaen kustannuksia.

Kuten eräs tutkija totesi: “Emme enää arvaile, mitkä kasvit ovat parhaita. Droonit kertovat meille.” Jatkuvan innovaation myötä tämä biologian ja teknologian fuusio voisi varmistaa miljardien ihmisten ruokaturvan ja samalla suojella planeettaamme.

ViiteKhuimphukhieo, I., & da Silva, JA (2025). Miehittämättömiin ilma-aluksiin (UAS) perustuva kenttätason suuren läpimenon fenotyypitys (HTP) kasvinjalostajien työkalupakina: kattava katsaus. Smart Agricultural Technology, 100888.

Miten IoT mullistaa täsmäviljelyä ja ratkaisee nykyisiä haasteita?

Maailman väkiluku kasvaa nopeasti, ja arvioiden mukaan se saavuttaa 9,7 miljardia vuoteen 2050 mennessä. Kaikkien ruokkimiseksi ruoantuotannon on kasvettava 601 000 000:lla, mutta perinteiset viljelymenetelmät – jotka ovat riippuvaisia maaperästä, suuresta vedenkäytöstä ja käsityöstä – kamppailevat pysyäkseen vauhdissa.

Ilmastonmuutos, maaperän tilan heikkeneminen ja vesipula pahentavat tilannetta. Esimerkiksi pelkästään maaperän eroosio maksaa maanviljelijöille vuosittain 1,4 miljardia puntaa tuottavuuden menetyksinä, kun taas perinteinen kastelu tuhlaa 601 ja 3 miljardia puntaa makeaa vettä vanhentuneiden käytäntöjen vuoksi.

Intiassa arvaamattomat monsuunit ovat vähentäneet riisisatoa 151 000 tonnilla viimeisen vuosikymmenen aikana. Nämä haasteet vaativat kiireellisiä ratkaisuja, ja älykäs maanviljely – esineiden internetin (IoT) ja aeroponiikan avulla – tarjoaa pelastusrenkaan.

IoT:n voima modernissa maataloudessa

Älykkään maatalouden ytimessä on IoT eli toisiinsa yhteydessä olevien laitteiden verkosto, joka kerää ja jakaa dataa reaaliajassa. Langattomat anturiverkot (WSN) ovat keskeisessä asemassa tässä järjestelmässä.

Nämä verkot käyttävät pelloille sijoitettuja antureita maaperän kosteuden, lämpötilan, ilmankosteuden ja ravinnetasojen seurantaan. Esimerkiksi DHT22-anturi seuraa kosteutta, kun taas TDS-anturit mittaavat ravinnepitoisuutta vedessä.

Tämä data lähetetään pilvialustoille, kuten ThingSpeak tai AWS IoT, käyttämällä vähän virtaa kuluttavia protokollia, kuten LoRa tai ZigBee. Analysoinnin jälkeen järjestelmä voi käynnistää toimintoja, kuten käynnistää kastelupumput tai säätää lannoitetasoja.

Coimbatoressa Intiassa vuonna 2022 toteutettu projekti osoitti esineiden internetin potentiaalin. Anturit havaitsivat kuivia maaperävyöhykkeitä tomaattipelloilla, mikä mahdollisti kohdennetun kastelun, joka vähensi veden hukkaa 351 TP3T:lla.

Samoin monispektrikameroilla varustetut droonit skannaavat laajoja peltoja tunnistaakseen ongelmia, kuten tuholaisongelmia tai ravinnepuutoksia.

Vuonna 2019 tehdyssä tutkimuksessa käytettiin droneja pohjoisen lehtilaikun havaitsemiseen maissikasveissa 98%-tarkkuudella, mikä säästi viljelijöiltä $120 eekkeriä tappioissa. Koneoppiminen parantaa näitä järjestelmiä entisestään.

Tutkijat kouluttivat tekoälymalleja tuhansien lehtikuvien avulla diagnosoimaan sairauksia, kuten härmän, 99,53%-tarkkuudella, minkä ansiosta maanviljelijät voivat toimia ennen kuin sadot tuhoutuvat.

Aeroponics: Ruoan kasvattaminen ilman maaperää

Vaikka esineiden internet optimoi perinteistä maanviljelyä, aeroponiikka mullistaa maatalouden kokonaan. Tässä menetelmässä kasveja kasvatetaan ilmassa ripustamalla niiden juuret sumun täyttämiin kammioihin, jotka suihkuttavat vettä ja ravinteita.

Toisin kuin maaperään perustuvassa viljelyssä, aeroponiikka käyttää vähemmän vettä eikä torjunta-aineita. Juuret imevät happea tehokkaammin, mikä nopeuttaa kasvua.

Esimerkiksi aeroponisesti kasvatettu salaatti kehittää 65%:tä nopeammin kuin maaperässä, vuoden 2018 tutkimuksen mukaan.

Aeroponics on erityisen arvokasta kaupungeissa tai alueilla, joilla on köyhä maaperä. Vertikaaliviljelyllä kasveja pinotaan torneihin, jolloin ne tuottavat 10 kertaa enemmän ruokaa neliömetriä kohden kuin perinteiset pellot.

Mexico Cityssä vuonna 2022 katolla sijaitseva aeroponinen viljelylaitos tuotti 3,8 kg salaattia neliömetriltä – kolminkertaisen määrän maaviljelyyn verrattuna – käyttäen vain 10 litraa vettä kilogrammaa kohden.

Singaporen Sky Greens vie tämän pidemmälle ja kasvattaa tonnin vihanneksia päivässä 30-jalkaisissa torneissa käyttäen 951 TP3 t vähemmän maata kuin perinteisillä tiloilla.

IoT vie aeroponiikan uudelle tasolle. Anturit valvovat juurikammioiden kosteutta, pH-arvoa ja ravinnetasoja ja säätävät sumutussyklejä automaattisesti.

Vuonna 2017 tehdyssä projektissa tutkijat automatisoivat aeroponisen järjestelmän Raspberry Pi:llä, mikä leikkasi työvoimakustannuksia 50%:llä. Viljelijät hallitsevat näitä järjestelmiä mobiilisovellusten, kuten AgroDecisorin, kautta, joka lähettää hälytyksiä esimerkiksi ravinteiden epätasapainosta.

Edistymistä hidastavat haasteet

Potentiaalistaan huolimatta IoT ja aeroponiikka kohtaavat merkittäviä haasteita. Korkeat kustannukset ovat merkittävä este. Perus-IoT-järjestelmä maksaa 1 500–5 000 dollaria, kun taas edistyneet droonit ja anturit vaativat 10 000–50 000 dollaria alkuinvestointeja – paljon enemmän kuin kehitysmaiden pienviljelijät pystyvät maksamaan. Samaan aikaan ylläpito lisää vuosittain 15 000–20 000 dollaria, mikä rasittaa budjetteja entisestään.

Yhteyskatkokset pahentavat ongelmaa. Noin 40%:llä maaseutualueista ei ole luotettavaa internetyhteyttä, mikä lamauttaa reaaliaikaisen tiedonsiirron.

Etiopiassa vuonna 2021 toteutettu IoT-pilottihanke epäonnistui, kun 3G-signaalit katkesivat kesken kentän ja häiritsivät kasteluohjelmia. Myös tietoturvariskit ovat suuria. IoT-protokollat, kuten MQTT ja CoAP, usein puuttuvat salauksesta, mikä tekee järjestelmistä alttiita hakkereille.

Vuonna 2021 6213 miljoonaa maatalouden IoT-järjestelmää raportoi kyberhyökkäyksistä, mukaan lukien tietomurroista, jotka saattoivat manipuloida anturilukemia tai poistaa laitteita käytöstä.

Tekninen monimutkaisuus lisää haasteita entisestään. Viljelijät tarvitsevat koulutusta tiedon tulkitsemiseen ja järjestelmien vianmääritykseen.

Vuonna 2017 Kolumbiassa toteutettu aeroponinen projekti romahti, kun väärät pH-asetukset vaurioittivat satoja ja menettivät 12 000 tonnia taimia.

Jopa virtalähde on ongelma – aurinkoanturit vikaantuvat monsuunisateiden aikana, ja droonit kestävät vain 20–30 minuuttia yhdellä latauksella.

Maatalouden tulevaisuus: Innovaatioita horisontissa

Näistä haasteista huolimatta tulevaisuus näyttää lupaavalta. 5G-verkot mullistavat liitettävyyden ja mahdollistavat droonien laajojen maatilojen reaaliaikaisen valvonnan.

Brasiliassa vuonna 2023 tehdyssä kokeessa käytettiin 5G-verkkoon kytkettyjä droneja yli 400 hehtaarin soijapapuviljelmien skannaamiseen ja tautien havaitsemiseen kymmenessä minuutissa päivien sijaan. Edge AI, joka käsittelee tietoja suoraan laitteilla, vähentää riippuvuutta pilvipalveluista.

Esimerkiksi MangoYOLO-järjestelmä laskee mangot 91%-tarkkuudella käyttämällä laitteen kameroita, mikä poistaa viiveet tiedonlatauksissa.

Lohkoketjuteknologia on jälleen yksi mullistava tekijä. Seuraamalla tuotteita maatilalta kuluttajalle se varmistaa läpinäkyvyyden ja vähentää petoksia.

eFarm-sovellus käyttää joukkoistettua dataa luomusertifiointien varmentamiseen, mikä vähentää petoksia 30%:llä. Walmartin lohkoketjujärjestelmä vähensi mangon toimitusketjun virheitä 90%:llä vuonna 2022.

Myös tekoälyllä ohjatut kasvihuoneet ovat nousussa. Nämä järjestelmät käyttävät VGG19:n kaltaisia malleja kasvien terveyden seuraamiseen 91,52%-tarkkuudella.

Japanissa robotit, kuten AGROBOT, korjaavat mansikoita 24/7, mikä kolminkertaistaa tuottavuuden. Myös kaupunkialueet ovat omaksumassa aeroponiikkaa – Berliinin Infarm kasvattaa yrttejä ruokakaupoissa, mikä vähentää liikenteen päästöjä 951 TP3 t:lla.

Hallitukset ja yritykset ovat astuneet esiin. Intian vuoden 2023 maatalousteknologiahanke tukee IoT-työkaluja 500 000 pienviljelijälle, kun taas Microsoftin FarmBeats tarjoaa edullisia droneja kenialaisille viljelijöille.

Menestyksen suunnitelma

Esineiden internet ja aeroponiikka eivät ole vain työkaluja – ne ovat välttämättömiä kestävälle tulevaisuudelle. Vuoteen 2030 mennessä nämä teknologiat voisivat:

  • Säästä 1,5 biljoonaa litraa vettä vuosittain.
  • Kasvihuonekaasupäästöjä leikataan 1,5 gigatonnilla vuodessa.
  • Ruoki kaksi miljardia ihmistä lisää laajentamatta viljelysmaata.

Tämän saavuttamiseksi hallitusten on tuettava kohtuuhintaisia työkaluja, laajennettava maaseudun internet-yhteyksiä ja valvottava kyberturvallisuusstandardien noudattamista. Viljelijät tarvitsevat koulutusta näiden teknologioiden tehokkaaseen hyödyntämiseen.

Kuten FAO toteaa: “Ruoan tulevaisuus riippuu tämän päivän innovaatioista.” Hyödyntämällä esineiden internetiä ja aeroponiikkaa voimme luoda maailman, jossa kukaan ei näe nälkää – ja jossa maatalous vaalii planeettaamme vahingoittamisen sijaan.

ViiteDhanasekar, S. (2025). Kattava katsaus esineiden internetin ajankohtaisiin kysymyksiin ja edistysaskeliin täsmäviljelyssä. Computer Science Review, 55, 100694.

Kaukokartoitus mullistaa nikotiinin seurannan sikarinlehdissä

Uraauurtava tutkimus hyödyntää miehittämättömien ilma-alusten hyperspektrikuvantamista ja koneoppimista sikarinlehtien nikotiinipitoisuuksien tarkkaan arvioimiseen.

Ilmakuvauksen ja koneoppimisen viimeaikaiset edistysaskeleet ovat mullistaneet nikotiinin seurannan sikarinlehdissä. Tämä huippuluokan lähestymistapa parantaa arvioinnin tarkkuutta ja tarjoaa samalla arvokasta tietoa tupakkateollisuudelle, jossa kemiallinen koostumus on laadun kannalta ratkaisevan tärkeä.

Sichuanin maatalousyliopistossa Tianin ym. johdolla tutkijat pyrkivät voittamaan perinteisten manuaalisten laaduntarkastusten rajoitukset, joista usein puuttuu tarkkuutta ja tehokkuutta. Heidän 2. helmikuuta 2025 julkaistussa tutkimuksessaan tunnistetaan vahvoja korrelaatioita typpilannoitteiden käytön, kosteustasojen ja nikotiinipitoisuuksien välillä, mikä korostaa oikea-aikaisten ja tarkkojen seurantatekniikoiden merkitystä.

Tutkimus tehtiin toukokuusta syyskuuhun 2022 yliopiston modernissa maatalouden tutkimustukikohdassa, jossa tutkijat käyttivät hyperspektrikameroilla varustettuja miehittämättömiä ilma-aluksia (UAV) tallentaakseen 15 eri sikarilehtilajikkeen lehtien heijastusspektrejä erilaisissa typpikäsittelyissä.

Heidän löydöksensä paljastivat suoran korrelaation typpilannoitteiden käytön ja sikarinlehtien nikotiinipitoisuuksien välillä. “Typpilannoitteiden levitysmäärän kasvaessa sikarinlehtien nikotiinipitoisuus kasvoi”, kirjoittajat totesivat ja korostivat maatalouskäytäntöjen vaikutusta tuotteiden laatuun.

Miehittämättömien ilma-alusten keräämän hyperspektrikuvadatan laadun parantamiseksi tutkimuksessa käytettiin esikäsittelytekniikoita, kuten monimuuttujaista sironnan korjausta, standardinormaalimuunnosta ja Savitzky-Golay-konvoluutiotasoitusta. Tämän jälkeen käytettiin edistyneitä koneoppimisalgoritmeja, kuten osittaista pienimmän neliösumman regressiota (PLSR) ja takaisinpropagaatiohermoverkkoja, ennustavien mallien kehittämiseen, jotka pystyvät arvioimaan nikotiinipitoisuuden tarkasti.

Tehokkain tunnistettu malli oli MSC-SNV-SG-CARS-BP-malli, jonka testaustarkkuudeksi saatiin noin 0,797 R²-arvoa ja RMSE:ksi 0,078. “MSC-SNV-SG-CARS-BP-mallilla on paras ennustustarkkuus nikotiinipitoisuuden suhteen”, kirjoittajat totesivat ja asettelivat sen lupaavaksi työkaluksi tulevaisuuden tutkimukseen ja täsmäviljelysovelluksiin.

Käyttämällä kaukokartoitusta sikarinlehtien spektraalisten ominaisuuksien analysointiin viljelijät ja tuottajat voivat arvioida sadon laatua nopeasti ja rikkomattomasti, mikä mahdollistaa tietoisemman päätöksenteon tuotannosta ja toimitusketjusta. Tämä lähestymistapa tarjoaa laajan kattavuuden alhaisilla käyttökustannuksilla ja varmistaa samalla tietojen johdonmukaisuuden vähentämällä riippuvuutta ihmistekijöistä.

Hyperspektrikuvantamisen ja koneoppimisen integroinnilla on potentiaalia mullistaa perinteinen tupakanviljely, paitsi parantamalla nikotiinin laatua, myös edistämällä kestäviä ja tehokkaita maatalouskäytäntöjä. Tutkijat korostavat jatkuvan kehityksen tarvetta näiden teknologioiden hiomiseksi ja soveltamiseksi eri tupakkalajikkeille ja muille viljelykasveille.

Tulevaisuudessa tutkimuksissa keskitytään miehittämättömien ilma-alusten toimintaolosuhteiden optimointiin korkealaatuisimman spektritiedon saamiseksi ottaen huomioon muuttujat, kuten lentokorkeus, valaistusolosuhteet ja kohinanvaimennus. Näiden tekijöiden huomioiminen on ratkaisevan tärkeää, kun maatalouskäytännöt kehittyvät vastaamaan markkinoiden vaatimuksiin ja samalla asetetaan etusijalle ympäristön kestävyys.

Tämä tutkimus korostaa teknologian ja maataloustieteen välistä synergiaa ja korostaa innovatiivisten tekniikoiden kasvavaa käyttöönottoa tuotteiden laadun parantamiseksi. Tutkijat kannattavat hyperspektrianturin laajempia sovelluksia maataloudessa ja vahvistavat teknologian roolia sadon, tehokkuuden ja ympäristövastuun parantamisessa.

Lähteet: https://www.nature.com/articles/s41598-025-88091-4

Pienviljelijöiden viljelyn tehostaminen miehittämättömien ilma-alusten avulla

Pienviljelijöillä on ratkaiseva rooli maailmanlaajuisessa ruoantuotannossa, mutta he kohtaavat lukuisia haasteita resurssien rajallisuudesta arvaamattomiin ympäristötekijöihin. Tässä teknologisen kehityksen aikakaudessa miehittämättömät ilma-alukset (UAV), jotka tunnetaan yleisesti nimellä droonit, ovat nousseet mullistavaksi voimaksi pienviljelyssä.

Nämä ilma-alukset tarjoavat ratkaisuja, jotka voivat mullistaa maatalouskäytäntöjä ja parantaa pienviljelijöiden elämää.

Ymmärtääkseen droonien potentiaalin ja vaikutuksen pienviljelyssä tutkijat ovat tehneet perusteellisen analyysin alan olemassa olevista tutkimuksista ja trendeistä. Heidän saamansa havainnot valaisevat miehittämättömien ilma-alusten kiehtovaa roolia maatalouden innovaatioissa.

Tutkimus osoittaa, että dronejen käyttö pienviljelyssä on kasvussa. Viime vuosina kiinnostus ja investoinnit tähän teknologiaan ovat lisääntyneet merkittävästi. Noin 31%:n vuotuinen kasvuvauhti vuodesta 2016 lähtien osoittaa, että dronejen arvo maataloudessa tunnustetaan yhä enemmän.

Yhteistyön ja vaikuttavuuden johtaminen

Droonien käyttö maataloudessa on nousemassa keskeiseksi tutkimuksen painopisteeksi, ja tämä heijastuu akateemisessa yhteisössä. Lehdet, kuten “Drones” ja “Remote Sensing”, ovat nousseet johtaviksi maatalouden miehittämättömien ilma-alusten käyttöön liittyvän tutkimuksen julkaisuissa, ja niillä on noin 351 TP3T kaikista alan julkaisuista. Näistä lehdistä “Drones” erottuu eniten viittauksia saaneella lehdellä, mikä korostaa sen merkitystä.

Pienviljelyssä käytettävien miehittämättömien ilma-alusten (UAV) maailmanlaajuisessa tutkimuksessa tutkijat ovat tunnistaneet 14 maata aktiivisiksi toimijoiksi. Erityisesti Kiina, Etelä-Afrikka, Nigeria, Sveitsi ja Yhdysvallat ovat tämän tutkimuksen eturintamassa.

Kiina on jatkuvasti viiden kärkisimman viittausmaan joukossa, mikä osoittaa sen vahvaa läsnäoloa tällä alalla. Vaikka suurin osa tutkimuksesta tapahtuu kansallisten rajojen sisällä, on alkanut syntyä myös kansainvälisiä yhteistyöhankkeita.

Lisäksi tutkimuksessa korostetaan 131 kirjoittajan panosta, jotka ovat 23 julkaisullaan merkittävästi vaikuttaneet tähän alaan. Merkittävät kirjoittajat, kuten Vimbayi Chimonyo, Alistair Clulow, Tafadzwanashe Mabhaudhi ja Mbulisi Sibanda, ovat olleet aktiivisesti mukana edistämässä dronejen käyttöä pienviljelyssä.

Viittausten osalta Ola Hall ja Magnus Jirström ovat tunnetuimpia, mikä osoittaa heidän merkittävän vaikutuksensa tähän aiheeseen.

Mullistava sadonseuranta

Sadon kehityksen seuranta ja satojen arviointi nousevat miehittämättömien ilma-alusten ensisijaisiksi sovelluksiksi pienviljelyssä. Droonit tarjoavat ainutlaatuisen näköalapaikan satojen terveyden ja elinvoiman arvioimiseen koko kasvukauden ajan.

Ne voivat havaita ongelmia, kuten vesistressiä, tauteja ja ravinnepuutteita. Analysoimalla viljelykasvien heijastustietoja pienviljelijät voivat puuttua asiaan varhaisessa vaiheessa ja estää merkittäviä satotappioita. Miehittämättömien ilma-alusten avulla saatavat kasvillisuusindeksit, kuten NDVI, EVI ja SAVI, ovat keskeisessä roolissa viljelykasvien kehityksen arvioinnissa.

1. Lannoitteiden hallinnan hienosäätö

Lannoitteiden käytön optimointi on täsmäviljelyn kriittinen osa. Miehittämättömät ilma-alukset auttavat pienviljelijöitä tässä pyrkimyksessä arvioimalla lehtien klorofyllipitoisuutta, joka on läheisesti yhteydessä lehtien typpeen.

Nämä tiedot auttavat maanviljelijöitä tekemään tietoon perustuvia päätöksiä lannoitteiden käytöstä. Tutkimukset ovat osoittaneet, että miehittämättömien ilma-alusten avulla saadut tiedot voivat parantaa lannoitteiden tehokkuutta noin 10%.

2. Kasvien kartoitus tehokasta hallintaa varten

Tarkka kartoitus on toinen alue, jolla droonit ovat erinomaisia. Korkean resoluution kuvien ja koneoppimisen avulla miehittämättömät ilma-alukset auttavat pienviljelijöitä kartoittamaan peltonsa tarkasti. Tämä teknologia on keskeistä täsmäviljelyssä, sillä se antaa tietoa maankäytön ja viljelykasvien kartoituksesta.

Tarkastelluissa tutkimuksissa algoritmien koulutusmenetelmissä käytettiin tyypillisesti maastokartoituksia tai korkean resoluution kuvia. Kuvien luokitteluun käytetään algoritmeja, kuten satunnaismetsää, tukivektorikoneita ja syviä neuroverkkoja, mikä tekee viljelykasvien kartoituksesta tarkempaa.

Haasteet ja mahdollisuudet

Vaikka dronejen potentiaali pienviljelyssä on ilmeinen, on tärkeää tunnistaa niiden käyttöönoton haasteet.

1. Riittävien paikan päällä kerättyjen tietojen puuteMonet mallit ovat riippuvaisia laadukkaan in situ -datan saatavuudesta kehitystä ja validointia varten. Tällaisia tietoja ei ole aina helposti saatavilla, ja niiden laajuus voi olla rajallinen.

2. Erilaisia miehittämättömien ilma-alusten tyyppejä ja hyötykuormat: Drooneja on saatavilla eri kokoisina ja tyyppisinä, ja jokaisella on omat ominaisuutensa. Niiden lentoaika ja hyötykuorma eivät välttämättä sovellu laajamittaisiin maataloussovelluksiin.

3. SääherkkyysSääolosuhteet voivat vaikuttaa merkittävästi dronejen tiedonkeruuseen. Voimakkaat tuulet ja sade voivat aiheuttaa haasteita tiedonkeruulle.

4. KohtuuhintaisuusDroonien käyttö ja tietojenkäsittelyohjelmistojen ostaminen voivat olla kalliita, erityisesti rahapulassa oleville pienviljelijöille.

5. Tekninen asiantuntemus: Droonien käyttö ja huolto sekä tiedonkäsittely vaativat erikoisosaamista, jota ei aina ole helposti saatavilla.

6. SääntelykehyksetTiukat määräykset, jotka johtuvat miehittämättömien ilma-alusten toimintaan liittyvistä mahdollisista riskeistä, voivat rajoittaa niiden käyttöä tai edellyttää lentäjän lupakirjojen hankkimista.

7. Laskennalliset resurssitDroonien tuottamien valtavien tietomäärien käsittely voi olla laskennallisesti intensiivistä ja mahdollisesti vaatia lisäresursseja ja -koulutusta.

Näihin haasteisiin liittyy kuitenkin lukuisia mahdollisuuksia:

1. Monipuoliset sovellukset täsmäviljelyssä: Droonit tarjoavat täsmäviljelyssä monipuolisia sovelluksia satojen seurannan ja kartoituksen lisäksi, mukaan lukien integroitu rikkakasvien torjunta, vedenkäytön arviointi, kasteluveden laadun ja määrän arviointi, maaperän ominaisuuksien kartoitus ja muuttuvien annosten ohjekartat torjunta-aineiden hallintaan.

2. Monipuolinen data päätöksenteon tueksi: Droonien tarjoama monipuolinen data avaa oven sellaisten päätöksenteon tukityökalujen kehittämiselle, jotka voivat vastata useisiin tavoitteisiin samanaikaisesti.

3. Edistyneet pilvipalvelualustatAlustat, kuten Google Earth Engine, tarjoavat uusia mahdollisuuksia miehittämättömien ilma-alusten tiedonkäsittelyyn ja -analyysiin.

4. Droonien ja satelliittien synergiatDroonit ja satelliitit voivat tarjota täydentävää dataa erilaisiin sovelluksiin, ja niiden mahdollisten synergioiden hyödyntämiseksi tarvitaan tutkimusta.

5. Lähestymistapoja datapulan ympäristöihin: Innovaatiot tekevät datan niukkuudesta vähemmän esteen, kuten osoittavat lähestymistavat, jotka vaativat vain vähän in situ -dataa ja siirto-oppimismenetelmät.

6. Kustannus-hyötyanalyysi: Drooniteknologioiden ja muiden kaukokartoitustekniikoiden kustannusten vertailu valottaa niiden kohtuuhintaisuutta ja hyötyjä.

7. Naisten voimaannuttaminen maataloudessa: Droonien mahdollistaman täsmäviljelyn käyttöönotto voi voimaannuttaa naisia pienviljelijöillä ja parantaa heidän kykyään vastata haasteisiin ja tulevaisuuden epävarmuustekijöihin.

8. Nuorten osallistaminen: Maatalouden modernisointi miehittämättömien ilma-alusten (UAV) avulla tehtävällä täsmäviljelyllä voi herättää nuorten kiinnostuksen maatalouteen ja siten vahvistaa alan pitkäikäisyyttä ja kestävyyttä.

Johtopäätös

Yhteenvetona voidaan todeta, että droonien integroinnilla pienviljelijöihin on potentiaalia mullistaa miljoonien pienviljelijöiden toimeentulo. Tarjoamalla innovatiivisia ratkaisuja satojen seurantaan, lannoitteiden hallintaan ja kartoitukseen droonit antavat viljelijöille arvokasta tietoa tietoon perustuvaa päätöksentekoa varten. Haasteista huolimatta droonien avulla tapahtuvan pienviljelyn tulevaisuus on täynnä mahdollisuuksia. Nopeasti kehittyvä teknologia yhdistettynä sen laskeviin kustannuksiin avaa uusia ovia maatalousalalle ja tarjoaa lupauksen ruokaturvasta, ympäristön kestävyydestä ja taloudellisesta hyvinvoinnista maatalousyhteisöille maailmanlaajuisesti.

Automaattinen sadonnostodatan puhdistus ja kalibrointi

Automaattinen satotietojen puhdistus ja kalibrointi (AYDCC) on prosessi, joka käyttää algoritmeja ja malleja satotietojen virheiden, kuten poikkeamien, aukkojen tai vinoumien, havaitsemiseen ja korjaamiseen. AYDCC voi parantaa satotietojen laatua ja luotettavuutta, mikä voi johtaa parempiin näkemyksiin ja suosituksiin viljelijöille.

Johdatus satotietoihin

Satotiedot ovat yksi tärkeimmistä tietolähteistä maanviljelijöille 2000-luvulla. Niillä tarkoitetaan erilaisista maatalouskoneista, kuten puimureista, kylvökoneista ja sadonkorjuukoneista, kerättyjä tietoja, jotka mittaavat tietyllä pellolla tai alueella tuotettujen satojen määrää ja laatua.

Sillä on valtava merkitys useista syistä. Ensinnäkin se auttaa viljelijöitä tekemään tietoon perustuvia päätöksiä. Yksityiskohtaisten satotietojen avulla viljelijät voivat hienosäätää käytäntöjään tuottavuuden maksimoimiseksi.

Esimerkiksi jos jokin pelto tuottaa jatkuvasti alhaisempia satoja, viljelijät voivat tutkia taustalla olevia syitä, kuten maaperän terveyttä tai kasteluongelmia, ja ryhtyä korjaaviin toimenpiteisiin.

Lisäksi se mahdollistaa täsmäviljelyn. Kartoittamalla satojen tuottoeroja eri pelloilla viljelijät voivat räätälöidä lannoitteiden ja torjunta-aineiden kaltaisia käyttötapojaan tietyille alueille. Tämä kohdennettu lähestymistapa ei ainoastaan optimoi resurssien käyttöä, vaan myös vähentää ympäristövaikutuksia.

YK:n elintarvike- ja maatalousjärjestön (FAO) mukaan maailmanlaajuisen maataloustuotannon on kasvettava 601 TP3 biljoonalla vuoteen 2050 mennessä kasvavan ruoan kysynnän tyydyttämiseksi. Satotiedot ovat keskeisessä asemassa tämän tavoitteen saavuttamisessa, koska ne parantavat sadon tuottavuutta.

Lisäksi Brasiliassa soijapapuviljelijä käytti satotietoja yhdessä maaperänäytteenottotietojen kanssa luodakseen muuttuvien lannoitteiden karttoja pelloilleen. Hän levitti erilaisia lannoitemääriä kunkin vyöhykkeen maaperän hedelmällisyyden ja satopotentiaalin mukaan.

Hän käytti myös satotietoja vertaillakseen eri soijapapulajikkeita ja valitakseen parhaat olosuhteet huomioon ottaen. Tämän seurauksena hän nosti keskisatoaan 121 TP3 T:llä ja vähensi lannoitekustannuksiaan 151 TP3 T:llä.

Samoin Intiassa riisinviljelijä käytti satodataa säätietojen ohella peltojensa kasteluaikataulun säätämiseen. Hän seurasi maaperän kosteustasoja ja sademääriä antureiden ja satelliittikuvien avulla.

satotietojen ymmärtäminen ja hyödyntäminen

Hän käytti sitä myös eri riisilajikkeiden vertailuun ja parhaiden valitsemiseen olosuhteisiinsa. Seurauksena hän nosti keskimääräistä satoaan 101 TP3 T:llä ja vähensi vedenkulutustaan 201 TP3 T:llä.

Hyödyistään huolimatta satotietojen kehittämisessä ja käyttöönotossa on edelleen joitakin haasteita. Näitä haasteita ovat muun muassa:

  • Tiedon laatu: Sen tarkkuus ja luotettavuus riippuvat antureiden laadusta, laitteiden kalibroinnista, tiedonkeruumenetelmistä sekä tiedonkäsittely- ja analysointitekniikoista. Huono tiedonlaatu voi johtaa virheisiin, vääristymiin tai epäjohdonmukaisuuksiin, jotka voivat vaikuttaa tiedon validiteettiin ja hyödyllisyyteen.
  • Tietojen käyttöoikeus: Satotietojen saatavuus ja kohtuuhintaisuus riippuvat maatalouskoneiden, antureiden, tiedontallennuslaitteiden ja data-alustojen omistuksesta ja niiden saatavuudesta. Käyttöoikeuden tai omistuksen puute voi rajoittaa viljelijöiden kykyä kerätä, tallentaa, jakaa tai käyttää omaa dataansa.
  • Tietosuoja: Sen turvallisuus ja luottamuksellisuus riippuvat maanviljelijöiden, koneiden valmistajien, tiedon toimittajien ja tiedon käyttäjien suorittamasta tiedon suojaamisesta ja sääntelystä. Suojauksen tai sääntelyn puute voi altistaa tiedot luvattomalle tai epäeettiselle käytölle, kuten varkauksille, manipuloinnille tai hyväksikäytölle.
  • Datalukutaito: Satotietojen ymmärtäminen ja hyödyntäminen riippuvat viljelijöiden, maatalousneuvojien, neuvojien ja tutkijoiden taidoista ja tiedosta. Taitojen tai tiedon puute voi haitata näiden toimijoiden kykyä tulkita, viestiä tai soveltaa tietoja tehokkaasti.
tietojoukkojen kerääminen maatalouskoneilla, kuten puimureilla

Siksi näiden haasteiden voittamiseksi ja satotietojen täyden potentiaalin hyödyntämiseksi on tärkeää puhdistaa ja kalibroida satotiedot.

Johdatus satotietojen puhdistukseen ja kalibrointiin

Satotiedot ovat arvokkaita tietolähteitä viljelijöille ja tutkijoille, jotka haluavat analysoida satojen tuottoa, tunnistaa hallintavyöhykkeitä ja optimoida päätöksentekoa. Ne vaativat kuitenkin usein puhdistusta ja kalibrointia niiden luotettavuuden ja tarkkuuden varmistamiseksi.

“YieldDataset”-aineiston kalibrointi on toiminto, joka korjaa arvojen jakauman matemaattisten periaatteiden mukaisesti, mikä parantaa datan yleistä eheyttä. Se parantaa päätöksenteon laatua ja tekee aineistosta arvokkaan jatkoanalyyseille.

GeoPard Yield -puhdistuskalibrointimoduuli

GeoPard mahdollisti satoaineistojen puhdistamisen ja korjaamisen Yield Clean-Calibration -moduulinsa avulla.

Olemme tehneet satotietojoukkojesi laadun parantamisesta helpompaa kuin koskaan, antaen viljelijöille mahdollisuuden tehdä dataan perustuvia päätöksiä, joihin he voivat luottaa.

GeoPard - Sadonkorjuun puhdistus ja kalibrointi, samanlainen kuin peltopotentiaalivyöhykkeet

Kalibroinnin ja puhdistuksen jälkeen tuloksena olevasta satodatasta tulee homogeeninen, ilman poikkeamia tai äkillisiä muutoksia vierekkäisten geometrioiden välillä.

Uuden moduulimme avulla voit:

Valitse vaihtoehto jatkaaksesi
  • Poista vioittuneet, päällekkäiset ja normaalista poikkeavat datapisteet
  • Kalibroi saantoarvot useissa koneissa
  • Aloita kalibrointi muutamalla napsautuksella (mikä yksinkertaistaa käyttökokemusta) tai suorita siihen liittyvä GeoPad API -päätepiste

Joitakin yleisimpiä automatisoidun satotietojen puhdistuksen ja kalibroinnin käyttötapauksia ovat:

  • Tietojen synkronointi, kun useita hakkuukone on työskennellyt joko samanaikaisesti tai useiden päivien ajan, mikä varmistaa yhdenmukaisuuden.
  • Aineistosta tehdään homogeenisempi ja tarkempi tasoittamalla vaihteluita.
  • Datakohinan ja epäolennaisten tietojen poistaminen, jotka voivat hämärtää oivalluksia.
  • Käännösten tai epänormaalien geometrioiden poistaminen, jotka voivat vääristää kentän todellisia kuvioita ja trendejä.

Alla olevassa kuvassa näkyy pelto, jossa työskenteli 15 puimuria samaan aikaan. Se näyttää, kuinka alkuperäinen satoaineisto ja GeoPard-kalibrointimoduulilla kalibroinnin jälkeen parannettu aineisto näyttävät melko erilaisilta ja helposti ymmärrettäviltä.

alkuperäisen ja parannetun satoaineiston välinen ero GeoPardin kalibrointimoduulilla

Miksi on tärkeää puhdistaa ja kalibroida?

Satotiedot kerätään puimureihin kiinnitetyillä satomittareilla ja antureilla. Nämä laitteet mittaavat korjatun sadon massavirtausta ja kosteuspitoisuutta ja käyttävät GPS-koordinaatteja tiedon georeferointiin.

Nämä mittaukset eivät kuitenkaan ole aina tarkkoja tai yhdenmukaisia useiden tekijöiden vuoksi, jotka voivat vaikuttaa laitteiden suorituskykyyn tai sato-olosuhteisiin. Joitakin näistä tekijöistä ovat:

1. Laitteiden muunnelmat: Maatalouskoneissa, kuten puimureissa ja puimureissa, on usein luontaisia eroja, jotka voivat johtaa eroihin tiedonkeruussa. Näihin eroihin voivat kuulua erot anturien herkkyydessä tai koneiden kalibroinnissa.

Esimerkiksi jotkut satomäärän valvontalaitteet saattavat käyttää lineaarista suhdetta jännitteen ja massavirtauksen välillä, kun taas toiset voivat käyttää epälineaarista suhdetta. Jotkut anturit voivat olla herkempiä pölylle tai lialle kuin toiset. Nämä vaihtelut voivat aiheuttaa eroja satotiedoissa eri koneiden tai peltojen välillä.

Esimerkki 1 U-käännökset, pysähdykset, käytetty puolet kaluston leveydestä
Esimerkki 2 U-käännökset, pysähdykset, käytetty puolet kaluston leveydestä

2. Ympäristötekijät: Sääolosuhteet, maaperätyypit ja topografia vaikuttavat merkittävästi satoihin. Jos näitä ympäristötekijöitä ei oteta huomioon, ne voivat aiheuttaa kohinaa ja epätarkkuuksia satotiedoissa.

Esimerkiksi hiekkamaaperä tai jyrkät rinteet voivat aiheuttaa pienempiä satoja kuin savimaaperä tai tasainen maasto. Samoin alueilla, joilla on suurempi satotiheys, voi olla suurempi sato kuin alueilla, joilla tiheys on pienempi.

3. Anturin epätarkkuudet: Anturit eivät tarkkuudestaan huolimatta ole erehtymättömiä. Ne voivat ajautua ajan myötä ja antaa epätarkkoja lukemia, jos niitä ei kalibroida säännöllisesti.

Esimerkiksi viallinen punnituskenno tai löysä johdotus voi aiheuttaa epätarkkoja massavirtauslukemia. Likainen tai vaurioitunut kosteusanturi voi antaa virheellisiä kosteuspitoisuusarvoja. Käyttäjän syöttämä väärä pellon nimi tai tunnus voi liittää satotiedot väärään peltotiedostoon.

Nämä tekijät voivat johtaa kohinaisiin, virheellisiin tai epäjohdonmukaisiin satotietoihin. Jos näitä tietoja ei puhdisteta ja kalibroida oikein, ne voivat johtaa harhaanjohtaviin johtopäätöksiin tai päätöksiin.

Esimerkiksi puhdistamattomien satotietojen käyttäminen satokarttojen luomiseen voi johtaa pellon korkea- tai matalasatoisten alueiden virheelliseen tunnistamiseen.

Miksi satoaineiston puhdistaminen ja kalibrointi on tärkeää?

Kalibroimattomien satoaineistojen käyttäminen satojen vertailuun eri peltojen tai vuosien välillä voi johtaa epäreiluihin tai epätarkkoihin vertailuihin. Puhdistamattomien tai kalibroimattomien satotietojen käyttäminen ravinnetasapainojen tai viljelypanosten laskemiseen voi johtaa lannoitteiden tai torjunta-aineiden liika- tai alikäyttöön.

Siksi on tärkeää suorittaa satotietojen puhdistus ja kalibrointi ennen niiden käyttöä analysointiin tai päätöksentekoon. Satotietojen puhdistaminen on prosessi, jossa poistetaan tai korjataan satomonitorien ja -antureiden keräämistä raakasatotiedoista mahdolliset virheet tai kohina.

Automatisoidut menetelmät satotietojen puhdistamiseen ja kalibrointiin

Tässä kohtaa automatisoidut tiedonpuhdistustekniikat tulevat käteviksi. Automaattiset tiedonpuhdistustekniikat ovat menetelmiä, jotka voivat suorittaa tiedonpuhdistustehtäviä ilman ihmisen puuttumista asiaan tai minimaalisella ihmisen puuttumisella.

Kalibrointivaiheen määrittäminen
Automatisoidut puhdistus- ja kalibrointimenetelmät

Automatisoidut tiedonpuhdistustekniikat voivat säästää aikaa ja resursseja, vähentää inhimillisiä virheitä ja parantaa tiedonpuhdistuksen skaalautuvuutta ja tehokkuutta. Joitakin yleisiä automatisoituja tiedonpuhdistustekniikoita tuottotiedoille ovat:

1. Poikkeavien arvojen havaitseminen: Poikkeavat arvot ovat datapisteitä, jotka poikkeavat merkittävästi normista. Automaattiset algoritmit voivat tunnistaa nämä poikkeamat vertaamalla datapisteitä tilastollisiin mittareihin, kuten keskiarvoon, mediaaniin ja keskihajontaan.

Esimerkiksi jos satoaineisto osoittaa poikkeuksellisen korkeaa satoa tietyllä pellolla, poikkeamien havaitsemisalgoritmi voi merkitä sen lisätutkimuksia varten.

2. Melunvaimennus: Satotietojen kohina voi johtua useista eri lähteistä, kuten ympäristötekijöistä ja anturien epätarkkuuksista.

Automatisoidut kohinanvaimennustekniikat, kuten tasoitusalgoritmit, suodattavat pois epäsäännölliset vaihtelut, mikä tekee datasta vakaampaa ja luotettavampaa. Tämä auttaa tunnistamaan datan todelliset trendit ja kaavat.

3. Tiedon imputointiPuuttuvat tiedot ovat yleinen ongelma satotietojoukoissa. Tiedon imputointitekniikat arvioivat ja täydentävät puuttuvat arvot automaattisesti datan sisällä olevien kuvioiden ja suhteiden perusteella.

Esimerkiksi jos anturi ei pysty tallentamaan tietoja tietyltä ajanjaksolta, imputointimenetelmät voivat arvioida puuttuvat arvot viereisten datapisteiden perusteella.

Siksi automatisoidut tiedonpuhdistustekniikat toimivat tiedon laadun portinvartijoina varmistaen, että satotiedot pysyvät luotettavana ja arvokkaana resurssina viljelijöille maailmanlaajuisesti.

Lisäksi on olemassa paljon käteviä työkaluja ja tietokoneohjelmia, jotka voivat automaattisesti puhdistaa ja säätää satotietoja, ja GeoPard on yksi niistä. GeoPard Yield Clean-Calibration Module ja vastaavat ratkaisut ovat erittäin tärkeitä sen varmistamiseksi, että tiedot ovat tarkkoja ja luotettavia.

GeoPard - Sadonkorjuun puhdistus ja kalibrointi - 3 puimuria

Johtopäätös

Automaattinen satotietojen puhdistus ja kalibrointi (AYDCC) on olennainen osa täsmäviljelyä. Se varmistaa satotietojen tarkkuuden poistamalla virheitä ja parantamalla laatua, jolloin viljelijät voivat tehdä tietoon perustuvia päätöksiä. AYDCC ratkaisee datahaasteita ja hyödyntää automatisoituja tekniikoita luotettavien tulosten saavuttamiseksi. Työkalut, kuten GeoPardin Yield Clean-Calibration Module, yksinkertaistavat tätä prosessia viljelijöille ja edistävät tehokkaita ja tuottavia viljelykäytäntöjä.

Kun satotiedot ovat puhtaat, Automaattinen tuottoraportti vie sen pidemmälle: se vertaa satoa kyseisen kauden vyöhykkeisiin tai käytettyihin määriin, hinnoittelee jokaisen määräportaan ja kertoo, maksoiko lisätuote itsensä takaisin.

wpChatIcon
wpChatIcon

    Pyydä ilmainen GeoPard-demo / konsultaatio


    Hyväksymällä painikkeen painamisen hyväksyt meidän Tietosuojaseloste. Tarvitsemme sen vastataksemme pyyntöösi.

      Tilaa


      Hyväksymällä painikkeen painamisen hyväksyt meidän Tietosuojaseloste

        Lähettäkää meille tietoa


        Hyväksymällä painikkeen painamisen hyväksyt meidän Tietosuojaseloste