Kako vegetacijski indeksi izboljšajo spremljanje rasti koruze

Koruza je po količini največkrat pridelana žitna kultura na svetu, pri čemer jo samo Združene države Amerike sejejo po vsej državi. približno 35 milijonov hektarjev in pridelavo 390 milijonov ton v letu 2023. Upravljanje pridelka v takšnem obsegu zahteva več kot le peš opazovanje. Vegetacijski indeksi za spremljanje rasti koruze – matematične formule, izpeljane iz načina, kako rastlinske krošnje odbijajo in absorbirajo svetlobo – so postali temelj sodobnega upravljanja poljščin, saj spektralne podatke pretvarjajo v uporabne informacije o zdravju pridelka. To počnejo hitro, v velikem obsegu in ne da bi se dotaknili enega samega lista.

Tehnologija daljinskega zaznavanja, ki je zdaj na voljo prek satelitov, dronov in ročnih senzorjev, v te indekse vnaša spektralne podatke v realnem času v vsaki fazi rastne sezone koruze. Kmet ali agronom lahko zazna stres zaradi dušika pri V6, preden listi porumenijo, opazi pomanjkanje vode med nalivom zrnja, preden se pridelek zmanjša, ali umeri uporabo gnojil s spremenljivo količino z uporabo kart krošnje, ustvarjenih isti teden, ko pridelek potrebuje gnojenje.

Kaj so vegetacijski indeksi? Kako delujejo?

Vegetacijski indeks (VI) je brezdimenzijska, kvantitativna vrednost, izračunana z matematičnim združevanjem vrednosti odbojnosti dveh ali več spektralnih pasov, ki jih zajame senzor. Rezultat je eno samo število, ki izolira in ojača specifične biološke značilnosti rastlinske krošnje – kot so koncentracija klorofila, površina listov ali vsebnost vode – hkrati pa zavira motnje zaradi tal, ozračja in sence.

Moč vegetacijskega indeksa je v njegovi sposobnosti standardizacije meritev med različnimi senzorji, polji in datumi. Namesto primerjave surovih odbojnih števil, ki se spreminjajo glede na svetlobne pogoje, VI zagotavlja razmerje ali razliko, ki je bolj stabilna in biološko pomembna. To omogoča primerjavo zdravja krošenj na različnih poljih, v različnih letnih časih in celo na satelitskih platformah.

Rastline za fotosintezo absorbirajo določene valovne dolžine svetlobe, druge pa odbijajo. Zdrava zelena vegetacija absorbira večino rdeče svetlobe (okoli 660–680 nm) za fotosintezo, ki jo poganja klorofil, in zaradi svoje celične strukture močno odbija svetlobo bližnjega infrardečega (NIR) sevanja.

Napeta ali redka krošnja absorbira manj rdeče svetlobe in jo odbija več, manj pa odbija tudi bližnje infrardeče svetlobe. Vegetacijski indeksi matematično zajamejo ta kontrast, da količinsko opredelijo, kako zelena, gosta in zdrava je krošnja v danem trenutku.

Kaj so vegetacijski indeksi in kako delujejo

Spektralni pasovi, uporabljeni v vegetacijskih indeksih

Različni spektralni pasovi prispevajo različne diagnostične informacije o pridelku. Vsak pas je usmerjen na drugačen biološki proces, zato večpasovni senzorji zagotavljajo bogatejše podatke kot preproste RGB kamere. Šest pasov, ki so najpomembnejši za spremljanje koruze, je:

  • Rdeča (620–700 nm): Močno absorbira klorofil. Padec absorpcije rdeče barve signalizira zmanjšano fotosintetsko aktivnost, kar kaže na stres, pomanjkanje hranil ali zgodnje staranje krošnje.
  • Zelena (520–560 nm): Rastline odbijajo zeleno svetlobo bolj kot rdečo, zato so videti zelene. Zelena odbojnost je povezana s koncentracijo klorofila in se uporablja v indeksih, kot sta GNDVI in VARI.
  • Modra (450–490 nm): Absorbirajo ga karotenoidi in klorofil. Večinoma se uporablja v indeksih, ki temeljijo na RGB, kot je VARI, kjer so na voljo le vidni pasovi.
  • Bližnji infrardeči sevalni val (NIR, 750–900 nm): Močno se odbija od gobastega mezofilnega tkiva v zdravih listih. Odbojnost v bližnjem infrardečem območju (NIR) je osnova za indekse NDVI, EVI in večino širokopasovnih indeksov. Gosta, zdrava krošnja koruze kaže visoko odbojnost v bližnjem infrardečem območju.
  • Rdeči rob (700–740 nm): Prehodno območje med rdečo absorpcijo in refleksijo v bližnjem infrardečem spektru. Koncentracija klorofila in stanje dušika močno vplivata na ta pas, zaradi česar je zelo občutljiv za zaznavanje stresa s hranili v zgodnji fazi, preden postane vizualno očiten.
  • Kratkovalovni infrardeči (SWIR, 1400–2500 nm): Absorbira jih tekoča voda znotraj rastlinskega tkiva. Indeksi, ki temeljijo na SWIR, merijo vsebnost vode v krošnji in zaznavajo stres zaradi suše, zaradi česar so dragoceni med nalivom zrnja, ko pomanjkanje vode neposredno vpliva na pridelek.

Zakaj so vegetacijski indeksi pomembni za spremljanje rasti koruze

1. Spremljanje zdravja pridelkov

Zdravje pridelka zajema več prekrivajočih se dejavnikov: koncentracijo klorofila, indeks listne površine (LAI – razmerje med celotno listno površino in površino tal), stanje vode v rastlini in temperaturo krošnje. Noben en sam terenski obisk ne more zajeti vseh teh hkrati na stotinah hektarjev.

Vegetacijski indeksi to kompleksnost stisnejo v merljive vrednosti, ki jih je mogoče večkrat spremljati v rastni sezoni, da se odkrije upad, preden pride do izgube pridelka.

Študija, objavljena v Kmetijstvo (2023) so s pomočjo senzorjev NDVI, nameščenih na brezpilotnih letalnikih, spremljali tri hibride koruze v sušnih in namakalnih pogojih. Raziskovalci so tedensko spremljali zdravje krošenj od vznika do zrelosti in ugotovili, da so se vrednosti NDVI med namakanimi in deževnimi parcelami znatno razlikovale že v V8, tedne preden so se pojavili vidni simptomi stresa. Takšna zgodnja diferenciacija omogoča pravočasno posredovanje.

2. Merjenje vitalnosti rastlin

Rastlinska energija – splošna stopnja rasti in kopičenje biomase pridelka – neposredno napoveduje potencial pridelka. Indeksi, kot sta NDVI in EVI, so močno povezani z LAI in suho nadzemno biomaso pri koruzi.

Spremljanje bujnosti v ključnih vegetativnih fazah agronomom omogoča, da prepoznajo območja z manj uspešnostjo na polju in ustrezno prilagodijo vnose, namesto da bi uporabljali enotne upravljavske odločitve na prostorsko spremenljivih zemljiščih.

3. Zaznavanje stresa pred vizualnimi simptomi

To je morda komercialno najbolj dragocena sposobnost vegetacijskih indeksov. Rastlina koruze, ki se sooča s pomanjkanjem dušika, vodnim stresom ali zgodnjim pritiskom bolezni, najprej pokaže spremembe v svoji spektralni odbojnosti – zlasti v rdečem robu in pasovih NIR – nekaj dni do tednov preden se na listih pokažejo rumenenje, venenje ali vidne lezije.

Indeksi, ki temeljijo na rdečem robu, zlasti NDRE in CI Red Edge, so še posebej občutljivi na subvizualni dušikov stres in zmanjšanje klorofila. Jang in sodelavci (ScienceDirect, 2024) so ugotovili, da kombiniranje Indeksi NDVI, NDRE in GNDVI z uporabo multiple linearne regresije bistveno izboljšana učinkovitost napovedovanja pridelka pri koruzi v primerjavi s katerim koli posameznim indeksom samim.

Pridelovalci, ki se zanašajo na en sam indeks, zamudijo aditivno napovedno moč, ki izhaja iz večindeksnih pristopov, zlasti v kritičnih reproduktivnih fazah.

4. Izboljšanje napovedovanja pridelka

Vegetacijski indeksi, zbrani v strateških fazah rasti – zlasti okoli resic in svilanja – so močni napovedovalci končnega pridelka zrnja. Raziskava, objavljena v Daljinsko zaznavanje (2023) so združili veččasovne podatke brezpilotnih letalnikov, vključno z NDVI, NDRE, SAVI in EVI v vegetativnih in reproduktivnih fazah, ter dosegli model za napovedovanje pridelka koruze z R² 0,78 in rRMSE 8,27%, kar prekaša modele, zgrajene na enostopenjskih podatkih.

Ključni vpogled: uporaba več indeksov v več fazah rasti zajame veliko širši razpon dejavnikov, ki določajo pridelek, kot en sam meritveni posnetek.

5. Podpora preciznemu kmetijstvu

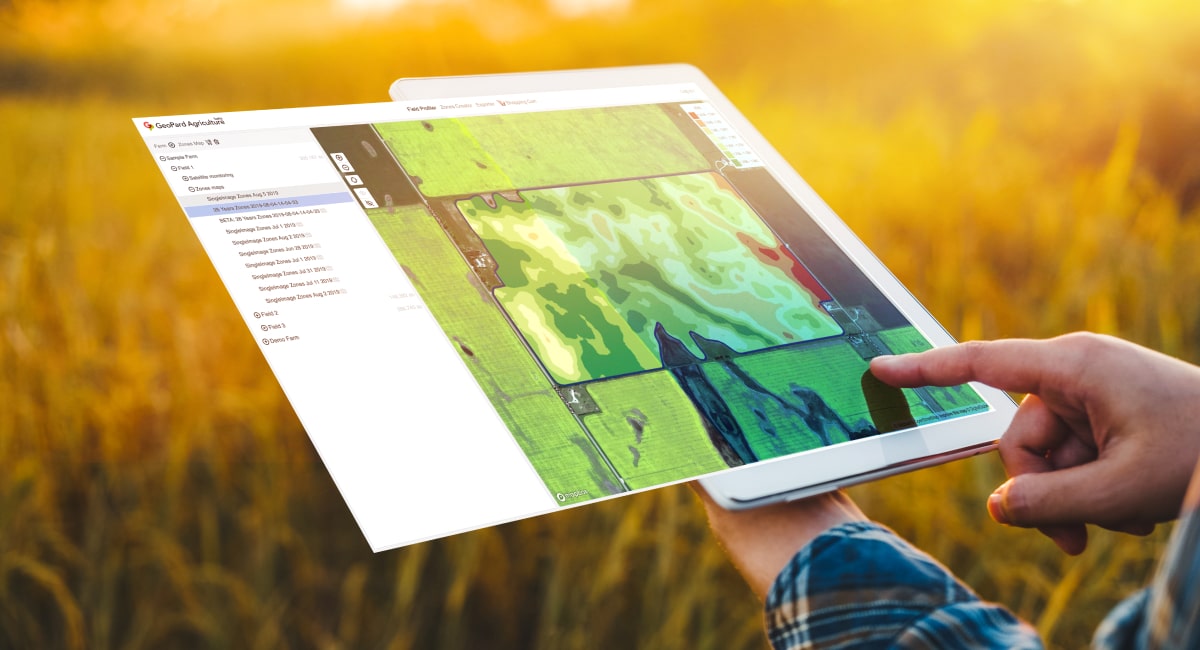
Precizno kmetijstvo se za predpisovanje vhodnih podatkov, specifičnih za lokacijo, opira na podatke o prostorski variabilnosti. Zemljevidi vegetacijskega indeksa, izdelani iz posnetkov dronov ali satelitov, razkrivajo variabilnost v pridelavi pridelka znotraj polja, ki jo povprečne meritve na polju prikrivajo.

Ti zemljevidi se neposredno vnašajo v sisteme za spremenljivo količino gnojila, kar kmetom omogoča, da uporabijo več gnojila tam, kjer ga pridelek potrebuje, in manj tam, kjer ga ne, s čimer se hkrati zmanjšajo stroški in vpliv na okolje.

Faze rasti koruze, kjer so vegetacijski indeksi najbolj uporabni

“Pravi indeks v pravi fazi rasti odklene podatke o pridelkih, ki jih splošno opazovanje preprosto ne more zagotoviti – in čas zbiranja podatkov je prav tako pomemben kot izbrani indeks.”

1. Faza nastanka

Ob vzhajanju je rastlinski pokrov redek in na sliki prevladujejo tla. Standardni NDVI se tukaj slabo obnese, ker šum ozadja tal preglasi šibek signal krošnje. V tej fazi so ustrezna orodja indeksi, prilagojeni tlom, kot sta SAVI in MSAVI.

Uporabljajo korekcijski faktor za zmanjšanje vpliva izpostavljene zemlje na vrednost indeksa, kar omogoča smiselne meritve gostote rastlin in zgodnje enakomernosti ukoreninjenja.

2. Vegetativna rast (V. faze)

Od V3 do V12 se krošnja koruze hitro širi. To je najpomembnejše obdobje za upravljanje z dušikom, saj se potrebe pridelka po dušiku močno povečajo.

NDRE in CI Green sta v tem obdobju najbolj odzivna indeksa, ker rdeči robni pas zazna subtilno zmanjšanje klorofila, preden se širši signal NDVI spremeni. Leti brezpilotnih zrakoplovov pri V6 in V10, časovno usklajeni z odločitvami o dušiku s stransko oblogo, prinašajo najvišjo donosnost naložbe v podatke.

Faze rasti koruze, kjer so vegetacijski indeksi najbolj uporabni

3. Resice in svilanje

Resarenje (VT) in svilanje (R1) sta fazi, ki sta v celotnem življenjskem ciklu koruze najbolj občutljivi na pridelek. Zapiranje krošnje je na tej točki skoraj končano, kar pomeni, da lahko NDVI in EVI zdaj prebereta celotno krošnjo brez motenj tal.

Oba indeksa dosežeta vrh okoli VT pri zdravih pridelkih. Vsaka plato ali zgodnji padec vrednosti indeksa v tej fazi je zanesljiv pokazatelj stresa, ki se bo odražal v splavu zrna in izgubi pridelka.

4. Polnjenje žit

Med nalivom zrnja (R3–R5) se glavna skrb upravljanja preusmeri na vodni stres in bolezni. NDWI (normalizirani diferencialni vodni indeks, izračunan iz pasov NIR in SWIR) in toplotni indeksi v tej fazi dopolnjujejo standardni nabor z zaznavanjem zmanjšanja vsebnosti vode v krošnji, ki predhodi vidnemu venenju.

Vrednosti NDVI se začnejo naravno zmanjševati, ko pridelek dozori, zato je za interpretacijo indeksnih trajektorij potrebno primerjati pričakovani sezonski vzorec za gojeni hibrid.

5. Zrelost

V fiziološki zrelosti (R6) se vsi glavni vegetacijski indeksi zmanjšujejo, saj se krošnja stara in klorofil razgrajuje. Podatki indeksov v zrelosti se uporabljajo predvsem za retrospektivno analizo – korelacijo sezonskih krivulj VI z dejanskimi podatki o pridelku za potrditev napovednih modelov in izboljšanje prihodnjih sezonskih meril. Časovna analiza indeksnih krivulj od kalitve do zrelosti zagotavlja najbogatejšo podatkovno osnovo za izdelavo modelov pridelka, specifičnih za posamezna polja.

Skupni vegetacijski indeksi, ki se uporabljajo za spremljanje rasti koruze

1. NDVI (normalizirani indeks razlik v vegetaciji)

NDVI je najpogosteje uporabljen vegetacijski indeks v kmetijstvu. Meri kontrast med bližnjo infrardečo svetlobo in rdečo odbojnostjo ter se izračuna kot:

NDVI = (NIR − rdeča) / (NIR + rdeča)

Vrednosti NDVI se gibljejo od -1 do +1. Zdrave, goste krošnje koruze običajno dosegajo med 0,7 in 0,9 na najvišji stopnji ozelenitve. Njegove najboljše aplikacije vključujejo sledenje razvoju krošenj od V6 do resic, prepoznavanje slabše delujočih poljskih con in korelacijo z LAI in nadzemno biomaso.

Ključna omejitev NDVI je nasičenost v gostih krošnjah – ko LAI preseže približno 3 m²/m², dodatna površina listov povzroči zmanjševanje sprememb v signalu NDVI, kar zmanjša občutljivost na najvišji ravni krošnje.

Študija iz leta 2024, objavljena v Kmetijstvo (MDPI) je z uporabo spremljanja NDVI z brezpilotnimi letalniki v dveh rastnih sezonah na Madžarskem ugotovil, da Najmočnejša korelacija med NDVI in pridelkom se je pojavila v fazi po svilanju. (R = 0,638 leta 2023 in R = 0,634 leta 2024), kar potrjuje zanesljivost NDVI kot kazalnika pridelka med sezono v tem specifičnem obdobju rasti.

2. GNDVI (zeleni NDVI)

GNDVI zamenja rdeči pas z zelenim pasom: GNDVI = (NIR − zelena) / (NIR + zelena). Zeleni kanal je bolj občutljiv na koncentracijo klorofila kot rdeči kanal, zaradi česar je GNDVI boljši pri zaznavanju zmernih sprememb klorofila v zrelih, gostih krošnjah, kjer je NDVI nasičen.

Njegova primarna uporaba pri koruzi je ocena stanja dušika v srednji vegetativni in reproduktivni fazi. Raziskava, objavljena v ScienceDirect (2024) so potrdili, da je GNDVI v kombinaciji z NDRE v večindeksnih regresijskih modelih bistveno izboljšal natančnost napovedi pridelka koruze, zlasti v fazah pred cvetenjem.

3. EVI (izboljšan vegetacijski indeks)

EVI izboljša NDVI z vključitvijo modrega pasu in uporabo atmosferskih korekcijskih koeficientov: EVI = 2,5 × [(NIR − rdeča) / (NIR + 6 × rdeča − 7,5 × modra + 1)]. Ta formula hkrati zmanjšuje atmosferski šum in motnje v talnem ozadju, zaradi česar je EVI občutljivejši od NDVI v pogojih goste krošnje, kjer je NDVI nasičen.

EVI je prednostni indeks za spremljanje strukture krošnje koruze od nastanka resic do zgodnjega nalivanja zrnja, ko je rastlinska odeja skoraj popolna. Je osrednji indeks v satelitskih produktih MODIS in se pogosto uporablja za spremljanje koruze na regionalni ravni.

Študija v Kmetijstvo (2024) so z uporabo podatkov MODIS MOD09A1 nad provinci Jilin na Kitajskem ugotovili, da Kombinacija več vegetacijskih indeksov, vključno z EVI, z modelom oblike je znatno izboljšala natančnost zaznavanja fenoloških stopenj v ključnih obdobjih rasti koruze v primerjavi s pristopi z enim samim indeksom.

Za obsežno regionalno spremljanje pridelkov združevanje EVI z drugimi indeksi v modelih časovnih vrst zagotavlja zanesljivejše fenološko sledenje kot kateri koli posamezen indeks sam.

4. SAVI (indeks vegetacije, prilagojen tlom)

SAVI v formulo NDVI uvaja korekcijski faktor svetlosti tal (L): SAVI = [(NIR − rdeča) / (NIR + rdeča + L)] × (1 + L), kjer je L = 0,5 za tipične talne razmere. Z dušenjem odbojnega prispevka golih tal SAVI omogoča natančnejše meritve krošnje v zgodnjih fazah rasti koruze, ko je pokrovnost tal manjša od 50%. Je standardna izbira za spremljanje vzpostavitve rastlin, izenačenosti sestojev in živahnosti v zgodnji sezoni od kalitve do V4.

5. NDRE (normalizirana razlika rdeči rob)

NDRE uporablja rdeči rob in NIR pasove: NDRE = (NIR − rdeči rob) / (NIR + rdeči rob). Rdeči robni pas se nahaja v spektralnem območju, kjer majhne spremembe koncentracije klorofila povzročijo velike spremembe odbojnosti, zaradi česar je NDRE občutljivejši od NDVI na spremembe klorofila, ki jih povzroča dušik.

Študija, objavljena v Senzorji (2024) so z uporabo fotogrametrije brezpilotnih letalnikov na raziskovalni postaji LSU AgCenter ugotovili, da NDRE je 87 dni po setvi napovedoval pridelek koruznega zrnja z R² 0,9097., izjemno močna povezava, ki poudarja vrednost NDRE za upravljanje z dušikom v pozni sezoni in napovedovanje pridelka.

6. MSAVI (Modificiran indeks vegetacije, prilagojen tlom)

MSAVI izboljša SAVI tako, da faktor L naredi dinamičnega in ne fiksnega, zato se samodejno prilagodi stopnji pokritosti z vegetacijo: MSAVI = [2 × NIR + 1 − √((2 × NIR + 1)² − 8 × (NIR − rdeča))] / 2.

Zaradi te samodejne prilagoditve je MSAVI natančnejši od SAVI v celotnem razponu razvoja krošnje, od vznika golih tal do popolne pokritosti ob pojavu resic. Ne zahteva predpostavk o svetlosti tal, zaradi česar je bolj prenosljiv na različne terenske pogoje in vrste tal.

7. VARI (indeks vidne atmosferske odpornosti)

VARI uporablja samo vidne pasove (rdeči, zeleni, modri): VARI = (zelena − rdeča) / (zelena + rdeča − modra). Njegova vrednost je v tem, da jo je mogoče izračunati s standardnimi RGB kamerami – takimi, ki jih ima večina komercialnih dronov po nizki ceni.

Čeprav VARI nima občutljivosti na dušik in biomaso, ki jo imajo multispektralni indeksi, zagotavlja uporabno oceno zelenosti krošenj v prvem prehodu, zaradi česar je dostopen kmetom, ki še nimajo multispektralnih senzorskih zmogljivosti.

Raziskava, objavljena v ScienceDirect (2025) so potrdili, da je VARI eden od uporabnih vhodnih podatkov VI v modelih strojnega učenja za napovedovanje pridelka koruze v različnih rastnih okoljih.

8. OSAVI (optimiziran vegetacijski indeks, prilagojen tlom)

OSAVI je poenostavljena različica SAVI s fiksno vrednostjo L 0,16, optimizirana za pogoje delne pokritosti krošnje: OSAVI = (NIR − rdeče) / (NIR + rdeče + 0,16).

Ta specifična vrednost L je bila empirično določena za zmanjšanje vplivov talnega ozadja v širokem razponu gostote vegetacije. OSAVI se dobro obnese od V2 do V6, s čimer premosti vrzel med uporabnostjo SAVI v zgodnji sezoni in natančnostjo NDVI v glavni sezoni.

9. CI zelena (zelena s klorofilnim indeksom)

CI Green ocenjuje vsebnost klorofila neposredno iz odbojnosti: CI zelena = (NIR / zelena) − 1. Ker je klorofil primarni pigment za shranjevanje dušika v listih, CI Green spremlja stanje dušika v krošnji, ne da bi potreboval rdeč robni pas.

Zaradi tega je dragocen, kadar je na voljo le standardni zeleni pas, na primer iz posnetkov Sentinel-2, in zanesljivo deluje od V6 do svilnatega prikaza za odločitve o upravljanju dušika sredi sezone.

10. CI rdeči rob (rdeči rob indeksa klorofila)

CI Red Edge nadomešča zeleni trak z rdečim robnim trakom: CI rdeči rob = (NIR / rdeči rob) − 1. Zaradi te zamenjave je bistveno bolj občutljiv na spremembe klorofila kot CI Green, zlasti v srednjih do poznih vegetativnih fazah, ko je krošnja dovolj gosta, da se signal zelenega pasu začne nasičevati. CI Red Edge je eden najboljših indeksov za zaznavanje subtilnih gradientov dušika v conah upravljanja polj pri koruzi.

Primerjava vegetacijskih indeksov za spremljanje koruze

1. Najboljši indeks za zgodnjo rast

SAVI in MSAVI dosledno prekašata NDVI in EVI v zgodnjem razvoju koruze (vzhaja do V4), ker zmanjšata šum v ozadju tal, ki bi sicer prevladoval v signalu indeksa, ko je pokrovnost krošnje pod 40%. OSAVI ponuja uporabno vmesno možnost, kadar so talne razmere na polju spremenljive.

Primerjava vegetacijskih indeksov za spremljanje koruze

2. Najboljši indeks za zaznavanje dušika

NDRE in CI Red Edge sta najmočnejša indeksa za odkrivanje pomanjkanja dušika pri koruzi. Oba izkoriščata visoko občutljivost rdečega robnega pasu na koncentracijo klorofila. V fazi V6 do V10 – najpomembnejšem oknu za odločitve o uporabi dušika – ta indeksa zaznata pomanjkanje 7 do 14 dni preden NDVI pokaže kakršen koli merljiv odziv, kar zagotavlja precejšen čas za korektivne ukrepe.

3. Najboljši indeks za oceno biomase

NDVI in EVI sta najbolj potrjena indeksa za oceno suhe biomase nadzemne površine pri koruzi. Raziskave z uporabo multispektralnih posnetkov brezpilotnih letalnikov v kombinaciji s teksturnimi značilnostmi v PMC (2023) so ugotovili, da so vegetacijski indeksi, ki temeljijo na rdečem (650 nm), rdečem robu (705 nm) in bližnjem infrardečem (842 nm) pasu, pokazali najvišje korelacije z LAI – tesno povezanim približkom za kopičenje biomase med vegetacijskim obdobjem.

4. Najboljši indeks za goste krošnje

EVI je prednostni indeks, ko se krošnja koruze popolnoma zapre, običajno od kitice do zgodnjega nalivanja zrnja. Kjer NDVI doseže nasičenost nad LAI približno 3, se EVI še naprej odziva na dodatno listno površino in spremembe klorofila, ker njegovi atmosferski in talni korekcijski členi preprečujejo nasičenost signala pri visokih ravneh biomase.

5. Najboljši indeks za stres zaradi suše

NDWI (indeks vode na osnovi NIR in SWIR) in NDVI, uporabljena skupaj, sta najučinkovitejša kombinacija za zaznavanje stresa zaradi suše pri koruzi. NDWI neposredno spremlja spremembe vsebnosti vode v tkivu, medtem ko NDVI zajame sekundarni učinek stresa zaradi vode na ozelenitev krošnje. Večspektralni senzorji, ki vključujejo zmogljivost SWIR, tukaj dodajo največjo vrednost, čeprav so ti senzorji še vedno dražji od standardnih petpasovnih večspektralnih sistemov.

Uporaba vegetacijskih indeksov pri pridelavi koruze

Vegetacijski indeks je le toliko uporaben, kot je uporabna odločitev, ki jo omogoča – cilj je vedno pretvoriti spektralne podatke v ukrepe na polju, ki izboljšajo pridelek, zmanjšajo stroške ali oboje.

1. Ocena biomase

Vrednosti NDVI in EVI so močno povezane s suho biomaso nad tlemi v celotni vegetacijski dobi koruze. Ponavljajoči se preleti brezpilotnih letalnikov ali preleti satelitov v dvotedenskih intervalih ustvarjajo krivulje kopičenja biomase, ki kažejo, ali se polje bliža svojemu potencialu pridelka ali zaostaja za pričakovano krivuljo rasti za določeno sezono.

2. Merjenje klorofila

CI Green in CI Red Edge zagotavljata nedestruktivne ocene klorofila na ravni krošnje, ki spremljajo fotosintetsko sposobnost rastline. Raziskava, objavljena v PMC (2024) so z uporabo ocene SPAD (odčitavanje klorofilnega merilnika) na podlagi brezpilotnih letalnikov pri koruzi potrdili, da je modificiran indeks razmerja rdečih robov dosegel R² 0,87 za napovedovanje vsebnosti klorofila v listih v srednji fazi rasti, kar dokazuje praktično natančnost, ki jo zagotavljajo indeksi rdečega roba za to uporabo.

3. Ocena stanja dušika

Dušik je hranilo, ki najbolj neposredno omejuje pridelek koruze, njegov status pa se skozi sezono spreminja, ko se spreminjajo potrebe pridelka. Študija iz leta 2025, objavljena v Meje v rastlinski znanosti leta 2024 integriral satelitske posnetke Sentinel-2A, multispektralne podatke brezpilotnih letalnikov in zemeljska opazovanja v štirih fazah rasti koruze ter razvil nov regionalni inverzijski model vsebnosti dušika z uporabo več vegetacijskih indeksov v kombinaciji s korekcijo pasov.

Okvir je dosegel visoko natančnost validacije na 48 neodvisnih vzorčnih točkah, kar dokazuje, kako zlitje satelitov in brezpilotnih letalnikov širi skalabilnost upravljanja dušika na osnovi VI preko posameznih polj na kmetijsko in regionalno raven.

4. Zaznavanje vodnega stresa

Vodni stres pri koruzi najprej zmanjša prevodnost listnih rež, nato vsebnost vode v listih in končno zeleno biomaso – trije procesi, ki zaporedno vplivajo na različne spektralne pasove. Vodni stres v zgodnji fazi se kaže v podatkih o toplotnih pasovih in indeksih na osnovi SWIR, preden se NDVI zmanjša.

Spremljanje kombinacije NDWI in NDVI v obdobju nalivanja zrnja – ko ima vodni stres največji vpliv na pridelek – omogoča, da načrtovanje namakanja temelji na dejanskem povpraševanju po pridelkih in ne na koledarskih pravilih.

5. Spremljanje bolezni

Glivične bolezni, kot sta severna koruzna listna pegavost in siva listna pegavost, spremenijo spektralni podpis okuženih listov, še preden so velike lezije vidne človeškemu očesu. Okuženo tkivo kaže značilen padec odbojnosti v bližnjem infrardečem območju in premik v položaju rdečega roba.

Veččasovno spremljanje VI omogoča odkrivanje lokaliziranih spektralnih anomalij, ki kažejo na pritisk nastajajočih bolezni, kar omogoča ciljno usmerjeno uporabo fungicidov namesto škropljenja po celotnem polju.

6. Zaznavanje škode zaradi škodljivcev

Osutost listja zaradi hranjenja škodljivcev zmanjša LAI, kar neposredno zniža vrednosti NDVI in EVI na prizadetih območjih. Okužbe z vojaki na primer ustvarjajo značilne prostorske vzorce upadanja indeksa, ki jih je mogoče zaznati na posnetkih dronov, preden se okužba razširi na sosednja polja.

Visokoločljivostni leti brezpilotnih letalnikov (razdalja vzorčenja na tleh pod 5 cm) zagotavljajo prostorske podrobnosti, potrebne za razlikovanje med poškodbami žuželk in drugimi vzroki za spremembe krošenj.

7. Ocena donosa

Vrednosti vegetacijskega indeksa, izmerjene v specifičnih kritičnih fazah rasti – zlasti V12, VT in R3 – so zanesljivi napovedovalci končnega pridelka zrnja v kombinaciji z zgodovinskimi zemljevidi pridelka in vremenskimi podatki. Pristopi z združevanjem več indeksov dosledno prekašajo modele z enim indeksom.

Kombinacija GNDVI, NDRE in SCCCI (poenostavljeni indeks vsebnosti klorofila v krošnji) v obdobju pred cvetenjem je pokazala še posebej visoko natančnost napovedovanja pridelka v objavljenih raziskavah koruze iz ... ScienceDirect (2026).

Raziskave v dveh rastnih sezonah na Madžarskem so pokazale korelacijske koeficiente 0,638 in 0,634 med NDVI po svilanju in končnim pridelkom zrnja. Večindeksni modeli, vključno z NDRE in GNDVI, še dodatno povečajo natančnost napovedi.

8. Uporaba gnojil s spremenljivo hitrostjo

Karte krošenj na podlagi VI, ustvarjene z leti dronov, se uporabljajo neposredno za izdelavo predpisanih kart za aplikatorje dušika s spremenljivo hitrostjo. Polja so razdeljena na območja upravljanja na podlagi vrednosti indeksa, vsako območje pa prejme odmerek dušika, umerjen glede na specifične potrebe poljščine.

Daljinsko zaznavanje in tehnologija spremenljive hitrosti sta skupaj upoštevali 58% tržnega deleža tehnologije preciznega kmetijstva v letu 2025 (Precedence Research, 2026), kar odraža, kako osrednjega pomena je postal ta delovni tok za komercialno pridelavo koruze.

Študija iz leta 2025 v Kmetijstvo (MDPI) je ugotovila, da zmerni odmerki dušika 120–180 kg ha⁻¹ zagotovil optimalno raven hranil za koruzo, kar je povečalo pridelek do 5,086 t ha⁻¹ v primerjavi z negnojenimi kontrolami, pri čemer se je spremljanje na podlagi NDVI izkazalo za učinkovito ne le za optimizacijo pridelka, temveč zlasti za vodenje strategij gnojenja na specifičnih lokacijah.

Upravljanje dušika na osnovi NDVI v fazi po svilanju (ko korelacija VI-pridelek doseže vrhunec) lahko nadomesti tradicionalne pristope gnojenja, ki temeljijo le na testih tal, in znatno izboljša tako učinkovitost vnosa kot pridelek zrnja.

Platforme, ki se uporabljajo za zbiranje podatkov o vegetacijskem indeksu

1. Satelitski posnetki

Sateliti, kot sta Sentinel-2 (ločljivost 10 m, 5-dnevni ponovni obisk) in Planet Labs (ločljivost 3 m, dnevni ponovni obisk), zagotavljajo dosledne, vremensko ugodne spektralne podatke na velikih območjih po nizkih stroških na hektar.

Zaradi vključitve rdečih robnih pasov (B5, B6, B7 pri 705, 740, 783 nm) je Sentinel-2 še posebej dragocen za izračune rdečega roba NDRE in CI v regionalnih programih spremljanja koruze. Omejitev je oblačnost: oblačno obdobje v kritičnem rastnem oknu lahko povzroči vrzeli v podatkih, ki motijo časovno spremljanje.

2. Daljinsko zaznavanje z droni

Brezpilotni letalniki s fiksnimi krili in večrotorski droni, opremljeni z multispektralnimi kamerami, zagotavljajo posnetke v merilu polja z ločljivostjo od 2 do 10 cm na slikovno piko. Ta raven podrobnosti razločuje posamezne rastlinske vrste, kar omogoča merjenje sprememb v zdravju krošenj znotraj vrste.

Preglede z droni je mogoče načrtovati po potrebi, ne glede na čas preleta satelitov, zaradi česar so idealni za zajemanje podatkov na natančnih agronomskih odločitvenih točkah, kot so stransko gnojenje z dušikom ali okna za načrtovanje namakanja.

3. Multispektralne kamere brezpilotnih letalnikov

Multispektralne kamere, kot so MicaSense RedEdge, Parrot Sequoia in DJI Zenmuse P1, hkrati zajemajo slike v petih ali več ozkih spektralnih pasovih, vključno z rdečo, zeleno, modro, rdečim robom in bližnjim infrardečim spektrom.

Ti sistemi vključujejo kalibrirano odbojno ploščo in senzor sončne svetlobe za normalizacijo podatkov za različne svetlobne pogoje med letom, kar je bistveno za ustvarjanje natančnih, ponovljivih indeksnih vrednosti in ne za relativne primerjave.

4. Ročni senzorji pridelkov

Aktivni optični senzorji, kot sta GreenSeeker in CropCircle, oddajajo lasten vir svetlobe in merijo odbojnost posameznih rastlin od blizu, s čimer odpravljajo vpliv spremenljive sončne svetlobe.

Ti senzorji se uporabljajo za hitro oceno stanja dušika na terenu na določenih vzorčevalnih mestih. Njihovi podatki dopolnjujejo posnetke dronov in satelitov, saj zagotavljajo meritve na terenu, ki potrjujejo vrednosti indeksa daljinskega zaznavanja na znanih lokacijah.

5. Senzorji, nameščeni na traktorju

Aktivni senzorji, nameščeni na traktorju, kot sta John Deere Hagie in Trimble GreenSeeker RT, neprekinjeno skenirajo krošnjo koruze, medtem ko se traktor premika po polju, in podatke NDVI v realnem času posredujejo neposredno v krmilnik spremenljive količine gnojila. Ta sistem z zaprto zanko omogoča prilagajanje količine gnojila sproti, na podlagi podatkov o stanju pridelka v živo, brez ločenega koraka obdelave podatkov med zaznavanjem in nanašanjem.

Dejavniki, ki vplivajo na natančnost vegetacijskega indeksa na koruznih poljih

1. Ozadje tal

Izpostavljena tla imajo svoj spektralni podpis, ki se zlije s signalom rastlinske krošnje, zlasti kadar je pokrovnost pod 50%. Indeksi, prilagojeni tlom (SAVI, MSAVI, OSAVI), so zasnovani tako, da zmanjšajo ta učinek, vendar barva tal, vlaga in vsebnost organskih snovi še vedno vplivajo na vrednosti indeksov v posnetkih v zgodnji sezoni. Kalibracija pragov indeksov za določene vrste tal v regiji izboljša natančnost interpretacije.

2. Oblačnost

Oblaki blokirajo sončno sevanje in povzročajo spremenljivo senčenje na tleh, zaradi česar so meritve odbojnosti za pasivne senzorje na satelitih in brezpilotnih letalnikih nezanesljive.

Aktivni senzorji so imuni na oblačnost, ker sami zagotavljajo osvetlitev. Oblačnost je najpomembnejši dejavnik, ki omejuje uporabnost satelitskega spremljanja VI v regijah z visoko pogostostjo oblakov med rastno sezono.

Dejavniki, ki vplivajo na natančnost vegetacijskega indeksa na koruznih poljih

3. Kot sonca

Nizki koti sonca povečajo delež sence znotraj krošnje, kar umetno zmanjša odbojnost NIR in popači vrednosti indeksa. Leti brezpilotnih letalnikov, izvedeni med 10. in 14. uro po lokalnem sončnem času, zmanjšajo učinke sence in zagotavljajo bolj dosledne podatke. Doslednost časa leta med ponavljajočimi se raziskavami je prav tako pomembna kot absolutni čas, saj omogoča smiselno primerjavo med datumi.

4. Gostota posevkov

Rastlinska populacija neposredno vpliva na zaprtje krošnje in s tem na to, kako hitro se vrednosti VI dvignejo od sajenja do zaprtja krošnje. Polja z nižjo rastlinsko populacijo krošnjo zaprejo pozneje, kar podaljša obdobje, v katerem ozadje tal moti odčitke indeksa. Zemljevidi populacij, pridobljeni s posnetki vzhajanja, omogočajo prilagoditev pragov VI za lokalne spremembe gostote.

5. Faza rasti

Ista vrednost VI pomeni različne stvari v različnih fazah rasti. NDVI 0,5 pri V6 lahko kaže na zdravo, dobro razvito krošnjo, medtem ko NDVI 0,5 pri VT kaže na znaten stres.

Interpretacija vrednosti VI brez upoštevanja rastne faze vodi do napačne klasifikacije stanja pridelka. Časovna analiza, ki primerja trenutne vrednosti s pričakovanimi sezonskimi krivuljami, to popravi tako, da vsako odčitavanje umesti v kontekst razvojne poti pridelka.

6. Ločljivost senzorja

Senzorji z grobo ločljivostjo mešajo spektralne signale pridelka, zemlje in robov polja znotraj ene same slikovne pike – problem, imenovan “mešane slikovne pike”. Pri ločljivosti 10 m satelita Sentinel-2 ena sama slikovna pika pokriva 100 m² tal, kar pogosto vključuje več vrst pridelka in medvrstno zemljo.

Posnetki z dronom z višjo ločljivostjo (5 cm na slikovno piko) odpravljajo mešane slikovne pike in zagotavljajo veliko čistejši spektralni signal krošnje, vendar za ceno povečane količine podatkov in časa obdelave.

Omejitve vegetacijskih indeksov za spremljanje koruze

1. Nasičenost v gostih krošnjah

NDVI, najpogosteje uporabljen indeks, doseže nasičenost pri vrednostih LAI nad približno 3 m²/m², kar koruza običajno doseže do V10. Nad tem pragom dodatno povečanje zelenosti krošnje ali biomase povzroči zanemarljive spremembe NDVI. EVI, GNDVI in NDRE so zasnovani za odpravo te omejitve, vendar zahtevajo več spektralnih pasov kot NDVI in niso vedno na voljo pri cenejših senzorjih.

2. Odvisnost od vremena

Pasivni sistemi daljinskega zaznavanja so odvisni od stalne sončne osvetlitve. Oblačnost, meglica in atmosferski aerosoli absorbirajo in razpršijo vhodno sončno sevanje, preden doseže pridelek in ponovno na poti nazaj do senzorja, kar popači vrednosti odbojnosti.

Algoritmi za korekcijo atmosfere, ki se uporabljajo med obdelavo podatkov, zmanjšujejo, vendar ne odpravljajo tega učinka. V tropskih regijah pridelave koruze z dolgotrajnimi oblačnimi obdobji so lahko vrzeli v podatkih tako pogoste, da ogrozijo spremljanje časovnih vrst.

3. Mešani piksli

Pri nizkih prostorskih ločljivostih slikovne pike zajamejo signale tako iz krošnje poljščin kot tudi iz tal, cest, namakalne opreme ali robov polj. Nastala odbojnost mešanih slikovnih pik ustvari indeksne vrednosti, ki ne predstavljajo samo krošnje. Maskiranje meja polja in uporaba senzorja z najvišjo izvedljivo prostorsko ločljivostjo sta standardni praksi za zmanjšanje te napake.

4. Zahteve za kalibracijo

Za doseganje natančnih in ponovljivih vrednosti indeksa je potrebna radiometrična kalibracija senzorja, korekcija atmosferskih vplivov in normalizacija spremenljive osvetlitve med leti dronov. Če te korake preskočimo, dobimo zemljevide relativnega VI, ki jih ni mogoče primerjati med datumi ali polji, kar omejuje njihovo uporabnost za spremljanje časovnih vrst in primerjalno analizo na več poljih.

5. Potreba po potrditvi resnice na terenu

Vegetacijski indeksi so posredne meritve. Ocenjujejo lastnosti pridelkov – klorofil, dušik, biomaso – s korelacijo spektralnih vzorcev z biološkimi spremenljivkami, namesto da bi jih merili neposredno.

Vsaka ocena pridelka na podlagi VI ima koristi od validacije dejstev na terenu: fizikalne meritve dušika v listih, odčitki merilnikov klorofila ali vzorci destruktivne biomase, odvzeti na reprezentativni podmnožici lokacij po polju. Podatki dejstev na terenu podpirajo interpretacijo daljinskega zaznavanja in preprečujejo napačno diagnozo.

Najboljše prakse za uporabo vegetacijskih indeksov na koruznih poljih

1. Izbira pravega indeksa

Izbira indeksa mora slediti cilju spremljanja in razpoložljivemu senzorju. Za oceno dušika izberite NDRE ali CI Red Edge, če je na voljo rdeči robni pas. Za oceno sestojev v zgodnji sezoni uporabite SAVI ali MSAVI.

Za spremljanje krošenj v glavni sezoni in napovedovanje pridelka uporabite EVI ali NDVI v kombinaciji z GNDVI ali NDRE. Izogibajte se uporabi NDVI samega v zgodnji sezoni ali pri visoki gostoti krošenj – njegove omejitve v obeh scenarijih so dobro uveljavljene.

2. Izbira prave faze rasti

Časovni načrt zbiranja podatkov do točk agronomskih odločitev poveča upravljavsko vrednost podatkov o indeksu visceralne gostote. Praktični načrt spremljanja koruze bi vključeval:

  1. V2–V4 (preverjanje vznika): Za oceno izenačenosti sestoja in določitev območij ponovne zasaditve uporabite SAVI ali MSAVI.
  2. V6 (odločitev o dušiku s stransko obdelavo): Uporabite NDRE ali CI Red Edge za preslikavo stanja dušika in ustvarjanje predpisane količine s spremenljivo hitrostjo.
  3. V10–V12 (zaprtje krošnje): Za oceno biomase in označitev območij z nezadostnim upravljanjem uporabite NDVI in EVI.
  4. VT (resice): Z uporabo NDVI in GNDVI ocenite vrh krošnje in prepoznate območja, ki so med opraševanjem izpostavljena tveganju za stres.
  5. R3 (faza mleka): Za zaznavanje vodnega stresa in oceno napredka nalivanja zrnja uporabite NDVI in NDWI.
  6. R6 (zrelost): Za kalibracijo modela uporabite indeksne podatke za korelacijo sezonske krivulje VI s pridelkom žetve.

3. Združevanje več indeksov

Noben posamezen indeks ne zajame celotne kompleksnosti stanja pridelka koruze. Kombinacija dveh ali več indeksov, ki ciljajo na različne biološke signale, ustvari bogatejše diagnostične zemljevide. Kombinacija NDRE za stanje dušika, NDVI za celotno biomaso in NDWI za vsebnost vode zajema tri najpogostejše omejujoče dejavnike pri pridelavi koruze. Združevanje več indeksov znotraj modelov strojnega učenja zagotavlja merljivo večjo natančnost napovedovanja pridelka kot kateri koli pristop z enim samim indeksom.

4. Integracija opazovanj na terenu

Karte VI je treba vedno interpretirati skupaj z opazovanji na terenu. Ko se na karti z dronom pojavi anomalija VI, fizični obisk terena na tej lokaciji potrdi, ali spektralni signal odraža resničen agronomski problem – pomanjkanje dušika, zbitost, premočenje, škodo zaradi škodljivcev – ali artefakt šuma senzorjev, sence ali variacij tal. Opazovanja na terenu zagotavljajo tudi podatke za učenje, potrebne za kalibracijo lokalnih pragov VI za specifične hibride, tla in sisteme upravljanja.

5. Uporaba analize časovnih vrst

Posamezna slika VI je posnetek. Časovna vrsta slik od pojava do zrelosti je zgodba. Prikaz vrednosti indeksa skozi čas razkriva trajektorije rasti, ki identificirajo stresne dogodke glede na datum, ko so se zgodili, kako resni so bili in kako dolgo so trajali. Podatki časovnih vrst omogočajo tudi primerjavo med trenutno sezono in zgodovinskimi merili, kar zagotavlja kontekst, ki ga posnetki z enim datumom ne morejo zagotoviti.

Prihodnji trendi pri spremljanju rasti koruze

1. Umetna inteligenca

Algoritmi umetne inteligence se vse pogosteje uporabljajo za podatke o vegetacijskem indeksu za avtomatizacijo nalog interpretacije, ki trenutno zahtevajo presojo agronoma. Modeli globokega učenja, usposobljeni na velikih naborih podatkov o vegetacijskem indeksu, lahko v nekaj sekundah razvrstijo vrsto, resnost in prostorski obseg stresa iz multispektralnih posnetkov ter označijo območja, ki zahtevajo ukrepanje, za pregled agronoma, namesto da bi zahtevali popolno ročno analizo vsake slike.

Umetna inteligenca na kmetijskem trgu je bila ocenjena na 2,1 milijarde USD leta 2023 in naj bi do leta 2032 rasla s skupno letno stopnjo rasti več kot 241 TP3T. (GMI, 2025), kar odraža, kako hitro se ta zmogljivost komercializira.

2. Modeli strojnega učenja

Random Forest, XGBoost in konvolucijske nevronske mreže (CNN), uporabljene za večindeksne, veččasovne nabore podatkov, dosledno prekašajo tradicionalne modele VI-yield, ki temeljijo na regresiji.

Raziskava z uporabo GBM (Gradient Boosting Machines) za napovedovanje pridelka koruze dosežena Vrednosti R² 0,78 pri integraciji časovnih vrst VI z meteorološkimi podatki, kar prekaša enostavnejše regresijske pristope.

Ti modeli se učijo kompleksnih, nelinearnih odnosov med spektralnimi vzorci in agronomskimi rezultati, ki jih linearni modeli ne morejo zajeti.

3. Hiperspektralno slikanje

Hiperspektralni senzorji hkrati zajamejo podatke o odbojnosti v stotinah ozkih spektralnih pasovih v primerjavi s petimi do desetimi pasovi tipičnih multispektralnih kamer. Ta spektralna gostota omogoča zaznavanje signalov stresa pridelkov, ki padejo v ozka spektralna okna, ki jih širokopasovni senzorji ne vidijo.

Hiperspektralni indeksi za odkrivanje bolezni, stresa zaradi težkih kovin in pomanjkanja mikrohranil se aktivno validirajo za koruzo, komercialni hiperspektralni sistemi brezpilotnih letalnikov pa postajajo vse bolj dostopni.

4. Spremljanje pridelkov v realnem času

Kombinacija miniaturizacije senzorjev, širitve satelitske konstelacije in povezljivosti 5G vodi k spremljanju stanja pridelkov v realnem času, kjer so podatki o VI na voljo neprekinjeno med rastno sezono in ne tedensko ali dvotedensko.

Dnevna stopnja ponovnih obiskov satelitov Planet Labs in namestitev terenskih senzorjev, ki podpirajo internet stvari in prenašajo podatke v oblačne platforme, že zagotavljata zmogljivost spremljanja v skoraj realnem času za zgodnje uporabnike.

DJI-jevi sistemi za daljinsko zaznavanje na osnovi dronov so poročali o 67.78% zmanjšanje količine vhodnih kemikalij ko se karte predpisanega gnojila, pridobljene iz podatkov o VI, napajajo v sisteme za škropljenje s spremenljivo hitrostjo (Mordor Intelligence, 2026).

5. Integracija s sistemi za precizno kmetijstvo

Naslednji korak pri spremljanju indeksa vinske trske koruze je brezhibna integracija med zajemanjem, obdelavo, interpretacijo in ukrepi na terenu. Platforme za upravljanje kmetij v oblaku že povezujejo satelitske in dronske posnetke neposredno s programsko opremo za krmilnike s spremenljivo hitrostjo, kar skrajša čas od zajemanja podatkov do ukrepov na terenu z dni na ure.

Ko bodo API-ji med ponudniki slik, agronomsko programsko opremo in kmetijsko opremo standardizirani, bo potek dela od “poleta drona” do “uporabe spremenljivega predpisanega odmerka” postal dostopen proizvajalcem vseh ravneh.

Pogosta vprašanja

Kateri vegetacijski indeks je najboljši za koruzo?
Noben posamezen indeks ni univerzalno najboljši. NDRE se najbolje obnese za oceno dušika, SAVI za spremljanje v zgodnji fazi, EVI za gosto krošnjo in NDVI za splošno korelacijo med biomaso in pridelkom. Kombinacija dveh ali treh indeksov, prilagojenih cilju spremljanja, dosledno presega kateri koli posamezni indeks.

Kako pogosto je treba spremljati vegetacijske indekse?
Za gojenje koruze skozi celotno sezono je priporočljiv interval spremljanja vsakih 7 do 14 dni v obdobju V4 do R3. Kritična okna odločanja (V6 za dušik, VT za oceno stresa, R3 za namakanje) upravičujejo lete ali satelitske posnetke ne glede na standardni urnik spremljanja.

Kateri vegetacijski indeks najbolje deluje v zgodnji fazi rasti koruze?
SAVI in MSAVI se najbolje obneseta od kalitve do V4, ker zmanjšata vpliv izpostavljene zemlje na vrednost indeksa in zagotavljata smiselne meritve krošnje, tudi če je pokrovnost tal pod 30%.

Ali lahko vegetacijski indeksi odkrijejo bolezen, preden se pojavijo simptomi?
Raziskave kažejo, da listne bolezni spremenijo spektralni podpis okuženih listov, preden se pojavijo vidne lezije. Indeksi, ki temeljijo na rdečem robu, so najbolj občutljivi za zgodnje odkrivanje bolezni, ker se odzivajo na razgradnjo klorofila v okuženem tkivu. Čas odkrivanja je odvisen od vrste in resnosti bolezni, vendar je bilo v kontroliranih študijah dokazano zgodnje odkrivanje 5 do 10 dni pred vidnimi simptomi.

Zaključek

Vegetacijski indeksi za spremljanje rasti koruze so presegli raziskovalno radovednost. Zdaj so praktična, na terenu preizkušena orodja, ki kmetom in agronomom omogočajo, da vidijo stres pridelka, pomanjkanje dušika in pogoje, ki omejujejo pridelek, tedne preden te težave postanejo vidne – in preden povzročijo nepopravljivo izgubo pridelka. Izbira pravega indeksa za vsako rastno fazo ni manjša tehnična podrobnost; gre za razliko med odkrivanjem resnične težave in ustvarjanjem zavajajočih podatkov. Kombiniranje več indeksov – NDRE za dušik, EVI za biomaso goste krošnje, NDWI za stanje vode – zagotavlja diagnostično sliko, ki je ne more zagotoviti nobena posamezna meritev. Integracija te spektralne slike s fizičnimi terenskimi opazovanji utemelji podatke v agronomski realnosti in preprečuje napačno interpretacijo, ki izhaja iz zanašanja samo na daljinsko zaznavanje.
Vloga NAS, ki se zaveda namestitve, za učinkovito spremljanje pridelkov z brezpilotnimi letalniki

Brezpilotna letala (UAV) ali droni spreminjajo sodobno kmetijstvo, saj omogočajo hitre posnetke polj iz zraka. Uporabljajo se za skeniranje zdravja pridelkov, stopnje rasti, škodljivcev, plevela in oceno pridelka. Kitajska ima na primer zdaj v uporabi več kot 250.000 kmetijskih dronov, na Tajskem pa je bilo do leta 2023 s škropljenjem ali spremljanjem z droni pokritih približno 30% kmetijskih zemljišč. Ti brezpilotni letalniki povečujejo učinkovitost kmetijstva, saj hitro odkrivajo težave (kot so izbruhi škodljivcev ali pomanjkanje vode), ki jih je mogoče spregledati na terenu.

Vendar pa imajo majhni brezpilotni letalniki zelo omejeno računalniško moč in življenjsko dobo baterije. Zato je izvajanje kompleksnih algoritmov umetne inteligence na njih v realnem času izziv. Tradicionalni lahki modeli za zaznavanje objektov (kot so drobni detektorji YOLO ali MobileNet) lahko le delno zadovoljijo te potrebe: pogosto žrtvujejo natančnost ali hitrost in zahtevajo znatno ročno nastavitev. Ta vrzel spodbuja iskanje nevronske arhitekture (NAS), ki se zaveda namestitve: avtomatizirano metodo načrtovanja, ki prilagaja modele globokega učenja natančnim zahtevam brezpilotnih letalnikov, nameščenih na terenu.

Sodobno precizno kmetijstvo uporablja brezpilotne letalnike (UAV) za pregledovanje polj in spremljanje stanja pridelkov. Z letenjem nad velikimi območji lahko brezpilotni letalniki zbirajo slike visoke ločljivosti rastlin, tal in vzorcev na poljih. Te slike se posredujejo algoritmom računalniškega vida, ki zaznavajo plevel med pridelki, ocenjujejo pridelek (npr. štetje plodov ali glavic) ali opazijo zgodnje znake bolezni ali pomanjkanja hranil. Brezpilotni letalniki na primer omogočajo ciljno škropljenje s herbicidi na plevelnih površinah, kar zmanjšuje uporabo kemikalij in stroške.

Vendar pa majhni vgrajeni računalniki v dronih (pogosto omejeni na nekaj vatov moči) težko poganjajo velike nevronske mreže pri hitrosti leta. Zaradi tega je težko izvajati analize v realnem času: če dron opazi težavo, se mora hitro odzvati ali zabeležiti podatke, preden se baterija izprazni. Trenutni lahki detektorji (npr. YOLOv8 nano, YOLO-tiny, MobileNets) so zasnovani ročno in pogosto vključujejo kompromise: zmanjšanje modela pospeši postopek, vendar lahko zmanjša natančnost.

Posledično obstaja velika potreba po metodah, ki samodejno najdejo najboljši možni model glede na omejitve brezpilotnega letalnika. NAS, ki se zaveda namestitve, ustreza tej potrebi z iskanjem arhitektur nevronskih mrež, ki skupaj optimizirajo natančnost zaznavanja in porabo virov (latenca, moč, pomnilnik) v dejanskih pogojih brezpilotnega letalnika. Ta pristop lahko zagotovi specializirane modele, ki učinkovito delujejo na strojni opremi brezpilotnih letalnikov, hkrati pa ostanejo zelo natančni za naloge spremljanja pridelkov.

Zahteve za zaznavanje objektov brezpilotnih letalnikov pri spremljanju poljščin

Kmetijski brezpilotni letalniki opravljajo vrsto nalog vizualnega zaznavanja, od katerih ima vsaka svoje zahteve:

1. Zdravje pridelka in zaznavanje stresa: Droni uporabljajo RGB, termalne ali multispektralne kamere za prepoznavanje obremenjenih rastlin, pomanjkanja hranil ali simptomov bolezni. Algoritmi v realnem času lahko preslikajo variabilnost polja in usmerjajo namakanje ali gnojenje. Natančno zaznavanje znakov stresa rastlin omogoča pravočasne posege za ohranitev pridelka.

2. Identifikacija plevela: Zaznavanje plevela med pridelki omogoča kmetom, da škropijo le neželene rastline, s čimer prihranijo herbicide. Na primer, študija na bombažnih poljih je uporabila posnetke brezpilotnega letalnika z detektorjem na osnovi YOLOv7 in dosegla natančnost približno 83% pri ločevanju plevela od bombaža. Vendar pa je razlikovanje vizualno podobnih plevelov in pridelkov še vedno težko na prenatrpanih slikah polj.

Zahteve za zaznavanje objektov brezpilotnih letalnikov pri spremljanju poljščin

3. Odkrivanje škodljivcev in bolezni: Brezpilotni letalniki (UAV) lahko odkrijejo izbruhe (npr. kobilice, žuželke ali glivično ogorčenje) prej kot ljudje peš. Droni podpirajo tudi kartiranje območij, okuženih s škodljivci, z multispektralnim slikanjem, ki izboljša samo RGB. Hitro in natančno zaznavanje škodljivcev je ključnega pomena za preprečevanje širjenja.

4. Ocena pridelka: Štetje sadja, žitnih glav ali rastlin iz zraka pomaga napovedati količino pridelka. Modeli, usposobljeni za zaznavanje jabolk, melon ali pšeničnih glav na slikah brezpilotnih letalnikov, lahko pospešijo oceno pridelka. Na primer, nevronske mreže na slikah brezpilotnih letalnikov so bile uporabljene za štetje pridelka lubenic in melon na poljih.

5. Geodetske meritve in kartiranje: Droni ustvarjajo tudi zemljevide polj (topografija, razlike v tleh), ki pomagajo pri načrtovanju gojenja. Čeprav to ni strogo zaznavanje objektov, je to del spremljanja z brezpilotnimi letalniki.

Te naloge pogosto zahtevajo sklepanje v skoraj realnem času: dron, ki leti nad polji, bo morda moral sproti obdelovati video posnetke (več posnetkov na sekundo), da se lahko odločitve o nadzoru (kot sta prilagajanje višine ali aktiviranje škropilnice) sprejmejo takoj. V drugih primerih so lahko sprejemljive manjše zamude (v nekaj sekundah), če se podatki zabeležijo in analizirajo po pristanku.

Pomembno je, da mora vid brezpilotnega letalnika (UAV) obvladovati okoljske spremenljivosti: močno sončno svetlobo, sence, zamegljenost zaradi gibanja zaradi vetra, zakritje s prekrivajočimi se listi ali spremembe nadmorske višine in kota. Velikosti objektov se razlikujejo (bližnji plevel v primerjavi z oddaljenimi skupinami škodljivcev), zato morajo detektorji obvladovati večstopenjske značilnosti.

Končno, misije kmetijskih brezpilotnih letalnikov vključujejo stroge kompromise med natančnostjo, zakasnitvijo in energijo. Visoka natančnost zaznavanja je potrebna, da se prepreči spregledanje plevela ali škodljivcev, vendar lahko delovanje zelo globokega omrežja hitro izprazni baterijo. Model zaznavanja mora biti zato hiter in energetsko učinkovit, hkrati pa dovolj natančen za nalogo. Te stroge zahteve poudarjajo, zakaj je za brezpilotne letalnike v kmetijstvu potrebna specializirana zasnova modelov.

Lahki detektorji predmetov za platforme brezpilotnih letalnikov

Lahki detektorji objektov so nevronske mreže, posebej zasnovane za delovanje na omejeni strojni opremi. Pogosto uporabljajo majhne hrbtenice (kot sta MobileNet ali ShuffleNet), zmanjšane širine plasti ali poenostavljene zasnove vratu/glave. Na primer, modeli družine YOLO vključujejo “nano” in “drobne” različice (npr. YOLOv8n, YOLOv5s), ki imajo manj parametrov in zahtevajo manj operacij (FLOP).

Takšni detektorji lahko delujejo s hitrostjo več deset sličic na sekundo na vgrajeni strojni opremi, kot sta NVIDIA Jetson Nano ali Google Coral. Ag-YOLO je bil na primer detektor po meri, ki je temeljil na YOLO za palmove nasade in je deloval s hitrostjo 36,5 sličic na sekundo na Intel Neural Compute Stick 2 (s porabo le 1,5 W) in dosegel visoko natančnost (F1 = 0,9205). Ta model je uporabil približno 12× manj parametrov kot YOLOv3-Tiny, hkrati pa je podvojil svojo hitrost.

Lahki detektorji predmetov za platforme brezpilotnih letalnikov

Ti primeri prikazujejo kompromise pri načrtovanju modelov: zmanjšanje velikosti ali kompleksnosti modela (npr. manj plasti ali kanalov) običajno pospeši sklepanje in zmanjša porabo energije, vendar lahko zmanjša natančnost. Ag-YOLO je žrtvoval nekaj zmogljivosti za povečanje hitrosti in učinkovitosti, vendar je pri svoji nalogi še vedno ohranil visok rezultat F1 0,92.

Podobno so bile tri različice YOLOv7 primerjane pri zaznavanju plevela: polna YOLOv7 je dosegla natančnost 83%, medtem ko je manjša mreža YOLOv7-w6 padla na natančnost 63%. To ponazarja omejitev generičnih lahkih detektorjev: modeli, uglašeni za eno okolje ali vrsto predmeta, lahko v drugem delujejo slabše. Detektor, ki je zožen zaradi hitrosti, lahko spregleda subtilne znake (npr. majhen ali prikrit plevel), kar škoduje robustnosti v različnih pogojih.

V kmetijstvu ta generična lahka omrežja morda niso optimalna brez nadaljnjih prilagoditev. Na primer, model YOLOv7, ki je bil predhodno usposobljen na običajnih naborih podatkov, morda ne bo popolnoma obvladoval edinstvenih tekstur in meril posnetkov poljščin. Zato je potrebna optimizacija arhitekture modela glede na nalogo in platformo. Ročno nastavljanje (spreminjanje plasti, filtrov itd.) za vsako novo vrsto drona ali sorto poljščin je delovno intenzivno. To spodbuja avtomatizirane metode – kot je NAS, ki se zaveda namestitve – da najdejo najboljše ravnovesje med velikostjo, natančnostjo in robustnostjo za dano platformo UAV in kmetijsko aplikacijo.

Iskanje nevronske arhitekture v sistemih vida na osnovi brezpilotnih letalnikov

Iskanje nevronske arhitekture (NAS) je avtomatizirana metoda za načrtovanje arhitektur nevronskih mrež. Namesto ročnega določanja števila plasti, filtrov in povezav NAS uporablja algoritme (učenje z okrepitvijo, evolucijske metode ali iskanje na osnovi gradientov) za raziskovanje prostora možnih zasnov in iskanje tistih, ki optimizirajo izbrani cilj (kot je natančnost).

NAS se je že uporabljal za ustvarjanje mobilno prijaznih omrežij. Na primer, Googlov MnasNet je bil pionirski NAS, ki se zaveda platforme in je v cilj neposredno vključil dejansko zakasnitev naprave. MnasNet je na telefonu Google Pixel za vsak kandidatni model med iskanjem izmeril čas sklepanja in uravnotežil natančnost glede na to izmerjeno zakasnitev. Rezultat je bila družina CNN, ki so bile hitre in natančne na mobilni strojni opremi ter so prekašale ročno zasnovane modele MobileNet in NASNet na ImageNet.

Vendar pa se generični pristopi NAS, kot je MnasNet, osredotočajo na splošne naloge vida (klasifikacija ImageNet ali zaznavanje COCO) in splošno strojno opremo (npr. mobilne telefone). Pri spremljanju pridelkov z brezpilotnimi letalniki (UAV) je problem bolj specializiran. Želimo detektorje, optimizirane za specifične razrede objektov (rastline, plevel, škodljivci) in prilagojene senzorjem in profilu leta brezpilotnega letalnika. Standardni NAS, ki optimizira le natančnost ali generično zakasnitev, lahko spregleda nianse, kot so zaznavanje majhnih objektov ali energijske omejitve.

Tudi tradicionalne metode NAS so lahko računsko zelo drage (pogosto zahtevajo več dni na velikih gručah GPU), kar ni vedno praktično za raziskovalce v kmetijstvu. Zato so za vid brezpilotnih letalnikov potrebni ogrodji NAS, specifični za nalogo. Ta morajo vključevati merila, pomembna za brezpilotne letalnike, in biti čim bolj učinkovita.

V vseh primerih je zavedanje omejitev ključnega pomena: NAS se mora zavedati omejitev ciljne naprave (podobno kot MnasNet) in zahtev nalog brezpilotnega letalnika med letom v realnem času. Če je iskanje prepočasno ali ne upošteva porabe energije, nastali model morda dejansko ne bo dobro deloval na terenu.

V praksi bi NAS za vid brezpilotnih letalnikov vključil zakasnitev strojne opreme in energijo neposredno v metriko iskanja. Na primer, lahko bi izmerili hitrost sličic kandidatnega detektorja na dejanskem računalniku drona (kot je NVIDIA Jetson) in to uporabili kot rezultat. To je v nasprotju z uporabo preprostih posrednikov, kot so FLOP-i, ki ne zajamejo hitrosti v resničnem svetu.

S tem lahko NAS odkrije arhitekture, ki najbolje izkoriščajo zmogljivosti naprave. Skratka, NAS ponuja način za samodejno načrtovanje detektorjev za brezpilotne letalnike, vendar ga je treba prilagoditi tako, da upošteva naloge, specifične za brezpilotne letalnike, in zahteve glede učinkovitosti.

NAS, ki upošteva uvajanje: Osnovna načela

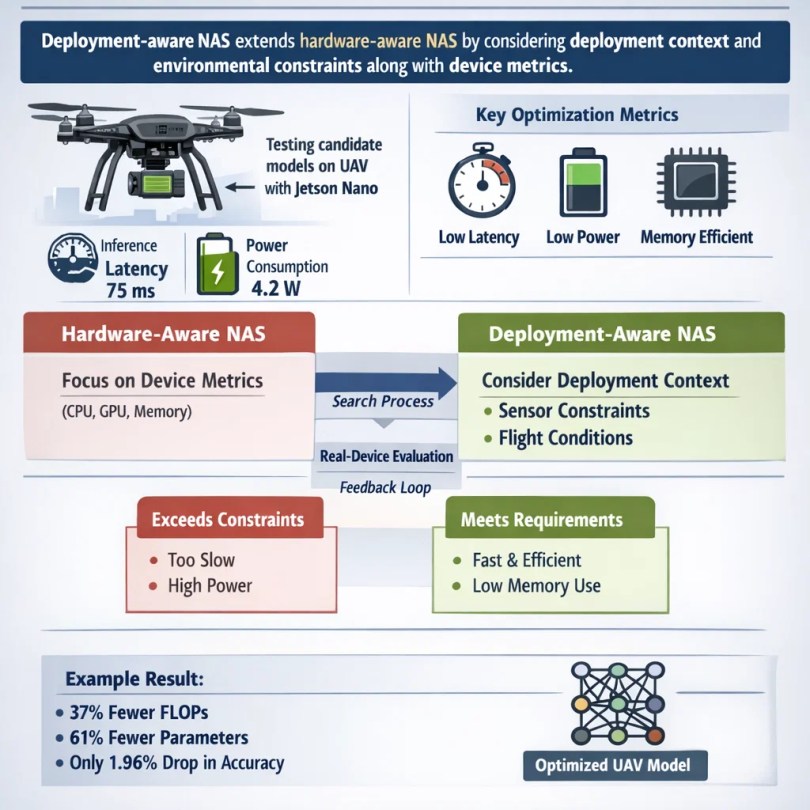
NAS, ki se zaveda uvedbe, razširja NAS, ki se zaveda strojne opreme, tako da v proces načrtovanja vključuje kontekst uvedbe in okoljske omejitve. Z drugimi besedami, ne upošteva le strojne opreme drona (hitrost CPE/GPU, omejitve pomnilnika, energijska poraba), temveč tudi to, s čim se bo brezpilotni letalnik dejansko srečal na terenu. To pomeni eksplicitno optimizacijo za metrike, kot so zakasnitev sklepanja na ciljni napravi, poraba energije in pomnilniški odtis, hkrati pa si prizadeva za visoko natančnost zaznavanja.

Na primer, med NAS bi lahko vsak kandidatni model namestili na Jetson Nano, pritrjen na brezpilotni letalnik, in zabeležili njegov čas sklepanja in porabo energije v resničnem svetu. Te empirične povratne informacije pomagajo pri iskanju modelov, ki resnično izpolnjujejo merila za namestitev.

NAS, ki upošteva uvajanje: Osnovna načela

NAS, ki se zaveda strojne opreme (kot je MnasNet), se osredotoča na metrike naprave, medtem ko NAS, ki se zaveda uvajanja, gre še dlje: lahko upošteva vhodne značilnosti senzorjev (npr. ločljivost slike, večspektralne kanale) in cilje zakasnitve aplikacije (potrebno število sličic na sekundo). Lahko celo vključi omejitve leta, kot je največji dovoljeni pomnilnik, ali pa vključi ocene v simuliranih tresljajih vetra ali zamegljenosti zaradi gibanja.

NAS, ki se zaveda namestitve, lahko kaznuje arhitekture, ki presegajo na primer 5 W porabe energije ali potrebujejo več pomnilnika, kot ga ima dron. S tem se iskanje naravno preusmeri k praktičnim modelom za delovanje brezpilotnega letalnika na terenu. V bistvu gre pri NAS, ki se zaveda namestitve, za zapiranje zanke med zasnovo modela in uporabo v resničnem svetu. Namesto da bi izbral arhitekturo ločeno in upal, da bo delovala, sistematično vključuje testiranje na resničnih napravah med iskanjem.

Na primer, Kerec in sodelavci (2026) so uporabili takšen okvir za iskanje detektorja brezpilotnih letalnikov: gradili so na osnovni različici YOLOv8n, vendar so v iskanje vključili latenco in energijo Jetson Nano. Nastali model je imel 37% manj GFLOP-ov in 61% manj parametrov kot YOLOv8n, s samo 1,96% padcem mAP. To jasno kaže, kako so omejitve pri uvajanju usmerile NAS v veliko lažje in hitrejše omrežje.

Vloga NAS, ki se zaveda uvajanja, pri spremljanju preciznega kmetijstva

NAS, ki se zaveda namestitve, lahko močno izboljša spremljanje pridelkov z brezpilotnimi letalniki (UAV) s prilagoditvijo detektorjev kmetijskim razmeram. Iskanje lahko na primer daje prednost arhitekturam, ki so odlične pri zaznavanju majhnih, tankih predmetov (kot so ozki pleveli ali tanke sadike koruze) ali pri razlikovanju rastlin od talnega ozadja. Globino omrežja in receptivna polja lahko prilagodi tipični višini letenja: na nizki nadmorski višini predmeti zapolnijo sliko in lahko zahtevajo fine podrobnosti, medtem ko bi moralo biti omrežje na višji nadmorski višini dobro pri zaznavanju majhnega obsega. NAS, ki se zaveda namestitve, lahko te zahteve vkodira v svoj iskalni prostor.

Hitrost je na terenu ključnega pomena. Predstavljajte si, da dron zazna izbruh škodljivcev; če je model dovolj hiter, da obdeluje video s hitrostjo, recimo, 30 sličic na sekundo, lahko opozori pilota ali sproži takojšnje ukrepanje. V testih je model, ki ga je zasnoval NAS, na Jetson Nano deloval 28% hitreje kot standardni YOLOv8n, zahvaljujoč optimizirani arhitekturi. Prav tako je med delovanjem ONNX porabil 18,5% manj energije, kar pomeni, da lahko dron z isto baterijo leti dlje. Zaradi teh izboljšav je odločanje med letom bolj izvedljivo in se podaljša trajanje misije.

Robustnost je še ena prednost. Ker NAS, ki se zaveda namestitve, vključuje dejansko ocenjevanje naprav, lahko iskanje vključuje teste v različnih pogojih. Na primer, lahko simulira šibko svetlobo ali vključuje učne slike zore in mraka, kar zagotavlja, da končni detektor ohrani natančnost v dejanskih vremenskih in svetlobnih spremembah. Delo je pokazalo, da detektor, ki izhaja iz NAS, dobro posplošuje: preizkusili so ga na dveh različnih naborih podatkov o pridelkih (pšenične glave in sadike bombaža) in ugotovili dobro delovanje v obeh.

Vloga NAS, ki se zaveda uvajanja, pri spremljanju preciznega kmetijstva

To kaže, da je NAS, ki se zaveda uvedbe, pomagal najti skupne, uporabne funkcije za kmetijstvo in izboljšal posplošitev na nova področja. Na splošno NAS, ki se zaveda uvedbe, pomaga uravnotežiti natančnost z daljšim časom leta. Z zmanjšanjem računanja droni porabijo manj energije in lahko pokrijejo večjo površino z enim polnjenjem baterije, hkrati pa še vedno zanesljivo zaznavajo pridelke in škodljivce.

Zasnova iskalnega prostora za detektorje kmetijskih brezpilotnih letalnikov

Pomemben del NAS, ki se zaveda uvajanja, je iskalni prostor – nabor možnih omrežnih zasnov, ki jih upošteva. Za detektorje poljščin brezpilotnih letalnikov je mogoče iskalni prostor oblikovati tako, da vključuje obetavne arhitekture za to področje. Ključni deli vključujejo:

1. Zasnova hrbtenice: Ogrodje je ekstraktor značilnosti. Za brezpilotne letalnike (UAV) bi lahko vključili lahke konvolucijske gradnike, kot so globinsko ločljive konvolucije (kot se uporabljajo v MobileNet) ali obrnjeni bloki ostankov. Obrnjeni ostanki in linearna ozka grla (stil MobileNetV2) so dobro znani po mobilni učinkovitosti. Iskalni prostor bi lahko omogočil spreminjanje širine (števila kanalov) in globine vsakega bloka, da bi se ujemal z računskim proračunom brezpilotnega letalnika. Vključeni bi lahko bili tudi moduli za pozornost ali moduli, ki so navdihnjeni s transformatorji, če si jih brezpilotni letalnik lahko privošči pri nizki porabi energije.

2. Oblika vratu: Številni detektorji objektov uporabljajo piramide značilnosti (FPN) ali omrežja za združevanje večstopenjskih značilnosti. Iskanje bi lahko raziskalo poenostavljene FPN-je ali lahko združevanje značilnosti. Na primer, uporaba glave z enim merilom v primerjavi z glavami z več merili bi lahko bila možnost. Prostor bi lahko omogočil združevanje plasti ali preskakovanje povezav, ki pomagajo zaznati objekte različnih velikosti.

3. Zasnova glave: Tudi detekcijska glava (klasifikacijske in regresijske plasti) se lahko spreminja. Za brezpilotne letalnike, ki iščejo enakomerna polja, bi lahko zadostovala enostavnejša glava. Za zaznavanje manjših neenakosti pa bi lahko iskanje vključevalo dodatne konvolucijske plasti ali različne sidrne sheme.

4. Lažje operacije: Iskalni prostor lahko izrecno dovoljuje le nizkocenovne operacije. Na primer, izbiro med pretvorbo 3×3 in cenejšo faktorizirano pretvorbo 1×3+3×1 ali vključitev modulov GhostNet. Omogoča lahko tudi majhne velikosti jeder ali zmanjšane dimenzije za omejitev računanja. Vse te izbire so odvisne od strojne opreme. Prostor lahko prepove katero koli konfiguracijo plasti, ki presega omejitev pomnilnika drona ali pričakovani energijski prag.

S skrbnim načrtovanjem tega iskalnega prostora je proces NAS usmerjen k učinkovitim, a hkrati uspešnim arhitekturam. Rezultat je lahko nova kombinacija blokov, ki niso upoštevani v standardnih modelih. Najbolje najdeni detektor je uporabil izbire blokov po meri, ki so zmanjšale GFLOP za 37% in parametre za 61% v primerjavi z YOLOv8n.

To je bilo mogoče, ker je NAS lahko kombiniral in usklajeval elemente hrbtenice in glave v okviru omejitev brezpilotnega letalnika. Skratka, iskalni prostor za detektorje kmetijskih brezpilotnih letalnikov se osredotoča na skalabilne, lahke gradnike in večstopenjsko upravljanje, vse znotraj omejitev vgrajene strojne opreme.

Cilji in omejitve optimizacije

NAS, ki se zaveda namestitve, mora žonglirati z več cilji. Primarni cilj je običajno natančnost zaznavanja (npr. povprečna natančnost, mAP), merjena na naborih podatkov za spremljanje poljščin. Na primer, mAP@50 (natančnost pri 50% IOU) je pogosta metrika. Model, optimiziran za NAS, je imel le 1,96% padec mAP@50 v primerjavi z osnovnim YOLOv8n, kar je zelo majhna izguba glede na dosežene izboljšave. Upoštevata se tudi natančnost in odpoklic (ali rezultat F1) na ključnih razredih (plevel, poljščine).

Hkrati je treba optimizirati zakasnitev in energijo. Zakasnitev je čas sklepanja na sliko; za vgrajeni grafični procesor je lahko 20–50 ms ali več. Nižja zakasnitev pomeni višjo hitrost sličic. Poraba energije (džuli na sličico) je ključnega pomena za vzdržljivost leta. Pomnilniški odtis (število parametrov, velikost modela) je še ena omejitev; modeli se morajo prilegati RAM-u naprave. Zato NAS običajno določi cilj ali kazen za te omejitve.

Na primer, vsak model, ki je počasnejši od določenega praga ali nad proračunom parametrov, se lahko uvrsti nižje. To NAS dejansko spremeni v večkriterijski optimizacijski problem: maksimiranje natančnosti ob hkratnem zmanjšanju zakasnitve, energije in velikosti.

Praktično bi to lahko dosegli z uteženo vsoto ciljev ali s trdimi omejitvami. Nekatere metode dajejo veliko kazen vsakemu kandidatu, ki preseže omejitev moči brezpilotnega letalnika. Druge eksplicitno izračunajo metriko energije: modeli so bili preizkušeni v okolju ONNX za merjenje "energetske učinkovitosti", najboljši model pa je bil +18,5% energetsko učinkovitejši od YOLOv8n. To je bil eden od ciljev, ki so vodili njihovo iskanje.

Ugotovljene kompromise si je mogoče predstavljati na Paretovi meji: na enem koncu izjemno hitri majhni modeli z nižjo natančnostjo; na drugem koncu veliki natančni modeli, ki so prepočasni ali energijsko lačni za dron. NAS, ki se zaveda namestitve, si prizadeva najti idealno točko na tej meji, ki se ujema z dejanskimi prioritetami misije (npr. majhna izguba natančnosti za veliko pospešitev). Skratka, NAS mora skupaj upoštevati metrike natančnosti (mAP, F1) in omejitve sklepanja (ms na okvir, džuli na okvir, pomnilnik). Ta uravnotežena optimizacija je tisto, zaradi česar je model resnično pripravljen za namestitve v brezpilotnih letalnikih.

Usposabljanje in vrednotenje v realnih kmetijskih okoljih

Da bi detektorji, ki jih je našel NAS, dobro delovali, jih je treba usposobiti in preizkusiti na realističnih kmetijskih podatkih. To pomeni uporabo naborov podatkov, ki zajemajo spremenljivost dejanskih polj: različne vrste poljščin, faze rasti, letne čase, svetlobne pogoje in nadmorske višine. Na primer, učenje na slikah samo mladih koruznih poganjkov morda ne bo posplošeno na zrele pšenične glave. Nabori podatkov, reprezentativni za polja, zagotavljajo, da se model nauči značilnosti, ki so pomembne na kmetiji. Med učenjem se lahko uporabi tudi razširitev podatkov (naključni pridelki, spremembe svetlosti, zamegljenost zaradi gibanja), da se posnema gibanje in osvetlitev dronov.

Usposabljanje in vrednotenje v realnih kmetijskih okoljih

Pri ocenjevanju je pomembno, da model preizkusite v čim bolj realnih pogojih. Simulacijska orodja lahko pomagajo (npr. letenje virtualnega drona nad 3D-polji), vendar so zlati standard dejanski letalni testi. Primerjalno testiranje na vozilu se izvede z zagonom modela na dejanski strojni opremi brezpilotnega letalnika. Po NAS so kandidata namestili na Jetson Nano in izmerili 28,1% hitrejše sklepanje (v primerjavi z osnovnim YOLOv8n) in boljšo porabo energije. Tovrstne povratne informacije iz dejanske naprave potrjujejo, da je iskanje ustvarilo model, ki resnično izpolnjuje zahteve.

Posploševanje je prav tako ključnega pomena. Model se lahko išče in uči na enem pridelku (recimo pšenici), vendar kmetje potrebujejo detektorje, ki delujejo na več poljih. Študija je pokazala močno posploševanje med pridelki: detektor, ki izhaja iz NAS in je bil usposobljen za eno nalogo, je še vedno dobro deloval na drugem naboru podatkov o pridelkih (sadike bombaža) brez ponovnega učenja. To kaže, da lahko NAS, ki se zaveda uvajanja, prinese robustne arhitekture. Vendar pa lahko spremembe domen (npr. selitev s koruznih polj na sadovnjake) še vedno zahtevajo natančno nastavitev ali nadaljnje iskanje. Priporočljivo je tudi medsezonsko testiranje (posnetki poleti v primerjavi z jesenjo).

Nenazadnje je treba vsak nov model pred uvedbo preizkusiti na platformi brezpilotnih letalnikov. To vključuje beleženje njegove natančnosti in hitrosti na dronih, zagotavljanje, da se strojna oprema ne pregreje, in preverjanje porabe energije. Šele takrat mu lahko kmetje zaupajo pri kritičnem spremljanju. Z združevanjem usposabljanja, ustreznega za teren, in strogega ocenjevanja strojne opreme NAS, ki se zaveda uvedbe, zagotavlja detektorje, ki niso le teoretično učinkoviti, ampak so tudi preizkušeni na terenu.

Prednosti pred ročno zasnovanimi detektorji brezpilotnih letalnikov

NAS, ki se zaveda namestitve, ponuja več jasnih prednosti pred tradicionalnimi, ročno zasnovanimi modeli za brezpilotne letalnike:

1. Kompromisi za boljšo učinkovitost delovanja: Modeli, najdeni v NAS, običajno zagotavljajo večje kombinacije natančnosti, hitrosti in energetske učinkovitosti. Najboljši model je na primer deloval hitreje pri 28% in porabil 18,5% manj energije na Jetson Nano kot ročno izbrani osnovni model YOLOv8n, hkrati pa je pri detekcijski mAP izgubil le ~2%. Ročno doseganje takšnega ravnovesja bi bilo zelo težko.

2. Izboljšana posplošitev: Modeli, ki jih je odkril NAS, so lahko bolj prilagodljivi novim pogojem, saj lahko iskanje vključuje raznolike podatke ali cilje. Samodejno zasnovan detektor se je dobro posplošil na različne vrste poljščin (pšenica in bombaž) in svetlobne pogoje. Ta široka robustnost je ključnega pomena, ko leti naletijo na nepričakovane prizore.

3. Zmanjšan inženirski napor: NAS avtomatizira veliko poskusov in napak. Namesto ročnega prilagajanja velikosti plasti in testiranja številnih kandidatov, NAS, ki se zaveda uvajanja, iterativno raziskuje možnosti in najde najboljšo zasnovo za vas. To prihrani čas razvoja in strokovno znanje, kar olajša posodabljanje detektorjev za nove naloge ali strojno opremo.

4. Prilagodljivost: Ko je ogrodje NAS nastavljeno, se lahko uporablja za različne platforme ali misije brezpilotnih letalnikov. Na primer, isti NAS, ki se zaveda uvajanja, bi lahko poiskal detektor, uglašen na drugo ločljivost kamere ali model drona, tako da preprosto spremeni vhodne omejitve. To je veliko bolj prilagodljivo kot preoblikovanje omrežij od začetka za vsak scenarij.

Izzivi in omejitve

NAS, ki se zaveda uvedbe, je zmogljiv, vendar ne čarobna rešitev. Uporabljati ga je treba premišljeno, z zavedanjem zahtev glede virov in spremenljivosti ciljnega okolja. Kljub svoji obljubi ima NAS, ki se zaveda uvedbe, naslednje izzive:

1. Visoki stroški iskanja: NAS lahko zahteva precejšnje izračune. Tudi z učinkovitimi algoritmi lahko iskanje po arhitekturnem prostoru traja veliko ur z grafičnimi procesorji (ali specializiranimi izračuni). Če se ne upravlja skrbno, so lahko stroški iskanja za nekatere ekipe previsoki.

2. Pristranskost podatkov in premik domene: NAS je dober le toliko, kot so dobri uporabljeni podatki. Če učne slike niso reprezentativne za terenske razmere, lahko najdena arhitektura v resnici ne deluje dobro. Na primer, model, uglašen za eno vrsto pridelka ali eno geografsko regijo, se morda ne bo popolnoma prenesel na drugo brez nadaljnje prilagoditve.

3. Heterogenost strojne opreme: Strojna oprema brezpilotnih letalnikov je na voljo v različnih različicah (različni vgrajeni grafični procesorji, procesorji, FPGA). Model, optimiziran za eno ploščo, morda ni optimalen na drugi. NAS, ki se zaveda uvedbe, mora bodisi ponovno zagnati iskanja za vsako platformo bodisi uporabiti konzervativne omejitve, ki ustrezajo vsem – kar lahko omeji zmogljivost.

4. Praktične omejitve: Prave kmetijske uvedbe vključujejo težave, kot so posodobitve omrežja po zraku, sistemska integracija z nadzorom leta in varnostni certifikati. Tudi najboljši model NAS mora biti integriran v celoten sistem dronov. Usklajevanje posodobitev modela, regulativne odobritve in usposabljanje kmetov so netehnične ovire.

Prihodnje smeri

V prihodnosti se bo verjetno pojavila še tesnejša integracija načrtovanja modelov, senzorske tehnologije in upravljanja brezpilotnih letalnikov. NAS, ki se zaveda namestitve, bo ostal ključno orodje v tem procesu sooblikovanja. V prihodnosti se pojavlja več vznemirljivih možnosti:

1. Spletni in prilagodljivi NAS: Namesto enkratnega iskanja brez povezave bi lahko prihodnji sistemi prilagajali omrežje v realnem času ali med leti. Na primer, dron bi lahko začel z osnovnim modelom in se z uporabo lahkih algoritmov NAS sproti prilagajal novim svetlobnim ali terenskim pogojem. Ta “NAS v napravi” je zelo zahteven, vendar bi lahko močno izboljšal prilagodljivost.

2. Sočasna zasnova senzorjev in modelov: Prihodnji sistemi preciznega kmetijstva bi lahko skupaj optimizirali izbiro kamere (RGB, multispektralna, infrardeča) in nevronske mreže. NAS, ki se zaveda namestitve, bi se lahko razširil tako, da bi v svoje iskanje vključil parametre senzorjev (kot so uporabljeni spektralni pasovi) in našel najboljšo kombinacijo strojne opreme in modela.

3. Multispektralna/hiperspektralna integracija: Kot kaže študija bolezni bombaža, lahko integracija multispektralnih posnetkov izboljša odkrivanje, zlasti težav v zgodnji fazi. Prihodnji NAS bi lahko raziskali modele z več tokovi, ki združujejo kanale RGB in bližnje infrardeče kanale za zanesljivejše zaznavanje subtilnih sprememb rastlin.

4. Avtonomni procesi odločanja: Konec koncev lahko detektorji, optimizirani za NAS, omogočijo popolno avtonomijo. Na primer, dron lahko samodejno ustvari načrt škropljenja ali opozori upravljavce kmetij, če zazna določene pogoje. NAS, ki se zaveda uvajanja, bi se lahko razširil na celovite cevovode (modeli zaznavanja + ukrepanja), s čimer bi se optimiziral celoten sistem.

5. Etični in okoljski vidiki: Ker brezpilotni letalniki postajajo vse bolj zmogljivi, moramo upoštevati zasebnost, varnost zračnega prostora in vplive na kmetijsko delo (kot ugotavljata Agrawal in Arafat). Pomemben cilj v prihodnosti je zagotoviti, da se brezpilotni letalniki, optimizirani za NAS, v kmetijstvu uporabljajo odgovorno.

Zaključek

NAS, ki se zaveda uvedbe, predstavlja zmogljiv pristop k prilagajanju lahkih detektorjev objektov za spremljanje pridelkov z brezpilotnimi letalniki (UAV). Z vgradnjo strojne opreme brezpilotnih letalnikov in omejitev poslanstva v iskanje ustvarja modele, ki prihranijo pri izračunih in energiji, ne da bi pri tem žrtvovali veliko natančnost. Nedavno delo je na primer pokazalo, da detektor, zasnovan z NAS, uporablja 37% manj FLOP-ov in 61% manj parametrov kot referenčni YOLOv8n, vendar se je njegov mAP zmanjšal le za ~2%.

Na dejanski strojni opremi za drone je to pomenilo hitrejše sklepanje za 28% in boljšo energetsko učinkovitost za 18%. Takšne izboljšave se odražajo v daljših časih leta, hitrejši analizi in odzivnejši podpori kmetijstvu. V primerjavi z ročno izdelanimi modeli NAS, ki se zaveda uvajanja, zagotavlja boljšo posplošitev zmogljivosti, manj ročnega nastavljanja in prilagodljivost novim platformam UAV.

V kontekstu preciznega kmetijstva lahko te izboljšave naredijo spremljanje pridelkov z brezpilotnimi letalniki (UAV) bolj praktično in učinkovito. Droni, opremljeni z detektorji, optimiziranimi za NAS, lahko zanesljiveje zaznajo plevel, škodljivce ali stres, kar omogoča pravočasne intervencije, ki prihranijo vire in povečajo donose. Ker kmetijstvo še naprej uvaja drone in umetno inteligenco, bo NAS, ki se zaveda uvajanja, igral osrednjo vlogo pri zagotavljanju, da so modeli, ki delujejo na teh dronih, učinkoviti, natančni in pripravljeni za uporabo na terenu. Premošča vrzel med najsodobnejšimi raziskavami nevronskih mrež in praktičnimi potrebami kmetov ter pomaga pri usmerjanju prihodnosti preciznega kmetijstva, ki temelji na podatkih.

Gojenje ječmena pridobiva zagon z lahkoto zaznavanja YOLOv5

Škotski ječmen, odporna žitna kultura, ki jo gojijo v visokogorskih območjih kitajske planote Qinghai-Tibet, igra ključno vlogo pri lokalni prehranski varnosti in gospodarski stabilnosti. Znanstveno znan kot Hordeum vulgare L., ta pridelek uspeva v ekstremnih razmerah – redkem zraku, nizki ravni kisika in povprečni letni temperaturi 6,3 °C – zaradi česar je nepogrešljiv za skupnosti v težkih okoljih.

Z več kot 270.000 hektarji, namenjenimi gojenju na Kitajskem, predvsem v avtonomni regiji Xizang, predstavlja visokogorski ječmen več kot polovico posejanih površin v regiji in več kot 70% celotne proizvodnje žita. Natančno spremljanje gostote ječmena – števila rastlin ali klasov na enoto površine – je bistvenega pomena za optimizacijo kmetijskih praks, kot sta namakanje in gnojenje, ter napovedovanje pridelkov.

Vendar so se tradicionalne metode, kot sta ročno vzorčenje ali satelitsko slikanje, izkazale za neučinkovite, delovno intenzivne ali premalo podrobne. Za reševanje teh izzivov so raziskovalci z Univerze za kmetijstvo in gozdarstvo Fujian in Tehnološke univerze Chengdu razvili inovativen model umetne inteligence, ki temelji na YOLOv5, vrhunskem algoritmu za zaznavanje objektov.

Njihovo delo, objavljeno v Metode rastlin (2025) je dosegel izjemne rezultate, vključno s povprečno natančnostjo (mAP) 93,1% – metriko, ki meri splošno natančnost zaznavanja – in zmanjšanjem računskih stroškov za 75,6%, zaradi česar je primeren za uporabo dronov v realnem času.

Izzivi in inovacije pri spremljanju pridelkov

Pomen visokogorskega ječmena sega dlje od njegove vloge kot vira hrane. Samo leta 2022 je mesto Rikaze, pomembna regija za pridelavo ječmena, poželo 408.900 ton ječmena na 60.000 hektarjih, kar je skoraj polovica celotne proizvodnje žita v Tibetu.

Kljub kulturnemu in gospodarskemu pomenu je ocenjevanje pridelka ječmena že dolgo izziv. Tradicionalne metode, kot sta ročno štetje ali satelitski posnetki, so bodisi preveč delovno intenzivne bodisi nimajo dovolj ločljivosti, da bi zaznali posamezne klasje ječmena – del rastline, ki nosi zrnje in je pogosto širok le 2–3 centimetre.

Ročno vzorčenje od kmetov zahteva fizični pregled delov polja – postopek, ki je počasen, subjektiven in nepraktičen za velike kmetije. Satelitski posnetki so sicer uporabni za obsežna opazovanja, vendar se soočajo z nizko ločljivostjo (pogosto 10–30 metrov na slikovno piko) in pogostimi vremenskimi motnjami, kot je oblačnost v gorskih regijah, kot je Tibet.

Da bi premagali te omejitve, so se raziskovalci obrnili na brezpilotna letala (UAV) oziroma drone, opremljene z 20-megapikselnimi kamerami. Ti droni so posneli 501 visokoločljivostno sliko ječmenovih polj v mestu Rikaze med dvema kritičnima fazama rasti: fazo rasti avgusta 2022, za katero so značilni zeleni, razvijajoči se trni, in fazo zorenja avgusta 2023, za katero so značilni zlato rumeni trni, pripravljeni za žetev.

Spremljanje ječmenovih polj z dronom v mestu Rikaze

Vendar pa je analiza teh slik predstavljala izzive, vključno z zamegljenimi robovi, ki jih povzroča gibanje drona, majhnostjo ječmenovih klasov na posnetkih iz zraka in prekrivajočimi se klasmi na gosto zasajenih poljih.

Da bi rešili te težave, so raziskovalci slike predhodno obdelali tako, da so vsako sliko visoke ločljivosti razdelili na 35 manjših podslik in filtrirali zamegljene robove, kar je privedlo do 2970 visokokakovostnih podslik za učenje. Ta korak predhodne obdelave je zagotovil, da se je model osredotočil na jasne in uporabne podatke, s čimer se je izognil motnjam zaradi območij nizke kakovosti.

Tehnični napredek pri zaznavanju objektov

Osrednji del te raziskave je algoritem YOLOv5 (You Only Look Once version 5), enostopenjski model zaznavanja objektov, znan po svoji hitrosti in modularni zasnovi. Za razliko od starejših dvostopenjskih modelov, kot je Faster R-CNN, ki najprej identificirajo območja zanimanja in nato razvrstijo objekte, YOLOv5 izvede zaznavanje v enem samem prehodu, zaradi česar je bistveno hitrejši.

Osnovni model YOLOv5n z 1,76 milijona parametrov (nastavljive komponente modela umetne inteligence) in 4,1 milijarde FLOP-ov (operacije s plavajočo vejico, mera računske kompleksnosti) je bil že učinkovit. Vendar pa je zaznavanje drobnih, prekrivajočih se konic ječmena zahtevalo nadaljnjo optimizacijo.

Raziskovalna ekipa je modelu predstavila tri ključne izboljšave: globinsko ločljivo konvolucijo (DSConv), duhovno konvolucijo (GhostConv) in modul za pozornost konvolucijskih blokov (CBAM).

Globinsko ločljiva konvolucija (DSConv) zmanjša računske stroške z razdelitvijo standardnega procesa konvolucije – matematične operacije, ki iz slik izlušči značilnosti – na dva koraka. Najprej globinska konvolucija uporabi filtre za posamezne barvne kanale (npr. rdečo, zeleno, modro) in analizira vsak kanal posebej.

Sledi točkovna konvolucija, ki združuje rezultate po kanalih z uporabo jeder 1×1. Ta pristop zmanjša število parametrov za do 75%.

Zmanjšanje parametrov v globinsko ločljivi konvoluciji

Na primer, tradicionalna konvolucija 3×3 s 64 vhodnimi in 128 izhodnimi kanali zahteva 73.728 parametrov, medtem ko DSConv to zmanjša na le 8.768 – zmanjšanje za 88%. Ta učinkovitost je ključnega pomena za uporabo modelov na dronih ali mobilnih napravah z omejeno procesorsko močjo.

Ghostna konvolucija (GhostConv) dodatno olajša model z ustvarjanjem dodatnih zemljevidov značilnosti – poenostavljenih predstavitev vzorcev slik – z uporabo preprostih linearnih operacij, kot sta rotacija ali skaliranje, namesto konvolucij, ki zahtevajo veliko virov.

Tradicionalne konvolucijske plasti ustvarjajo odvečne funkcije, kar porablja računalniške vire. GhostConv to rešuje tako, da iz obstoječih funkcij ustvari “fantomske” funkcije in s tem učinkovito prepolovi parametre v določenih plasteh.

Na primer, plast s 64 vhodnimi in 128 izhodnimi kanali bi tradicionalno zahtevala 73.728 parametrov, vendar GhostConv to zmanjša na 36,864 hkrati pa ohranja natančnost. Ta tehnika je še posebej uporabna za zaznavanje majhnih predmetov, kot so ječmenovi klasji, kjer je računska učinkovitost izjemnega pomena.

Modul za konvolucijsko blokovno pozornost (CBAM) je bil integriran, da bi modelu pomagal osredotočiti se na kritične značilnosti, tudi v natrpanih okoljih. Mehanizmi pozornosti, ki jih navdihujejo človeški vidni sistemi, modelom umetne inteligence omogočajo, da prednostno obravnavajo pomembne dele slike.

CBAM uporablja dve vrsti pozornosti: kanalsko pozornost, ki prepozna pomembne barvne kanale (npr. zeleno za rastoče klasje), in prostorsko pozornost, ki poudarja ključna območja znotraj slike (npr. skupine klasjev). Z zamenjavo standardnih modulov z DSConv in GhostConv ter vključitvijo CBAM so raziskovalci ustvarili vitkejši in natančnejši model, prilagojen za zaznavanje ječmena.

Izvajanje in rezultati

Za učenje modela so raziskovalci ročno označili 135 izvirnih slik z omejevalnimi okvirji – pravokotnimi okvirji, ki označujejo lokacijo klasov ječmena – in kategorizirali klasje v faze rasti in zorenja. Tehnike dopolnjevanja podatkov – vključno z rotacijo, vbrizgavanjem šuma, okluzijo in ostrenjem – so razširile nabor podatkov na 2970 slik, s čimer so izboljšale sposobnost modela za posploševanje v različnih terenskih pogojih.

Na primer, vrtenje slik za 90°, 180° ali 270° je modelu pomagalo prepoznati konice iz različnih kotov, hkrati pa je dodal šum, ki je simuliral nepopolnosti iz resničnega sveta, kot sta prah ali sence. Nabor podatkov je bil razdeljen na učni nabor (80%) in validacijski nabor (20%), kar je zagotovilo robustno vrednotenje.

Usposabljanje je potekalo na visokozmogljivem sistemu s procesorjem AMD Ryzen 7, grafično kartico NVIDIA RTX 4060 in 64 GB RAM-a, z uporabo ogrodja PyTorch – priljubljenega orodja za globoko učenje. Skrbno je bilo spremljanih več kot 300 učnih epoh (popolnih prehodov skozi nabor podatkov), natančnost modela (natančnost pravilnih zaznav), priklic (sposobnost najti vse relevantne konice) in izguba (stopnja napak).

Rezultati so bili osupljivi. Izboljšan model YOLOv5 je dosegel natančnost 92,2% (v primerjavi z 89,1% v izhodišču) in odpoklic 86,2% (v primerjavi z 83,1%), s čimer je v obeh metrikah presegel izhodiščni model YOLOv5n za 3,1%. Njegova povprečna natančnost (mAP) – celovita metrika, ki povpreči natančnost zaznavanja v vseh kategorijah – je dosegla 93,1%, s posameznimi rezultati 92,7% za skoke v fazi rasti in 93,5% za skoke v fazi zorenja.

Rezultati usposabljanja modela YOLOv5

Enako impresivna je bila njegova računska učinkovitost: parametri modela so se zmanjšali za 70,6% na 1,2 milijona, število FLOP-ov pa za 75,6% na 3,1 milijarde. Primerjalne analize z vodilnimi modeli, kot sta Faster R-CNN in YOLOv8n, so poudarile njegovo superiornost.

Medtem ko je YOLOv8n dosegel nekoliko višji mAP (93,8%), so bili njegovi parametri (3,0 milijona) in FLOP-i (8,1 milijarde) 2,5-krat oziroma 2,6-krat višji, zaradi česar je predlagani model veliko učinkovitejši za aplikacije v realnem času.

Vizualne primerjave so poudarile ta napredek. Na slikah v fazi rasti je izboljšani model zaznal 41 konic v primerjavi z 28 v osnovni fazi. Med zorenjem je prepoznal 3 konice v primerjavi z dvema v osnovni fazi, z manj zgrešenimi zaznavami (označenimi z oranžnimi puščicami) in lažno pozitivnimi rezultati (označenimi z vijoličnimi puščicami).

Te izboljšave so ključne za kmete, ki se zanašajo na natančne podatke za napovedovanje pridelkov in optimizacijo virov. Natančno štetje klasov na primer omogoča boljše ocene pridelave žita, kar omogoča sprejemanje odločitev o času žetve, skladiščenju in načrtovanju trga.

Prihodnje smeri in praktične posledice

Kljub uspehu je študija priznala omejitve. Zmogljivost se je zmanjšala v ekstremnih svetlobnih pogojih, kot so ostro opoldansko bleščanje ali močne sence, ki lahko zakrijejo podrobnosti konic. Poleg tega pravokotni omejevalni okvirji včasih niso ustrezali nepravilno oblikovanim konicam, kar je povzročilo manjše netočnosti.

Model je iz slik brezpilotnih letalnikov izključil tudi zamegljene robove, kar je zahtevalo ročno predobdelavo – korak, ki povečuje čas in kompleksnost.

Prihodnje delo si prizadeva rešiti te težave z razširitvijo nabora podatkov, da bi vključeval slike, posnete ob zori, opoldne in mraku, eksperimentiranjem z opombami v obliki poligonov (prilagodljive oblike, ki se bolje prilegajo nepravilnim predmetom) in razvojem algoritmov za boljše obravnavo zamegljenih območij brez ročnega posredovanja.

Posledice te raziskave so obsežne. Za kmete v regijah, kot je Tibet, model ponuja oceno pridelka v realnem času in nadomešča delovno intenzivno ročno štetje z avtomatizacijo, ki temelji na dronih. Razlikovanje med fazami rasti omogoča natančno načrtovanje žetve in zmanjšuje izgube zaradi prezgodnje ali zapoznele žetve.

Podrobni podatki o gostoti klasov – kot je prepoznavanje premalo poseljenih ali prenaseljenih območij – lahko pomagajo pri oblikovanju strategij namakanja in gnojenja, s čimer se zmanjša poraba vode in kemikalij. Poleg ječmena je lahka arhitektura obetavna tudi za druge poljščine, kot so pšenica, riž ali sadje, kar utira pot širši uporabi v preciznem kmetijstvu.

Zaključek

Skratka, ta študija ponazarja transformativni potencial umetne inteligence pri reševanju kmetijskih izzivov. Z izpopolnjevanjem YOLOv5 z inovativnimi lahkimi tehnikami so raziskovalci ustvarili orodje, ki uravnoteži natančnost in učinkovitost – kar je ključnega pomena za uporabo v resničnem svetu v okoljih z omejenimi viri.

Izrazi, kot so mAP, FLOP in mehanizmi pozornosti, se morda zdijo tehnični, vendar je njihov vpliv zelo praktičen: kmetom omogočajo sprejemanje odločitev na podlagi podatkov, ohranjanje virov in maksimiranje donosov. Ker podnebne spremembe in rast prebivalstva povečujejo pritisk na svetovne prehranske sisteme, bodo takšni napredki nepogrešljivi.

Za kmete v Tibetu in drugod ta tehnologija ne predstavlja le skoka v kmetijski učinkovitosti, temveč tudi svetilnik upanja za trajnostno prehransko varnost v negotovi prihodnosti.

Referenca: Cai, M., Deng, H., Cai, J. et al. Zaznavanje lahkega višavskega ječmena na podlagi izboljšanega YOLOv5. Plant Methods 21, 42 (2025). https://doi.org/10.1186/s13007-025-01353-0

CMTNet redefinira natančno kmetijstvo z boljšo klasifikacijo pridelkov kot tradicionalne metode

Natančna klasifikacija pridelkov je bistvenega pomena za sodobno precizno kmetijstvo, saj kmetom omogoča spremljanje zdravja pridelkov, napovedovanje pridelkov in učinkovito razporejanje virov. Vendar pa se tradicionalne metode pogosto spopadajo s kompleksnostjo kmetijskih okolij, kjer se pridelki zelo razlikujejo po vrsti, rastnih fazah in spektralnih podpisih.

Kaj je hiperspektralno slikanje in ogrodje CMTNet?

Hiperspektralno slikanje (HSI), tehnologija, ki zajema podatke v stotinah ozkih, sosednjih valovnih pasovih, je na tem področju spremenila pravila igre. Za razliko od standardnih RGB kamer ali multispektralnih senzorjev, ki zbirajo podatke v nekaj širokih pasovih, HSI zagotavlja podroben “spektralni prstni odtis” za vsak slikovni pik.

Na primer, zdrava vegetacija močno odbija svetlobo bližnjega infrardečega sevanja zaradi aktivnosti klorofila, medtem ko obremenjeni pridelki kažejo izrazite absorpcijske vzorce. Z beleženjem teh subtilnih variacij (od 400 do 1000 nanometrov) pri visokih prostorskih ločljivostih (do 0,043 metra) HSI omogoča natančno razlikovanje vrst pridelkov, odkrivanje bolezni in analizo tal.

Kljub tem prednostim se obstoječe tehnike soočajo z izzivi pri uravnoteženju lokalnih podrobnosti, kot so tekstura listov ali vzorci tal, z globalnimi vzorci, kot je porazdelitev poljščin v velikem obsegu. Ta omejitev postane še posebej očitna v šumnih ali neuravnoteženih naborih podatkov, kjer lahko subtilne spektralne razlike med poljščinami vodijo do napačnih klasifikacij.

Za reševanje teh izzivov so raziskovalci razvili CMTNet (Konvolucijsko sreča transformatorsko omrežje), nov okvir za globoko učenje, ki združuje prednosti konvolucijskih nevronskih mrež (CNN) in transformatorjev. CNN so razred nevronskih mrež, zasnovanih za obdelavo mrežnih podatkov, kot so slike, z uporabo plasti filtrov, ki zaznavajo prostorske hierarhije (npr. robove, teksture).

Arhitektura in zmogljivost CMTNet

Transformatorji, prvotno razviti za obdelavo naravnega jezika, uporabljajo mehanizme samopozornosti za modeliranje dolgoročnih odvisnosti v podatkih, zaradi česar so spretni pri zajemanju globalnih vzorcev. Za razliko od prejšnjih modelov, ki so lokalne in globalne značilnosti obdelovali zaporedno, CMTNet uporablja vzporedno arhitekturo za hkratno pridobivanje obeh vrst informacij.

Ta pristop se je izkazal za zelo učinkovitega, saj je dosegel najsodobnejšo natančnost na treh glavnih naborih podatkov HSI, ki temeljijo na brezpilotnih letalnikih. Na primer, na naboru podatkov WHU-Hi-LongKou je CMTNet dosegel skupno natančnost (OA) 99,58%, kar je za 0,19% več od prejšnjega najboljšega modela.

Izzivi tradicionalnega hiperspektralnega slikanja v kmetijski klasifikaciji

Zgodnje metode za analizo hiperspektralnih podatkov so se pogosto osredotočale na spektralne ali prostorske značilnosti, kar je vodilo do nepopolnih rezultatov. Spektralne tehnike, kot je analiza glavnih komponent (PCA), so zmanjšale kompleksnost podatkov s poudarkom na informacijah o valovnih dolžinah, vendar so prezrle prostorske odnose med slikovnimi pikami.

PCA na primer pretvori visokodimenzionalne spektralne podatke v manj komponent, ki pojasnjujejo največ variance, kar poenostavi analizo. Vendar pa ta pristop zavrže prostorski kontekst, kot je razporeditev poljščin na polju. Nasprotno pa so prostorske metode, kot so operatorji matematične morfologije, izpostavile vzorce v fizični razporeditvi poljščin, vendar so spregledale kritične spektralne podrobnosti.

Matematična morfologija uporablja operacije, kot sta dilatacija in erozija, za ekstrakcijo oblik in struktur iz slik, kot so meje med polji. Sčasoma so konvolucijske nevronske mreže (CNN) izboljšale klasifikacijo z obdelavo obeh vrst podatkov.

Vendar pa so njihova fiksna receptivna polja – območje slike, ki ga omrežje lahko “vidi” hkrati – omejevala njihovo sposobnost zajemanja dolgoročnih odvisnosti. 3D-CNN bi lahko na primer imel težave z razlikovanjem med dvema sortama soje s podobnimi spektralnimi profili, vendar različnimi vzorci rasti na velikem polju.

Transformatorji, vrsta nevronske mreže, prvotno zasnovane za obdelavo naravnega jezika, so ponudili rešitev za ta problem. Z uporabo mehanizmov samopozornosti se transformatorji odlično znajdejo pri modeliranju globalnih odnosov v podatkih. Samopozornost omogoča modelu, da pretehta pomen različnih delov vhodnega zaporedja, kar mu omogoča, da se osredotoči na ustrezna območja (npr. skupino obolelih rastlin), hkrati pa ignorira šum (npr. sence oblakov).

Vendar pogosto spregledajo drobne lokalne podrobnosti, kot so robovi listov ali razpoke v tleh. Hibridni modeli, kot je CTMixer, so poskušali združiti CNN in Transformerje, vendar so to storili zaporedno, najprej so obdelovali lokalne značilnosti, nato pa globalne. Ta pristop je privedel do neučinkovitega združevanja informacij in neoptimalne učinkovitosti v kompleksnih kmetijskih okoljih.

Kako deluje CMTNet: Premostitev lokalnih in globalnih funkcij

CMTNet premaga te omejitve z edinstveno tridelno arhitekturo, zasnovano za učinkovito ekstrakcijo in združevanje spektralno-prostorskih, lokalnih in globalnih značilnosti.

1. Prva komponenta, tj. modul za spektralno-prostorsko ekstrakcijo značilnosti, obdeluje surove HSI podatke z uporabo 3D in 2D konvolucijskih plasti.

3D konvolucijske plasti hkrati analizirajo prostorske (višina × širina) in spektralne (valovna dolžina) dimenzije ter zajamejo vzorce, kot je odbojnost določenih valovnih dolžin po krošnji poljščine. 3D zrno lahko na primer zazna, da zdrava koruza v zgornjih listih odbija več svetlobe bližnjega infrardečega sevanja v primerjavi s spodnjimi.

2D-plasti nato izpopolnijo te značilnosti, s poudarkom na prostorskih podrobnostih, kot je razporeditev rastlin na polju. Ta dvostopenjski postopek zagotavlja ohranitev tako spektralne raznolikosti (npr. vsebnosti klorofila) kot prostorskega konteksta (npr. razmika med vrstami).

2. Druga komponenta, tj. modul za lokalno-globalno ekstrakcijo značilnosti, deluje vzporedno. Ena veja uporablja CNN za osredotočanje na lokalne podrobnosti, kot so tekstura posameznih listov ali oblika talnih madežev. Te značilnosti so ključne za prepoznavanje vrst s podobnimi spektralnimi profili, kot so različne sorte soje.

Druga veja uporablja transformatorje za modeliranje globalnih odnosov, kot je na primer porazdelitev pridelkov po velikih območjih ali vpliv senc bližnjih dreves na spektralne odčitke. Z obdelavo teh značilnosti hkrati in ne zaporedno se CMTNet izogne izgubi informacij, ki pesti prejšnje hibridne modele.

Na primer, medtem ko veja CNN prepozna nazobčane robove bombažnih listov, veja Transformer prepozna, da so ti listi del večjega bombažnega polja, ki ga obrobljajo sezamove rastline.

3. Tretja komponenta, tj. modul za omejitve z več izhodi, zagotavlja uravnoteženo učenje med lokalnimi, globalnimi in združenimi značilkami. Med učenjem se za vsako vrsto značilke uporabijo ločene funkcije izgub, kar omrežje sili k izpopolnjevanju vseh vidikov svojega razumevanja.

Funkcija izgube kvantificira razliko med napovedanimi in dejanskimi vrednostmi ter usmerja prilagoditve modela. Na primer, izguba zaradi lokalnih značilnosti lahko kaznuje model zaradi napačne klasifikacije robov listov, medtem ko globalna izguba popravlja napake pri porazdelitvi pridelka v velikem obsegu.

Te izgube se združujejo z uporabo uteži, optimiziranih z naključnim iskanjem – tehniko, ki preizkuša različne kombinacije uteži za povečanje natančnosti. Ta postopek ima za posledico robusten in prilagodljiv model, ki je sposoben obravnavati različne kmetijske scenarije.

Vrednotenje delovanja CMTNet na hiperspektralnih naborih podatkov brezpilotnih letalnikov

Za oceno CMTNet so raziskovalci preizkusili tri hiperspektralne podatkovne nize, pridobljene z brezpilotnimi letalniki (UAV) z Univerze v Wuhanu. Ti podatkovni nizi so zaradi svoje visoke kakovosti in raznolikosti pogosto uporabljeni kot merila v daljinskem zaznavanju:

  1. WHU-Hi-LongKouTa nabor podatkov zajema 550 × 400 slikovnih pik z 270 spektralnimi pasovi in prostorsko ločljivostjo 0,463 metra. Prostorska ločljivost 0,463 metra pomeni, da vsaka slikovna pika predstavlja površino na tleh velikosti 0,463 m × 0,463 m, kar omogoča identifikacijo posameznih rastlin. Vključuje devet vrst poljščin, kot so koruza, bombaž in riž, z 1019 učnimi vzorci in 203.523 testnimi vzorci.
  2. WHU-Hi-HanChuanTa nabor podatkov, ki zajema 1.217 × 303 slikovnih pik pri ločljivosti 0,109 metra, vsebuje 16 tipov pokrovnosti tal, vključno z jagodami, sojo in plastičnimi ploščami. Višja ločljivost (0,109 m) omogoča natančnejše podrobnosti, kot je razlikovanje med mladimi in zrelimi rastlinami soje. Skupno število učnih in testnih vzorcev je znašalo 1.289 oziroma 256.241.
  3. WHU-Hi-HongHuZ ločljivostjo 940 × 475 slikovnih pik in 270 pasovi ta nabor podatkov z visoko ločljivostjo (0,043 metra) vključuje 22 razredov, kot so kalčki bombaža, oljne repice in česna. Pri ločljivosti 0,043 m so vidni posamezni listi in razpoke v tleh, zaradi česar je idealen za drobnozrnato klasifikacijo. Vsebuje 1925 učnih vzorcev in 384.678 testnih vzorcev.

Primerjava naborov podatkov daljinskega zaznavanja visoke ločljivosti

Model je bil usposobljen na grafičnih procesorjih NVIDIA TITAN Xp z uporabo PyTorcha, s stopnjo učenja 0,001 in velikostjo serije 100. Stopnja učenja določa, koliko model med učenjem prilagodi svoje parametre – previsoka lahko preseže optimalne vrednosti, prenizka pa postane učenje počasno.

Vsak poskus je bil ponovljen desetkrat, da se zagotovi zanesljivost, vhodni deli – majhni segmenti celotne slike – pa so bili optimizirani na 13 × 13 slikovnih pik z iskanjem po mreži, metodo, ki preizkuša različne velikosti delov, da bi našla najučinkovitejšo.

CMTNet dosega najsodobnejšo natančnost pri razvrščanju poljščin

CMTNet je dosegel izjemne rezultate v vseh naborih podatkov in presegel obstoječe metode tako v splošni natančnosti (OA) kot v učinkovitosti, specifični za razred. OA meri odstotek pravilno razvrščenih slikovnih pik v vseh razredih, medtem ko povprečna natančnost (AA) izračuna povprečno natančnost na razred in tako odpravlja neravnovesja.

Na naboru podatkov WHU-Hi-LongKou je CMTNet dosegel OA 99,58%, s čimer je za 0,19% presegel CTMixer. Pri zahtevnih razredih z omejenimi učnimi podatki, kot je bombaž (41 vzorcev), je CMTNet še vedno dosegel natančnost 99,53%. Podobno je na naboru podatkov WHU-Hi-HanChuan izboljšal natančnost za lubenico (22 vzorcev) z 82,42% na 96,11%, kar dokazuje njegovo sposobnost obvladovanja neuravnoteženih podatkov z učinkovitim združevanjem značilnosti.

Vizualne primerjave klasifikacijskih zemljevidov so pokazale manj fragmentiranih zaplat in bolj gladke meje med polji v primerjavi z modeli, kot sta 3D-CNN in Vision Transformer (ViT). Na primer, v naboru podatkov WHU-Hi-HanChuan, ki je nagnjen k senci, je CMTNet zmanjšal napake, ki jih povzročajo nizki koti sonca, medtem ko je ResNet sojo napačno razvrstil kot sive strehe.

Učinkovitost delovanja CMTNet na različnih naborih podatkov

Sence predstavljajo edinstven izziv, saj spreminjajo spektralne podpise – rastlina soje v senci lahko odbija manj bližnje infrardeče svetlobe, kar spominja na nevegetacijo. Z izkoriščanjem globalnega konteksta je CMTNet prepoznal, da so te rastline v senci del večjega polja soje, kar je zmanjšalo napake.

Na naboru podatkov WHU-Hi-HongHu se je model odlično izkazal pri razlikovanju spektralno podobnih poljščin, kot so različne sorte križnic, in dosegel natančnost 96,54% za Brassica parachinensis.

Študije ablacije – poskusi, ki odstranijo komponente za oceno njihovega vpliva – so potrdile pomembnost vsakega modula. Že samo dodajanje modula z večizhodnimi omejitvami je povečalo OA za 1,52% na WHU-Hi-HongHu, kar je poudarilo njegovo vlogo pri izpopolnjevanju združevanja značilnosti. Brez tega modula so bile lokalne in globalne značilnosti kombinirane naključno, kar je vodilo do nedoslednih klasifikacij.

Računalniški kompromisi in praktični vidiki

Čeprav je natančnost CMTNet neprekosljiva, so njegovi računski stroški višji od tradicionalnih metod. Usposabljanje na naboru podatkov WHU-Hi-HongHu je trajalo 1885 sekund, v primerjavi s 74 sekundami za Random Forest (RF), algoritem strojnega učenja, ki med učenjem gradi odločitvena drevesa.

Vendar je ta kompromis upravičen v preciznem kmetijstvu, kjer natančnost neposredno vpliva na napovedi pridelka in dodelitev virov. Na primer, napačna razvrstitev obolelega pridelka kot zdravega lahko povzroči nenadzorovane izbruhe škodljivcev, ki opustošijo cela polja.

Za aplikacije v realnem času bi lahko v prihodnje raziskovali tehnike stiskanja modelov, kot sta obrezovanje odvečnih nevronov ali kvantizacija uteži (zmanjšanje numerične natančnosti), da bi skrajšali čas izvajanja brez žrtvovanja zmogljivosti. Obrezovanje odstrani manj pomembne povezave iz nevronske mreže, podobno kot obrezovanje vej z drevesa za izboljšanje njegove oblike, medtem ko kvantizacija poenostavi numerične izračune in pospeši obdelavo.

Prihodnost hiperspektralne klasifikacije poljščin s CMTNet

Kljub uspehu se CMTNet sooča z omejitvami. Zmogljivost se nekoliko zmanjša v močno zasenčenih območjih, kot je razvidno iz nabora podatkov WHU-Hi-HanChuan (97.29% OA v primerjavi z 99.58% v dobro osvetljenem LongKouu). Sence otežujejo klasifikacijo, ker zmanjšujejo intenzivnost odbite svetlobe in spreminjajo spektralne profile.

Poleg tega razredi z izjemno majhnimi vzorci za učenje, kot je ozkolistna soja (20 vzorcev), zaostajajo za tistimi z obilico podatkov. Majhne velikosti vzorcev omejujejo sposobnost modela, da se uči različnih variacij, kot so razlike v obliki listov zaradi kakovosti tal.

Prihodnje raziskave bi lahko vključile multimodalne podatke, kot so LiDAR-jevi zemljevidi višin ali termovizijsko slikanje, za izboljšanje odpornosti na sence in okluzije. LiDAR (Light Detection and Ranging) uporablja laserske impulze za ustvarjanje 3D-modelov terena, ki bi lahko pomagali razlikovati poljščine od senc z analizo višinskih razlik.

Poleg tega termovizijsko slikanje zajame toplotne podpise, kar zagotavlja dodatne namige o zdravju rastlin – posevki, ki so pod stresom, imajo pogosto višje temperature krošnje zaradi zmanjšane transpiracije. Tehnike delno nadzorovanega učenja, ki izkoriščajo neoznačene podatke (npr. slike brez ročnih opomb), lahko izboljšajo tudi učinkovitost pri redkih vrstah poljščin.

Z uporabo regularizacije konsistentnosti – usposabljanjem modela za ustvarjanje stabilnih napovedi na nekoliko spremenjenih različicah iste slike – lahko raziskovalci izkoristijo neoznačene podatke za izboljšanje posplošitve.

Končno bi lahko namestitev CMTNeta na robne naprave, kot so droni, opremljeni z vgrajenimi grafičnimi procesorji, omogočila spremljanje v realnem času na oddaljenih področjih. Uvedba na robu zmanjšuje odvisnost od računalništva v oblaku, kar zmanjšuje zakasnitev in stroške prenosa podatkov. Vendar pa to zahteva optimizacijo modela za omejen pomnilnik in procesorsko moč, potencialno z lahkimi arhitekturami, kot sta MobileNet ali destilacija znanja, kjer manjši model “učenca” posnema večji model “učitelja”.

Zaključek

CMTNet predstavlja pomemben korak naprej pri hiperspektralni klasifikaciji poljščin. Z uskladitvijo CNN in transformatorjev obravnava dolgotrajne izzive pri ekstrakciji in fuziji značilnosti ter kmetom in agronomom ponuja močno orodje za precizno kmetijstvo.

Uporaba segajo od odkrivanja bolezni v realnem času do optimizacije namakalnih urnikov, kar je vse ključnega pomena za trajnostno kmetijstvo sredi podnebnih sprememb in rasti prebivalstva. Ker bo tehnologija brezpilotnih letalnikov postala bolj dostopna, bodo modeli, kot je CMTNet, igrali ključno vlogo pri svetovni prehranski varnosti.

Prihodnji napredek, kot so lažje arhitekture in multimodalno združevanje podatkov, bi lahko še izboljšal njihovo praktičnost. Z nadaljnjimi inovacijami bi lahko CMTNet postal temelj pametnih kmetijskih sistemov po vsem svetu, kar bi zagotavljalo učinkovito rabo zemljišč in odporno proizvodnjo hrane za prihodnje generacije.

Referenca: Guo, X., Feng, Q. in Guo, F. CMTNet: hibridno omrežje CNN-transformator za hiperspektralno klasifikacijo poljščin na osnovi brezpilotnih letalnikov v preciznem kmetijstvu. Sci Rep 15, 12383 (2025). https://doi.org/10.1038/s41598-025-97052-w

Vloga aplikacij računalniškega vida z globokim učenjem za zgodnje odkrivanje rastlinskih bolezni

Rastlinske bolezni tiho ogrožajo svetovno prehransko varnost, saj letno uničijo 10–161 TP3 ton pridelkov in kmetijsko industrijo stanejo 1 TP4 220 milijard funtov izgube. Tradicionalne metode, kot so ročni pregledi in laboratorijski testi, so počasne, drage in pogosto nezanesljive.

Prelomna študija iz leta 2025, “"Globoko učenje in računalniški vid pri odkrivanju rastlinskih bolezni"” (Upadhyay et al.) razkriva, kako odkrivanje rastlinskih bolezni z umetno inteligenco in računalniški vid v kmetijstvu spreminjata kmetijstvo.

Zakaj je zgodnje odkrivanje rastlinskih bolezni pomembno za globalno prehransko varnost

Kmetijstvo zaposluje 28% svetovne delovne sile, pri čemer države, kot so Indija, Kitajska in ZDA, vodijo v pridelavi poljščin. Kljub temu rastlinske bolezni, ki jih povzročajo glive, bakterije in virusi, zmanjšujejo donose in obremenjujejo gospodarstva.

Na primer, bolezen riževe pegavosti zmanjša pridelek za 30–501 TP3T v prizadetih regijah, medtem ko je ozelenitev citrusov od leta 2005 izbrisala 701 TP3T nasadov pomarančevca na Floridi. Zgodnje odkrivanje je ključnega pomena, vendar mnogi kmetje nimajo dostopa do naprednih orodij ali strokovnega znanja.

Tukaj nastopi odkrivanje bolezni s pomočjo umetne inteligence, ki ponuja hitre, cenovno dostopne in natančne rešitve, ki prekašajo tradicionalne metode.

Kako umetna inteligenca in računalniški vid odkrivata bolezni pridelkov

Študija je analizirala 278 raziskovalnih člankov, da bi pojasnila delovanje sistemov za odkrivanje rastlinskih bolezni z umetno inteligenco. Najprej kamere ali senzorji zajamejo slike pridelkov. Te slike se nato obdelajo z algoritmi za prepoznavanje znakov bolezni.

Na primer, RGB kamere fotografirajo barvne fotografije, da bi odkrili vidne simptome, kot so listne pege, medtem ko hiperspektralne kamere zaznavajo skrite signale stresa z analizo stotin svetlobnih valovnih dolžin.

Ko so slike zajete, se predhodno obdelajo za izboljšanje kakovosti. Tehnike, kot je določanje pragov, izolirajo obolela območja po barvi, zaznavanje robov pa preslika meje lezij ali razbarvanja.

Kako umetna inteligenca in računalniški vid odkrivata bolezni pridelkov

Nato modeli globokega učenja analizirajo predhodno obdelane podatke. Konvolucijske nevronske mreže (CNN), najpogostejša orodja umetne inteligence v kmetijstvu, skenirajo slike plast za plastjo, da prepoznajo vzorce, kot so nenavadne teksture ali barve.

V sojenju leta 2022, ResNet50– priljubljen model CNN – je dosegel natančnost 99,07% pri diagnosticiranju bolezni paradižnika.

Medtem, Vision Transformers (ViT) razdelili slike na zaplate in preučili njihove odnose, pri čemer so posnemali, kako ljudje analizirajo kontekst. Ta pristop je v študiji iz leta 2020 pomagal odkriti virus čiščenja žil vinske trte z natančnostjo 71%.

“Prihodnost kmetijstva ni v nadomestitvi ljudi, temveč v tem, da jih opremimo z inteligentnimi orodji.”

Vloga naprednih senzorjev v sodobnem kmetijstvu

Različni senzorji ponujajo edinstvene prednosti za precizno kmetijstvo. RGB kamere, čeprav cenovno dostopni in enostavni za uporabo, se zaradi omejenih spektralnih podrobnosti težko spopadajo z boleznimi v zgodnji fazi. Nasprotno pa, hiperspektralne kamere zajamejo podatke prek stotin svetlobnih valovnih dolžin in razkrijejo signale stresa, ki so nevidni s prostim očesom.

Raziskovalci so na primer leta 2022 s hiperspektralnim slikanjem diagnosticirali rak jabolčne valse z natančnostjo 98%. Vendar te kamere stanejo ... 10.000–50.000, zaradi česar so za male kmete predragi.

Termovizijske kamere ponujajo še en vidik z merjenjem temperaturnih sprememb, ki jih povzročajo okužbe. Študija iz leta 2019 je pokazala, da listi, okuženi z ozelenitvijo citrusov, kažejo izrazite vzorce toplote, kar omogoča zgodnje odkrivanje.

Medtem, multispektralne kamere– srednja možnost – spremljanje ravni klorofila za oceno zdravja rastlin.

Ti senzorji so leta 2014 kartirali progasto rjo pšenice in kmetom pomagali pri učinkovitejšem usmerjanju tretiranja. Kljub njihovim prednostim ostajajo stroški senzorjev in okoljski dejavniki, kot sta veter ali neenakomerna osvetlitev, izziv.

Javni nabori podatkov: hrbtenica umetne inteligence v kmetijstvu

Usposabljanje zanesljivih modelov umetne inteligence zahteva ogromne količine označenih podatkov. Nabor podatkov PlantVillage, brezplačen vir z 87.000 slikami 14 poljščin in 26 bolezni, je postal zlati standard za raziskovalce.

Več kot 90% študij, navedenih v članku, je uporabilo ta nabor podatkov za učenje in testiranje svojih modelov. Drug ključni vir, Nabor podatkov o bolezni kasave, vključuje 11.670 slik mozaične bolezni kasave in je z modeli CNN dosegel natančnost 96%.

Vendar pa vrzeli še vedno obstajajo. Redke bolezni, kot je borova ogorčica, imajo manj kot 100 označenih slik, kar omejuje sposobnost umetne inteligence, da jih zazna. Poleg tega večina naborov podatkov vsebuje slike, posnete v laboratoriju, ki ne upoštevajo spremenljivk iz resničnega sveta, kot sta vreme ali osvetlitev.

Da bi to rešili, projekti, kot je AI4Ag, zbirajo slike polj od kmetov z vsega sveta, da bi zgradili robustnejše in realistične nabore podatkov.

Merjenje učinkovitosti umetne inteligence: natančnost, preciznost in še več

Metrike delovanja sistemov za odkrivanje rastlinskih bolezni z umetno inteligenco

Raziskovalci uporabljajo več metrik za ocenjevanje sistemov za odkrivanje rastlinskih bolezni z umetno inteligenco. Natančnost—odstotek pravilnih diagnoz – se giblje od 76.9% v zgodnejših modelih do 99.97% v naprednih sistemih, kot je EfficientNet-B5.

Vendar pa je lahko že sama natančnost zavajajoča. Natančnost meri, koliko označenih bolezni je resničnih (s čimer se izognemo lažnim alarmom), medtem ko odpoklic spremlja, koliko dejanskih okužb je odkritih.

Na primer, Maska R-CNN, model za zaznavanje objektov, je dosegel natančnost 93,51 TP3T pri zaznavanju antraknoze jagod, vendar le 451 TP3T natančnost pri zaznavanju gnilobe korenin bombaža.

The Rezultat F1 uravnoteži natančnost in odmev ter ponuja celosten pogled na uspešnost. V poskusu iz leta 2023 je, PlantViT–hibridni model umetne inteligence – je na naboru podatkov PlantVillage dosegel oceno 98,611 TP3T F1.

Za zaznavanje predmetov, povprečna natančnost (mAP) je kritično. Hitrejši R-CNN, priljubljen model, je v poskusih bolezni jablan dosegel 73.07% mAP, kar pomeni, da je v večini primerov pravilno lociral in razvrstil okužbe.

Izzivi, ki ovirajo umetno inteligenco v kmetijstvu

Kljub svojemu potencialu se odkrivanje bolezni s pomočjo umetne inteligence sooča z ovirami. Prvič, pomanjkanje podatkov pesti redke ali nove bolezni.

  • Na primer, za študijo iz leta 2021 je bilo na voljo le 20 slik pepelaste plesni kumar, kar je omejilo zanesljivost modela.
  • Drugič, okoljski dejavniki, kot so veter, sence ali spremenljive svetlobne razmere, zmanjšajo natančnost polja za 20–30% v primerjavi z laboratorijskimi nastavitvami.
  • Tretjič, visoki stroški ovirajo sprejetje. Hiperspektralne kamere, čeprav zmogljive, ostajajo nedostopne za male kmete, orodja umetne inteligence pa zahtevajo pametne telefone ali dostop do interneta – kar je na podeželju še vedno ovira.
  • Končno, težave z zaupanjem vztrajajo. Raziskava iz leta 2023 je pokazala, da 68% kmetov okleva z uvedbo umetne inteligence zaradi njene narave “črne škatle” – ne vidijo, kako se sprejemajo odločitve.

Da bi to premagali, raziskovalci razvijajo razumljivo umetno inteligenco, ki diagnoze razlaga na preprost način, kot je označevanje okuženih območij listov ali naštevanje simptomov.

Prihodnost kmetijstva: 5 inovacij, ki jih je vredno spremljati

1. Robno računalništvo za analizo v realnem časuLahki modeli umetne inteligence, kot je MobileNetV2 (velikost 7 MB), delujejo na pametnih telefonih ali dronih in ponujajo odkrivanje bolezni v realnem času brez interneta. Leta 2023 je ta model dosegel natančnost 99,42% pri razvrščanju bolezni krompirja, kar kmetom omogoča takojšnje odločanje.

2. Prenos učenja za hitrejše prilagajanjePredhodno naučene modele, kot je PlantViT, je mogoče natančno prilagoditi za nove pridelke z minimalnimi podatki. Študija iz leta 2023 je prilagodila PlantViT za zaznavanje riževe pepelnice in dosegla natančnost 87,87% z uporabo samo 1000 slik.

3. Modeli vidnega jezika (VLM)Sistemi, kot je OpenAI-jev CLIP, kmetom omogočajo, da poizvedujejo po umetni inteligenci z uporabo besedila (npr. “Poišči rjave lise na listih”). Ta naravna interakcija premošča vrzel med kompleksno tehnologijo in vsakdanjim kmetijstvom.

4. Temeljni modeli za splošno umetno inteligencoVeliki modeli, kot je GPT-4, bi lahko simulirali širjenje bolezni ali priporočali zdravljenje in delovali kot virtualni agronomi.

5. Kolaborativne globalne baze podatkovOdprtokodne platforme, kot sta PlantVillage in AI4Ag, združujejo podatke kmetov in raziskovalcev z vsega sveta ter pospešujejo inovacije.

Študija primera: Gojenje manga v Indiji s pomočjo umetne inteligence

Leta 2024 so raziskovalci razvili lahek model DenseNet za boj proti boleznim manga, kot sta antraknoza in pepelasta plesen. Model, usposobljen na 12.332 terenskih slikah, je dosegel natančnost 99,2% – višjo od večine laboratorijskih sistemov.

Z manj parametri 50% deluje gladko na cenovno ugodnih pametnih telefonih. Indijski kmetje zdaj uporabljajo aplikacijo $10, zgrajeno na tej umetni inteligenci, za skeniranje listov in prejemanje takojšnjih diagnoz, s čimer zmanjšajo uporabo pesticidov za 30% in rešijo pridelke.

Zaključek

Odkrivanje rastlinskih bolezni z umetno inteligenco in tehnologija preciznega kmetijstva preoblikujeta kmetijstvo in ponujata upanje proti prehranski negotovosti. Z omogočanjem zgodnje diagnoze, zmanjšanjem uporabe kemikalij in krepitvijo vloge malih kmetov bi lahko ta orodja povečala svetovni pridelek za 20–301 TP3T.

Da bi uresničili ta potencial, morajo deležniki obravnavati stroške senzorjev, izboljšati raznolikost podatkov in z izobraževanjem vzpostaviti zaupanje kmetov.

ReferencaUpadhyay, A., Chandel, NS, Singh, KP idr. Globoko učenje in računalniški vid pri odkrivanju rastlinskih bolezni: celovit pregled tehnik, modelov in trendov v preciznem kmetijstvu. Artif Intell Rev 58, 92 (2025). https://doi.org/10.1007/s10462-024-11100-x

Kako visokozmogljivo fenotipiranje na osnovi brezpilotnih zrakoplovov spreminja sodobno žlahtnjenje rastlin

Do leta 2050 naj bi svetovno prebivalstvo doseglo 9,8 milijarde ljudi, kar bi podvojilo povpraševanje po hrani. Vendar pa je širjenje kmetijskih zemljišč za zadovoljevanje teh potreb nevzdržno. Več kot 501 TP3 ton novih obdelovalnih zemljišč, ustvarjenih od leta 2000, je nadomestilo gozdove in naravne ekosisteme, kar je poslabšalo podnebne spremembe in izgubo biotske raznovrstnosti.

Da bi se izognili tej krizi, se znanstveniki obračajo k žlahtnjenju rastlin – znanosti o razvoju poljščin z višjimi donosi, odpornostjo na bolezni in podnebne spremembe. Vendar pa so tradicionalne metode žlahtnjenja prepočasne, da bi sledile nujnosti problema.

Tukaj droni in umetna inteligenca (UI) preobražajo pravila igre in ponujajo hitrejši in pametnejši način za vzrejo boljših pridelkov.

Zakaj tradicionalno žlahtnjenje rastlin zaostaja

Žlahtnjenje rastlin temelji na izbiri rastlin z zaželenimi lastnostmi, kot sta odpornost na sušo ali škodljivce, in njihovem križanju skozi več generacij. Največje ozko grlo v tem procesu je fenotipizacija – ročno merjenje značilnosti rastlin, kot so višina, zdravje listov ali pridelek.

Na primer, merjenje višine rastlin na polju s 3000 parcelami lahko traja več tednov, človeške napake pa povzročajo neskladja do 201 TP3T. Poleg tega se donosi poljščin izboljšujejo le za 0,5–11 TP3T letno, kar je daleč pod stopnjo rasti 2,91 TP3T, potrebno za zadostitev potreb leta 2050.

Koruza, osnovni pridelek za milijarde ljudi, ponazarja to upočasnitev: njen letni pridelek se je zmanjšal z 2,21 TP3T v šestdesetih letih prejšnjega stoletja na 1,331 TP3T danes. Da bi premostili to vrzel, znanstveniki potrebujejo orodja, ki avtomatizirajo zbiranje podatkov, zmanjšajo napake in pospešijo odločanje.

Kako tehnologija dronov spreminja žlahtnjenje rastlin

Droni ali brezpilotni letalniki (UAS), opremljeni z naprednimi senzorji in umetno inteligenco, povzročajo revolucijo v kmetijstvu. Te naprave lahko preletijo polja in v nekaj minutah zberejo natančne podatke o tisočih rastlinah, postopek, znan kot visokozmogljivo fenotipiranje (HTP).

Za razliko od tradicionalnih metod droni zajemajo podatke s celotnih polj, s čimer odpravljajo pristranskost vzorčenja. Uporabljajo specializirane senzorje za merjenje vsega, od višine rastlin do ravni vodnega stresa.

Na primer, multispektralni senzorji zaznavajo svetlobo bližnjega infrardečega sevanja, ki se odbija od zdravih listov, medtem ko termalne kamere prepoznavajo stres zaradi suše z merjenjem temperature krošnje.

Z avtomatizacijo zbiranja podatkov droni zmanjšujejo stroške dela in pospešujejo cikle vzreje, kar omogoča razvoj izboljšanih sort pridelkov v letih namesto v desetletjih.

Znanost za senzorji in zbiranjem podatkov z droni

Droni se za zbiranje ključnih podatkov o rastlinah zanašajo na različne senzorje. RGB kamere, ki so cenovno najugodnejša možnost, zajemajo vidno svetlobo za merjenje pokrovnosti krošnje in višine rastlin. Na poljih sladkornega trsa so te kamere dosegle natančnost 64–69% pri štetju stebel in nadomestile ročno štetje, ki je nagnjeno k napakam.
Multispektralni senzorji gredo še dlje in zaznavajo nevidne valovne dolžine, kot je bližnja infrardeča svetloba, ki je povezana z ravnmi klorofila in zdravjem rastlin. Na primer, z natančnostjo več kot 80% so napovedali toleranco sladkornega trsa na sušo.

  • RGB kamere: Zajemite rdečo, zeleno in modro svetlobo za ustvarjanje barvnih slik.
  • Multispektralni senzorjiZaznavanje svetlobe onkraj vidnega spektra (npr. bližnje infrardeče svetlobe).
  • Termični senzorjiIzmerite toploto, ki jo oddajajo rastline.
  • LiDARUporablja laserske impulze za ustvarjanje 3D-zemljevidov rastlin.
  • Hiperspektralni senzorjiZajemite več kot 200 svetlobnih valovnih dolžin za ultra podrobno analizo.

Termični senzorji zaznavajo toplotne signale in prepoznajo rastline, ki so zaradi vodnega stresa bolj vroče kot zdrave. Na bombažnih poljih so termični droni dosegli ujemanje meritev temperature na tleh z manj kot 5% napako.

Senzorji LiDAR uporabljajo laserske impulze za ustvarjanje 3D-zemljevikov poljščin, pri čemer v poskusih z energetskim trsom merijo biomaso in višino z natančnostjo 95%. Najnaprednejša orodja, hiperspektralni senzorji, analizirajo na stotine svetlobnih valovnih dolžin, da bi odkrili pomanjkanje hranil ali bolezni, ki so nevidne s prostim očesom.

Ti senzorji so raziskovalcem pomagali povezati 28 novih genov z zapoznelim staranjem pšenice, kar je lastnost, ki povečuje pridelek.

Od leta do vpogleda: Kako droni analizirajo podatke o pridelkih

Postopek fenotipizacije dronov se začne s skrbnim načrtovanjem leta. Droni letijo na nadmorski višini od 30 do 100 metrov in zajemajo prekrivajoče se slike, da zagotovijo popolno pokritost. Na primer, 10-hektarsko polje je mogoče skenirati v 15–30 minutah.

Po letu programska oprema, kot je Agisoft Metashape, združi na tisoče slik v podrobne zemljevide z uporabo tehnike Structure-from-Motion (SfM) – tehnike, ki 2D-fotografije pretvori v 3D-modele. Ti modeli znanstvenikom omogočajo, da z enim samim dotikom gumba izmerijo lastnosti, kot sta višina rastlin ali pokrovnost krošnje.

Algoritmi umetne inteligence nato analizirajo podatke, napovedujejo donose ali prepoznavajo izbruhe bolezni. Droni so na primer v samo 7 urah pregledali 3132 parcel sladkornega trsa – naloga, ki bi ročno trajala tri tedne. Ta hitrost in natančnost omogočata žlahtniteljem hitrejše sprejemanje odločitev, kot je na primer zavrženje slabo donosnih rastlin zgodaj v sezoni.

Ključne uporabe dronov v sodobnem kmetijstvu

Droni se uporabljajo za reševanje nekaterih največjih izzivov kmetijstva. Ena glavnih uporab je neposredno merjenje lastnosti, kjer droni nadomeščajo ročno delo. Na koruznih poljih droni merijo višino rastlin z natančnostjo 90%, kar zmanjša napake z 0,5 metra na 0,21 metra.

Spremljajo tudi pokritost krošenj, metriko, ki kaže, kako dobro rastline senčijo tla, da zatirajo plevel. Žlahtnitelji energetskega trsa so te podatke uporabili za identifikacijo sort, ki zmanjšujejo rast plevela za 40%.

Drug preboj je napovedno vzrejo, kjer modeli umetne inteligence uporabljajo podatke dronov za napovedovanje uspešnosti pridelkov. Na primer, multispektralni posnetki so napovedali pridelek koruze z natančnostjo 80%, kar presega tradicionalno genomsko testiranje.

Droni pomagajo tudi pri odkrivanju genov, saj znanstvenikom pomagajo najti segmente DNK, odgovorne za zaželene lastnosti. Pri pšenici so droni povezali zelenost krošnje z 22 novimi geni, kar bi lahko povečalo odpornost na sušo.

Poleg tega hiperspektralni senzorji zaznajo bolezni, kot je ozelenitev citrusov, tedne pred pojavom simptomov, kar kmetom daje čas za ukrepanje.

Povečanje genetskih dobičkov s precizno tehnologijo

Genetska pridobitev – letno izboljšanje lastnosti pridelka zaradi žlahtnjenja – se izračuna po preprosti formuli:

(Intenzivnost selekcije × Dednost × Spremenljivost lastnosti) ÷ Čas vzrejnega cikla.

Genetski dobiček (ΔG) se izračuna kot:
ΔG = (i × h² × σp) / L

Kje:

  • i = Intenzivnost selekcije (kako strogi so rejci).
  •  = Dednost (koliko lastnosti se prenese s staršev na potomce).
  • σp = Spremenljivost lastnosti v populaciji.
  • L = Čas na vzrejni cikel.

Zakaj je pomembnoDroni izboljšajo vse spremenljivke:

  1. iSkeniraj 10-krat več rastlin, kar omogoča strožji izbor.
  2. Zmanjšanje napak pri meritvah, izboljšanje ocen dednosti.
  3. σp: Zajemite subtilne variacije lastnosti na celotnih poljih.
  4. LSkrajšajte čas cikla z 5 let do 2–3 let prek zgodnjih napovedi.

Droni izboljšajo vsak del te enačbe. Z skeniranjem celotnih polj omogočajo žlahtniteljem, da izberejo najboljših 1% rastlin namesto najboljših 10%, kar poveča intenzivnost selekcije. Prav tako izboljšajo ocene dednosti z zmanjšanjem napak pri meritvah.

Na primer, ročno ocenjevanje višine rastlin uvede variabilnost 20%, medtem ko droni to zmanjšajo na 5%. Poleg tega droni zajamejo subtilne spremembe lastnosti pri tisočih rastlinah, kar maksimizira variabilnost lastnosti.

Najpomembneje pa je, da skrajšajo cikle vzreje, saj omogočajo zgodnje napovedi. Žlahtnitelji sladkornega trsa, ki uporabljajo drone, so v primerjavi s tradicionalnimi metodami potrojili svoje genetske dobičke, kar dokazuje transformativni potencial tehnologije.

Premagovanje izzivov in sprejemanje prihodnosti

Kljub obetavnosti se fenotipizacija z droni še vedno sooča z velikimi izzivi. Visoka cena naprednih senzorjev ostaja glavna ovira – hiperspektralne kamere lahko na primer presežejo $50.000, zaradi česar si jih večina malih kmetov ne more privoščiti.

Obdelava ogromnih količin zbranih podatkov zahteva tudi znatne vire računalništva v oblaku, kar povečuje stroške. Platforme umetne inteligence, kot je AutoGIS, avtomatizirajo analizo podatkov in odpravljajo potrebo po ročnem vnosu.

Raziskovalci prav tako integrirajo drone s senzorji za tla in vremenskimi postajami, s čimer ustvarjajo sistem spremljanja v realnem času, ki kmetovalce opozarja na škodljivce ali sušo. Te inovacije utirajo pot novi dobi preciznega kmetijstva, kjer odločitve, ki temeljijo na podatkih, nadomeščajo ugibanja.

Zaključek

Droni in umetna inteligenca ne spreminjajo le žlahtnjenja rastlin – na novo opredeljujejo trajnostno kmetijstvo. Z omogočanjem hitrejšega razvoja sušo odpornih, visokodonosnih poljščin bi te tehnologije lahko do leta 2050 podvojile proizvodnjo hrane, ne da bi pri tem širile kmetijska zemljišča.

S tem bi rešili več kot 100 milijonov hektarjev gozdov, kar je enako velikosti Egipta, in zmanjšali ogljični odtis kmetijstva. Kmetje, ki uporabljajo podatke z droni, so že zmanjšali porabo vode in pesticidov za do 301 TP3T, s čimer so zaščitili ekosisteme in znižali stroške.

Kot je ugotovil neki raziskovalec: “Ne ugibamo več, katere rastline so najboljše. Droni nam povedo.” Z nenehnimi inovacijami bi lahko ta združitev biologije in tehnologije zagotovila prehransko varnost za milijarde ljudi, hkrati pa zaščitila naš planet.

Referenca: Khuimphukhieo, I. in da Silva, JA (2025). Visokozmogljivo fenotipiziranje na terenu (HTP) z uporabo brezpilotnih zračnih sistemov (UAS) kot orodje žlahtniteljev rastlin: celovit pregled. Smart Agricultural Technology, 100888.

Kako internet stvari spreminja precizno kmetijstvo in rešuje trenutne izzive?

Svetovno prebivalstvo hitro narašča, ocene kažejo, da bo do leta 2050 doseglo 9,7 milijarde. Da bi nahranili vse, se mora proizvodnja hrane povečati za 60%, vendar tradicionalne kmetijske metode – ki so odvisne od zemlje, velike porabe vode in ročnega dela – komaj dohajajo.

Podnebne spremembe, degradacija tal in pomanjkanje vode še poslabšujejo razmere. Na primer, samo erozija tal kmete stane 1440 milijard funtov letno zaradi izgubljene produktivnosti, medtem ko tradicionalno namakanje zaradi zastarelih praks porabi 6013 ton sladke vode.

V Indiji so nepredvidljivi monsuni v zadnjem desetletju zmanjšali pridelek riža za 151 TP3T. Ti izzivi zahtevajo nujne rešitve, pametno kmetovanje – ki ga poganjata internet stvari (IoT) in aeroponika – pa ponuja rešilno bilko.

Moč interneta stvari v sodobnem kmetijstvu

V središču pametnega kmetovanja je internet stvari, omrežje medsebojno povezanih naprav, ki zbirajo in delijo podatke v realnem času. Brezžična senzorska omrežja (WSN) so osrednjega pomena za ta sistem.

Ta omrežja uporabljajo senzorje, nameščene na poljih, za spremljanje vlažnosti tal, temperature, vlažnosti in ravni hranil. Senzor DHT22 na primer spremlja vlažnost, medtem ko senzorji TDS merijo koncentracijo hranil v vodi.

Ti podatki se pošiljajo v oblačne platforme, kot sta ThingSpeak ali AWS IoT, z uporabo protokolov z nizko porabo energije, kot sta LoRa ali ZigBee. Ko so analizirani, lahko sistem sproži dejanja, kot sta vklop namakalnih črpalk ali prilagajanje ravni gnojil.

V Coimbatoreju v Indiji je projekt iz leta 2022 pokazal potencial interneta stvari. Senzorji so zaznali suha območja tal na poljih paradižnika, kar je omogočilo ciljno namakanje, ki je zmanjšalo porabo vode za 351 t/3 ton.

Podobno droni, opremljeni z multispektralnimi kamerami, skenirajo obsežna polja, da bi odkrili težave, kot so okužbe s škodljivci ali pomanjkanje hranil.

V študiji iz leta 2019 so droni uporabili za odkrivanje severne listne plesni v koruznih pridelkih z natančnostjo 98%, kar je kmetom prihranilo $120 izgub na hektar. Strojno učenje te sisteme še dodatno izboljšuje.

Raziskovalci so modele umetne inteligence na tisočih slikah listov usposobili za diagnosticiranje bolezni, kot je pepelasta plesen, z natančnostjo 99.53%, kar kmetom omogoča, da ukrepajo, preden so pridelki uničeni.

Aeroponika: Gojenje hrane brez zemlje

Medtem ko internet stvari optimizira tradicionalno kmetijstvo, aeroponika povsem na novo zasnuje kmetijstvo. Ta metoda goji rastline na zraku, njihove korenine pa so nameščene v komorah, napolnjenih z meglo, ki pršijo vodo in hranila.

Za razliko od gojenja na osnovi tal aeroponika porabi manj vode in ne uporablja pesticidov. Korenine učinkoviteje absorbirajo kisik, kar pospešuje rast.

Na primer, solata, gojena aeroponsko, razvije 65% hitreje kot v zemlji, je pokazala študija iz leta 2018.

Aeroponika je še posebej dragocena v mestih ali regijah s slabo zemljo. Vertikalne kmetije zlagajo rastline v stolpe in pridelajo 10-krat več hrane na kvadratni meter kot tradicionalna polja.

V Mexico Cityju je strešna aeroponska kmetija leta 2022 pridelala 3,8 kg solate na kvadratni meter – kar je trikrat več kot pri gojenju v tleh – pri čemer je porabila le 10 litrov vode na kilogram.

Singapursko podjetje Sky Greens gre še dlje in dnevno pridela 1 tono zelenjave v 9-metrskih stolpih, pri čemer porabi 951 t/3 tone manj zemlje kot običajne kmetije.

Internet stvari dvigne aeroponiko na višjo raven. Senzorji spremljajo koreninske komore glede vlažnosti, pH-ja in ravni hranil ter samodejno prilagajajo cikle meglenja.

V projektu iz leta 2017 so raziskovalci avtomatizirali aeroponski sistem z uporabo Raspberry Pi, s čimer so zmanjšali stroške dela za 50%. Kmetje te sisteme nadzorujejo prek mobilnih aplikacij, kot je AgroDecisor, ki pošilja opozorila o težavah, kot je neravnovesje hranil.

Izzivi, ki upočasnjujejo napredek

Kljub svojemu potencialu se internet stvari in aeroponika soočata s precejšnjimi ovirami. Visoki stroški so glavna ovira. Osnovna postavitev interneta stvari stane od 1.500 do 5.000, medtem ko napredni droni in senzorji zahtevajo 10.000–50.000 vnaprej – kar je daleč previsoko za dosego malih kmetov v državah v razvoju. Medtem vzdrževanje vsako leto doda dodatnih 15–20%, kar še dodatno obremeni proračune.

Problem še poslabšujejo vrzeli v povezljivosti. Približno 40% podeželskih območij nima zanesljivega interneta, kar ohromi prenos podatkov v realnem času.

V Etiopiji je pilotni projekt interneta stvari leta 2021 propadel, ko je signal 3G padel sredi polja, kar je motilo urnike namakanja. Velika so tudi varnostna tveganja. Protokoli interneta stvari, kot sta MQTT in CoAP, pogosto nimajo šifriranja, zaradi česar so sistemi ranljivi za hekerje.

Leta 2021 je 62% kmetijskih sistemov interneta stvari poročalo o kibernetskih napadih, vključno s kršitvami podatkov, ki bi lahko manipulirale z odčitki senzorjev ali onemogočile opremo.

Tehnična kompleksnost doda še eno plast težav. Kmetje potrebujejo usposabljanje za razlago podatkov in odpravljanje težav s sistemi.

Aeroponski projekt v Kolumbiji leta 2017 je propadel, ko so napačne nastavitve pH poškodovale pridelke in povzročile izgubo $12.000 sadik.

Celo napajanje je težava – sončni senzorji odpovejo med monsuni, droni pa zdržijo le 20–30 minut na polnjenje.

Prihodnost kmetijstva: Inovacije na obzorju

Kljub tem izzivom je prihodnost obetavna. Omrežja 5G bodo revolucionirala povezljivost in omogočila dronom spremljanje velikih kmetij v realnem času.

V Braziliji so leta 2023 v poskusnem poskusu uporabili drone, povezane z omrežjem 5G, za skeniranje več kot 400 hektarjev sojinih polj, pri čemer so bolezni odkrili v 10 minutah namesto v nekaj dneh. Umetna inteligenca na robu, ki podatke obdeluje neposredno na napravah, zmanjšuje odvisnost od oblaka.

Sistem MangoYOLO na primer šteje mango z natančnostjo 91% z uporabo vgrajenih kamer, kar odpravlja zamude pri nalaganju podatkov.

Tehnologija veriženja blokov je še ena prelomnica. S sledenjem pridelkom od kmetije do potrošnika zagotavlja preglednost in zmanjšuje goljufije.

Aplikacija eFarm uporablja podatke množičnega zbiranja za preverjanje ekoloških certifikatov, s čimer je zmanjšala goljufije za 30%. Walmartov sistem veriženja blokov je leta 2022 zmanjšal napake v dobavni verigi manga za 90%.

Rastlinjaki, ki jih poganja umetna inteligenca, prav tako naraščajo. Ti sistemi uporabljajo modele, kot je VGG19, za spremljanje zdravja rastlin z natančnostjo 91.52%.

Na Japonskem roboti, kot je AGROBOT, obirajo jagode 24 ur na dan, 7 dni v tednu, kar potroji produktivnost. Tudi urbana območja sprejemajo aeroponiko – berlinski Infarm goji zelišča v trgovinah z živili, kar zmanjšuje emisije iz prometa za 951 TP3T.

Vlade in podjetja se krepijo. Indijska kmetijsko-tehnološka pobuda iz leta 2023 subvencionira orodja interneta stvari za 500.000 malih kmetov, Microsoftov FarmBeats pa kenijskim kmetom zagotavlja cenovno ugodne drone.

Načrt za uspeh

Internet stvari in aeroponika nista le orodji – sta bistvena za trajnostno prihodnost. Do leta 2030 bi lahko ti tehnologiji:

  • Prihranite 1,5 bilijona litrov vode letno.
  • Zmanjšati emisije toplogrednih plinov za 1,5 gigatone na leto.
  • Nahraniti 2 milijardi dodatnih ljudi brez širjenja kmetijskih zemljišč.

Da bi to dosegli, morajo vlade subvencionirati cenovno dostopna orodja, razširiti dostop do interneta na podeželju in uveljavljati standarde kibernetske varnosti. Kmetje potrebujejo usposabljanje za učinkovito uporabo teh tehnologij.

Kot navaja FAO: “Prihodnost hrane je odvisna od današnjih inovacij.” Z uporabo interneta stvari in aeroponike lahko ustvarimo svet, kjer nihče ne bo lačen – in kjer kmetijstvo neguje naš planet, namesto da mu škoduje.

Referenca: Dhanasekar, S. (2025). Celovit pregled aktualnih vprašanj in napredka interneta stvari v preciznem kmetijstvu. Computer Science Review, 55, 100694.

Daljinsko zaznavanje revolucionira spremljanje nikotina v listih cigar

Prelomna študija uporablja hiperspektralno slikanje z brezpilotnimi letalniki in strojno učenje za natančno oceno ravni nikotina v listih cigar.

Nedavni napredek na področju zračnega hiperspektralnega slikanja je v kombinaciji s strojnim učenjem povzročil revolucijo pri spremljanju nikotina v listih cigar. Ta vrhunski pristop izboljšuje natančnost ocenjevanja, hkrati pa zagotavlja dragocene vpoglede za tobačno industrijo, kjer je kemična sestava ključnega pomena za kakovost.

Raziskovalci, ki so jih vodili Tian in sodelavci na Kmetijski univerzi v Sečuanu, so želeli premagati omejitve tradicionalnih ročnih pregledov kakovosti, ki pogosto niso natančni in učinkoviti. Njihova študija, objavljena 2. februarja 2025, ugotavlja močne povezave med uporabo dušikovih gnojil, stopnjo vlage in koncentracijo nikotina, kar poudarja pomen pravočasnih in natančnih tehnik spremljanja.

Študija je bila izvedena od maja do septembra 2022 na univerzitetni bazi za sodobne kmetijske raziskave, kjer so raziskovalci uporabili brezpilotna letala (UAV), opremljena s hiperspektralnimi kamerami, za zajemanje odbojnih spektrov listov 15 različnih sort cigarnih listov pod različnimi obdelavami z dušikom.

Njihove ugotovitve so pokazale neposredno povezavo med uporabo dušikovih gnojil in vsebnostjo nikotina v listih cigar. “S povečanjem stopnje uporabe dušikovih gnojil se je vsebnost nikotina v listih cigar povečala,” so navedli avtorji in poudarili vpliv kmetijskih praks na kakovost proizvodov.

Za izboljšanje kakovosti hiperspektralnih slikovnih podatkov, ki jih zbirajo brezpilotni letalniki (UAV), so v študiji uporabili tehnike predobdelave, kot so večvariatna korekcija razpršitve, standardna normalna transformacija in glajenje konvolucije Savitzky-Golay. Nato so bili za razvoj napovednih modelov, ki lahko natančno ocenijo vsebnost nikotina, uporabljeni napredni algoritmi strojnega učenja, vključno z regresijo delnih najmanjših kvadratov (PLSR) in nevronskimi mrežami s povratnim širjenjem.

Najučinkovitejši identificirani model je bil model MSC-SNV-SG-CARS-BP, ki je dosegel natančnost testiranja z vrednostmi R² približno 0,797 in RMSE 0,078. “Model MSC-SNV-SG-CARS-BP ima najboljšo napovedno natančnost glede vsebnosti nikotina,” so ugotovili avtorji in ga postavili kot obetavno orodje za prihodnje raziskave in aplikacije v preciznem kmetijstvu.

Z uporabo daljinskega zaznavanja za analizo spektralnih lastnosti listov cigare lahko kmetje in proizvajalci hitro in nedestruktivno ocenijo kakovost pridelka, kar omogoča bolj informirane odločitve v proizvodnji in dobavni verigi. Ta pristop ponuja široko pokritost pri nizkih obratovalnih stroških, hkrati pa zagotavlja doslednost podatkov z zmanjšanjem odvisnosti od človeških dejavnikov.

Integracija hiperspektralnega slikanja in strojnega učenja ima potencial za preoblikovanje tradicionalnega gojenja tobaka, ne le za izboljšanje kakovosti nikotina, temveč tudi za spodbujanje trajnostnih in učinkovitih kmetijskih praks. Raziskovalci poudarjajo potrebo po nenehnem napredku za izboljšanje teh tehnologij in njihovo prilagoditev različnim sortam tobaka in drugim pridelkom.

Prihodnje študije se bodo osredotočile na optimizacijo operativnih pogojev brezpilotnih letalnikov za zajem spektralnih podatkov najvišje kakovosti, pri čemer se upoštevajo spremenljivke, kot so višina leta, svetlobni pogoji in zmanjšanje hrupa. Obravnavanje teh dejavnikov je ključnega pomena, saj se kmetijske prakse razvijajo, da bi zadostile povpraševanju trga, hkrati pa dajejo prednost okoljski trajnosti.

Ta raziskava poudarja sinergijo med tehnologijo in kmetijsko znanostjo ter poudarja vse večje sprejemanje inovativnih tehnik za izboljšanje kakovosti proizvodov. Raziskovalci se zavzemajo za širšo uporabo hiperspektralnega zaznavanja v kmetijstvu in s tem krepijo vlogo tehnologije pri povečanju donosa, učinkovitosti in okoljske odgovornosti.

Viri: https://www.nature.com/articles/s41598-025-88091-4

Izboljšanje malega kmetijstva z brezpilotnimi letalniki in spremljanjem pridelkov

Mali kmetje igrajo ključno vlogo v svetovni proizvodnji hrane, vendar se soočajo s številnimi izzivi, od omejenih virov do nepredvidljivih okoljskih dejavnikov. V tej dobi tehnološkega napredka so se brezpilotni zrakoplovi (UAV), splošno znani kot droni, pojavili kot prelomna sila v malem kmetijstvu.

Ta zračna plovila ponujajo rešitve, ki lahko potencialno revolucionirajo kmetijske prakse in izboljšajo življenja malih kmetov.

Da bi resnično razumeli potencial in vpliv dronov v kmetijstvu malih kmetov, so raziskovalci izvedli poglobljeno analizo obstoječih študij in trendov na tem področju. Pridobljeni vpogledi osvetljujejo fascinantno vlogo, ki jo imajo brezpilotni letalniki (UAV) pri kmetijskih inovacijah.

Raziskava kaže, da je uporaba dronov v kmetijstvu na malih kmetijah v porastu. V zadnjih nekaj letih se je zanimanje in naložbe v to tehnologijo znatno povečale. S skupno letno stopnjo rasti okoli 31% od leta 2016 ta trend pomeni vse večje priznanje vrednosti dronov v kmetijstvu.

Vodilno sodelovanje in vpliv

Uporaba dronov v kmetijstvu postaja ključno področje raziskav, kar se odraža tudi v akademski skupnosti. Revije, kot sta “Drones” in “Remote Sensing”, so se uveljavile kot vodilne pri objavljanju raziskav, povezanih z brezpilotnimi letalniki v kmetijstvu, s približno 351 TP3T vseh publikacij na tem področju. Med temi revijami izstopa “Drones” z največjim številom citatov, kar poudarja njegov pomen.

V globalni krajini uporabe brezpilotnih letalnikov v malih kmetijstvih so raziskovalci opredelili 14 držav kot aktivne udeleženke. Predvsem Kitajska, Južna Afrika, Nigerija, Švica in ZDA so v ospredju teh raziskav.

Kitajska se dosledno uvršča med prvih pet po številu citiranj, kar kaže na njeno močno prisotnost na tem področju. Medtem ko večina raziskav poteka znotraj nacionalnih meja, so se začela pojavljati tudi nekatera mednarodna sodelovanja.

Poleg tega raziskava poudarja prispevke 131 avtorjev, ki so s svojimi 23 publikacijami pomembno vplivali na to področje. Pomembni avtorji, kot so Vimbayi Chimonyo, Alistair Clulow, Tafadzwanashe Mabhaudhi in Mbulisi Sibanda, so aktivno sodelovali pri spodbujanju uporabe dronov v kmetijstvu malih kmetov.

Kar zadeva citiranje, sta Ola Hall in Magnus Jirström med najbolj prepoznavnima, kar kaže na njun znaten vpliv na to temo.

Revolucionarno spremljanje pridelkov

Spremljanje razvoja pridelkov in ocenjevanje pridelkov se pojavljata kot primarni uporabi brezpilotnih letalnikov v malem kmetijstvu. Droni zagotavljajo edinstveno izhodišče za oceno zdravja in vitalnosti pridelkov skozi celotno rastno sezono.

Zaznajo lahko težave, kot so pomanjkanje vode, bolezni in pomanjkanje hranil. Z analizo podatkov o odbojnosti pridelkov lahko mali kmetje zgodaj posredujejo in preprečijo znatne izgube pridelka. Vegetacijski indeksi, pridobljeni z brezpilotnimi letalniki (UAV), vključno z NDVI, EVI in SAVI, igrajo ključno vlogo pri ocenjevanju razvoja pridelkov.

1. Natančno uravnavanje upravljanja gnojil

Optimizacija uporabe gnojil je ključni vidik preciznega kmetijstva. Brezpilotni letalniki (UAV) pomagajo malim kmetom pri tem prizadevanju z ocenjevanjem vsebnosti klorofila v listih, ki je tesno povezan z dušikom v listih.

Te informacije pomagajo kmetom pri sprejemanju premišljenih odločitev o uporabi gnojil. Študije so pokazale, da lahko podatki, pridobljeni z brezpilotnimi letalniki, povečajo učinkovitost gnojil za približno 101 TP3T.

2. Kartiranje poljščin za učinkovito upravljanje

Natančno kartiranje je še eno področje, kjer blestijo droni. Z uporabo visokoločljivostnih slik in strojnega učenja brezpilotni letalniki pomagajo malim kmetom pri natančnem kartiranju njihovih polj. Ta tehnologija je ključnega pomena za precizno kmetijstvo, saj vpliva na rabo zemljišč in kartiranje poljščin.

V pregledanih študijah so metode za učenje algoritmov običajno vključevale uporabo zemeljskih raziskav ali visokoločljivostnih slik. Za razvrščanje slik se uporabljajo algoritmi, kot so naključni gozd, stroji podpornih vektorjev in globoke nevronske mreže, zaradi česar je kartiranje poljščin natančnejše.

Izzivi in priložnosti

Čeprav je potencial dronov v malem kmetijstvu očiten, je bistveno prepoznati izzive, ki jih prinaša njihova uporaba.

1. Pomanjkanje zadostnih podatkov in situMnogi modeli so za razvoj in validacijo odvisni od razpoložljivosti kakovostnih podatkov in situ. Takšni podatki niso vedno lahko dostopni in je njihov obseg lahko omejen.

2. Različne vrste in nosilnosti brezpilotnih letalnikov: Droni so različnih velikosti in tipov, vsak s svojimi zmogljivostmi. Njihov čas leta in nosilnost morda nista primerna za obsežne kmetijske aplikacije.

3. Občutljivost na vremeVremenske razmere lahko znatno vplivajo na zbiranje podatkov z droni. Močan veter in dež lahko predstavljata težave pri zbiranju podatkov.

4. Cenovna dostopnostUpravljanje dronov in nakup programske opreme za obdelavo podatkov sta lahko draga, zlasti za male kmete, ki imajo težave z denarjem.

5. Tehnično znanje: Upravljanje in vzdrževanje dronov ter obdelava podatkov zahtevajo specializirane veščine, ki morda niso vedno na voljo.

6. Regulativni okviriStrogi predpisi, ki jih povzročajo morebitna tveganja, povezana z delovanjem brezpilotnih letalnikov, lahko omejijo njihovo uporabo ali zahtevajo pridobitev pilotskih licenc.

7. Računalniški viriObdelava ogromnih količin podatkov, ki jih ustvarijo droni, je lahko računsko zahtevna in lahko zahteva dodatne vire in usposabljanje.

Vendar pa te izzive spremljajo številne priložnosti:

1. Raznolike uporabe v preciznem kmetijstvu: Droni ponujajo raznolike aplikacije v preciznem kmetijstvu, ki presegajo spremljanje in kartiranje pridelkov, vključno z integriranim zatiranjem plevela, ocenjevanjem porabe vode, oceno kakovosti in količine namakalne vode, kartiranjem lastnosti tal in kartami s spremenljivimi predpisanimi odmerki za upravljanje pesticidov.

2. Večplastni podatki za podporo odločanju: Raznoliki podatki, ki jih zagotavljajo droni, odpirajo vrata razvoju orodij za podporo odločanju, ki lahko hkrati obravnavajo več ciljev.

3. Napredne platforme za računalništvo v oblakuPlatforme, kot je Google Earth Engine, ponujajo nove možnosti za obdelavo in analizo podatkov brezpilotnih letalnikov.

4. Sinergije med droni in satelitiDroni in sateliti lahko zagotovijo dopolnilne podatke za različne aplikacije, zato so potrebne raziskave, da bi sprostili njihove potencialne sinergije.

5. Pristopi za okolja s pomanjkanjem podatkov: Inovacije zmanjšujejo oviro pomanjkanja podatkov, kar dokazujejo pristopi, ki zahtevajo minimalno količino podatkov na terenu in metode prenosa učenja.

6. Analiza stroškov in koristi: Primerjava stroškov tehnologij dronov in drugih tehnik daljinskega zaznavanja bo osvetlila njihovo cenovno dostopnost in prednosti.

7. Krepitev vloge žensk v kmetijstvu: Sprejetje preciznega kmetijstva, ki ga omogočajo droni, lahko opolnomoči ženske v malem kmetijstvu in poveča njihovo sposobnost reševanja izzivov in prihodnjih negotovosti.

8. Vključevanje mladih: Modernizacija kmetijstva s preciznim kmetijstvom na osnovi brezpilotnih letalnikov lahko spodbudi zanimanje mladih za kmetijstvo in s tem okrepi dolgoživost in odpornost sektorja.

Zaključek

Skratka, integracija dronov v kmetijstvo malih kmetov ima potencial, da spremeni preživetje milijonov malih kmetov. Z zagotavljanjem inovativnih rešitev za spremljanje pridelkov, upravljanje gnojil in kartiranje droni kmetom omogočajo dragocene vpoglede za informirano odločanje. Kljub izzivom je prihodnost malega kmetijstva z droni polna priložnosti. Hitro razvijajoča se tehnologija v kombinaciji z padajočimi stroški odpira nova vrata kmetijskemu sektorju in ponuja obljubo prehranske varnosti, okoljske trajnosti in gospodarske blaginje za kmetijske skupnosti po vsem svetu.

Avtomatizirano čiščenje in kalibracija podatkov o pridelku

Avtomatizirano čiščenje in kalibracija podatkov o pridelku (AYDCC) je postopek, ki uporablja algoritme in modele za odkrivanje in popravljanje napak v podatkih o pridelku, kot so odstopanja, vrzeli ali pristranskosti. AYDCC lahko izboljša kakovost in zanesljivost podatkov o pridelku, kar lahko privede do boljših vpogledov in priporočil za kmete.

Uvod v podatke o pridelkih

Podatki o pridelkih so eden najpomembnejših virov informacij za kmete v 21. stoletju. Nanašajo se na podatke, zbrane iz različnih kmetijskih strojev, kot so kombajni, sejalnice in žetveni stroji, ki merijo količino in kakovost pridelkov, pridelanih na določenem polju ali območju.

Iz več razlogov je izjemno pomemben. Prvič, kmetom pomaga pri sprejemanju premišljenih odločitev. Oboroženi s podrobnimi podatki o pridelkih lahko kmetje izpopolnijo svoje prakse, da bi povečali produktivnost.

Na primer, če določeno polje stalno daje nižje donose, lahko kmetje raziščejo temeljne vzroke, kot so zdravje tal ali težave z namakanjem, in sprejmejo korektivne ukrepe.

Poleg tega omogoča precizno kmetijstvo. Z kartiranjem razlik v uspešnosti pridelkov na svojih poljih lahko kmetje prilagodijo uporabo gnojil in pesticidov določenim območjem. Ta ciljno usmerjen pristop ne le optimizira rabo virov, temveč tudi zmanjšuje vplive na okolje.

Po podatkih Organizacije Združenih narodov za prehrano in kmetijstvo (FAO) se mora svetovna kmetijska proizvodnja do leta 2050 povečati za 601 ton/3 tone, da bi zadostili naraščajočemu povpraševanju po hrani. Podatki o pridelkih so zaradi svoje vloge pri povečanju produktivnosti poljščin ključnega pomena za dosego tega cilja.

Poleg tega je v Braziliji pridelovalec soje uporabil podatke o pridelkih skupaj s podatki o vzorčenju tal za izdelavo kart s spremenljivimi odmerki gnojil za svoja polja. Uporabil je različne odmerke gnojil glede na rodovitnost tal in potencial pridelka posameznega območja.

Podatke o pridelkih je uporabil tudi za primerjavo različnih sort soje in izbiro najboljših za svoje razmere. Posledično je povečal svoj povprečni pridelek za 121 t/3 ton in zmanjšal stroške gnojil za 151 t/3 ton.

Podobno je v Indiji pridelovalec riža uporabil nabore podatkov o pridelkih skupaj z vremenskimi podatki za prilagoditev namakanja svojih polj. Z uporabo senzorjev in satelitskih posnetkov je spremljal raven vlažnosti tal in vzorce padavin.

razumevanje in uporaba podatkov o pridelkih

Uporabil ga je tudi za primerjavo različnih sort riža in izbiro najboljših za svoje razmere. Posledično je povečal svoj povprečni pridelek za 101 TP3T in zmanjšal porabo vode za 201 TP3T.

Kljub prednostim se podatki o donosu še vedno soočajo z nekaterimi izzivi pri njihovem razvoju in uporabi. Nekateri od teh izzivov so:

  • Kakovost podatkov: Njegova natančnost in zanesljivost sta odvisni od kakovosti senzorjev, kalibracije strojev, metod zbiranja podatkov ter tehnik obdelave in analize podatkov. Slaba kakovost podatkov lahko povzroči napake, pristranskosti ali nedoslednosti, ki lahko vplivajo na veljavnost in uporabnost podatkov.
  • Dostop do podatkov: Razpoložljivost in cenovna dostopnost podatkov o pridelkih sta odvisni od dostopa do kmetijske mehanizacije, senzorjev, naprav za shranjevanje podatkov in podatkovnih platform ter lastništva teh strojev. Pomanjkanje dostopa ali lastništva lahko omeji sposobnost kmetov za zbiranje, shranjevanje, deljenje ali uporabo lastnih podatkov.
  • Zasebnost podatkov: Njegova varnost in zaupnost sta odvisni od zaščite in regulacije podatkov s strani kmetov, proizvajalcev strojev, ponudnikov podatkov in uporabnikov podatkov. Pomanjkanje zaščite ali regulacije lahko podatke izpostavi nepooblaščeni ali neetični uporabi, kot so kraja, manipulacija ali izkoriščanje.
  • Podatkovna pismenost: Razumevanje in uporaba podatkov o pridelkih sta odvisna od spretnosti in znanja kmetov, svetovalcev, svetovalcev in raziskovalcev. Pomanjkanje spretnosti ali znanja lahko ovira sposobnost teh akterjev, da podatke učinkovito interpretirajo, sporočajo ali uporabljajo.
zbiranje podatkovnih nizov z uporabo kmetijskih strojev, kot so kombajni

Zato je za premagovanje teh izzivov in uresničitev celotnega potenciala podatkov o pridelku pomembno, da podatke o pridelku očistimo in kalibriramo.

Uvod v čiščenje in kalibracijo podatkov o pridelku

Podatki o pridelkih so dragocen vir informacij za kmete in raziskovalce, ki želijo analizirati uspešnost pridelkov, opredeliti območja upravljanja in optimizirati odločanje. Vendar pa jih je pogosto treba čistiti in kalibrirati, da se zagotovi njihova zanesljivost in natančnost.

Kalibracija “YieldDataset” je funkcionalnost, ki popravi porazdelitev vrednosti v skladu z matematičnimi načeli in s tem izboljša splošno integriteto podatkov. Izboljša kakovost odločanja in naredi nabor podatkov dragocen za nadaljnjo poglobljeno analizo.

Modul za čiščenje in kalibracijo pridelka GeoPard

GeoPard je omogočil čiščenje in popravljanje naborov podatkov o pridelkih z uporabo modula Yield Clean-Calibration.

Izboljšanje kakovosti vaših podatkovnih nizov o pridelkih je zdaj lažje kot kdaj koli prej, kar kmetom omogoča sprejemanje odločitev na podlagi podatkov, na katere se lahko zanesejo.

GeoPard - Čiščenje in kalibracija pridelka, podobno kot cone poljskega potenciala

Po kalibraciji in čiščenju postane nastali nabor podatkov o pridelku homogen, brez odstopanj ali nenadnih sprememb med sosednjimi geometrijami.

Z našim novim modulom lahko:

Izberite možnost za nadaljevanje
  • Odstranite poškodovane, prekrivajoče se in podnormalne podatkovne točke
  • Umerite vrednosti donosa na več strojih
  • Začnite kalibracijo z le nekaj kliki (kar poenostavi vašo uporabniško izkušnjo) ali zaženite povezano končno točko GeoPad API-ja

Nekateri najpogostejši primeri uporabe avtomatiziranega čiščenja in kalibracije podatkov o pridelku vključujejo:

  • Sinhronizacija podatkov, ko je več kombajnov delalo hkrati ali več dni, zagotavlja doslednost.
  • Z glajenjem variacij postane nabor podatkov bolj homogen in natančen.
  • Odstranjevanje podatkovnega šuma in odvečnih informacij, ki lahko zameglijo vpoglede.
  • Odprava preobratov ali nenormalnih geometrij, ki lahko popačijo dejanske vzorce in trende na terenu.

Na spodnji sliki si lahko ogledate polje, kjer je hkrati delalo 15 žetvenih strojov. Prikazuje, kako se prvotni nabor podatkov o pridelku in izboljšani nabor podatkov po kalibraciji z modulom GeoPard za čisto kalibracijo pridelka precej razlikujeta in ju je enostavno razumeti.

Razlika med originalnimi in izboljšanimi nabori podatkov o pridelku z GeoPardovim kalibracijskim modulom

Zakaj je pomembno čiščenje in kalibracija?

Podatke o pridelku zbirajo monitorji pridelka in senzorji, ki so pritrjeni na žetvene stroje. Te naprave merijo masni pretok in vsebnost vlage v pobranem pridelku ter uporabljajo GPS-koordinate za georeferenciranje podatkov.

Vendar te meritve niso vedno natančne ali dosledne zaradi različnih dejavnikov, ki lahko vplivajo na delovanje opreme ali pogoje pridelka. Nekateri od teh dejavnikov so:

1. Različice opreme: Kmetijska mehanizacija, kot so kombajni in žetveni stroji, ima pogosto inherentne razlike, ki lahko povzročijo neskladja pri zbiranju podatkov. Te razlike lahko vključujejo razlike v občutljivosti senzorjev ali kalibraciji strojev.

Na primer, nekateri merilniki pridelka lahko uporabljajo linearno razmerje med napetostjo in masnim pretokom, drugi pa nelinearno. Nekateri senzorji so lahko bolj občutljivi na prah ali umazanijo kot drugi. Ta odstopanja lahko povzročijo neskladja v podatkih o pridelku med različnimi stroji ali polji.

Primer 1 Obračanje v obliki črke U, ustavljanje, uporaba polovične širine opreme
Primer 2 Obračanje v obliki črke U, ustavljanje, uporaba polovične širine opreme

2. Okoljski dejavniki: Vremenske razmere, vrste tal in topografija igrajo pomembno vlogo pri pridelkih. Če se ti okoljski dejavniki ne upoštevajo, lahko v podatke o pridelkih vnesejo šum in netočnosti.

Na primer, peščena tla ali strma pobočja lahko povzročijo nižje donose kot ilovnata tla ali ravni tereni. Prav tako imajo lahko območja z večjo gostoto pridelkov višje donose kot območja z manjšo gostoto.

3. Netočnosti senzorjev: Senzorji kljub svoji natančnosti niso nezmotljivi. Če niso redno kalibrirani, lahko sčasoma odstopajo in dajejo netočne odčitke.

Na primer, okvarjena tehtalna celica ali ohlapna ožičenje lahko povzročita netočne odčitke masnega pretoka. Umazan ali poškodovan senzor vlage lahko daje napačne vrednosti vsebnosti vlage. Napačno ime polja ali ID, ki ga vnese upravljavec, lahko podatke o pridelku dodeli napačni datoteki polja.

Zaradi teh dejavnikov lahko nastanejo nabori podatkov, ki so šumni, napačni ali nedosledni. Če ti podatki niso pravilno očiščeni in kalibrirani, lahko vodijo do zavajajočih zaključkov ali odločitev.

Na primer, uporaba neočiščenih podatkov o pridelku za ustvarjanje zemljevidov pridelkov lahko povzroči napačno identifikacijo območij z visokim ali nizkim pridelkom na polju.

Zakaj je pomembno očistiti in kalibrirati nabor podatkov o pridelku

Uporaba nekalibriranih naborov podatkov o pridelkih za primerjavo pridelkov na različnih poljih ali letih lahko povzroči nepoštene ali netočne primerjave. Uporaba neočiščenih ali nekalibriranih podatkov o pridelkih za izračun bilance hranil ali vnosa pridelkov lahko povzroči prekomerno ali premajhno uporabo gnojil ali pesticidov.

Zato je bistveno, da podatke o pridelku očistite in kalibrirate, preden jih uporabite za kakršno koli analizo ali odločanje. Čiščenje naborov podatkov o pridelku je postopek odstranjevanja ali popravljanja morebitnih napak ali šuma v surovih podatkih o pridelku, ki jih zberejo monitorji in senzorji pridelka.

Avtomatizirane metode za čiščenje in kalibracijo podatkov o pridelku

Tukaj pridejo prav tehnike avtomatiziranega čiščenja podatkov. Tehnike avtomatiziranega čiščenja podatkov so metode, ki lahko izvajajo naloge čiščenja podatkov brez ali z minimalnim človeškim posredovanjem.

Konfigurirajte korak kalibracije
Avtomatizirane metode za čiščenje in kalibracijo

Avtomatizirane tehnike čiščenja podatkov lahko prihranijo čas in vire, zmanjšajo človeške napake ter izboljšajo skalabilnost in učinkovitost čiščenja podatkov. Nekatere pogoste avtomatizirane tehnike čiščenja podatkov za podatke o donosu so:

1. Zaznavanje izstopajočih vrednosti: Izstopajoče vrednosti so podatkovne točke, ki znatno odstopajo od norme. Avtomatizirani algoritmi lahko prepoznajo te anomalije s primerjavo podatkovnih točk s statističnimi merami, kot so povprečje, mediana in standardni odklon.

Na primer, če nabor podatkov o pridelku kaže izjemno visok pridelek za določeno polje, ga lahko algoritem za zaznavanje izstopajočih vrednosti označi za nadaljnjo preiskavo.

2. Zmanjšanje hrupa: Šum v podatkih o pridelku lahko izvira iz različnih virov, vključno z okoljskimi dejavniki in netočnostmi senzorjev.

Avtomatizirane tehnike za zmanjševanje šuma, kot so algoritmi za glajenje, filtrirajo neenakomerna nihanja, zaradi česar so podatki stabilnejši in zanesljivejši. To pomaga pri prepoznavanju resničnih trendov in vzorcev v podatkih.

3. Vstavljanje podatkovManjkajoči podatki so pogosta težava v naborih podatkov o pridelku. Tehnike imputacije podatkov samodejno ocenijo in dopolnijo manjkajoče vrednosti na podlagi vzorcev in odnosov znotraj podatkov.

Na primer, če senzor ne beleži podatkov za določeno časovno obdobje, lahko metode imputacije ocenijo manjkajoče vrednosti na podlagi sosednjih podatkovnih točk.

Zato avtomatizirane tehnike čiščenja podatkov služijo kot vratarji kakovosti podatkov in zagotavljajo, da nabori podatkov o pridelkih ostanejo zanesljivo in dragoceno sredstvo za kmete po vsem svetu.

Poleg tega obstaja veliko priročnih orodij in računalniških programov, ki lahko samodejno čistijo in prilagajajo podatke o pridelku, GeoPard pa je eden izmed njih. Modul za čiščenje in kalibracijo pridelka GeoPard je skupaj s podobnimi rešitvami izjemno pomemben za zagotavljanje točnosti in zanesljivosti podatkov.

GeoPard - Čiščenje in kalibracija pridelka - 3 kombajni

Zaključek

Avtomatizirano čiščenje in kalibracija podatkov o pridelkih (AYDCC) je bistvenega pomena v preciznem kmetijstvu. Zagotavlja natančnost podatkov o pridelkih z odstranjevanjem napak in izboljšanjem kakovosti, kar kmetom omogoča sprejemanje premišljenih odločitev. AYDCC obravnava izzive s podatki in uporablja avtomatizirane tehnike za zanesljive rezultate. Orodja, kot je GeoPardov modul za čiščenje in kalibracijo pridelkov, poenostavljajo ta postopek za kmete in prispevajo k učinkovitim in produktivnim kmetijskim praksam.

Ko so podatki o donosu čisti, Avtomatizirano poročilo o donosu Gre še dlje: primerja pridelek z območji ali uporabljenimi količinami v tej sezoni, določi ceno za vsako stopnjo količine in vam pove, ali se je dodatni proizvod sam poplačal.

wpChatIcon
wpChatIcon

    Zahtevaj brezplačno GeoPard predstavitev / posvet

    Zdravo


    S klikom na gumb soglašate z našimi Pravilnik o zasebnosti. Potrebujemo ga za odgovor na vašo zahtevo.

      Naročite se na


      S klikom na gumb soglašate z našimi Pravilnik o zasebnosti

        Pošljite nam informacije


        S klikom na gumb soglašate z našimi Pravilnik o zasebnosti