
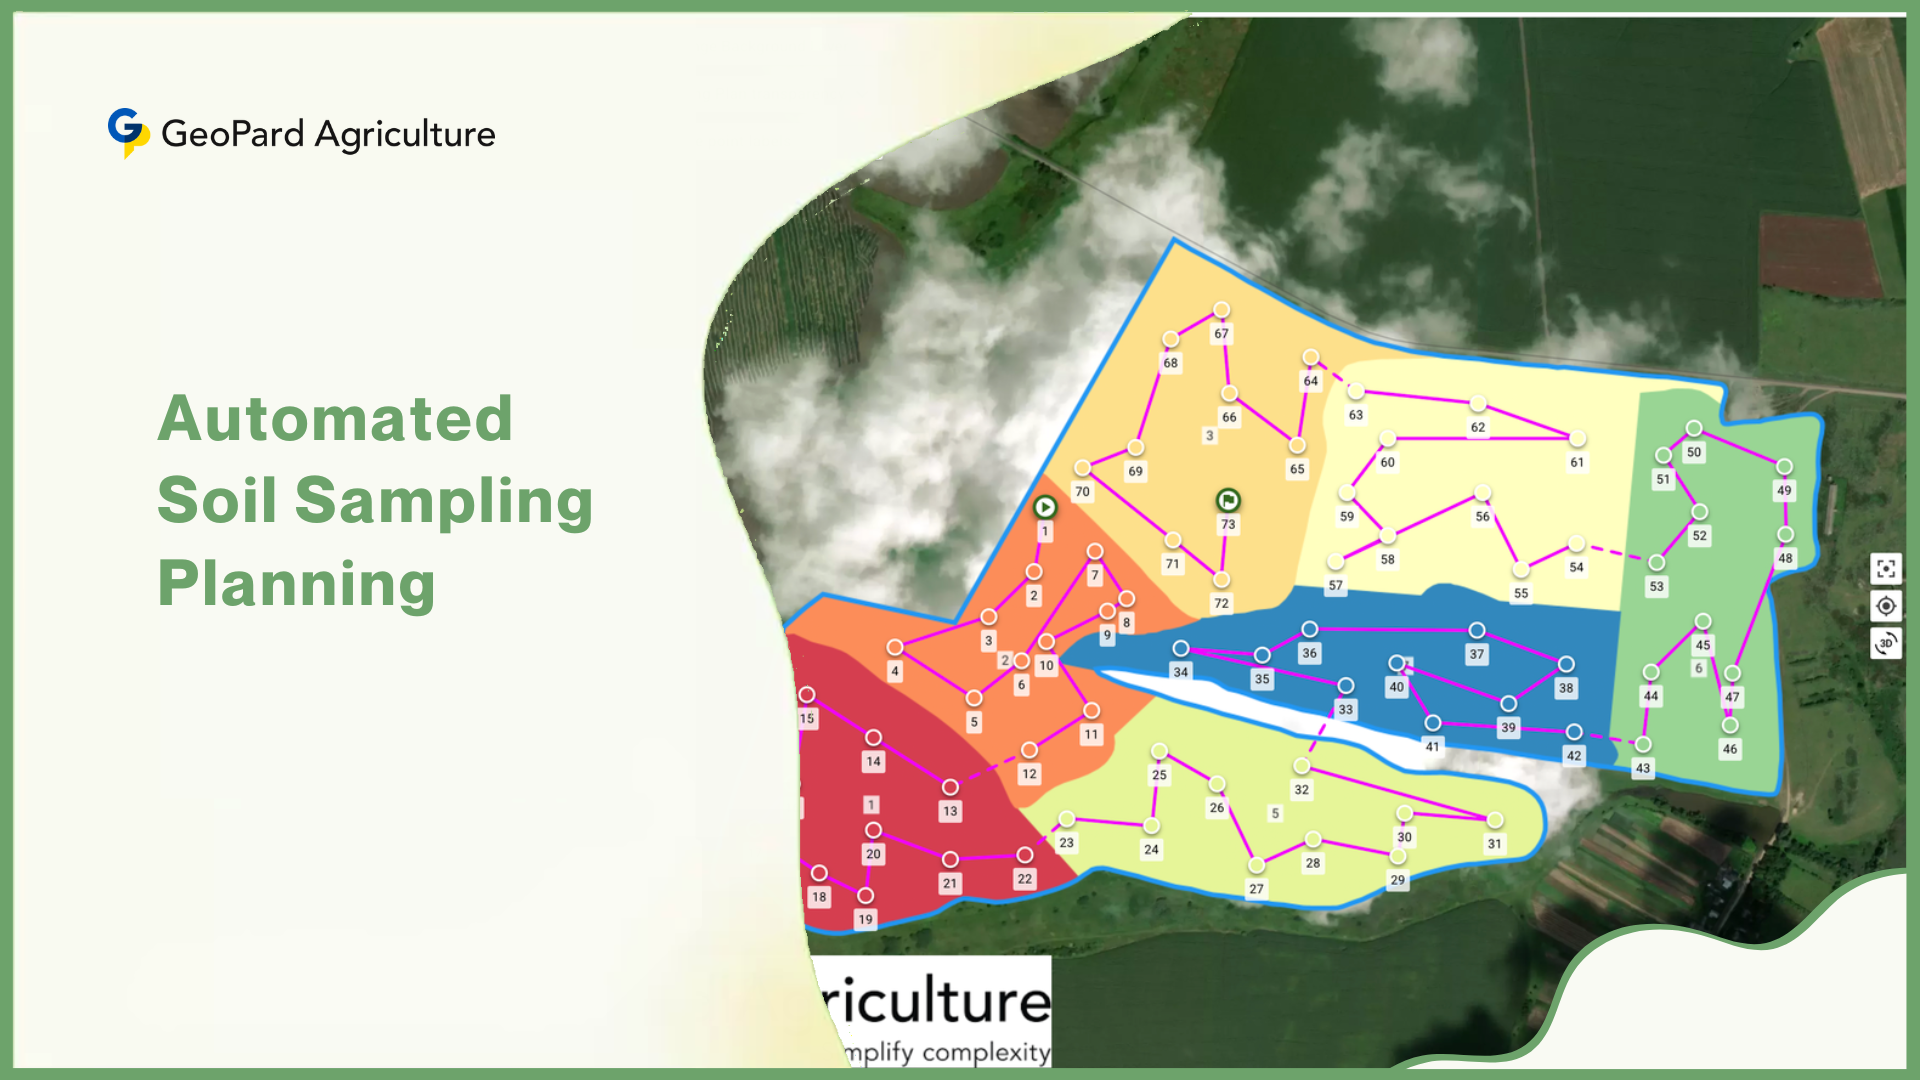


Automatiserad jordprovtagningsplanering är en modern precisionsjordbruksteknik som använder programvara och algoritmer för att utforma optimerade provtagningsscheman för jordbruksfält. Istället för att manuellt välja provtagningsplatser (till exempel genom att gå över fältet i ett rutnät eller rita subjektiva zoner) tar automatiserade system in olika datalager (kartor, historiska avkastningar, satellitbilder etc.) och beräknar var jordprover ska samlas in.
Kort sagt, det ersätter mycket av gissningsarbetet och det manuella arbetet med datadriven vetenskap. Moderna verktyg kan "bygga jordprovtagningsplaner på minuter över ett eller flera fält" genom att välja rutnäts- eller zonprovtagningsalternativ och använda "smarta algoritmer [för att] placera punkter och dra ut vägen". Målet är att fånga markvariationer korrekt samtidigt som tid, kostnad och arbete i fält minimeras.
Hur skiljer det sig från traditionell provtagning?
Traditionella provtagningsmetoder innebar ofta att man delade in ett fält i lika stora celler (rutnätsprovtagning) eller heuristiska zoner och sedan samlade in ett fast antal kärnor i varje. Till exempel delar rutnätsprovtagning upp ett fält i ett vanligt rutnät (ofta celler på 1–5 tunnland) och tar jordkärnor i varje cell. Även om detta används i stor utsträckning kan det innebära hundratals prover och mycket höga arbetskostnader: ett jämnt fördelat rutnät kan ge ett stort antal sonder, vilket ökar tiden och kostnaden för både insamling och laboratoriearbete.
På liknande sätt förlitade sig zonprovtagning på en agronoms bedömning för att rita kartor över "förvaltningszoner" (områden som antogs vara likartade), men detta var subjektivt och kunde missa dolda mönster. Däremot använder automatiserad planering data (som avkastningskartor, jordmånsundersökningar, satellitbilder av NDVI eller skanningar av elektrisk ledningsförmåga) för att identifiera verkliga variationsmönster. I själva verket låter det datorer avgöra var små jordkärnor ska tas så att de slutliga laboratorietesterna bäst representerar fältet.
Kärnmålet med automatiserad planering av jordprovtagning är enkelt: maximera datakvalitet och insikter samtidigt som ansträngning och kostnader minimeras. Bra provtagning fångar den verkliga variationen i fältet, vilket möjliggör exakt gödsling eller kalkning senare. Samtidigt är det slöseri att ta tusentals onödiga prover. Automatiserad planering söker den statistiska "sweet spot" – tillräckligt med punkter för att korrekt kartlägga bördigheten, men inte mer än nödvändigt.
I praktiken betyder det hög datanoggrannhet och handlingsbara resultat med minsta möjliga tid och kostnad. Till exempel visade en nyligen genomförd studie att gruppering av ett fält i homogena skötselzoner gjorde det möjligt för jordbrukare att minska sina nödvändiga jordprover med 50–75% utan att offra information.
Sådana effektivitetsvinster stöder direkt högre vinster och lägre miljöpåverkan. Jordbruksforskare betonar faktiskt att precisionsjordbruk (inklusive noggrann provtagning) kan öka produktiviteten och minska avfall – ett kritiskt behov då världens befolkning närmar sig 10 miljarder år 2050.
Kärnkomponenter i automatiserat markplaneringssystem
I nyligen genomförda undersökningar av precisionsjordbruk rapporterar mer än 40% av stora gårdar globalt att de använder avancerade datalager som satellitbilder eller kartor över jordens elektriska ledningsförmåga som en del av sin rutinmässiga verksamhet (data från 2024). År 2023 översteg den globala marknaden för precisionsjordbruk 10 miljarder USD, med jord- och datadrivna tjänster som växer med nästan 12% årligen.
Dessa fakta understryker hur de kärnkomponenter som beskrivs nedan inte är teoretiska, utan allt vanligare verktyg på moderna gårdar. En automatiserad jordprovtagningsplanerare består vanligtvis av tre delar:
- datainmatning,
- analysalgoritmer, och
- output/leveranser.
Varje del kombineras för att omvandla rådata från fältet till en färdig provtagningsplan.
A. Datainmatning och integration
Automatiserad planeringsprogramvara använder en mängd olika fältdata. Vanliga indata inkluderar:
1. Geospatiala kartor: Dessa talar om för datorn var och hur fältet varierar fysiskt. Exempel är digitala fältgränser (ofta som shapefiler eller KML-filer) och topografiska/höjdmodeller (DEM-data). Höjden påverkar markfuktighet och näringsfördelning, så planerare viktar ofta höga och låga områden olika. Om tillgängliga kan även gårds-GIS-lager, såsom befintliga förvaltningszoner, användas som indata.

2. Historiska jordprovdata: Tidigare resultat av jordanalyser (som kartor över pH, kväve, fosfor, kalium, organiskt material) är extremt värdefulla. De visar direkt var jorden har låg eller hög bördighet. Planerare kan importera tidigare laboratorieresultat som kartor eller kalkylblad. Om gården har testat i flera år hjälper den historiken till att skräddarsy planen till kända problemområden.
3. Avkastningskartor: Många gårdar har skördetröskemonitorer från tidigare säsonger. Skikt som visar vilka delar av fältet som konsekvent producerar höga eller låga avkastningar kan indikera underliggande jordmånsskillnader. Till exempel kan delar av fältet som alltid varit lågavkastande vara näringsfattiga; provtagningsplanerare använder avkastningsfrekvenskartor för att hitta sådana områden. Att kombinera flera års avkastningsdata rekommenderas så att ovanligt väder ett år (översvämning, torka) inte snedvrider planen.
4. Fjärranalysdata: Satellit- eller drönarbilder av grödan är ovärderliga för att upptäcka mönster som är osynliga för blotta ögat. Vegetationsindex som NDVI (Normalized Difference Vegetation Index) eller NDRE fångar växternas livskraft, vilket ofta återspeglar jordens bördighet eller fukt. En molnfri sommar-NDVI-karta kan markera zoner med genomgående bättre eller sämre grödotillväxt. Många planerare använder också flyg- eller drönarbilder från multispektrala bilder. Dessutom ger proximala sensorkartor, såsom elektromagnetisk konduktivitet (ECa), information om jordens textur och salthalt, vilket ofta korrelerar med bördighet.
I praktiken tillåter bra planerare användare att importera eller länka vilket som helst av dessa lager. Till exempel kan ett molnbaserat verktyg låta en bonde ladda upp en shapefil för fältgränser och sedan lägga över en NDVI-bild och avkastningskartor för samma fält. Programvaran analyserar dem sedan tillsammans.
Som en utvidgningsguide noterar har markegenskaper som organiskt kol, elektrisk ledningsförmåga (ECa), markstruktur (sand/silt/lera), topografi, flygfoton och index som NDVI visat sig användbara för att avgränsa förvaltningszoner. Genom att sammanföra dessa datalager i ett system kan planeraren "se" den stora bilden av fältvariationer innan provtagningspunkter väljs.
B. Planeringsalgoritmen och logiken
Algoritmer ligger till grund för automatiserad jordprovtagning. Från och med 2025 integrerar många kommersiella plattformar nu maskininlärningsklustertekniker, hybridstatistiska modeller eller PCA-baserad zongenerering. Deras prestanda jämförs ofta genom korsvalidering med hjälp av undanhållna jorddata, där användare rapporterar upp till 15–20% förbättring i variansregistrering jämfört med gamla metoder. Nedan följer hur typiska metoder fungerar:
1. Zonbaserad (klustrad) samplingDetta är den vanligaste metoden. Systemet använder klusterlogik på inmatningskartorna för att dela upp fältet i distinkta zoner som är internt lika. Till exempel kan det köra en k-means-klustring på de kombinerade datalagren (t.ex. avkastning + NDVI + jorddata) för att bilda 3–6 "förvaltningszoner". Eftersom varje zon antas vara ganska enhetlig behövs bara ett fåtal prover per zon.
Programvaran fördelar sedan samplingspunkter inom varje zon (ofta som ett litet rutnät eller slumpmässiga punkter) för att fånga upp eventuell kvarvarande variabilitet. Moderna verktyg låter ofta användaren vikta olika datalager eller justera antalet zoner. Vissa använder till och med PCA (Principal Component Analysis) först för att minska data och sedan klustra resultaten.

2. Rutprovtagning: I det här läget lägger programvaran helt enkelt ett vanligt rutnät över fältet och genererar en punkt i mitten av varje cell. Användare kan ställa in cellstorleken (t.ex. 1,5 hektar) eller ett totalt antal punkter. Planeraren kan också anpassa rutnätstätheten i varierande terräng: till exempel mindre celler på kullar där variationen är högre och större celler på plan mark. Fördelen är enhetlig täckning utan bias.
Nackdelen är att ett mycket fint rutnät innebär många prover, men ett grovt rutnät kan missa detaljer. Automatiserade system kan hjälpa till att välja ett rimligt avstånd – till exempel tyder studier på att ett rutnät på 1 hektar fångar upp cirka 80% av fältvariabilitet, medan ett rutnät på 2,5 hektar faller till ~76% noggrannhet. Viss programvara ger feedback om förväntad noggrannhet eller täckning baserat på det valda rutnätet.
3. Riktad (riktad) provtagning: Vissa fält har specifika kända problem (t.ex. saltområden, lågavkastande "döda zoner" eller områden med kompaktering). En automatiserad planerare kan införliva dessa genom att placera extra punkter där. Om till exempel satellitbilder eller en EU-karta visar en het punkt med hög salthalt kan användaren instruera verktyget att lägga till prover i den regionen. Detta säkerställer att problemområden provtas mer intensivt.
4. Statistiska kontroller: Grunden för alla metoder är en statistisk grund. Planerare säkerställer ofta att antalet och placeringen av prover uppfyller grundläggande statistiska krav för representativitet. De kan till exempel kontrollera att varje zon har en minsta area eller att proverna är spridda för att undvika klusterbildning.
Vissa använder Monte Carlo-simuleringar eller spatial statistik för att validera att planens utformning sannolikt kommer att fånga fältets variation. Målet är att undvika snedvriden urvalstagning; genom att automatiskt generera punkter eliminerar systemet det vanliga problemet med "bekvämlighetsprovtagning" (att bara ta prover där det är lätt att gå) och följer istället systematiska eller slumpmässiga mönster som dikteras av data.
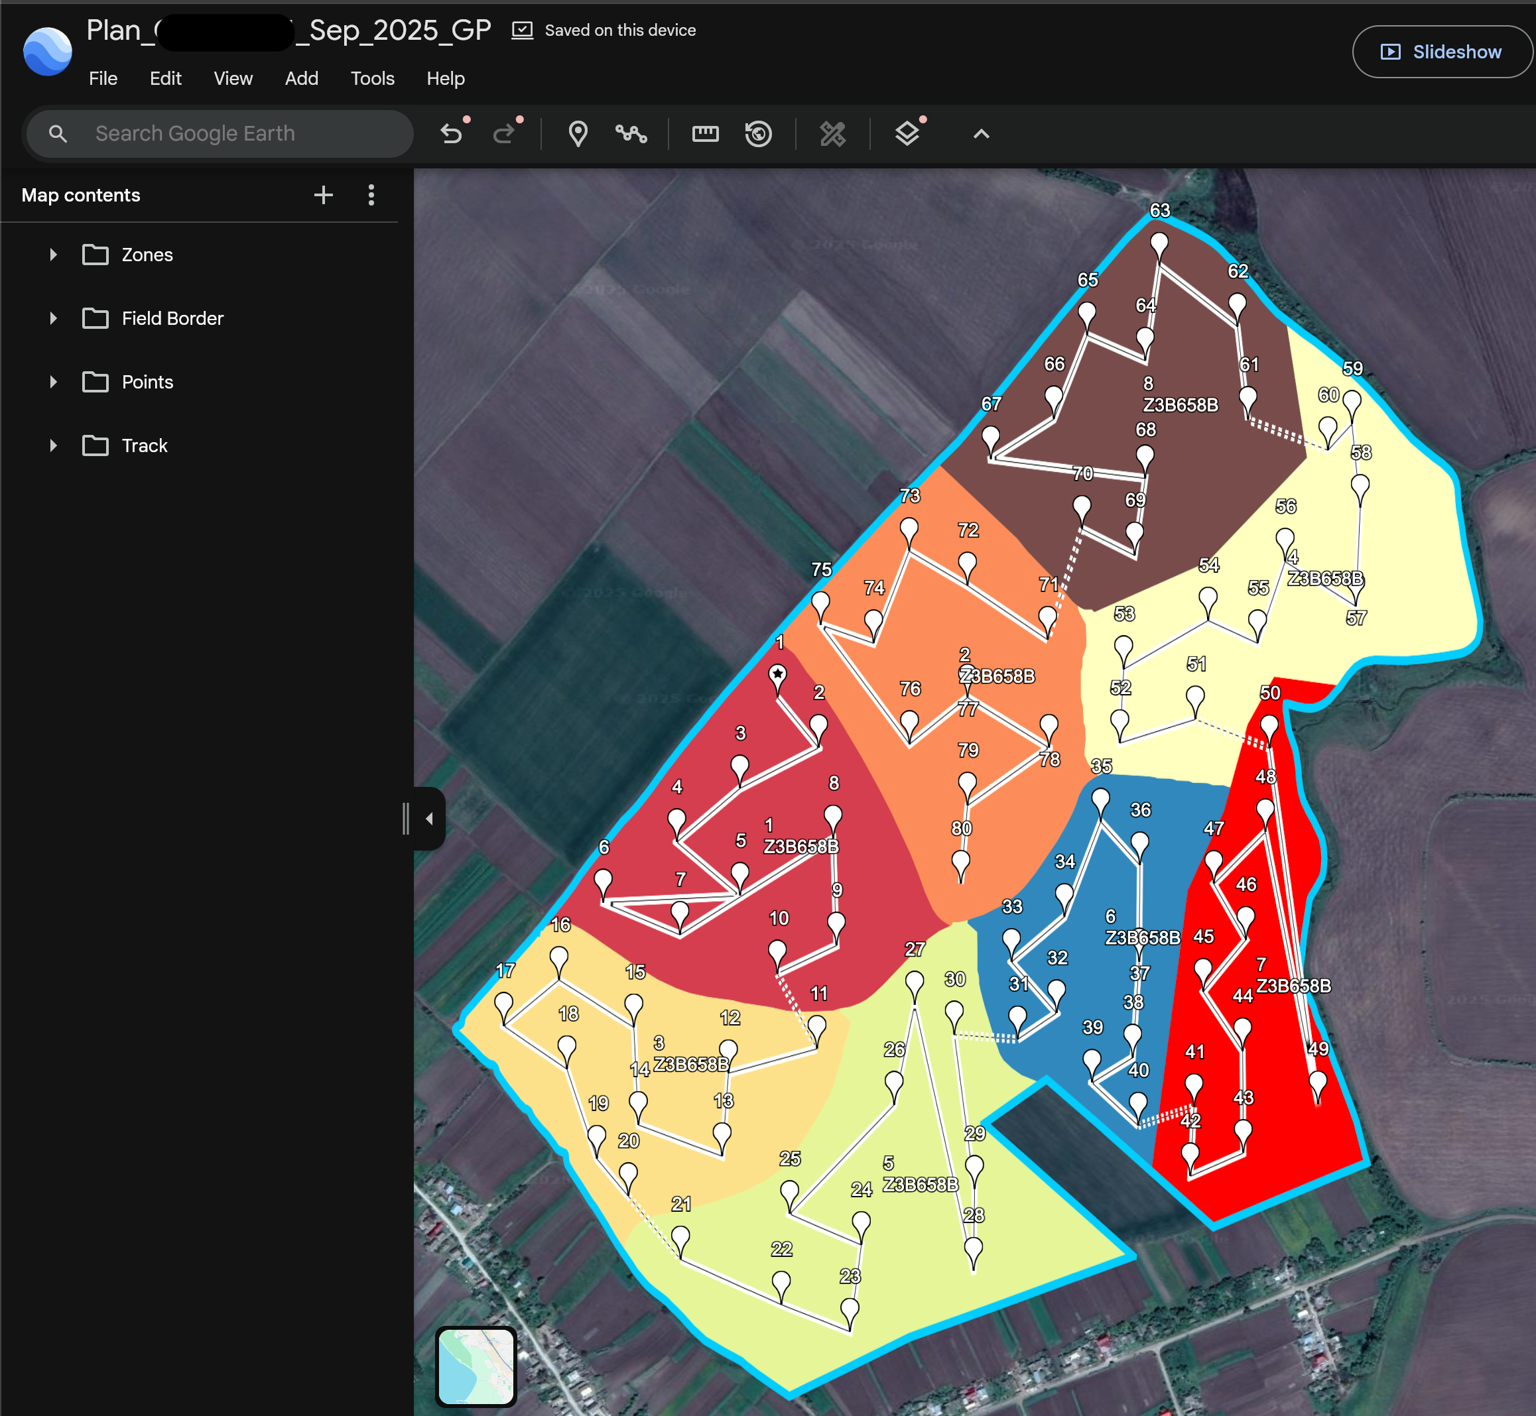
I många system körs algoritmen en gång efter att alla lager och parametrar har ställts in. Till exempel kan en molnbaserad app köras på några sekunder och visa en karta med röda och gula punkter i varje zon (se figur nedan). Dessa punkter representerar var jordkärnorna ska tas.
Internt kan programmet använda vanliga klusterverktyg (t.ex. K-means, fuzzy c-means) eller anpassade heuristik för att balansera punktplaceringen. När zoner har definierats använder många verktyg enkla geometriska mönster (t.ex. kärnlinjer eller sicksackmönster) inom varje zon för att fördela de faktiska samplingspunkterna.
C. Resultat och leveranser
I undersökningar från 2024 rapporterade fler än 70% av precisionsjordbrukstjänster att automatiserade exporter (GPS-rutter, etikettblad för laboratorier) var bland de mest värderade funktionerna. Den sömlösa överlämningen från plan till fält håller på att bli en differentierande faktor inom jordbruksprogramvara. Slutresultatet av en automatiserad provtagningsplanerare är vanligtvis en uppsättning konkreta instruktioner för fältpersonalen, inklusive:
1. Karta över georefererad provtagningspunkt: Detta är vanligtvis en karta (PDF, GIS-lager eller mobilapp-rutt) som visar varje jordkärnposition med GPS-koordinater. Den kan visa färgade zoner och numrerade punkter. Fälttekniker använder den här kartan på en surfplatta eller utskrift för att navigera på fältet. Vissa system exporterar till och med till populära GPS-NAV-appar eller i format (som ISOXML) som automatiskt laddas in i precisionsjordbrukshuvuden.
2. Provtagningsprotokoll/Arbetsuppdrag: Detta är en skriftlig guide som beskriver hur man genomför planen. Den innehåller vanligtvis instruktioner om provdensitet (t.ex. "ta 5 kärnor per zon"), djup (t.ex. 0–6 tum, 6–24 tum), provtagningsverktyg som behövs och märkningskonventioner. Den kan ange vilka punkter som är "kärnprover" (var och en tagen individuellt) eller "kompositprover" (flera delkärnor blandade). Programvaran kan generera labetiketter eller påsetiketter med unika ID:n som motsvarar varje punkt.
3. Mallar för dataimport: Efter att prover har samlats in och laboratorietestats måste resultaten återintegreras med planeraren. Många system tillhandahåller en Excel- eller CSV-mall där laboratorieresultat kan matas in rad för rad (en rad per punkt). När mallen laddas upp igen återansluter programvaran automatiskt jorddatan till kartkoordinaterna. Detta sluter loopen, vilket möjliggör omedelbar generering av jordkartor. Automatiserade planerare hanterar ofta detta sömlöst så att de nya uppgifterna matas direkt in i gårdens GIS- eller VRA-system (variabel dosering).
Dessa utdata säkerställer att planen kan genomföras med minimal förvirring och att informationen returneras redo för beslutsfattande. Vissa avancerade verktyg skriver till och med ut GPS-vägledningsfiler och labetiketter automatiskt. Nyckeln är ett integrerat arbetsflöde: när informationen väl finns i systemet gör planeraren det tunga arbetet med analysen och lämnar helt enkelt ut tydliga instruktioner till personalen.
Det automatiserade arbetsflödet för jordprovtagningsplanering (steg för steg)
År 2025 rapporterar stora leverantörer av mjukvara för precisionsjordbruk att fler än 601 TP3T av deras användare genererar jordprovtagningsplaner som en del av den rutinmässiga verksamheten. Många jordbrukare behandlar nu provtagningsplanering som ett standardmässigt årligt steg snarare än ett specialprojekt. Denna ökande användning belyser vikten av att förstå arbetsflödet nedan. Ett typiskt automatiserat jordprovtagningsprojekt följer en tydlig sekvens av steg. Dessa är ofta inbyggda i planeringsappen som en guidad process:
i. Definiera mål: Innan planering specificerar användaren varför de provtar. Är det för att skapa en detaljerad näringskarta för gödsling med variabel giv? För att fastställa en baslinje för markhälsa? För att undersöka ett område med sjukdomsutbrott? Tydliga mål (t.ex. "Optimera kvävegödslingszoner" eller "Verifiera kalkbehov") hjälper till att vägleda senare inställningar.

ii. Datauppladdning och lagerval: Därefter laddar eller väljer användaren de rumsliga datalager som ska användas. Till exempel: karta över fältgränser (obligatoriskt), plus avkastningskartor, jordmånsundersökningar, NDVI-bilder, höjdmodeller etc. Ofta är programvaran föransluten till molndata (satellitbildkataloger eller gårdens tidigare data), så användaren klickar bara på vilka år eller lager som ska inkluderas.
iii. Ställ in parametrarAnvändaren konfigurerar sedan samplingsintensiteten. Detta kan vara målpunkterna per tunnland (t.ex. 1 punkt per 2 tunnland), antalet önskade zoner (säg 3 zoner) eller rutnätscellstorleken. Användaren kan också välja samplingstyp (rutnät vs. zonal, kärna vs. sammansatt). Vissa system låter användaren vikta lager (t.ex. ge extra vikt till jordens pH-karta när zoner definieras). Detta steg kalibrerar hur algoritmen kommer att bete sig.
iv. Köralgoritm (plangenerering): Med data och parametrar inställda utför planeraren analysen. På sekunder eller minuter bearbetar den inmatningslagren, avgränsar zoner eller rutnät och placerar ut provtagningspunkter. Resultatet är ett utkast till plan. Moderna system kan visa en 2D-karta eller 3D-vy av planen.
v. Granska och justera (valfritt): Användaren granskar sedan planen. De flesta programvaror tillåter att man klickar på zoner eller punkter för att säkerställa att de ser rimliga ut. Användaren kan manuellt lägga till eller ta bort punkter vid behov (till exempel undvika ett oåtkomligt vått område eller lägga till en punkt till en nyligen identifierad kall punkt). Vissa planerare tillåter att man flyttar punkter eller slår samman zoner i realtid. Målet är dock minimal manuell justering – helst ska systemets första utkast vara korrekt.
vi. Exportplan och förbered fältarbete: Slutligen exporteras den färdiga planen i önskade format. Kartan skickas till fältenheten eller GPS-enheten. Labbetiketter och arbetsorder skrivs ut. Vid denna tidpunkt kan fältpersonal gå ut och samla exakt de angivna proverna. Hela planeringsstadiet, som tidigare tog timmar eller till och med dagar av agronomernas tid, är nu komprimerat till några minuters programvarudrift.
För stora gårdar eller kooperativ kan samma arbetsflöde upprepas i batchläge. Många plattformar stöder flerfältsplanering, vilket innebär att användaren väljer flera fält samtidigt och genererar alla sina provtagningsplaner tillsammans. Detta gör det enkelt att skala upp från ett försöksfält till hundratals hektar planering.
Viktiga fördelar med automatiserad planering av jordprovtagning
Nyligen genomförda branschrapporter visar att gårdar som använder automatiserad planering har förkortat sin planeringstid för jordprovtagning med 80% eller mer, och många rapporterar en minskning av provtagningsrelaterade kostnader på 20–30% under sin första säsong. Dessa verkliga resultat återspeglar fördelarna som beskrivs nedan. Automatiserad planering av jordprovtagning erbjuder flera stora fördelar jämfört med traditionella metoder:
1. Mycket högre effektivitet: Genom att automatisera designprocessen kan det som tidigare tog timmar eller dagar göras på minuter. När alla datalager matas in kör programvaran algoritmen nästan omedelbart. Till exempel annonserar en plattform att provtagningsplaner för många fält kan skapas "på minuter". Detta minskar teknikernas och agronomernas tid drastiskt. I praktiken genererar ett enda klick för planeraren dussintals provtagningspunkter med exakt GPS, vilket ersätter den mödosamma manuella kartläggningen.

2. Förbättrad noggrannhet och objektivitet: Datadrivna planer eliminerar mänskliga fördomar. Traditionella zonkartor som ritas med blotta ögat kan missa dold variation; automatiserade zoner baseras på faktiska uppmätta datamönster. Algoritmer säkerställer att provpunkterna systematiskt täcker fältets mångfald. Som en specialist på MSU Extension noterar är det "avgörande för att säkerställa att resultaten är giltiga och korrekta" att etablera förvaltningszoner baserade på data, eftersom det tar hänsyn till verkliga rumsliga variationer. Algoritmer säkerställer att provpunkterna systematiskt täcker fältets mångfald.
3. Kostnadseffektivitet: Genom att fokusera proverna där de räknas kan färre provkärnor behövas totalt sett. Studier har visat att bra planer för zonprovtagning kan minska laboratoriekostnaderna genom att kräva 50–75% färre prover. Varje jordlabbtest kostar pengar, så att minska antalet dubbla eller onödiga tester sparar pengar. Att minska fälttiden (färre gångslingor) sparar också arbetskraft eller maskinbränsle. Automatiserad planering förbättrar därmed avkastningen på investeringen för jordtester.
4. Bättre beslutsstöd: Högkvalitativ provtagning leder till högre gödselrecept och beslut om hantering. Genom att använda spatial provtagning kan jordbrukare till exempel justera kalk- och näringsgivande gödsling varierande över fältet. Att visualisera bristkartor (härledda från tät provtagning) hjälper till att "åtgärda problemområden effektivt" och "uppnå rumsligt varierande näringsgivande gödsling". Kort sagt, bättre jorddata möjliggör mer exakta mängder fosfor, kalium, kalk etc., vilket ökar avkastningen eller sparar insatskostnader.
5. Skalbarhet: Automatiserade planerare kan enkelt skalas upp. De kan hantera ett enda litet fält eller tiotals fält utan extra ansträngning. Flera fältfunktioner innebär att en konsult kan ladda upp 100 fält och generera 100 planer automatiskt. Detta passar bra för stora gårdar eller jordbrukstjänster som erbjuder jordprovning i stor skala. Allt eftersom gårdsverksamheten växer fungerar samma arbetsflöde utan att lägga till manuell börda.
Automatiserad planering förvandlar jordprovtagning från en besvärlig syssla till ett effektiviserat dataflöde. Det ger jordbrukare och agronomer möjlighet att få bättre jordkartor snabbare och billigare, vilket i sin tur förbättrar effektiviteten i gödsling och markhantering av grödor.
Hur GeoPard-programvaran hjälper till med automatiserad planering av jordprovtagning?
GeoPard-programvaran ger automatisering, intelligens och enkelhet till jordprovtagningsprocessen. GeoPard är utformad för jordbrukare, agronomer, jordlaboratorier, återförsäljare och återförsäljare och hjälper dig att skapa optimerade jordprovtagningsplaner med hjälp av programvara på bara några minuter – för ett fält eller en hel gård. Handledning för jordprovtagningsprogramvaran GeoPard, kan du välja mellan rutnäts- eller zonbaserad sampling, välja kärn- eller sammansatta metoder och låta AI-drivna algoritmer automatiskt placera samplingspunkter, beräkna rutter, skriva ut labbetiketter och exportera färdiga kartor.
1. Smartare planering, snabbare resultat
GeoPards programvaruarbetsflöde gör planering av jordprovtagning enkel och effektiv:
- Starta en ny plan – Välj ett eller flera fält, eller kopiera inställningar från tidigare planer för enhetlighet.
- Välj provtagningstyp – Välj rutnätsbaserad provtagning för enhetlig täckning, eller zonbaserad provtagning för att fokusera på fältvariabilitet.
- Ange exempelstil – Välj komposit för kostnadseffektivitet eller kärnprovtagning för detaljerad jordanalys.
- Konfigurera punkter och bana – GeoPards smarta logik placerar punkter med hjälp av adaptiva algoritmer som Smart Recommendation, Core Line, N/Z eller W-mönster.
- Optimera routing – Välj Smart Optimal Path för automatiserade provtagare eller Zon-by-Zon-routing för manuella team.
- Skriv ut och exportera – Skriv ut anpassade labetiketter och exportera planer som KML- eller Shapefile-filer för GPS-navigering.

2. Intelligenta funktioner som sparar tid
GeoPards AI-drivna programvara anpassar sig automatiskt till varje fälts form, variation och data. Du kan styra rutnätsstorlek, antal punkter per zon, provdjup och rotationsvinklar – vilket säkerställer exakt men effektiv provtagningstäckning.
Flerfältsplanering gör det möjligt för konsulter eller stora gårdar att generera flera jordprovtagningsplaner samtidigt, vilket bibehåller enhetlighet över säsonger och regioner.
3. Utför planer i fält med GeoPard Mobile
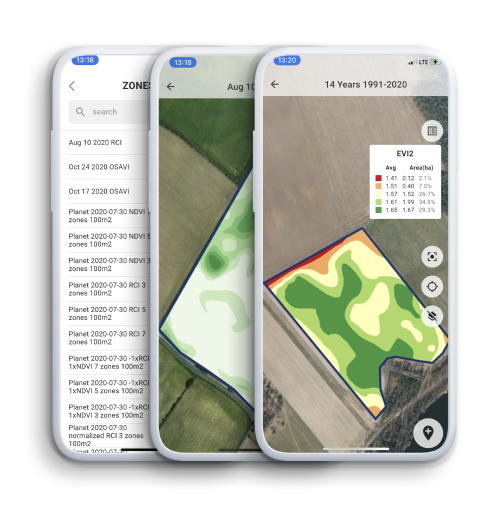
Med GeoPard-mobilappen kan fältteam utföra provtagningar sömlöst. Du kan visa kartor, navigera till varje punkt och markera prover som slutförda – även offline. Appen stöder även spårning i realtid, anteckningar och etikettutskrift direkt från mobila enheter.
4. Enkel märkning och export
GeoPard förenklar märkning med automatiska zon- eller punktbaserade mallar. Användare kan ladda ner och skriva ut färdiga PDF-etiketter för jordpåsar eller laboratorieprover, vilket gör att varje kärna är spårbar. Planer och rutter kan också exporteras till navigationsappar, vilket säkerställer ett smidigt genomförande från planering till laboratorieleverans.
5. Varför proffs väljer GeoPard jordprovtagningsprogramvara
- HastighetSkapa jordprovtagningsplaner på några minuter.
- NoggrannhetSmarta algoritmer optimerar varje samplingspunkt.
- FlexibilitetStöder både rutnäts- och zonprovtagning, kärn- och sammansatta metoder.
- SkalbarhetPlanera för ett fält eller hundratals.
- FälteffektivitetOffline-navigering och spårning av framsteg i realtid.
GeoPard förvandlar jordprovtagning till ett effektiviserat, datadrivet arbetsflöde. Med AI-planering, smart routing och integrerade mobila verktyg hjälper det användare att samla in mer tillförlitliga jorddata – snabbare och mer konsekvent. Det gör automatiserad jordprovtagningsplanering smartare, snabbare och redo för framtidens precisionsjordbruk.
Praktiska överväganden för implementering
En studie från 2025 visade att över 30% av misslyckade precisionsjordbruksprojekt berodde på låg dataintegritet eller avvikelser mellan programvara och hårdvara. Detta understryker hur viktiga följande praktiska punkter är när man använder automatiserad provtagningsplanering. Även om fördelarna är tydliga beror framgångsrik användning av automatiserad provtagningsplanering på några viktiga praktiska faktorer:
1. Datakvalitet är avgörande: Skräp in, skräp ut. Den automatiserade planen kan bara vara så bra som de data som matas in i den. Om avkastningskartor har GPS-fel, eller om ett jordmätningslager är föråldrat, kan de resulterande zonerna vara missvisande. Experter på precisionsjordbruk betonar noggrann datahantering: samla alltid in och kalibrera dina källdata.

Till exempel kan dålig kalibrering av avkastningsmonitorn eller felmärkta fält leda till felaktiga recept senare. En artikel om utökning påminner rakt ut odlare: “Vi har alla hört frasen 'skräp in, skräp ut'. Felaktiga eller dåliga data kan få konsekvenser i många år.‘ Med andra ord, investera tid i att rengöra och validera dina indata innan du kör automatiserade planer.
2. Programvara och plattformar: Dessa verktyg finns i olika former. Vissa är fristående GIS-program för skrivbordet; andra är moln- eller mobilappar. Många molnplattformar för precisionsjordbruk (t.ex. Trimble Ag Software, Climate FieldView, FarmLogs eller specialiserade verktyg som GeoPard eller AgLeader SMS) inkluderar nu automatiserade provtagningsmoduler.
Jordbrukare eller konsulter bör välja en plattform som integreras väl med deras befintliga system. Den bör importera vanliga dataformat (shapefiler, avkastnings-.csv, bilder) och exportera till GPS-enheter eller kartappar. Tänk även på kostnad/prenumeration: vissa tjänster tar betalt per plan eller per tunnland.
3. Hårdvaru- och exportkompatibilitet: En plan är bara användbar om provtagaren kan följa den. Se till att utdataformatet (kartor, GPS-fil eller appdata) fungerar med dina fältenheter. Många system exporterar direkt till mobila surfplattor eller RTK-GPS-verktyg. Andra kan tillhandahålla KML- eller shapefiler som kan laddas in i generiska navigationsappar. Kontrollera att labbetiketter och datablad matchar vad ditt jordlaboratorium förväntar sig. I huvudsak bör hela kedjan – från planering till provtagning till labbanalys – vara sammankopplad.
4. Integrering i precisionsjordbruksarbetsflödet: Jordprovtagning är ett steg i den större cykeln av precisionsjordbruk. Efter planering (Planera) kommer Provtagning (utför fältarbetet) → Analysera (skicka kärnor till labbet, få resultat) → Förskriv (använd data för att skapa appliceringskartor) → Applicera (variabel dosering i fält). Automatiserad planering bör passa smidigt in i denna cykel.
När resultaten till exempel kommer tillbaka bör data anslutas till programvara för näringshantering eller VR-gödselverktyg. Bra planeringsprogramvara integreras ofta med dessa system. MSU Extension noterar att visualisering av resultaten efter provtagning möjliggör effektiv applicering: till exempel kan jordbrukare variera kalk- eller gödselmängder mellan zoner baserat på laboratoriekartor.
5. Användarutbildning och engagemang: Slutligen innebär införandet av automatiserad planering att man kan lita på tekniken. Jordbrukschefer och agronomer kan behöva utbildning för att förstå hur zoner genereras. Det är klokt att börja med pilotförsök: kör den automatiserade planen parallellt med en beprövad manuell plan för ett fält och jämför resultaten.
Med tiden, allt eftersom användarna ser den tid som sparas och (helst) den förbättrade konsistensen, kommer förtroendet att växa. I många fallstudier finner odlare att de objektivt härledda zonerna ofta överensstämmer med deras intuition i efterhand – men kräver mycket mindre ansträngning att producera.
Framtida trender inom automatiserad provtagning
Marknadsprognoser uppskattar att den sammanlagda marknaden för autonoma fältrobotar och precisionsverktyg för jordplanering kommer att överstiga 1,2 miljarder USD år 2025, med en tvåsiffrig tillväxt per år. Parallellt visar tidiga tester att robotprovtagare kan träffa GPS-punkter med <10 cm fel, vilket överträffar manuella arbetslag under tät vegetation. Dessa signaler pekar på vart branschen är på väg. Jordprovtagning fortsätter att utvecklas snabbt. Även bortom automatiserade planeringsalgoritmer ser vi flera spännande trender vid horisonten:
1. AI och maskininlärning: Utöver enkel klustring tillämpas avancerade AI-metoder. Till exempel utvecklar forskare verktyg som använder djupinlärning på historiska satellitbilder för att förutsäga markförhållanden och föreslå provtagningspunkter. Mississippi State University är en del av ett projekt med elva institutioner som finansieras av USDA-NIFA för att utveckla "Satellite-based Soil Sampling Design" (S3DTool).
Detta system kommer att använda en djupinlärningsalgoritm på fleråriga satellitbilder för att automatiskt rekommendera provtagningsplatser, i huvudsak genom att lära sig från tidigare satellitdata vilka områden som behöver provtas. Om det lyckas kan sådana AI-drivna verktyg göra planeringen ännu mer autonom och förutsägbar, med hänsyn till subtila mönster i väder och grödor över tid.
2. Sensorer i realtid och proximala sensorer: Forskare och företag utforskar sensorer som kan användas på språng och som kan minska behovet av fysiska kärnor. Till exempel kan optiska sensorer monterade på utrustning kontinuerligt mäta grödors eller jordreflektion. Sensorer för elektrisk konduktivitet som bogseras över fältet kan skapa kartor över jordstrukturen i realtid.
I framtiden är det tänkbart att en såmaskin eller spruta kommer att ha jordsonder som automatiskt tar prover medan den rör sig. Dessa data skulle kunna matas in direkt i planeringssystemet (eller till och med ersätta separata kärnor) för nästan kontinuerlig markkartläggning. Som en blogg om precisionsjordbruk noterar har vi redan sensorer som Greenseeker eller Veris EC som skapar kartor i mycket finskala – trenden går mot att koppla dem till realtidsanalys.
3. Autonom robotprovtagning: Utöver planering framträder helt autonoma provtagare. Istället för en tekniker med en sond kommer vissa gårdar att använda robotfordon för att samla in kärnor exakt vid de planerade GPS-punkterna. Företag som RogoAg marknadsför redan självkörande jordprovtagare med RTK-GPS-vägledning för att träffa exakta platser varje gång (i fältförsök uppnådde robotprovtagare högre noggrannhet och konsekvens än mänskliga operatörer).
I takt med att dessa robotar blir vanligare kan provtagningsarbetsflödet bli helt hands-off: automatiserad planering → driftsättning av robot → automatiserad kärninsamling → märkning av prover. Detta kommer att öka genomströmningen av jordprover avsevärt. Även om det fortfarande är nytt, tyder expertundersökningar på att robotteknik (inom ogräsrensning, scouting etc.) växer – och jordprovtagning är en naturlig lösning för automatisering, eftersom varje kärnplats är en GPS-punkt.
4. Integrerade beslutsplattformar: Slutligen förväntar vi oss att provtagningsplanering kommer att vara en del av allt större integrerade jordbruksledningssystem. Framtida plattformar kan inte bara utforma provtagningspunkter utan omedelbart analysera returnerade data, koppla till gödselmarknader, väderprognoser och agronomiska modeller.
Till exempel är en vision ett system som övervakar markhälsotrenderna år efter år och justerar provtagningsintensiteten automatiskt baserat på tidigare trender eller avkastningsrisker. Detta kommer att kräva datapipelines – AI-driven analys, molntjänster och IoT-anslutning. Kort sagt, morgondagens "smarta gård" kommer att behandla jordprovtagning som en kontinuerlig, automatiserad process, integrerad med allt från GPS-traktorer till väderdataflöden.
Slutsats
Automatiserad planering av jordprovtagning representerar en kraftfull konvergens av jordbruk och datavetenskap. Genom att utnyttja GIS, sensorer och smarta algoritmer förvandlas jordprovtagning från ett tråkigt besvär till en snabb, exakt och skalbar process. Jordbrukare och agronomer som använder dessa verktyg kan få mer exakta bilder av sin jordbördighet samtidigt som de sparar arbete och kostnader. I praktiken innebär detta rikare jordkartor, bättre riktad gödsling och i slutändan hälsosammare grödor och jordar.
I takt med att precisionsjordbruk fortsätter att utvecklas förväntar vi oss en ännu tätare integration av jordprovtagning med realtidsanalys och robotteknik. För närvarande ger även grundläggande automatiserad planering en betydande fördel: planer som tidigare tog timmar kan göras på minuter, med försäkran om att varje ficka av fältet beaktas. För alla odlare som är intresserade av smartare näringshantering är det ett viktigt steg mot högre effektivitet och hållbarhet att förstå och införa automatiserad jordprovtagningsplanering.
Jorddata






 English
 German
 Ukrainian
 French
 Kazakh
 Portuguese
 Spanish
 Arabic
 Swedish
 Serbian
 Romanian
 Norwegian
 Finnish
 Lithuanian
 Estonian
 Latvian
 Croatian
 Slovenian
 Slovak
 Japanese
 Polish
