
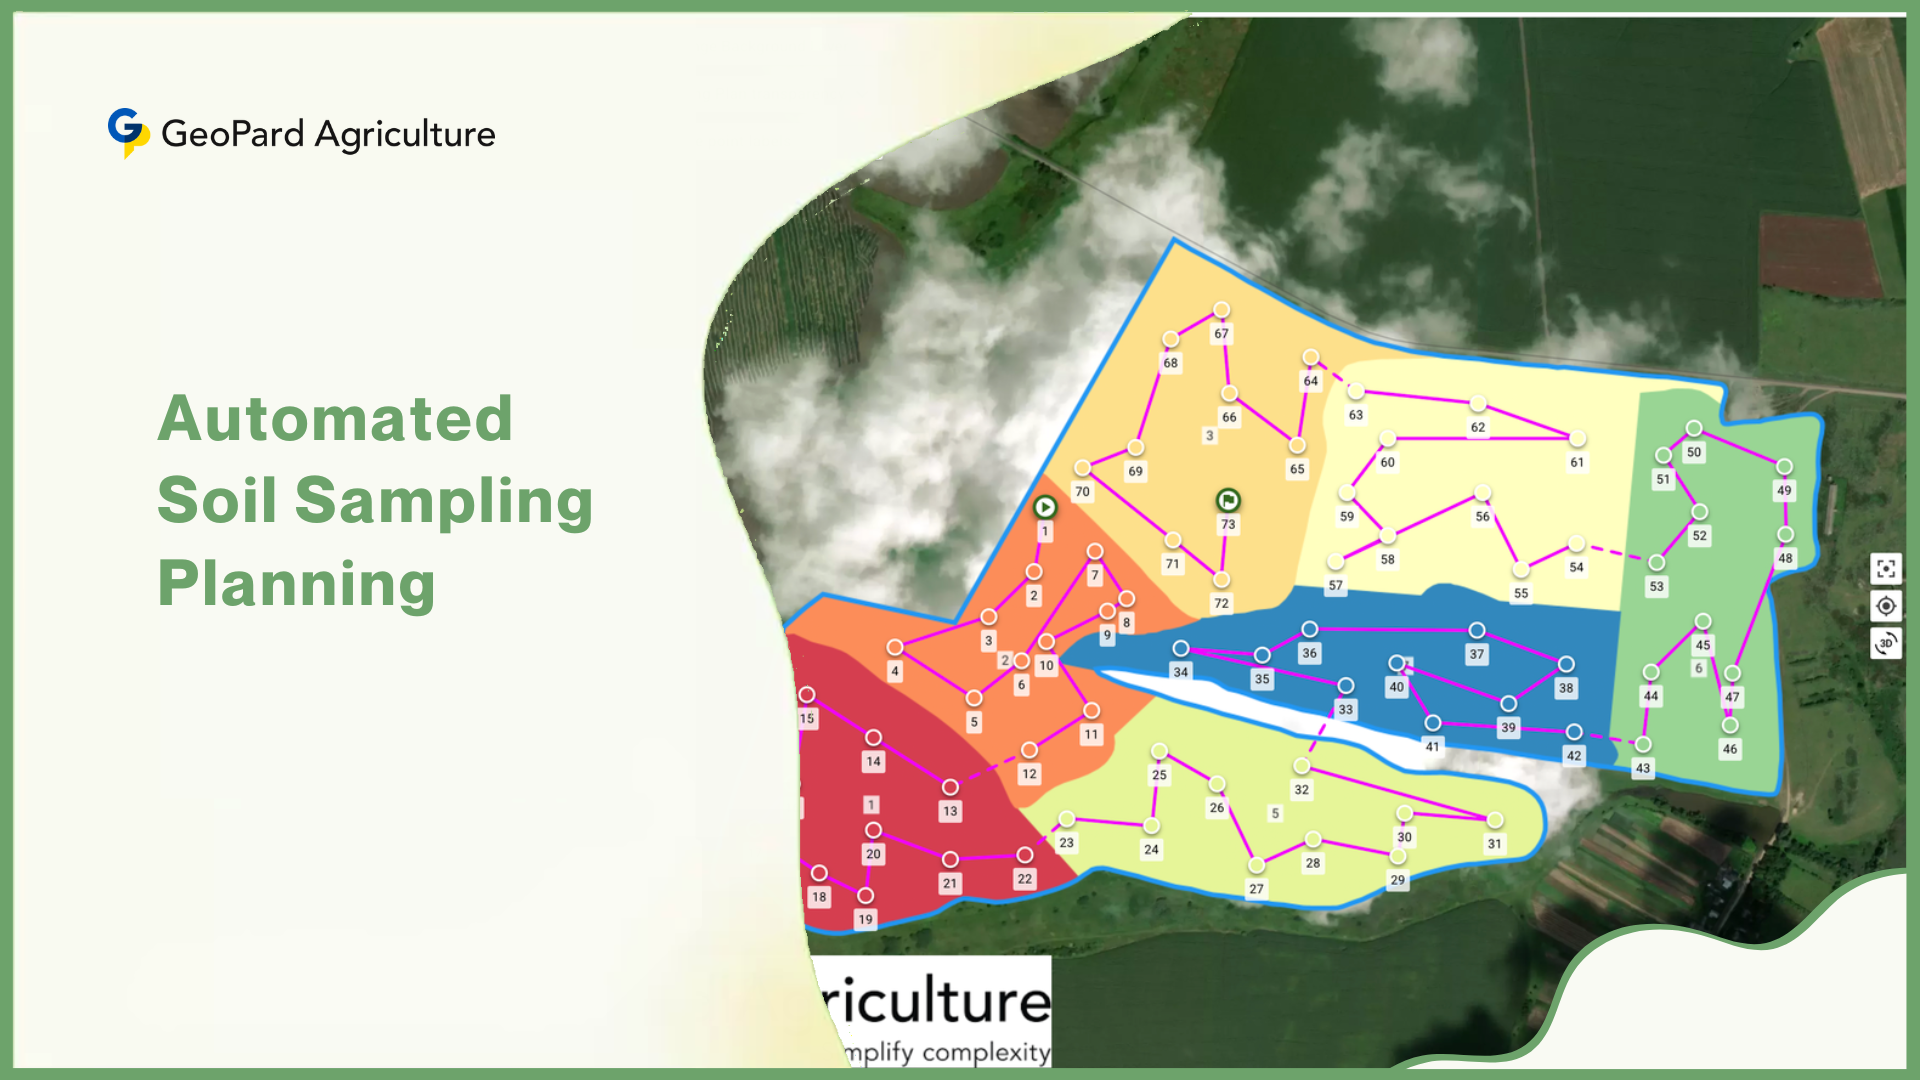


Automatisoitu maaperänäytteenoton suunnittelu on moderni täsmäviljelytekniikka, jossa käytetään ohjelmistoja ja algoritmeja optimoitujen näytteenottomenetelmien suunnitteluun pelloille. Sen sijaan, että näytepaikat valittaisiin manuaalisesti (esimerkiksi kävelemällä pellolla ruudukossa tai piirtämällä subjektiivisia vyöhykkeitä), automatisoidut järjestelmät syöttävät erilaisia tietokerroksia (karttoja, historiallisia satoja, satelliittikuvia jne.) ja laskevat, mistä maaperänäytteet kerätään.
Lyhyesti sanottuna se korvaa suuren osan arvailusta ja manuaalisesta työstä datalähtöisellä tieteellä. Nykyaikaiset työkalut voivat "rakentaa maaperän näytteenottosuunnitelmia minuuteissa yhdelle tai useammalle pellolle" valitsemalla ruudukko- tai vyöhykenäytteenottovaihtoehtoja ja käyttämällä "älykkäitä algoritmeja pisteiden sijoittamiseen ja reitin reitittämiseen". Tavoitteena on tallentaa maaperän vaihtelu tarkasti ja samalla minimoida aika, kustannukset ja työvoima kentällä.
Miten se eroaa perinteisestä näytteenotosta?
Perinteisissä näytteenottomenetelmissä pelto jaettiin usein yhtä suuriin soluihin (ruudukkootanta) tai heuristisiin vyöhykkeisiin ja sitten kerättiin tietty määrä näytteitä kustakin. Esimerkiksi ruudukkootanta jakaa pellon säännölliseen ruudukkoon (usein 1–5 eekkerin soluihin) ja ottaa maaperänäytteitä jokaisesta solusta. Vaikka tätä käytetään laajalti, se voi tarkoittaa satoja näytteitä ja erittäin korkeita työvoimakustannuksia: tasaisesti jaetulla ruudukolla voidaan tuottaa suuri määrä luotaimia, mikä lisää sekä keräämiseen että laboratoriotyöhön tarvittavaa aikaa ja kustannuksia.
Vastaavasti vyöhykenäytteenotto perustui agronomin harkintaan "hoitovyöhykkeiden" (samankaltaisiksi oletettujen alueiden) karttojen piirtämiseksi, mutta tämä oli subjektiivista ja saattoi jättää huomaamatta piileviä malleja. Automatisoitu suunnittelu puolestaan käyttää tietoja (kuten satokarttoja, maaperätutkimuksia, satelliittien NDVI-kuvia tai sähkönjohtavuusskannauksia) todellisten vaihtelumallien tunnistamiseen. Käytännössä se antaa tietokoneiden määrittää, mistä pienet maaperänäytteet tulisi ottaa, jotta lopulliset laboratoriotestit edustavat peltoa parhaiten.
Automatisoidun maaperänäytteenottosuunnittelun ydintavoite on yksinkertainen: maksimoida tiedon laatu ja näkemys samalla minimoimalla vaivaa ja kustannuksia. Hyvä näytteenotto kuvaa pellon todellisen vaihtelun, mikä mahdollistaa tarkan lannoituksen tai kalkituksen myöhemmin. Samaan aikaan tuhansien tarpeettomien näytteiden ottaminen on turhaa. Automatisoitu suunnittelu etsii tilastollista "kultaista pistettä" – riittävästi pisteitä hedelmällisyyden tarkkaan kartoittamiseen, mutta ei enempää kuin on tarpeen.
Käytännössä tämä tarkoittaa korkeaa datan tarkkuutta ja toiminnallisia tuloksia mahdollisimman pienellä ajalla ja kustannuksilla. Esimerkiksi eräs tuore tutkimus osoitti, että pellon ryhmitteleminen homogeenisiin hoitovyöhykkeisiin mahdollisti viljelijöille 50–75%:n pienentämisen tarvittavien maanäytteiden välillä tinkimättä tiedosta.
Tällaiset tehokkuuden parannukset tukevat suoraan suurempia voittoja ja pienempiä ympäristövaikutuksia. Maataloustutkijat korostavatkin, että tarkka maaperän hallinta (mukaan lukien huolellinen näytteenotto) voi lisätä tuottavuutta ja vähentää jätettä – tämä on kriittinen tarve, kun maailman väkiluku lähestyy 10 miljardia vuoteen 2050 mennessä.
Automatisoidun maaperäsuunnittelujärjestelmän ydinkomponentit
Viimeaikaisissa täsmäviljelyn käyttöönottoa koskevissa tutkimuksissa yli 401 TP3 t:n suurtilan maailmanlaajuisesti raportoi käyttävänsä edistyneitä datakerroksia, kuten satelliittikuvia tai maaperän sähkönjohtavuuskarttoja, osana rutiinitoimintaansa (vuoden 2024 tiedot). Vuonna 2023 maailmanlaajuiset täsmäviljelymarkkinat ylittivät 10 miljardia Yhdysvaltain dollaria, ja maaperään ja dataan perustuvat palvelut kasvoivat lähes 121 TP3 t:n vuosivauhdilla.
Nämä tosiasiat korostavat sitä, kuinka alla kuvatut ydinkomponentit eivät ole teoreettisia, vaan yhä yleisempiä työkaluja nykyaikaisilla maatiloilla. Automaattinen maaperänäytteenottosuunnittelija koostuu tyypillisesti kolmesta osasta:
- datasyöttöjä,
- analyysialgoritmit ja
- tuotokset/toimitukset.
Jokainen osa yhdistyy ja muuntaa raakadatan käyttövalmiiksi näytteenottosuunnitelmaksi.
A. Tietojen syöttäminen ja integrointi
Automatisoitu suunnitteluohjelmisto käyttää monenlaista kenttädataa. Yleisiä syötteitä ovat:
1. Paikkatietokartat: Nämä kertovat tietokoneelle, missä ja miten pelto fyysisesti vaihtelee. Esimerkkejä ovat digitaaliset peltorajat (usein shapefile- tai KML-tiedostoina) ja topografia-/korkeusmallit (DEM-data). Korkeus vaikuttaa maaperän kosteuteen ja ravinteiden jakautumiseen, joten suunnittelijat usein painottavat korkeita ja matalia alueita eri tavalla. Jos saatavilla, maatilojen GIS-kerrokset, kuten olemassa olevat hoitovyöhykkeet, voidaan myös käyttää syötteenä.

2. Historialliset maaperätutkimustiedot: Aiemmat maaperäanalyysitulokset (kuten pH-, typpi-, fosfori-, kalium- ja orgaanisen aineksen kartat) ovat erittäin arvokkaita. Ne osoittavat suoraan, missä maaperän hedelmällisyys on heikkoa tai korkeaa. Suunnittelijat voivat tuoda aiempia laboratoriotuloksia kartoina tai laskentataulukoina. Jos tilalla on tehty testejä vuosia, tämä historia auttaa räätälöimään suunnitelmaa tunnettujen ongelmakohtien mukaan.
3. Satokartat: Monilla tiloilla on käytössä satoseurantalaitteita aiemmilta kausilta. Tiedot, jotka osoittavat, mitkä pellon osat tuottavat jatkuvasti korkeita tai matalia satoja, voivat viitata taustalla oleviin maaperän eroihin. Esimerkiksi pellon osat, jotka olivat aina vähän satoisia, saattavat olla ravinneköyhiä; näytteenottosuunnittelijat käyttävät satofrekvenssikarttoja tällaisten alueiden löytämiseen. Usean vuoden satotietojen yhdistämistä suositellaan, jotta yhden vuoden epätavallinen sää (tulva, kuivuus) ei vääristä suunnitelmaa.
4. Kaukokartoitustiedot: Satelliitti- tai drone-kuvat viljelykasvista ovat korvaamattomia paljaalla silmällä näkymättömien kuvioiden havaitsemiseksi. Kasvillisuusindeksit, kuten NDVI (Normalized Difference Vegetation Index) tai NDRE, kuvaavat kasvien elinvoimaa, mikä usein heijastaa maaperän hedelmällisyyttä tai kosteutta. Pilvetön kesäinen NDVI-kartta voi korostaa vyöhykkeitä, joilla sadon kasvu on jatkuvasti parempaa tai huonompaa. Monet suunnittelijat käyttävät myös ilma- tai drone-monispektrikuvia. Lisäksi proksimaaliset anturikartat, kuten sähkömagneettinen johtavuus (ECa), antavat tietoa maaperän rakenteesta ja suolapitoisuudesta, jotka usein korreloivat hedelmällisyyden kanssa.
Käytännössä hyvät suunnittelijat antavat käyttäjien tuoda tai linkittää minkä tahansa näistä tasoista. Esimerkiksi pilvipohjainen työkalu voi antaa viljelijän ladata pellon reunojen muototiedoston ja sitten asettaa päällekkäin NDVI-kuvan ja satokartat samalle pellolle. Ohjelmisto analysoi ne sitten yhdessä.
Kuten eräässä laajennusoppaassa todetaan, maaperän ominaisuudet, kuten orgaaninen hiili, sähkönjohtavuus (ECa), maaperän rakenne (hiekka/liete/savi), topografia, ilmakuvat ja indeksit, kuten NDVI, ovat kaikki osoittautuneet hyödyllisiksi hoitoalueiden rajaamisessa. Yhdistämällä nämä tietokerrokset yhteen järjestelmään suunnittelija voi "nähdä" peltojen vaihtelun kokonaiskuvan ennen näytepisteiden valitsemista.
B. Suunnittelualgoritmi ja logiikka
Algoritmit ovat automatisoidun maaperänäytteenoton ytimessä. Vuodesta 2025 lähtien monet kaupalliset alustat integroivat koneoppimiseen perustuvia klusterointitekniikoita, hybriditilastollisia malleja tai PCA-pohjaista vyöhykkeiden luomista. Niiden suorituskykyä verrataan usein ristivalidoinnilla käyttämällä piilotettuja maaperätietoja, ja käyttäjät raportoivat jopa 15–20% parannusta varianssin sieppauksessa verrattuna vanhoihin menetelmiin. Alla on esitetty, miten tyypilliset menetelmät toimivat:
1. Vyöhykepohjainen (klusteroitu) näytteenottoTämä on yleisin menetelmä. Järjestelmä käyttää klusterointilogiikkaa syöttökartoissa jakaakseen kentän erillisiin, sisäisesti samankaltaisiin vyöhykkeisiin. Se voi esimerkiksi suorittaa k-keskiarvojen klusteroinnin yhdistetyille tietokerroksille (esim. tuotto + NDVI + maaperätiedot) muodostaen 3–6 “hallintavyöhykettä”. Koska jokaisen vyöhykkeen oletetaan olevan melko yhtenäinen, tarvitaan vain muutama näyte vyöhykettä kohden.
Ohjelmisto jakaa sitten näytteenottopisteet kunkin vyöhykkeen sisällä (usein pienenä ruudukkona tai satunnaisina pisteinä) jäljelle jäävän vaihtelun taltioimiseksi. Nykyaikaiset työkalut antavat käyttäjän usein painottaa eri tietokerroksia tai säätää vyöhykkeiden määrää. Jotkut jopa käyttävät PCA:ta (Principal Component Analysis) ensin datan vähentämiseen ja sitten tulosten ryhmittelyyn.

2. Ruudukkonäytteenotto: Tässä tilassa ohjelmisto yksinkertaisesti asettaa tavallisen ruudukon pellon päälle ja luo pisteen jokaisen solun keskipisteeseen. Käyttäjät voivat asettaa solun koon (esim. 1,5 eekkeriä) tai pisteiden kokonaismäärän. Suunnittelija voi myös mukauttaa ruudukon tiheyttä vaihtelevassa maastossa: esimerkiksi pienempiä soluja kukkuloilla, joissa vaihtelu on suurempaa, ja suurempia soluja tasaisella maalla. Etuna on tasainen peitto ilman vinoumaa.
Haittapuolena on, että erittäin hieno ruudukko tarkoittaa useita näytteitä, kun taas karkea ruudukko saattaa jättää huomiotta yksityiskohtia. Automaattiset järjestelmät voivat auttaa valitsemaan kohtuullisen näytteenvälin – esimerkiksi tutkimukset viittaavat siihen, että yhden eekkerin ruudukko tallentaa noin 801 TP3T kenttävaihtelua, kun taas 2,5 eekkerin ruudukon tarkkuus on noin 761 TP3T. Jotkin ohjelmistot antavat palautetta odotetusta tarkkuudesta tai peittoalueesta valitun ruudukon perusteella.
3. Ohjattu (kohdennettu) näytteenotto: Joillakin pelloilla on tiettyjä tunnettuja ongelmia (esim. suolaisia alueita, vähän satoa tuottavia "kuolleita vyöhykkeitä" tai tiivistyneitä alueita). Automaattinen suunnittelija voi ottaa nämä huomioon sijoittamalla niihin lisäpisteitä. Esimerkiksi jos satelliittikuvat tai EC-kartta näyttävät suolapitoisuudeltaan korkean pisteen, käyttäjä voi ohjeistaa työkalua lisäämään näytteitä kyseiseltä alueelta. Tämä varmistaa, että ongelma-alueilta otetaan näytteitä intensiivisemmin.
4. Tilastolliset tarkastukset: Kaikkien menetelmien taustalla on tilastollinen perusta. Suunnittelijat varmistavat usein, että näytteiden lukumäärä ja sijainti täyttävät edustavuuden tilastolliset perusvaatimukset. He voivat esimerkiksi tarkistaa, että jokaisella vyöhykkeellä on vähimmäispinta-ala tai että näytteet on hajautettu kasautumisen välttämiseksi.
Jotkut käyttävät Monte Carlo -simulaatioita tai spatiaalista tilastotiedettä validoidakseen, että suunnitelman suunnittelu todennäköisesti kuvaa kentän vaihtelua. Tavoitteena on välttää harhaista otantaa; automaattisesti luomalla pisteitä järjestelmä poistaa yleisen "mukavuusnäytteenoton" ongelman (näytteiden ottaminen vain paikoista, joissa on helppo kävellä) ja noudattaa sen sijaan datan sanelemia systemaattisia tai satunnaisia kaavoja.
Monissa järjestelmissä algoritmi suoritetaan kerran kaikkien tasojen ja parametrien asettamisen jälkeen. Esimerkiksi pilvipohjainen sovellus voi toimia sekunneissa ja tuottaa kartan punaisista ja keltaisista pisteistä kussakin vyöhykkeessä (katso alla oleva kuva). Nämä pisteet edustavat paikkoja, joista maanäytteitä tulisi ottaa.
Sisäisesti ohjelma voi käyttää yleisiä klusterointityökaluja (esim. K-means, sumea c-means) tai mukautettuja heuristiikkamenetelmiä pisteiden sijoittelun tasapainottamiseen. Kun vyöhykkeet on määritelty, monet työkalut käyttävät yksinkertaisia geometrisia kuvioita (esim. ydinviivoja tai siksak-kuvioita) kunkin vyöhykkeen sisällä varsinaisten näytteenottopisteiden välisen jakamiseksi.
C. Tuotokset ja suoritteet
Vuonna 2024 tehdyissä tutkimuksissa yli 70% täsmäviljelypalvelua raportoi, että automatisoidut viennit (GPS-reitit, laboratoriotarrat) olivat arvostetuimpien ominaisuuksien joukossa. Saumaton siirto suunnitelmasta pellolle on tulossa erottava tekijä maatalousohjelmistoissa. Automatisoidun näytteenottosuunnittelijan lopputulos on tyypillisesti joukko konkreettisia ohjeita kenttätyöryhmälle, mukaan lukien:
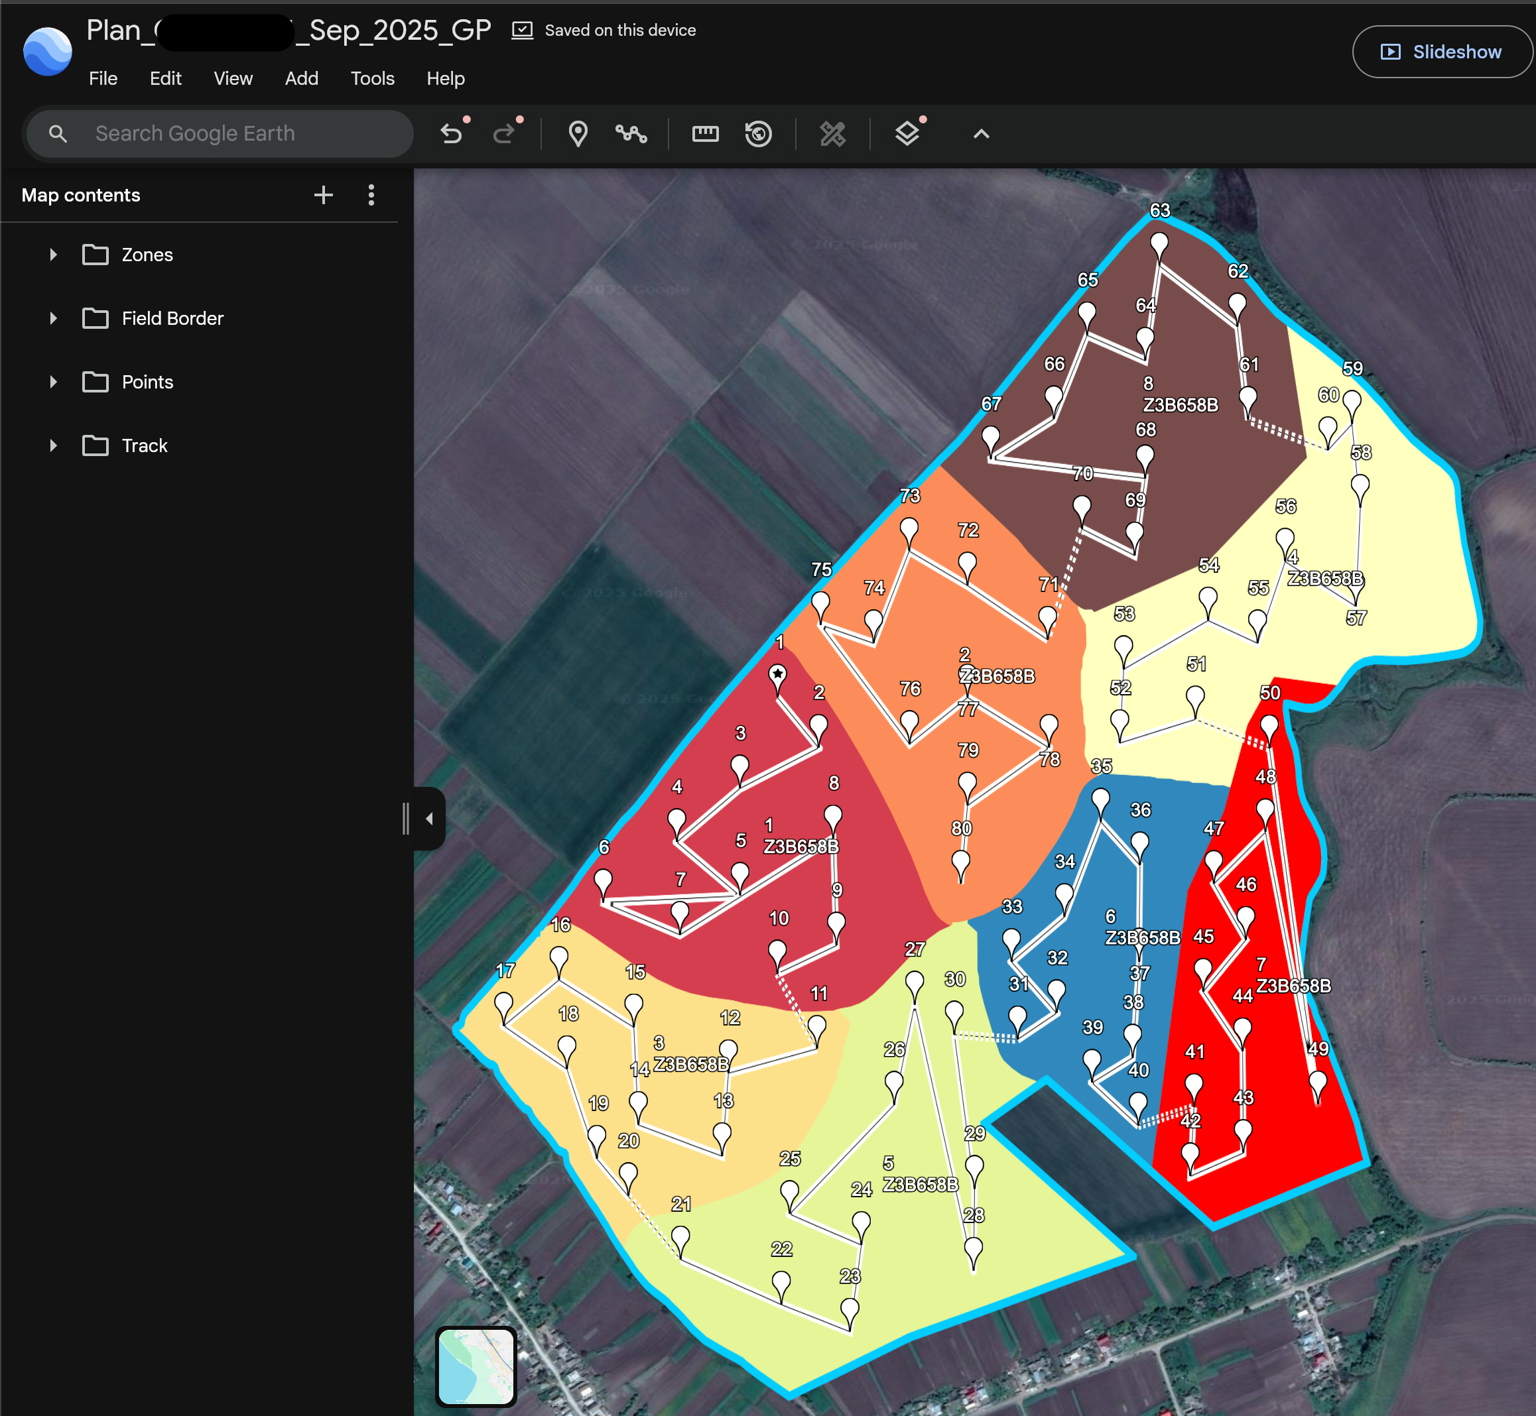
1. Georeferoitu näytteenottopistekartta: Tämä on yleensä kartta (PDF, GIS-taso tai mobiilisovellusreitti), joka näyttää jokaisen maaytimen sijainnin GPS-koordinaatteina. Se voi näyttää värillisiä vyöhykkeitä ja numeroituja pisteitä. Kenttäteknikot käyttävät tätä karttaa tabletilla tai tulosteella navigoidakseen pellolla. Jotkut järjestelmät jopa vievät tiedot suosittuihin GPS-NAV-sovelluksiin tai muodoissa (kuten ISOXML), jotka latautuvat automaattisesti tarkkuusviljelylaseihin.
2. Näytteenottoprotokolla/työmääräys: Tämä on kirjallinen opas, jossa kuvataan suunnitelman toteuttaminen. Se sisältää tyypillisesti ohjeet näytetiheydestä (esim. “ota 5 ydintä vyöhykettä kohden”), syvyyksistä (esim. 0–6 tuumaa, 6–24 tuumaa), tarvittavista näytteenottotyökaluista ja merkintäkäytännöistä. Se voi osoittaa, mitkä pisteet ovat “ydinnäytteitä” (jokainen otetaan erikseen) tai “yhdistettyjä” näytteitä (useita osaytimiä sekoitettuna). Ohjelmisto voi luoda laboratoriotarroja tai pussilappuja, joissa on kullekin pisteelle yksilölliset tunnukset.
3. Tiedontuontimallit: Kun näytteet on kerätty ja testattu laboratoriossa, tulokset on integroitava uudelleen suunnittelijaan. Monissa järjestelmissä on Excel- tai CSV-malli, johon laboratoriotulokset voidaan syöttää rivi riviltä (yksi rivi pistettä kohden). Kun malli ladataan takaisin, ohjelmisto yhdistää maaperätiedot automaattisesti uudelleen karttakoordinaatteihin. Tämä sulkee silmukan, jolloin maaperän ominaisuuskartat voidaan luoda välittömästi. Automaattiset suunnittelijat hoitavat tämän usein saumattomasti siten, että uudet tiedot syötetään suoraan tilan GIS- tai VRA-järjestelmään (muuttuvamääräinen levitys).
Nämä tuotokset varmistavat, että suunnitelma voidaan toteuttaa mahdollisimman vähäisellä hämmennyksellä ja että tiedot palautetaan päätöksentekovalmiiksi. Jotkin edistyneet työkalut jopa tulostavat GPS-ohjaustiedostoja ja laboratoriotarroja automaattisesti. Avain on integroitu työnkulku: kun tiedot ovat järjestelmässä, suunnittelija tekee raskaan analyysityön ja antaa selkeät ohjeet miehistölle.
Automatisoitu maaperänäytteenoton suunnittelun työnkulku (vaihe vaiheelta)
Vuoteen 2025 mennessä suuret tarkkuusviljelyohjelmistojen toimittajat raportoivat, että yli 601 TP3T heidän käyttäjistään luo maaperänäytteenottosuunnitelmia osana rutiinitoimintaa. Monet viljelijät pitävät näytteenottosuunnittelua nyt vuosittaisena vaiheena pikemminkin kuin erityisprojektina. Tämä lisääntyvä käyttöönotto korostaa alla olevan työnkulun ymmärtämisen tärkeyttä. Tyypillinen automatisoitu maaperänäytteenottoprojekti noudattaa selkeää vaihejärjestystä. Nämä on usein sisäänrakennettu suunnittelusovellukseen ohjattuna prosessina:
i. Määrittele tavoitteet: Ennen suunnittelua käyttäjä määrittelee, miksi hän ottaa näytteenottoa. Onko tarkoituksena laatia yksityiskohtainen ravinnekartta muuttuvalla lannoituksella tapahtuvaa lannoitusta varten? Maaperän terveydentilan lähtötason määrittäminen? Tautiepidemia-alueen tutkiminen? Selkeät tavoitteet (esim. “Optimoi typpilannoitevyöhykkeet” tai “Tarkista kalkkimäärän tarve”) auttavat ohjaamaan myöhempiä asetuksia.

ii. Tiedon lataus ja kerroksen valinta: Seuraavaksi käyttäjä lataa tai valitsee käytettävät paikkatietokerrokset. Esimerkiksi: pellon reunakartta (pakollinen) sekä mahdolliset satokartat, maaperätutkimukset, NDVI-kuvat, korkeusmallit jne. Usein ohjelmisto on esikytketty pilvidataan (satelliittikuvaluetteloihin tai tilan aiempiin tietoihin), joten käyttäjän tarvitsee vain napsauttaa, mitkä vuodet tai kerrokset sisällytetään.
iii. Aseta parametritKäyttäjä määrittää sitten näytteenottointensiteetin. Tämä voi olla kohdepisteiden määrä eekkeriä kohden (esim. 1 piste kahta eekkeriä kohden), haluttujen vyöhykkeiden lukumäärä (esimerkiksi 3 vyöhykettä) tai ruudukon solun koko. Käyttäjä voi myös valita näytteenottotyypin (ruudukko vs. vyöhyke, ydin vs. komposiitti). Joissakin järjestelmissä käyttäjä voi painottaa kerroksia (esim. antaa lisäpainoa maaperän pH-kartalle vyöhykkeitä määritettäessä). Tässä vaiheessa kalibroidaan algoritmin toimintatapa.
iv. Suoritusalgoritmi (suunnitelman luominen): Kun tiedot ja parametrit on asetettu, suunnittelija suorittaa analyysin. Muutamassa sekunnissa tai minuutissa se käsittelee syötekerrokset, rajaa vyöhykkeet tai ruudukot ja sijoittaa näytteenottopisteet. Tuloksena on luonnossuunnitelma. Nykyaikaiset järjestelmät voivat näyttää suunnitelmasta 2D-kartan tai 3D-näkymän.
v. Tarkista ja säädä (valinnainen): Käyttäjä tarkastaa sitten suunnitelman. Useimmat ohjelmistot mahdollistavat vyöhykkeiden tai pisteiden napsauttamisen sen varmistamiseksi, että ne näyttävät järkeviltä. Käyttäjä voi tarvittaessa lisätä tai poistaa pisteitä manuaalisesti (esimerkiksi välttääkseen vaikeasti saavutettavan märän alueen tai lisätäkseen pisteen juuri tunnistettuun kylmään kohtaan). Jotkut suunnittelijat sallivat pisteiden siirtämisen tai vyöhykkeiden yhdistämisen lennossa. Tavoitteena on kuitenkin minimoida manuaalinen säätö – ihanteellisessa tapauksessa järjestelmän ensimmäinen luonnos on kunnossa.
vi. Vientisuunnittelu ja kenttätyön valmistelu: Lopuksi valmis suunnitelma viedään tarvittavissa muodoissa. Kartta lähetetään kenttälaitteeseen tai GPS-yksikköön. Laboratoriotarrat ja työmääräin tulostetaan. Tässä vaiheessa kenttätyöntekijät voivat lähteä keräämään täsmälleen ilmoitetut näytteet. Koko suunnitteluvaihe, joka ennen kesti tunteja tai jopa päiviä agronomin aikaa, on nyt tiivistetty muutaman minuutin ohjelmistokäyttöön.
Suurilla tiloilla tai osuuskunnilla sama työnkulku voidaan toistaa eräajotilassa. Monet alustat tukevat usean lohkon suunnittelua, mikä tarkoittaa, että käyttäjä valitsee useita lohkoja kerralla ja luo kaikki näytteenottosuunnitelmansa yhdessä. Tämä helpottaa skaalaamista yhdestä koelohkosta satojen hehtaarien suunnitteluun.
Automatisoidun maaperänäytteenoton suunnittelun tärkeimmät edut
Viimeaikaiset alan raportit osoittavat, että automatisoitua suunnittelua käyttävät tilat ovat lyhentäneet maaperänäytteenoton suunnitteluaikaa 80% tai enemmän, ja monet raportoivat näytteenottoon liittyvien kustannusten vähentyneen 20–30% ensimmäisellä kaudella. Nämä todelliset tulokset heijastavat alla kuvattuja etuja. Automatisoitu maaperänäytteenoton suunnittelu tarjoaa useita merkittäviä etuja perinteisiin menetelmiin verrattuna:
1. Paljon suurempi hyötysuhde: Automatisoimalla suunnitteluprosessin se, mikä aiemmin kesti tunteja tai päiviä, voidaan tehdä minuuteissa. Kun kaikki tietokerrokset syötetään, ohjelmisto suorittaa algoritmin lähes välittömästi. Esimerkiksi eräällä alustalla mainostetaan, että useiden peltojen näytteenottosuunnitelmat voidaan luoda "minuuteissa". Tämä vähentää merkittävästi teknikon ja agronomin aikaa. Käytännössä yksi suunnittelijan napsautus luo kymmeniä näytepisteitä tarkalla GPS:llä, mikä korvaa työlään manuaalisen kartoituksen.

2. Parempi tarkkuus ja objektiivisuus: Datalähtöiset suunnitelmat poistavat inhimillisen vinouman. Perinteiset silmämääräisesti piirretyt vyöhykekartat voivat jättää huomiotta piilevän vaihtelun; automatisoidut vyöhykkeet perustuvat todellisiin mitattuihin datakuvioihin. Algoritmit varmistavat, että näytepisteet kattavat kentän monimuotoisuuden systemaattisesti. Kuten MSU:n laajennusasiantuntija toteaa, dataan perustuvien hallintavyöhykkeiden perustaminen on "kriittistä sen varmistamiseksi, että tulokset ovat päteviä ja tarkkoja", koska se ottaa huomioon todelliset alueelliset vaihtelut. Algoritmit varmistavat, että näytepisteet kattavat kentän monimuotoisuuden systemaattisesti.
3. Kustannustehokkuus: Keskittämällä näytteet sinne, missä niitä on paljon, voidaan kokonaisuudessaan tarvita vähemmän ytimiä. Tutkimukset ovat osoittaneet, että hyvät vyöhykenäytteenottosuunnitelmat voivat vähentää laboratoriokustannuksia vaatimalla 50–75% vähemmän näytteitä. Jokainen maaperän laboratoriotesti maksaa, joten päällekkäisten tai tarpeettomien testien vähentäminen säästää rahaa. Myös kenttäajan lyhentäminen (vähemmän kävelykertoja) säästää työvoimaa tai koneiden polttoainetta. Automaattinen suunnittelu parantaa siten maaperän testaukseen tehdyn investoinnin tuottoa.
4. Parempi päätöksentuki: Korkealaatuinen näytteenotto johtaa laadukkaampiin lannoitemääräyksiin ja hoitopäätöksiin. Esimerkiksi käyttämällä spatiaalista näytteenottoa viljelijät voivat säätää kalkin ja ravinteiden levitystä vaihtelevasti koko pellolla. Puutoskarttojen (tiheästä näytteenotosta saatujen) visualisointi auttaa "puuttumaan ongelma-alueisiin tehokkaasti" ja "saavuttamaan alueellisesti vaihtelevia ravinteiden levityksiä". Lyhyesti sanottuna paremmat maaperätiedot mahdollistavat tarkemmat fosforin, kaliumin, kalkin jne. määrät, mikä parantaa satoja tai säästää panoskustannuksissa.
5. Skaalautuvuus: Automaattisia suunnittelijoita on helppo skaalata ylöspäin. Ne voivat käsitellä yhtä pientä peltoa tai kymmeniä peltoja ilman lisäponnisteluja. Usean pellon ominaisuudet tarkoittavat, että konsultti voi ladata 100 peltoa ja luoda automaattisesti 100 suunnitelmaa. Tämä sopii hyvin suurille maatiloille tai maatalouspalveluille, jotka tarjoavat maaperän testausta laajassa mittakaavassa. Maatilan toiminnan kasvaessa sama työnkulku toimii ilman manuaalisen työmäärän kasvua.
Automatisoitu suunnittelu muuttaa maaperänäytteenoton hankalasta urakasta virtaviivaiseksi tiedonkuluksi. Se antaa viljelijöille ja agronomeille mahdollisuuden saada parempia maaperäkarttoja nopeammin ja halvemmalla, mikä puolestaan parantaa viljelykasvien lannoituksen ja maankäytön tehokkuutta.
Miten GeoPard-ohjelmisto auttaa automatisoidussa maaperänäytteenoton suunnittelussa?
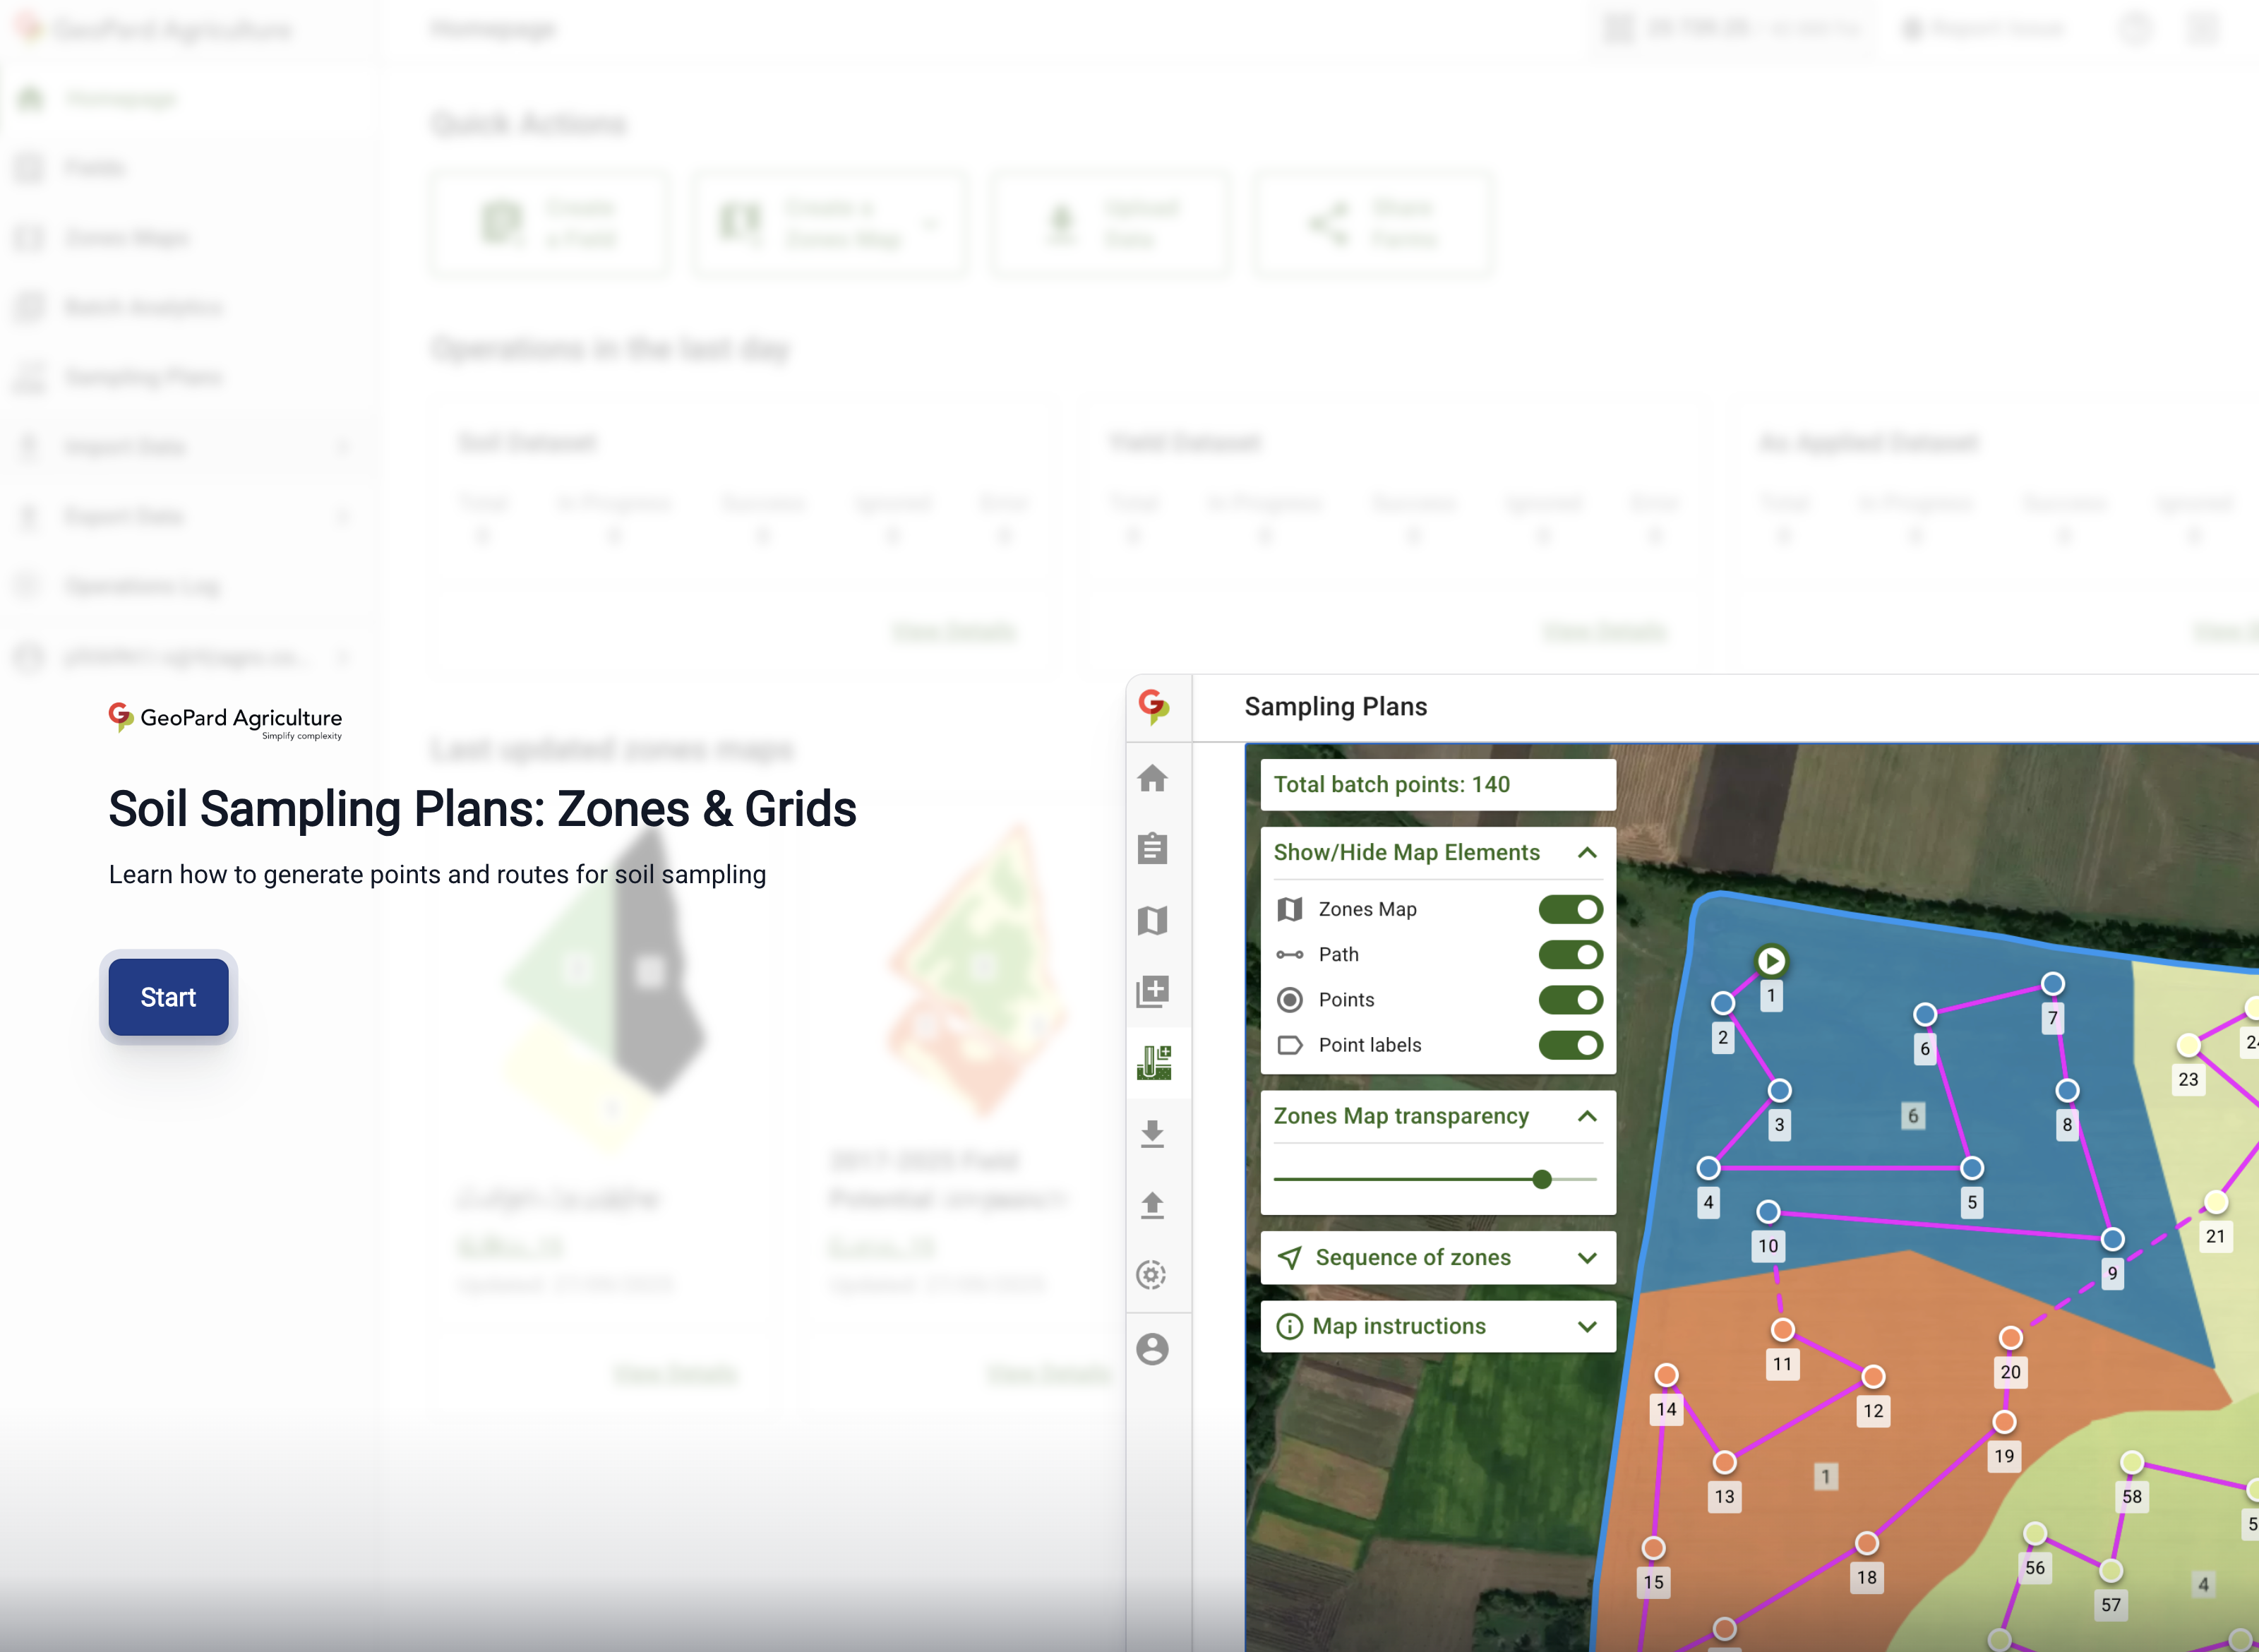
GeoPard-ohjelmisto tuo automaatiota, älykkyyttä ja yksinkertaisuutta maaperän näytteenottoprosessiin. GeoPard on suunniteltu maanviljelijöille, agronomeille, maaperälaboratorioille, jälleenmyyjille ja jälleenmyyjille. Se auttaa sinua luomaan optimoituja maaperän näytteenottosuunnitelmia ohjelmiston avulla vain muutamassa minuutissa – yhdelle pellolle tai koko tilalle. GeoPard-maaperänäytteenotto-ohjelmiston opetusohjelma, voit valita ruudukko- tai vyöhykepohjaisen näytteenoton välillä, valita ydin- tai yhdistelmämenetelmiä ja antaa tekoälypohjaisten algoritmien automaattisesti sijoittaa näytteenottopisteet, laskea reittejä, tulostaa laboratoriotarroja ja viedä käyttövalmiita karttoja.
1. Älykkäämpi suunnittelu, nopeammat tulokset
GeoPardin ohjelmiston työnkulku tekee maaperänäytteenoton suunnittelusta helppoa ja tehokasta:
- Aloita uusi suunnitelma – Valitse yksi tai useampi kenttä tai kopioi asetukset aiemmista suunnitelmista yhdenmukaisuuden varmistamiseksi.
- Valitse näytteenottotyyppi – Valitse ruudukkopohjainen näytteenotto tasaisen peiton saavuttamiseksi tai vyöhykepohjainen näytteenotto keskittyäksesi kenttävaihteluihin.
- Aseta esimerkkityyli – Valitse kustannustehokas komposiittimateriaali tai yksityiskohtaista maaperäanalyysiä varten ydinnäytteenotto.
- Pisteiden ja polun määrittäminen – GeoPardin älykäs logiikka sijoittaa pisteet käyttämällä mukautuvia algoritmeja, kuten Smart Recommendation, Core Line, N/Z tai W-kuvioita.
- Optimoi reititys – Valitse Älykäs optimaalinen polku automatisoiduille näytteenottimille tai vyöhykekohtainen reititys manuaalisille tiimeille.
- Tulosta ja vie – Tulosta mukautettuja laboratoriotarroja ja vie suunnitelmat KML- tai Shapefile-tiedostona GPS-navigointia varten.

2. Älykkäät ominaisuudet, jotka säästävät aikaa
GeoPardin tekoälypohjainen ohjelmisto mukautuu automaattisesti kunkin pellon muotoon, vaihteluun ja dataan. Voit hallita ruudukon kokoa, pisteiden määrää vyöhykettä kohden, näytesyvyyttä ja kiertokulmia – varmistaen tarkan mutta tehokkaan näytteenoton.
Usean lohkon suunnittelu antaa konsulteille tai suurille maatiloille mahdollisuuden luoda useita maaperänäytteenottosuunnitelmia yhdellä kertaa, mikä säilyttää yhdenmukaisuuden eri vuodenaikoina ja alueilla.
3. Toteuta suunnitelmia kentällä GeoPard Mobilen avulla
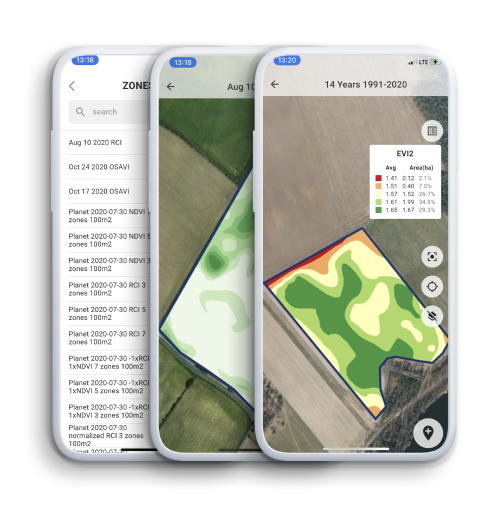
GeoPard-mobiilisovelluksen avulla kenttätiimit voivat suorittaa näytteenottoa saumattomasti. Voit tarkastella karttoja, navigoida kuhunkin pisteeseen ja merkitä näytteet suoritetuiksi – jopa offline-tilassa. Sovellus tukee myös reaaliaikaista seurantaa, muistiinpanojen tekemistä ja etikettien tulostusta suoraan mobiililaitteista.
4. Yksinkertainen nimeäminen ja vienti
GeoPard yksinkertaistaa merkintöjä automaattisilla vyöhyke- tai pistepohjaisilla malleilla. Käyttäjät voivat ladata ja tulostaa valmiita PDF-etikettejä maapusseille tai laboratorionäytteille, jolloin jokainen ydinnäyte on jäljitettävissä. Suunnitelmat ja reitit voidaan myös viedä navigointisovelluksiin, mikä varmistaa sujuvan toteutuksen suunnittelusta laboratorioon toimitukseen.
5. Miksi ammattilaiset valitsevat GeoPard-maaperänäytteenotto-ohjelmiston
- NopeusLaadi maaperänäytteenottosuunnitelmat minuuteissa.
- TarkkuusÄlykkäät algoritmit optimoivat jokaisen näytteenottopisteen.
- JoustavuusTukee sekä ruudukko- että vyöhykenäytteenottoa, ydin- ja yhdistelmämenetelmiä.
- SkaalautuvuusSuunnittele yhdelle tai sadoille pelloille.
- KenttätehokkuusOffline-navigointi ja reaaliaikainen edistymisen seuranta.
GeoPard muuttaa maaperänäytteenoton virtaviivaiseksi, datalähtöiseksi työnkuluksi. Tekoälysuunnittelun, älykkään reitityksen ja integroitujen mobiilityökalujen avulla se auttaa käyttäjiä keräämään luotettavampaa maaperätietoa – nopeammin ja johdonmukaisemmin. Se tekee automatisoidusta maaperänäytteenoton suunnittelusta älykkäämpää, nopeampaa ja valmiimpaa täsmäviljelyn tulevaisuutta varten.
Käytännön näkökohtia toteutukseen
Vuonna 2025 tehdyssä tutkimuksessa havaittiin, että yli 30% epäonnistuneista tarkkuusviljelyprojekteista johtui heikosta tietojen eheydestä tai ohjelmistojen ja laitteistojen välisistä yhteensopimattomuuksista. Tämä korostaa, kuinka tärkeitä seuraavat käytännön seikat ovat automatisoitua näytteenottosuunnittelua käyttöönotettaessa. Vaikka hyödyt ovat selvät, automatisoidun näytteenottosuunnittelun onnistunut käyttö riippuu muutamista keskeisistä käytännön tekijöistä:
1. Tiedon laatu on ratkaisevan tärkeää: Roskaa sisään, roskaa ulos. Automatisoitu suunnitelma voi olla vain niin hyvä kuin siihen syötetyt tiedot. Jos satokartoissa on GPS-virheitä tai jos maaperän kartoituskerros on vanhentunut, tuloksena olevat vyöhykkeet voivat olla harhaanjohtavia. Tarkkuusviljelyn asiantuntijat korostavat huolellista tiedonhallintaa: kerää ja kalibroi aina lähdedata.

Esimerkiksi huono satomittarin kalibrointi tai väärin merkityt pellot voivat johtaa myöhemmin huonoihin rehumääräyksiin. Eräässä laajennusartikkelissa viljelijöitä muistutetaan suoraan: “Olemme kaikki kuulleet sanonnan ‘roskaa sisään, roskaa ulos’. Epätarka tai huono data voi aiheuttaa seurauksia vuosiksi eteenpäin.” Toisin sanoen, käytä aikaa syötteiden puhdistamiseen ja validointiin ennen automatisoitujen suunnitelmien suorittamista.
2. Ohjelmistot ja alustat: Näitä työkaluja on saatavilla eri muodoissa. Jotkut ovat erillisiä työpöytäpohjaisia GIS-ohjelmia; toiset ovat pilvi- tai mobiilisovelluksia. Monet tarkkuusviljelyn pilvialustat (esim. Trimble Ag Software, Climate FieldView, FarmLogs tai erikoistyökalut, kuten GeoPard tai AgLeader SMS) sisältävät nyt automatisoituja näytteenottomoduuleja.
Viljelijöiden tai konsulttien tulisi valita alusta, joka integroituu hyvin heidän olemassa oleviin järjestelmiinsä. Sen tulisi tuoda yleisiä datamuotoja (shapefile-tiedostot, tuottotiedostot .csv, kuvat) ja viedä tiedot GPS-laitteisiin tai karttasovelluksiin. Ota huomioon myös kustannukset/tilaushinta: jotkut palvelut veloittavat sopimuksesta tai eekkeristä.
3. Laitteisto- ja vientiyhteensopivuus: Suunnitelma on hyödyllinen vain, jos näytteenottajan on mahdollista seurata sitä. Varmista, että tulostusmuoto (kartat, GPS-tiedosto tai sovellusdata) toimii kenttälaitteidesi kanssa. Monet järjestelmät vievät tiedot suoraan mobiilitabletteihin tai RTK-GPS-työkaluihin. Toiset saattavat tarjota KML- tai shape-tiedostoja, jotka voidaan ladata yleisiin navigointisovelluksiin. Tarkista, että laboratoriotarrat ja datalehdet vastaavat maaperälaboratoriosi odotuksia. Pohjimmiltaan koko ketju – suunnittelusta näytteenottoon ja laboratorioanalyysiin – tulisi olla yhteydessä toisiinsa.
4. Integrointi tarkkuusviljelyn työnkulkuun: Maaperänäytteenotto on yksi vaihe täsmäviljelyn laajemmassa syklissä. Suunnittelun (Plan) jälkeen tulee Näytteenotto (kenttätyön suorittaminen) → Analysointi (näytteiden lähettäminen laboratorioon, tulosten hankkiminen) → Määräys (tietojen käyttö levityskarttojen laatimiseen) → Levitys (muuttuva levitysmäärä pellolla). Automaattisen suunnittelun tulisi sopia saumattomasti tähän sykliin.
Esimerkiksi kun tulokset palautuvat, tiedot tulisi syöttää ravinteiden hallintaohjelmistoon tai VR-lannoitetyökaluihin. Hyvä suunnitteluohjelmisto integroituu usein näihin järjestelmiin. MSU Extension huomauttaa, että näytteenoton jälkeen tulosten visualisointi mahdollistaa tehokkaan levityksen: esimerkiksi viljelijät voivat vaihdella kalkki- tai lannoitemääriä eri vyöhykkeiden välillä laboratoriokarttojen perusteella.
5. Käyttäjien koulutus ja sitoutuminen: Lopuksi, automatisoidun suunnittelun käyttöönotto tarkoittaa luottamusta teknologiaan. Maatilojen johtajat ja agronomit saattavat tarvita koulutusta ymmärtääkseen, miten vyöhykkeet luodaan. On viisasta aloittaa pilottikokeilla: aja automatisoitua suunnitelmaa rinnakkain kokeillun manuaalisen suunnitelman kanssa yhdellä pellolla ja vertaa tuloksia.
Ajan myötä, kun käyttäjät näkevät säästyneen ajan ja (mieluiten) parantuneen tasaisuuden, itseluottamus kasvaa. Monissa tapaustutkimuksissa viljelijät huomaavat, että objektiivisesti johdetut vyöhykkeet usein vastaavat heidän intuitiottaan jälkikäteen – mutta niiden tuottaminen vaatii paljon vähemmän vaivaa.
Automatisoidun näytteenoton tulevaisuuden trendit
Vuoteen 2025 mennessä markkinaennusteiden mukaan autonomisten peltorobottien ja tarkkuusmaaperäsuunnittelutyökalujen yhteenlasketut markkinat ylittävät 1,2 miljardia Yhdysvaltain dollaria ja kasvavat kaksinumeroisin vuosittaisin luvuin. Samaan aikaan alustavat kokeet osoittavat, että robottinäytteenottajat pystyvät osumaan GPS-pisteisiin alle 10 cm:n virheellä, mikä on parempi kuin manuaaliset työryhmät tiheän kasvillisuuden alla. Nämä signaalit osoittavat, mihin alan on menossa. Maaperänäytteenottoala kehittyy edelleen nopeasti. Automatisoitujen suunnittelualgoritmien lisäksi näemme horisontissa useita jännittäviä trendejä:
1. Tekoäly ja koneoppiminen: Yksinkertaisen klusteroinnin lisäksi sovelletaan edistyneitä tekoälymenetelmiä. Tutkijat kehittävät esimerkiksi työkaluja, jotka hyödyntävät syväoppimista historiallisista satelliittikuvista maaperän olosuhteiden ennustamiseen ja näytteenottopisteiden ehdottamiseen. Mississippin osavaltionyliopisto on osa USDA-NIFA:n rahoittamaa 11 laitoksen projektia, jossa kehitetään "Satelliittipohjaista maaperän näytteenottosuunnittelua" (S3DTool).
Tämä järjestelmä käyttää syväoppimisalgoritmia monivuotisissa satelliittikuvissa suositellakseen automaattisesti näytteenottopaikkoja, oppien aiemmista satelliittidatoista, mitkä alueet tarvitsevat näytteenottoa. Jos nämä tekoälypohjaiset työkalut onnistuvat, ne voisivat tehdä suunnittelusta entistä autonomisempaa ja ennakoivampaa ottaen huomioon sään ja satojen hienovaraiset vaihtelut ajan kuluessa.
2. Reaaliaikaiset ja proksimaalianturit: Tutkijat ja yritykset tutkivat liikkeellä olevia antureita, jotka voisivat vähentää fyysisten ytimien tarvetta. Esimerkiksi laitteisiin asennetut optiset anturit voivat mitata sadon tai maaperän heijastavuutta jatkuvasti. Pellon poikki hinattavat sähkönjohtavuusanturit voivat luoda maaperän rakennekarttoja lennossa.
Tulevaisuudessa on mahdollista, että kylvökone tai ruisku kuljettaa mukanaan maaperänäytteitä ottavia luotaimia, jotka ottavat näytteitä automaattisesti koneen liikkuessa. Nämä tiedot voisivat syöttää suoraan suunnittelujärjestelmään (tai jopa korvata erilliset näytteenottonäytteet) lähes jatkuvaa maaperän kartoitusta varten. Kuten eräässä tarkkuusviljelyä käsittelevässä blogissa todetaan, meillä on jo antureita, kuten Greenseeker tai Veris EC, jotka luovat erittäin hienojakoisia karttoja – trendinä on yhdistää ne reaaliaikaiseen analytiikkaan.
3. Autonominen robottinäytteenotto: Suunnittelun lisäksi on syntymässä täysin autonomisia näytteenottimia. Jotkut maatilat ottavat käyttöön robottiajoneuvoja keräämään näytteitä tarkasti suunnitelluista GPS-pisteistä teknikon ja anturin sijaan. RogoAgin kaltaiset yritykset markkinoivat jo itseohjautuvia maaperänäytteenottimia, joissa on RTK-GPS-ohjaus, jotta ne osuvat tarkkoihin paikkoihin joka kerta (kenttäkokeissa robottinäytteenottimilla saavutettiin parempi tarkkuus ja johdonmukaisuus kuin ihmisoperaattoreilla).
Näiden robottien yleistyessä näytteenoton työnkulusta voi tulla todellakin manuaalinen: automatisoitu suunnittelu → robotin käyttöönotto → automatisoitu kairanäytteiden kerääminen → näytteiden merkitseminen. Tämä lisää huomattavasti maaperän testauksen läpimenoa. Vaikka robotiikka (rikkaruohojen kitkemisessä, tiedustelussa jne.) on vielä uutta, asiantuntijatutkimukset viittaavat siihen, että se on kasvussa – ja maaperän näytteenotto sopii luonnollisesti automatisointiin, koska jokainen kairanäytteenottopaikka on GPS-piste.
4. Integroidut päätöksentekoalustat: Lopuksi odotamme näytteenottosuunnittelun olevan osa yhä laajempia integroituja maatilan hallintajärjestelmiä. Tulevaisuuden alustat eivät välttämättä ainoastaan suunnittele näytteenottopisteitä, vaan analysoivat palautettua dataa välittömästi, linkittyvät lannoitemarkkinoihin, sääennusteisiin ja agronomisiin malleihin.
Yksi visio on esimerkiksi järjestelmä, joka seuraa maaperän terveydentilan trendejä vuodesta toiseen ja säätää näytteenoton tiheyttä automaattisesti aiempien trendien tai satoriskin perusteella. Tämä edellyttää datayhteyksiä – tekoälypohjaista analytiikkaa, pilvipalveluita ja IoT-yhteyksiä. Lyhyesti sanottuna tulevaisuuden "älykäs maatila" käsittelee maaperän näytteenottoa jatkuvana, automatisoituna prosessina, joka on integroitu kaikkeen GPS-traktoreista säätietojen syöttöön.
Johtopäätös
Automatisoitu maaperänäytteenoton suunnittelu edustaa maatalouden ja datatieteen voimakasta yhdistymistä. Hyödyntämällä paikkatietojärjestelmää, sensoreita ja älykkäitä algoritmeja se muuttaa maaperänäytteenoton työläästä tehtävästä tehtävästä nopeaksi, tarkaksi ja skaalautuvaksi prosessiksi. Näitä työkaluja käyttävät maanviljelijät ja agronomit voivat saada tarkempia kuvia maaperän hedelmällisyydestä ja säästää samalla työvoimaa ja kustannuksia. Käytännössä tämä tarkoittaa rikkaampia maaperäkarttoja, paremmin kohdennettua lannoitusta ja lopulta terveellisempiä satoja ja maaperää.
Tarkkuusviljelyn kehittyessä odotamme maaperänäytteenoton integroituvan entistä tiiviimmin reaaliaikaiseen analytiikkaan ja robotiikkaan. Tällä hetkellä jopa perusautomaattinen suunnittelu antaa merkittävän edun: suunnitelmat, jotka aiemmin kestivät tunteja, voidaan tehdä minuuteissa varmuudella siitä, että jokainen pellon kolo otetaan huomioon. Jokaiselle viljelijälle, joka on kiinnostunut älykkäämmästä ravinteiden hallinnasta, automatisoidun maaperänäytteenottosuunnittelun ymmärtäminen ja käyttöönotto on tärkeä askel kohti parempaa tehokkuutta ja kestävyyttä.
Maaperän tiedot




 English
 German
 Ukrainian
 French
 Kazakh
 Portuguese
 Spanish
 Arabic
 Swedish
 Serbian
 Romanian
 Norwegian
 Finnish
 Lithuanian
 Estonian
 Latvian
 Croatian
 Slovenian
 Slovak
 Japanese
 Polish
