
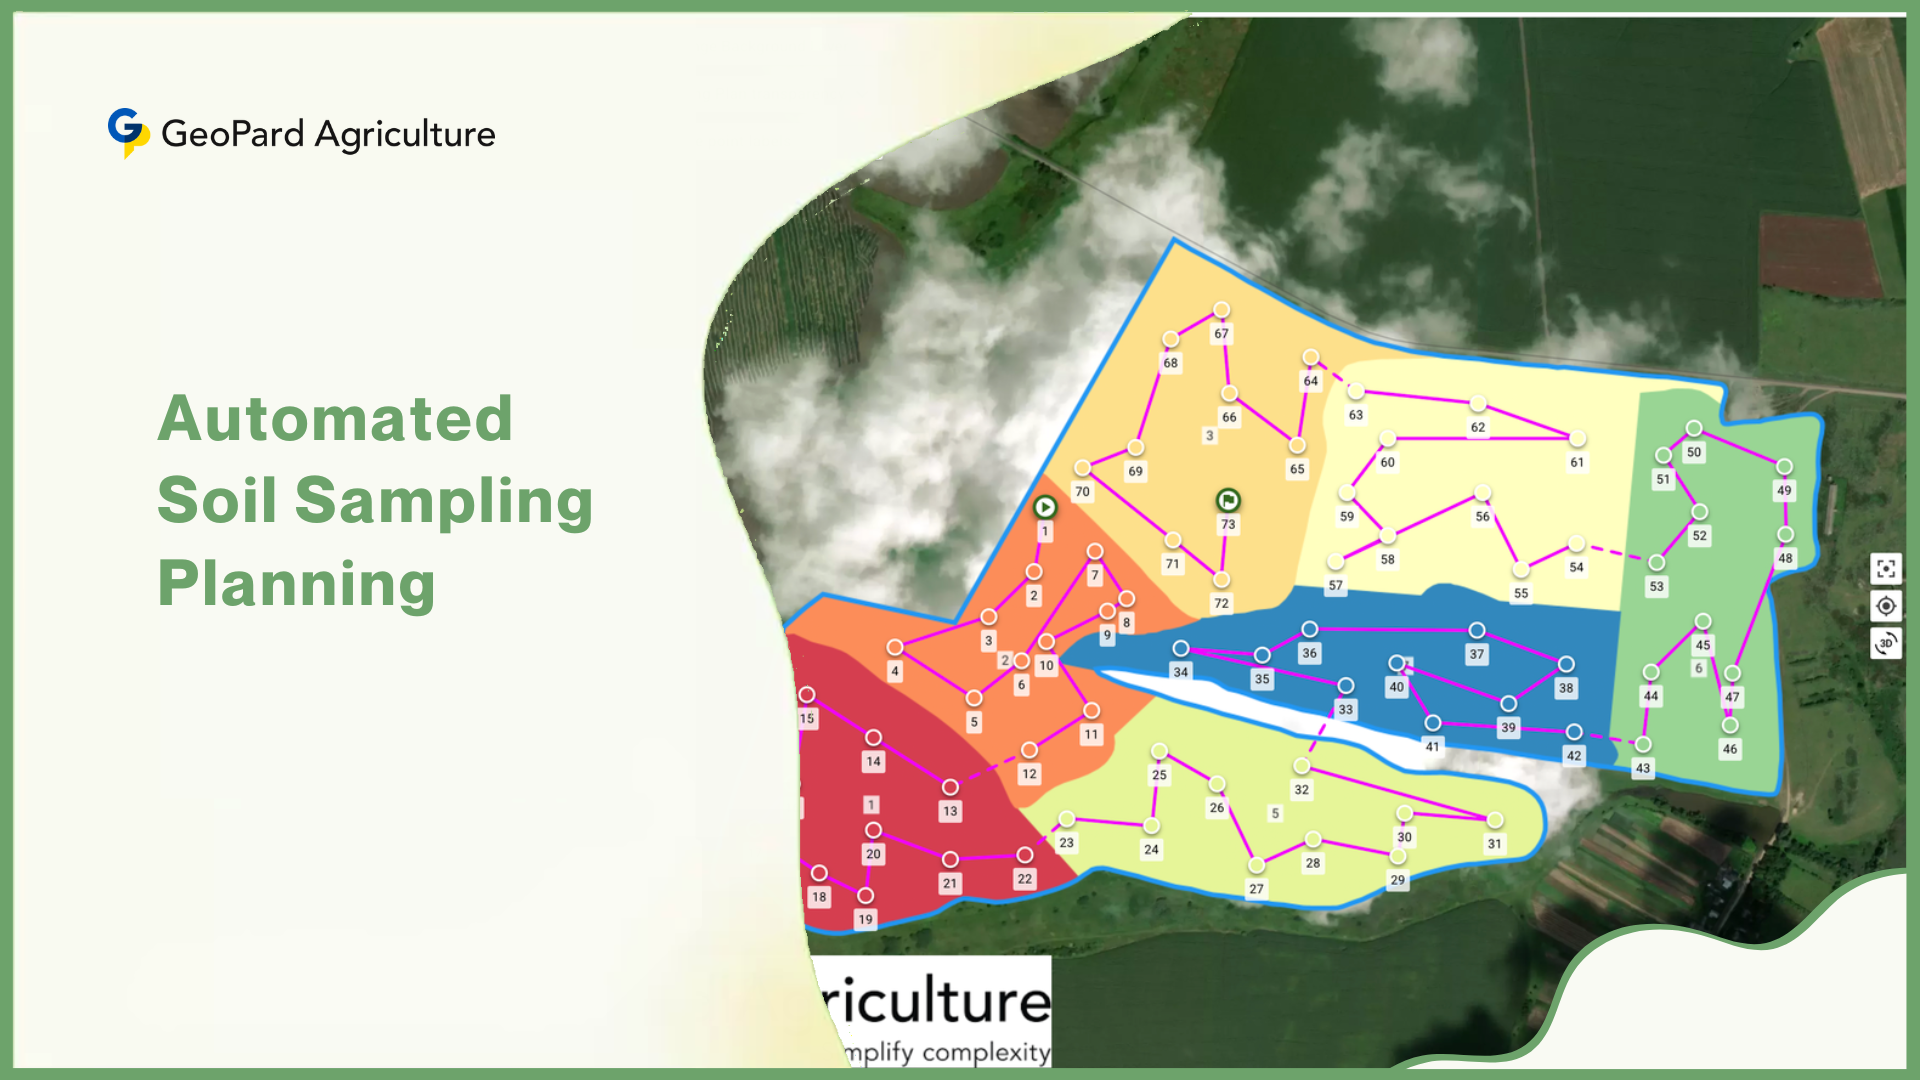


Automatiseeritud mullaproovide võtmise planeerimine on kaasaegne täppispõllumajanduse tehnika, mis kasutab tarkvara ja algoritme põllupõldude jaoks optimeeritud proovivõtuskeemide kavandamiseks. Proovivõtukohtade käsitsi valimise asemel (näiteks põllul ruudustikus kõndides või subjektiivseid tsoone joonistades) sisestavad automatiseeritud süsteemid erinevaid andmekihte (kaardid, ajaloolised saagid, satelliidipildid jne) ja arvutavad välja, kust mullaproove võtta.
Lühidalt, see asendab suure osa oletustest ja käsitsi tehtavast tööst andmepõhise teadusega. Kaasaegsed tööriistad suudavad “koostada mullaproovivõtu plaane minutitega ühel või mitmel põllul”, valides ruudustiku või tsooniproovivõtu valikud ja kasutades “nutikaid algoritme punktide paigutamiseks ja teekonna marsruudi määramiseks”. Eesmärk on täpselt jäädvustada mulla varieeruvust, minimeerides samal ajal aega, kulusid ja tööjõudu põllul.
Mille poolest see erineb traditsioonilisest proovivõtmisest?
Traditsioonilised proovivõtumeetodid hõlmasid sageli põllu jagamist võrdseteks lahtriteks (ruudustikuvalim) või heuristilisteks tsoonideks ja seejärel igast tsoonist kindla arvu südamike kogumist. Näiteks ruudustikuvalim jagab põllu tavaliseks ruudustikuks (sageli 1–5 aakri suurused lahtrid) ja võtab igast lahtrist mulla südamikud. Kuigi seda kasutatakse laialdaselt, võib see tähendada sadu proove ja väga suuri tööjõukulusid: ühtlaselt paigutatud ruudustik võib anda suure hulga sonde, mis suurendab nii kogumise kui ka laboritöö aega ja kulusid.
Samamoodi tugines tsoonide valim agronoomi hinnangule, et joonistada kaardid “majandamistsoonidest” (aladest, mida eeldati olevat sarnased), kuid see oli subjektiivne ja võis varjatud mustreid märkamata jätta. Seevastu automatiseeritud planeerimine kasutab andmeid (nt saagikaardid, mullauuringud, satelliidi NDVI-pildid või elektrijuhtivuse skaneeringud), et tuvastada tegelikke varieeruvuse mustreid. Tegelikult võimaldab see arvutitel määrata, kust tuleks võtta väikesed mullaproovid, et lõplikud laborikatsed esindaksid põldu kõige paremini.
Automatiseeritud mullaproovide võtmise planeerimise põhieesmärk on lihtne: maksimeerida andmete kvaliteeti ja ülevaadet, minimeerides samal ajal pingutust ja kulusid. Hea proovivõtt tabab põllu tegeliku varieeruvuse, võimaldades hiljem täpset väetamist või lupjamist. Samal ajal on tuhandete ebavajalike proovide võtmine raiskav. Automatiseeritud planeerimine otsib statistilist “magusat kohta” – piisavalt punkte viljakuse täpseks kaardistamiseks, kuid mitte rohkem kui vaja.
Praktikas tähendab see suurt andmete täpsust ja rakendatavaid tulemusi minimaalse aja ja rahaga. Näiteks näitas üks hiljutine uuring, et põllu jagamine homogeenseteks haldusvöönditeks võimaldas põllumeestel vähendada vajalikke mullaproove 50–75% võrra, ohverdamata teavet.
Selline efektiivsuse kasv toetab otseselt suuremat kasumit ja väiksemat keskkonnamõju. Põllumajandusteadlased rõhutavad tõepoolest, et täpne mullaharimine (sealhulgas hoolikas proovivõtt) võib suurendada tootlikkust ja vähendada jäätmeid – see on kriitiline vajadus, kuna maailma rahvaarv läheneb 2050. aastaks 10 miljardile.
Automatiseeritud pinnase planeerimise süsteemi põhikomponendid
Hiljutistes täppispõllumajanduse kasutuselevõtu uuringutes teatas üle maailma enam kui 401 TP3 t suurfarmi, et nad kasutavad oma tavapärase tegevuse osana täiustatud andmekihte, näiteks satelliidipilte või mulla elektrijuhtivuse kaarte (2024. aasta andmed). 2023. aastal ületas ülemaailmne täppispõllumajanduse turg 10 miljardit USA dollarit ning mulla- ja andmepõhised teenused kasvasid ligi 121 TP3 t aastas.
Need faktid rõhutavad, kuidas allpool kirjeldatud põhikomponendid ei ole teoreetilised, vaid tänapäevastes taludes üha tavalisemad tööriistad. Automatiseeritud mullaproovide võtmise planeerija koosneb tavaliselt kolmest osast:
- andmesisendid,
- analüüsi algoritmid ja
- väljundid/tulemused.
Iga osa kombineeritakse, et muuta töötlemata väliandmed kasutusvalmis proovivõtuplaaniks.
A. Andmete sisestamine ja integreerimine
Automatiseeritud planeerimistarkvara kasutab mitmesuguseid väliandmeid. Levinumad sisendid on järgmised:
1. Geospatiaalsed kaardid: Need annavad arvutile teada, kus ja kuidas põld füüsiliselt varieerub. Näideteks on digitaalsed põllupiirid (sageli shape-failide või KML-failidena) ja topograafilised/kõrgusmudelid (DEM-andmed). Kõrgus mõjutab mulla niiskust ja toitainete jaotust, seega planeerijad kaaluvad kõrgeid ja madalaid alasid sageli erinevalt. Võimaluse korral saab sisendiks kasutada ka talu GIS-kihte, näiteks olemasolevaid haldustsoone.

2. Varasemad pinnasekatsete andmed: Varasemad mullaanalüüsi tulemused (näiteks pH, lämmastiku, fosfori, kaaliumi, orgaanilise aine kaardid) on äärmiselt väärtuslikud. Need näitavad otseselt, kus on mulla viljakus madal või kõrge. Planeerijad võivad importida varasemaid laboritulemusi kaartide või arvutustabelitena. Kui talu on aastaid katseid teinud, aitab see ajalugu plaani teadaolevate probleemkohtadega kohandada.
3. Saagikaardid: Paljudel taludel on eelmiste hooaegade kombainide saagikuse monitorid. Kihid, mis näitavad, millised põllu osad annavad pidevalt kõrge või madala saagi, võivad viidata aluseks olevatele mullaerinevustele. Näiteks võivad põllu osad, mis on alati olnud madala saagikusega, olla toitainetevaesed; valimiplaneerijad kasutavad selliste alade leidmiseks saagikuse sageduskaarte. Soovitatav on kombineerida mitme aasta saagikuse andmeid, et ühe aasta ebatavaline ilm (üleujutus, põud) ei moonutaks plaani.
4. Kaugseireandmed: Satelliidi- või droonipildid põllukultuurist on hindamatud palja silmaga nähtamatute mustrite tuvastamiseks. Taimestiku indeksid, nagu NDVI (normaliseeritud erinevuse taimestiku indeks) või NDRE, kajastavad taimede elujõudu, peegeldades sageli mullaviljakust või niiskust. Pilvivaba suvine NDVI kaart võib esile tõsta püsivalt parema või halvema põllukultuuri kasvuga alasid. Paljud planeerijad kasutavad ka õhust või droonidelt tehtud multispektraalseid pilte. Lisaks annavad proksimaalsed sensorkaardid, näiteks elektromagnetiline juhtivus (ECa), teavet mulla tekstuuri ja soolasisalduse kohta, mis sageli korreleeruvad viljakusega.
Praktikas lubavad head planeerijad kasutajatel neid kihte importida või linkida. Näiteks võib pilvepõhine tööriist lubada põllumehel üles laadida põllupiiri shapefile'i ja seejärel sama põllu NDVI-pildi ja saagikuse kaartide peale kanda. Seejärel analüüsib tarkvara neid koos.
Nagu üks laiendusjuhend märgib, on mulla omadused, nagu orgaaniline süsinik, elektrijuhtivus (ECa), mulla tekstuur (liiv/muda/savi), topograafia, aerofotod ja indeksid nagu NDVI, osutunud kõik kasulikuks haldusvööndite piiritlemisel. Nende andmekihtide ühte süsteemi koondamise abil saab planeerija enne proovivõtupunktide valimist “näha” põllu varieeruvuse suurt pilti.
B. Planeerimisalgoritm ja loogika
Automatiseeritud mullaproovide võtmise keskmes on algoritmid. Alates 2025. aastast integreerivad paljud kommertsplatvormid masinõppe klastrite moodustamise tehnikaid, hübriidseid statistilisi mudeleid või PCA-põhist tsoonide genereerimist. Nende toimivust hinnatakse sageli ristvalideerimise teel, kasutades varjatud mullaandmeid, kusjuures kasutajad teatavad kuni 15–20% paranemisest dispersiooni tabamisel võrreldes vanade meetoditega. Allpool on näidatud, kuidas tüüpilised meetodid toimivad:
1. Tsoonipõhine (klasterdatud) valimSee on kõige levinum meetod. Süsteem kasutab sisendkaartidel klasterdamisloogikat, et jagada väli eraldi tsoonideks, mis on sisemiselt sarnased. Näiteks võib see kombineeritud andmekihtidel (nt saagikus + NDVI + mullaandmed) käivitada k-keskmiste klasterdamise, et moodustada 3–6 “majandamistsooni”. Kuna iga tsooni eeldatakse olevat üsna ühtlane, on vaja ainult mõnda valimit tsooni kohta.
Seejärel jaotab tarkvara iga tsooni piires valimipunktid (sageli väikese ruudustiku või juhuslike punktidena), et jäädvustada järelejäänud varieeruvus. Kaasaegsed tööriistad võimaldavad kasutajal sageli erinevaid andmekihte kaaluda või tsoonide arvu reguleerida. Mõned kasutavad andmete vähendamiseks ja seejärel tulemuste klasterimiseks esmalt PCA-d (Principal Component Analysis).

2. Ruudustiku valim: Selles režiimis asetab tarkvara põllule lihtsalt tavalise ruudustiku ja genereerib iga ruudustiku keskpunkti punkti. Kasutajad saavad määrata ruudustiku suuruse (nt 1,5 aakrit) või punktide koguarvu. Planeerija saab ruudustiku tihedust kohandada ka muutuva maastiku korral: näiteks väiksemad ruudud küngastel, kus varieeruvus on suurem, ja suuremad ruudud tasasel pinnal. Eeliseks on ühtlane katvus ilma eelarvamusteta.
Negatiivne külg on see, et väga peen ruudustik tähendab paljusid proove, kuid jämeda ruudustiku puhul võivad detailid puududa. Automatiseeritud süsteemid aitavad valida mõistliku vahekauguse – näiteks uuringud näitavad, et 1-aakrine ruudustik tabab umbes 80% põllu varieeruvust, samas kui 2,5-aakrise ruudustiku täpsus on ~76%. Mõni tarkvara annab tagasisidet oodatava täpsuse või katvuse kohta valitud ruudustiku põhjal.
3. Suunatud (sihipärane) proovivõtt: Mõnel põllul on teadaolevaid probleeme (nt soolased laigud, väikese saagikusega “surnud tsoonid” või tihenenud alad). Automaatne planeerija saab neid arvesse võtta, paigutades sinna lisapunkte. Näiteks kui satelliidipildid või Euroopa Komisjoni kaart näitavad soolsuse kuuma kohta, võib kasutaja anda tööriistale käsu lisada proove sellest piirkonnast. See tagab, et probleemsetest piirkondadest võetakse intensiivsemalt proove.
4. Statistilised kontrollid: Kõikide meetodite aluseks on statistiline alus. Planeerijad tagavad sageli, et valimite arv ja asukoht vastavad representatiivsuse põhilistele statistilistele nõuetele. Näiteks võivad nad kontrollida, kas igal tsoonil on minimaalne pindala või et valimid on hajutatud, et vältida klastrite teket.
Mõned kasutavad Monte Carlo simulatsioone või ruumilist statistikat, et kinnitada, et plaani ülesehitus tõenäoliselt kajastab põllu varieeruvust. Eesmärk on vältida kallutatud valimit; punktide automaatse genereerimise abil kõrvaldab süsteem levinud “mugavusvalimi” probleemi (proovide võtmine ainult kohtades, kus on lihtne kõndida) ja järgib selle asemel andmete dikteeritud süstemaatilisi või juhuslikke mustreid.
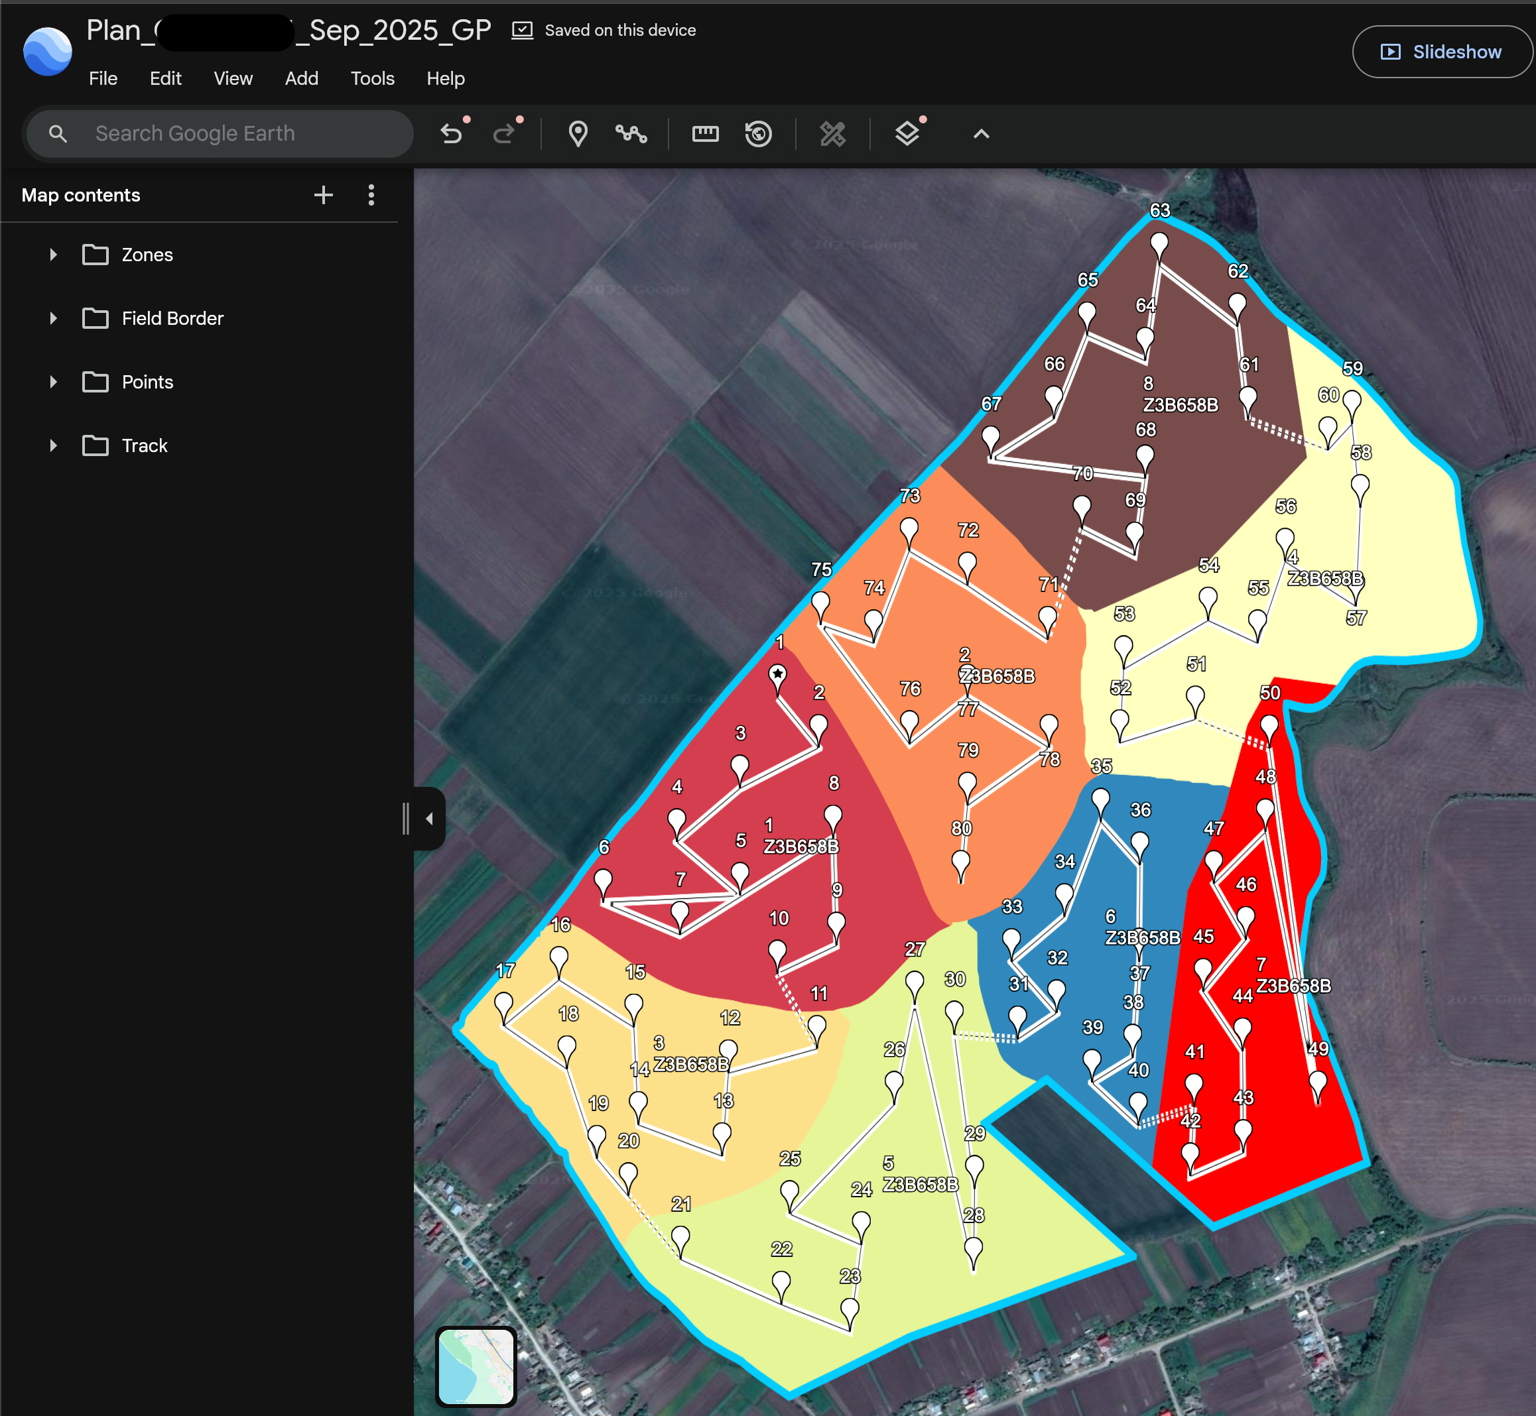
Paljudes süsteemides käivitub algoritm üks kord pärast kõigi kihtide ja parameetrite määramist. Näiteks pilvepõhine rakendus võib käivituda sekunditega ja väljastada iga tsooni punaste ja kollaste punktide kaardi (vt allolevat joonist). Need punktid tähistavad kohti, kust tuleks mullaproovid võtta.
Sisemiselt võib programm punktide paigutuse tasakaalustamiseks kasutada tavalisi klastrite moodustamise tööriistu (nt K-keskmised, hägusad c-keskmised) või kohandatud heuristikat. Kui tsoonid on määratletud, kasutavad paljud tööriistad iga tsooni sees lihtsaid geomeetrilisi mustreid (nt põhijooned või siksakid), et tegelikke valimipunkte laiali ajastada.
C. Väljundid ja tulemused
2024. aasta uuringutes teatas enam kui 70% täppispõllumajanduse teenuseid pakkuvat ettevõtet, et automatiseeritud eksport (GPS-marsruudid, laborimärgiste lehed) oli ühed enim hinnatud funktsioonid. Sujuv üleandmine plaanilt põllule on muutumas põllumajandustarkvara eristavaks tunnuseks. Automatiseeritud proovivõtu planeerija lõppväljundiks on tavaliselt konkreetsete juhiste kogum välimeeskonnale, mis sisaldab:
1. Georeferentseeritud proovivõtukohtade kaart: Tavaliselt on see kaart (PDF, GIS-kiht või mobiilirakenduse marsruut), mis näitab iga mullaproovi asukohta GPS-koordinaatide abil. See võib kuvada värvilisi tsoone ja nummerdatud punkte. Välitehnikud kasutavad seda kaarti tahvelarvutis või väljaprindil põllul navigeerimiseks. Mõned süsteemid ekspordivad kaarti isegi populaarsetesse GPS-NAV-rakendustesse või vormingutes (näiteks ISOXML), mis laadivad automaatselt täppispõllunduse peakomplektidesse.
2. Proovivõtuprotokoll/töökäsk: See on kirjalik juhend, mis kirjeldab plaani elluviimist. Tavaliselt sisaldab see juhiseid proovi tiheduse (nt “võta 5 südamikku tsooni kohta”), sügavuste (nt 0–6 tolli, 6–24 tolli), vajalike proovivõtuvahendite ja märgistamistavade kohta. See võib näidata, millised punktid on “südamiku” proovid (igaüks võetakse eraldi) või “komposiit” (mitu alamsüdamikku segamini). Tarkvara saab genereerida laborisilte või kotisilte, millel on igale punktile vastavad unikaalsed ID-d.
3. Andmete impordi mallid: Pärast proovide kogumist ja laboris testimist tuleb tulemused planeerijaga uuesti integreerida. Paljud süsteemid pakuvad Exceli või CSV malli, kuhu saab laboritulemusi sisestada rida-realt (üks rida punkti kohta). Malli tagasi üleslaadimisel ühendab tarkvara mullaandmed automaatselt kaardikoordinaatidega. See sulgeb tsükli, võimaldades mullaomaduste kaartide kohest genereerimist. Automatiseeritud planeerijad tegelevad sellega sageli sujuvalt, nii et uued andmed edastatakse otse talu GIS-i või VRA-süsteemi (muutuva normiga rakendus).
Need väljundid tagavad, et plaani saab ellu viia minimaalse segadusega ja et andmed on otsuste tegemiseks valmis. Mõned täiustatud tööriistad prindivad isegi GPS-juhiste faile ja laborisilte automaatselt. Võti peitub integreeritud töövoogus: kui andmed on süsteemis, teeb planeerija raske analüüsitöö ära ja annab meeskonnale lihtsalt selged juhised.
Automatiseeritud mullaproovide võtmise planeerimise töövoog (samm-sammult)
2025. aastaks teatavad suured täppispõllumajanduse tarkvara pakkujad, et enam kui 60% nende kasutajast loob mullaproovivõtu plaane osana rutiinsetest toimingutest. Paljud põllumehed käsitlevad proovivõtu planeerimist nüüd pigem standardse iga-aastase sammuna kui eriprojektina. See kasvav kasutuselevõtt rõhutab alloleva töövoo mõistmise olulisust. Tüüpiline automatiseeritud mullaproovivõtu projekt järgib selget sammude jada. Need on sageli planeerimisrakendusse sisse ehitatud juhendatud protsessina:
i. Määratlege eesmärgid: Enne planeerimist täpsustab kasutaja, miks ta proove võtab. Kas selleks on vaja koostada üksikasjalik toitainete kaart muutuva normiga väetamiseks? Mulla tervise lähteseisundi kindlaksmääramiseks? Haiguspuhangu piirkonna uurimiseks? Selged eesmärgid (nt “N-väetise tsoonide optimeerimine” või “Lubjanormi vajaduste kontrollimine”) aitavad suunata hilisemaid seadeid.

ii. Andmete üleslaadimine ja kihi valik: Järgmisena laadib kasutaja üles või valib kasutatavad ruumiandmete kihid. Näiteks: põllupiiride kaart (nõutav), millele lisanduvad saagikaardid, mullauuringud, NDVI-pildid, kõrgusmudelid jne. Sageli on tarkvara eelnevalt ühendatud pilveandmetega (satelliidipiltide kataloogid või talu varasemad andmed), seega peab kasutaja lihtsalt klõpsama, millised aastad või kihid lisada.
iii. Määrake parameetridSeejärel konfigureerib kasutaja valimi intensiivsuse. See võib olla sihtpunktide arv aakri kohta (nt 1 punkt 2 aakri kohta), soovitud tsoonide arv (näiteks 3 tsooni) või võrguruudu suurus. Kasutaja saab valida ka valimi tüübi (võrk vs. tsonaalne, tuum vs. komposiit). Mõned süsteemid võimaldavad kasutajal kihte kaaluda (nt anda tsoonide määratlemisel mulla pH-kaardile lisakaal). See samm kalibreerib algoritmi käitumist.
iv. Käivitusalgoritm (plaani genereerimine): Kui andmed ja parameetrid on määratud, teostab planeerija analüüsi. Sekundite või minutite jooksul töötleb see sisendkihte, piiritleb tsoonid või ruudud ja paigutab proovivõtupunktid. Tulemuseks on eskiisplaan. Kaasaegsed süsteemid võivad kuvada plaani 2D-kaarti või 3D-vaadet.
v. Ülevaatamine ja kohandamine (valikuline): Seejärel kontrollib kasutaja plaani. Enamik tarkvarasid võimaldab tsoonidel või punktidel klõpsata, et veenduda nende mõistlikkuses. Kasutaja saab vajadusel punkte käsitsi lisada või eemaldada (näiteks vältida ligipääsmatut märga ala või lisada punkt äsja tuvastatud külmale kohale). Mõned planeerijad lubavad punkte lennult nihutada või tsoone ühendada. Eesmärk on aga minimaalne käsitsi kohandamine – ideaalis on süsteemi esimene mustand korralik.
vi. Ekspordi planeerimine ja välitööde ettevalmistamine: Lõpuks eksporditakse valmis plaan vajalikes vormingutes. Kaart saadetakse väliseadmesse või GPS-seadmesse. Prinditakse laborisildid ja töökäsk. Sel hetkel saavad välitöötajad minna välja ja koguda täpselt näidatud proove. Kogu planeerimisetapp, mis varem võttis agronoomilt tunde või isegi päevi, on nüüd tarkvara abil kokku pakitud mõneminutiliseks tööks.
Suurte talude või ühistute puhul saab sama töövoogu korrata partiirežiimis. Paljud platvormid toetavad mitme põllu planeerimist, mis tähendab, et kasutaja valib korraga mitu põldu ja genereerib kõik oma proovivõtuplaanid koos. See lihtsustab ühelt katsepõllult sadade aakrite suuruse planeerimise laiendamist.
Automatiseeritud mullaproovide võtmise planeerimise peamised eelised
Hiljutised tööstusharu aruanded näitavad, et automatiseeritud planeerimist kasutavad talud on lühendanud oma mullaproovide võtmise planeerimise aega 80% või rohkem võrra ning paljud teatavad proovivõtuga seotud kulude vähenemisest esimesel hooajal 20–30% võrra. Need reaalsed tulemused peegeldavad allpool kirjeldatud eeliseid. Automatiseeritud mullaproovide võtmise planeerimine pakub traditsiooniliste meetoditega võrreldes mitmeid olulisi eeliseid:
1. Palju suurem efektiivsus: Projekteerimisprotsessi automatiseerimise abil saab see, mis varem võttis tunde või päevi, teha minutitega. Kui kõik andmekihid on sisestatud, käivitab tarkvara algoritmi peaaegu koheselt. Näiteks reklaamib üks platvorm, et paljude põldude proovivõtuplaane saab luua “minutitega”. See vähendab oluliselt tehnikute ja agronoomide aega. Praktikas genereerib üks planeerijaklõps kümneid täpse GPS-iga proovivõtupunkte, asendades töömahuka käsitsi kaardistamise.

2. Täiustatud täpsus ja objektiivsus: Andmepõhised plaanid kõrvaldavad inimliku eelarvamuse. Traditsioonilised silmaga joonistatud tsoonikaardid võivad varjatud varieeruvust kahe silma vahele jätta; automatiseeritud tsoonid põhinevad tegelikult mõõdetud andmemustritel. Algoritmid tagavad, et proovivõtupunktid hõlmavad süstemaatiliselt põllu mitmekesisust. Nagu MSU laiendusspetsialist märgib, on andmetel põhinevate haldustsoonide loomine “oluline tulemuste kehtivuse ja täpsuse tagamiseks”, kuna see arvestab tegelike ruumiliste erinevustega. Algoritmid tagavad, et proovivõtupunktid hõlmavad süstemaatiliselt põllu mitmekesisust.
3. Kulutõhusus: Proovide koondamise abil sinna, kus need loevad, võib üldiselt vaja minna vähem südamikke. Uuringud on näidanud, et head tsooniproovide võtmise plaanid võivad vähendada laborikulusid, nõudes 50–75% vähem proove. Iga mulla laborikatse maksab raha, seega säästab dubleerivate või mittevajalike testide vähendamine raha. Samuti säästab välitööde aja vähendamine (vähem kõndimisringe) tööjõudu või masinate kütust. Seega parandab automatiseeritud planeerimine mullakatsete investeeringutasuvust.
4. Parem otsustustugi: Kvaliteetne proovivõtt viib kvaliteetsemate väetiseettekirjutuste ja majandamisotsusteni. Näiteks saavad põllumehed ruumilise proovivõtu abil lubja ja toitainete kasutamist põllul erinevalt kohandada. Puudujäägikaartide (mis on saadud tihedast proovivõtust) visualiseerimine aitab “probleemseid alasid tõhusalt lahendada” ja “saavutada ruumiliselt varieeruvat toitainete kasutamist”. Lühidalt öeldes võimaldavad paremad mullaandmed täpsemaid fosfori, kaaliumi, lubja jne koguseid, suurendades saagikust või säästes sisendkulusid.
5. Skaleeritavus: Automatiseeritud planeerijaid on lihtne skaleerida. Need saavad hakkama ühe väikese põllu või kümnete põldudega ilma lisapingutusteta. Mitme põllu funktsioonid tähendavad, et konsultant saab automaatselt üles laadida 100 põldu ja genereerida 100 plaani. See sobib hästi suurtele taludele või põllumajandusteenustele, mis pakuvad ulatuslikke mullakatsetusi. Talutegevuse kasvades toimib sama töövoog ilma käsitsi koormust lisamata.
Automatiseeritud planeerimine muudab mullaproovide võtmise tülikast kohustusest sujuvamaks andmetöötlusprotsessiks. See annab põllumeestele ja agronoomidele võimaluse saada paremaid mullakaarte kiiremini ja odavamalt, mis omakorda parandab põllukultuuride väetamise ja maakorralduse tõhusust.
Kuidas GeoPardi tarkvara aitab automatiseeritud mullaproovide võtmise planeerimisel?
GeoPardi tarkvara toob mullaproovide võtmise protsessi automatiseerimise, intelligentsuse ja lihtsuse. Põllumeestele, agronoomidele, mullalaboritele, jaemüüjatele ja edasimüüjatele loodud GeoPard aitab teil tarkvara abil vaid minutitega luua optimeeritud mullaproovide võtmise plaane – ühe põllu või terve talu jaoks. GeoPardi mullaproovivõtu tarkvara õpetus, saate valida ruudustiku- või tsoonipõhise valimivõtmise vahel, valida põhi- või liitmeetodid ning lasta tehisintellektil põhinevatel algoritmidel automaatselt paigutada proovivõtukohad, arvutada marsruute, printida laborisilte ja eksportida kasutusvalmis kaarte.
1. Nutikam planeerimine, kiiremad tulemused
GeoPardi tarkvara töövoog muudab mullaproovide võtmise planeerimise lihtsaks ja tõhusaks:
- Alusta uut plaani – Valige üks või mitu välja või kopeerige järjepidevuse tagamiseks varasemate plaanide sätted.
- Valiku tüübi valimine – Ühtlase katvuse tagamiseks valige ruudustikupõhine valim või põllu varieeruvusele keskendumiseks tsoonipõhine valim.
- Näidisstiili määramine – Kuluefektiivsuse huvides valige komposiitmaterjal või detailseks pinnaseanalüüsiks südamikuproovid.
- Punktide ja tee seadistamine – GeoPardi nutikas loogika paigutab punktid adaptiivsete algoritmide abil, näiteks nutika soovituse, põhijoone, N/Z või W mustrite abil.
- Optimeeri marsruutimist – Valige automatiseeritud proovivõtjate jaoks nutikas optimaalne tee või käsitsi töötavate meeskondade jaoks tsoonpõhine marsruutimine.
- Printimine ja eksport – Printige kohandatud laborisilte ja eksportige plaane KML- või Shapefile-failina GPS-navigatsiooniks.

2. Nutikad funktsioonid, mis säästavad aega
GeoPardi tehisintellektil põhinev tarkvara kohandub automaatselt iga põllu kuju, varieeruvuse ja andmetega. Saate kontrollida võrgu suurust, punktide arvu tsooni kohta, proovivõtu sügavust ja pöördenurki, tagades täpse, kuid tõhusa proovivõtu.
Mitme põllu planeerimine võimaldab konsultantidel või suurtel taludel korraga luua mitu mullaproovivõtu plaani, säilitades järjepidevuse eri aastaaegadel ja piirkondades.
3. Viige GeoPard Mobile'i abil ellu plaane kohapeal
GeoPardi mobiilirakendus võimaldab välimeeskondadel proove sujuvalt võtta. Saate vaadata kaarte, navigeerida iga punkti juurde ja märkida proove võetuks – isegi võrguühenduseta. Rakendus toetab ka reaalajas jälgimist, märkmete tegemist ja siltide printimist otse mobiilseadmetest.
4. Lihtne sildistamine ja eksportimine
GeoPard lihtsustab märgistamist automaatsete tsooni- või punktipõhiste mallide abil. Kasutajad saavad alla laadida ja printida valmis PDF-silte mullakottide või laboriproovide jaoks, hoides iga südamiku jälgitavana. Plaane ja marsruute saab eksportida ka navigatsioonirakendustesse, tagades sujuva teostuse planeerimisest kuni laborisse tarnimiseni.
5. Miks professionaalid valivad GeoPardi mullaproovivõtu tarkvara
- KiirusKoostage mullaproovivõtu plaanid minutitega.
- TäpsusNutikad algoritmid optimeerivad iga proovivõtupunkti.
- PaindlikkusToetab nii ruudustiku- kui ka tsooniproovivõttu, põhi- ja liitmeetodeid.
- SkaleeritavusPlaneeri ühe või sadade põldude jaoks.
- Välitõhusus: Võrguühenduseta navigeerimine ja reaalajas edenemise jälgimine.
GeoPard muudab mullaproovide võtmise sujuvamaks ja andmepõhiseks töövooguks. Tehisintellektil põhineva planeerimise, nutika marsruudi ja integreeritud mobiilitööriistade abil aitab see kasutajatel koguda usaldusväärsemaid mullaandmeid – kiiremini ja järjepidevamalt. See muudab automatiseeritud mullaproovide võtmise planeerimise nutikamaks, kiiremaks ja valmis täppispõllumajanduse tulevikuks.
Praktilised kaalutlused rakendamiseks
2025. aasta uuring näitas, et üle 30% ebaõnnestunud täppispõllundusprojekti oli tingitud madalast andmete terviklikkusest või tarkvara ja riistvara mittevastavustest. See rõhutab, kui olulised on järgmised praktilised punktid automatiseeritud valimiplaneerimise juurutamisel. Kuigi eelised on selged, sõltub automatiseeritud valimiplaneerimise edukas kasutamine mõnest olulisest praktilisest tegurist:
1. Andmete kvaliteet on ülioluline: Prügi sisse, prügi välja. Automatiseeritud plaan saab olla sama hea kui sinna sisestatud andmed. Kui saagikaartidel on GPS-vead või kui mullauuringu kiht on aegunud, võivad saadud tsoonid olla eksitavad. Täppispõllunduse eksperdid rõhutavad hoolikat andmehaldust: koguge ja kalibreerige alati oma lähteandmed.

Näiteks võib halb saagikuse monitori kalibreerimine või valesti märgistatud põllud hiljem viia halbade retseptideni. Üks laiendusartikkel tuletab kasvatajatele otsekoheselt meelde: “Me kõik oleme kuulnud väljendit ‘prügi sisse, prügi välja’. Ebatäpsed või halvad andmed võivad avaldada tagajärgi paljudeks aastateks.” Teisisõnu, enne automatiseeritud plaanide käivitamist investeerige aega oma sisendite puhastamisse ja valideerimisse.
2. Tarkvara ja platvormid: Need tööriistad on saadaval erinevates vormides. Mõned on eraldiseisvad töölaua GIS-programmid; teised on pilve- või mobiilirakendused. Paljud täppispõllunduse pilveplatvormid (nt Trimble Ag Software, Climate FieldView, FarmLogs või spetsiaalsed tööriistad nagu GeoPard või AgLeader SMS) sisaldavad nüüd automatiseeritud proovivõtu mooduleid.
Põllumajandustootjad või konsultandid peaksid valima platvormi, mis integreerub hästi nende olemasolevate süsteemidega. See peaks importima tavalisi andmevorminguid (shapefile'id, saagikuse .csv-failid, pildid) ja eksportima GPS-seadmetesse või kaardistamisrakendustesse. Arvestage ka maksumuse/tellimuse suurusega: mõned teenused on tasulised paketi või aakri kohta.
3. Riistvara ja ekspordi ühilduvus: Plaan on kasulik ainult siis, kui proovivõtja suudab seda järgida. Veenduge, et väljundvorming (kaardid, GPS-fail või rakenduse andmed) ühildub teie väliseadmetega. Paljud süsteemid ekspordivad otse mobiilseadmetesse või RTK-GPS-tööriistadesse. Teised võivad pakkuda KML- või shape-faile, mida saab laadida üldistesse navigatsioonirakendustesse. Kontrollige, et labori sildid ja andmelehed vastaksid teie mullalabori ootustele. Põhimõtteliselt peaks kogu ahel – planeerimisest proovide kogumiseni ja laborianalüüsini – olema omavahel ühendatud.
4. Integreerimine täppispõllunduse töövoogu: Mullaproovide võtmine on üks samm täppispõllumajanduse laiemas tsüklis. Pärast planeerimist tuleb proovide võtmine (välitööde teostamine) → analüüsimine (prooviproovide saatmine laborisse, tulemuste saamine) → ettekirjutamine (andmete kasutamine pritsimiskaartide koostamiseks) → pritsimine (muutuva normiga pritsimine põllul). Automatiseeritud planeerimine peaks sellesse tsüklisse sujuvalt sobima.
Näiteks kui tulemused on saabunud, tuleks andmed ühendada toitainete haldamise tarkvara või VR-väetiste tööriistadega. Hea planeerimistarkvara integreerub sageli nende süsteemidega. MSU Extension märgib, et pärast proovide võtmist võimaldab tulemuste visualiseerimine tõhusat kasutamist: näiteks saavad põllumehed laborikaartide põhjal lubja- või väetisenorme tsoonide lõikes varieerida.
5. Kasutajate koolitus ja toetus: Lõpuks tähendab automatiseeritud planeerimise kasutuselevõtt usaldust tehnoloogia vastu. Põllumajandustootjate juhid ja agronoomid võivad vajada koolitust, et mõista, kuidas tsoone genereeritakse. On tark alustada pilootprojektidega: käivitada automatiseeritud plaan paralleelselt ühe põllu jaoks läbiproovitud ja tõestatud käsitsi planeeritud plaaniga ja võrrelda tulemusi.
Aja jooksul, kui kasutajad näevad kokku hoitud aega ja (ideaalis) paremat järjepidevust, kasvab ka nende enesekindlus. Paljudes juhtumiuuringutes leiavad kasvatajad, et objektiivselt tuletatud tsoonid on sageli pärast fakti kooskõlas nende intuitsiooniga – kuid nende tootmine nõuab palju vähem pingutust.
Automatiseeritud proovivõtmise tulevikutrendid
Turuprognooside kohaselt ületab autonoomsete põllurobotite ja täppis-mullaplaneerimisvahendite turg 2025. aastaks 1,2 miljardit USA dollarit, kusjuures aastane kasv on kahekohaline. Samal ajal näitavad varased katsetused, et robotproovivõtjad suudavad GPS-punkte tabada <10 cm veaga, edestades tiheda taimestiku all käsitsi võtmise meeskondi. Need signaalid näitavad, kuhu tööstusharu liigub. Mullaproovide võtmise valdkond areneb jätkuvalt kiiresti. Isegi automatiseeritud planeerimisalgoritmidest kaugemale näeme silmapiiril mitmeid põnevaid trende:
1. Tehisintellekt ja masinõpe: Lisaks lihtsale klastrite moodustamisele rakendatakse ka täiustatud tehisintellekti meetodeid. Näiteks töötavad teadlased välja tööriistu, mis kasutavad ajalooliste satelliidipiltide põhjal süvaõpet mulla seisundi ennustamiseks ja proovivõtukohtade soovitamiseks. Mississippi Riiklik Ülikool on osa 11 institutsiooni hõlmavast projektist, mida rahastab USDA-NIFA ja mille eesmärk on arendada välja satelliidipõhine mullaproovivõtu disain (S3DTool).
See süsteem kasutab mitmeaastaste satelliidipiltide põhjal süvaõppe algoritmi, et automaatselt soovitada proovivõtukohti, õppides sisuliselt varasemate satelliidiandmete põhjal, millistest piirkondadest on vaja proovivõttu võtta. Edu korral võivad sellised tehisintellektil põhinevad tööriistad muuta planeerimise veelgi autonoomsemaks ja ennustavamaks, võttes arvesse ilmastiku ja põllukultuuride peeneid mustreid aja jooksul.
2. Reaalajas ja proksimaalsed andurid: Teadlased ja ettevõtted uurivad liikuvaid andureid, mis võiksid vähendada füüsiliste südamike vajadust. Näiteks seadmetele paigaldatud optilised andurid saavad pidevalt mõõta põllukultuuri või mulla peegelduvust. Põllul veetavad elektrijuhtivuse andurid saavad koheselt luua mulla tekstuurikaarte.
Tulevikus on mõeldav, et külvik või prits kannab mullasonde, mis võtavad liikumise ajal automaatselt proove. Need andmed võiksid otse planeerimissüsteemi siseneda (või isegi eraldiseisvaid südamikke asendada) peaaegu pidevaks mulla kaardistamiseks. Nagu üks täppispõllunduse blogi märgib, on meil juba olemas andurid nagu Greenseeker või Veris EC, mis loovad väga peene mõõtkavaga kaarte – trend on nende ühendamise suunas reaalajas analüütikaga.
3. Autonoomne robotproovide võtmine: Lisaks planeerimisele on tekkimas täisautonoomsed proovivõtjad. Mõned talud võtavad sondiga tehniku asemel kasutusele robotsõidukid, et koguda südamikke täpselt planeeritud GPS-punktidest. Ettevõtted nagu RogoAg turustavad juba isejuhtivaid mullaproovivõtjaid RTK-GPS-juhistega, et iga kord täpseid asukohti tabada (välikatsetes saavutasid robotproovivõtjad suurema täpsuse ja järjepidevuse kui inimesed).
Kuna need robotid muutuvad tavaliseks, võib proovivõtu töövoog muutuda tõeliselt käed-vabaks: automatiseeritud planeerimine → roboti paigaldamine → automatiseeritud südamike kogumine → proovide märgistamine. See suurendab oluliselt mulla testimise läbilaskevõimet. Kuigi see on veel uus, näitavad ekspertide uuringud, et robootika (umbrohutõrjes, luures jne) on kasvamas – ja mullaproovide võtmine sobib loomulikult automatiseerimiseks, kuna iga südamiku asukoht on GPS-punkt.
4. Integreeritud otsustusplatvormid: Lõpuks eeldame, et proovivõtu planeerimine saab olema osa üha suurematest integreeritud põllumajandusjuhtimissüsteemidest. Tulevased platvormid ei pruugi mitte ainult proovivõtukohti kujundada, vaid ka koheselt analüüsida tagastatud andmeid, siduda need väetiseturgudega, ilmaprognooside ja agronoomiliste mudelitega.
Näiteks on üks visioon süsteem, mis jälgib mulla tervise suundumusi aasta-aastalt, kohandades proovivõtu intensiivsust automaatselt varasemate suundumuste või saagikuse riski põhjal. See nõuab andmekanaleid – tehisintellektil põhinevat analüütikat, pilvandmetöötlust ja asjade interneti ühenduvust. Lühidalt öeldes käsitleb homne “nutikas talu” mullaproovide võtmist pideva, automatiseeritud protsessina, mis on integreeritud kõigega alates GPS-traktoritest kuni ilmastikuandmete voogudeni.
Kokkuvõte
Automatiseeritud mullaproovide võtmise planeerimine kujutab endast põllumajanduse ja andmeteaduse võimast ühinemist. GIS-i, andurite ja nutikate algoritmide abil muudab see mullaproovide võtmise tüütust kohustusest kiireks, täpseks ja skaleeritavaks protsessiks. Neid tööriistu kasutavad põllumehed ja agronoomid saavad oma mullaviljakusest täpsema pildi, säästes samal ajal tööjõudu ja kulusid. Praktikas tähendab see rikkalikumaid mullakaarte, sihipärasemat väetamist ning lõppkokkuvõttes tervemaid põllukultuure ja muldasid.
Täppispõllumajanduse edasiarenedes eeldame mullaproovide võtmise veelgi tihedamat integreerimist reaalajas analüütika ja robootikaga. Praegu annab isegi elementaarne automatiseeritud planeerimine olulise eelise: plaanid, mis varem võtsid tunde, saab tehtud minutitega, kindlusega, et iga põlluosa on arvesse võetud. Iga kasvataja jaoks, kes on huvitatud targemast toitainete haldamisest, on automatiseeritud mullaproovide võtmise planeerimise mõistmine ja kasutuselevõtt oluline samm suurema efektiivsuse ja jätkusuutlikkuse suunas.
Pinnaseandmed



 English
 German
 Ukrainian
 French
 Kazakh
 Portuguese
 Spanish
 Arabic
 Swedish
 Serbian
 Romanian
 Norwegian
 Finnish
 Lithuanian
 Estonian
 Latvian
 Croatian
 Slovenian
 Slovak
 Japanese
 Polish
