
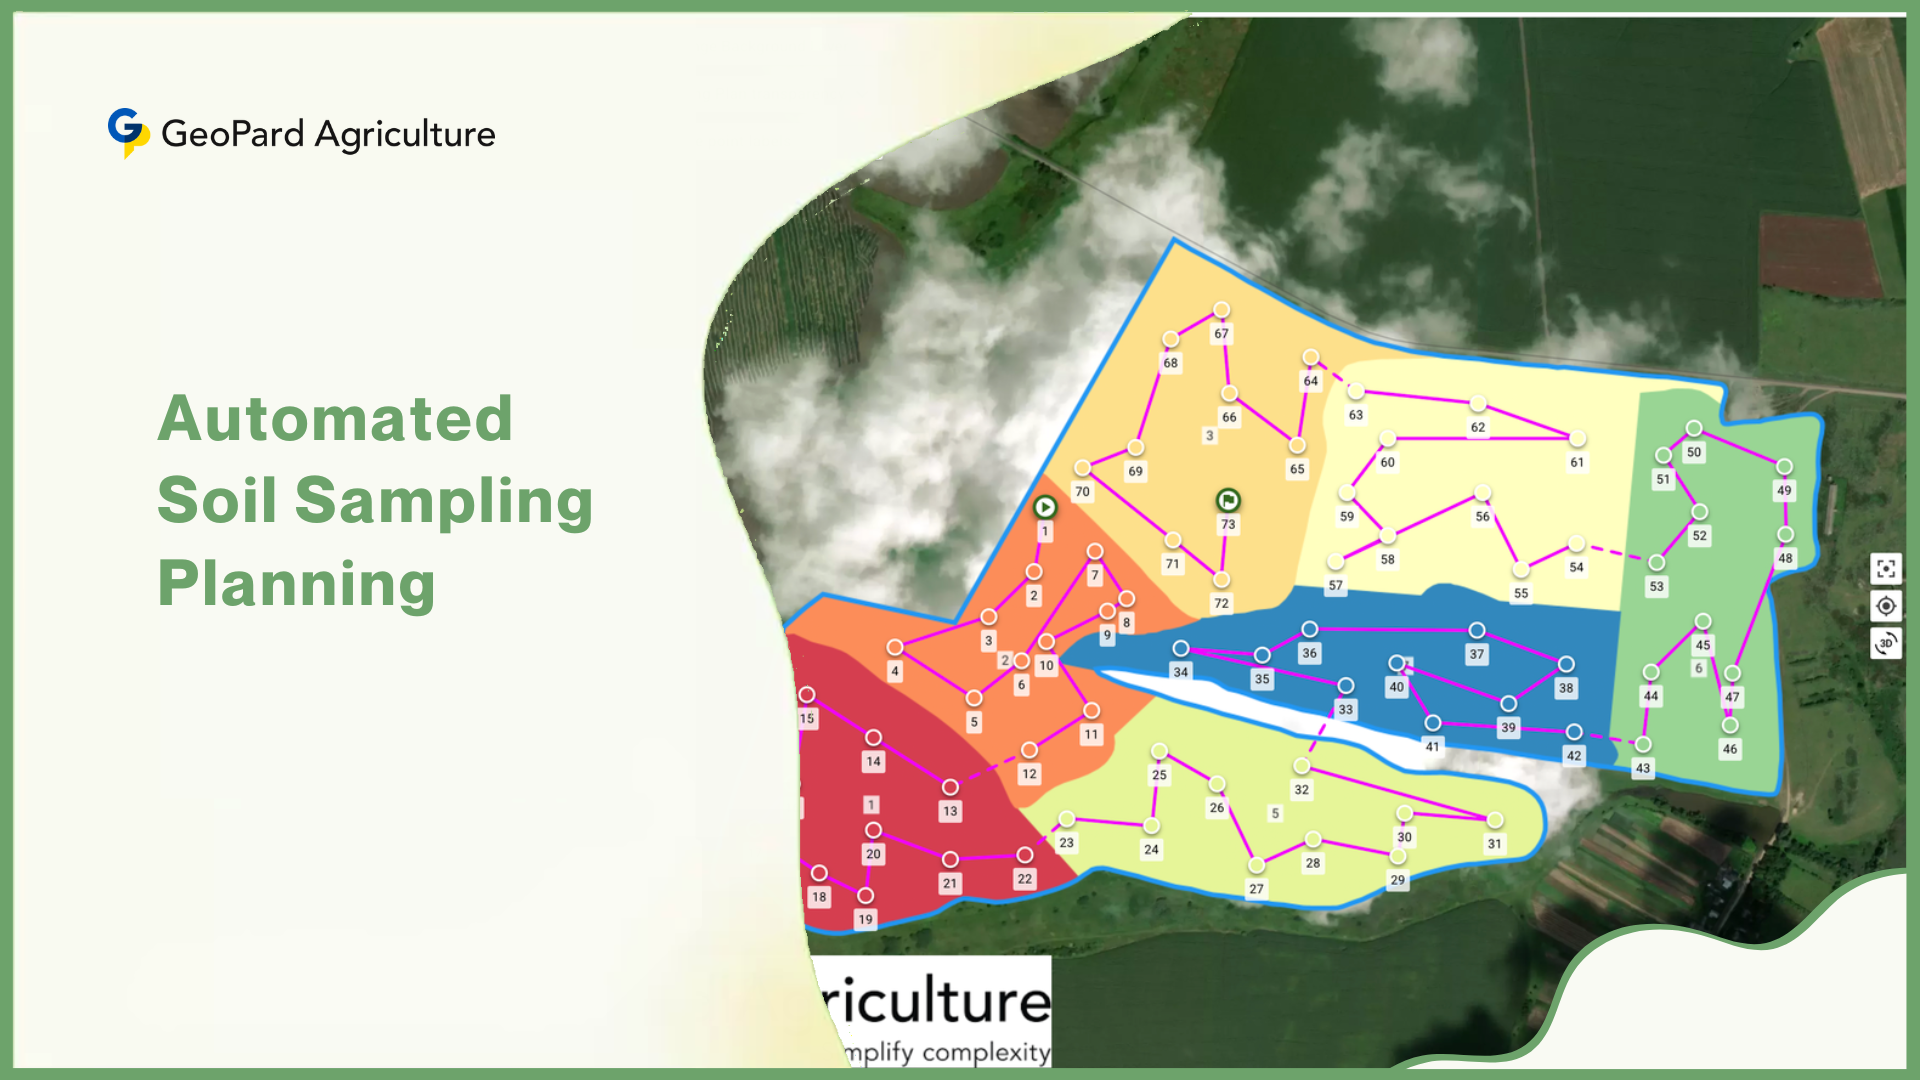


Автоматизоване планування відбору зразків ґрунту - це сучасна технологія точного землеробства, яка використовує програмне забезпечення та алгоритми для розробки оптимізованих схем відбору зразків на сільськогосподарських полях. Замість того, щоб вручну вибирати місця відбору зразків (наприклад, обходячи поле по сітці або малюючи суб'єктивні зони), автоматизовані системи поглинають різні шари даних (карти, історичні дані про врожайність, супутникові знімки тощо) і обчислюють, де саме потрібно взяти ґрунтові керни.
Коротше кажучи, це замінює значну частину здогадок і ручної роботи на науку, керовану даними. Сучасні інструменти можуть “створювати плани відбору зразків ґрунту за лічені хвилини на одному або багатьох полях”, обираючи варіанти сітки або зони відбору і використовуючи “розумні алгоритми [для] розміщення точок і прокладання маршруту”. Мета полягає в тому, щоб точно зафіксувати мінливість ґрунту, мінімізуючи при цьому час, витрати і робочу силу в полі.
Чим він відрізняється від традиційного семплінгу?
Традиційні методи відбору зразків часто передбачають поділ поля на рівні комірки (відбір по сітці) або евристичні зони, а потім відбір фіксованої кількості зразків у кожній з них. Наприклад, при сітчастому відборі поле розбивається на регулярну сітку (часто 1-5 акрів) і в кожній комірці відбираються зразки ґрунту. Хоча цей метод широко використовується, він може означати сотні зразків і дуже високі трудовитрати: рівномірно розташована сітка може дати велику кількість зондів, що збільшує час і витрати, необхідні як для збору, так і для лабораторних робіт.
Аналогічно, зональна вибірка покладалася на судження агронома при складанні карт “зон управління” (територій, які вважалися схожими), але цей метод був суб'єктивним і міг пропустити приховані закономірності. На противагу цьому, автоматизоване планування використовує дані (наприклад, карти врожайності, обстеження ґрунтів, супутникові знімки NDVI або сканування електропровідності) для виявлення справжніх закономірностей мінливості. По суті, це дозволяє комп'ютерам визначати, де слід брати невеликі зразки ґрунту, щоб остаточні лабораторні дослідження найкраще відображали стан поля.
Основна мета автоматизованого планування відбору зразків ґрунту проста: максимізувати якість даних і глибину аналізу при мінімізації зусиль і витрат. Якісний відбір зразків фіксує реальну мінливість поля, що дозволяє в подальшому точно вносити добрива або вапнувати. У той же час, відбір тисяч непотрібних зразків є марнотратством. Автоматизоване планування шукає статистичну “золоту середину” - достатню кількість точок для точного картографування родючості, але не більше, ніж потрібно.
На практиці це означає високу точність даних і практичні результати з найменшими витратами часу та коштів. Наприклад, одне з нещодавніх досліджень показало, що кластеризація поля на однорідні зони управління дозволила фермерам скоротити кількість необхідних зразків ґрунту на 50-75% без втрати інформації.
Таке підвищення ефективності безпосередньо сприяє збільшенню прибутків і зменшенню впливу на навколишнє середовище. Дослідники сільського господарства наголошують, що точне управління ґрунтами (включаючи ретельний відбір зразків) може підвищити продуктивність і зменшити кількість відходів, що є критичною потребою, оскільки населення планети наближається до 10 мільярдів до 2050 року.
Основні компоненти автоматизованої системи планування родючості ґрунту
Згідно з останніми дослідженнями впровадження точного землеробства, понад 40% великих фермерських господарств у всьому світі повідомляють про використання передових шарів даних, таких як супутникові знімки або карти електропровідності ґрунту, в рамках своїх повсякденних операцій (дані за 2024 рік). У 2023 році світовий ринок точного землеробства перевищив 10 мільярдів доларів США, а послуги, що базуються на даних про ґрунт і дані, зростали майже на 12% щорічно.
Ці факти підкреслюють, що основні компоненти, описані нижче, є не теоретичними, а все більш поширеними інструментами на сучасних фермах. Автоматизований планувальник відбору зразків ґрунту зазвичай складається з трьох частин:
- вхідні дані,
- алгоритми аналізу та
- результати/результати.
Кожна частина поєднується, щоб перетворити необроблені польові дані на готовий до використання план відбору проб.
A. Введення та інтеграція даних
Програмне забезпечення для автоматизованого планування використовує різноманітні польові дані. До загальних вхідних даних відносяться
1. Геопросторові карти: Вони вказують комп'ютеру, де і як фізично змінюється поле. Прикладами є цифрові межі поля (часто у вигляді шейп-файлів або KML-файлів) та моделі топографії/рельєфу (дані ЦМР). Рельєф впливає на вологість ґрунту та розподіл поживних речовин, тому планувальники часто по-різному оцінюють високі та низькі ділянки. За наявності, шари ГІС фермерських господарств, такі як існуючі зони управління, також можуть бути вхідними даними.

2. Історичні дані аналізу ґрунту: Результати минулих аналізів ґрунту (наприклад, карти рН, азоту, фосфору, калію, органічних речовин) є надзвичайно цінними. Вони безпосередньо показують, де ґрунт має низьку або високу родючість. Планувальники можуть імпортувати попередні лабораторні результати у вигляді карт або електронних таблиць. Якщо фермерське господарство проводило тестування протягом багатьох років, ця історія допомагає адаптувати план до відомих проблемних ділянок.
3. Карти врожайності: Багато господарств мають монітори врожайності комбайнів з попередніх сезонів. Шари, які показують, які частини поля стабільно дають високі або низькі врожаї, можуть вказувати на відмінності в ґрунті, що лежать в основі. Наприклад, частини поля, які завжди були низьковрожайними, можуть бути бідними на поживні речовини; планувальники відбору проб використовують карти частоти врожайності, щоб знайти такі ділянки. Рекомендується об'єднувати дані про врожайність за кілька років, щоб незвичайні погодні умови одного року (повінь, посуха) не вплинули на план.
4. Дані дистанційного зондування: Супутникові або дронові знімки посівів безцінні для виявлення закономірностей, невидимих неозброєним оком. Індекси рослинності, такі як NDVI (нормалізований різницевий вегетаційний індекс) або NDRE, фіксують життєздатність рослин, що часто відображає родючість або вологість ґрунту. Літня безхмарна карта NDVI може виділити зони з постійно кращим або гіршим ростом рослин. Багато планувальників також використовують мультиспектральні знімки, зроблені з повітря або дронів. Крім того, карти проксимальних сенсорів, таких як електромагнітна провідність (ECa), дають інформацію про текстуру ґрунту і вміст солей, які часто корелюють з родючістю.
На практиці, хороші планувальники дозволяють користувачам імпортувати або пов'язувати будь-який з цих шарів. Наприклад, хмарний інструмент може дозволити фермеру завантажити шейп-файл меж поля, а потім накласти на нього зображення NDVI і карти врожайності для того ж поля. Потім програма аналізує їх разом.
Як зазначається в одному з посібників, властивості ґрунту, такі як органічний вуглець, електропровідність (ECa), структура ґрунту (пісок/мул/глина), топографія, аерофотознімки та індекси, такі як NDVI, виявилися корисними для розмежування зон господарювання. Об'єднавши ці шари даних в одну систему, планувальник може “побачити” загальну картину мінливості поля ще до того, як вибрати точки для відбору проб.
B. Алгоритм і логіка планування
Алгоритми лежать в основі автоматизованого відбору зразків ґрунту. Станом на 2025 рік багато комерційних платформ інтегрують методи кластеризації машинного навчання, гібридні статистичні моделі або генерування зон на основі PCA. Їхню ефективність часто оцінюють за допомогою перехресної перевірки з використанням прихованих ґрунтових даних, при цьому користувачі повідомляють про покращення на 15-20% у захопленні дисперсії порівняно зі старими методами. Нижче описано, як функціонують типові методи:
1. Зональна (кластерна) вибірка: Це найпоширеніший метод. Система використовує логіку кластеризації на вхідних картах, щоб розбити поле на окремі зони, які є внутрішньо подібними. Наприклад, вона може виконати кластеризацію за методом k-середніх на об'єднаних шарах даних (наприклад, врожайність+NDVI+дані про ґрунт), щоб сформувати 3-6 “зон управління”. Оскільки кожна зона вважається досить однорідною, потрібно лише кілька зразків для кожної зони.
Потім програма розподіляє точки вибірки в межах кожної зони (часто у вигляді невеликої сітки або випадкових точок), щоб зафіксувати будь-яку варіабельність, що залишилася. Сучасні інструменти часто дозволяють користувачеві зважувати різні шари даних або змінювати кількість зон. Деякі з них навіть використовують PCA (аналіз головних компонент), щоб спочатку зменшити кількість даних, а потім кластеризувати результати.

2. Сітчаста вибірка: У цьому режимі програма просто накладає регулярну сітку на поле і генерує точку в центрі кожної комірки. Користувачі можуть встановити розмір комірки (наприклад, 1,5 акра) або загальну кількість точок. Планувальник також може адаптувати щільність сітки до змінної місцевості: наприклад, менші комірки на пагорбах, де мінливість вища, і більші комірки на рівнинній місцевості. Перевагою є рівномірне покриття без упереджень.
Недоліком є те, що дуже дрібна сітка означає багато зразків, але груба сітка може пропустити деталі. Автоматизовані системи можуть допомогти вибрати розумний інтервал - наприклад, дослідження показують, що сітка в 1 акр охоплює близько 80% мінливості поля, тоді як сітка в 2,5 акра має точність ~76%. Деякі програми дають зворотній зв'язок щодо очікуваної точності або покриття на основі обраної сітки.
3. Спрямована (цільова) вибірка: Деякі поля мають певні відомі проблеми (наприклад, засолені ділянки, низьковрожайні “мертві зони” або ділянки з ущільненням). Автоматизований планувальник може врахувати їх, розмістивши там додаткові точки. Наприклад, якщо супутникові знімки або карта ЄС показують гарячу точку засолення, користувач може доручити інструменту додати зразки в цьому регіоні. Це гарантує, що в проблемних зонах відбір проб буде більш інтенсивним.
4. Статистичні перевірки: В основі всіх методів лежить статистичний фундамент. Планувальники часто переконуються, що кількість і розташування вибірок відповідають основним статистичним вимогам репрезентативності. Наприклад, вони можуть перевірити, щоб кожна зона мала мінімальну площу або щоб вибірки були розподілені так, щоб уникнути кластеризації.
Деякі використовують моделювання за методом Монте-Карло або просторову статистику, щоб переконатися, що план, швидше за все, відображатиме мінливість поля. Мета полягає в тому, щоб уникнути упередженої вибірки; автоматично генеруючи точки, система усуває поширену проблему “зручної вибірки” (вибірки тільки там, де легко ходити) і натомість слідує систематичним або випадковим закономірностям, продиктованим даними.
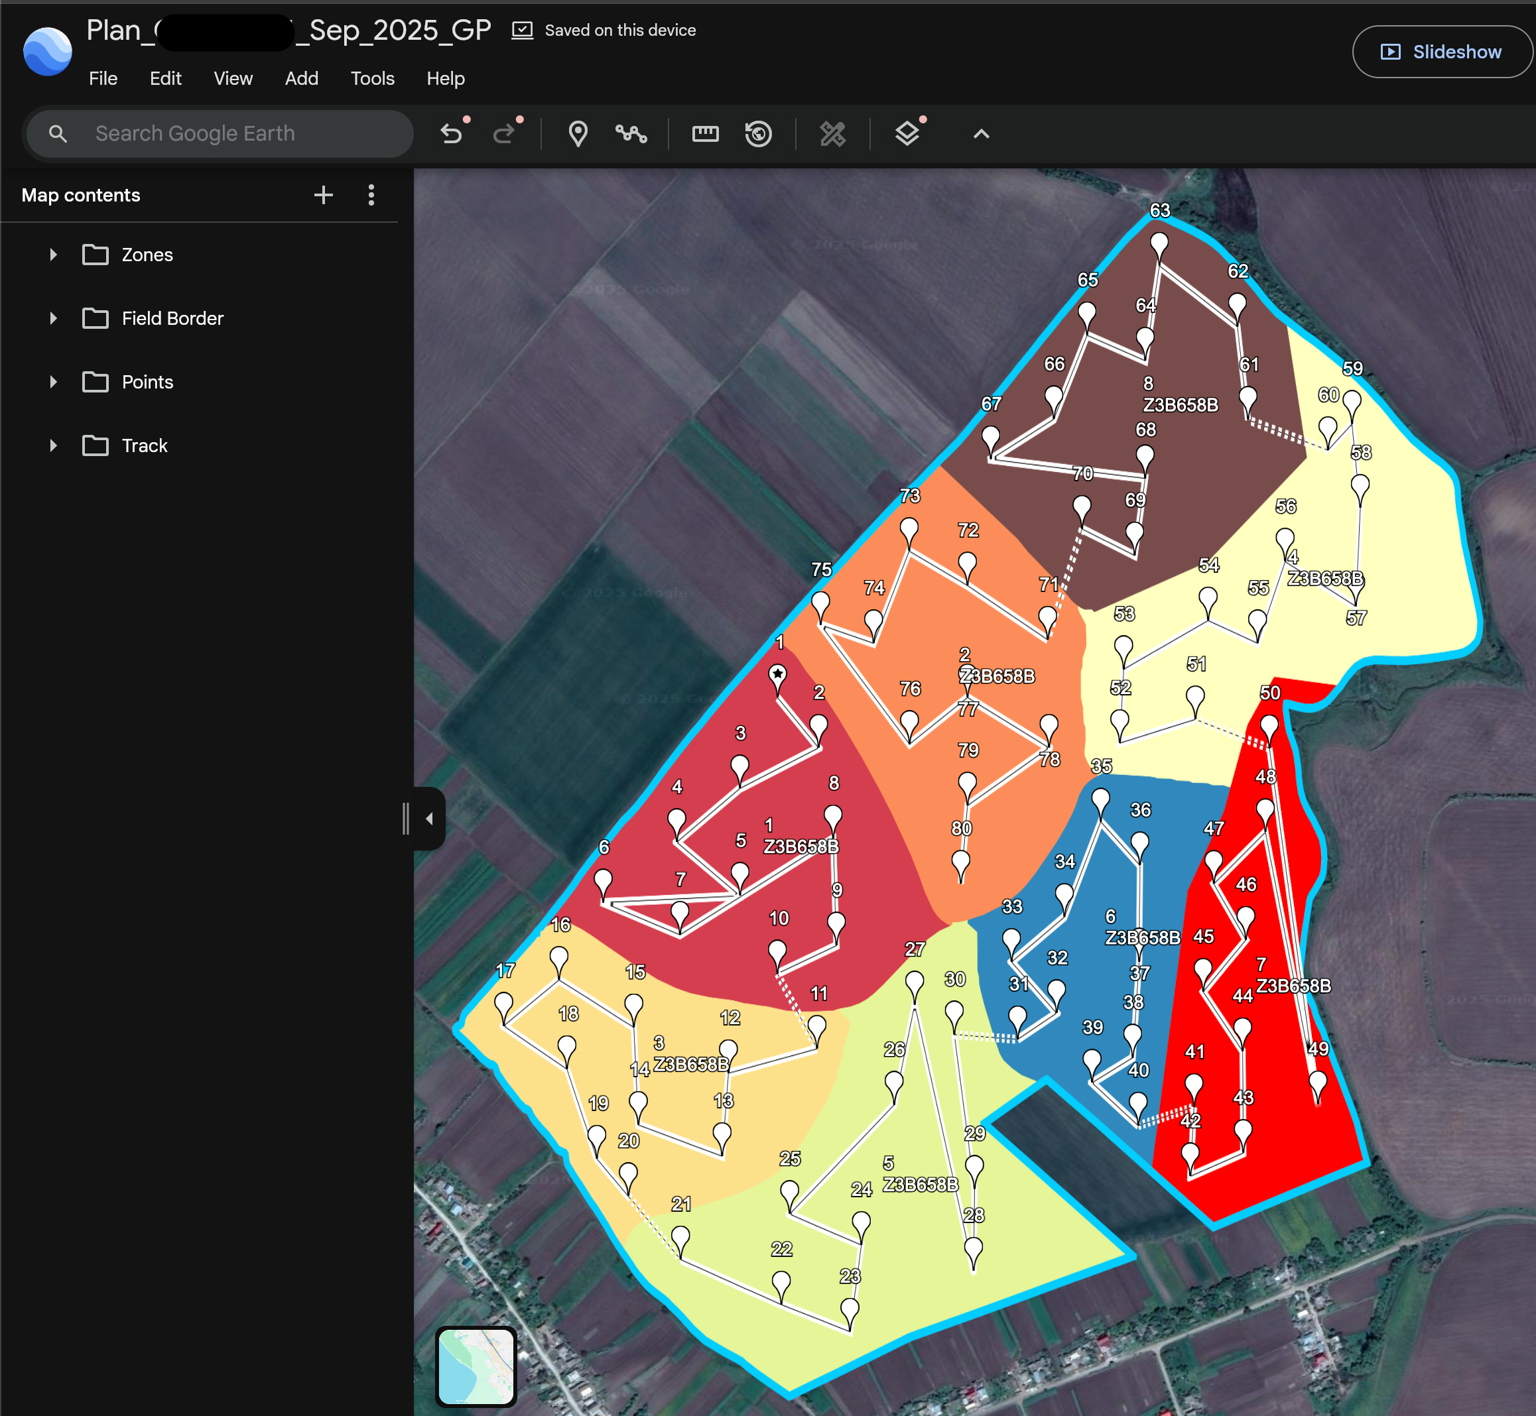
У багатьох системах алгоритм запускається один раз після встановлення всіх шарів і параметрів. Наприклад, хмарний додаток може запуститися за лічені секунди і вивести карту червоних і жовтих точок у кожній зоні (див. рисунок нижче). Ці точки показують, де слід брати зразки ґрунту.
Усередині програми можуть використовуватися загальні інструменти кластеризації (наприклад, K-середні, нечіткі c-середні) або власні евристики, щоб збалансувати розміщення точок. Після визначення зон багато інструментів використовують прості геометричні патерни (наприклад, основні лінії або зигзаги) в межах кожної зони, щоб розставити точки вибірки.
C. Проміжні та кінцеві результати
В опитуваннях 2024 року понад 70% служб точного землеробства повідомили, що автоматизований експорт (GPS-маршрути, лабораторні етикетки) є однією з найцінніших функцій. Безперешкодний перехід від плану до поля стає відмінною рисою програмного забезпечення для сільського господарства. Кінцевим результатом роботи автоматизованого планувальника відбору зразків, як правило, є набір конкретних інструкцій для польової бригади, в тому числі:
1. Карта точок відбору проб з прив'язкою до місцевості: Зазвичай це карта (PDF, шар ГІС або маршрут у мобільному додатку), на якій показано місцезнаходження кожного ґрунтового зразка за GPS-координатами. На ній можуть відображатися кольорові зони та пронумеровані точки. Польові техніки використовують цю карту на планшеті або роздруковують її для навігації по полю. Деякі системи навіть експортують дані в популярні додатки GPS-NAV або у форматах (наприклад, ISOXML), які автоматично завантажуються в гарнітури точного землеробства.
2. Протокол відбору проб / Робоче завдання: Це письмовий посібник, що описує, як виконати план. Зазвичай він містить інструкції щодо щільності відбору зразків (наприклад, “взяти 5 кернів на зону”), глибини (наприклад, 0-6 дюймів, 6-24 дюйми), необхідних інструментів для відбору зразків і правил маркування. Можна вказати, які точки є “керновими” зразками (кожен з яких відбирається окремо), а які “композитними” (змішані кілька підкернових зразків). Програмне забезпечення може генерувати лабораторні етикетки або мішкові бирки з унікальними ідентифікаторами, що відповідають кожній точці.
3. Шаблони імпорту даних: Після того, як зразки відібрані та протестовані в лабораторії, результати повинні бути повторно інтегровані в планувальник. Багато систем надають шаблон у форматі Excel або CSV, куди результати лабораторних досліджень можна вводити рядок за рядком (по одному рядку на точку). Коли шаблон завантажується назад, програмне забезпечення автоматично прив'язує дані про ґрунт до координат на карті. Цикл замикається, що дозволяє миттєво створювати карти властивостей ґрунту. Автоматизовані системи планування часто справляються з цим без проблем, так що нові дані потрапляють безпосередньо в ГІС або систему VRA (внесення добрив зі змінною нормою) ферми.
Ці результати гарантують, що план може бути виконаний з мінімальною плутаниною і що дані будуть готові для прийняття рішень. Деякі просунуті інструменти навіть автоматично друкують файли GPS-навігації та лабораторні етикетки. Ключовим моментом є інтегрований робочий процес: щойно дані потрапляють до системи, планувальник виконує важку роботу з аналізу і просто передає чіткі інструкції екіпажу.
Робочий процес автоматизованого планування відбору зразків ґрунту (крок за кроком)
До 2025 року найбільші постачальники програмного забезпечення для точного землеробства повідомляють, що понад 60% їхніх користувачів генерують плани відбору зразків ґрунту як частину рутинних операцій. Багато фермерів зараз розглядають планування відбору зразків як стандартний щорічний крок, а не як спеціальний проект. Таке дедалі ширше застосування підкреслює важливість розуміння робочого процесу, описаного нижче. Типовий проект автоматизованого відбору зразків ґрунту складається з чіткої послідовності кроків. Вони часто вбудовані в програму планування як керований процес:
i. Визначте цілі: Перед плануванням користувач визначає, для чого він відбирає зразки. Для створення детальної карти поживних речовин для внесення добрив зі змінною нормою? Встановити базовий рівень здоров'я ґрунту? Дослідити зону спалаху хвороби? Чіткі цілі (наприклад, “Оптимізувати зони внесення азотних добрив” або “Перевірити потребу у вапні”) допомагають визначити подальші налаштування.

ii. Завантаження даних та вибір шару: Далі користувач завантажує або вибирає шари просторових даних для використання. Наприклад: карта меж поля (обов'язкова), а також будь-які карти врожайності, обстеження ґрунтів, зображення NDVI, моделі рельєфу тощо. Часто програмне забезпечення попередньо підключено до хмарних даних (каталогів супутникових знімків або минулих даних ферми), тому користувач просто натискає, які роки або шари включити.
iii. Встановити параметри: Потім користувач налаштовує інтенсивність вибірки. Це може бути цільова кількість точок на акр (наприклад, 1 точка на 2 акри), кількість бажаних зон (наприклад, 3 зони) або розмір комірки сітки. Користувач також може вибрати тип вибірки (сітчаста чи зональна, основна чи комбінована). Деякі системи дозволяють користувачеві зважувати шари (наприклад, надавати додаткову вагу карті рН ґрунту при визначенні зон). На цьому кроці калібрується поведінка алгоритму.
iv. Алгоритм запуску (генерація плану): Після введення даних і параметрів планувальник виконує аналіз. За лічені секунди або хвилини він обробляє вхідні шари, окреслює зони або сітки та розміщує точки відбору проб. Результатом є проект плану. Сучасні системи можуть показувати 2D-карту або 3D-відображення плану.
v. Перегляд та коригування (необов'язково): Потім користувач перевіряє план. Більшість програм дозволяє натискати на зони або точки, щоб переконатися, що вони виглядають обґрунтовано. Користувач може вручну додавати або видаляти точки, якщо це необхідно (наприклад, щоб уникнути недоступної вологої зони або додати точку до нещодавно виявленої холодної точки). Деякі планувальники дозволяють зміщувати точки або об'єднувати зони "на льоту". Однак мета полягає в тому, щоб звести до мінімуму ручне коригування - в ідеалі, перший проект системи повинен бути надійним.
vi. Планування експорту та підготовка польових робіт: Нарешті, готовий план експортується в потрібних форматах. Карта надсилається на польовий пристрій або GPS. Роздруковуються лабораторні етикетки та робоче завдання. На цьому етапі польові бригади можуть виїжджати і збирати саме ті зразки, які вказані в наряді. Весь етап планування, який раніше займав години або навіть дні часу агронома, тепер стиснутий до декількох хвилин роботи програмного забезпечення.
Для великих господарств або кооперативів той самий робочий процес можна повторювати в пакетному режимі. Багато платформ підтримують планування для кількох полів, тобто користувач вибирає кілька полів одночасно і генерує всі плани відбору зразків разом. Це дозволяє легко масштабувати планування від одного пробного поля до сотень акрів.
Ключові переваги автоматизованого планування відбору зразків ґрунту
Останні галузеві звіти показують, що господарства, які використовують автоматизоване планування, скоротили час планування відбору зразків ґрунту на 80% або більше, а багато хто повідомляє про скорочення витрат, пов'язаних з відбором зразків, на 20-30% в перший же сезон. Ці реальні результати відображають переваги, описані нижче. Автоматизоване планування відбору зразків ґрунту має кілька основних переваг порівняно з традиційними методами:
1. Набагато вища ефективність: Завдяки автоматизації процесу проектування, те, що раніше займало години або дні, тепер можна зробити за лічені хвилини. Коли всі шари даних введені, програмне забезпечення запускає алгоритм майже миттєво. Наприклад, одна платформа рекламує, що плани відбору проб для багатьох полів можна створити “за лічені хвилини”. Це різко скорочує час техніків і агрономів. На практиці, один клік у планувальнику генерує десятки точок відбору проб з точною GPS прив'язкою, замінюючи трудомістке ручне картографування.

2. Підвищена точність та об'єктивність: Плани на основі даних усувають людську упередженість. Традиційні карти зон, намальовані на око, можуть пропустити приховану мінливість; автоматизовані зони базуються на фактичних виміряних даних. Алгоритми гарантують, що точки вибірки систематично охоплюють різноманітність поля. Як зазначає фахівець з дорадництва МДУ, встановлення зон управління на основі даних є “критично важливим для забезпечення достовірності та точності результатів”, оскільки воно враховує реальні просторові варіації. Алгоритми гарантують, що точки вибірки систематично охоплюють різноманітність поля.
3. Економічна ефективність: Якщо зосередити зразки там, де вони мають значення, то загалом може знадобитися менше кернів. Дослідження показали, що хороші плани зонного відбору зразків можуть зменшити лабораторні витрати, вимагаючи на 50-75% менше зразків. Кожне лабораторне дослідження ґрунту коштує грошей, тому відмова від дублюючих або непотрібних тестів економить долари. Крім того, скорочення часу роботи в полі (менша кількість пішохідних петель) економить робочу силу або паливо для техніки. Таким чином, автоматизоване планування підвищує рентабельність інвестицій в дослідження ґрунту.
4. Краща підтримка прийняття рішень: Високоякісний відбір зразків дає змогу отримати більш якісні рецепти добрив та управлінські рішення. Наприклад, використовуючи просторовий відбір проб, фермери можуть регулювати внесення вапна та поживних речовин на різних ділянках поля. Візуалізація карт дефіциту (отриманих на основі щільного відбору проб) допомагає “ефективно вирішувати проблемні зони” і “досягати просторового варіювання внесення поживних речовин”. Коротше кажучи, кращі дані про ґрунт дають змогу вносити більш точні норми P, K, вапна тощо, підвищуючи врожайність або заощаджуючи витрати на ресурси.
5. Масштабованість: Автоматизовані планувальники легко масштабуються. Вони можуть працювати як з одним невеликим полем, так і з десятками полів без зайвих зусиль. Функція роботи з декількома полями означає, що консультант може завантажити 100 полів і автоматично згенерувати 100 планів. Це добре підходить для великих фермерських господарств або сільськогосподарських служб, які пропонують тестування ґрунтів у великих масштабах. У міру зростання фермерських операцій той самий робочий процес працює без додаткового ручного навантаження.
Автоматизоване планування перетворює відбір зразків ґрунту з обтяжливої рутинної роботи на впорядкований процес обробки даних. Це дає можливість фермерам та агрономам швидше і дешевше отримувати кращі карти ґрунтів, що, в свою чергу, підвищує ефективність удобрення сільськогосподарських культур та управління земельними ресурсами.
Як програмне забезпечення GeoPard допомагає в автоматизованому плануванні відбору проб ґрунту?
Програмне забезпечення GeoPard забезпечує автоматизацію, інтелектуальність та простоту процесу відбору зразків ґрунту. Розроблене для фермерів, агрономів, ґрунтових лабораторій, роздрібних продавців і дилерів, програмне забезпечення GeoPard допомагає створювати оптимізовані плани відбору зразків ґрунту за лічені хвилини - як для одного поля, так і для цілої ферми. За допомогою Посібник з програмного забезпечення для відбору проб ґрунту GeoPard, ви можете вибрати між сіткою або зоною відбору проб, вибрати основні або комбіновані методи, а також дозволити алгоритмам на основі штучного інтелекту автоматично розміщувати точки відбору проб, розраховувати маршрути, друкувати лабораторні етикетки та експортувати готові карти.
1. Розумніше планування, швидші результати
Робочий процес програмного забезпечення GeoPard робить планування відбору зразків ґрунту простим та ефективним:
- Почніть новий план - Виберіть одне або кілька полів, або скопіюйте налаштування з попередніх планів для узгодженості.
- Тип відбору проб - Виберіть вибірку на основі сітки для рівномірного покриття або вибірку на основі зони, щоб зосередитися на варіативності поля.
- Встановити зразок стилю - Використовуйте комбінований для економічної ефективності або керновий відбір для детального аналізу ґрунту.
- Налаштування точок і шляху - Розумна логіка GeoPard розміщує точки за допомогою адаптивних алгоритмів, таких як Smart Recommendation, Core Line, N/Z або W шаблонів.
- Оптимізація маршрутизації - Виберіть Інтелектуальний оптимальний шлях для автоматизованих пробовідбірників або Маршрутизація за зонами для ручних команд.
- Друк та експорт - Друкуйте власні лабораторні етикетки та експортуйте плани у форматі KML або Shapefile для GPS-навігації.

2. Інтелектуальні функції, що заощаджують час
Програмне забезпечення GeoPard на основі штучного інтелекту автоматично адаптується до форми, мінливості та даних кожного поля. Ви можете контролювати розмір сітки, кількість точок на зону, глибину вибірки та кути повороту - забезпечуючи точне, але ефективне покриття вибірки.
Багатопольове планування дозволяє консультантам або великим господарствам створювати кілька планів відбору зразків ґрунту за один раз, зберігаючи узгодженість між сезонами та регіонами.
3. Виконуйте плани в польових умовах за допомогою GeoPard Mobile
Мобільний додаток GeoPard дозволяє польовим командам безперешкодно здійснювати відбір проб. Ви можете переглядати карти, переходити до кожної точки та позначати зразки як завершені - навіть в автономному режимі. Додаток також підтримує відстеження в реальному часі, ведення нотаток і друк етикеток безпосередньо з мобільних пристроїв.
4. Просте маркування та експорт
GeoPard спрощує маркування за допомогою автоматичних шаблонів на основі зон або точок. Користувачі можуть завантажити та роздрукувати готові етикетки у форматі PDF для мішків з ґрунтом або лабораторних зразків, щоб кожен зразок можна було відстежити. Плани і маршрути також можна експортувати в навігаційні програми, що забезпечує безперебійне виконання від планування до доставки в лабораторію.
5. Чому професіонали обирають програмне забезпечення для відбору проб ґрунту GeoPard
- Швидкість: Створюйте плани відбору проб ґрунту за лічені хвилини.
- Точність: Розумні алгоритми оптимізують кожну точку вибірки.
- Гнучкість: Підтримує як сітчасті, так і зонні, кернові та композитні методи відбору проб.
- Масштабованість: Плануйте для одного поля або сотень.
- Ефективність на місцях: Офлайн-навігація та відстеження прогресу в реальному часі.
GeoPard перетворює відбір зразків ґрунту на спрощений робочий процес, керований даними. Завдяки плануванню на основі штучного інтелекту, розумній маршрутизації та інтегрованим мобільним інструментам, він допомагає користувачам збирати більш надійні дані про ґрунт - швидше і послідовніше. Це робить автоматизоване планування відбору зразків ґрунту розумнішим, швидшим і готовим до майбутнього точного землеробства.
Практичні міркування щодо впровадження
Дослідження 2025 року показало, що понад 30% невдалих проєктів з прецизійного аналізу були пов'язані з низькою цілісністю даних або невідповідністю між програмним та апаратним забезпеченням. Це підкреслює, наскільки важливими є наступні практичні моменти при розгортанні автоматизованого планування відбору проб. Хоча переваги очевидні, успішне використання автоматизованого планування відбору проб залежить від кількох ключових практичних факторів:
1. Якість даних має вирішальне значення: Сміття на вході, сміття на виході. Автоматизований план може бути настільки якісним, наскільки якісними є дані, що в нього вносяться. Якщо карти врожайності мають помилки GPS або якщо шар ґрунтового обстеження застарів, отримані зони можуть ввести в оману. Експерти з точного землеробства наголошують на ретельному управлінні даними: завжди збирайте та калібруйте вихідні дані.

Наприклад, погане калібрування монітора врожайності або неправильне маркування полів може призвести до помилкових призначень пізніше. В одній зі статей інформаційного бюлетеня фермерам прямо нагадують про це: “Ми всі чули фразу ‘сміття на вході, сміття на виході’. Неточні або погані дані можуть мати наслідки протягом багатьох років”. Іншими словами, перш ніж запускати автоматизовані плани, витратьте час на очищення та перевірку вхідних даних.
2. Програмне забезпечення та платформи: Ці інструменти існують у різних формах. Деякі з них є окремими настільними ГІС-програмами, інші - хмарними або мобільними додатками. Багато хмарних платформ для точного землеробства (наприклад, Trimble Ag Software, Climate FieldView, FarmLogs або спеціалізовані інструменти, такі як GeoPard чи AgLeader SMS) тепер включають модулі автоматизованого відбору зразків.
Фермери або консультанти повинні вибрати платформу, яка добре інтегрується з їхніми існуючими системами. Вона повинна імпортувати поширені формати даних (шейп-файли, .csv-файли врожайності, зображення) та експортувати в GPS-пристрої або картографічні програми. Також зверніть увагу на вартість/підписку: деякі сервіси стягують плату за план або за акр.
3. Апаратна та експортна сумісність: План корисний лише тоді, коли пробовідбірник може йому слідувати. Переконайтеся, що формат вихідних даних (карти, GPS-файл або дані програми) сумісний з вашими польовими пристроями. Багато систем експортують дані безпосередньо на мобільні планшети або RTK-GPS-інструменти. Інші можуть надавати KML або шейп-файли, які можна завантажити в загальні навігаційні програми. Переконайтеся, що лабораторні етикетки та паспорти відповідають тому, що очікує ваша ґрунтова лабораторія. По суті, весь ланцюжок - від планування до збору зразків і лабораторного аналізу - повинен бути пов'язаний.
4. Інтеграція в робочий процес точного землеробства: Відбір зразків ґрунту - це один крок у великому циклі точного землеробства. Після планування (Plan) настає етап Відібрати (виконати польові роботи) → Проаналізувати (відправити зразки в лабораторію, отримати результати) → Прописати (використати дані для створення карт внесення) → Внести (внести добрива зі змінною нормою на полі). Автоматизоване планування повинно плавно вписуватися в цей цикл.
Наприклад, після отримання результатів, дані повинні підключатися до програмного забезпечення для управління поживними речовинами або інструментів для внесення добрив у віртуальній реальності. Хороше програмне забезпечення для планування часто інтегрується з цими системами. MSU Extension зазначає, що після відбору зразків візуалізація результатів дозволяє ефективно їх застосовувати: наприклад, фермери можуть змінювати норми вапна або добрив у різних зонах на основі лабораторних карт.
5. Навчання користувачів та бай-ін: Нарешті, впровадження автоматизованого планування означає довіру до технології. Керівникам господарств та агрономам може знадобитися навчання, щоб зрозуміти, як генеруються зони. Розумно почати з пілотних випробувань: запустіть автоматизований план паралельно з перевіреним ручним планом на одному полі і порівняйте результати.
З часом, коли користувачі побачать заощаджений час і (в ідеалі) покращену узгодженість, довіра буде зростати. У багатьох тематичних дослідженнях виробники виявляють, що об'єктивно визначені зони часто збігаються з їхньою інтуїцією, але вимагають набагато менше зусиль для їхнього створення.
Майбутні тенденції в автоматизованому відборі проб
За прогнозами, до 2025 року сукупний ринок автономних польових роботів та інструментів для точного планування ґрунту перевищить 1,2 млрд доларів США, з двозначними темпами зростання щороку. Паралельно з цим, перші випробування показують, що роботи-пробовідбірники можуть потрапляти в точки GPS з похибкою <10 см, перевершуючи ручні бригади в умовах густої рослинності. Ці сигнали вказують на те, куди рухається галузь. Сфера відбору проб ґрунту продовжує стрімко розвиватися. Навіть за межами автоматизованих алгоритмів планування ми бачимо кілька цікавих тенденцій на горизонті:
1. Штучний інтелект і машинне навчання: Окрім простої кластеризації, застосовуються передові методи штучного інтелекту. Наприклад, дослідники розробляють інструменти, які використовують глибоке навчання на історичних супутникових знімках для прогнозування стану ґрунту та визначення точок відбору проб. Університет штату Міссісіпі бере участь у проекті, що фінансується USDA-NIFA, в якому беруть участь 11 установ, щоб розробити “Супутниковий дизайн відбору зразків ґрунту” (S3DTool).
Ця система використовуватиме алгоритм глибокого навчання на багаторічних супутникових знімках, щоб автоматично рекомендувати місця відбору зразків, по суті, визначаючи на основі минулих супутникових даних, які ділянки потребують відбору зразків. У разі успіху такі інструменти на основі штучного інтелекту можуть зробити планування ще більш автономним і прогнозованим, беручи до уваги тонкі закономірності зміни погоди і врожаю в часі.
2. Датчики реального часу та проксимальні датчики: Дослідники та компанії досліджують мобільні датчики, які можуть зменшити потребу у фізичних ядрах. Наприклад, оптичні датчики, встановлені на обладнанні, можуть безперервно вимірювати відбивну здатність рослин або ґрунту. Датчики електропровідності, що буксируються полем, можуть створювати карти текстури ґрунту на льоту.
У майбутньому можна припустити, що сівалка або обприскувач матимуть ґрунтові зонди, які автоматично відбиратимуть зразки під час руху. Ці дані можуть надходити безпосередньо в систему планування (або навіть замінити дискретні керни) для майже безперервного картографування ґрунту. Як зазначається в одному з блогів про точне землеробство, ми вже маємо такі датчики, як Greenseeker або Veris EC, які створюють дуже дрібномасштабні карти - тенденція полягає в тому, щоб поєднати їх з аналітикою в реальному часі.
3. Автономний роботизований відбір проб: Крім планування, з'являються повністю автономні пробовідбірники. Замість технічного працівника з зондом деякі фермерські господарства використовують роботизовані транспортні засоби, які відбирають зразки точно в запланованих точках GPS. Такі компанії, як RogoAg, вже продають самокеровані пробовідбірники ґрунту з RTK-GPS-наведенням, щоб щоразу потрапляти в точне місце (під час польових випробувань роботизовані пробовідбірники досягли вищої точності та узгодженості, ніж люди-оператори).
Коли ці роботи стануть поширеними, робочий процес відбору зразків може стати справді автоматизованим: автоматизоване планування → розгортання робота → автоматизований відбір керна → маркування зразків. Це значно підвищить продуктивність тестування ґрунту. Хоча це ще нова технологія, опитування експертів показують, що робототехніка (у прополюванні, розвідці тощо) зростає - і відбір зразків ґрунту природно підходить для автоматизації, оскільки кожне місце відбору зразків є точкою GPS.
4. Інтегровані платформи прийняття рішень: Нарешті, ми очікуємо, що планування відбору проб стане частиною все більших інтегрованих систем управління фермерськими господарствами. Майбутні платформи можуть не лише визначати точки відбору проб, але й негайно аналізувати отримані дані, пов'язувати їх з ринками добрив, прогнозами погоди та агрономічними моделями.
Наприклад, одне з бачень - це система, яка відстежує тенденції здоров'я ґрунту з року в рік, автоматично регулюючи інтенсивність відбору проб на основі минулих тенденцій або ризиків для врожайності. Для цього знадобляться конвеєри даних - аналітика на основі штучного інтелекту, хмарні обчислення та підключення до Інтернету речей. Коротше кажучи, “Розумна ферма” завтрашнього дня розглядатиме відбір зразків ґрунту як безперервний автоматизований процес, інтегрований з усім - від тракторів з GPS до каналів погодних даних.
Висновок
Автоматизоване планування відбору зразків ґрунту являє собою потужну конвергенцію сільського господарства та науки про дані. Використовуючи ГІС, датчики та інтелектуальні алгоритми, вона перетворює відбір зразків ґрунту з нудної рутинної роботи на швидкий, точний і масштабований процес. Фермери та агрономи, які використовують ці інструменти, можуть отримати більш точну картину родючості ґрунту, заощаджуючи при цьому трудові та фінансові ресурси. На практиці це означає багатші карти ґрунтів, більш цілеспрямоване внесення добрив і, зрештою, здоровіші врожаї та ґрунти.
Оскільки точне землеробство продовжує розвиватися, ми очікуємо ще тіснішої інтеграції відбору зразків ґрунту з аналітикою в реальному часі та робототехнікою. Наразі навіть базове автоматизоване планування дає значну перевагу: плани, на які раніше йшли години, тепер можна скласти за лічені хвилини, з упевненістю, що врахована кожна кишеня поля. Для будь-якого агровиробника, зацікавленого в розумному управлінні поживними речовинами, розуміння і впровадження автоматизованого планування відбору зразків ґрунту є ключовим кроком до підвищення ефективності та сталого розвитку.
Дані ґрунту



 English
 German
 Ukrainian
 French
 Kazakh
 Portuguese
 Spanish
 Arabic
 Swedish
 Serbian
 Romanian
 Norwegian
 Finnish
 Lithuanian
 Estonian
 Latvian
 Croatian
 Slovenian
 Slovak
 Japanese
 Polish
