


Täppispõllumajandus on kaasaegne, andmepõhine lähenemisviis, mis kasutab täiustatud tehnoloogiaid, et kohandada põllumajandust konkreetsetele põllutingimustele. Näiteks kasutavad põllumehed GPS-i, IoT-andureid, droone ja analüütikat, et jälgida mulla niiskust, ilma ja saagi tervist reaalajas. Seejärel annavad nad õiges kohas ja õigel ajal täpse koguse vett, väetist või pestitsiide. See nutikas lähenemisviis parandab tõhusust ja saagikust, vähendades samal ajal jäätmeid; ühes aruandes märgitakse, et täppismeetodid on saavutanud umbes 4% kasvu saagikuses ja 9% vähenemise herbitsiidide kasutamises. Selles kontekstis on mudelprediktiivne tõrje (MPC) kujunenud võimsaks põllumajanduse tõrjestrateegiaks.
MPC kasutab põllumajandussüsteemi matemaatilist mudelit tulevase käitumise ennustamiseks ja optimaalsete juhtimistoimingute arvutamiseks liikuva ajahorisondi jooksul. Igal sammul lahendab see optimeerimisprobleemi, et minimeerida kulusid (näiteks kõrvalekalle mulla niiskuse või energia otstarbest), arvestades vee- ja seadmete piiranguid jne. Kuna MPC vaatab tulevikku ja kohandub muutuvate tingimustega, on see ideaalne keerukate ja piiratud protsesside haldamiseks põllumajanduses. Juhtimissüsteemid, nagu MPC, on tänapäeva põllumajanduses üliolulised, kus kasvatajad peavad žongleerima paljude muutujatega (mulla varieeruvus, ilmastiku muutused, põllukultuuride kasvufaasid) ja tegutsema rangete ressursi- ja keskkonnapiirangute all.
Tulevaste vajaduste (näiteks saabuva kuumalaine või vihmaprognoosi) ennetamise ja ajameid (ventiilid, sprinklerid, kütteseadmed) automaatselt reguleerides võimaldab MPC adaptiivsemat otsuste langetamist kui käsitsi või lihtne tagasisidega juhtimine. See ennustav, optimeerimisel põhinev lähenemisviis aitab põllumeestel säästa vett ja energiat ning parandada saagikust – need on peamised eesmärgid ajal, mil maailm seisab silmitsi üha rangemate ressursipiirangute ja kliimamuutustega.
Mudeli ennustava juhtimise põhitõed
Mudelennustav juhtimine (MPC) toimib süsteemi tulevaste olekute korduva prognoosimise ja juhtimissisendite optimeerimise teel piiratud ajaperioodi jooksul. See tekkis 1960.–1970. aastatel, töötlev tööstus võttis selle omaks 1980. aastatel ning on sellest ajast alates arenenud läbi klassikaliste, täiustatud, moodsate ja andmepõhiste etappide – arvutusvõimsuse arengu, piirangute käsitlemise täiustamise ning masinõppe ja andmeteaduse kasvava integratsiooni tõttu. Põhielemendid on järgmised:
- Protsessi mudel: MPC tugineb põllumajandusprotsessi (põllukultuuride kasv, mulla veetasakaal, kliimadünaamika jne) matemaatilisele mudelile (füüsilisele või andmepõhisele). See mudel ennustab, kuidas süsteem antud sisendite korral areneb.
- Ennustushorisont: Igal juhtimissammul projitseerib mudel ettepoole fikseeritud ajaraami (ennustushorisondi), kasutades praeguseid mõõtmisi (nt andurite näidud) ja võimalikke juhtimistoiminguid.
- Kulufunktsioon (eesmärk): MPC määratleb minimeeritava kulu või eesmärgi, näiteks kõrvalekalded soovitud mulla niiskusest või temperatuurist, pluss ressursikasutuse karistused.
- Optimeerimine: Kontroller lahendab piiratud optimeerimisülesande horisondi ulatuses, et leida toimingute jada (niisutuskiirused, kütteseadme sätted jne), mis minimeerib kulusid, täites samal ajal piiranguid.
- Piirangute käsitlemine: MPC hõlmab loomulikult sisendite ja olekute piiranguid – näiteks pumba võimsust, ventiilide piiranguid, ajami kiirust ja keskkonnapiiranguid veekasutuse või toitainete taseme osas. Optimeerija tagab, et tegevused järgivad neid piiranguid.

Pärast lahendamist rakendab MPC optimeeritud järjestuses esimest juhtimistoimingut, seejärel ootab järgmist ajasammu, mõõdab süsteemi uuesti ja lahendab uue optimeerimise (see on “taanduva horisondi” või “veereva optimeerimise” skeem). See tagasiside annab MPC-le robustsuse häirete ja mudelivigade suhtes, kuna see uuendab ennustusi regulaarselt uute andmetega. Erinevalt traditsioonilistest juhtimismeetoditest:
1. PID-regulaatorid kohandavad sisendeid ainult praeguste ja varasemate vigade (proportsionaalne–integraalne–tuletis) põhjal, ilma tulevasi muutusi otseselt ette nägemata või piiranguid käsitlemata. Need toimivad hästi ühemuutujaga süsteemide puhul, kuid neil on raskusi mitmemuutuja optimeerimise või rangete piirangutega.
2. Reeglipõhised süsteemid järgivad etteantud heuristikat (nt lülitavad sprinkleri sisse, kui niiskus < X). Neil puudub formaalne optimeerimine ja nad ei suuda kergesti tasakaalustada konkureerivaid eesmärke ega kohaneda uute tingimustega.
Võrdluseks, MPC ennustav optimeerimine muudab selle keerukate põllumajandusülesannete jaoks paremaks. See suudab samaaegselt käsitleda mitut muutujat (temperatuur, niiskus, CO₂, vesi), täita rangeid piiranguid ja kohaneda prognoosidega (nt ilmaprognoose saab mudelisse sisestada). Peamine kompromiss on arvutuslik: optimeerimise veebis lahendamine igal sammul nõuab suuremat arvutusvõimsust. Tänapäevased protsessorid ja spetsialiseeritud lahendajad (nt OSQP, ACADO) on aga muutnud reaalajas MPC teostatavaks isegi põllumajandusrakenduste jaoks.
Tüüpiline MPC-süsteem koosneb kolmest komponendist: matemaatiline mudel (võib olla füüsikapõhine või andmetest õpitud), andurid ja andmeallikad (mis pakuvad reaalajas mõõtmisi mulla, ilma ja saagi seisundi kohta) ning MPC-kontroller/optimeerija (töötab arvutis või manussüsteemis). Mudel võib simuleerida saagi kasvu (saagikuse optimeerimiseks), mulla veedünaamikat (niisutamiseks) või kasvuhoone kliimat. Andurite hulka võivad kuuluda mulla niiskusandurid, lehtede niiskusandurid, temperatuuri/niiskuse monitorid või kaugseire pildid. Seejärel loeb MPC-kontroller andmeid, ennustab tulevasi seisundeid ja arvutab juhtimiskäsklusi (ventiilide avamine, traktorite juhtimine, lampide reguleerimine).
Täppispõllumajandussüsteemide ülevaade
Täppispõllumajanduse eesmärk on suurendada tootlikkust, tõhusust ja jätkusuutlikkust, kasutades põldude ja põllukultuuride kohta käivaid üksikasjalikke andmeid. Ühtsete tavade asemel kohandavad põllumehed nüüd tegevusi kohalike oludega. Näiteks võivad mulla koostis ja niiskus isegi ühe põllu piires suuresti erineda; täppistehnoloogia annab põllumehele teada, millised alad vajavad rohkem väetist ja millised vähem. Levinumad võtmetehnoloogiad on järgmised:
- Asjade interneti andurid ja traadita võrgud: Pinnase niiskusandurid, temperatuuriandurid, EC (pinnase soolsuse) andurid ja muud asjade interneti seadmed mõõdavad pidevalt põllutingimusi. Need andurid saadavad andmeid põllumajandusettevõtete juhtimissüsteemidesse.
- GPS- ja GIS-süsteemid: GPS võimaldab põlde täpselt kaardistada. Põllumehed kasutavad GIS-i (geograafilise infosüsteemi) mulla- ja saagikaartide loomiseks. Need kaardid juhivad seemnete, vee või väetise muutuva normiga pealekandmist.
- Droonid ja satelliidipildid: Aerofotod (NDVI, termokaamerad, RGB) pakuvad põllul skaneeringuid põllukultuuride tervisest ja stressist. Droonid võivad kanda ka andureid (multispektraalsed kaamerad, LiDAR) taimede elujõu jälgimiseks.
- Põllumajandusettevõtte haldustarkvara: Pilvepõhised platvormid koguvad ja analüüsivad kõiki neid andmeid, aidates põllumeestel visualiseerida varieeruvust ja teha otsuseid (nt kuhu kasta või pritsida).
Need tehnoloogiad muudavad otsuste tegemist. Üks tööstusharu allikas selgitab, et mulla ja põllukultuuride andmete reaalajas jälgimise abil saavad kasvatajad teha targemaid valikuid ja kasutada sisendeid ainult seal, kus vaja. Praktikas on täppispõllumajandus näidanud suuri eeliseid: näiteks muutuva niisutusmääraga niisutus- ja niiskusandurite kasutamine USA farmides võiks säästa täiendavalt 211 TP3 tonni vett. Üldiselt saavad tänapäevased täppisfarmid andmepõhise otsuste tegemise abil saavutada suuremat saagikust, kiiremat kasvu ja madalamaid sisendkulusid.
Näiteks tähendab niisutamise ja väetamise automatiseerimine andurite andmete põhjal vähem jäätmeid ja ressursside tõhusamat kasutamist. Täppispõllumajandus vähendab märkimisväärselt ka keskkonnamõju: hiljutine analüüs näitas, et täppistehnikad vähendasid herbitsiidide kasutamist keskmiselt 9% ja veekasutust 4% võrra. Sisendite optimeerimise abil minimeerib täppispõllumajandus äravoolu ja heitkoguseid, aidates taludel muutuda jätkusuutlikumaks.
MPC integreerimine ja peamised rakendused täppispõllumajanduses
Mudelipõhine ennustav juhtimine sobib loomulikult nutikasse põllumajandussüsteemi kui “aju”, mis muudab andmed tegevusteks. Tüüpilises voolus sisestatakse asjade interneti andurid ja välised andmed (näiteks ilmaennustused) põllumajandusprotsessi digitaalsesse mudelisse (põllukultuuride kasv, mulla veetasakaal, kasvuhoone kliima jne). Seejärel kasutab MPC-kontroller seda mudelit tulevaste seisundite ennustamiseks ja optimaalsete juhtimissüsteemide arvutamiseks. Tsükkel on järgmine: tajumine → modelleerimine/ennustamine → optimeerimine → käivitamine.
Näiteks mulla niiskuseandurid ja ilmaennustused suunatakse mulla-vee mudelisse. MPC optimeerija kasutab seda niisutamise planeerimiseks järgmiseks päevaks või nädalaks, võttes arvesse vihma ja temperatuuri prognoose. Seejärel saadab see käske niisutusventiilidele või -pumpadele. Iga intervalli järel värskendavad mõõtmised mudelit ja optimeerimine kordub. See võimaldab reaalajas adaptiivset juhtimist, mis arvestab pidevalt uue teabega.
MPC-d saab käivitada reaalajas (võrgus) taluarvutites või kontrollerites. Aeglasemate protsesside (näiteks hooajaliste niisutusplaanide) puhul võib see teha võrguühenduseta planeerimise ja seejärel ajakava rakendada. Erinevus seisneb selles, et reaalajas MPC kasutab igal sammul ajakohaseid andmeid, samas kui võrguühenduseta MPC kasutab fikseeritud plaani, mida uuendatakse iga päev või iganädalaselt. Tipptasemel kontseptsioon on talu või kasvuhoone digitaalne kaksik – põllumajandussüsteemi virtuaalne koopia.
Digitaalne kaksik integreerib mulla, põllukultuuride, kliima ja seadmete mudeleid. Põllumehed saavad kaksikul testida juhtimisstrateegiaid (simulatsioonid) enne nende rakendamist päris talus. MPC kasutab kaksikut riskivabaks prognoosimiseks ja optimeerimiseks. Tulevikus võivad pilvandmetöötluse ja 5G edusammud võimaldada võimsaid digitaalse kaksiku simulatsioone lennult, samas kui servaarvutus (lokaalsed kontrollerid) teostab kiiret MPC-d robotite või masinate jaoks kohapeal. Mõned MPC peamised rakendused täppispõllumajanduses on:
1. Niisutussüsteemide haldamine: MPC-d kasutatakse laialdaselt niisutamise tõhusaks juhtimiseks. Mulla niiskuse mudeli ja ilmaprognoosi abil ennustab MPC põllukultuuride veevajadust ja ajastab kastmise. See tagab mulla sihtniiskuse saavutamise, minimeerides samal ajal veekasutust ja järgides pumba või veevarustuse piiranguid. Näiteks võib MPC-kontroller vähendada kastmist enne prognoositud vihma või reguleerida kastmist kuumalaine ajal.
Praktikas võib ennustav niisutussüsteem veekasutust dramaatiliselt vähendada – ühes aruandes märgitakse, et tehisintellektil põhinev niisutus vähendab veekasutust kuni 351 TP3 t võrra, suurendades samal ajal saagikust 15–301 TP3 t võrra. Mitme eesmärgiga niisutussüsteem saab rakendada ka defitsiidiga niisutusstrateegiaid (tahtlikult leebe veestress), et parandada saagi kvaliteeti (nt viinamarjaistandustes). Saagikuse ja vee kokkuhoiu tasakaalustamise abil leiab mitme eesmärgiga niisutussüsteem optimaalsed kompromissid põllu piirangute korral.

2. Kliimaseade kasvuhoonetes: Kontrollitud keskkonnaga põllumajandus saab MPC-st suurt kasu. Kasvuhoonetes on palju omavahel seotud muutujaid: temperatuur, niiskus, CO₂, valgus jne. MPC suudab kõiki ajameid (kütteseadmed, ventilatsiooniavad, ventilaatorid, tuled, CO₂ pihustid) samaaegselt hallata, et tõhusalt säilitada ideaalsed kasvutingimused.
Näiteks näitas üks integreeritud katusele paigaldatava kasvuhoone uuring, et mittelineaarne MPC-strateegia vähendas energiatarbimist (küte/jahutus) keskmiselt 15,21 TP3T võrra võrreldes traditsioonilise juhtimisega. Ennetades väliseid ilmastikumuutusi ja taimede vajadusi, hoiab MPC kliimakindla ja energiakulu madala. See saab näiteks otsustada, kui palju avada ventilatsiooniavasid või käivitada kütteseade enne ennustatud külmalainet. Üldiselt annab MPC märkimisväärse energia- ja CO₂-säästu, tagades samal ajal maksimaalse taimede mugavuse.
3. Väetiste ja toitainete haldamine: MPC suudab kasvumudelite põhjal täpselt doseerida väetisi ja toitaineid (mullas või hüdropoonikas). Kasutades andurite andmeid toitainete taseme ja põllukultuuride kasvufaaside kohta, planeerib MPC toitainetega varustatust nii, et see vastaks taimede vajadustele ilma liigse doseerimiseta. See täpne doseerimine vähendab väetise äravoolu ja raiskamist. Samuti saavad kontrollerid hallata pH-d ja elektrijuhtivust hüdropoonikalahustes. Näiteks võib MPC skeem tagada sihttoitainete kontsentratsiooni, minimeerides samal ajal üldist kasutamist, optimeerides otseselt 4R-põhimõtete “õiget määra, õiget aega, õiget kohta”. Täpsel toitainete kontrollimisel on kahekordne eelis: saagikuse suurendamine ja keemilise reostuse vähendamine. Tegelikult märkis AEM-i uuring, et täppistavad parandavad väetise paigutamise efektiivsust umbes 7% võrra.
4. Saagi kasvu optimeerimine: Lisaks üksikutele protsessidele saab MPC töötada põllukultuuride kasvumudelitega, et optimeerida saagikust ja kvaliteeti. Dünaamilised mudelid (nt DSSAT, AquaCrop) kirjeldavad, kuidas põllukultuur kasvab antud niisutuse, toitainete ja kliima tingimustes. MPC saab neid integreerida, et otsustada optimaalse kastmise, väetamise ja võimalusel ka kahjuritõrje ajakava üle kogu hooaja.
Näiteks võib see niisutamist edasi lükata, et tekitada soovitud kvaliteedistressi või kasutada kriitiliste kasvuakende ajal lisaväetist. Seega muutub MPC kontroller kasvuoptimeerijaks, mis muudab põllumajanduslikke sisendeid reaalajas, et maksimeerida saagikust. Uuringute ülevaated toovad esile põllukultuuride kasvu ja saagikuse optimeerimise kui peamise MPC rakenduse.
. MPC-d kasutatakse ka stressi maandamiseks – näiteks võra niiskuse reguleerimiseks, et piirata seenhaigusi ja säilitada samal ajal kasvu.
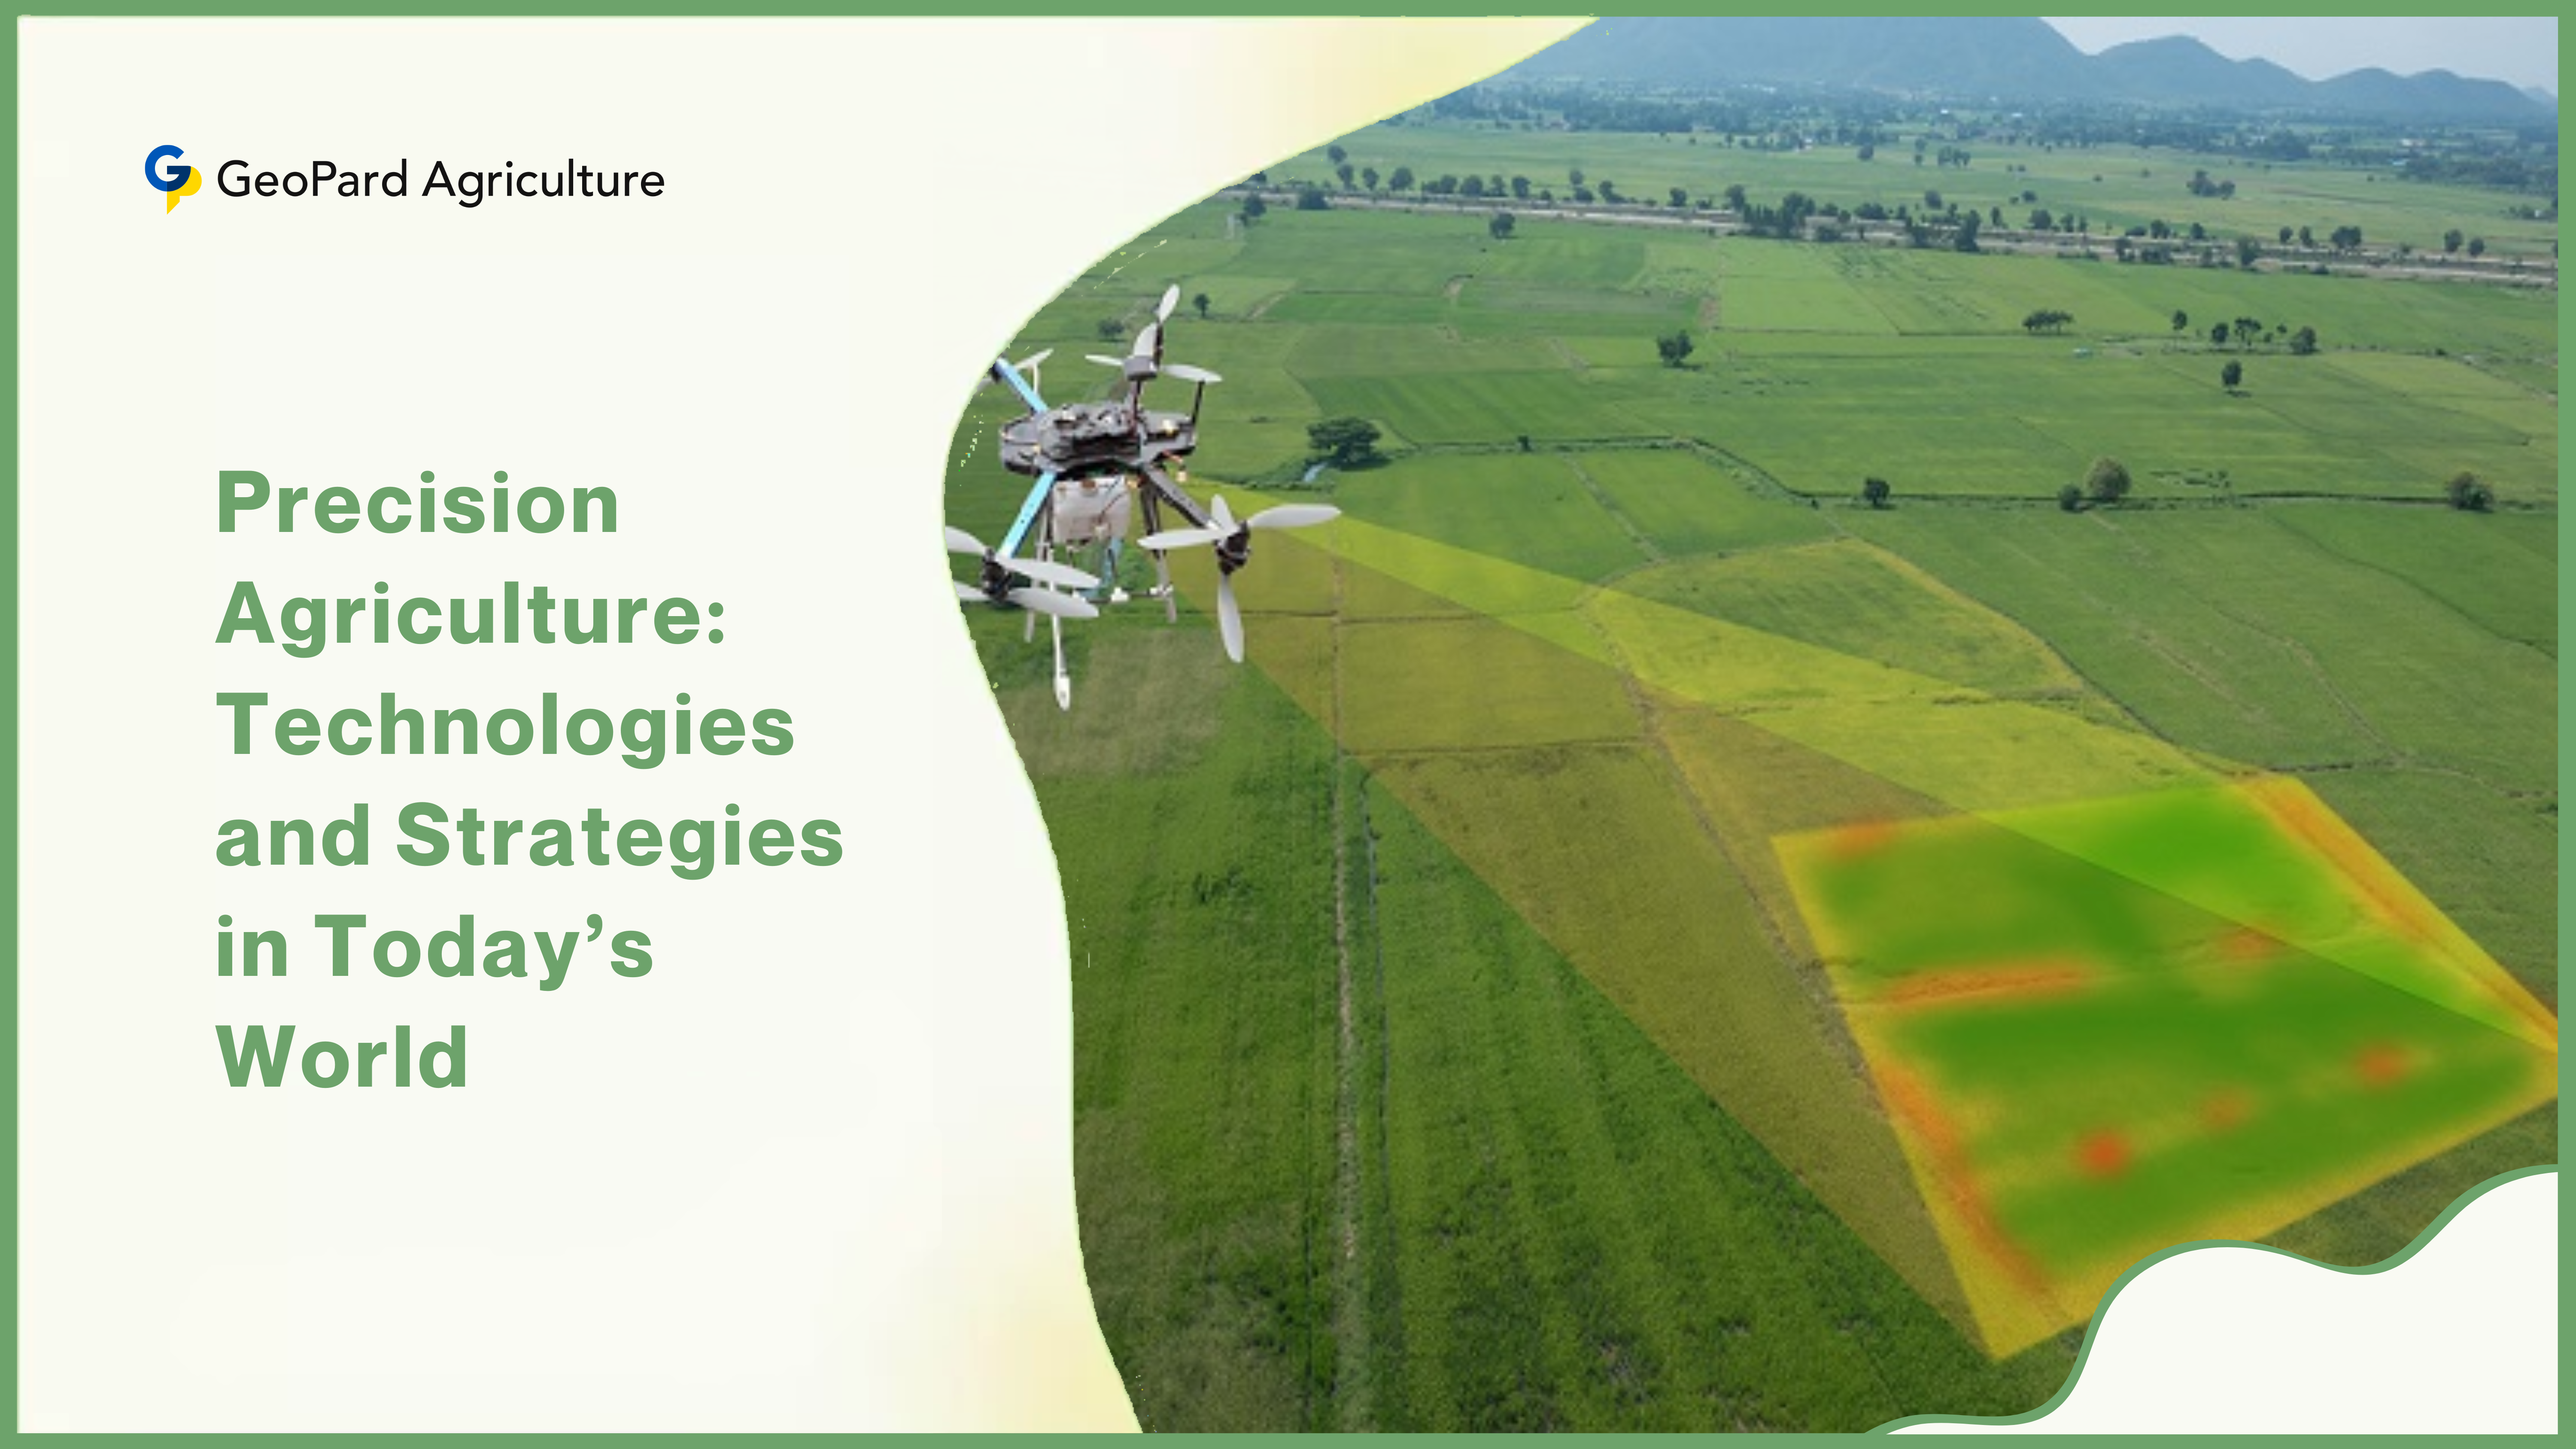
5. Autonoomsed põllumajandustehnika: Kaasaegsed traktorid, pritsid ja robotid kasutavad MPC-d teekonna planeerimiseks ja juhtimiseks. Näiteks saab autonoomne pritsimisdroon või -traktor MPC-d kasutada oma trajektoori planeerimiseks ja täpsete põllutööde tegemiseks. Ülaltoodud joonisel on kujutatud põllu kohal lendavat drooni – selle lennutrajektoori ja pritsimiskiirust saab MPC abil optimeerida GPS-kaardistamise ja takistusandurite põhjal. MPC suudab hakkama saada sõiduki dünaamika, tuulehäirete ja aku piirangutega, et robot õigel kursil püsiks.
Praktikas võimaldavad MPC-põhised planeerijad seadmetel katta põlde minimaalse kattuvusega, vältida takistusi ja reguleerida kiirust reaalajas. Selle tulemuseks on ressursitõhusad toimingud (nt vähem kütust, ühtlasem pritsimine) ja ohutum navigeerimine. MPC on tõepoolest tuntud oma robootikas kasutatavate piirangute ja reaalajas optimeerimise poolest. Kaasaegsed juhita traktorid ja robotkoristusmasinad sisaldavad sageli MPC-d või sarnaseid mudelipõhiseid kontrollereid navigeerimiseks ja ülesannete täitmiseks.
Mudelennustava kontrolli eelised täppispõllumajanduses
Ressursitõhusus: MPC ennustav optimeerimine viib märkimisväärse kokkuhoiuni. Uuringud näitavad, et see säästab vett ja energiat, planeerides niisutamist ja kliimaseadet ainult vastavalt vajadusele, säästes sageli 20–351 TP3 tonni vett võrreldes naiivse planeerimisega. See võimaldab ka täpsemat väetiste ja pestitsiidide kasutamist, vähendades kemikaalide kasutamist (AEM teatab 91 TP3 tonni väiksemast pestitsiidide kasutamisest täppismeetodite abil). Lühidalt öeldes aitab MPC põllumeestel “kasutada vähem, et rohkem kasvatada”, kasutades õiget sisendkogust erinevates tingimustes.
Suurem saagikus ja kvaliteet: Stressi ennetamise ja sisendite proaktiivse kohandamise abil saab MPC parandada saagikust ja kvaliteeti. Optimaalsete tingimuste (mulla niiskus, temperatuur, toitained) säilitamine kogu hooaja vältel soodustab otseselt taimede kasvu. Näiteks on paljudes katsetes MPC-põhine kliimakontroll kasvuhoonetes suurendanud köögiviljade saagikust, säästes samal ajal energiat. MPC ülevaade toob peamiste eelistena esile parema toodangu kvaliteedi ja majandusliku kasu.
Väiksem keskkonnamõju: Vee, väetiste ja kemikaalide tõhusam kasutamine tähendab väiksemat ökoloogilist jalajälge. Täppismeetodid tervikuna on viinud miljonite aakrite maa efektiivse “säästmiseni”, kuna olemasolevatelt põldudelt on rohkem kasu saadud. MPC panus sellesse on selge: vähendades ebavajalikku vee äravoolu ja liigset väetist, vähendab see nitraatide leostumist ja keemilist reostust. AEM-i analüüs märgib, et täppistehnoloogia (sealhulgas MPC-laadsete kontrollimeetmete) laiem kasutuselevõtt võiks tänu maa ja kütuse kokkuhoiule juba praegu vältida 10,1 miljonit tonni CO₂-ekvivalendi heitkoguseid.
Piirangute ja ebakindlusega toimetulek: Erinevalt fikseeritud regulaatoritest suudab MPC loomulikult järgida piiranguid (pumba võimsus, ventiilide piirangud, keskkonnanõuded) ja optimeerida isegi ressursside piiratuse korral. See suudab kaasata ka prognoositava ebakindluse (nt stohhastilise MPC kaudu), et jääda ilmaennustuse vigade suhtes vastupidavaks. See võime ebakindlust ette näha ja sellega kohaneda on peamine tugevus.
Automatiseerimine ja skaleeritavus: MPC võimaldab suuremat automatiseerimist. See võtab põllumehe õlult rutiinse otsustusprotsessi, mis säästab tööjõudu ja võimaldab skaleerimist. Pärast seadistamist kohandab MPC-süsteem pidevalt juhtelemente minimaalse sekkumisega. See skaleeritavus tähendab, et MPC-d saab rakendada kõikjal alates väikesest kasvuhoonest kuni suure farmini (sõltuvalt investeeringutest) ning aja jooksul laiendada rohkemate andurite ja ajamitega.
MPC väljakutsed ja piirangud
Arvutuslik nõudlus: MPC nõuab optimeerimisülesande lahendamist igal juhtimisetapil. Suurte farmide või kiirete protsesside puhul võib see olla arvutuslikult mahukas. Reaalajas MPC vajab kiireid protsessoreid või lihtsustatud mudeleid. Lahendajate ja riistvara (sealhulgas servaseadmete) edusammud vähendavad seda koormust, kuid see on endiselt väljakutse, eriti väiksemate ja odavate süsteemide puhul. 2024. aasta MPC ülevaates märgitakse arvutuslikku keerukust kui peamist väljakutset.
Mudeli täpsus: MPC toimivus sõltub alusmudeli täpsusest. Bioloogiliste süsteemide (põllukultuurid, muld, kasvuhoone) jaoks usaldusväärse mudeli väljatöötamine on keeruline. Mudeli ebakindlus (mudeli ja reaalsuse mittevastavus) võib kontrolli halvendada. Teadlased lahendavad selle probleemi adaptiivse MPC (mudelite veebis värskendamine) või andmepõhiste mudelite (masinõppemudelid) abil. Sellest hoolimata nõuab hea mudeli saamine sageli märkimisväärset valdkonnaalast ekspertiisi ja andmeid.
Andmete kvaliteet ja kättesaadavus: MPC vajab kvaliteetseid andurite andmeid ja võimalusel ka ilmaprognoose. Põllumajanduses võivad andurid olla hõredad või mürarikkad, traadita leviala nõrk ja prognoosid ebatäiuslikud. Puuduvad või ebatäpsed andmed võivad viia optimaalsest madalamate või ohtlike juhtimistoiminguteni. Tõhusad MPC juurutused peavad hõlmama usaldusväärset oleku hindamist või rikete tuvastamist (nt Kalmani filtrid) andurite vigade käsitlemiseks.
Maksumus ja keerukus: MPC rakendamine on kulukas (andurid, arvutid, tarkvara) ja nõuab tehnilist oskusteavet. Väikestel taludel võib esialgne investeering olla suur. Samuti on MPC seadistamine keeruline (horisontide, kaalude jms häälestamine). Kasutuselevõttu võib takistada harjumatus: põllumehed võivad eelistada lihtsamaid süsteeme, välja arvatud juhul, kui eelised kaaluvad selgelt üles kulud. Käimasolev töö põllumajanduse laiendamise ja kasutajasõbralike platvormide valdkonnas on suunatud nende takistuste vähendamisele.
Põllumeeste lapsendamine: Lõpuks sõltub täiustatud juhtimissüsteemide, näiteks MPC, kasutuselevõtt põllumeeste usaldusest ja arusaamisest nendest. Koolitus- ja demonstratsiooniprojektid on üliolulised. Mõned põllumehed võivad suhtuda skeptiliselt nn musta kasti optimeerimisse. Läbipaistvus (nt MPC liidesed, mis selgitavad otsuseid) ja investeeringutasuvust näitavad välikatsed aitavad usaldust luua.
Juhtumiuuringud ja reaalse maailma rakendused
Mitmed pilootprojektid ja uuringud näitavad MPC potentsiaali põllumajanduses. Kasvuhoonete põllumajanduses testiti mittelineaarset MPC kontrollerit New Yorgi katusel asuval kasvuhoonel. See reguleeris edukalt temperatuuri, niiskust ja CO₂-d, optimeerides samal ajal energiatarbimist, saavutades umbes 15,2% keskmise energiasäästu võrreldes standardsete juhtimisstrateegiatega. See näitab MPC potentsiaali linna- ja kõrgtehnoloogiliste kasvuhoonete jaoks.

Niisutuse valdkonnas, kuigi spetsiifilised MPC välikatsetused on alles teoksil, on seotud tehnoloogiad näidanud edusamme. Näiteks on kaubanduslikult kasutusele võetud intelligentsed niisutuskontrollerid (sageli tehisintellektil põhinevad), mille kohta on teatatud 30–35% vee kokkuhoiust ja saagikuse märkimisväärsest suurenemisest. Mõned uurimisfarmid integreerivad MPC niiskusandurite ja ilmajaamadega; need katsed näitavad paremat veekasutuse efektiivsust võrreldes taimeripõhiste süsteemidega.
Samuti on väljatöötamisel nutikad traktorid ja robotid, mis kasutavad ennustavat teekonna planeerijat (MPC-d). Näiteks katsetatakse suurtes farmides autonoomseid pihusteid, mis on varustatud ennustava teekonna planeerijaga (MPC-rakendus). Tootjate esialgsed aruanded viitavad täpsele katvusele ja väiksemale kattuvusele, mis tähendab väiksemat kütuse- ja kemikaalikulu. Nende juurutuste õppetunnid rõhutavad usaldusväärse side, tugevate andurivõrkude ja kasutajasõbralike armatuurlaudade olulisust, kuid üldiselt kinnitavad need, et MPC saab laborist väljaspool hästi toimida.
Õppetunnid: Põllutööde rakendamisel rõhutatakse, et täpsetel mulla- ja kliimamudelitel on suur tähtsus. Näiteks kasvuhoonetes oli täieliku energiasäästu saavutamiseks võtmetähtsusega termilise mudeli kalibreerimine vastavalt konkreetsele kasvuhoone struktuurile. Niisutamisel on oluline tagada andurite hea hooldus (triivi vältimiseks), et MPC-l oleksid head andmed. Samuti aitab MPC järkjärguline integreerimine – alustades kõrgema taseme ajastamisest, mitte kriitiliste reaalajas tsüklitega – põllumeestel enesekindlust suurendada.
Tärkavad trendid ja võrdlus teiste kontrollimeetoditega
Tulevased arengud lubavad suurendada MPC rolli põllumajanduses. Üks trend on tehisintellektiga täiustatud MPC: masinõpe saab mudeleid täiustada või isegi asendada (õpitud dünaamika), et jäädvustada keerukat taimede käitumist. Hübriidmeetodid ühendavad füüsikalisi mudeleid närvivõrkudega suurema täpsuse saavutamiseks. Teadlased uurivad mõnede ülesannete jaoks tugevdusõpet (RL) koos MPC-ga (RL-MPC).
Suurandmete ja pilve integreerimine: Kuna talud koguvad üha rohkem andmeid (mullakaardid, mitmeaastased saagikused), saavad minimaalse töötlemiskulude arvutamise (MPC) kontrollerid ära kasutada pikaajalisi trende. Pilvepõhised platvormid võivad käivitada võimsa optimeerimise (pika horisondi), samas kui servaseadmed käitavad kiiremat kohalikku MPC-d. Digitaalsed kaksikud muutuvad võimsamaks, võimaldades talunikel simuleerida MPC-strateegiaid tulevaste kliimastsenaariumide korral.
Äärearvutuse ja asjade interneti edusammud: Uued mikrokontrollerid ja IoT-kiibid suudavad nüüd akutoitel keskmise suurusega MPC-lahendajaid käitada. See tähendab, et isegi väikestel automatiseeritud niisutusventiilidel või traktoritel võivad olla sisseehitatud ennustavad kontrollerid. Kiiremad võrgud (5G) ja satelliit-IoT (nagu Starlink või spetsiaalsed väikese võimsusega laiaulatuslikud võrgud) muudavad reaalajas andmevoo usaldusväärsemaks.
Kliimamuutustele vastupidavus: Kliimamuutuste kontekstis võib optimeerimisel põhinev juhtimine (MPC) mängida rolli vastupanuvõime suurendamisel. Näiteks võivad kontrollerid lisada süsiniku- või vee jalajälje eesmärke või integreerida ilmastiku äärmuste prognoose põllukultuuride kaitsmiseks. Autonoomsed talud, kus istutamisest koristamiseni on täielikult automatiseeritud, on tulemas; MPC (või üldisemalt optimeerimisel põhinev juhtimine) on selliste süsteemide keskmes, koordineerides robotiparki ja ressursivooge.
Võrreldes PID-juhtimisega pakub MPC selget ennustamist ja optimeerimist. PID-tsükkel reageerib vooluveale (nt liiga kuiv muld käivitab kastmise). MPC seevastu ennustab, kust niiskus tuult ja aurustumist suunatakse, ning planeerib kastmist ette. PID võib piirangute korral üle lennata või vibreerida, samas kui MPC arvestab juba loodud piirangutega. MPC haldab ka natiivselt mitut sisendit/väljundit (MIMO), samas kui PID on oma olemuselt üheahelaline (üks andur, üks ajam).
Reeglipõhiste süsteemidega võrreldes on MPC paindlikum. Reeglisüsteem võib öelda: “Kui niiskus on < läviväärtus ja vihma ei prognoosita, siis kasta 10 ühikut.” Selle asemel optimeerib MPC täpse niisutusgraafiku, mis tasakaalustab kõige paremini tulevase vihma, taimede vajadused ja veekulud. MPC annab üldiselt parema tulemuse keerulistes ja muutuvates keskkondades. Kompromiss on see, et reegleid on lihtsam rakendada; MPC nõuab mudelit ja lahendajat. Suuremahuliste või kõrge väärtusega põllukultuuride puhul muutuvad MPC eelised aga märkimisväärseks.
Mudeli ennustava juhtimise tööriistad, tarkvara ja platvormid
Praktikud saavad MPC-sid luua ja testida mitmesuguste tööriistade abil. Levinud simulatsioonikeskkondade hulka kuuluvad MATLAB/Simulink (koos MPC Toolboxiga) ja Pythoni teegid nagu GEKKO, do-mpc või CasADi optimaalse juhtimise tagamiseks. Need võimaldavad arendajatel MPC-mudeleid tarkvaras luua ja häälestada. Juurutamiseks saavad spetsiaalsed kontrollerid või PLC-d MPC-algoritme käitada kohapealsel kiirusel.
Põllumajandustehnoloogia poolelt toetavad mõned IoT platvormid ja API-d MPC-d. Näiteks võivad nutikad niisutussüsteemid lubada kasutajatel üles laadida kohandatud juhtimisalgoritme. Ettevõtted nagu John Deere, Trimble ja väikesed idufirmad pakuvad ennustavate funktsioonidega (kuigi sageli patenteeritud) põllumajandusjuhtimissüsteeme. Avatud lähtekoodiga raamistikud (nt FarmOS, OpenAg) võimaldavad harrastajatel ja teadlastel MPC-d ise integreerida.
Kommertslikud digitaalse kaksiku ja IoT platvormid (Azure FarmBeats, AWS IoT või Google'i Sunrise) saavad MPC tuuma majutada pilves, samal ajal kui servaseadmed tegelevad sensoritega. Mõned uued serva tehisintellekti kiibid ja nutikad andurid sisaldavad isegi sisseehitatud optimeerimisvõimalusi. Põllumajandustootjad saavad valida täielikke võtmed kätte lahendusi (nt kasvuhoone kliimakontrollerid sisseehitatud MPC-ga) või kombineerida neid: kasutada esialgseks disainiks MATLABi või Pythoni ja seejärel rakendada seadmetel, kasutades nt FPGA-sid või mikrokontrollereid. Ükski ühtne standard ei domineeri veel; valdkond areneb pidevalt. Paljud praktikud alustavad simulatsiooniks avatud tööriistadega (MATLAB või Python) ja seejärel portivad need välitöödeks vastupidavamale riistvarale.
Kokkuvõte
Mudelprognoosiv juhtimine (MPC) on tulevikus täppispõllumajanduses võtmerolli mängimas. Kasutades mudeleid ja prognoose põllumajandustegevuse optimeerimiseks, aitab MPC taludel vett, energiat ja kemikaale tõhusamalt kasutada, suurendades samal ajal saagikust ja toote kvaliteeti. Selle võime tulla toime mitme sisendi, piirangute ja ebakindlusega muudab selle hästi sobivaks keerukate põllumajandussüsteemide jaoks. Kuna põllumajandus muutub üha tehnoloogiapõhisemaks, pakub MPC nutikate otsuste langetamise “aju”. Praktikas on MPC-põhised süsteemid juba näidanud muljetavaldavat kasu – energiasääst kasvuhoonetes, veesääst põldudel ja madalamad sisendkulud.
Kasu käib käsikäes laiemate jätkusuutlikkuse eesmärkidega. Analüütikud märgivad, et täppismeetodid, nagu näiteks ennustavate kontrollerite poolt juhitav täppispõllundus, võimaldavad meil “kasutada vähem, et kasvatada rohkem”, vähendades põllumajanduse keskkonnajalajälge. Kuigi väljakutsed (kulud, modelleerimine, andmed) püsivad, muudavad tehisintellekti, andurite ja andmetöötluse pidevad edusammud täppispõllumajanduse kättesaadavamaks. Kokkuvõttes on täppispõllumajanduse andmete kogumine võimaldav tehnoloogia säästva ja kõrgtehnoloogilise põllumajanduse jaoks, mis aitab põllumajandusel rahuldada kasvavat toidunõudlust rangemate piirangute tingimustes. Jätkuva innovatsiooni ja kasutuselevõtu korral võivad täisautonoomsed talud – mida juhivad ennustavad kontrollerid – olla järgmine samm täppispõllumajanduses.
Korduma kippuvad küsimused (KKK)
1. Mis on MPC lihtsustatult?
MPC on nagu nutikas autopiloot põllumajanduseks. See kasutab talu mudelit ja prognoose (näiteks ilma), et planeerida tegevusi (niisutamine, söötmine jne) ette. Selle asemel, et reageerida ainult praegustele oludele, vaatab see ette järgmiste tundide või päevade peale ja leiab parima plaani teie eesmärkide (nt terve saak) saavutamiseks minimaalsete ressursside abil.
2. Kas minimaalne prognoos (MPC) on põllumeestele kulukas?
MPC nõuab tehnoloogiat (andureid, arvuteid, tarkvara), seega on sellega seotud esialgsed kulud. Arvutuskulud on aga langenud ja odavamad IoT-andurid on laialdaselt saadaval. Paljud tänapäevased traktorid ja seadmed on juba anduritega varustatud. Samuti muudavad pilve- ja avatud lähtekoodiga tööriistad MPC taskukohasemaks. Oluline on see, et efektiivsuse kasv (vähem vee-, väetise- ja energiajäätmeid) ja suurem saagikus võivad investeeringu aja jooksul tagasi tasuda.
3. Kas MPC saab toimida ka väikestes taludes?
Jah. MPC algoritme saab skaleerida iga suurusega süsteemile. Väikeses kasvuhoones või aias saab kasutada lihtsat MPC seadistust (isegi sülearvutit või Raspberry Pi-d). Paljud kaugseire rakendused võimaldavad väikepõllumeestel nutitelefoni kaudu mudelipõhiseid otsuseid proovida. Peamine on sobitada süsteemi keerukus talu suurusega. Väikesed talud ei pruugi vajada väga pikki horisonte ega tohutuid mudeleid. Isegi lihtne MPC ühe või kahe anduriga aitab väikesel talul tõhusamaks muutuda.
4. Kui täpsed on MPC mudelid ja ennustused?
Täpsus sõltub andmete kvaliteedist ja mudeli ülesehitusest. Lihtsad lineaarsed mudelid võivad mõne süsteemi puhul olla mõistlikult täpsed. Keerukamad mudelid (näiteks närvivõrgud) suudavad tabada keerulist taimede või mulla käitumist. Praktikas on MPC loodud olema robustne: see kalibreerib plaane regulaarselt uute mõõtmiste põhjal, seega isegi kui ennustused pole täiuslikud, korrigeerib see end aja jooksul. Mudeli vead ja häired lahendatakse tagasiside abil. Heade andurite ja häälestamise abil suudab tänapäevane MPC saavutada juhtimisülesannetes suure täpsuse.







 English
 German
 Ukrainian
 French
 Kazakh
 Portuguese
 Spanish
 Arabic
 Swedish
 Serbian
 Romanian
 Norwegian
 Finnish
 Lithuanian
 Estonian
 Latvian
 Croatian
 Slovenian
 Slovak
 Japanese
 Polish
