

Беспилотные летательные аппараты (БПЛА), или дроны, преобразуют современное сельское хозяйство, обеспечивая быстрый обзор полей с воздуха. Они используются для сканирования посевов на предмет состояния здоровья, стадии роста, вредителей, сорняков и оценки урожайности. Например, в Китае сейчас эксплуатируется более 250 000 сельскохозяйственных дронов, а в Таиланде к 2023 году около 301 тонны сельскохозяйственных угодий были обработаны дронами для опрыскивания или мониторинга. Эти БПЛА повышают эффективность сельского хозяйства, быстро выявляя проблемы (такие как вспышки вредителей или нехватка воды), которые могут быть пропущены на земле.
Однако небольшие БПЛА обладают очень ограниченными вычислительными мощностями и временем автономной работы. Поэтому запуск сложных алгоритмов обработки изображений с использованием ИИ в режиме реального времени представляет собой сложную задачу. Традиционные облегченные модели обнаружения объектов (например, миниатюрные детекторы на основе YOLO или MobileNet) лишь частично удовлетворяют этим потребностям: они часто жертвуют точностью или скоростью и требуют значительной ручной настройки. Этот пробел мотивирует разработку метода поиска нейронной архитектуры с учетом условий эксплуатации (NAS): автоматизированного метода проектирования, который адаптирует модели глубокого обучения к точным требованиям БПЛА, используемых в полевых условиях.
Современное точное земледелие использует беспилотные летательные аппараты (БПЛА) для обследования полей и мониторинга состояния посевов. Пролетая над большими территориями, дроны могут собирать изображения высокого разрешения растений, почвы и структуры поля. Эти изображения передаются алгоритмам компьютерного зрения, которые обнаруживают сорняки среди культур, оценивают урожайность (например, подсчитывая плоды или колосья) или выявляют ранние признаки болезней или дефицита питательных веществ. Например, дроны позволяют проводить целенаправленное опрыскивание гербицидами сорных участков, сокращая использование химикатов и затраты.
Однако небольшие бортовые компьютеры дронов (часто потребляющие всего несколько ватт мощности) с трудом справляются с работой больших нейронных сетей на скорости полета. Это затрудняет анализ в реальном времени: если дрон обнаруживает проблему, ему необходимо быстро отреагировать или записать данные до того, как разрядится батарея. Современные легкие детекторы (например, YOLOv8 nano, YOLO-tiny, MobileNets) разрабатываются вручную и часто предполагают компромиссы: уменьшение размера модели ускоряет процесс, но может снизить точность.
В результате возникает острая необходимость в методах, которые автоматически находят наилучшую возможную модель с учетом ограничений БПЛА. Система NAS, учитывающая особенности развертывания, отвечает этой потребности, осуществляя поиск архитектур нейронных сетей, которые совместно оптимизируют точность обнаружения и использование ресурсов (задержка, мощность, память) в реальных условиях эксплуатации БПЛА. Такой подход позволяет создавать специализированные модели, эффективно работающие на оборудовании дронов и при этом сохраняющие высокую точность для задач мониторинга сельскохозяйственных культур.
Требования к обнаружению объектов беспилотными летательными аппаратами при мониторинге сельскохозяйственных культур.
Сельскохозяйственные БПЛА выполняют ряд задач визуального обнаружения, каждая из которых имеет свои особенности:
1. Выявление состояния здоровья и стрессовых факторов у растений: Дроны используют RGB, тепловизионные или мультиспектральные камеры для выявления растений, находящихся в состоянии стресса, дефицита питательных веществ или симптомов заболеваний. Алгоритмы, работающие в режиме реального времени, могут отображать изменчивость поля, направляя орошение или внесение удобрений. Точное обнаружение признаков стресса у растений позволяет своевременно принимать меры для сохранения урожая.
2. Идентификация сорняков: Обнаружение сорняков среди посевов позволяет фермерам опрыскивать только нежелательные растения, экономя гербициды. Например, в исследовании на хлопковых полях с использованием изображений, полученных с помощью БПЛА и детектора на основе YOLOv7, была достигнута точность около 83% при различении сорняков от хлопка. Однако визуальное различение похожих сорняков и культур остается сложной задачей на загроможденных изображениях полей.

3. Выявление вредителей и болезней: Беспилотные летательные аппараты (БПЛА) могут обнаруживать вспышки численности вредителей (например, саранчи, насекомых или грибковых заболеваний) раньше, чем люди, передвигающиеся пешком. Дроны также помогают составлять карты зон, зараженных вредителями, с помощью мультиспектральной съемки, что превосходит возможности съемки только в формате RGB. Быстрое и точное обнаружение вредителей имеет решающее значение для предотвращения их распространения.
4. Оценка урожайности: Подсчет фруктов, колосьев или растений с воздуха помогает прогнозировать объемы урожая. Модели, обученные обнаруживать яблоки, дыни или колосья пшеницы на изображениях, полученных с помощью БПЛА, могут ускорить оценку урожайности. Например, нейронные сети на изображениях, полученных с дронов, использовались для подсчета урожая арбузов и дынь на полях.
5. Геодезические работы и картография: Дроны также создают карты полей (топография, различия в почве), которые помогают планировать обработку почвы. Хотя это и не совсем обнаружение объектов, это является частью мониторинга с помощью БПЛА.
Эти задачи часто требуют обработки данных практически в реальном времени: дрону, летающему над полями, может потребоваться обрабатывать видеокадры на лету (несколько кадров в секунду), чтобы решения по управлению (например, корректировка высоты или включение опрыскивателя) принимались немедленно. В других случаях небольшие задержки (в секундах) могут быть допустимы, если данные регистрируются и анализируются после посадки.
Важно отметить, что система машинного зрения БПЛА должна учитывать изменчивость окружающей среды: яркий солнечный свет, тени, размытие изображения из-за движения, вызванное ветром, перекрытие объектов листьями или изменения высоты и угла обзора. Размеры объектов различаются (сорняки крупным планом против скоплений вредителей на расстоянии), поэтому детекторы должны обрабатывать многомасштабные особенности.
Наконец, в сельскохозяйственных миссиях с использованием БПЛА необходимо соблюдать строгий компромисс между точностью, задержкой и энергопотреблением. Высокая точность обнаружения необходима для того, чтобы не пропустить сорняки или вредителей, но работа с очень разветвленной сетью может быстро разрядить батарею. Поэтому модель обнаружения должна быть быстрой и энергоэффективной, при этом достаточно точной для выполнения задачи. Эти жесткие требования подчеркивают необходимость специализированного проектирования моделей для БПЛА в сельском хозяйстве.
Легкие детекторы объектов для беспилотных летательных аппаратов
Легковесные детекторы объектов — это нейронные сети, специально разработанные для работы на оборудовании с ограниченными ресурсами. Они часто используют небольшие архитектуры (например, MobileNet или ShuffleNet), уменьшенную ширину слоев или упрощенную конструкцию “шеи”/“головы”. Например, модели семейства YOLO включают «нано» и «миниатюрные» версии (например, YOLOv8n, YOLOv5s), которые имеют меньше параметров и требуют меньшего количества операций (FLOPs).
Подобные детекторы могут работать со скоростью в десятки кадров в секунду на встроенном оборудовании, таком как NVIDIA Jetson Nano или Google Coral. Например, Ag-YOLO — это специально разработанный на основе YOLO детектор пальмовых плантаций, который работал со скоростью 36,5 кадров в секунду на Intel Neural Compute Stick 2 (потребляя всего 1,5 Вт) и достиг высокой точности (F1 = 0,9205). Эта модель использовала примерно в 12 раз меньше параметров, чем YOLOv3-Tiny, при этом удвоив свою скорость.

Эти примеры демонстрируют компромиссы в проектировании моделей: уменьшение размера или сложности модели (например, меньшее количество слоев или каналов) обычно ускоряет вывод и снижает энергопотребление, но может снизить точность. Ag-YOLO пожертвовала частью своих возможностей ради повышения скорости и эффективности, но при этом сохранила высокий показатель F1, равный 0,92, в своей задаче.
Аналогичным образом, были сравнены три варианта YOLOv7 для обнаружения сорняков: полная версия YOLOv7 достигла точности 83%, в то время как более компактная сеть YOLOv7-w6 показала точность 63%. Это иллюстрирует ограничение универсальных облегченных детекторов: модели, настроенные для одной среды или типа объекта, могут работать хуже в другой. Детектор, оптимизированный для скорости, может пропускать тонкие признаки (например, мелкие или замаскированные сорняки), что снижает его надежность в различных условиях.
В сельском хозяйстве эти универсальные легковесные сети могут оказаться неоптимальными без дополнительной корректировки. Например, модель YOLOv7, предварительно обученная на распространенных наборах данных, может не идеально обрабатывать уникальные текстуры и масштабы изображений сельскохозяйственных культур. Следовательно, необходима оптимизация архитектуры модели с учетом специфики задачи и платформы. Ручная настройка (изменение слоев, фильтров и т. д.) для каждого нового типа дрона или сорта культуры является трудоемким процессом. Это мотивирует использование автоматизированных методов, таких как NAS с учетом развертывания, для поиска оптимального баланса размера, точности и надежности для конкретной платформы БПЛА и сельскохозяйственного применения.
Поиск нейронной архитектуры в системах машинного зрения на базе БПЛА
Поиск нейронной архитектуры (NAS) — это автоматизированный метод проектирования архитектур нейронных сетей. Вместо ручной установки количества слоев, фильтров и связей, NAS использует алгоритмы (обучение с подкреплением, эволюционные методы или градиентный поиск) для исследования пространства возможных вариантов проектирования и поиска тех, которые оптимизируют выбранную целевую функцию (например, точность).
Технология NAS уже применялась для создания сетей, оптимизированных для мобильных устройств. Например, MnasNet от Google стала новаторской “платформенно-ориентированной” NAS-сетью, которая напрямую учитывала реальную задержку устройства в целевой функции. MnasNet измеряла время выполнения на телефоне Google Pixel для каждой модели-кандидата во время поиска и балансировала точность с учетом этой измеренной задержки. В результате было создано семейство сверточных нейронных сетей (CNN), которые были одновременно быстрыми и точными на мобильном оборудовании, превосходя вручную разработанные модели MobileNet и NASNet на ImageNet.
Однако стандартные подходы к обнаружению объектов на основе нейронных сетей, такие как MnasNet, ориентированы на общие задачи компьютерного зрения (классификация ImageNet или обнаружение объектов COCO) и стандартное оборудование (например, мобильные телефоны). Для мониторинга сельскохозяйственных культур с помощью БПЛА проблема более специфична. Нам нужны детекторы, оптимизированные для конкретных классов объектов (растения, сорняки, вредители) и адаптированные к датчикам БПЛА и профилю полета. Стандартный подход к обнаружению объектов на основе нейронных сетей, оптимизирующий только точность или общую задержку, может игнорировать такие нюансы, как обнаружение мелких объектов или ограничения по энергии.
Кроме того, традиционные методы NAS могут быть очень ресурсоемкими с точки зрения вычислений (часто требуют нескольких дней работы на больших кластерах GPU), что не всегда практично для исследователей в области сельского хозяйства. Поэтому для задач компьютерного зрения с использованием БПЛА необходимы специализированные фреймворки NAS. Они должны учитывать критерии, актуальные для БПЛА, и быть максимально эффективными.
Во всех случаях учет ограничений имеет решающее значение: система NAS должна быть осведомлена об ограничениях целевого устройства (аналогично MnasNet) и требованиях к задачам, выполняемым БПЛА в полете в режиме реального времени. Если поиск слишком медленный или игнорирует энергопотребление, полученная модель может оказаться неэффективной в полевых условиях.
На практике, в алгоритмах NAS для систем машинного зрения БПЛА, задержка и энергопотребление оборудования будут напрямую учитываться в метрике поиска. Например, можно измерить частоту кадров детектора-кандидата на самом компьютере дрона (например, NVIDIA Jetson) и использовать это значение в качестве оценки. Это отличается от использования простых аппроксимаций, таких как FLOPs, которые не отражают реальную скорость.
Таким образом, NAS может обнаруживать архитектуры, которые наилучшим образом используют возможности устройства. Вкратце, NAS предлагает способ автоматического проектирования детекторов для БПЛА, но его необходимо адаптировать с учетом специфических задач БПЛА и требований к эффективности.
NAS с учетом особенностей развертывания: основные принципы
NAS с учетом условий развертывания расширяет возможности NAS с учетом аппаратного обеспечения, включая контекст развертывания и ограничения окружающей среды в процесс проектирования. Другими словами, он учитывает не только аппаратное обеспечение дрона (скорость ЦП/ГП, ограничения памяти, энергетический бюджет), но и то, с чем БПЛА фактически столкнется в полевых условиях. Это означает явную оптимизацию таких показателей, как задержка обработки данных на целевом устройстве, энергопотребление и объем используемой памяти, при этом сохраняя высокую точность обнаружения.
Например, в ходе NAS можно было бы развернуть каждую модель-кандидат на устройстве Jetson Nano, прикрепленном к БПЛА, и зафиксировать время ее работы в реальных условиях, а также энергопотребление. Эта эмпирическая обратная связь помогает направлять поиск моделей, которые действительно соответствуют критериям развертывания.
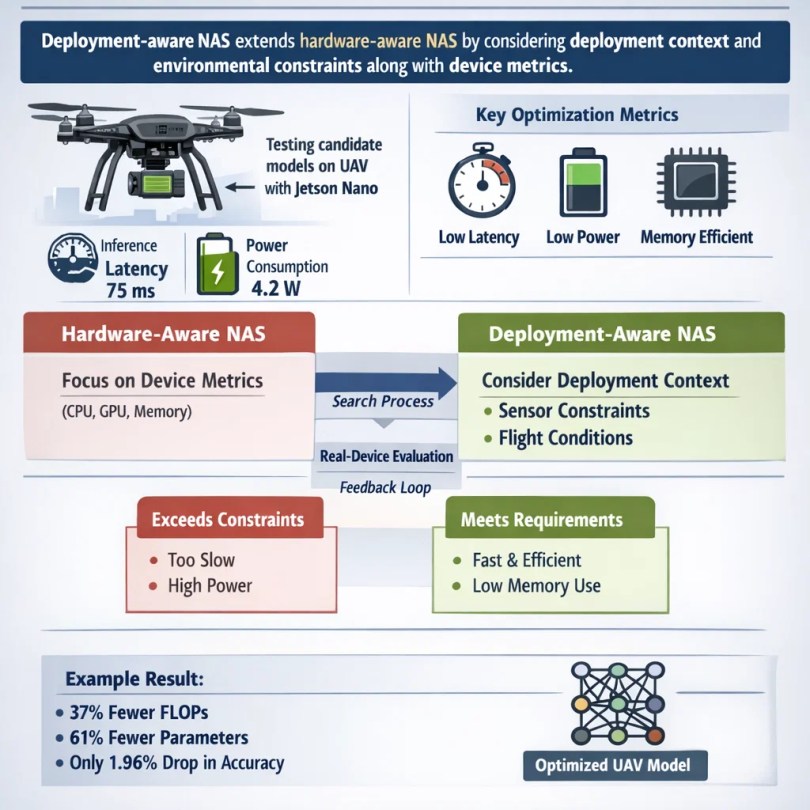
NAS-системы, учитывающие аппаратное обеспечение (например, MnasNet), фокусируются на метриках устройства, тогда как NAS-системы, учитывающие развертывание, идут дальше: они могут учитывать характеристики входных данных от датчиков (например, разрешение изображения, многоспектральные каналы) и целевые значения задержки приложения (необходимое количество кадров в секунду). Они даже могут учитывать ограничения, связанные с условиями полета, такие как максимально допустимый объем памяти, или включать оценки в условиях имитации тряски от ветра или размытия изображения при движении.
Система NAS, учитывающая особенности развертывания, может наказывать архитектуры, потребляющие, скажем, более 5 Вт энергии или требующие больше памяти, чем есть у дрона. Таким образом, поиск естественным образом смещается в сторону практических моделей для полевых условий эксплуатации БПЛА. По сути, система NAS, учитывающая особенности развертывания, замыкает цикл между проектированием модели и реальным использованием. Вместо того чтобы выбирать архитектуру изолированно и надеяться на ее работоспособность, она систематически включает тестирование на реальных устройствах в процессе поиска.
Например, Керец и др. (2026) использовали подобную структуру для поиска детектора БПЛА: они основывались на базовой модели YOLOv8n, но включили в поиск задержку и энергопотребление Jetson Nano. Полученная модель имела на 371 Тл.3Т меньше ГФЛОПС и на 611 Тл.3Т меньше параметров, чем YOLOv8n, при этом снижение mAP составило всего 1,961 Тл.3Т. Это наглядно демонстрирует, как ограничения развертывания привели к созданию гораздо более легкой и быстрой сети NAS.
Роль сетевых станций с учетом развертывания в мониторинге точного земледелия
Сети автоматического обнаружения, учитывающие особенности местности, могут значительно улучшить мониторинг посевов с помощью БПЛА, адаптируя детекторы к сельскохозяйственным условиям. Например, поиск может отдавать предпочтение архитектурам, которые превосходно обнаруживают мелкие, тонкие объекты (такие как узкие сорняки или тонкие всходы кукурузы) или различают растения на фоне почвы. Они могут регулировать глубину сети и рецептивные поля в соответствии с типичной высотой полета: на малой высоте объекты заполняют изображение и могут требовать высокой детализации, тогда как на большей высоте сеть должна хорошо справляться с обнаружением мелких объектов. Сеть автоматического обнаружения, учитывающая особенности местности, может закодировать эти требования в своем пространстве поиска.
Скорость имеет решающее значение в полевых условиях. Представьте, что дрон обнаруживает вспышку вредителей; если модель достаточно быстрая, чтобы обрабатывать видео, скажем, со скоростью 30 кадров в секунду, она может предупредить пилота или инициировать немедленные действия по борьбе с вредителями. В ходе испытаний модель, разработанная NAS, работала на Jetson Nano на 28% быстрее, чем стандартная YOLOv8n, благодаря оптимизированной архитектуре. Она также потребляла на 18,5% меньше энергии в режиме работы ONNX, что означает, что дрон может летать дольше на той же батарее. Эти преимущества делают принятие решений в полете более осуществимым и увеличивают продолжительность миссии.
Еще одно преимущество — надежность. Поскольку NAS, учитывающий особенности развертывания, включает в себя реальную оценку устройств, поиск может включать тесты в различных условиях. Например, он может имитировать низкую освещенность или включать обучающие изображения, полученные на рассвете и в сумерках, гарантируя, что окончательный детектор сохранит точность при реальных изменениях погоды и освещения. В работе было показано, что детектор, полученный с помощью NAS, хорошо обобщается: его протестировали на двух разных наборах данных по культурам (колосья пшеницы и саженцы хлопка) и обнаружили высокую производительность в обоих случаях.

Это говорит о том, что NAS с учетом особенностей местности помогла выявить общие, полезные характеристики для сельского хозяйства, улучшив возможность обобщения на новые области. В целом, NAS с учетом особенностей местности помогает сбалансировать точность и время полета. За счет сокращения вычислительных ресурсов дроны потребляют меньше энергии и могут охватывать большую площадь на одном заряде батареи, при этом надежно обнаруживая посевы и вредителей.
Проектирование поискового пространства для сельскохозяйственных БПЛА-детекторов
Важной частью сетевых хранилищ, учитывающих особенности развертывания, является пространство поиска — набор возможных вариантов сетевой архитектуры, которые оно рассматривает. Для детекторов урожая, используемых БПЛА, пространство поиска может быть сформировано таким образом, чтобы включать перспективные архитектуры для этой области. Ключевые элементы включают:
1. Архитектура магистральной сети: Основой является механизм извлечения признаков. Для БПЛА можно использовать облегченные сверточные блоки, такие как свертки с разделяемой по глубине структурой (как в MobileNet) или инвертированные остаточные блоки. Инвертированные остаточные блоки и линейные узкие места (в стиле MobileNetV2) хорошо известны своей эффективностью на мобильных устройствах. Пространство поиска может позволять варьировать ширину (количество каналов) и глубину каждого блока в соответствии с вычислительным бюджетом БПЛА. Модули внимания или модули, вдохновленные трансформерами, также могут быть включены, если БПЛА может позволить себе их использование при низком энергопотреблении.
2. Конструкция грифа: Многие детекторы объектов используют пирамиды признаков (FPN) или сети агрегации путей для объединения многомасштабных признаков. В рамках исследования можно рассмотреть упрощенные FPN или облегченную агрегацию признаков. Например, можно использовать одномасштабный блок вместо многомасштабных. Возможно, стоит рассмотреть использование слоев пулинга или пропускных соединений, которые помогут обнаруживать объекты разных размеров.
3. Конструкция головы: Блок обнаружения (слои классификации и регрессии ограничивающих рамок) также может быть различным. Для БПЛА, работающих на однородных полях, может быть достаточно более простого блока. Но для обнаружения мелких сорняков поиск может включать дополнительные сверточные слои или различные схемы привязки.
4. Легковесные операции: Пространство поиска может явно разрешать только операции с низкой стоимостью. Например, выбор между сверткой 3×3 и более дешевой факторизованной сверткой 1×3+3×1, или включение модулей GhostNet. Оно также может допускать небольшие размеры ядра или уменьшенную размерность для ограничения вычислений. Все эти решения определяются аппаратным обеспечением. Пространство может запрещать любую конфигурацию слоев, превышающую лимит памяти дрона или ожидаемый энергетический порог.
Тщательно спроектированное пространство поиска направляет процесс NAS к созданию эффективных и экономичных архитектур. Результатом может стать новая комбинация блоков, не рассматриваемая в стандартных моделях. Лучший из найденных детекторов использовал пользовательские блоки, которые сократили количество GFLOPs на 37% и количество параметров на 61% по сравнению с YOLOv8n.
Это стало возможным благодаря тому, что система NAS могла комбинировать основные и головные элементы в рамках ограничений, накладываемых БПЛА. В целом, область поиска детекторов для сельскохозяйственных БПЛА сосредоточена на масштабируемых, легких строительных блоках и многомасштабной обработке, и все это в пределах возможностей бортового оборудования.
Цели и ограничения оптимизации
При разработке систем распознавания сорняков с учетом условий развертывания (NAS) необходимо учитывать множество факторов. Основной целью обычно является точность обнаружения (например, средняя точность, mAP), измеряемая на наборах данных мониторинга сельскохозяйственных культур. Например, mAP@50 (точность при 50% IOU) является распространенным показателем. Оптимизированная с помощью NAS модель показала снижение mAP@50 всего на 1,96% по сравнению с базовой моделью YOLOv8n, что является очень незначительной потерей по сравнению с достигнутыми результатами. Также учитываются точность и полнота (или F1-мера) для ключевых классов (сорняки, сельскохозяйственные культуры).
В то же время необходимо оптимизировать задержку и энергопотребление. Задержка — это время обработки одного изображения; для встроенного графического процессора она может составлять 20–50 мс или более. Меньшая задержка означает более высокую частоту кадров. Энергопотребление (джоули на кадр) имеет решающее значение для продолжительности полета. Объем памяти (количество параметров, размер модели) — еще одно ограничение; модели должны помещаться в оперативную память устройства. Поэтому NAS обычно устанавливает целевое значение или штраф за эти ограничения.
Например, любая модель, работающая медленнее определенного порога или превышающая допустимый диапазон параметров, может быть понижена в рейтинге. Это фактически превращает задачу NAS в задачу многоцелевой оптимизации: максимизировать точность при минимизации задержки, энергопотребления и размера.
На практике это можно сделать с помощью взвешенной суммы целей или жестких ограничений. Некоторые методы предусматривают значительный штраф для любого кандидата, превышающего лимит мощности БПЛА. Другие явно вычисляют энергетический показатель: модели тестировались в среде выполнения ONNX для измерения “энергетической эффективности”, и лучшая модель оказалась на +18,5% более энергоэффективной, чем YOLOv8n. Это была одна из целей, которыми руководствовались исследователи.
Обнаруженные компромиссы можно визуализировать на границе Парето: на одном конце — чрезвычайно быстрые небольшие модели с низкой точностью; на другом — большие точные модели, которые слишком медленны или энергозатратны для дрона. NAS, учитывающая особенности развертывания, стремится найти оптимальную точку на этой границе, соответствующую реальным приоритетам миссии (например, небольшая потеря точности при значительном ускорении). В целом, NAS должна учитывать метрики точности (mAP, F1) и ограничения вывода (мс на кадр, джоули на кадр, память) одновременно. Именно эта сбалансированная оптимизация делает модель действительно готовой к развертыванию в БПЛА.
Обучение и оценка в реалистичных сельскохозяйственных условиях
Для эффективной работы детекторов, созданных с помощью NAS, их необходимо обучить и протестировать на реалистичных сельскохозяйственных данных. Это означает использование наборов данных, отражающих изменчивость реальных полей: различные виды культур, стадии роста, сезоны, условия освещения и высоты. Например, обучение на изображениях только молодых побегов кукурузы может не дать результатов при обучении на зрелых колосьях пшеницы. Репрезентативные для поля наборы данных гарантируют, что модель изучит особенности, важные на ферме. В процессе обучения также можно применять аугментацию данных (случайные изображения культур, изменения яркости, размытие при движении), чтобы имитировать движение дрона и освещение.

При оценке важно тестировать модель в максимально реалистичных условиях. Инструменты моделирования могут помочь (например, виртуальный полет дрона над трехмерными полями), но реальные летные испытания являются золотым стандартом. Бортовое тестирование проводится путем запуска модели на реальном оборудовании БПЛА. После NAS они развернули модель-кандидат на Jetson Nano и зафиксировали более высокую скорость вывода результатов на 28,11 ТТ3Т (по сравнению с базовой моделью YOLOv8n) и лучшее энергопотребление. Такая обратная связь с реального устройства подтверждает, что в результате поиска была получена модель, действительно отвечающая требованиям.
Обобщение также имеет решающее значение. Модель может быть обучена на одной культуре (например, пшенице), но фермерам нужны детекторы, работающие на разных полях. Исследование продемонстрировало сильную межкультурную обобщаемость: детектор, полученный с помощью NAS и обученный на одной задаче, по-прежнему хорошо работал на другом наборе данных по культурам (саженцы хлопка) без переобучения. Это говорит о том, что NAS, учитывающий особенности развертывания, может создавать надежные архитектуры. Однако смена предметной области (например, переход от кукурузных полей к садам) может потребовать тонкой настройки или дальнейшего поиска. Также рекомендуется тестирование в разные сезоны (летние и осенние изображения).
Наконец, перед развертыванием каждую новую модель следует протестировать на платформе БПЛА. Это включает в себя регистрацию точности и скорости работы дронов, проверку на отсутствие перегрева оборудования и оценку энергопотребления. Только после этого фермеры могут доверять ей для критически важного мониторинга. Сочетая обучение, соответствующее полевым условиям, и тщательную оценку оборудования, NAS, учитывающая особенности развертывания, позволяет создавать детекторы, которые не только теоретически эффективны, но и доказали свою эффективность в полевых условиях.
Преимущества перед детекторами БПЛА, разработанными вручную.
Системы сетевого хранения данных (NAS), учитывающие особенности развертывания, обладают рядом очевидных преимуществ перед традиционными моделями, разработанными вручную для беспилотных летательных аппаратов:
1. Более выгодный компромисс в производительности: Модели, найденные с помощью NAS, как правило, обеспечивают более высокие показатели точности, скорости и энергоэффективности. Например, лучшая модель работала на Jetson Nano на 28% быстрее и потребляла на 18,5% меньше энергии, чем выбранная вручную базовая модель YOLOv8n, при этом теряя всего около 2% в показателе mAP обнаружения. Достичь такого баланса вручную было бы очень сложно.
2. Улучшенная обобщаемость: Модели, обнаруженные NAS, могут лучше адаптироваться к новым условиям, поскольку поиск может включать разнообразные данные или цели. Автоматически разработанный детектор хорошо обобщается на различные типы сельскохозяйственных культур (пшеница и хлопок) и условия освещения. Такая высокая устойчивость имеет решающее значение, когда во время полетов встречаются неожиданные ситуации.
3. Сокращение трудозатрат на проектирование: NAS автоматизирует множество проб и ошибок. Вместо ручной настройки размеров слоев и тестирования множества вариантов, NAS, учитывающий особенности развертывания, итеративно исследует варианты и находит оптимальную для вас конфигурацию. Это экономит время и опыт разработчиков, упрощая обновление детекторов для новых задач или оборудования.
4. Масштабируемость: После настройки структуру NAS можно использовать для различных платформ БПЛА или миссий. Например, одна и та же NAS, учитывающая особенности развертывания, может искать детектор, настроенный на другое разрешение камеры или модель дрона, просто изменив входные параметры ограничений. Это гораздо более масштабируемо, чем перепроектирование сетей с нуля для каждого сценария.
Проблемы и ограничения
NAS-системы, учитывающие особенности развертывания, — это мощный инструмент, но не панацея. Их следует применять обдуманно, с учетом требуемых ресурсов и изменчивости целевой среды. Несмотря на свои перспективы, NAS-системы, учитывающие особенности развертывания, имеют свои проблемы:
1. Высокая стоимость поиска: Поиск в архитектурном пространстве может потребовать значительных вычислительных ресурсов. Даже при использовании эффективных алгоритмов поиск может занять много часов работы графического процессора (или специализированных вычислительных ресурсов). При отсутствии тщательного управления накладные расходы на поиск могут оказаться непомерно высокими для некоторых команд.
2. Смещение данных и сдвиг в предметной области: Эффективность NAS зависит от качества используемых данных. Если обучающие изображения не отражают полевые условия, найденная архитектура может оказаться неэффективной в реальности. Например, модель, настроенная на один тип культуры или один географический регион, может не идеально подходить для другого без дополнительной адаптации.
3. Аппаратная гетерогенность: Аппаратное обеспечение БПЛА бывает разных типов (различные встроенные графические процессоры, центральные процессоры, ПЛИС). Модель, оптимизированная для одной платы, может быть неоптимальной для другой. NAS-системы, учитывающие особенности развертывания, должны либо повторно запускать поиск для каждой платформы, либо использовать консервативные ограничения, подходящие для всех, что может ограничивать производительность.
4. Практические ограничения: Внедрение систем в реальных условиях сельского хозяйства сопряжено с такими проблемами, как обновление сети по беспроводной связи, интеграция системы с системой управления полетом и сертификация безопасности. Даже лучшая модель NAS должна быть интегрирована в полноценную систему дронов. Координация обновлений модели, получение разрешений от регулирующих органов и обучение фермеров представляют собой нетехнические препятствия.
Перспективы на будущее
В будущем, вероятно, произойдет еще более тесная интеграция проектирования моделей, сенсорных технологий и управления БПЛА. Системы NAS с учетом условий развертывания останутся ключевым инструментом в этом процессе совместного проектирования. Заглядывая в будущее, открываются несколько интересных направлений:
1. Онлайн- и адаптивная сетевая карта хранения данных (NAS): Вместо одноразового поиска в автономном режиме, будущие системы смогут корректировать сеть в режиме реального времени или между полетами. Например, дрон мог бы начать с базовой модели и, используя облегченные алгоритмы сетевого управления, на лету адаптироваться к новым условиям освещения или рельефа местности. Такая “сетевая ориентация на устройстве” — очень сложная задача, но она может значительно повысить адаптивность.
2. Совместная разработка датчиков и моделей: В будущих системах точного земледелия можно будет совместно оптимизировать выбор камеры (RGB, мультиспектральная, инфракрасная) и нейронной сети. Системы NAS, учитывающие особенности развертывания, смогут расширить свои возможности, включив в поиск параметры датчиков (например, используемые спектральные диапазоны), чтобы найти наилучшее сочетание оборудования и модели.
3. Многоспектральная/гиперспектральная интеграция: Как показывает исследование болезней хлопчатника, интеграция мультиспектральных изображений может повысить эффективность обнаружения, особенно проблем на ранних стадиях. В будущем NAS могла бы изучить многопотоковые модели, объединяющие каналы RGB и ближнего инфракрасного диапазона, для более надежного обнаружения незначительных изменений в растениях.
4. Автономные конвейеры принятия решений: В конечном итоге, оптимизированные для NAS детекторы могут способствовать достижению полной автономности. Например, дрон может автоматически генерировать план опрыскивания или оповещать управляющих фермами, если обнаружит определенные условия. NAS, учитывающий особенности развертывания, может быть распространен на сквозные конвейеры (модели обнаружения + действия), оптимизируя всю систему.
5. Этические и экологические соображения: По мере того как возможности БПЛА становятся все более совершенными, необходимо учитывать вопросы конфиденциальности, безопасности воздушного пространства и воздействия на сельскохозяйственный труд (как отмечают Агравал и Арафат). Обеспечение ответственного использования дронов, оптимизированных для использования в несущей воздушной зоне, в сельском хозяйстве является важной задачей на будущее.
Заключение
NAS с учетом условий развертывания представляет собой мощный подход к созданию легковесных детекторов объектов для мониторинга урожая с помощью БПЛА. Встраивая в процесс поиска ограничения оборудования БПЛА и миссии, он создает модели, которые экономят вычислительные ресурсы и энергию без существенной потери точности. Например, недавние исследования показали, что детектор, разработанный с помощью NAS, использует на 371 ТБ меньше операций с плавающей запятой и на 611 ТБ меньше параметров, чем эталонный YOLOv8n, при этом его показатель mAP снизился всего на ~21 ТБ.
На реальном оборудовании дронов это означало в 28% разгон вычислительных параметров и в 18% повышение энергоэффективности. Такие преимущества приводят к увеличению времени полета, ускорению анализа и более оперативной поддержке сельского хозяйства. По сравнению с моделями, созданными вручную, NAS с учетом развертывания обеспечивает лучшую обобщаемость производительности, меньшие затраты на ручную настройку и масштабируемость для новых платформ БПЛА.
В контексте точного земледелия эти усовершенствования могут сделать мониторинг урожая с помощью БПЛА более практичным и эффективным. Дроны, оснащенные оптимизированными для NAS детекторами, могут более надежно обнаруживать сорняки, вредителей или признаки стресса, что позволяет своевременно принимать меры, экономить ресурсы и повышать урожайность. По мере того, как сельское хозяйство продолжает внедрять дроны и ИИ, NAS с учетом развертывания будет играть центральную роль в обеспечении эффективности, точности и готовности к работе в полевых условиях моделей, работающих на этих дронах. Это устраняет разрыв между передовыми исследованиями в области нейронных сетей и практическими потребностями фермеров, способствуя развитию точного земледелия на основе данных в будущем.
Мониторинг урожая




 English
 German
 Ukrainian
 French
 Kazakh
 Portuguese
 Spanish
 Arabic
 Swedish
 Serbian
 Romanian
 Norwegian
 Finnish
 Lithuanian
 Estonian
 Latvian
 Croatian
 Slovenian
 Slovak
 Japanese
 Polish
