

Vehiculele aeriene fără pilot (UAV), sau dronele, transformă agricultura modernă oferind imagini aeriene rapide ale câmpurilor. Acestea sunt folosite pentru scanarea culturilor pentru a verifica starea de sănătate, stadiul de creștere, dăunători, buruieni și estimarea randamentului. De exemplu, China are acum peste 250.000 de drone agricole în funcțiune, iar în Thailanda aproximativ 30% de teren agricol au fost acoperite de pulverizare sau monitorizare cu drone până în 2023. Aceste UAV-uri fac agricultura mai eficientă prin detectarea rapidă a problemelor (cum ar fi focarele de dăunători sau stresul hidric) care pot fi trecute cu vederea la sol.
Cu toate acestea, dronele mici au o putere de calcul la bord și o durată de viață a bateriei foarte limitate. Prin urmare, rularea pe ele a unor algoritmi complecși de vedere bazați pe inteligență artificială în timp real este o provocare. Modelele tradiționale ușoare de detectare a obiectelor (cum ar fi detectoarele minuscule YOLO sau bazate pe MobileNet) pot satisface doar parțial aceste nevoi: adesea sacrifică precizia sau viteza și necesită reglaje manuale semnificative. Această lacună motivează Neural Architecture Search (NAS) conștientă de implementare: o metodă de proiectare automată care adaptează modelele de învățare profundă la cerințele exacte ale dronelor desfășurate pe teren.
Agricultura de precizie modernă folosește drone (UAV-uri) pentru a supraveghea câmpurile și a monitoriza condițiile culturilor. Zburând peste suprafețe mari, dronele pot colecta imagini de înaltă rezoluție ale plantelor, solului și modelelor câmpurilor. Aceste imagini sunt transmise unor algoritmi de viziune computerizată care detectează buruienile dintre culturi, estimează randamentul (de exemplu, numărarea fructelor sau a căpățânilor) sau identifică semne timpurii de boli sau deficiențe de nutrienți. De exemplu, dronele permit pulverizarea țintită a erbicidelor pe zonele de buruieni, reducând utilizarea substanțelor chimice și costurile.
Cu toate acestea, micile computere de bord ale dronelor (adesea limitate la câțiva wați de putere) se chinuie să ruleze rețele neuronale mari la viteza de zbor. Acest lucru face dificilă efectuarea de analize în timp real: dacă o dronă observă o problemă, trebuie să reacționeze rapid sau să înregistreze datele înainte ca bateria să se descarce. Detectoarele ușoare actuale (de exemplu, YOLOv8 nano, YOLO-tiny, MobileNets) sunt proiectate manual și implică adesea compromisuri: reducerea dimensiunii unui model îl accelerează, dar poate afecta precizia.
Prin urmare, există o nevoie puternică de metode care să găsească automat cel mai bun model posibil, având în vedere constrângerile UAV-ului. NAS-ul adaptat la implementare răspunde acestei nevoi prin căutarea unor arhitecturi de rețele neuronale care optimizează împreună precizia detecției și utilizarea resurselor (latență, putere, memorie) în condiții reale de UAV. Această abordare poate oferi modele specializate care rulează eficient pe hardware-ul dronei, rămânând în același timp extrem de precise pentru sarcinile de monitorizare a culturilor.
Cerințe de detectare a obiectelor UAV în monitorizarea culturilor
UAV-urile agricole îndeplinesc o serie de sarcini de detectare vizuală, fiecare cu propriile cerințe:
1. Sănătatea culturilor și detectarea stresului: Dronele utilizează camere RGB, termice sau multispectrale pentru a identifica plantele stresate, deficiențele de nutrienți sau simptomele bolilor. Algoritmii în timp real pot cartografia variabilitatea câmpului, ghidând irigarea sau fertilizarea. Detectarea precisă a semnelor de stres ale plantelor permite intervenții la timp pentru a economisi randamentul.
2. Identificarea buruienilor: Detectarea buruienilor printre culturi permite fermierilor să pulverizeze doar plantele nedorite, economisind erbicide. De exemplu, un studiu asupra câmpurilor de bumbac a folosit imagini cu drone cu un detector bazat pe YOLOv7 și a obținut o precizie de aproximativ 83% la separarea buruienilor de bumbac. Cu toate acestea, distingerea buruienilor și culturilor similare vizual rămâne dificilă în imaginile aglomerate ale câmpurilor.

3. Detectarea dăunătorilor și bolilor: Dronele pot detecta focare (de exemplu, lăcuste, insecte sau ciuperci) mai devreme decât oamenii care merg pe jos. Dronele permit, de asemenea, cartografierea zonelor infestate cu dăunători prin intermediul imagisticii multispectrale, ceea ce este îmbunătățit doar prin RGB. Detectarea rapidă și precisă a dăunătorilor este esențială pentru a preveni răspândirea.
4. Estimarea randamentului: Numărarea fructelor, a căpățânilor de grâu sau a plantelor din aer ajută la prezicerea volumelor recoltate. Modelele antrenate să detecteze mere, pepeni sau căpățâni de grâu pe imaginile cu drone pot accelera estimarea randamentului. De exemplu, rețelele neuronale din imaginile cu drone au fost utilizate pentru a număra culturile de pepeni verzi și pepeni galbeni pe câmpuri.
5. Topografie și cartografiere: Dronele creează, de asemenea, hărți ale terenului (topografie, diferențe de sol) care ajută la planificarea cultivării. Deși nu este strict detectarea obiectelor, aceasta face parte din monitorizarea dronelor.
Aceste sarcini necesită adesea inferențe aproape în timp real: o dronă care zboară peste câmpuri poate fi nevoită să proceseze cadre video din mers (câteva cadre pe secundă), astfel încât deciziile de control (cum ar fi ajustarea altitudinii sau activarea unui pulverizator) să poată fi luate imediat. În alte cazuri, mici întârzieri (secunde) ar putea fi acceptabile dacă datele sunt înregistrate și analizate după aterizare.
Este important de menționat că viziunea dronelor trebuie să gestioneze variabilitatea mediului: lumina puternică a soarelui, umbrele, neclaritatea mișcării indusă de vânt, ocluzia cauzată de frunzele suprapuse sau schimbările de altitudine și unghi. Dimensiunile obiectelor variază (buruieni de aproape vs. grupuri de dăunători îndepărtați), așa că detectoarele trebuie să gestioneze caracteristici multi-scală.
În cele din urmă, misiunile agricole cu drone implică compromisuri stricte între precizie, latență și energie. O precizie ridicată de detectare este necesară pentru a evita ratarea buruienilor sau a dăunătorilor, dar rularea unei rețele foarte extinse poate consuma rapid bateria. Prin urmare, un model de detectare trebuie să fie rapid și eficient energetic, fiind în același timp suficient de precis pentru sarcină. Aceste cerințe stricte evidențiază de ce este nevoie de o proiectare specializată a modelelor pentru dronele din agricultură.
Detectoare de obiecte ușoare pentru platforme drone
Detectoarele de obiecte ușoare sunt rețele neuronale special concepute pentru a rula pe hardware limitat. Acestea utilizează adesea schelete de rețea mici (cum ar fi MobileNet sau ShuffleNet), lățimi reduse ale straturilor sau designuri simplificate ale gâtului/capului. De exemplu, modelele din familia YOLO includ versiuni “nano” și “tiny” (de exemplu, YOLOv8n, YOLOv5s) care au mai puțini parametri și necesită mai puține operații (FLOP-uri).
Astfel de detectoare pot rula la zeci de cadre pe secundă pe hardware integrat precum NVIDIA Jetson Nano sau Google Coral. De exemplu, Ag-YOLO a fost un detector personalizat bazat pe YOLO pentru plantații de palmieri, care a rulat la 36,5 fps pe un Intel Neural Compute Stick 2 (folosind doar 1,5 W) și a atins o precizie ridicată (F1 = 0,9205). Acest model a folosit de aproximativ 12 ori mai puțini parametri decât YOLOv3-Tiny, dublându-și în același timp viteza.

Aceste exemple arată compromisurile în proiectarea modelelor: reducerea dimensiunii sau complexității unui model (de exemplu, mai puține straturi sau canale) accelerează de obicei inferența și reduce consumul de energie, dar poate reduce precizia. Ag-YOLO a sacrificat o parte din capacitate pentru a câștiga viteză și eficiență, menținând totuși un scor F1 ridicat de 0,92 în cadrul sarcinii sale.
În mod similar, trei variante YOLOv7 au fost comparate pentru detectarea buruienilor: YOLOv7 complet a atins o precizie de 83%, în timp ce o rețea YOLOv7-w6 mai mică a scăzut la o precizie de 63%. Aceasta ilustrează o limitare a detectoarelor generice ușoare: modelele reglate pentru un anumit mediu sau tip de obiect pot avea performanțe mai slabe în altul. Un detector subțire pentru viteză ar putea rata indicii subtile (de exemplu, buruieni mici sau camuflate), afectând robustețea în condiții variabile.
În agricultură, aceste rețele generice ușoare pot să nu fie optime fără ajustări suplimentare. De exemplu, un model YOLOv7 pre-antrenat pe seturi de date comune s-ar putea să nu gestioneze perfect texturile și scalele unice ale imaginilor culturilor. Prin urmare, este nevoie de o optimizare specifică sarcinii și platformei a arhitecturii modelului. Reglarea manuală (schimbarea straturilor, filtrelor etc.) pentru fiecare tip nou de dronă sau varietate de cultură necesită multă muncă. Acest lucru motivează metodele automatizate - cum ar fi NAS-ul adaptat la implementare - să găsească cel mai bun echilibru între dimensiune, precizie și robustețe pentru o anumită platformă UAV și aplicație agricolă.
Căutare în arhitectura neuronală în sistemele de viziune bazate pe drone
Căutarea Arhitecturii Neuronale (NAS) este o metodă automată pentru proiectarea arhitecturilor de rețele neuronale. În loc să seteze manual numărul de straturi, filtre și conexiuni, NAS utilizează algoritmi (învățare prin consolidare, metode evolutive sau căutare bazată pe gradienți) pentru a explora un spațiu de posibile designuri și a le găsi pe cele care optimizează un obiectiv ales (cum ar fi precizia).
NAS a fost deja utilizat pentru a crea rețele adaptate pentru dispozitive mobile. De exemplu, MnasNet de la Google a fost un NAS de pionierat, “adaptat la platformă”, care a inclus direct în obiectiv latența reală a dispozitivului. MnasNet a măsurat timpul de inferență pe un telefon Google Pixel pentru fiecare model candidat în timpul căutării și a echilibrat precizia în funcție de această latență măsurată. Rezultatul a fost o familie de CNN-uri care au fost atât rapide, cât și precise pe hardware-ul mobil, depășind modelele MobileNet și NASNet proiectate manual pe ImageNet.
Cu toate acestea, abordările NAS generice, cum ar fi MnasNet, se concentrează pe sarcini vizuale generale (clasificarea ImageNet sau detectarea COCO) și hardware general (de exemplu, telefoane mobile). Pentru monitorizarea culturilor de către drone, problema este mai specializată. Dorim detectoare optimizate pentru clase specifice de obiecte (plante, buruieni, dăunători) și adaptate la senzorii și profilul de zbor al dronei. Un NAS standard care optimizează doar pentru precizie sau latență generică poate trece cu vederea nuanțe precum detectarea obiectelor mici sau constrângerile energetice.
De asemenea, metodele NAS tradiționale pot fi foarte costisitoare din punct de vedere computațional (necesitând adesea zile întregi pe clustere mari de GPU), ceea ce nu este întotdeauna practic pentru cercetătorii din agricultură. Prin urmare, sunt necesare cadre NAS specifice sarcinilor pentru viziunea UAV. Acestea trebuie să încorporeze criterii relevante pentru UAV și să fie cât mai eficiente posibil.
În toate cazurile, conștientizarea constrângerilor este esențială: NAS trebuie să fie conștient de constrângerile dispozitivului țintă (similar cu MnasNet) și de cerințele în timp real ale sarcinilor dronelor în zbor. Dacă căutarea este prea lentă sau ignoră consumul de energie, modelul rezultat s-ar putea să nu funcționeze bine pe teren.
În practică, NAS-ul pentru viziunea UAV-ului ar include latența hardware și energia direct în metrica de căutare. De exemplu, s-ar putea măsura rata de cadre a unui detector candidat pe computerul real al dronei (cum ar fi un NVIDIA Jetson) și să se folosească aceasta ca scor. Acest lucru este în contrast cu utilizarea unor proxy-uri simple, cum ar fi FLOP-urile, care nu captează viteza din lumea reală.
Procedând astfel, NAS poate descoperi arhitecturi care exploatează cel mai bine capacitățile dispozitivului. În concluzie, NAS oferă o modalitate de a proiecta automat detectoare pentru drone, dar trebuie adaptat pentru a lua în considerare sarcinile specifice dronelor și cerințele de eficiență.
NAS cu implementare atentă: Principii de bază
NAS-ul bazat pe implementare extinde NAS-ul bazat pe hardware prin includerea contextului de implementare și a constrângerilor de mediu în procesul de proiectare. Cu alte cuvinte, nu numai că ia în considerare hardware-ul dronei (viteza CPU/GPU, limitele de memorie, bugetul energetic), ci și ceea ce UAV-ul va întâlni efectiv pe teren. Aceasta înseamnă optimizarea explicită pentru valori precum latența inferenței pe dispozitivul țintă, consumul de energie și amprenta memoriei, toate acestea urmărind în același timp o precizie ridicată de detectare.
De exemplu, în timpul NAS, s-ar putea implementa fiecare model candidat pe un Jetson Nano atașat la dronă și s-ar putea înregistra timpul de inferență și consumul de energie în lumea reală. Acest feedback empiric ajută la ghidarea căutării către modele care îndeplinesc cu adevărat criteriile de implementare.
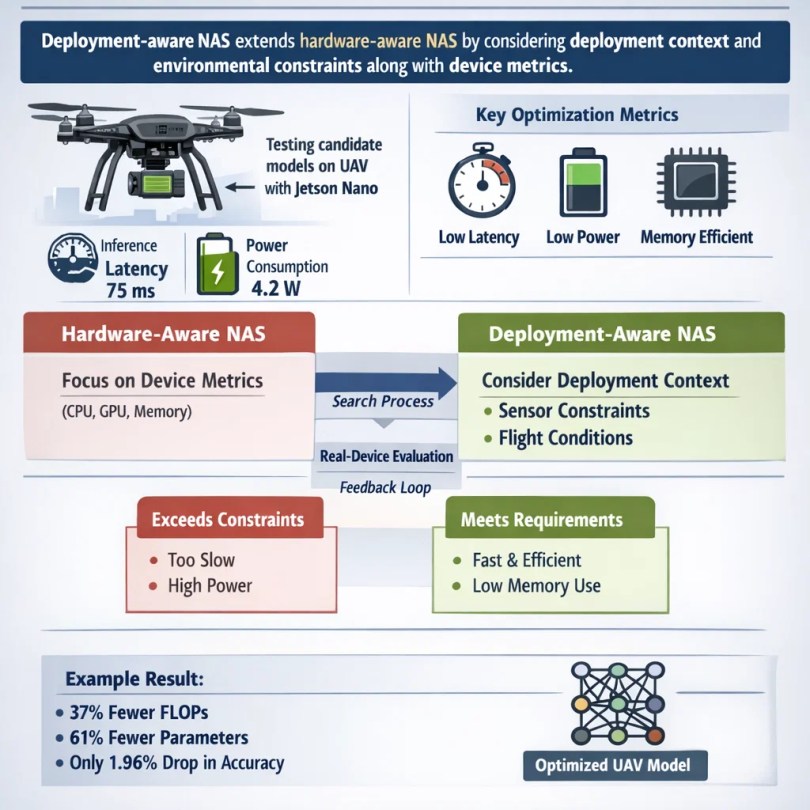
NAS-ul bazat pe hardware (precum MnasNet) se concentrează pe metricile dispozitivelor, în timp ce NAS-ul bazat pe implementare merge mai departe: poate lua în considerare caracteristicile de intrare ale senzorilor (de exemplu, rezoluția imaginii, canalele multispectrale) și țintele de latență ale aplicației (numărul de cadre pe secundă necesar). Poate chiar încorpora constrângeri de zbor, cum ar fi memoria maximă admisă, sau poate include evaluări în condiții de vibrații simulate ale vântului sau neclaritate a mișcării.
Un NAS adaptat la implementare ar putea penaliza arhitecturile care depășesc, să zicem, un consum de energie de 5W sau care necesită mai multă memorie decât cea a dronei. Procedând astfel, căutarea se îndreaptă în mod natural către modele practice pentru operațiunile pe teren ale dronei. În esență, un NAS adaptat la implementare are ca scop închiderea buclei dintre proiectarea modelului și utilizarea în lumea reală. În loc să aleagă o arhitectură izolat și să spere că funcționează, acesta include sistematic testarea dispozitivelor reale în timpul căutării.
De exemplu, Kerec și colab. (2026) au folosit un astfel de cadru pentru a căuta un detector de UAV: au construit pe o linie de bază YOLOv8n, dar au inclus în căutare latența și energia Jetson Nano. Modelul rezultat a avut cu 37% mai puține GFLOP-uri și cu 61% mai puțini parametri decât YOLOv8n, cu o scădere de doar 1,96% a mAP-ului. Acest lucru arată clar cum constrângerile de implementare au direcționat NAS-ul către o rețea mult mai ușoară și mai rapidă.
Rolul NAS-urilor adaptate la implementare în monitorizarea agriculturii de precizie
Sistemele NAS cu funcție de implementare pot îmbunătăți considerabil monitorizarea culturilor de către drone prin adaptarea detectorilor la condițiile agricole. De exemplu, o căutare poate favoriza arhitecturi care excelează la detectarea obiectelor mici și subțiri (cum ar fi buruienile înguste sau răsadurile subțiri de porumb) sau la distingerea plantelor de fundalurile solului. Poate ajusta adâncimea rețelei și câmpurile receptive la înălțimea tipică de zbor: la altitudine mică, obiectele umplu imaginea și pot necesita detalii fine, în timp ce la altitudine mai mare rețeaua ar trebui să fie bună la detectarea la scară mică. Un NAS cu funcție de implementare poate codifica aceste cerințe în spațiul său de căutare.
Viteza este esențială pe teren. Imaginați-vă că o dronă detectează o epidemie de dăunători; dacă modelul este suficient de rapid pentru a procesa videoclipuri la, să zicem, 30 fps, poate alerta pilotul sau poate declanșa o acțiune de tratament imediată. În teste, un model proiectat de NAS a rulat cu 28% mai rapid pe un Jetson Nano decât modelul standard YOLOv8n, datorită arhitecturii sale optimizate. De asemenea, a folosit cu 18,5% mai puțină energie în timpul rulării ONNX, ceea ce înseamnă că drona poate zbura mai mult timp cu aceeași baterie. Aceste câștiguri fac luarea deciziilor în zbor mai fezabilă și prelungesc durata misiunii.
Robustețea este un alt avantaj. Întrucât NAS-ul adaptat la implementare implică evaluarea reală a dispozitivului, căutarea poate include teste în diverse condiții. De exemplu, ar putea simula lumină slabă sau ar putea include imagini de antrenament din zori și amurg, asigurându-se că detectorul final își menține precizia în condiții reale de vreme și schimbări de iluminare. Studiul a demonstrat că detectorul derivat din NAS a generalizat bine: l-au testat pe două seturi de date diferite despre culturi (capete de grâu și răsaduri de bumbac) și au constatat performanțe puternice în ambele.

Acest lucru sugerează că sistemele NAS adaptate la implementare au ajutat la găsirea unor caracteristici comune și utile pentru agricultură, îmbunătățind generalizarea către noi domenii. Per total, sistemele NAS adaptate la implementare ajută la echilibrarea preciziei cu un timp de zbor mai lung. Prin reducerea volumului de calcul, dronele consumă mai puțină energie și pot acoperi o suprafață mai mare per încărcare a bateriei, detectând în același timp culturile și dăunătorii în mod fiabil.
Proiectarea spațiului de căutare pentru detectoare agricole de drone
O parte importantă a unui NAS cu implementare atentă este spațiul de căutare – setul de posibile modele de rețea pe care le ia în considerare. Pentru detectoarele de culturi de tip UAV, spațiul de căutare poate fi conceput pentru a include arhitecturi promițătoare pentru acest domeniu. Printre componentele cheie se numără:
1. Proiectarea coloanei vertebrale: Coloana vertebrală este extractorul de caracteristici. Pentru drone, s-ar putea include blocuri de construcție convoluționale ușoare, cum ar fi convoluțiile separabile în adâncime (cum sunt cele utilizate în MobileNet) sau blocuri reziduale inversate. Reziduurile inversate și blocajele liniare (stil MobileNetV2) sunt bine cunoscute pentru eficiența mobilă. Spațiul de căutare ar putea permite variarea lățimii (numărul de canale) și a adâncimii fiecărui bloc pentru a se potrivi bugetului de calcul al dronei. Modulele de tip „Attention” sau „inspirate de transformatoare” ar putea fi, de asemenea, incluse dacă drona și le poate permite la o putere redusă.
2. Designul gâtului: Mulți detectori de obiecte utilizează piramide de caracteristici (FPN) sau rețele de agregare a traseelor pentru a combina caracteristici multiscală. Căutarea ar putea explora FPN-uri simplificate sau agregarea ușoară a caracteristicilor. De exemplu, utilizarea unui cap de detectie la o singură scară față de capetele multiscală ar putea fi opțiuni. Spațiul ar putea permite gruparea straturilor sau omiterea conexiunilor care ajută la detectarea obiectelor de diferite dimensiuni.
3. Designul capului: Capul de detecție (straturile de clasificare și regresie tip cutie) poate fi, de asemenea, variat. Pentru dronele care examinează câmpuri uniforme, un cap mai simplu ar putea fi suficient. Dar pentru a detecta micile amețeli, căutarea ar putea include straturi convoluționale suplimentare sau scheme de ancorare diferite.
4. Operațiuni ușoare: Spațiul de căutare poate permite în mod explicit doar operațiuni cu costuri reduse. De exemplu, alegerea între o conversie 3×3 versus o conversie factorizată 1×3+3×1 mai ieftină sau includerea de module GhostNet. De asemenea, poate permite dimensiuni mici ale nucleului sau dimensiuni reduse pentru a limita calculul. Toate aceste alegeri sunt determinate de hardware. Spațiul poate interzice orice configurație de straturi care depășește limita de memorie a dronei sau pragul de energie așteptat.
Prin proiectarea atentă a acestui spațiu de căutare, procesul NAS este ghidat către arhitecturi eficiente, dar eficiente. Rezultatul ar putea fi o combinație nouă de blocuri care nu sunt luate în considerare în modelele standard. Cel mai bun detector găsit a folosit alegeri de blocuri personalizate care au redus GFLOP-urile cu 37% și parametrii cu 61% în comparație cu YOLOv8n.
Acest lucru a fost posibil deoarece NAS putea combina și potrivi elemente ale coloanei vertebrale și ale capului aeronavei în limitele constrângerilor UAV. În concluzie, spațiul de căutare pentru detectorii agricoli de UAV se concentrează pe componente scalabile și ușoare și pe manipulare multi-scală, toate în limitele hardware-ului de la bord.
Obiective și constrângeri de optimizare
Un NAS adaptat la implementare trebuie să jongleze cu mai multe obiective. Scopul principal este de obicei precizia detecției (de exemplu, precizia medie, mAP), măsurată pe seturi de date de monitorizare a culturilor. De exemplu, mAP@50 (precizie la 50% IOU) este o metrică comună. Modelul optimizat pentru NAS a avut o scădere de doar 1,96% a mAP@50 în comparație cu YOLOv8n de bază, o pierdere foarte mică pentru câștigurile obținute. Precizia și rechemarea (sau scorul F1) pentru clasele cheie (buruieni, culturi) sunt, de asemenea, luate în considerare.
În același timp, latența și energia trebuie optimizate. Latența este timpul de inferență per imagine; pentru un GPU încorporat, aceasta poate fi de 20-50 ms sau mai mult. O latență mai mică înseamnă rate de cadre mai mari. Consumul de energie (jouli pe cadru) este crucial pentru rezistența la zbor. Amprenta de memorie (numărul de parametri, dimensiunea modelului) este o altă constrângere; modelele trebuie să se încadreze în memoria RAM a dispozitivului. Prin urmare, NAS stabilește de obicei o țintă sau o penalizare pentru aceste constrângeri.
De exemplu, orice model mai lent decât un anumit prag sau peste un buget de parametri ar putea fi redus în clasament. Acest lucru transformă efectiv NAS într-o problemă de optimizare cu obiective multiple: maximizarea preciziei, minimizând în același timp latența, energia și dimensiunea.
Practic, acest lucru s-ar putea realiza printr-o sumă ponderată de obiective sau prin constrângeri stricte. Unele metode aplică o penalizare mare oricărui candidat care depășește limita de putere a dronei. Altele calculează explicit o metrică energetică: modelele au fost testate în timpul rulării ONNX pentru a măsura “eficiența energetică”, iar cel mai bun model a fost cu +18,5% mai eficient din punct de vedere energetic decât YOLOv8n. Acesta a fost unul dintre obiectivele care le-au ghidat căutarea.
Compromisurile găsite pot fi vizualizate pe o frontieră Pareto: la un capăt, modele mici extrem de rapide, cu o precizie mai mică; la celălalt capăt, modele mari și precise, care sunt prea lente sau prea consumatoare de energie pentru o dronă. NAS-ul conștient de implementare își propune să găsească un punct optim pe această frontieră care să corespundă priorităților reale ale misiunii (de exemplu, o ușoară pierdere de precizie pentru o accelerare mare). În concluzie, NAS-ul trebuie să ia în considerare împreună indicatorii de precizie (mAP, F1) și constrângerile de inferență (ms pe cadru, jouli pe cadru, memorie). Această optimizare echilibrată este ceea ce face ca un model să fie cu adevărat pregătit pentru implementare, fiind utilizat în scopuri de dronă.
Instruire și evaluare în contexte agricole realiste
Pentru ca detectoarele descoperite de NAS să funcționeze bine, acestea trebuie antrenate și testate pe date agricole realiste. Aceasta înseamnă utilizarea unor seturi de date care surprind variabilitatea câmpurilor reale: diferite specii de culturi, stadii de creștere, anotimpuri, condiții de iluminare și altitudini. De exemplu, antrenamentul pe imagini cu lăstari tineri de porumb s-ar putea să nu se generalizeze la spicele de grâu mature. Seturile de date reprezentative pentru câmp asigură că modelul învață caracteristicile care contează la fermă. Augmentarea datelor (culturi aleatorii, modificări de luminozitate, estompare a mișcării) poate fi, de asemenea, aplicată în timpul antrenamentului pentru a imita mișcarea și iluminarea dronelor.

La evaluare, este important să testați modelul în condiții cât mai reale posibil. Instrumentele de simulare pot ajuta (de exemplu, pilotarea unei drone virtuale peste câmpuri 3D), dar testele reale de zbor sunt standardul de aur. Analiza comparativă la bord se efectuează prin rularea modelului pe hardware-ul real al dronei. După NAS, au implementat candidatul pe un Jetson Nano și au măsurat o inferență cu 28,1% mai rapidă (comparativ cu YOLOv8n de referință) și un consum mai bun de energie. Acest tip de feedback de la dispozitivul real confirmă faptul că căutarea a produs un model care îndeplinește cu adevărat cerințele.
Generalizarea este, de asemenea, crucială. Un model poate fi căutat și antrenat pe o singură cultură (de exemplu, grâul), dar fermierii au nevoie de detectoare care să funcționeze pe mai multe câmpuri. Studiul a demonstrat o generalizare puternică între culturi: detectorul derivat din NAS, antrenat pe o singură sarcină, a avut în continuare performanțe bune pe un set de date privind culturile diferite (răsad de bumbac) fără a fi necesară reantrenarea. Acest lucru sugerează că NAS-ul adaptat la implementare poate produce arhitecturi robuste. Cu toate acestea, schimbările de domeniu (de exemplu, trecerea de la lanurile de porumb la livezi) pot necesita în continuare ajustări fine sau căutări suplimentare. Se recomandă, de asemenea, testarea pe mai multe sezoane (imagini de vară vs. toamnă).
În cele din urmă, fiecare model nou ar trebui testat pe platforma UAV înainte de implementare. Aceasta include înregistrarea preciziei și vitezei sale pe drone, asigurarea că nu supraîncălzește hardware-ul și verificarea consumului de energie. Numai atunci fermierii pot avea încredere în el pentru monitorizare critică la misiune. Prin combinarea instruirii relevante pentru teren cu evaluarea riguroasă a hardware-ului, NAS-ul adaptat la implementare produce detectoare care sunt nu doar eficiente teoretic, ci și dovedite pe teren.
Avantaje față de detectoarele drone proiectate manual
NAS-ul adaptat la implementare oferă mai multe avantaje clare față de modelele tradiționale, proiectate manual, pentru drone:
1. Compromisuri mai bune în ceea ce privește performanța: Modelele descoperite pe NAS tind să ofere combinații mai mari de precizie-viteză-eficiență energetică. De exemplu, cel mai bun model a rulat cu 28% mai rapid și a folosit cu 18,5% mai puțină energie pe Jetson Nano decât linia de bază YOLOv8n aleasă manual, pierzând doar ~2% în mAP de detecție. Atingerea unui astfel de echilibru manual ar fi foarte dificilă.
2. Generalizare îmbunătățită: Modelele descoperite de NAS pot fi mai adaptabile la condiții noi, deoarece căutarea poate încorpora date sau obiective diverse. Detectorul proiectat automat s-a generalizat bine pe diferite tipuri de culturi (grâu și bumbac) și condiții de iluminare. Această robustețe largă este crucială atunci când zborurile întâlnesc scene neașteptate.
3. Efort ingineresc redus: NAS automatizează o mulțime de încercări și erori. În loc să ajusteze manual dimensiunile straturilor și să testeze mai mulți candidați, un NAS adaptat la implementare explorează iterativ opțiunile și găsește cel mai bun design pentru dvs. Acest lucru economisește timp de dezvoltare și expertiză, facilitând actualizarea detectoarelor pentru sarcini sau hardware noi.
4. Scalabilitate: Odată configurat, framework-ul NAS poate fi utilizat pentru diferite platforme sau misiuni UAV. De exemplu, același NAS adaptat la implementare ar putea căuta un detector reglat la o rezoluție diferită a camerei sau la un model de dronă diferit, prin simpla modificare a intrărilor de constrângere. Acest lucru este mult mai scalabil decât reproiectarea rețelelor de la zero pentru fiecare scenariu.
Provocări și limitări
NAS-ul cu implementare atentă este puternic, dar nu este o soluție magică. Trebuie aplicat cu atenție, fiind conștient de cerințele sale de resurse și de variabilitatea mediului țintă. În ciuda promisiunii sale, NAS-ul cu implementare atentă are provocări:
1. Cost ridicat al căutării: NAS poate necesita un volum considerabil de calcul. Chiar și cu algoritmi eficienți, căutarea în spațiul arhitectural poate dura multe ore GPU (sau calcul specializat). Dacă nu este gestionată cu atenție, supraîncărcarea căutării ar putea fi prohibitivă pentru unele echipe.
2. Tendința datelor și schimbarea domeniului: NAS este la fel de bun ca datele utilizate. Dacă imaginile de antrenament nu sunt reprezentative pentru condițiile de teren, arhitectura găsită poate avea performanțe mai slabe în realitate. De exemplu, un model reglat pe un tip de cultură sau o regiune geografică s-ar putea să nu se transfere perfect la alta fără adaptări ulterioare.
3. Eterogenitatea hardware-ului: Hardware-ul pentru drone este disponibil în multe variante (diferite GPU-uri, procesoare, FPGA-uri încorporate). Un model optimizat pentru o placă de bază poate să nu fie optim pe alta. Un NAS adaptat la implementare trebuie fie să ruleze din nou căutările pentru fiecare platformă, fie să utilizeze constrângeri conservatoare care se potrivesc tuturor - ceea ce poate limita performanța.
4. Constrângeri practice: Implementările agricole reale implică aspecte precum actualizările rețelei prin eter, integrarea sistemului cu sistemul de control al zborului și certificarea de siguranță. Chiar și cel mai bun model NAS trebuie integrat într-un sistem complet de drone. Coordonarea actualizărilor modelului, a aprobărilor de reglementare și a instruirii fermierilor sunt obstacole non-tehnice.
Direcții viitoare
Viitorul va vedea probabil o integrare și mai strânsă a proiectării modelului, a tehnologiei senzorilor și a controlului UAV-urilor. Sistemele NAS adaptate la implementare vor rămâne un instrument cheie în acest proces de co-proiectare. Privind în perspectivă, apar câteva căi interesante:
1. NAS online și adaptiv: În loc de o singură căutare offline, sistemele viitoare ar putea ajusta rețeaua în timp real sau între zboruri. De exemplu, o dronă ar putea porni de la un model de bază și, folosind algoritmi NAS ușori, să se ajusteze singură pentru a gestiona noile condiții de iluminare sau de teren din mers. Acest “NAS integrat în dispozitiv” este foarte dificil de realizat, dar ar putea îmbunătăți considerabil adaptabilitatea.
2. Co-proiectarea senzorilor și a modelelor: Sistemele viitoare de agricultură de precizie ar putea optimiza împreună alegerea camerei (RGB, multispectrală, infraroșu) și a rețelei neuronale. Sistemele NAS adaptate la implementare ar putea include parametrii senzorilor (cum ar fi benzile spectrale utilizate) în căutarea lor, găsind cea mai bună combinație de hardware și model.
3. Integrare multispectrală/hiperspectrală: Așa cum sugerează studiul bolii bumbacului, integrarea imaginilor multispectrale poate îmbunătăți detectarea, în special a problemelor aflate în stadiu incipient. Viitoarele NAS ar putea explora modele multi-stream care combină canalele RGB și infraroșu apropiat pentru a detecta mai fiabil modificările subtile ale plantelor.
4. Canale decizionale autonome: În cele din urmă, detectoarele optimizate pentru NAS ar putea contribui la autonomie deplină. De exemplu, o dronă ar putea genera automat un plan de pulverizare sau ar putea alerta administratorii fermelor dacă detectează anumite condiții. NAS-ul adaptat la implementare ar putea fi extins la conducte complete (modele de detectare + acțiune), optimizând întregul sistem.
5. Considerații etice și de mediu: Pe măsură ce dronele devin mai capabile, trebuie să luăm în considerare confidențialitatea, siguranța spațiului aerian și impactul asupra forței de muncă agricole (așa cum au remarcat Agrawal și Arafat). Asigurarea utilizării responsabile a dronelor optimizate pentru NAS în agricultură este un obiectiv important pentru viitor.
Concluzie
NAS-ul adaptat la implementare reprezintă o abordare puternică pentru adaptarea detectoarelor de obiecte ușoare pentru monitorizarea culturilor bazate pe drone. Prin integrarea hardware-ului și a constrângerilor misiunii dronelor în căutare, se produc modele care economisesc calcule și energie fără a sacrifica prea multă precizie. De exemplu, studii recente au arătat că un detector proiectat de NAS folosește cu 37% mai puține FLOP-uri și cu 61% mai puțini parametri decât YOLOv8n de referință, însă mAP-ul său a scăzut cu doar ~2%.
Pe hardware-ul real al dronelor, aceasta a însemnat o inferență mai rapidă și o eficiență energetică mai bună. Astfel de câștiguri se traduc în timpi de zbor mai lungi, analize mai rapide și un suport agricol mai receptiv. Comparativ cu modelele create manual, NAS-ul adaptat la implementare oferă o generalizare mai bună a performanței, un efort de reglare manuală mai mic și scalabilitate la noi platforme UAV.
În contextul agriculturii de precizie, aceste îmbunătățiri pot face monitorizarea culturilor cu drone mai practică și mai eficientă. Dronele echipate cu detectoare optimizate pentru NAS pot detecta mai fiabil buruienile, dăunătorii sau stresul, permițând intervenții prompte care economisesc resurse și cresc randamentele. Pe măsură ce agricultura continuă să adopte drone și inteligența artificială, NAS-ul adaptat la implementare va juca un rol central în asigurarea faptului că modelele care rulează pe aceste drone sunt eficiente, precise și pregătite pentru teren. Acesta reduce decalajul dintre cercetarea de ultimă generație în domeniul rețelelor neuronale și nevoile practice ale fermierilor, contribuind la impulsionarea viitorului agriculturii de precizie bazate pe date.
Monitorizarea culturilor





 English
 German
 Ukrainian
 French
 Kazakh
 Portuguese
 Spanish
 Arabic
 Swedish
 Serbian
 Romanian
 Norwegian
 Finnish
 Lithuanian
 Estonian
 Latvian
 Croatian
 Slovenian
 Slovak
 Japanese
 Polish
